夜视系统如何通过感知热量看清道路?
分享此页面
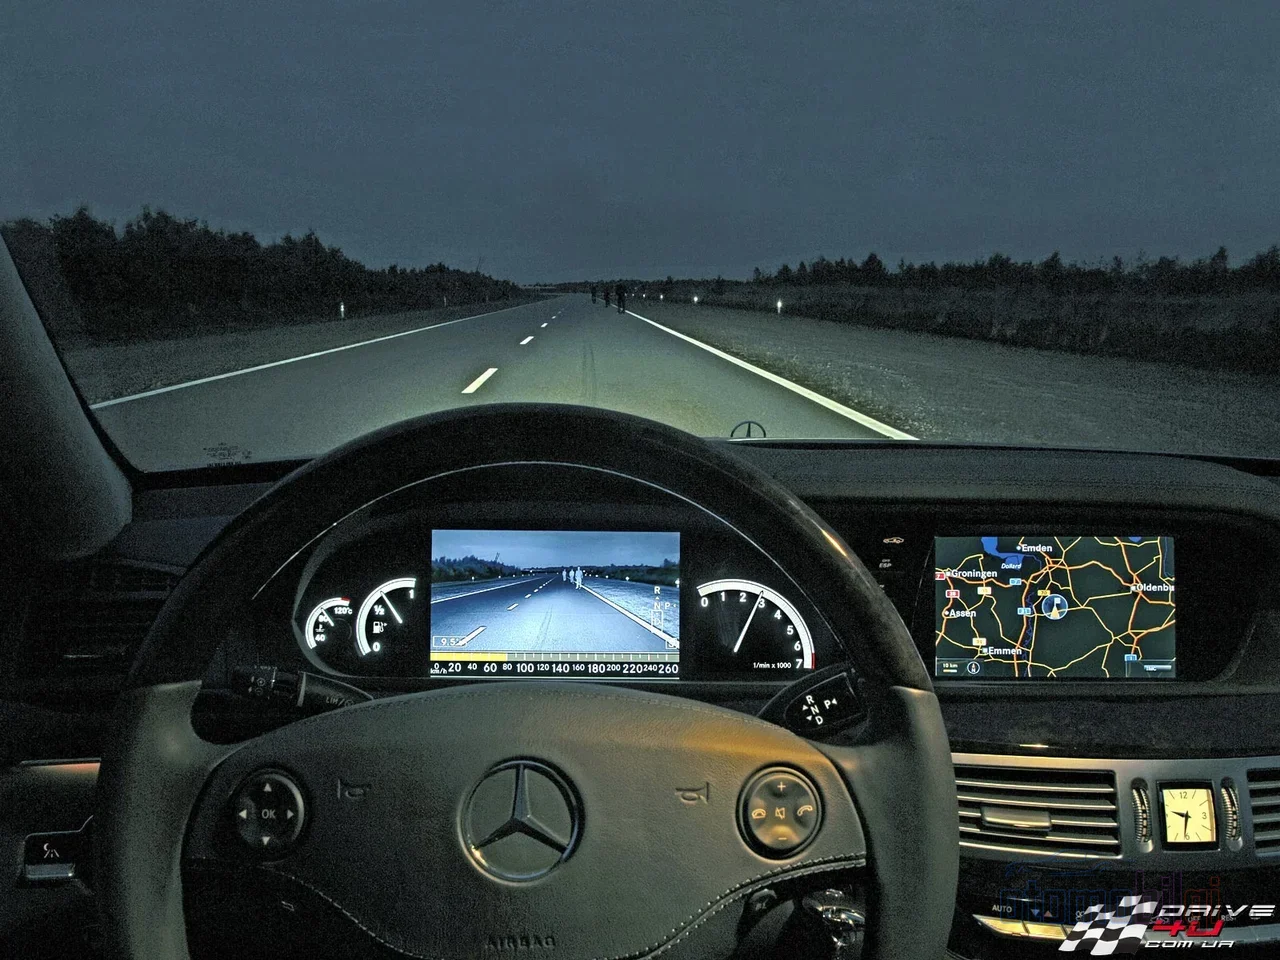
夜视系统通过两种不同方式探测车灯照射距离以外的行人和动物:热成像(LWIR)摄像头读取物体自身散发的热量,而主动红外(NIR)系统则将不可见红外投影仪的反射转换为图像.两者都通过软件进行行人、动物和车辆分类,在车灯照射范围之外提醒驾驶员.那么这些系统究竟是如何工作的?让我们一步步来看——因为在夜间道路上,从山丘后出现的一头牛,与其说是靠您的车灯,不如说更依赖这颗摄像头的帮助!
亮点
- 热成像摄像头 在 8–14 µm (LWIR)波段工作,即使在完全黑暗中也无需光源.
- 汽车热成像摄像头可探测热特征信号至 300 m远,远超车灯照射范围.
- NIR 系统的照明距离通常限于 100–150 m .
- 根据 IIHS 数据,行人 AEB 可将白天碰撞风险降低 32%–33% ;但在黑暗中的效果尚无法测量.
- Euro NCAP 的 2026 规程突出夜间弱势道路使用者场景.
热量如何变成图像?热成像摄像头的工作原理
热成像是一项完全被动的技术:它不向环境发送任何光线,只是进行探测.绝对零度以上的每个物体都会因其温度而发射红外能量.人体、建筑物或刚停下的汽车——都在将自身的热量作为不可见辐射向四周散发.热成像摄像头捕捉这种辐射,将温差转换为灰度(某些显示中为颜色),从而生成图像.打个比方:普通摄像头看到的是反射光,而热成像摄像头读取的是每个物体自身散发的热量.这也正是它在完全黑暗中也能工作的原因——它不需要光,因为它测量的根本不是光!
一个虽小却令人惊叹的细节:现代热成像摄像头能分辨小至 0.01 °C 的温差.这意味着一个身穿深色外套的人,在寒冷沥青路面的背景中会格外显眼.视觉伪装骗不过热成像摄像头;无论穿什么衣服,人体热量在凉爽的背景中都会凸显出来.
LWIR 波段与微测辐射热计传感器
在深入技术细节之前,先说明一点:并非所有红外都相同.处于地球温度的物体——人、动物、机器——在热辐射最强的峰值处,产生于 8–14 µm 范围内的 LWIR(长波红外)波段.而像发动机缸体和排气管这样温度高得多的热源则在 MWIR(3–5 µm)波段发光.汽车热成像摄像头之所以选择 LWIR,正是因为如此:人和动物的热特征恰好就在这个波段.
LWIR 系统通常使用非制冷微测辐射热计传感器(VOx 或 a-Si 材料).它们是极其灵敏的微型探测器,其电阻会随微小的热量变化而改变.非制冷意味着系统功耗低、结构紧凑、制造成本合理——对汽车应用而言,这三点缺一不可.而更灵敏的 MWIR 探测器则需要昂贵的斯特林制冷;因此它并非车载的实用方案.结论:LWIR 无论在成本还是体积上都是最适合汽车的理想选择.
主动式 NIR 夜视:隐形灯塔是如何工作的?
热成像摄像机读取的是热量,而 NIR(近红外)系统则按照一种我们更熟悉的逻辑工作:发出光线,收集反射.车辆通过专用投射器向路面发射人眼无法看到的近红外光;摄像机探测这种反射并生成黑白的高细节图像.简而言之,该系统自带一盏专属的隐形灯塔.您可以把它想象成在黑暗中用手为您照亮的哥哥——只不过这灯塔的光我们的肉眼看不见.
这种方法的优势在于视觉细节:路牌、车牌、车身表面等细节在 NIR 图像中都可以辨认.劣势则是探测距离.由于它依赖照明功率,NIR 在汽车应用中的典型探测距离 100–150 米 左右;在良好条件下,行人探测约为 50–100 米.此外,对向车辆的灯光可能暂时干扰图像,雾或灰尘会散射投射器光线,使图像变得模糊.还有隐私问题:NIR 辐射可能被其他对红外敏感的设备探测到.
热成像还是 NIR?探测距离与细节对比
现在我们把两种技术放在一起比较."哪个更好"其实是个错误的问题;正确的问题是"用于什么用途".如果远距离行人和动物探测是首要需求,热成像领先;如果视觉细节重要,NIR 更有优势.在厂商方面,BMW 和 Mercedes-Benz 使用了基于热成像的系统;一些制造商则选择了基于 NIR 的解决方案.
| 特性 | 热成像 (LWIR) | 主动式 NIR | |
|---|---|---|---|
| 工作原理 | 被动:物体自身的热辐射 | 主动:投射器光线的反射 | |
| 典型探测距离 | 行人/动物/车辆可达 200–300 米 | 照明 100–150 米,行人探测约 50–100 米 | |
| 完全黑暗 | 正常工作 | 可工作(自带光源) | |
| 对向车灯影响 | 不受影响 | 可能暂时干扰图像 | |
| 视觉细节 | 无色彩,无法辨认车牌/路牌 | 高细节,可辨认路牌 | |
| 雾天表现 | 轻雾中表现更好,浓雾中性能下降 | 雾中投射器光线会散射 |
关于探测距离数字的一点说明:在不同场景中听到不同的数字是正常的.在厂商宣传中,汽车热成像摄像机的 200–300 米 探测距离较为突出;而面向防务领域的通用热成像数据中,人员为 500 米以上,车辆为 1000 米以上 距离下即可被探测到.对于车载摄像头而言,第一组数值才是审慎且符合实际的数字.所以,当您核算广告中听到的"数公里视野"这类宣称时,有必要先问清前提条件.
软件部分:如何将摄像头画面转化为行人和动物?
摄像头呈现的是原始的热成像图;将其转化为"前方阴影中有行人"这一信息的,是软件.在现代ADAS系统中,这项工作由卷积神经网络(CNN)完成:它逐帧分析热成像视频流,像在普通图像中一样检测大型动物、行人和车辆.在经典计算机视觉算法中,Haar级联和HOG(方向梯度直方图)方法较为突出;基于机器学习的系统则更进一步,在检测之外还会跟踪目标,并尝试预测其运动方向甚至意图.也就是说,系统不只是说"那里有个东西",还能判断"那个东西可能即将进入车道".
针对红外图像中的行人-车辆检测,也有研究提出了使用多特征融合和支持向量机(SVM)的快速显著性(salience)算法.在嵌入式平台上,硬件与软件协同设计的红外热成像+深度学习架构正逐渐兴起;在一所大学的项目中,研究人员开发了一种基于人工智能的检测与规避系统,让红外摄像头与RGB摄像头协同工作以进行夜间行人检测.警报逻辑则简单而聪明:软件对目标进行分类,计算其距离和接近速度,当危险增大时先发出视觉/听觉警报,若系统与AEB集成,则可进一步实施制动干预.我好奇的是:这个警报对我们来说够快吗?通常是够的——但也正因为如此,探测距离才如此关键.
大灯射程能看到什么,摄像头又能看到什么?制动距离上的差距
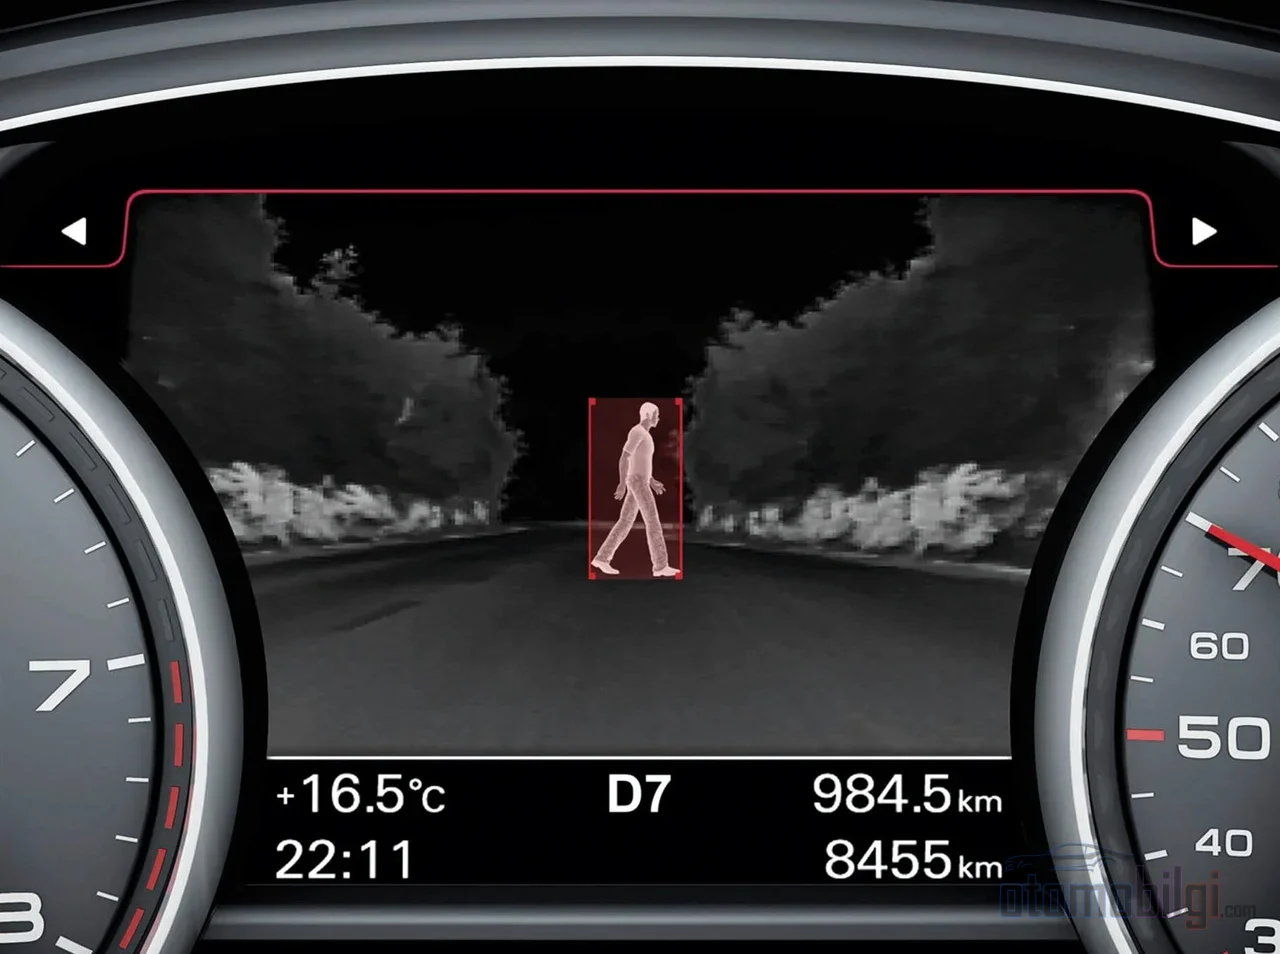
夜间有一个粗略的等式:制动距离 = 反应距离 + 刹车距离.由于大灯只能将光照带到一定距离,超出该距离看到的每个物体都会吞噬您的反应时间.热成像摄像头正是在这里发挥作用:车载热成像系统能在 300 m 距离处,即远超大灯射程之外,感知到热信号.提前几秒看到的麋鹿,恰恰是您开始刹车所需要的额外距离. 早一点看见,比刹车更有价值——因为再好的刹车,也无法停下一位看不见的驾驶员.
正因如此,IIHS要求强制配备夜间行人AEB.夜间测试暴露了现有传感器套件中的重大空白;长距离、全天候雷达也是旨在填补这一空白的解决方案之一.
雾、雨及其他局限:不是营销,而是现实
网上流传着"热成像相机能穿透雾气、雨中完美工作"之类的说法比比皆是,但技术现实更为微妙.根据FLIR自己的说明,由于水滴会散射红外信号,雾和雨可能会严重限制热成像系统的有效距离.浓雾和大雨会削弱到达相机的信号;一项同行评审的研究定义了热成像相机变得不可靠的"严重退化的雾天"条件.也就是说,热成像无法赢得与雾的战斗——只能减少损失.
另一方面,轻到中度的降雨对热成像探测影响不大,因为雨滴不会像可见光那样散射红外辐射.在轻雾中,热成像比光束被散射的NIR表现更好;而在极浓的雾中,两种技术的性能都会下降.再澄清一个普遍的迷思:热成像相机无法看穿墙壁或车身,它只能探测从表面散发的热量,无法穿透固体物体.而且如果你想读车牌,热成像帮不了你——文字和颜色不会出现在热成像图像中.此外,"夜视"标签有时会造成混淆:带NIR照明的系统与真正的热成像并不是一回事,购买页面上最好核实一下是哪种技术.
AEB集成与夜间安全:2026年一览
相机的输出并不仅仅止于一块显示屏;真正的价值在于它与制动系统对话时才显现.这里的数据很有意思:行人AEB在白天条件下可将行人碰撞风险 降低32%-33%;但在黑暗中的风险降低幅度无法测量.NHTSA也将夜间行人探测列为AEB最具挑战性的问题之一,并朝着强制推行AEB的方向迈出了步伐.乐观的一面是:根据AAA在2025年10月的研究,夜间行人探测系统在2019年对碰撞的预防率为 0%,而到2025年已能以 60%的 比率预防碰撞.也就是说,短时间内取得了巨大进展——但尚未完全达到目标. 2026年将是这一领域的里程碑之年.Euro NCAP将在2026年实施自2009年以来最大规模的协议修订:新的"Four Stages of Safety"结构使夜间弱势道路使用者(VRU)场景成为重点,2026-2028年的测试场景在白天之外还包含夜间条件.驾驶员监测系统的扩展评估也包含在此次更新中.这一进展将夜视和热成像相机技术从边缘特性提升为重量级测评议程的核心.在热成像相机方面,被推介为首个获得ASIL-B认证的车载LWIR相机的产品也是这一势头的例证. 总而言之:读懂热量的眼睛能让你提前得到警示.
2026年将是该领域的里程碑之年. Euro NCAP将于2026年实施自2009年以来最大规模的测试协议修订: 在全新的"Four Stages of Safety"框架下, 夜间弱势道路使用者 (VRU) 场景被置于突出位置, 2026–2028年的测试场景在白天条件之外还将纳入夜间条件. 驾驶员监测系统的扩展评估也包含在此次更新中. 这一进展将夜间视觉与热成像摄像头技术从边缘配置推向了星级评定的核心议程. 在热成像摄像头方面, 作为首批获得ASIL-B认证的车规级LWIR摄像头推出的产品, 也正是这一势头的例证.
总而言之: 读懂热量的眼睛能让你提前得到警示
简而言之:热成像(LWIR)摄像头完全不需要光线,直接读取物体的自然热辐射,其探测距离不是一百米级别,而是200-300米;而NIR系统则自带一盏“隐形手电筒”,在较短距离内提供更细节的黑白图像.让两者都真正有价值的是背后的软件而非原始图像:CNN等类似模型通过对行人、动物和车辆进行分类,为驾驶员——如果集成的话还有AEB——赢得关键几秒钟.了解系统边界同样重要:浓雾和暴雨会让任何传感器都吃力,热成像无法读取车牌.如果您想在夜间道路上拥有更宽广的视野,答案就藏在热量以及读取热量的软件之中.如果是您,您会选择车上装哪种系统——是远距离还是细节? 200-300米 ——
参考资料
- 红外成像和夜视是一回事吗?
- 热成像摄像头是如何工作的?
- 热成像能穿透雾和雨吗?
- SWIR、MWIR和LWIR摄像头的区别
- 车载夜视与热成像对比——哪个更好?
- Euro NCAP公布2026年测试规程变更
- Euro NCAP 2026提升夜间弱势道路使用者测试标准
- Euro NCAP 2026-2028测试场景
- AI释放热成像夜视摄像头的安全潜力
- NHTSA要求强制配备自动紧急制动系统
- IIHS:监管机构应要求配备在黑暗中有效的行人AEB
- 夜间行人检测系统不断改进
- 关注传感器差距:为什么AEB需要感知雷达
- 极端浓雾条件下的热成像性能分析
- 热成像摄像头能穿透雾、雨和烟雾吗?
- 基于机器学习的行人检测
- 基于AI的夜间行人检测与规避
- 基于快速显著性与多特征融合算法的夜间行人和车辆检测