Os Sistemas de Visão Noturna Como Leem a Estrada Vendo o Calor?
Partilhe Esta Página
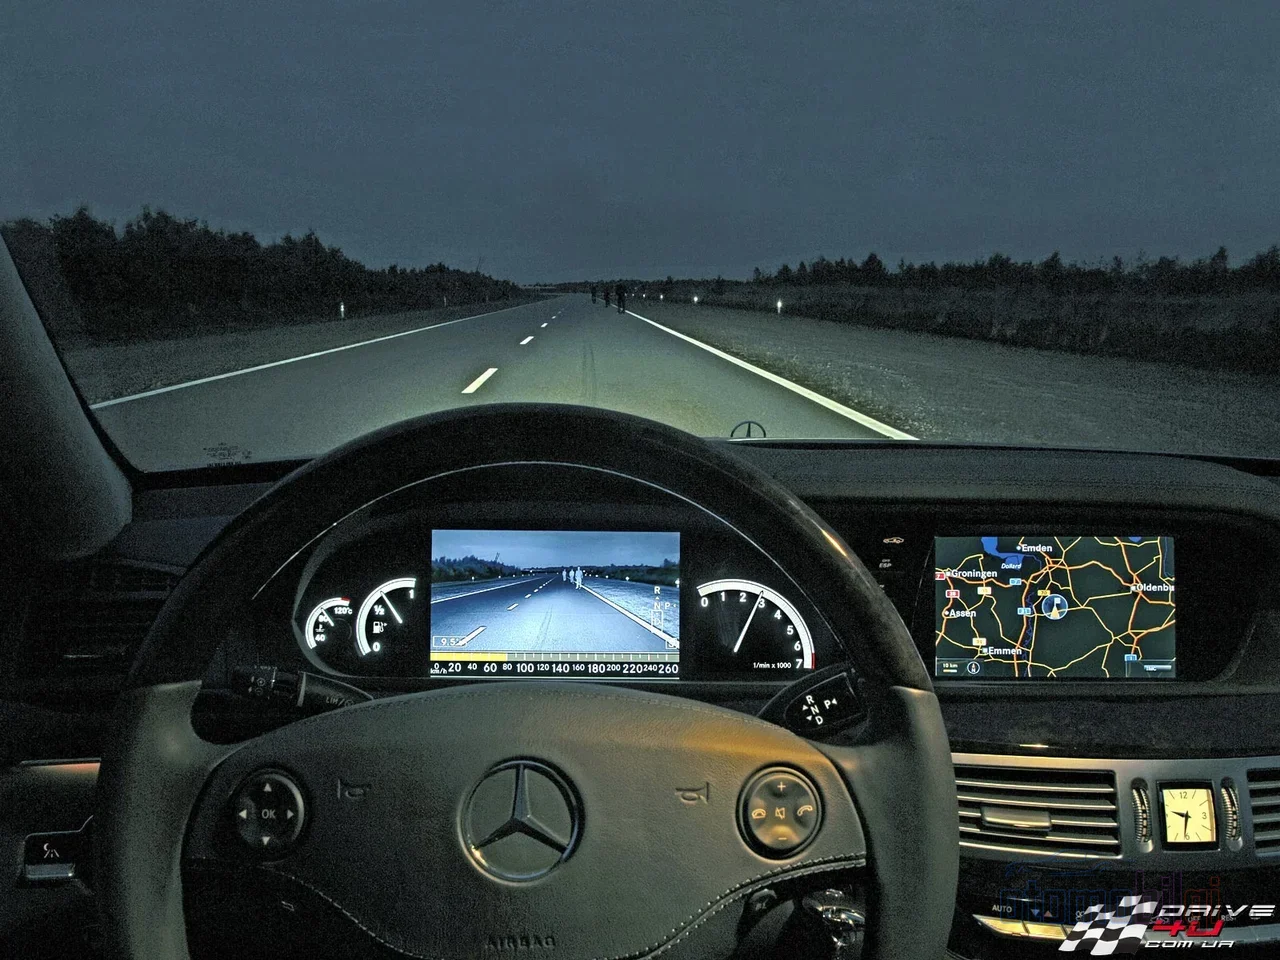
Os sistemas de visão noturna detectam pedestres e animais fora do alcance da luz dos faróis de duas maneiras diferentes: câmeras térmicas (LWIR) leem o calor que os próprios objetos emitem, enquanto sistemas de infravermelho ativo (NIR) convertem em imagem o reflexo de um projetor infravermelho invisível. Ambos classificam pedestres, animais e veículos por software, alertando o motorista além do alcance dos faróis. Mas como exatamente esses sistemas funcionam? Vamos ver passo a passo - porque uma vaca que aparece atrás de uma colina na estrada à noite pode ser muito mais amiga dessa câmera do que dos seus faróis!
Destaques
- Câmeras térmicas operam na faixa de 8–14 µm
- (LWIR) e não precisam de fonte de luz nem no escuro total. Câmeras térmicas automotivas detectam assinaturas de calor a até 300 m
- , ou seja, muito além do alcance dos faróis. O alcance de iluminação dos sistemas NIR é tipicamente limitado a 100–150 m
- . Segundo dados do IIHS, o AEB para pedestres reduz o risco de colisão diurna em 32–33%
- ; no escuro, porém, seu efeito não pôde ser medido. O protocolo de 2026
do Euro NCAP dá destaque aos cenários noturnos com usuários vulneráveis da via.
Como o Calor se Transforma em Imagem? O Princípio das Câmeras Térmicas
A imagem térmica é uma tecnologia totalmente passiva: não envia nenhuma luz ao ambiente, apenas detecta. Todo objeto acima do zero absoluto emite energia infravermelha devido à sua temperatura. Um corpo humano, um prédio ou um carro recém-estacionado - todos espalham seu próprio calor pelo ambiente como uma radiação invisível. A câmera térmica captura essa radiação e converte as diferenças de temperatura em tons de cinza (ou cores em algumas exibições), produzindo uma imagem. Para fazer uma analogia: o olho da câmera normal vê a luz refletida, enquanto o olho da câmera térmica lê o calor emitido pelo corpo de cada objeto. É justamente por isso que funciona até no escuro total - não precisa de luz, porque não mede luz! Um detalhe pequeno, mas impressionante: as câmeras térmicas modernas conseguem distinguir diferenças de temperatura tão pequenas quanto 0,01 °C
. Ou seja, alguém vestindo um casaco escuro praticamente brilha contra o fundo do asfalto frio. O camuflagem visual não engana a câmera térmica; não importa a roupa, o calor do corpo humano se destaca sobre o solo frio.
A faixa LWIR e os sensores microbolômetros Antes de mergulhar nos detalhes técnicos, digamos o seguinte: nem todo infravermelho é igual. Objetos em temperatura terrestre - humano, animal, máquina - produzem o pico de emissão de calor, onde a radiação térmica é mais forte, na faixa LWIR (infravermelho de onda longa), entre 8–14 µm
Os sistemas LWIR geralmente usam sensores microbolômetros não refrigerados (com material VOx ou a-Si). São detectores minúsculos extremamente sensíveis cuja resistência muda com pequenas variações de calor. Serem não refrigerados significa que o sistema consome pouca energia, é compacto e pode ser produzido a um preço razoável - três condições de uma vez para a indústria automotiva. Os detectores MWIR, mais sensíveis, exigem caro resfriamento Stirling; por isso não são uma solução prática em automóveis. Conclusão: o LWIR é o ponto ideal para o automóvel tanto em custo quanto em tamanho.
Visão Noturna NIR Ativa: Como Funciona o Farol Invisível
Enquanto a câmera térmica lê o calor, os sistemas NIR (infravermelho próximo) funcionam com uma lógica muito mais familiar: enviar luz e coletar o reflexo. O veículo projeta na estrada, com um projetor especial, luz infravermelha próxima que o olho humano não consegue ver; a câmera detecta esse reflexo e produz uma imagem em preto e branco, de alto detalhe. Em resumo, o sistema carrega um farol próprio e invisível. Você pode pensar nele como um irmão mais velho que ilumina seu caminho no escuro com as mãos - mas a luz do farol é invisível para os nossos olhos.
O ponto forte desse método é o detalhe visual: detalhes como placas, letreiros e a superfície do veículo podem ser lidos na imagem NIR. O ponto fraco, porém, é o alcance. Como depende da potência de iluminação, o alcance típico do NIR automotivo fica em torno de 100–150 m ; em boas condições, a detecção de pessoas pode cair para cerca de 50–100 m. Além disso, os faróis de veículos em sentido contrário podem perturbar temporariamente a imagem, e a neblina ou poeira espalha a luz do projetor, desfocando a imagem. Há ainda o lado da privacidade: a radiação NIR pode ser detectada por outros dispositivos sensíveis ao infravermelho.
Térmica ou NIR? Comparação de Alcance e Detalhe
Agora vamos colocar as duas tecnologias lado a lado. A pergunta "qual é melhor" é, na verdade, errada; a pergunta certa é "para quê?". Se a prioridade é a detecção de pedestres e animais à distância, a térmica está na frente; se o detalhe visual é importante, o NIR leva vantagem. No lado das montadoras, a BMW e a Mercedes-Benz usaram sistemas baseados em térmica; alguns fabricantes preferiram soluções baseadas em NIR.
| Característica | Térmica (LWIR) | NIR Ativa | |
|---|---|---|---|
| Princípio de funcionamento | Passiva: a própria emissão de calor do objeto | Ativa: reflexo da luz do projetor | |
| Alcance típico | Até 200–300 m para pedestres/animais/veículos | Iluminação de 100–150 m, detecção de pessoas de ~50–100 m | |
| Escuridão total | Funciona sem problemas | Funciona (carrega sua própria luz) | |
| Efeito de faróis contrários | Não é afetada | Pode perturbar temporariamente a imagem | |
| Detalhe visual | Sem cor, placa/letreiro ilegíveis | Alto detalhe, letreiro legível | |
| Desempenho na neblina | Melhor em neblina leve, enfraquece em neblina densa | Na neblina, a luz do projetor se dispersa |
Uma observação sobre os números de alcance: é normal ouvir números diferentes em contextos diferentes. Nos materiais de divulgação dos fabricantes, destaca-se um alcance de detecção de 200–300 m para câmeras térmicas automotivas; em dados térmicos gerais voltados ao setor de defesa, pessoas em 500 m+, veículos 1000 m+ detectável a distância. Para uma câmera instalada no carro, os valores do primeiro grupo são números prudentes e realistas para o setor automotivo. Ou seja, ao avaliar a alegação de "quilômetros de visão" que você ouve na publicidade, vale a pena perguntar sobre o contexto.
O Lado do Software: Como a Câmera Transforma a Imagem em Pedestre e Animal?
A câmera mostra um mapa de calor bruto; o que converte isso na informação "há um pedestre na sombra à frente" é o software. Nos sistemas ADAS modernos, essa tarefa é feita por redes neurais convolucionais (CNN): analisando quadro a quadro o fluxo de vídeo térmico, detecta grandes animais, pedestres e veículos como em imagens convencionais. Entre os algoritmos clássicos de visão computacional destacam-se os métodos Haar cascades e HOG (Histogram of Oriented Gradients); já os sistemas baseados em aprendizado de máquina vão além da detecção, rastreiam o alvo e tentam prever sua direção e até sua intenção. Ou seja, o sistema não diz apenas "há algo ali"; pode dizer "essa coisa pode estar prestes a entrar na pista".
Para detecção de pedestres e veículos em imagens infravermelhas, também foram propostos algoritmos rápidos baseados em saliência que usam fusão de múltiplas características e máquinas de vetores de suporte (SVM). Em plataformas embarcadas, ganham destaque arquiteturas de IR térmico + aprendizado profundo com projeto conjunto de hardware e software; em um projeto universitário, foi desenvolvido um sistema de detecção e evitação baseado em inteligência artificial para detecção de pedestres noturnos, no qual a câmera IR opera junto com uma câmera RGB. A lógica de alerta é simples e inteligente: o software classifica o alvo, calcula a distância e a velocidade de aproximação, e se o perigo aumentar emite primeiro um alerta visual/sonoro; se o sistema estiver integrado ao AEB, chega até a intervenção de frenagem. O que me pergunto é: esse alerta chegará até nós rápido o suficiente? Geralmente chega - mas é exatamente por isso que o alcance é tão crítico.
O Que o Farol Vê, O Que a Câmera Vê? A Diferença na Distância de Parada
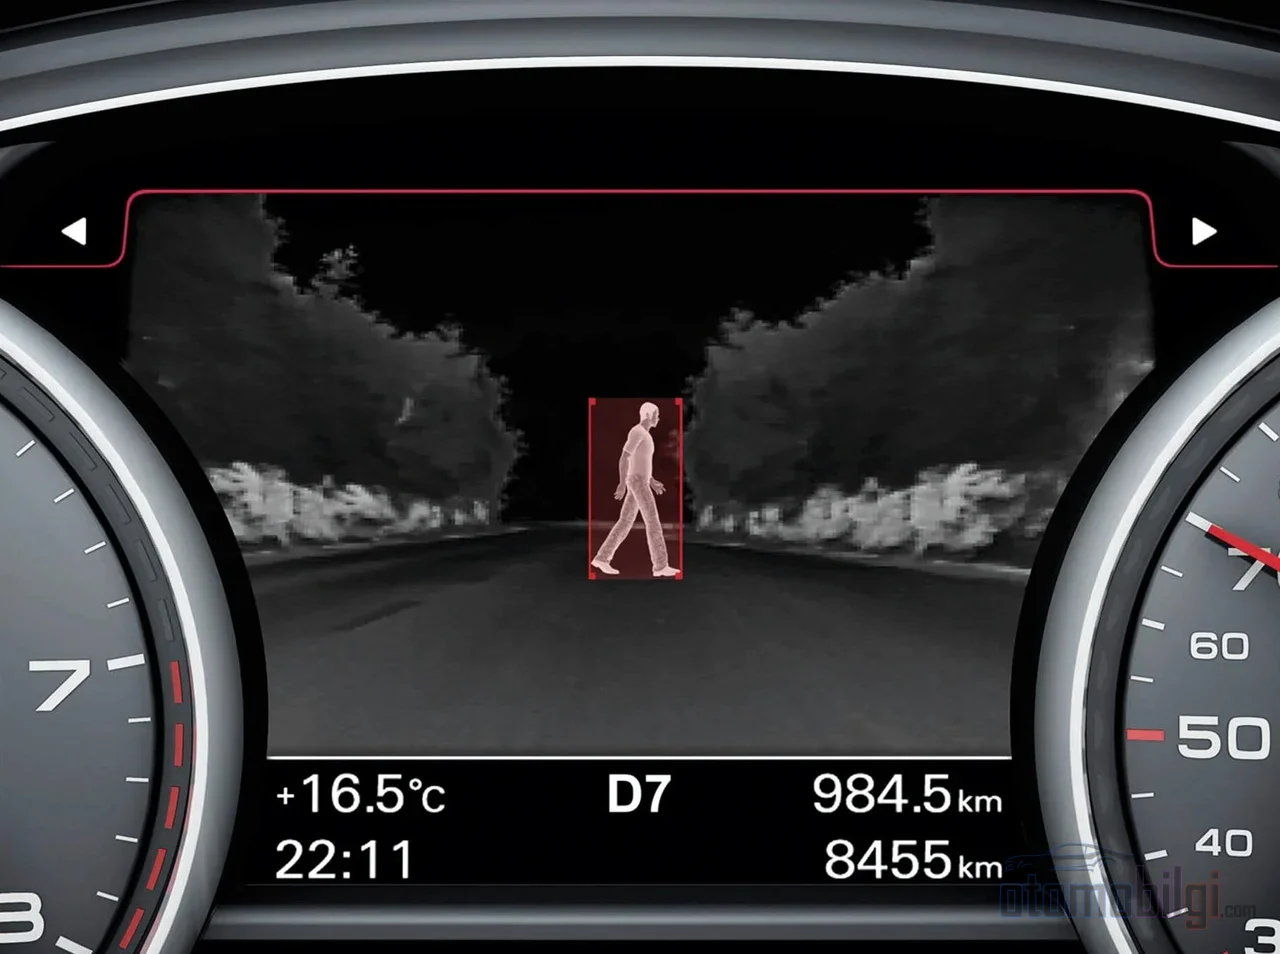
Existe uma equação aproximada para a noite: distância de parada = distância de reação + distância de frenagem. Como os faróis levam a luz até uma certa distância, todo objeto visto além dessa distância consome seu tempo de reação. É aqui que a câmera térmica entra em cena: os sistemas térmicos automotivos conseguem detectar assinaturas de calor a 300 m de distância, ou seja, muito além do alcance dos faróis. Um veado visto segundos antes é exatamente a distância extra de que você precisa para começar a frear. Ver cedo vale mais do que frear - porque nenhum freio consegue parar um motorista que não vê.
Por isso, o IIHS exige que o AEB para pedestres em condições de escuridão seja obrigatório. Os testes noturnos revelaram lacunas sérias nos pacotes de sensores atuais; os radares de longo alcance para todas as condições climáticas também estão entre as soluções que visam fechar essa lacuna.
Névoa, Chuva e Outras Limitações: Realidade, Não Marketing
Na internet, afirmações do tipo "a câmera térmica atravessa a névoa, funciona perfeitamente na chuva" circulam aos montes. A realidade técnica é mais nuançada. Segundo a própria descrição da FLIR, névoa e chuva podem limitar seriamente o alcance do sistema térmico, devido ao espalhamento do sinal infravermelho pelas gotas de água. Névoa densa e chuva forte enfraquecem o sinal que chega à câmera; um estudo revisado por pares definiu a condição de "névoa muito degradada" na qual a câmera térmica se torna não confiável. Ou seja, o térmico não vence a batalha contra a névoa - apenas reduz a perda.
Por outro lado, chuva de intensidade leve a moderada não afeta significativamente a detecção térmica, porque as gotas de chuva não espalham a radiação infravermelha como espalham a luz visível. Em névoa leve, o térmico tem desempenho melhor que o NIR, cuja luz do projetor se dispersa; em névoa muito densa, o desempenho de ambas as tecnologias cai. Vamos também desfazer um mito comum: a câmera térmica não vê através de paredes ou de qualquer corpo; ela detecta apenas o calor emitido pela superfície e não atravessa objetos sólidos. E se você quiser ler placas, o térmico não ajuda - texto e cor não aparecem na imagem térmica. Além disso, o rótulo "visão noturna" às vezes gera confusão: sistemas com iluminação NIR e imagem térmica real não são a mesma coisa; vale a pena verificar na página de compra qual é a tecnologia.
AEB Integrado e Panorama de 2026 na Segurança Noturna
A saída da câmera não termina numa tela de exibição; o verdadeiro valor aparece quando ela conversa com o sistema de freios. O quadro aqui é interessante: o AEB para pedestres reduz o risco de colisão com pedestres em condições diurnas em 32-33% mas a redução de risco no escuro não pôde ser medida. A NHTSA também citou a detecção de pedestres à noite como um dos problemas mais difíceis para o AEB e deu um passo no sentido de torná-lo obrigatório. O lado otimista é este: segundo o estudo da AAA de outubro de 2025, os sistemas de detecção de pedestres à noite, que em 2019 evitavam colisões em 0% passaram em 2025 a evitá-las em 60% Ou seja, houve grande progresso em pouco tempo - mas o objetivo ainda não foi totalmente alcançado.
2026 é um ano de marco nessa área. A Euro NCAP coloca em vigor em 2026 sua maior revisão de protocolo desde 2009: com a nova estrutura "Four Stages of Safety", os cenários com usuários da via vulneráveis (VRU) à noite ganham destaque, e os cenários de teste 2026-2028 incluem condições noturnas além das diurnas. A avaliação expandida dos sistemas de monitoramento do motorista também faz parte da atualização. Esse desenvolvimento deixa de tratar as tecnologias de visão noturna e câmera térmica como recursos marginais e as leva ao centro da agenda dos testes de estrela. No lado das câmeras térmicas, os produtos apresentados como a primeira câmera automotiva LWIR certificada ASIL-B são exemplos desse impulso.
Em resumo: o olho que lê o calor acorda você mais cedo
Em poucas palavras: a câmera térmica (LWIR) lê a emissão natural de calor dos objetos sem precisar de luz alguma, e enxerga não dezenas, mas 200–300 metros; o sistema NIR, por sua vez, carrega seu próprio farol invisível e oferece uma imagem preto e branco mais detalhada em distâncias menores. O que torna ambos valiosos não é a imagem bruta, mas o software por trás dela: modelos como CNN e similares classificam pedestres, animais e veículos, ganhando segundos críticos para o motorista - e, se integrado, para o AEB. Conhecer os limites é igualmente importante: névoa densa e chuva forte desafiam qualquer sensor, e a câmera térmica não lê placas. Se você quiser um campo de visão um pouco mais amplo nas estradas noturnas, a resposta está no calor e no software que o interpreta. Se fosse você, qual sistema gostaria de ter no seu veículo - alcance ou detalhe?
Fontes
- Are Infrared Imaging and Night Vision the Same?
- How Do Thermal Cameras Work?
- Can Thermal Imaging See Through Fog and Rain?
- The Differences Between SWIR, MWIR, and LWIR Cameras
- Night Vision vs Thermal Imaging for Cars – Which Is Better?
- Euro NCAP announces 2026 protocol changes
- Euro NCAP 2026 Raises the Bar for Nighttime VRU
- Euro NCAP Test Scenarios 2026–2028
- AI Unlocks the Safety Potential of Thermal Night Vision Cameras
- NHTSA Wants Mandatory Automatic Emergency Braking
- IIHS: Regulators should require pedestrian AEB that works in the dark
- Nighttime Pedestrian Detection Systems Improve
- Mind the Sensor Gap: Why AEB Needs Perception Radar
- Analysis of Thermal Imaging Performance under Extreme Fog
- Can Thermal Cameras See through Fog, Rain, and Smoke?
- Pedestrian Detection with Machine Learning
- AI-based Pedestrian Detection and Avoidance at Night
- Nighttime Pedestrian and Vehicle Detection Based on a Fast Saliency and Multifeature Fusion Algorithm