Les systèmes de vision nocturne lisent-ils la route en voyant la chaleur ?
Partagez cette page
Les systèmes de vision nocturne détectent les piétons et les animaux au-delà de la portée des phares de deux manières différentes : les caméras thermiques (LWIR) lisent la chaleur émise par les objets eux-mêmes, tandis que les systèmes infrarouges actifs (NIR) convertissent la réflexion d'un projecteur infrarouge invisible en image. Les deux classent piétons, animaux et véhicules par logiciel pour avertir le conducteur au-delà de la portée des phares. Alors, comment fonctionnent exactement ces systèmes ? Examinons cela étape par étape - car une vache qui sort de derrière une colline sur la route de nuit pourrait bien devoir sa vie à cette caméra plutôt qu'à vos phares !
Points clés
- Les caméras thermiques 8–14 µm fonctionnent dans la bande (LWIR) et ne nécessitent aucune source de lumière, même dans l'obscurité totale.
- Les caméras thermiques automobiles peuvent détecter les signatures thermiques jusqu'à 300 m c'est-à-dire bien au-delà de la portée des phares.
- La portée d'éclairage des systèmes NIR est typiquement limitée à 100–150 m .
- Selon les données de l'IIHS, l'AEB piéton réduit le risque de collision de jour de 32–33 % ; dans l'obscurité, son efficacité n'a pas pu être mesurée.
- Le protocole 2026 d'Euro NCAP met en avant les scénarios nocturnes impliquant des usagers de la route vulnérables.
Comment la chaleur devient-elle une image ? Le principe des caméras thermiques
L'imagerie thermique est une technologie entièrement passive : elle n'envoie aucune lumière dans l'environnement, elle ne fait que détecter. Tout objet au-dessus du zéro absolu émet de l'énergie infrarouge en raison de sa température. Un corps humain, un bâtiment ou une voiture stationnée depuis peu - tous diffusent leur propre chaleur autour d'eux sous forme de rayonnement invisible. La caméra thermique capte ce rayonnement et convertit les différences de température en nuances de gris (ou en couleurs sur certains affichages) pour produire une image. Pour faire une comparaison : l'oeil d'une caméra normale voit la lumière réfléchie, tandis que l'oeil d'une caméra thermique lit la chaleur émise par le corps de chaque objet. C'est précisément pourquoi elle fonctionne même dans l'obscurité totale - elle n'a pas besoin de lumière, car elle ne mesure pas la lumière !
Un détail petit mais impressionnant : les caméras thermiques modernes peuvent distinguer des différences de température aussi faibles que 0,01 °C . Ainsi, une personne vêtue d'une veste sombre semble littéralement briller sur le fond d'asphalte froid. Le camouflage visuel ne peut pas tromper la caméra thermique ; quelle que soit la tenue, la chaleur du corps humain se détache sur une surface froide.
La bande LWIR et les capteurs microbolomètres
Avant d'entrer dans les détails techniques, précisons ceci : tous les infrarouges ne se valent pas. Les objets à température terrestre - humains, animaux, machines - produisent leur pic d'émission de chaleur, là où elle est la plus forte, dans la bande LWIR (infrarouge à grande longueur d'onde) située entre 8–14 µm . Les sources beaucoup plus chaudes, comme les blocs moteurs et les échappements, brillent quant à elles dans la bande MWIR (3–5 µm). Voilà pourquoi les caméras thermiques automobiles choisissent le LWIR : la signature thermique de l'humain et de l'animal se situe précisément dans cette bande.
Les systèmes LWIR utilisent généralement des capteurs microbolomètres non refroidis (en matériau VOx ou a-Si). Ce sont de minuscules détecteurs extrêmement sensibles dont la résistance change avec de petites variations de chaleur. Le fait qu'ils ne nécessitent pas de refroidissement signifie une faible consommation d'énergie, une compacité et une production à prix raisonnable - trois conditions indispensables pour l'automobile. Les détecteurs MWIR, plus sensibles, exigent un refroidissement Stirling coûteux ; ce n'est donc pas une solution pratique pour les voitures. Conclusion : le LWIR est le point idéal pour l'automobile, tant en termes de coût que de taille.
Vision nocturne NIR active : comment fonctionne le phare invisible ?
Pendant que la caméra thermique lit la chaleur, les systèmes NIR (infrarouge proche) fonctionnent avec une logique beaucoup plus familière : envoyer de la lumière, capter le reflet. Le véhicule projette sur la route une lumière infrarouge proche, invisible à l'œil humain, grâce à un projecteur spécial ; la caméra détecte ce reflet et produit une image en noir et blanc, très détaillée. En somme, le système transporte son propre phare invisible. Vous pouvez le voir comme un grand frère qui vous éclaire de ses mains dans l'obscurité - mais la lumière du phare est invisible à nos yeux.
La force de cette méthode réside dans le détail visuel : des éléments comme les panneaux, les plaques d'immatriculation ou les surfaces des véhicules sont lisibles sur une image NIR. Sa faiblesse, c'est la portée. Comme elle dépend de la puissance d'éclairage, la portée typique du NIR en automobile 100-150 m environ ; dans de bonnes conditions, la détection d'une personne peut descendre à environ 50-100 m. De plus, les phares venant en sens inverse peuvent perturber temporairement l'image, et le brouillard ou la poussière disperse la lumière du projecteur, rendant l'image floue. Il y a aussi la question de la discrétion : le rayonnement NIR peut être détecté par d'autres appareils sensibles à l'infrarouge.
Thermique ou NIR ? Comparaison de portée et de détail
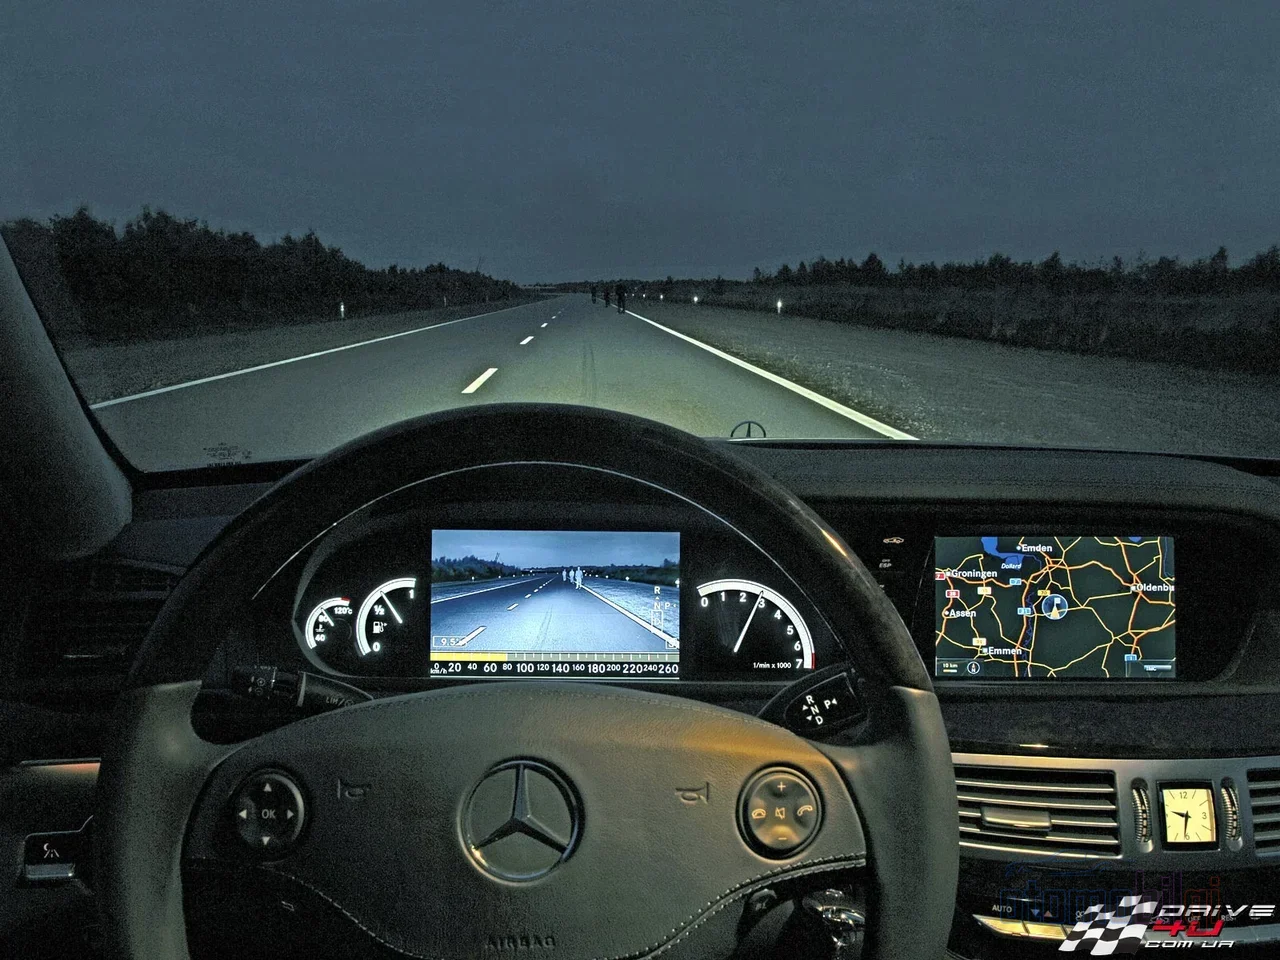
Mettons maintenant les deux technologies côte à côte. La question « lequel est le meilleur » est en réalité mal posée ; la bonne question est « pour quoi faire ? ». Si la détection de piétons et d'animaux à distance est prioritaire, le thermique est en tête ; si le détail visuel compte davantage, le NIR est avantagé. Côté constructeurs, BMW et Mercedes-Benz ont utilisé des systèmes thermiques ; certains fabricants ont préféré des solutions basées sur le NIR.
| Caractéristique | Thermique (LWIR) | NIR actif | |
|---|---|---|---|
| Principe de fonctionnement | Passif : rayonnement thermique propre de l'objet | Actif : reflet de la lumière du projecteur | |
| Portée typique | Jusqu'à 200-300 m pour piétons/animaux/véhicules | Éclairage 100-150 m, détection de personne ~50-100 m | |
| Obscurité totale | Fonctionne sans problème | Fonctionne (porte sa propre lumière) | |
| Effet des phares adverses | Non affecté | Peut perturber temporairement l'image | |
| Détail visuel | Pas de couleur, plaques/panneaux illisibles | Détail élevé, panneaux lisibles | |
| Performance dans le brouillard | Meilleur dans le brouillard léger, faiblit dans le brouillard dense | La lumière du projecteur se disperse dans le brouillard |
Une note sur les chiffres de portée : il est normal d'entendre des chiffres différents selon les contextes. Dans les présentations des fabricants, une portée de détection de 200-300 m ressort pour les caméras thermiques automobiles ; dans les données thermiques générales destinées au secteur de la défense, les personnes sont détectées à 500 m+, les véhicules à 1000 m+ à une distance détectable. Pour une caméra installée sur une voiture, les valeurs du premier groupe sont les chiffres prudents et réalistes pour l'automobile. Autrement dit, quand vous évaluez la promesse de « vision sur des kilomètres » entendue dans une publicité, il vaut la peine de demander le contexte.
La partie logicielle : comment la caméra transforme l'image en piétons et en animaux ?
La caméra affiche une carte thermique brute ; c'est le logiciel qui la convertit en information « il y a un piéton dans l'ombre devant ». Dans les systèmes ADAS modernes, ce travail est réalisé par des réseaux de neurones convolutifs (CNN) : en analysant le flux vidéo thermique image par image, ils détectent les grands animaux, les piétons et les véhicules comme le ferait une image conventionnelle. Parmi les algorithmes classiques de vision par ordinateur, les méthodes Haar cascades et HOG (Histogram of Oriented Gradients) se distinguent ; les systèmes basés sur l'apprentissage automatique vont au-delà de la simple détection, suivent la cible et tentent de prédire son orientation, voire ses intentions. Autrement dit, le système ne se contente pas de dire « il y a quelque chose là-bas » ; il peut dire « cette chose est peut-être sur le point de s'engager sur la route ».
Pour la détection piéton-véhicule dans les images infrarouges, des algorithmes rapides basés sur la saillance utilisant la fusion multi-caractéristiques et les machines à vecteurs de support (SVM) ont également été proposés. Sur les plateformes embarquées, des architectures IR thermique + apprentissage profond conçues conjointement par le matériel et le logiciel émergent ; dans un projet universitaire, un système intelligent de détection et d'évitement basé sur l'IA a été développé pour la détection de piétons de nuit en faisant travailler une caméra IR avec une caméra RGB. La logique d'alerte, elle, est simple et intelligente : le logiciel classe la cible, calcule sa distance et sa vitesse de rapprochement, et si le danger augmente, déclenche d'abord une alerte visuelle/sonore, et si le système est intégré à l'AEB, va jusqu'à l'intervention de freinage. Ce qui me curie : cette alerte arrivera-t-elle assez vite pour nous rattraper ? En général oui - mais c'est précisément pour cette raison que la portée est si critique.
Que voit la portée des phares, que voit la caméra ? La différence en distance d'arrêt
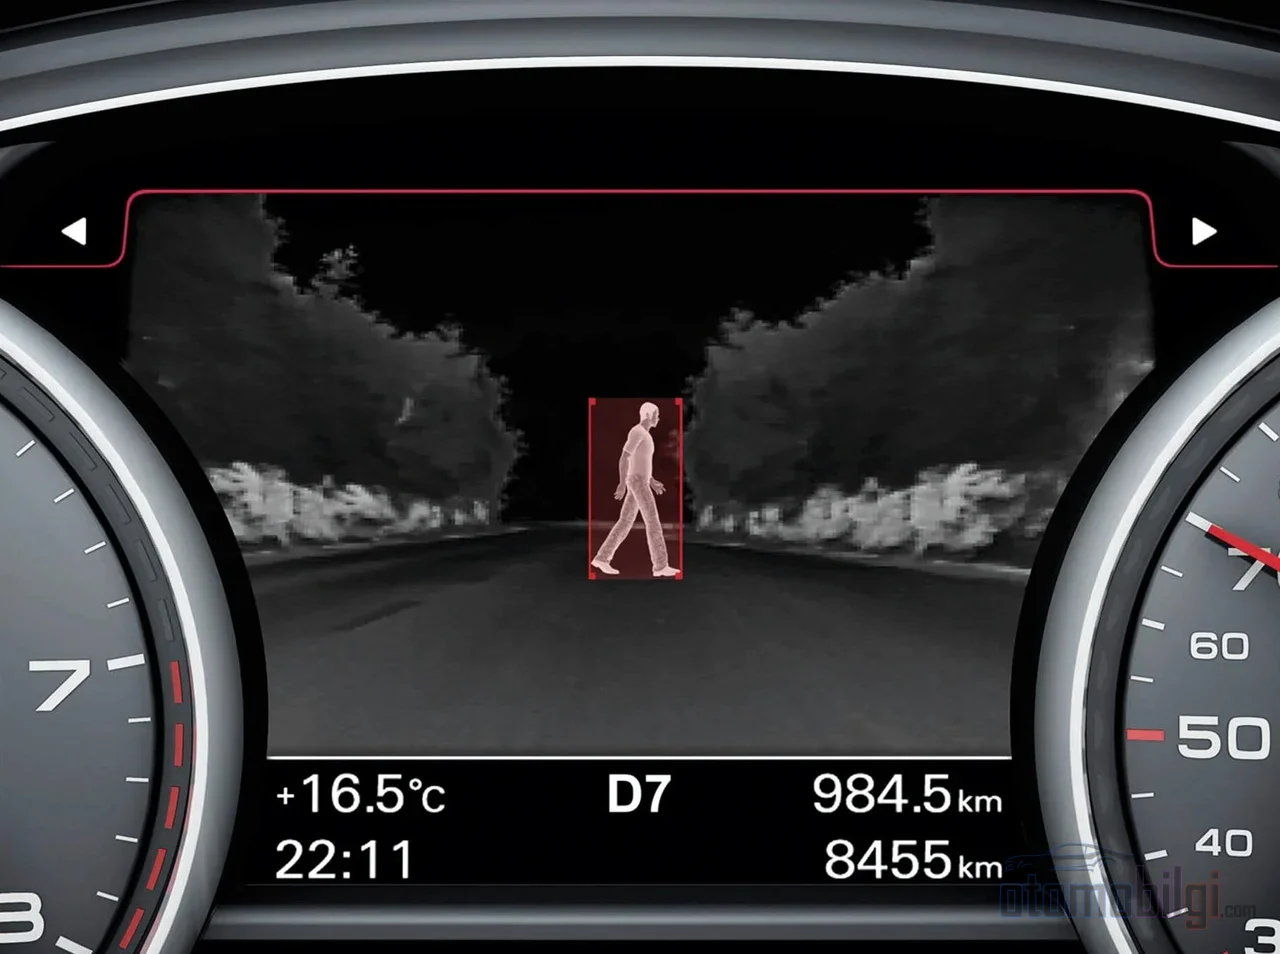
Il existe une équation approximative pour la nuit : distance d'arrêt = distance de réaction + distance de freinage. Comme les phares ne portent la lumière que jusqu'à une certaine distance, tout objet vu au-delà de cette distance consomme votre temps de réaction. C'est là que la caméra thermique intervient : les systèmes thermiques automobiles peuvent détecter les signatures thermiques à 300 m de distance, soit bien au-delà de la portée des phares. Un cerf vu quelques secondes plus tôt, c'est exactement la distance supplémentaire dont vous avez besoin pour commencer à freiner. Voir tôt vaut plus que freiner - car aucun frein ne peut arrêter un conducteur qui ne voit pas.
C'est pourquoi l'IIHS a exigé que l'AEB piéton fonctionnant dans l'obscurité soit rendu obligatoire. Les tests de nuit ont révélé de sérieuses lacunes dans les ensembles de capteurs actuels ; les radars longue portée tous temps figurent parmi les solutions visant à combler cette lacune.
Brouillard, pluie et autres limites : la réalité, pas le marketing
Sur Internet, des affirmations du type "la caméra thermique perce le brouillard, fonctionne parfaitement sous la pluie" circulent en abondance. La réalité technique est plus nuancée. Selon la propre déclaration de FLIR, le brouillard et la pluie peuvent sérieusement limiter la portée du système thermique, car les gouttelettes d'eau dispersent le signal infrarouge. Le brouillard dense et la pluie violente affaiblissent le signal qui atteint la caméra ; une étude évaluée par des pairs a défini une condition de "brouillard très dégradé" dans laquelle la caméra thermique devient peu fiable. Autrement dit, le thermique ne gagne pas la bataille contre le brouillard - il en réduit seulement les pertes.
D'un autre côté, la pluie d'intensité faible à modérée n'affecte pas de manière significative la détection thermique, car les gouttes de pluie ne dispersent pas le rayonnement infrarouge comme la lumière visible. Dans un brouillard léger, le thermique offre de meilleures performances que le NIR dont la lumière du projecteur est dispersée ; dans un brouillard très dense, les performances des deux technologies diminuent. Dissipons aussi une légende tenace : la caméra thermique ne voit pas à travers un mur ou un quelconque corps ; elle détecte uniquement la chaleur émise par une surface, elle ne traverse pas les objets solides. Et si vous voulez lire des plaques d'immatriculation, le thermique ne vous aidera pas - le texte et la couleur n'apparaissent pas dans l'image thermique. Par ailleurs, l'étiquette "vision nocturne" crée parfois de la confusion : les systèmes à éclairage NIR et la véritable imagerie thermique ne sont pas la même chose ; il vaut la peine de vérifier quelle technologie est utilisée sur la page d'achat.
Intégration AEB et bilan 2026 de la sécurité nocturne
La sortie de la caméra ne se limite pas à un écran de visualisation ; sa véritable valeur apparaît lorsqu'elle communique avec le système de freinage. Le tableau ici est intéressant : l'AEB piéton réduit le risque de collision avec un piéton en conditions diurnes de 32 à 33 % ; mais la réduction du risque dans l'obscurité n'a pas pu être mesurée. La NHTSA a également cité la détection des piétons de nuit comme l'un des problèmes les plus difficiles pour l'AEB et a engagé une démarche visant à rendre l'AEB obligatoire. Le côté optimiste : selon l'étude d'AAA d'octobre 2025, les systèmes de détection des piétons de nuit, qui prévenaient 0 % des collisions en 2019, en prévenaient 60 % en 2025. Un grand chemin a donc été parcouru en peu de temps - mais l'objectif n'est pas encore totalement atteint.
2026 sera une année charnière dans ce domaine. Euro NCAP met en vigueur en 2026 sa plus grande révision de protocole depuis 2009 : avec la nouvelle structure "Four Stages of Safety", les scénarios d'usagers vulnérables de la route (VRU) de nuit passent au premier plan, et les scénarios de test 2026-2028 incluent les conditions nocturnes en plus du jour. L'évaluation élargie des systèmes de surveillance du conducteur figure également dans cette mise à jour. Cette évolution fait passer les technologies de vision nocturne et de caméra thermique du statut de fonctionnalité marginale au centre du programme des crash-tests vedettes. Du côté des caméras thermiques, les produits présentés comme les premières caméras LWIR automobiles certifiées ASIL-B illustrent aussi cette dynamique.
En résumé : l'œil qui lit la chaleur vous alerte tôt
En résumé : la caméra thermique (LWIR) lit le rayonnement thermique naturel des objets sans avoir besoin de lumière, et regarde non pas à une centaine de mètres, mais à 200 à 300 mètres ; le système NIR, lui, transporte son propre projecteur invisible et offre une image noir et blanc plus détaillée à plus courte distance. Ce qui rend les deux précieux, ce n'est pas l'image brute, mais le logiciel qui la traite : les modèles CNN et similaires effectuent la classification des piétons, des animaux et des véhicules, offrant au conducteur - et à l'AEB si elle est intégrée - des secondes critiques. Connaître les limites est tout aussi important : le brouillard dense et la pluie violente mettent chaque capteur à l'épreuve, et la caméra thermique ne lit pas les plaques d'immatriculation. Si vous souhaitez un champ de vision un peu plus large sur les routes de nuit, la réponse se cache dans la chaleur et dans le logiciel qui la lit. Si c'était vous, quel système voudriez-vous dans votre véhicule - la portée ou le détail ?
Sources
- L'imagerie infrarouge et la vision nocturne sont-elles la même chose ?
- Comment fonctionnent les caméras thermiques ?
- L'imagerie thermique peut-elle voir à travers le brouillard et la pluie ?
- Les différences entre les caméras SWIR, MWIR et LWIR
- Vision nocturne ou imagerie thermique pour les voitures - laquelle est meilleure ?
- Euro NCAP annonce les changements de protocole pour 2026
- Euro NCAP 2026 relève la barre pour les VRU de nuit
- Scénarios de tests Euro NCAP 2026-2028
- L'IA débloque le potentiel de sécurité des caméras de vision nocturne thermiques
- La NHTSA veut rendre obligatoire le freinage d'urgence automatique
- IIHS : les régulateurs devraient exiger un AEB piéton fonctionnant dans l'obscurité
- Les systèmes de détection de piétons de nuit s'améliorent
- Attention au fossé des capteurs : pourquoi l'AEB a besoin du radar de perception
- Analyse des performances d'imagerie thermique dans un brouillard extrême
- Les caméras thermiques peuvent-elles voir à travers le brouillard, la pluie et la fumée ?
- Détection de piétons par apprentissage automatique
- Détection et évitement de piétons de nuit basées sur l'IA
- Détection de piétons et de véhicules de nuit basée sur un algorithme rapide de saillance et de fusion multi-caractéristiques