নাইট ভিশন সিস্টেম কীভাবে তাপ দেখে রাস্তা পড়ে?
এই পেজটি শেয়ার করুন
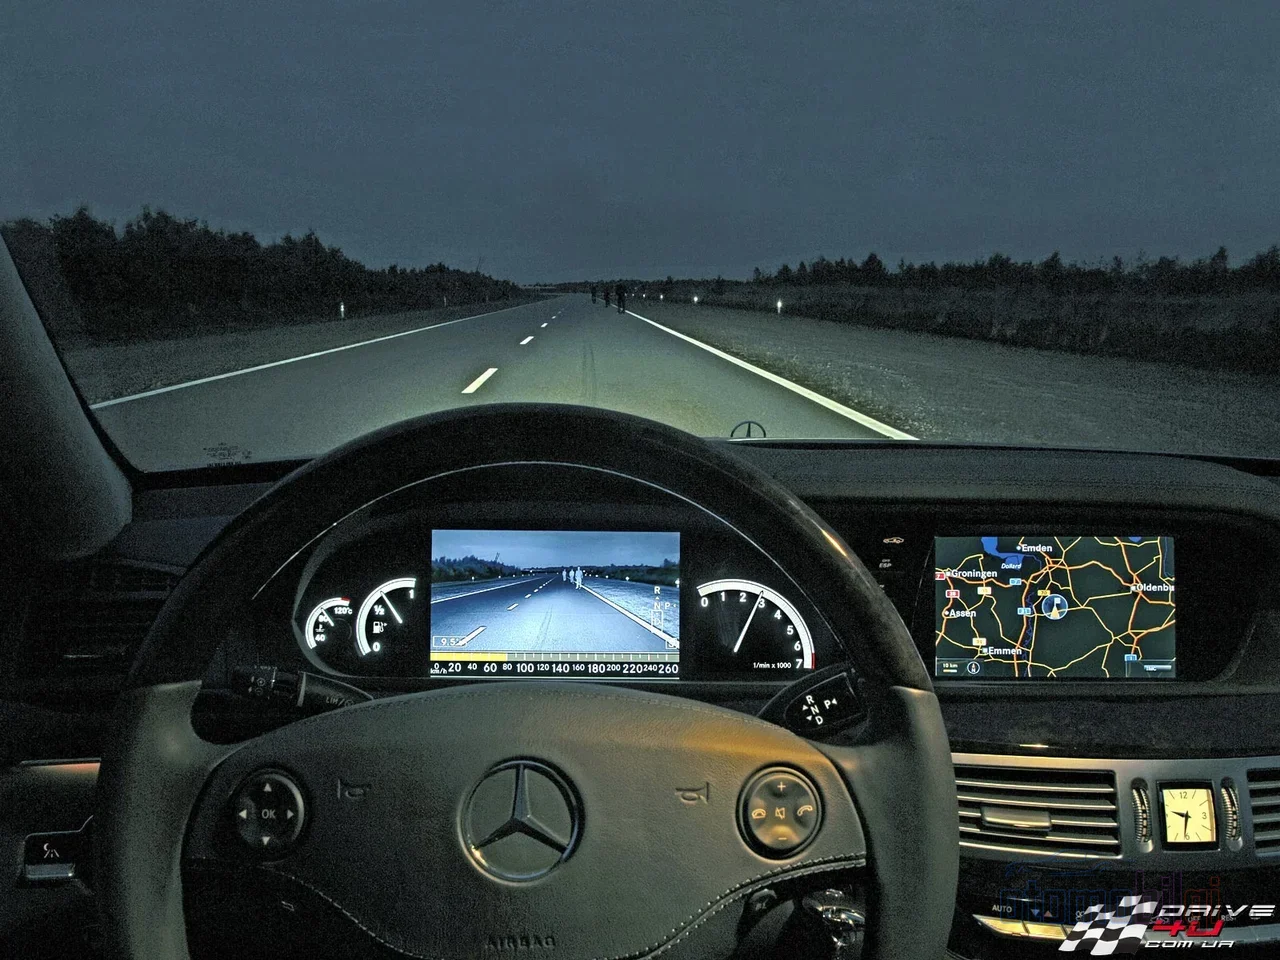
রাত্রিকালীন দৃষ্টি সিস্টেম দুটি ভিন্ন উপায়ে হেডলাইটের আলো যে দূরত্বে পৌঁছাতে পারে না, সেই দূরত্বের পথচারী ও প্রাণীদের শনাক্ত করে: থার্মাল (LWIR) ক্যামেরা বস্তুর নিজে থেকে নির্গত তাপ পড়ে, আর সক্রিয় ইনফ্রারেড (NIR) সিস্টেম অদৃশ্য একটি ইনফ্রারেড প্রজেক্টরের প্রতিফলনকে ছবিতে রূপান্তরিত করে। দুটিই সফটওয়্যার দিয়ে পথচারী, প্রাণী ও যানবাহন শ্রেণিবিন্যাস করে চালককে হেডলাইটের পরিসরের বাইরে সতর্ক করে। তাহলে এই সিস্টেমগুলো আসলে কীভাবে কাজ করে? চলুন ধাপে ধাপে দেখি - কারণ রাতের রাস্তায় টিলার আড়াল থেকে বেরিয়ে আসা একটি গরু আপনার হেডলাইটের চেয়ে এই ক্যামেরার বন্ধু হওয়াই বেশি ভালো!
গুরুত্বপূর্ণ বিষয়সমূহ
- থার্মাল ক্যামেরা 8-14 µm (LWIR) ব্যান্ডে কাজ করে এবং সম্পূর্ণ অন্ধকারেও আলোর উৎসের প্রয়োজন হয় না।
- অটোমোটিভ থার্মাল ক্যামেরা তাপের স্বাক্ষর 300 m পর্যন্ত, অর্থাৎ হেডলাইটের পরিসরের অনেক বাইরেও শনাক্ত করতে পারে।
- NIR সিস্টেমের আলোকিত পরিসর সাধারণত 100-150 m পর্যন্ত সীমাবদ্ধ।
- IIHS-এর তথ্য অনুযায়ী পথচারী AEB দিনের বেলায় সংঘর্ষের ঝুঁকি 32-33% কমায়; তবে অন্ধকারে এর প্রভাব পরিমাপ করা যায় না।
- Euro NCAP-এর 2026 প্রোটোকল রাত্রিকালীন অরক্ষিত রাস্তার ব্যবহারকারীর দৃশ্যকল্পগুলোকে অগ্রাধিকার দিচ্ছে।
তাপ কীভাবে ছবিতে রূপান্তরিত হয়? থার্মাল ক্যামেরার নীতি
থার্মাল ইমেজিং সম্পূর্ণ প্যাসিভ একটি প্রযুক্তি: এটি পরিবেশে কোনো আলো পাঠায় না, শুধু শনাক্ত করে। পরম শূন্যের উপরে প্রতিটি বস্তু তার তাপমাত্রার কারণে ইনফ্রারেড শক্তি বিকিরণ করে। মানবদেহ, একটি ভবন বা সদ্য পার্ক করা একটি গাড়ি - সবই নিজের তাপকে অদৃশ্য বিকিরণ হিসেবে চারপাশে ছড়িয়ে দেয়। থার্মাল ক্যামেরা এই বিকিরণ ধারণ করে এবং তাপমাত্রার পার্থক্যগুলোকে ধূসর শেডে (কিছু প্রদর্শনে রঙে) রূপান্তর করে একটি ছবি তৈরি করে। উপমা দিলে বলা যায়: সাধারণ ক্যামেরার চোখ প্রতিফলিত আলো দেখে, আর থার্মাল ক্যামেরার চোখ প্রতিটি বস্তুর দেহ থেকে নির্গত তাপ পড়ে। আর এ কারণেই এটি সম্পূর্ণ অন্ধকারেও কাজ করে - আলোর প্রয়োজন নেই, কারণ এটি আলো পরিমাপ করে না!
ছোট কিন্তু চমকপ্রদ একটি বিষয়: আধুনিক থার্মাল ক্যামেরা 0.01 °C এতটা ছোট তাপমাত্রার পার্থক্যও শনাক্ত করতে পারে। অর্থাৎ গাঢ় জ্যাকেটে মোড়ানো কেউ ঠান্ডা অ্যাসফল্টের পটভূমিতে যেন উজ্জ্বল হয়ে ওঠে। দৃশ্যত ছদ্মবেশ থার্মাল ক্যামেরাকে ঠকাতে পারে না; পোশাক যা-ই হোক, মানবদেহের তাপ ঠান্ডা ভূমির উপর ফুটে ওঠে।
LWIR ব্যান্ড ও মাইক্রোবলোমিটার সেন্সর
কারিগরি বিবরণে ডোবার আগে একটি কথা বলা যাক: সব ইনফ্রারেড এক নয়। পার্থিব তাপমাত্রার বস্তু - মানুষ, প্রাণী, যন্ত্র - তাপ বিকিরণের সবচেয়ে শক্তিশালী শীর্ষবিন্দু 8-14 µm পরিসরের LWIR (দীর্ঘ তরঙ্গ ইনফ্রারেড) ব্যান্ডে উৎপন্ন করে। ইঞ্জিন ব্লক ও এক্সহস্টের মতো অনেক বেশি গরম উৎস তবে MWIR (3-5 µm) ব্যান্ডে উজ্জ্বল হয়। এ কারণেই অটোমোটিভ থার্মাল ক্যামেরা LWIR বেছে নেয়: মানুষ ও প্রাণীর তাপের স্বাক্ষর ঠিক এই ব্যান্ডেই।
LWIR সিস্টেম সাধারণত কুলিং-বিহীন মাইক্রোবলোমিটার সেন্সর (VOx বা a-Si উপাদানের) ব্যবহার করে। এগুলি অত্যন্ত সংবেদনশীল কিন্তু ক্ষুদ্র সেন্সর, যেগুলির রোধ সামান্য তাপ পরিবর্তনেও বদলে যায়। কুলিং ছাড়া কাজ করা, সিস্টেমের কম বিদ্যুৎ খরচ, কমপ্যাক্ট হওয়া এবং যুক্তিসঙ্গত দামে উৎপাদন - অটোমোটিভের জন্য একসাথে তিনটি শর্ত। বেশি সংবেদনশীল MWIR ডিটেক্টরগুলোর জন্য ব্যয়বহুল স্টার্লিং কুলিং প্রয়োজন; তাই গাড়িতে এটি ব্যবহারিক কোনো সমাধান নয়। ফলাফল: LWIR হলো খরচ ও আকার উভয় দিক থেকে গাড়ির সাথে মানানসই সুখকর বিন্দু।
অ্যাক্টিভ NIR নাইট ভিশন: অদৃশ্য লণ্ঠন কীভাবে কাজ করে?
থার্মাল ক্যামেরা যেখানে তাপ পড়ে, NIR (নিয়ার ইনফ্রারেড) সিস্টেমগুলো অনেক বেশি পরিচিত একটি যুক্তিতে কাজ করে: আলো পাঠাও, প্রতিফলিতটি সংগ্রহ করো। গাড়িটি মানুষের চোখে যে নিয়ার ইনফ্রারেড আলো দেখা যায় না, তা বিশেষ একটি প্রজেক্টর দিয়ে রাস্তায় ছুড়ে দেয়; ক্যামেরা সেই প্রতিফলন শনাক্ত করে এবং কালো-সাদা, উচ্চ বিস্তারিত একটি চিত্র তৈরি করে। সংক্ষেপে, সিস্টেমটি নিজের জন্য বিশেষ একটি অদৃশ্য লণ্ঠন বহন করে। আপনি এটিকে অন্ধকারে হাত দিয়ে আলো জ্বালিয়ে দেওয়া একজন বড় ভাইয়ের মতো ভাবতে পারেন - তবে লণ্ঠনের আলো আমাদের চোখে দেখা যায় না।
এই পদ্ধতির শক্তি হলো ভিজ্যুয়াল বিস্তারিত: সাইনবোর্ড, নম্বর প্লেট, গাড়ির পৃষ্ঠের মতো বিবরণ NIR চিত্রে পড়া যায়। দুর্বলতা হলো পরিসর। আলোকসজ্জার শক্তির ওপর নির্ভরশীল হওয়ায় NIR-এর সাধারণ অটোমোটিভ পরিসর থাকে 100–150 মি এর আশেপাশে; ভালো অবস্থায় ব্যক্তি শনাক্তকরণ প্রায় 50–100 মি পর্যন্ত কমে যেতে পারে। তাছাড়া সামনের গাড়ির হেডলাইট চিত্রটিকে সাময়িকভাবে ব্যাহত করতে পারে এবং কুয়াশা বা ধুলো প্রজেক্টরের আলো ছড়িয়ে চিত্রটিকে অস্পষ্ট করে দেয়। আর একটি গোপনীয়তার দিক আছে: NIR বিকিরণ ইনফ্রারেডের প্রতি সংবেদনশীল অন্যান্য ডিভাইস দ্বারা শনাক্ত করা যেতে পারে।
থার্মাল না, NIR? পরিসর ও বিস্তারিত তুলনা
এবার দুটি প্রযুক্তিকে পাশাপাশি রাখি। কোনটি "ভালো" - এই প্রশ্নটি আসলে ভুল প্রশ্ন; সঠিক প্রশ্ন হলো "কীসের জন্য?"। দূরত্বে পথচারী ও প্রাণী শনাক্তকরণ প্রাধান্য পেলে থার্মাল এগিয়ে, ভিজ্যুয়াল বিস্তারিত গুরুত্বপূর্ণ হলে NIR সুবিধাজনক। প্রস্তুতকারকের দিক থেকে BMW এবং Mercedes-Benz থার্মাল ভিত্তিক সিস্টেম ব্যবহার করেছে; কিছু প্রস্তুতকারক NIR ভিত্তিক সমাধান বেছে নিয়েছে।
| বৈশিষ্ট্য | থার্মাল (LWIR) | অ্যাক্টিভ NIR | |
|---|---|---|---|
| কার্যপদ্ধতি | প্যাসিভ: বস্তুর নিজস্ব তাপ বিকিরণ | অ্যাক্টিভ: প্রজেক্টরের আলোর প্রতিফলন | |
| সাধারণ পরিসর | পথচারী/প্রাণী/গাড়ির জন্য 200–300 মি পর্যন্ত | আলোকসজ্জা 100–150 মি, ব্যক্তি শনাক্তকরণ ~50–100 মি | |
| সম্পূর্ণ অন্ধকার | নির্বিঘ্নে কাজ করে | কাজ করে (নিজের আলো বহন করে) | |
| সামনের হেডলাইটের প্রভাব | প্রভাবিত হয় না | চিত্রকে সাময়িকভাবে ব্যাহত করতে পারে | |
| ভিজ্যুয়াল বিস্তারিত | রঙ নেই, প্লেট/সাইনবোর্ড পড়া যায় না | উচ্চ বিস্তারিত, সাইনবোর্ড পড়া যায় | |
| কুয়াশায় কর্মক্ষমতা | হালকা কুয়াশায় ভালো, ঘন কুয়াশায় দুর্বল হয় | কুয়াশায় প্রজেক্টরের আলো ছড়িয়ে পড়ে |
পরিসরের সংখ্যা সম্পর্কে একটি নোট: বিভিন্ন প্রেক্ষাপটে ভিন্ন সংখ্যা শোনা স্বাভাবিক। প্রস্তুতকারকের প্রচারণায় অটোমোটিভ থার্মাল ক্যামেরার জন্য 200–300 মি শনাক্তকরণ পরিসর সামনে চলে আসে; প্রতিরক্ষা খাতের সাধারণ থার্মাল ডেটায় ব্যক্তি 500 মি+, গাড়ি 1000 মি+ দূরত্ব থেকে শনাক্ত করা যায়। গাড়িতে লাগানো একটি ক্যামেরার জন্য সতর্ক ও অটোমোটিভের জন্য বাস্তবসম্মত সংখ্যা হলো প্রথম দলের মানগুলো। অর্থাৎ বিজ্ঞাপনে শোনা "কিলোমিটারব্যাপী দৃশ্যমানতা" দাবির হিসাব করার সময় প্রেক্ষাপট জিজ্ঞাসা করা উপকারী।
সফটওয়্যারের দিক: ক্যামেরার ছবি কীভাবে পথচারী ও পশুতে রূপান্তরিত হয়?
ক্যামেরা একটি অপরিশোধিত তাপ-মানচিত্র দেখায়; এটিকে "সামনের ছায়ায় পথচারী আছে" এই তথ্যে রূপান্তর করে সফটওয়্যার। আধুনিক ADAS সিস্টেমে এই কাজটি করে কনভলিউশনাল নিউরাল নেটওয়ার্ক (CNN): থার্মাল ভিডিও স্ট্রিম ধাপে ধাপে বিশ্লেষণ করে বড় পশু, পথচারী ও যানবাহনকে সাধারণ ছবির মতোই শনাক্ত করে। ক্লাসিক কম্পিউটার ভিশন অ্যালগরিদমের মধ্যে Haar cascades এবং HOG (Histogram of Oriented Gradients) পদ্ধতিগুলো উল্লেখযোগ্য; অন্যদিকে মেশিন লার্নিং-ভিত্তিক সিস্টেম শনাক্তকরণের অনেক দূর এগিয়ে লক্ষ্যবস্তুকে ট্র্যাক করে, এর গতিপথ এমনকি উদ্দেশ্যও অনুমান করার চেষ্টা করে। অর্থাৎ সিস্টেম শুধু "সেখানে কিছু আছে" বলে না; "সেই জিনিসটি হয়তো রাস্তায় নামার উপক্রম হয়েছে" বলতে পারে।
ইনফ্রারেড ছবিতে পথচারী-যানবাহন শনাক্তকরণের জন্য মাল্টি-ফিচার ফিউশন ও সাপোর্ট ভেক্টর মেশিন (SVM) ব্যবহার করে দ্রুত salience-ভিত্তিক অ্যালগরিদমও প্রস্তাব করা হয়েছে। এমবেডেড প্ল্যাটফর্মে হার্ডওয়্যার ও সফটওয়্যার একসাথে ডিজাইন করা থার্মাল IR + ডিপ লার্নিং আর্কিটেকচারও আলোচনায় আসছে; একটি বিশ্ববিদ্যালয় প্রকল্পে রাতের পথচারী শনাক্তকরণের জন্য IR ক্যামেরাকে RGB ক্যামেরার সাথে যুক্ত করে আর্টিফিশিয়াল ইন্টেলিজেন্স-ভিত্তিক একটি শনাক্তকরণ ও এড়িয়ে চলার সিস্টেম তৈরি করা হয়েছে। সতর্কবার্তার যুক্তিটি সহজ ও বুদ্ধিদীপ্ত: সফটওয়্যার লক্ষ্যবস্তুকে শ্রেণিবদ্ধ করে, এর দূরত্ব ও কাছে আসার গতি হিসাব করে, বিপদ বাড়লে প্রথমে ভিজ্যুয়াল/শ্রবণগত সতর্কতা দেয়, সিস্টেমটি AEB-এর সাথে সংযুক্ত থাকলে ব্রেকে হস্তক্ষেপ পর্যন্ত যায়। আমার কৌতূহলের বিষয় এই: এই সতর্কতা আমাদের কাছে পৌঁছানোর মতো যথেষ্ট দ্রুত কি? সাধারণত পৌঁছায় - কিন্তু ঠিক এ কারণেই রেঞ্জ এত গুরুত্বপূর্ণ।
হেডলাইট রেঞ্জ কী দেখে, ক্যামেরা কী দেখে? স্টপিং ডিস্ট্যান্সের পার্থক্য
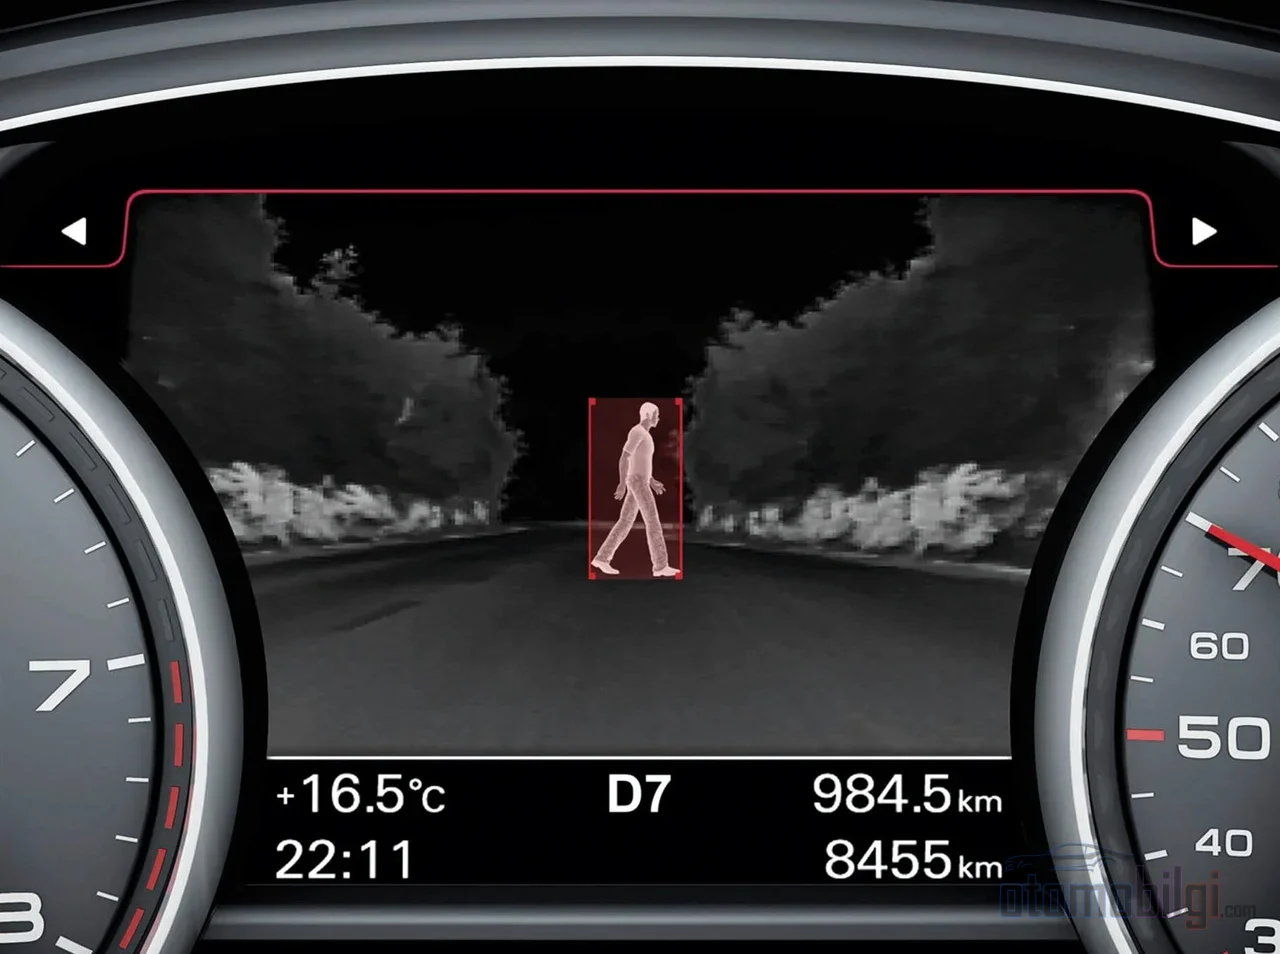
রাতের জন্য একটি মোটামুটি সমীকরণ আছে: স্টপিং ডিস্ট্যান্স = রিঅ্যাকশন ডিস্ট্যান্স + ব্রেকিং ডিস্ট্যান্স। হেডলাইট আলো একটি নির্দিষ্ট দূরত্ব পর্যন্ত বহন করে বলে, সেই দূরত্বের বাইরে দেখা প্রতিটি বস্তু আপনার প্রতিক্রিয়া সময় গিলে ফেলে। থার্মাল ক্যামেরা এখানেই ভূমিকায় আসে: অটোমোটিভ থার্মাল সিস্টেমগুলো তাপের স্বাক্ষর 300 m দূরত্বে, অর্থাৎ হেডলাইট রেঞ্জের অনেক বাইরেও শনাক্ত করতে পারে। কয়েক সেকেন্ড আগে দেখা একটি হরিণ, ব্রেক করা শুরুর জন্য ঠিক যে অতিরিক্ত দূরত্বটুকু প্রয়োজন। আগে দেখা, ব্রেক করার চেয়েও মূল্যবান - কারণ কোনো ব্রেকই যে ড্রাইভারকে দেখতে পায় না, তাকে থামাতে পারে না।
এই কারণেই IIHS দাবি করেছে যে অন্ধকারে কাজ করা পথচারী AEB বাধ্যতামূলক করা উচিত। রাতের পরীক্ষাগুলো বর্তমান সেন্সর প্যাকেজে গুরুতর ঘাটতি প্রকাশ করেছে; লম্বা রেঞ্জের, সব আবহাওয়ার উপযোগী রাডারগুলোও এই ঘাটতি পূরণের লক্ষ্যে তৈরি সমাধানগুলোর মধ্যে রয়েছে।
কুয়াশা, বৃষ্টি ও অন্যান্য সীমাবদ্ধতা: মার্কেটিং নয়, বাস্তবতা
ইন্টারনেটে "থার্মাল ক্যামেরা কুয়াশা ভেদ করে, বৃষ্টিতে নিখুঁতভাবে কাজ করে" জাতীয় দাবি প্রচুর ঘোরে। কারিগরি বাস্তবতা আরও সূক্ষ্ম। FLIR-এর নিজস্ব ব্যাখ্যা অনুযায়ী, পানির ফোঁটা ইনফ্রারেড সিগন্যালকে বিক্ষিপ্ত করে বলে কুয়াশা ও বৃষ্টি থার্মাল সিস্টেমের রেঞ্জকে গুরুতরভাবে সীমিত করতে পারে। ঘন কুয়াশা ও প্রবল বৃষ্টি ক্যামেরায় পৌঁছানো সিগন্যালকে দুর্বল করে দেয়; একটি রিভিউ করা গবেষণায় থার্মাল ক্যামেরার অবিশ্বস্ত হয়ে পড়ার "অতিরিক্ত ঘন কুয়াশা" পরিস্থিতি সংজ্ঞায়িত করা হয়েছে। অর্থাৎ থার্মাল কুয়াশার বিরুদ্ধে যুদ্ধ জেতে না - শুধু ক্ষতি কমায়।
অন্যদিকে হালকা-মাঝারি তীব্রতার বৃষ্টি থার্মাল শনাক্তকরণকে উল্লেখযোগ্যভাবে প্রভাবিত করে না, কারণ বৃষ্টির ফোঁটা ইনফ্রারেড বিকিরণকে দৃশ্যমান আলোর মতো বিক্ষিপ্ত করে না। হালকা কুয়াশায় থার্মাল, প্রজেক্টর আলো ছড়িয়ে যাওয়া NIR-এর চেয়ে ভালো পারফরম্যান্স দেয়; খুব ঘন কুয়াশায় দুটি প্রযুক্তিরই পারফরম্যান্স কমে যায়। আর একটি প্রচলিত কিংবদন্তি পরিষ্কার করে দিই: থার্মাল ক্যামেরা দেয়াল বা যেকোনো দেহ দেখতে পায় না; এটি শুধু পৃষ্ঠ থেকে নির্গত তাপ শনাক্ত করে, কঠিন বস্তুর ভেতর দিয়ে যেতে পারে না। আর নম্বর প্লেট পড়তে চাইলে থার্মাল আপনাকে সাহায্য করবে না - লেখা এবং রঙ, তাপীয় চিত্রে থাকে না। এছাড়া "নাইট ভিশন" লেবেল মাঝে মাঝে বিভ্রান্তি সৃষ্টি করে: NIR আলোকিত সিস্টেম এবং প্রকৃত থার্মাল ইমেজিং একই জিনিস নয়; কেনার পৃষ্ঠায় কোন প্রযুক্তিটি রয়েছে তা যাচাই করা ভালো।
AEB ইন্টিগ্রেশন ও নিরাপত্তায় 2026 সালের চিত্র
ক্যামেরার আউটপুট শুধু একটি নির্দেশক স্ক্রিনে শেষ হয় না; প্রকৃত মূল্য বেরিয়ে আসে যখন এটি ব্রেক সিস্টেমের সঙ্গে কথা বলে। এখানকার তথ্য চমকপ্রদ: পথচারী AEB দিনের আলোতে পথচারী সংঘর্ষের ঝুঁকি %৩২–৩৩ কমায়; কিন্তু অন্ধকারে ঝুঁকি হ্রাস পরিমাপ করা যায়নি। NHTSA-ও রাতের পথচারী শনাক্তকরণকে AEB-র জন্য সবচেয়ে চ্যালেঞ্জিং সমস্যাগুলোর একটি হিসেবে উল্লেখ করেছে এবং AEB বাধ্যতামূলক করার দিকে পদক্ষেপ নিয়েছে। আশাবাদী দিক হলো: AAA-এর অক্টোবর 2025 সালের গবেষণা অনুযায়ী রাত্রিকালীন পথচারী শনাক্তকরণ সিস্টেমগুলো 2019 সালে 0% হারে সংঘর্ষ প্রতিরোধ করলেও 2025 সালে এসে 60% হারে প্রতিরোধ করতে সক্ষম হয়েছে। অর্থাৎ অল্প সময়ে বড় পথ পাড়ি দেওয়া হয়েছে - কিন্তু লক্ষ্যে সম্পূর্ণ পৌঁছানো যায়নি।
2026 এই ক্ষেত্রে একটি যুগান্তকারী বছর। Euro NCAP ২০২৬ সালে ২০০৯ সাল থেকে সবচেয়ে বড় প্রোটোকল সংশোধনী কার্যকর করছে: নতুন "Four Stages of Safety" কাঠামোর মাধ্যমে রাত্রিকালীন অরক্ষিত রাস্তার ব্যবহারকারী (VRU) পরিস্থিতিগুলো গুরুত্ব পাচ্ছে এবং 2026-2028 পরীক্ষার পরিস্থিতিগুলো দিনের পাশাপাশি রাতের অবস্থাও অন্তর্ভুক্ত করছে। ড্রাইভার মনিটরিং সিস্টেমের বর্ধিত মূল্যায়নও আপডেটে রয়েছে। এই উন্নয়ন নাইট ভিশন এবং থার্মাল ক্যামেরা প্রযুক্তিকে প্রান্তিক বৈশিষ্ট্য হওয়া থেকে সরিয়ে তারকা রেটিং পরীক্ষার এজেন্ডার কেন্দ্রে নিয়ে যাচ্ছে। থার্মাল ক্যামেরার দিক থেকে ASIL-B সার্টিফাইড প্রথম অটোমোটিভ LWIR ক্যামেরা হিসেবে পরিচিত পণ্যগুলোও এই গতির উদাহরণ।
সংক্ষেপে: তাপ পড়ার চোখ আপনাকে আগেভাগে সতর্ক করে
সংক্ষেপে সারসংক্ষেপ করি: থার্মাল (LWIR) ক্যামেরা কোনো আলো ছাড়াই বস্তুর স্বাভাবিক তাপ নির্গমন পড়তে পারে এবং কয়েক দশ মিটারের বদলে ২০০-৩০০ মিটার দূরত্ব পর্যন্ত দেখতে পারে; NIR সিস্টেম অদৃশ্য নিজের লণ্ঠন বহন করে এবং তুলনামূলক কম দূরত্বে আরও বিস্তারিত সাদা-কালো চিত্র উপস্থাপন করে। দুটোকেই মূল্যবান করে তোলা জিনিস কাঁচা চিত্র নয়, তার পেছনের সফটওয়্যার: CNN এবং অনুরূপ মডেল পথচারী, প্রাণী এবং যানবাহন শ্রেণীবিন্যাস করে ড্রাইভারকে - এবং ইন্টিগ্রেটেড হলে AEB-কে - সংকটপূর্ণ সেকেন্ডগুলো এনে দেয়। সীমাগুলো জানাও ততটাই গুরুত্বপূর্ণ: ঘন কুয়াশা ও প্রবল বৃষ্টি প্রতিটি সেন্সরকে চ্যালেঞ্জ করে, তাপীয় প্লেট পড়ে না। রাতের রাস্তায় একটু বেশি প্রশস্ত দেখার ক্ষেত্র চাইলে উত্তর লুকিয়ে আছে তাপে এবং সেটিকে পড়ে বোঝা সফটওয়্যারে। আপনি হলে আপনার গাড়িতে কোন সিস্টেমটি চাইতেন - মেন্জিল নাকি বিস্তারিত চিত্র?
সূত্রসমূহ
- ইনফ্রারেড ইমেজিং ও নাইট ভিশন কি একই?
- থার্মাল ক্যামেরা কীভাবে কাজ করে?
- থার্মাল ইমেজিং কি কুয়াশা ও বৃষ্টির মধ্য দিয়ে দেখতে পায়?
- SWIR, MWIR এবং LWIR ক্যামেরার মধ্যে পার্থক্য
- গাড়ির জন্য নাইট ভিশন বনাম থার্মাল ইমেজিং - কোনটি ভালো?
- Euro NCAP 2026 প্রোটোকল পরিবর্তন ঘোষণা করেছে
- Euro NCAP 2026 রাত্রিকালীন VRU-র জন্য মান বাড়িয়েছে
- Euro NCAP পরীক্ষার পরিস্থিতি 2026-2028
- AI থার্মাল নাইট ভিশন ক্যামেরার নিরাপত্তা সম্ভাবনাকে কাজে লাগায়
- NHTSA বাধ্যতামূলক স্বয়ংক্রিয় ইমার্জেন্সি ব্রেকিং চায়
- IIHS: নিয়ন্ত্রকদের উচিত অন্ধকারে কাজ করা পথচারী AEB বাধ্যতামূলক করা
- রাত্রিকালীন পথচারী শনাক্তকরণ সিস্টেমের উন্নতি হচ্ছে
- সেন্সরের ফাঁক মাথায় রাখুন: AEB-র কেন পারসেপশন রাডার প্রয়োজন
- চরম কুয়াশায় থার্মাল ইমেজিং কর্মক্ষমতার বিশ্লেষণ
- থার্মাল ক্যামেরা কি কুয়াশা, বৃষ্টি ও ধোঁয়ার মধ্য দিয়ে দেখতে পায়?
- মেশিন লার্নিং দিয়ে পথচারী শনাক্তকরণ
- রাতে AI-ভিত্তিক পথচারী শনাক্তকরণ ও এড়ানো
- দ্রুত স্যালিয়েন্সি ও বহু-বৈশিষ্ট্য ফিউশন অ্যালগরিদম ভিত্তিক রাত্রিকালীন পথচারী ও যানবাহন শনাক্তকরণ