Los sistemas de visión nocturna: ¿cómo leen el camino viendo el calor?
Comparte esta página
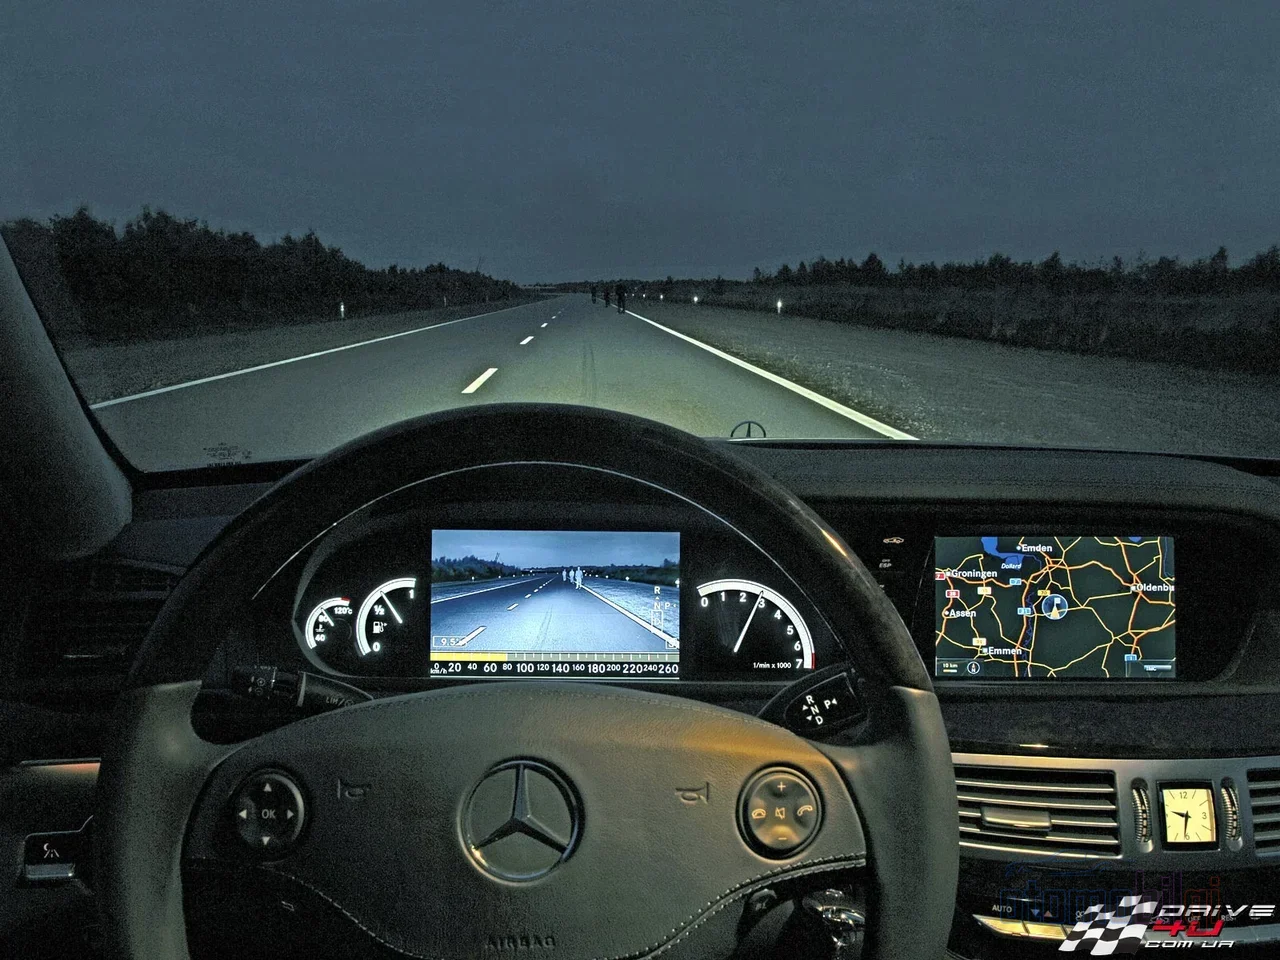
Los sistemas de visión nocturna detectan a los peatones y animales fuera del alcance de la luz de los faros de dos maneras diferentes: las cámaras térmicas (LWIR) leen el calor que los propios objetos emiten, mientras que los sistemas de infrarrojos activos (NIR) convierten en imagen el reflejo de un proyector de infrarrojos invisible. Ambos realizan una clasificación de peatones, animales y vehículos mediante software, alertando al conductor más allá del alcance de los faros. Entonces, ¿cómo funcionan exactamente estos sistemas? Vamos a verlo paso a paso, porque una vaca que aparece detrás de una colina en la carretera de noche puede ser mucho más amiga de esta cámara que de tus faros!
Lo más destacado
- Las cámaras térmicas funcionan en la banda de 8–14 µm (LWIR) y no necesitan fuente de luz ni siquiera en la oscuridad total.
- Las cámaras térmicas automotrices detectan las firmas térmicas hasta 300 m, es decir, mucho más allá del alcance de los faros.
- El alcance de iluminación de los sistemas NIR está típicamente limitado a 100–150 m. está limitado a
- Según datos de la IIHS, el AEB peatonal reduce el riesgo de colisión diurna en un 32–33 %; de noche, su efecto no puede medirse.
- El protocolo de Euro NCAP de 2026 pone el énfasis en los escenarios nocturnos con usuarios vulnerables de la vía.
¿Cómo se convierte el calor en imagen? El principio de las cámaras térmicas
La imagen térmica es una tecnología completamente pasiva: no envía ninguna luz al entorno, solo detecta. Todo objeto por encima del cero absoluto emite energía infrarroja debido a su temperatura. Un cuerpo humano, un edificio o un coche recién estacionado: todos irradian su propio calor al entorno como una radiación invisible. La cámara térmica capta esa radiación y, convirtiendo las diferencias de temperatura en tonos de gris (o en colores en algunas representaciones), produce una imagen. Para poner una analogía: el ojo de una cámara normal ve la luz reflejada, mientras que el ojo de la cámara térmica lee el calor que emana del cuerpo de cada objeto. Precisamente por eso funciona incluso en total oscuridad: no necesita luz, ¡porque no mide la luz!
Un detalle pequeño pero impresionante: las cámaras térmicas modernas pueden distinguir diferencias de temperatura de tan solo 0,01 °C. Es decir, alguien vestido con una chaqueta oscura prácticamente resplandece contra el fondo de un asfalto frío. El camuflaje visual no puede engañar a la cámara térmica; sea cual sea la ropa, el calor del cuerpo humano destaca sobre el suelo frío.
La banda LWIR y los sensores microbolómetro
Antes de profundizar en los detalles técnicos, digamos lo siguiente: no todo infrarrojo es igual. Los objetos a temperatura terrestre -personas, animales, máquinas- producen su punto máximo de emisión de calor, donde la radiación térmica es más intensa, en la banda LWIR (infrarrojo de onda larga), situada en el rango de 8–14 µm. Fuentes mucho más calientes, como los bloques de motor y los escapes, brillan en cambio en la banda MWIR (3–5 µm). Precisamente por eso las cámaras térmicas automotrices eligen el LWIR: la firma térmica de humanos y animales está exactamente en esa banda.
Los sistemas LWIR generalmente utilizan sensores microbolómetros no refrigerados (con material VOx o a-Si). Son detectores diminutos extremadamente sensibles cuya resistencia cambia con pequeñas variaciones de calor. Que no requieran refrigeración significa que el sistema consume poca energía, es compacto y se produce a un precio razonable: tres condiciones a la vez para el automóvil. Los detectores MWIR, más sensibles, requieren costosa refrigeración Stirling; por eso no son una solución práctica en los coches. Conclusión: el LWIR es el punto óptimo para el automóvil, tanto en coste como en tamaño.
Visión nocturna NIR activa: ¿cómo funciona el faro invisible?
Mientras la cámara térmica lee el calor, los sistemas NIR (infrarrojo cercano) funcionan con una lógica mucho más familiar: enviar luz y recoger lo reflejado. El vehículo proyecta hacia la carretera luz de infrarrojo cercano, invisible para el ojo humano, mediante un proyector especial; la cámara detecta ese reflejo y produce una imagen en blanco y negro con alto nivel de detalle. En resumen, el sistema lleva consigo un faro especial e invisible. Pueden pensarlo como un hermano mayor que les ilumina con las manos en la oscuridad, pero cuya luz no es visible para nuestros ojos.
La fortaleza de este método es el detalle visual: detalles como señales, matrículas o superficies del vehículo son legibles en la imagen NIR. Su punto débil es el alcance. Como depende de la potencia de iluminación, el alcance automotriz típico del NIR 100-150 m se mantiene alrededor de; en buenas condiciones la detección de personas puede bajar a unos 50-100 m. Además, los faros de los vehículos de frente pueden perturbar temporalmente la imagen, y la niebla o el polvo dispersan la luz del proyector, difuminando la imagen. También está el aspecto de la privacidad: la radiación NIR puede ser detectada por otros dispositivos sensibles al infrarrojo.
¿Térmica o NIR? Comparación de alcance y detalle
Pongamos ahora las dos tecnologías frente a frente. La pregunta de cuál es "mejor" es en realidad una pregunta errónea; la pregunta correcta es "¿para qué?". Si la prioridad es detectar peatones y animales a distancia, gana la térmica; si importa el detalle visual, el NIR tiene ventaja. Del lado de los fabricantes, BMW y Mercedes-Benz han utilizado sistemas basados en tecnología térmica; algunos fabricantes han preferido soluciones basadas en NIR.
| Característica | Térmica (LWIR) | NIR activa | |
|---|---|---|---|
| Principio de funcionamiento | Pasivo: emisión de calor propia del objeto | Activo: reflejo de la luz del proyector | |
| Alcance típico | Hasta 200-300 m para peatones/animales/vehículos | Iluminación de 100-150 m, detección de personas de ~50-100 m | |
| Oscuridad total | Funciona sin problemas | Funciona (lleva su propia luz) | |
| Efecto de los faros contrarios | No se ve afectado | Puede perturbar temporalmente la imagen | |
| Detalle visual | Sin color, matrículas/señales ilegibles | Alto detalle, señales legibles | |
| Rendimiento con niebla | Mejor con niebla ligera, se debilita con niebla densa | Con niebla, la luz del proyector se dispersa |
Una nota sobre las cifras de alcance: es normal escuchar números diferentes en distintos contextos. En las presentaciones de los fabricantes destaca un alcance de detección de 200-300 m para cámaras térmicas automotrices; en datos térmicos generales orientados al sector de defensa, las personas 500 m+, los vehículos 1000 m+ detectables a una distancia. Para una cámara instalada en el coche, las cifras realistas y prudentes son los valores del primer grupo. Es decir, al rendir cuentas de la afirmación "visión de kilómetros" que escuchas en la publicidad, conviene preguntar por el contexto.
La Parte del Software: ¿Cómo Convierte la Imagen de la Cámara en Peatones y Animales?
La cámara muestra un mapa de calor en bruto; lo que lo convierte en la información "hay un peatón en la sombra de adelante" es el software. En los sistemas ADAS modernos, esta tarea la realizan las redes neuronales convolucionales (CNN): analizan fotograma a fotograma el flujo de vídeo térmico para detectar animales grandes, peatones y vehículos, igual que en una imagen convencional. Entre los algoritmos clásicos de visión por computadora destacan los métodos Haar cascades y HOG (Histograma de Gradientes Orientados); los sistemas basados en aprendizaje automático van más allá de la detección y siguen al objetivo, intentando predecir su orientación e incluso su intención. Es decir, el sistema no solo dice "ahí hay algo"; también puede decir "ese algo podría estar a punto de salir a la carretera".
Para la detección de peatones y vehículos en imágenes infrarrojas también se han propuesto algoritmos rápidos basados en saliencia que utilizan fusión de múltiples características y máquinas de vectores de soporte (SVM). En plataformas embebidas, están surgiendo arquitecturas de IR térmico + aprendizaje profundo en las que el hardware y el software se diseñan conjuntamente; en un proyecto universitario se desarrolló un sistema de detección y evitación basado en inteligencia artificial, en el que una cámara IR funcionaba junto con una cámara RGB para la detección de peatones nocturnos. La lógica de alerta es simple e inteligente: el software clasifica el objetivo, calcula su distancia y velocidad de aproximación, y si el peligro crece, primero emite una advertencia visual/auditiva y, si el sistema está integrado con el AEB, llega incluso a intervenir con los frenos. Lo que me pregunto es: ¿esa advertencia llegará a tiempo hasta nosotros? Generalmente llega, pero precisamente por eso el alcance es tan crítico.
¿Qué Ve el Alcance de los Faros y Qué Ve la Cámara? La Diferencia en la Distancia de Frenado
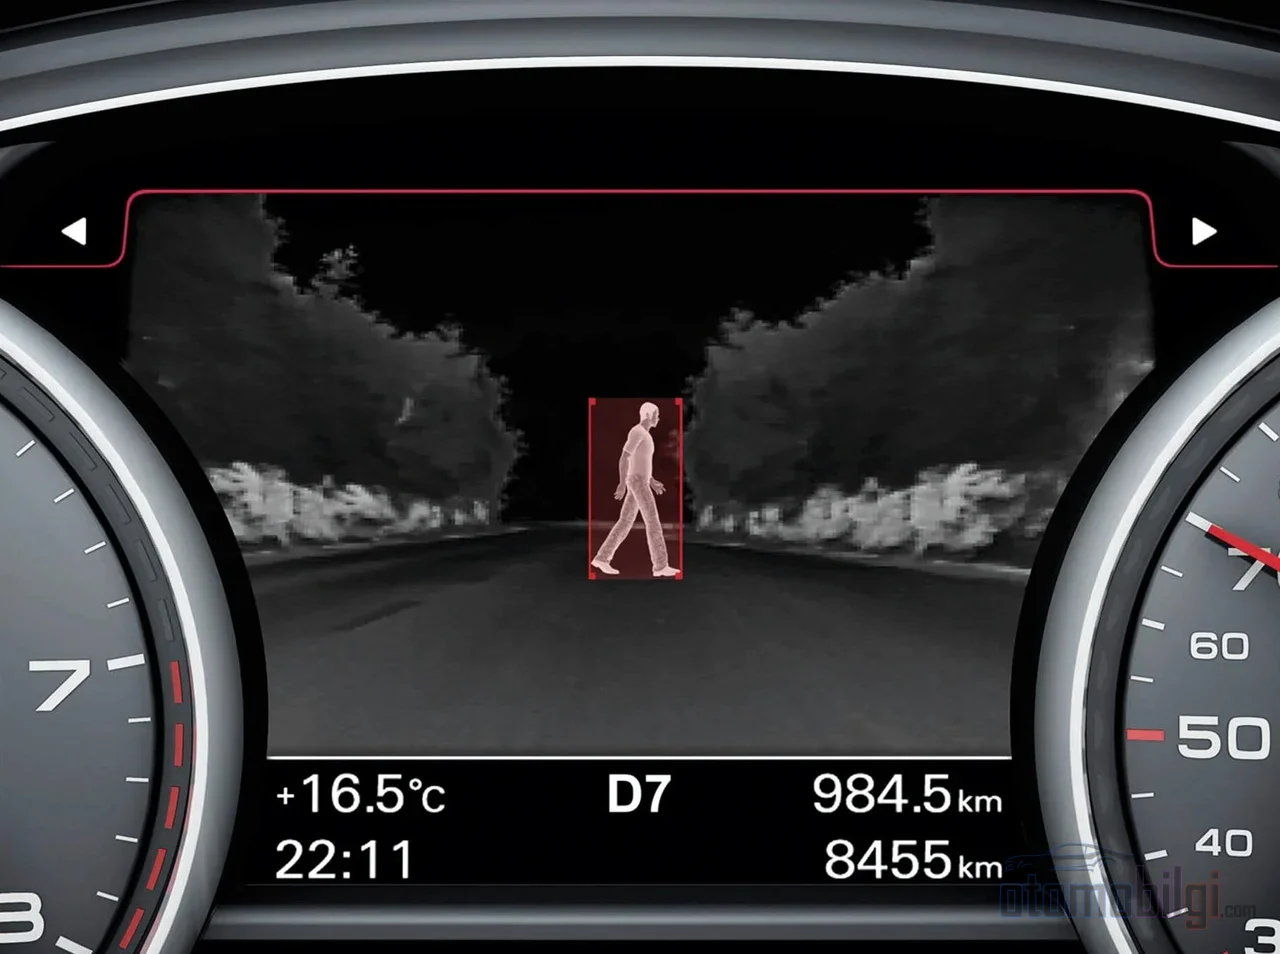
Para la noche existe una ecuación aproximada: distancia de detención = distancia de reacción + distancia de frenado. Como los faros proyectan la luz hasta una cierta distancia, todo objeto visto más allá de esa distancia consume tu tiempo de reacción. Aquí entra en juego la cámara térmica: los sistemas térmicos automotrices pueden detectar firmas de calor a 300 m de distancia, es decir, mucho más allá del alcance de los faros. Un ciervo visto segundos antes es exactamente la distancia adicional que necesitas para comenzar a frenar. Ver a tiempo vale más que frenar, porque ningún freno puede detener a un conductor que no ve.
Por esta razón, la IIHS ha exigido que el AEB para peatones que funciona en la oscuridad sea obligatorio. Las pruebas nocturnas han revelado serias lagunas en los paquetes de sensores actuales; los radares de largo alcance y para todo tipo de clima están entre las soluciones que buscan cerrar esa brecha.
Niebla, Lluvia y Otras Limitaciones: Realidad, No Marketing
En internet circulan con abundancia afirmaciones del tipo "la cámara térmica atraviesa la niebla, funciona perfectamente bajo la lluvia". La realidad técnica es más matizada. Según la propia descripción de FLIR, la niebla y la lluvia pueden limitar seriamente el alcance del sistema térmico debido a que las gotas de agua dispersan la señal infrarroja. La niebla densa y la lluvia intensa debilitan la señal que llega a la cámara; en un estudio revisado por pares se ha definido la condición de "niebla muy degradada" en la que la cámara térmica deja de ser fiable. Es decir, la tecnología térmica no gana la batalla contra la niebla - solo reduce la pérdida.
Por otro lado, la lluvia de intensidad leve a moderada no afecta significativamente a la detección térmica, porque las gotas de lluvia no dispersan la radiación infrarroja como lo hace la luz visible. En niebla ligera, la térmica ofrece mejor rendimiento que el NIR, cuya luz de proyector se dispersa; con niebla muy densa, el rendimiento de ambas tecnologías cae. Y aclararemos otra leyenda muy extendida: la cámara térmica no puede ver a través de una pared ni de la carrocería de un coche; solo detecta el calor que emana de la superficie, no atraviesa objetos sólidos. Y si quiere leer matrículas, la térmica no le ayuda - el texto y el color no existen en la imagen térmica. Además, la etiqueta "visión nocturna" a veces genera confusión: los sistemas con iluminación NIR y la verdadera imagen térmica no son lo mismo; conviene verificar en la página de compra qué tecnología se utiliza.
AEB integrado y seguridad nocturna: el panorama de 2026
La salida de la cámara no termina en una pantalla indicadora; el verdadero valor surge cuando dialoga con el sistema de frenado. El panorama aquí es interesante: el AEB para peatones reduce el riesgo de atropello en condiciones diurnas un 32–33% pero la reducción del riesgo en la oscuridad no ha podido medirse. NHTSA también ha señalado la detección de peatones de noche como uno de los problemas más desafiantes para el AEB y ha dado pasos para hacer obligatorio el AEB. El lado optimista es este: según el estudio de AAA de octubre de 2025, los sistemas de detección de peatones nocturna, que en 2019 prevenían las colisiones en un 0% en 2025 pasaron a prevenirlas en un 60% Es decir, se ha recorrido un gran camino en poco tiempo - pero no se ha llegado del todo a la meta.
2026 es un año de punto de inflexión en este campo. Euro NCAP pone en vigor en 2026 la mayor revisión de su protocolo desde 2009: con la nueva estructura "Four Stages of Safety" cobran protagonismo los escenarios nocturnos con usuarios vulnerables de la vía (VRU), y los escenarios de prueba 2026–2028 incluyen condiciones nocturnas además de diurnas. La evaluación ampliada de los sistemas de monitoreo del conductor también forma parte de la actualización. Este desarrollo saca a las tecnologías de visión nocturna y cámara térmica de la categoría de características marginales y las sitúa en el centro de la agenda de las pruebas de estrellas. En el terreno de las cámaras térmicas, los productos presentados como la primera cámara automotriz LWIR certificada ASIL-B son un ejemplo de este impulso.
En resumen: el ojo que lee el calor le avisa a tiempo
En resumen: una cámara térmica (LWIR) lee la emisión natural de calor de los objetos sin necesidad alguna de luz y no mira a distancias de cien metros, sino a 200-300 metros; el sistema NIR, en cambio, lleva su propio foco invisible y ofrece una imagen en blanco y negro más detallada a distancias más cortas. Lo que hace valiosos a ambos no es la imagen en bruto, sino el software que hay detrás: los modelos CNN y similares realizan la clasificación de peatones, animales y vehículos, ganándole al conductor - y al AEB, si está integrado - segundos críticos. Conocer los límites es igual de importante: la niebla densa y la lluvia intensa ponen a prueba cualquier sensor, y la cámara térmica no lee matrículas. Si desea un campo de visión algo más amplio en los caminos nocturnos, la respuesta está en el calor y en el software que lo interpreta. Si fuera usted, ¿qué sistema querría en su vehículo - ¿alcance o detalle?
Fuentes
- ¿Son lo mismo la imagen infrarroja y la visión nocturna?
- ¿Cómo funcionan las cámaras térmicas?
- ¿Puede la imagen térmica ver a través de la niebla y la lluvia?
- Las diferencias entre las cámaras SWIR, MWIR y LWIR
- Visión nocturna frente a imagen térmica para automóviles - ¿Cuál es mejor?
- Euro NCAP anuncia los cambios de protocolo para 2026
- Euro NCAP 2026 eleva el listón para los VRU nocturnos
- Escenarios de prueba de Euro NCAP 2026-2028
- La IA desbloquea el potencial de seguridad de las cámaras térmicas de visión nocturna
- La NHTSA quiere la frenada automática de emergencia obligatoria
- IIHS: Los reguladores deberían exigir un AEB para peatones que funcione en la oscuridad
- Mejoran los sistemas de detección de peatones nocturnos
- Atención a la brecha de sensores: por qué el AEB necesita radar de percepción
- Análisis del rendimiento de la imagen térmica en niebla extrema
- ¿Pueden las cámaras térmicas ver a través de la niebla, la lluvia y el humo?
- Detección de peatones con aprendizaje automático
- Detección y evitación de peatones basada en IA durante la noche
- Detección de peatones y vehículos nocturnos basada en un algoritmo rápido de saliencia y fusión de múltiples características