盲点监测雷达能看到什么,又会漏掉什么?
分享此页面
盲点雷达是一种主动安全系统,它通过隐藏在车辆后角的 77 GHz 雷达传感器监测相邻车道的车辆,但并非无所不见:它并不总能探测到行人和骑行者等低雷达散射截面目标,对快速接近的车辆可能来不及发出警告,而且大多数系统在低于特定速度阈值时会完全保持沉默.
亮点
- 现代盲点雷达工作在 76-81 GHz 频段;为该行业提供高达 4 GHz 的扫描带宽.
- 77 GHz 雷达相比 24 GHz 可提供约 20 倍 更好的距离分辨率(约 4 厘米对比约 75 厘米).
- 大多数系统要等到车速超过约 32-56 公里/小时 后才会启动.
- 在探测快速接近的车辆时,警告往往来得太晚.
- 并非所有盲点系统都能识别行人、骑行者和宠物.
雷达传感器藏在哪里,又做什么工作?
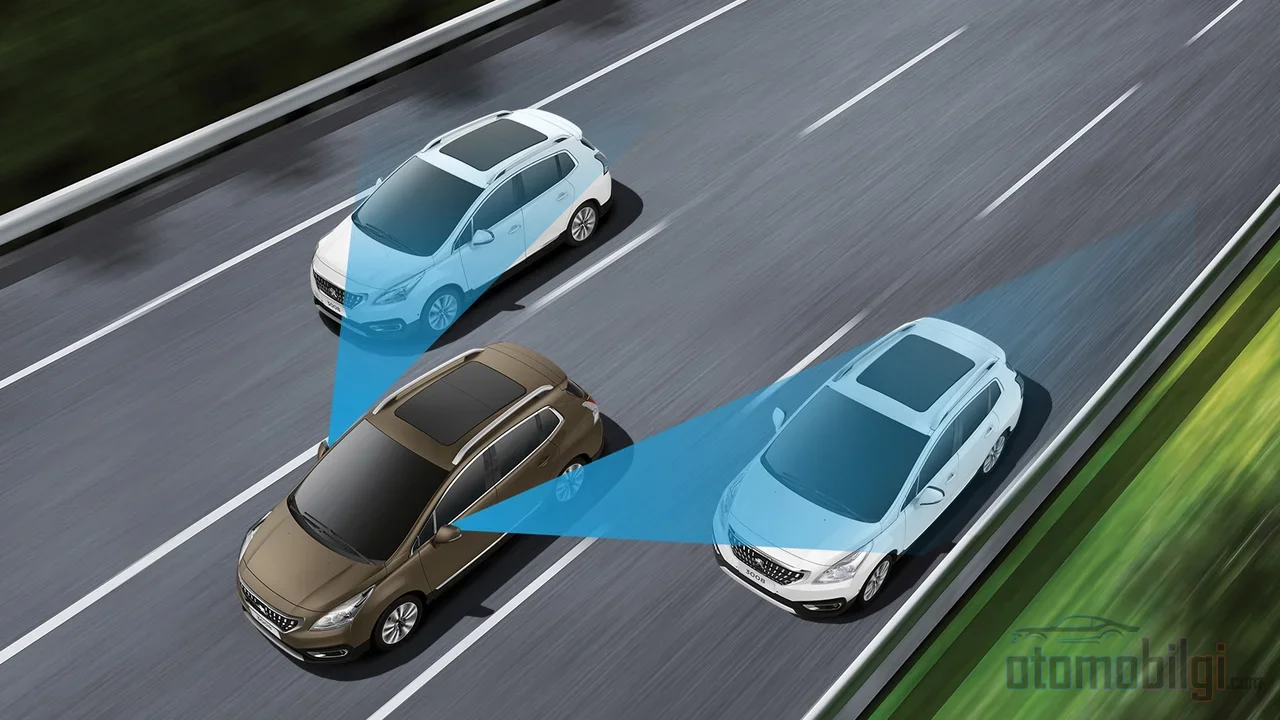
看到后视镜上的小图标时,大多数人会到那里寻找系统的"大脑".然而,真正的主角其实隐藏在车辆后保险杠之后、靠近角落的位置.我们称之为"角雷达";盲点检测 (BSD)、变道辅助和后方横向交通警告 (RCTA) 等功能都由这些传感器提供支持.这类短程雷达的典型工作 范围在 20-50 米 之间,以 30-60 度展开的宽波束运行.
系统并不会像"乒乓球"那样读取发射和返回的回波.所谓的 FMCW(调频连续波)雷达会发射频率持续上升的"线性调频信号",并持续测量返回信号与发射信号之间的差异.这个差异承载着目标的距离、速度(通过多普勒效应)和角度.就像电影胶片一样,可以获得每秒刷新数十次的点云.为了测量角度,传感器内部包含多个在空间上分离的接收天线.
还有一个实用优势: 由于 77 GHz的波长是 24 GHz 的三分之一,提供相同性能的天线在每个维度上都可以缩小约 3 倍,面积上则缩小 9 倍.其成果就是完全隐藏在保险杠之后、毫不显眼的紧凑型传感器.大批量生产下单芯片雷达传感器的成本在 5-15 美元区间,这也使得该系统如今几乎出现在每一个级别的车型中.
77 GHz 为何取代了 24 GHz?
技术层面的概述是:雷达区分两个相近物体的能力,即距离分辨率,与扫描带宽成反比——而不是与载波频率成反比.24 GHz ISM 频段仅提供约 200-250 MHz 的带宽,而 77-81 GHz 频段则提供高达 4 GHz 的宽度.以德州仪器 (Texas Instruments) 给出的数据来说:24 GHz 下的分辨率为 约 75 厘米,77 GHz 下为 约 4 厘米.也就是说相差二十倍.
这个差异在盲区中具体意味着什么?一个粗糙的传感器可能会把车道上的汽车与从其旁边擦身而过的摩托车识别为单一目标.而高分辨率传感器则将两者视为不同的点,甚至能区分出停在汽车旁边的自行车.速度测量也是如此:由于速度分辨率与RF频率成反比,77 GHz能提供约3倍更好的速度精度.高分辨率还会产生密集的点云,这些点云为基于机器学习的目标分类提供支持.
你可能会问,为什么这个过渡花了这么长时间.一段时间内两个频段曾交错使用;但由于监管决定,24 GHz UWB频段在欧洲和美国已从 2022年1月1日 起被移出汽车用途.窄带24 GHz仍然是合法的选择;但没有一家大型Tier-1供应商在开发新的24 GHz雷达了.所有新的ADAS设计都瞄准76-81 GHz.
"77 GHz"标签不能保证什么?
营销与工程之间的细微界线正是从这里开始的."77 GHz"是一个频段的名称;它并不说明传感器实际扫描了这4 GHz中的多少.在相同频段上工作的两个产品,其作用距离可能完全不同:一些摩托车盲区雷达在 0.2-50 m 范围内工作,而另一些则能探测到 70 m的距离.频段是一个上限,而不是传感器的规格.广告中写着"77 GHz",并不意味着两个系统具有相同的能力.
因此,在买车或考察附件雷达时,要看的不应是频率,而是作用距离、分辨率以及在哪个速度范围内工作.两个同样打着77 GHz标签的产品之间的真正差异,就藏在这三行指标里.
雷达能看到什么,又会漏掉什么?目标分辨的物理学
对雷达而言,并非每个物体的反射都相同.这里的关键概念是RCS,即雷达散射截面积:衡量目标将雷达信号反射回来的强度.汽车的RCS在 10-100 m2 之间;而行人在77 GHz下只有 0.5-2 m2.差距达10-50倍.具体例子:一个在200 m处能看到汽车的雷达,要探测到同一行人需要等到 约112 m."行人探测是否可能"这个问题的答案是:可能,但有困难——低RCS和分类难题始终存在.
另一方面也有令人鼓舞的前景.77 GHz的厘米级分辨率与多普勒信息相结合后,雷达能够读取行人的步态节奏和手臂动作,并借助机器学习以 超过95% 的精度对目标进行分类.我们所说的4D雷达新一代产品,除了方位角和距离外还能测量仰角;也就是说,它能区分桥上的车辆和路上的车辆.盲区的经典问题——"区域内是否有物体,它是否正在接近我"——并不需要厘米级的分辨能力,因此窄带24 GHz传感器多年来胜任了这项工作——这也解释了为什么过去的系统至今仍能合理运作.
为什么警告来得太晚或根本不来?
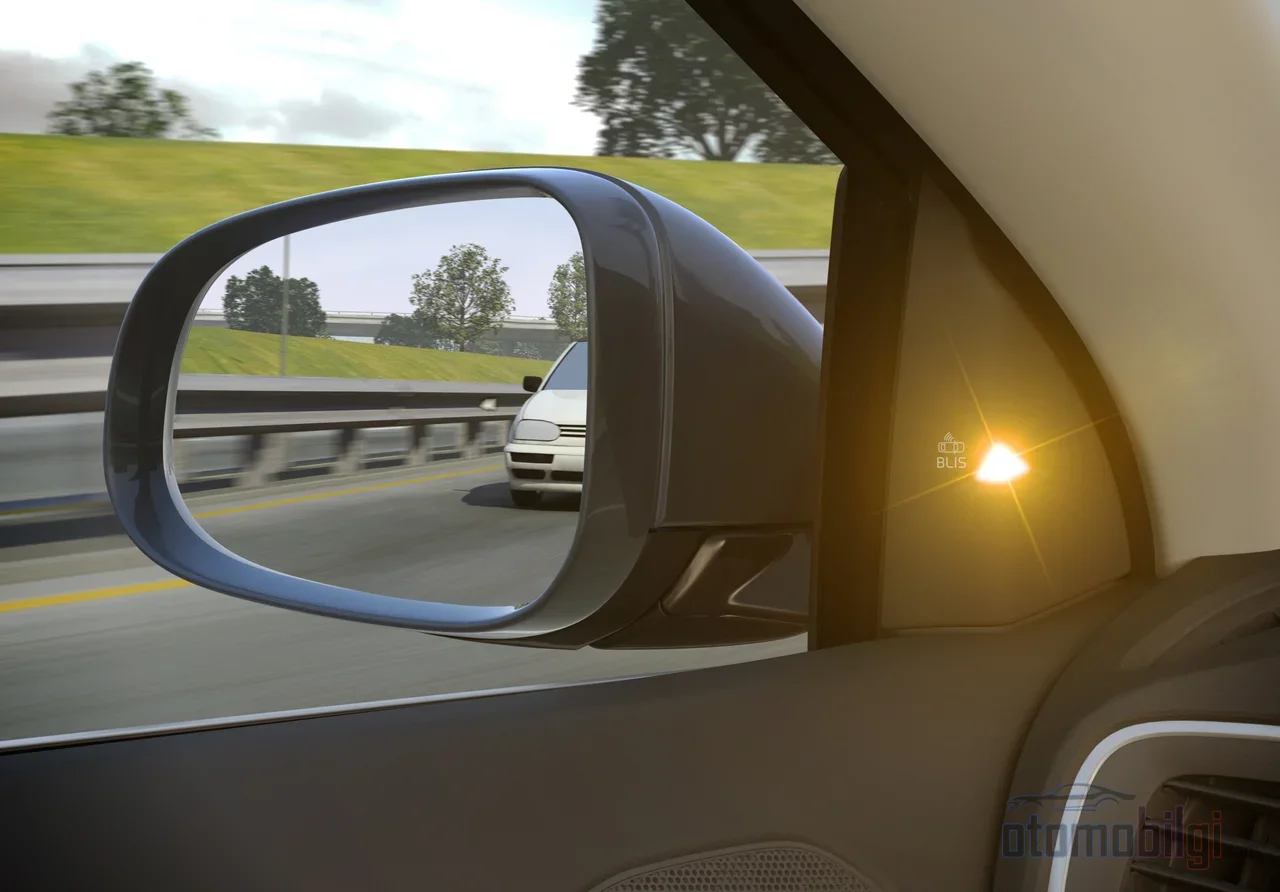
盲点系统最令人头疼的局限就是快速接近的车辆.独立测试表明,在汇入繁忙的高速公路时,系统很难探测到从后方疾驰而来的车辆,而且警报往往要等车辆已经贴近时才亮起.到那时警报能否派上用场,就取决于你是否已经取消了变道.雷达的关闭范围是有限的;以极高的相对速度接近的目标,物理上缩小了传感器能够判断"正在接近且危险"的窗口.
第二个局限:速度阈值.大多数系统在大约 32-56 km/s 以上的速度才启动.原因很合理——在停车场里对每个行人和固定立柱都闪烁图标,会让驾驶者对警报变得麻木.但代价是:在城市内低速操控时,你的盲点真正处于静默状态.
第三个也是最鲜为人知的局限:系统监测的对象是什么.并非每个盲点监测系统都能识别行人、骑行者和宠物;厂商也明确说明了这一点.每个系统的覆盖范围和条件各不相同——从用户手册中了解自己车辆系统的功能,与信任这项技术同等重要.再聪明的雷达也无法保证驾驶者会对警报做出反应;决定权始终在方向盘前的人手中.
侧向误判:雷达为什么会无故报警?
雷达最讨厌的就是物理规则跟它开玩笑.从停车位或巷口倒车时出现的莫名警报,是用户中众所周知的抱怨.路缘隔离带、护栏、墙壁在雷达眼中都是反射面;传感器会说"有东西",但那个东西撞到你的概率是零.此外,传感器位置不当或安装故障也可能导致警报延迟——更换保险杠或碰撞后的传感器校准必须认真对待.
RCTA 方面的适用范围更加明确.后方交叉交通警报与盲点系统使用相同的传感器,但仅在倒车挡且速度低于大约 8 km/s 时激活;对接近车辆的监测也是为以 8-29 km/s 速度行驶的车辆设计的.也就是说,向前行驶时监视后方盲区的系统,与从停车场倒车时的 Cross Traffic Monitor 共用同一个传感器,却是在不同场景下运行的两个独立功能.系统不会把你视为危险的每样东西都标记为危险;这不是故障,而是软件定义的任务范围.
法规在哪里:2026 测试如何审视盲点?
安全评分系统正通过测试协议引导技术的发展.Euro NCAP 的 2026 协议变更将过渡到名为"Four Stages of Safety"的新结构,并涵盖分心、疲劳检测等新领域.关于盲点有一个有趣的细节:车道偏离碰撞协议中的评估,在盲点监测测试中 视觉盲点信息的 以此为评判标准.也就是说,评分的不仅是"系统会发出警告",还包括驾驶员能否通过视觉实际看到那个盲区.而在 ASEAN NCAP 的 2026-2030 日程中,BSD 和盲区可视化 (BSV) 被列为受奖励的技术之一.
简而言之,行业如今衡量盲区时,不再将其视为"一个闪烁的图标",而是作为驾驶员全面掌握路况信息的一个组成部分.每辆车的雷达传感器数量增加到 4-8 个,在 L3+ 级自动驾驶中更是超过 12 个,这正是这一趋势的物理证据.
我们应该相信盲区雷达吗?
让我以一个事实来回答这个问题:各个系统并不相同,有些系统在不同条件下会受到很大限制.论坛上有人认为"它甚至算不上安全配置",也有人认为"它是选车时的决定性因素".真相介于两种观点之间:一台校准良好、分辨率足够的 77 GHz 传感器,是变道时一双非常可靠的第二双眼睛;但它既不能阻止快速逼近的摩托车,也不是低速时能替你观察的助手.
我的建议是:把雷达当作辅助手段,不确定时千万不要放弃肩部回头观察.后视镜、肩膀、转向灯和雷达 - 这四者结合才能实现安全的变道.只有雷达的话,连一半作用都起不到.那么,你最近一次变道时是靠后视镜还是靠图标确认的?评论区见.
参考资料
- 从传统的 24 GHz 迈向最先进的 77 GHz 雷达 - Texas Instruments
- 24 GHz 与 77 GHz 车用雷达对比
- 77 GHz 与 24 GHz 摩托车雷达:有何变化
- 盲点监测与车道偏离预警 - AAA
- 盲点监测:您需要了解的一切 - KBB
- 盲点监测的工作原理 - CNET Roadshow
- 轻型车辆盲点监测系统性能 (NHTSA)
- 带后方横向交通预警的盲点监测 - Toyota Support
- 后方横向交通预警
- 面向自动驾驶的盲点检测 - IOP
- 了解 FMCW 雷达技术
- Euro NCAP 公布 2026 规程变更
- Euro NCAP 碰撞避免车道偏离碰撞规程
- 评级解读 (2026-2030) - ASEAN NCAP
- 车载毫米波雷达传感器 - ZLY TECH