ऑटोमैटिक ब्रेकिंग (AEB) आपको टक्कर से कैसे बचाता है?
इस पेज को साझा करें
स्वायत्त आपातकालीन ब्रेकिंग (AEB) एक सक्रिय सुरक्षा प्रणाली है जो रडार, कैमरा और लिडार जैसे सेंसरों से आने वाले डेटा को मिलाकर टक्कर के जोखिम की गणना मिलीसेकंडों में करती है और यदि ड्राइवर समय पर प्रतिक्रिया नहीं देता तो स्वयं ब्रेक संभाल लेती है। यानी यह दुर्घटना होने के क्षण पर नहीं, बल्कि दुर्घटना बनने से पहले मैदान में उतरती है। तो कार के अंदर मौजूद यह मौन सहायक ठीक कैसे काम करता है? चलिए सेंसरों की दुनिया में उतरते हैं!
मुख्य बातें
- Euro NCAP, AEB प्रणालियों को 2014 से सुरक्षा रेटिंग में शामिल कर रहा है।
- अधिकांश AEB प्रणालियाँ लगभग 10-80 km/h की सीमा में काम करती हैं; पैदल चालक पहचान आमतौर पर अधिक कम गति तक सीमित होती है।
- अमेरिका का NHTSA नियम, 2024 से वाहनों को 145 km/h तक वाहन से, 72 km/h तक पैदल चालक और वाहन टक्कर से स्वचालित ब्रेकिंग करने की अनिवार्यता की ओर ले जा रहा है।
- नई पीढ़ी की प्रणालियाँ परीक्षणों में 56 km/h तक की सभी आगे की टक्करों को रोकने में सक्षम रहीं।
- पुरानी पीढ़ियों में AEB की प्रभावशीलता लगभग 46% थी जबकि नई पीढ़ियों में 52% तक पहुँच गई - यानी अभी भी सुधार के लिए बहुत गुंजाइश है।
निष्क्रिय और सक्रिय सुरक्षा का अंतर: AEB कहाँ खड़ा है?
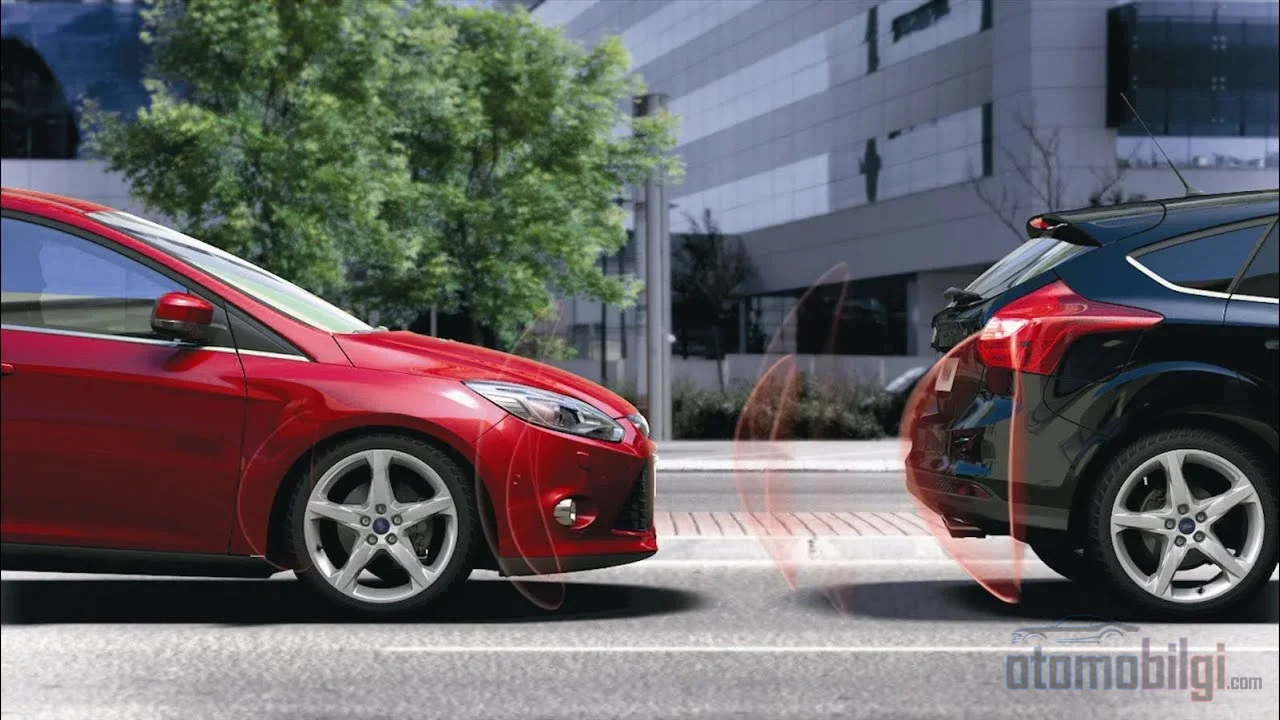
इस सवाल से शुरू करते हैं: जब एयरबैग तुम्हारी मदद कर रहा होता है, तब तुम दुर्घटना झेल चुके होते हो, है ना? एयरबैग, सीट बेल्ट और विरूपण क्षेत्र निष्क्रिय सुरक्षा की दुनिया से संबंधित हैं। ये टक्कर के समय और बाद में तुम्हारी रक्षा करते हैं। AEB बिल्कुल उलटी सोच से काम करती है: इसका उद्देश्य है कि वह टक्कर कभी हो ही ना। इसीलिए यह सक्रिय सुरक्षा परिवार की सदस्य है; ABS, ESP और ट्रैक्शन कंट्रोल जैसी प्रणालियों के साथ एक ही टीम में खेलती है।
बीच का अंतर ऐसे समझ सकते हो: निष्क्रिय ADAS प्रणालियाँ ड्राइवर को खतरे के प्रति केवल चेतावनी देती हैं लेकिन हस्तक्षेप नहीं करतीं। AEB यदि चेतावनी काफी न हो तो स्वयं स्टीयरिंग की - माफ़ कीजिए, पेडल की बागडोर संभाल लेती है। Euro NCAP इसीलिए AEB को बहुत गंभीरता से लेता है: 2014 से शहर के भीतर (city) और शहर के बाहर (interurban) AEB प्रणालियों को स्टार रेटिंग में शामिल कर रहा है। यानी आज अगर तुम 5 स्टार वाली कार खरीद रहे हो, तो तुम्हें पता है कि उसमें कम से कम एक AEB प्रणाली है।
एक और बात महत्वपूर्ण है: AEB उन स्थितियों में ड्राइवर के लिए अंतिम उपाय के रूप में डिज़ाइन की गई है जब ड्राइवर का ध्यान भटक जाए या वह गलत ब्रेक लगाए। यह ऐसी प्रणाली नहीं है जो हमेशा तुम्हारी ओर से गाड़ी चलाती रहे; केवल जब जोखिम की सीमा पार हो जाती है, तभी हस्तक्षेप करती है।
AEB की आँखें: रडार, कैमरा और लिडार कैसे काम करते हैं?
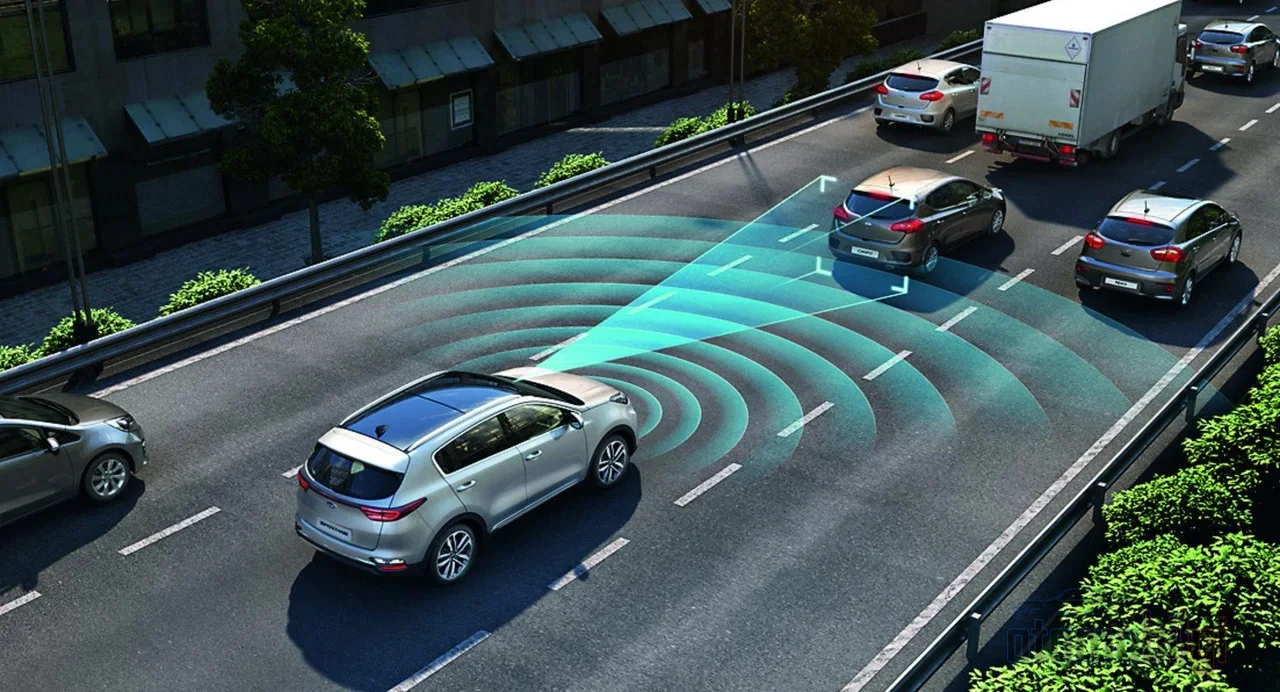
AEB की सुपर पावर कोई एक सेंसर नहीं, बल्कि तीनों का एक साथ आना है। इसे सेंसर फ्यूजन कहते हैं और हर सेंसर की एक सुपर पावर होती है और एक कमज़ोरी भी।
- रडार: रेडियो तरंगें भेजकर लौटते सिग्नल से दूरी, सापेक्ष गति (डॉप्लर प्रभाव की बदौलत!) और गति की दिशा की गणना करता है। कोहरे, बर्फ या अंधेरे से इसे कोई मतलब नहीं, इसकी रेंज लंबी होती है। लेकिन इसकी स्थानिक रिज़ॉल्यूशन कम होती है और यह नहीं बता सकता कि जो वस्तु देखी है वह क्या है (पैदल चालक है या ट्रैफिक कोन?)। धात्विक सतहों पर "भूतिया वस्तु" के परावर्तन भी बन सकते हैं।
- कैमरा: विज़ुअल ऑब्जेक्ट पहचान का चैंपियन। लेन की लाइनों, यातायात संकेतों, पैदल चलने वालों और साइकिल सवारों को डीप लर्निंग मॉडल (जैसे YOLO, Faster R-CNN) से पहचानता है। लेकिन कम रोशनी, कोहरे और बारिश में समस्या होती है; एकल (मोनो) कैमरा गहराई स्वाभाविक रूप से नहीं माप सकता।
- लिडार: पल्स लेज़र किरणें भेजकर वापसी का समय मापता है और पर्यावरण का 3D "पॉइंट क्लाउड" मानचित्र बनाता है। सेंटीमीटर स्तर की सटीकता के साथ दूरी बताता है, पूरे अंधेरे में भी काम करता है। दुर्भाग्य से इसमें रंग की जानकारी नहीं होती और यह तीव्र मौसम की स्थितियों से प्रभावित होता है।
देखा? अकेले कोई भी सेंसर संपूर्ण नहीं है। रडार कहता है "कुछ है और आ रहा है", कैमरा कहता है "वह एक पैदल चलने वाला है", लिडार कहता है "ठीक इतनी दूरी पर है"। तीनों के उत्तरों को मिलाने पर एक विश्वसनीय और मजबूत धारणा बनती है - गलत अलार्म को न्यूनतम करने वाली चीज़ ठीक यही संयोजन है। हालिया विकासों में से एक है 4D रडार: क्लासिक रडार में ऊँचाई का डेटा जोड़कर अधिक समृद्ध परिदृश्य धारणा प्रदान करता है।
टक्कर का जोखिम मिलीसेकंड में कैसे गणना होता है?
सेंसर ने डेटा एकत्र कर लिया, अब आगे क्या होता है? एक ठेस AEB आर्किटेक्चर को एक श्रृंखला की तरह सोच सकते हैं: सेंसर और पर्यावरण धारणा → सेंसर फ्यूजन और ट्रैकिंग (वस्तुओं को मिलाकर निरंतर निगरानी) → निर्णय तर्क → AEB नियंत्रक → वाहन गतिशीलता। फ्यूजन चरण में सभी डिटेक्शन एक सूची में मिला दिए जाते हैं और एक मल्टी-ऑब्जेक्ट ट्रैकर हर वस्तु की क्षण-प्रति-क्षण निगरानी करता है; स्थिति अनुमान के लिए आमतौर पर एक्सटेंडेड कालमान फ़िल्टर (EKF) का उपयोग किया जाता है। यह विज्ञान-फिक्शन जैसा लगता है लेकिन यह सब सेकंड के अंशों में पूरा हो जाता है!
TTC: टक्कर में शेष समय
सिस्टम के दिल में मुख्य अवधारणा TTC - यानी "time to collision", टक्कर में शेष समय। सिस्टम, सामने के वाहन की दूरी और सापेक्ष गति का उपयोग करके इस समय की निरंतर गणना करता है। तर्क बहुत सरल है: यदि TTC, आपके प्रतिक्रिया देने के लिए आवश्यक समय और ब्रेक के पूरी तरह रुकने के लिए आवश्यक समय के योग से कम है, तो पहला चरण सक्रिय हो जाता है: FCW, यानी फॉरवर्ड कोलिजन वार्निंग। भोंपू नहीं, बीप की आवाज़ से वाहन आपसे कहता है "अब जागो!"
यदि आप अभी भी प्रतिक्रिया नहीं देते तो मामला गंभीर हो जाता है। AEB चरणबद्ध ब्रेकिंग लागू करता है: पहले बहु-चरणीय आंशिक ब्रेक, फिर पूर्ण ब्रेक। एक सिमुलेशन उदाहरण की कल्पना करें: सड़क से उछलते एक बच्चे पैदल चलने वाले को सेंसर पहले 2.3 सेकंड में देख ही नहीं पाते; 2.4 सेकंड पर पहला आंशिक ब्रेक सक्रिय होता है, 4.1 सेकंड में वाहन पूरी तरह रुक जाता है और टक्कर पैदल चलने वाले से लगभग 2.1 मीटर पहले पूरी तरह रोकी जा सकती है। यही है इंजीनियरिंग का कुछ सेकंड में किया जाने वाला जादू!
एक दिलचस्प तकनीकी बहस भी है: क्लासिक TTC गणना यह मानती है कि दो वाहनों की सापेक्ष गति स्थिर रहेगी। लेकिन असल जिंदगी में ब्रेक अचानक लगाए जाते हैं! इसलिए इंजीनियर सापेक्ष त्वरण को भी ध्यान में रखने वाले ETTC जैसे और द्वितीय-कोटि TTC जैसे अधिक बुद्धिमान मॉडल विकसित कर रहे हैं। संक्षेप में, एल्गोरिदम भी हमारी तरह पढ़ाई करके खुद को सुधारते हैं।
यदि ड्राइवर चेतावनी पर प्रतिक्रिया नहीं देता तो क्या होता है?
यही AEB का असली क्षण है। यदि चेतावनी पर समय पर प्रतिक्रिया न मिले, तो सिस्टम ड्राइवर से स्वतंत्र रूप से कार्य करता है: टक्कर का खतरा बढ़ने पर और वाहन के धीमा न होने पर, टक्कर से ठीक पहले स्वतः आपातकालीन ब्रेक लगाया जाता है। सिस्टम वाहन को धीमा कर सकता है, और कुछ परिदृश्यों में पूरी तरह रोक भी सकता है। इसके अलावा, अचानक धीमे होने पर पीछे आ रहे ड्राइवरों को चेतावनी देने के लिए ब्रेक लाइटों को चमकाने वाले सिस्टम भी हैं - समझदारी की बात है, है ना?
यहाँ महत्वपूर्ण बात यह है: जब AEB ब्रेक संभालता है, तो यह ड्राइवर के नियंत्रण की अनुमति नहीं देता। इसका उद्देश्य लापरवाही या घबराहट के क्षण की भरपाई करना है। इसीलिए AEB को "ऑटोपायलट" समझना बड़ी गलती है; यह केवल सबसे महत्वपूर्ण क्षणों में सहारे की चीख है।
क्या AEB हर गति पर काम करता है? गति सीमाएँ और सिस्टम की सीमाएँ
नहीं - और इस प्रश्न का उत्तर शायद सबसे अधिक आश्चर्यचकित करने वाला हिस्सा है। अधिकांश AEB सिस्टम कम-मध्यम गतियों के लिए डिज़ाइन किए गए हैं और आमतौर पर लगभग 10-80 किमी/घंटा की सीमा में काम करते हैं। वहीं उच्च गति वाले AEB सिस्टम 80-100 किमी/घंटा के आसपास की गतियों पर गंभीर दुर्घटनाओं को रोकने या हल्का करने के लिए डिज़ाइन किए गए हैं। पैदल चालकों का पता लगाना आमतौर पर कम गतियों तक सीमित है; पुरानी पीढ़ी के वाहनों में यह सीमा 40-60 किमी/घंटा की सीमा में रह सकती थी।
तालिका लगभग ऐसी दिखती है:
| सिस्टम का दायरा | सामान्य गति सीमा |
|---|---|
| अधिकांश AEB सिस्टमों की कार्य सीमा | लगभग 10-80 किमी/घंटा |
| उच्च गति वाले AEB सिस्टम | लगभग 80-100 किमी/घंटा |
| नई पीढ़ी के सिस्टमों द्वारा रोकी गई ऊपरी सीमा (परीक्षण) | 56 किमी/घंटा तक की सभी टक्करें |
| NHTSA अनिवार्यता: आगे के वाहन से टक्कर | 145 किमी/घंटा तक |
| NHTSA अनिवार्यता: पैदल चालक से टक्कर | 72 किमी/घंटा तक |
| भारी वाहन AEB परीक्षण नियम की ऊपरी सीमा | 80 किमी/घंटा |
इस तालिका की सबसे उल्लेखनीय पंक्ति NHTSA द्वारा अप्रैल 2024 में जारी किया गया अंतिम नियम है: अमेरिका में हल्के वाहनों को आगे के वाहन से टक्कर की स्थिति में 145 किमी/घंटा तक, और पैदल चालकों से टक्कर की स्थिति में 72 किमी/घंटा तक स्वतः ब्रेक लगाना अनिवार्य है। संस्था ने 10 किमी/घंटा से अधिक गतियों पर सिस्टम को मैन्युअल रूप से अक्षम करने पर प्रतिबंध लगाने का भी प्रस्ताव रखा था। यानी AEB अब कोई वैकल्पिक अतिरिक्त सुविधा नहीं, बल्कि आधिकारिक रूप से अनिवार्य उपकरण बन रहा है।
प्रभावशीलता के मोर्चे पर भी ठोस प्रगति है: पुरानी पीढ़ी के AEB सिस्टमों की प्रभावशीलता लगभग 46% थी, जबकि नई पीढ़ियों में यह दर 52% तक पहुँच गई है। परीक्षणों में नई पीढ़ी के सिस्टम 56 किमी/घंटा तक की सभी आगे की टक्करों को रोकने में सक्षम रहे। लेकिन ईमानदारी से कहें तो: यह यह भी दिखाता है कि लगभग हर दूसरा जोखिम अभी भी रोका नहीं जा सका। यह तकनीक जादू नहीं, बल्कि विकसित होता एक इंजीनियरिंग क्षेत्र है।
Euro NCAP परीक्षण: पैदल चालक और साइकिल सवार की जाँच कैसे होती है?
Euro NCAP, AEB का परीक्षण केवल कार-कार परिदृश्यों में ही नहीं, बल्कि कमज़ोर सड़क उपयोगकर्ता (VRU) सुरक्षा के हिस्से के रूप में भी करता है। वर्तमान प्रोटोकॉल में वाहन-पैदल चालक, वाहन-साइकिल सवार और वाहन-मोटरसाइकिल सवार परिदृश्य शामिल हैं। साइकिल सवार पहचान और टक्कर रोकथाम के परीक्षण 2018 में शुरू हुए; पहली बार Nissan LEAF साइकिल चालक के साथ ऑटोमैटिक ब्रेक का परीक्षण किया गया और वाहन को 5 स्टार मिले। पैदल चालक सुरक्षा मूल्यांकन में headform, upper legform और lower legform प्रभाव परीक्षण दोनों के साथ-साथ AEB परीक्षण डेटा का भी संयुक्त रूप से उपयोग किया जाता है। यानी आपके सिर, कूल्हे और पैरों का क्या होगा, यह अलग-अलग मापा जाता है - कठोर लेकिन यथार्थवादी!
परीक्षण परिदृश्य अविश्वसनीय रूप से विस्तृत हैं। उदाहरण के लिए, "बच्चा पैदल चालक, सड़क के पास से गुजरना" परिदृश्य में क्रमिक ब्रेकिंग चरणों को रंग कोड के साथ देखा जाता है: ग्रे (सिस्टम निष्क्रिय), पीला (पहला चरण आंशिक ब्रेक), नारंगी (दूसरा चरण आंशिक ब्रेक) और लाल (पूर्ण ब्रेक)। कार-कार परिदृश्यों में भी आगे के धीमा करने वाले या रुकते वाहन के पास पहुंचने जैसी विभिन्न स्थितियों की अलग-अलग जांच की जाती है। कुल मिलाकर दर्जनों परिदृश्य हैं; निर्माताओं को इन परीक्षणों में उत्तीर्ण होने के लिए अपने सिस्टम को वास्तव में बहुत अच्छी तरह काम कराना होता है।
फैंटम ब्रेकिंग: AEB बिना कारण ब्रेक क्यों लगाता है?
अब चलिए इसके परेशान करने वाले पहलू पर आते हैं। फैंटम ब्रेकिंग, यानी भूतिया ब्रेकिंग: AEB या अनुकूली क्रूज़ कंट्रोल का जब कोई वास्तविक टक्कर का खतरा नहीं होता, तब भी अचानक ब्रेक लगाना। जब आप गाड़ी के बीच में आराम से बैठे हों और बिना किसी कारण ब्रेक लग जाए, तो आप भी चौंकते हैं और आपके पीछे वाले वाहन का ड्राइवर आपको गाली भी दे सकता है!
लेकिन यह क्यों होता है? कुछ दोषी तत्व हैं:
- पर्यावरणीय कारक: छायादार क्षेत्र, कम कोण पर आती धूप और खराब मौसम की स्थितियां सिस्टम को गैर-मौजूद अवरोध दिखा सकती हैं।
- परिदृश्य की गलत पढ़ाई: पुल की ओवरपास या सड़क पर मैनहोल कवर को ठोस वस्तु समझा जा सकता है।
- गंदे या गलत संरेखित सेंसर: कैमरा और रडार बहुत सटीक कैलिब्रेशन पर निर्भर करते हैं; यदि सेंसर गंदा है या उसका संरेखण खराब है, तो सिस्टम भ्रम की स्थिति में आ जाता है।
और यहीं पर सेंसर फ्यूजन का एक और मूल्य सामने आता है: एक सेंसर की गलती को दूसरों के साथ संतुलित करके फॉल्स पॉजिटिव को कम करना। डेवलपर्स का मुख्य ध्यान भी इसी पर है - ब्रेकिंग एल्गोरिदम को फॉल्स पॉजिटिव को न्यूनतम करने वाले रूप में अनुकूलित करना और व्यापक वास्तविक दुनिया के परीक्षण करना। इसके अलावा, फ्लीट ऑपरेटरों के लिए फैंटम ब्रेकिंग का दायित्व (liability) की दृष्टि से गंभीर बोझ बनना भी चर्चा का विषय है।
AEB का भविष्य: सेंसर और एल्गोरिदम किधर जा रहे हैं?
राडार की दिशा में रोमांचक नवाचार मौजूद हैं: ऊंचाई का डेटा जोड़ने वाला 4D राडार, उच्च रिज़ॉल्यूशन वाली राडार सरणियाँ, सॉफ़्टवेयर-परिभाषित राडार और मशीन लर्निंग का एकीकरण। लिडार, राडार और कैमरे को जोड़ने वाली प्रणालियों के लिए भी पेटेंट आवेदन देखे जा रहे हैं - निर्माता तीन-सेंसर वाले सेटअप में गंभीरता से निवेश कर रहे हैं। यहाँ तक कि सड़क किनारे के बुनियादी ढांचे में लगाए गए राडार उपकरणों के साथ बिखरे हुए सिग्नल इकट्ठा करके लक्ष्य की दिशाओं को पारंपरिक राडार से कहीं अधिक तेज़ी से निर्धारित करने वाले विश्वविद्यालय परियोजनाएँ भी मौजूद हैं।
एक अंतिम महत्वपूर्ण बात: कोई भी प्रणाली अकेले पर्याप्त नहीं है। सक्रिय और निष्क्रिय सुरक्षा कार्यों का साथ में मूल्यांकन, हर एक के अकेले द्वारा दी गई तुलना में अधिक सुरक्षा लाभ प्रदान करता है। यानी AEB + मज़बूत बॉडी संरचना + एयरबैग + सीटबेल्ट का संयोजन ही असली विजेता है। परीक्षा में हम टीम के रूप में उच्च अंक पाते हैं, अकेले नहीं!
संक्षेप में: AEB टकराव को रोकने की कोशिश करने वाला सबसे समझदार सहपाठी है। राडार दूरी और गति बताता है, कैमरा बताता है कि वह क्या है, लिडार सटीक स्थिति बताता है; TTC गणना जोखिम को मापती है और यदि आप देर कर बैठें तो ब्रेक संभाल लेती है। अभी भी इसकी सीमाएँ हैं, यह अभी भी कभी-कभी भ्रम की स्थिति (फैंटम) देखता है - लेकिन हर नई पीढ़ी के साथ यह बेहतर होता जा रहा है। तो क्या आपकी कार में AEB है? अगली वाहन के चुनाव में यह सवाल पूछना न भूलें!
स्रोत
- Autonomous Emergency Braking with Sensor Fusion
- Euro NCAP AEB LSS VRU Test Protocol - v4.4
- NHTSA Final Rule - Automatic Emergency Braking Systems, Light Vehicles
- Out with the Old AEB, In with the New - AAA
- Automatic Emergency Braking - Transports Canada
- Intelligent Emergency Braking - Nissan Global
- New LEAF charging ahead with 5 star result - Euro NCAP
- Sensor Suite: How Cameras, LiDAR, and RADAR Work
- Second-Order Time to Collision With Non-Static Acceleration
- The Evaluation of Safety Benefits of Combined Passive and Active Safety
- Safety Systems May Cause 'Phantom Braking' - Automotive Fleet
- Automatic Emergency Braking in Cars - NCSR Safety