ترمز خودکار (AEB) چگونه شما را از برخورد محافظت میکند؟
این صفحه را به اشتراک بگذارید
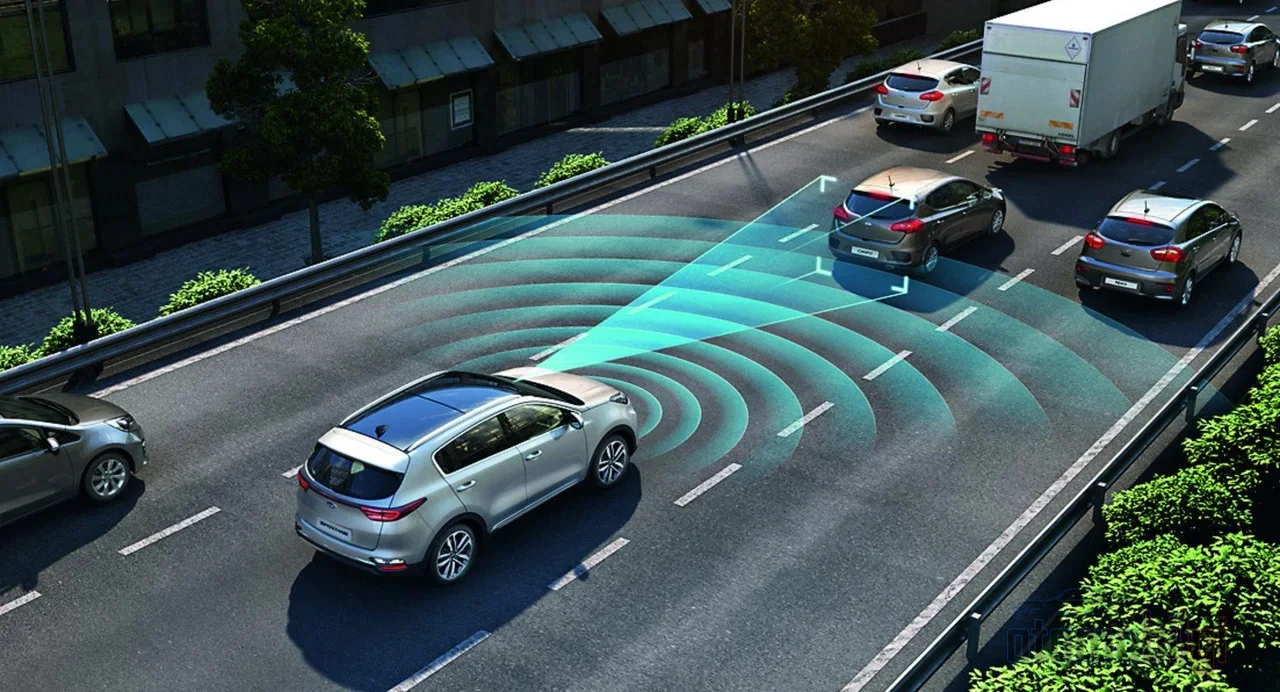
ترمز اضطراری خودکار (AEB) یک سیستم ایمنی فعال است که با ترکیب دادههای سنسورهایی مانند رادار، دوربین و لیدار، خطر برخورد را در چند میلیثانیه محاسبه میکند و اگر راننده بهموقع واکنش نشان ندهد، خودش ترمز را در دست میگیرد. یعنی نه در لحظهی وقوع تصادف، بلکه پیش از شکلگیری آن وارد میدان میشود. پس این دستیار ساکت داخل ماشین دقیقاً چگونه کار میکند؟ بیایید به دنیای سنسورها شیرجه بزنیم!
نکات برجسته
- یورو NCAP سیستمهای AEB را از سال 2014 به رتبهبندی ایمنی اضافه کرده است.
- اکثر سیستمهای AEB در محدودهی حدود 10–80 کیلومتر بر ساعت کار میکنند؛ تشخیص عابران پیاده معمولاً به سرعتهای پایینتر محدود است.
- قانون NHTSA آمریکا از سال 2024 خودروها را ملزم میکند تا سرعت 145 کیلومتر بر ساعت در برابر برخورد خودرو با خودرو، 72 کیلومتر بر ساعت در برابر برخورد با عابر پیاده و خودرو، ترمز خودکار انجام دهند.
- سیستمهای نسل جدید در تستها توانستند تمام برخوردهای جلویی را تا سرعت 56 کیلومتر بر ساعت جلوگیری کنند.
- اثربخشی AEB در نسلهای قدیمی حدود 46٪ بود و در نسلهای جدید به 52٪ رسید - یعنی هنوز جای پیشرفت زیادی وجود دارد.
تفاوت ایمنی فعال و غیرفعال: AEB کجا ایستاده است؟
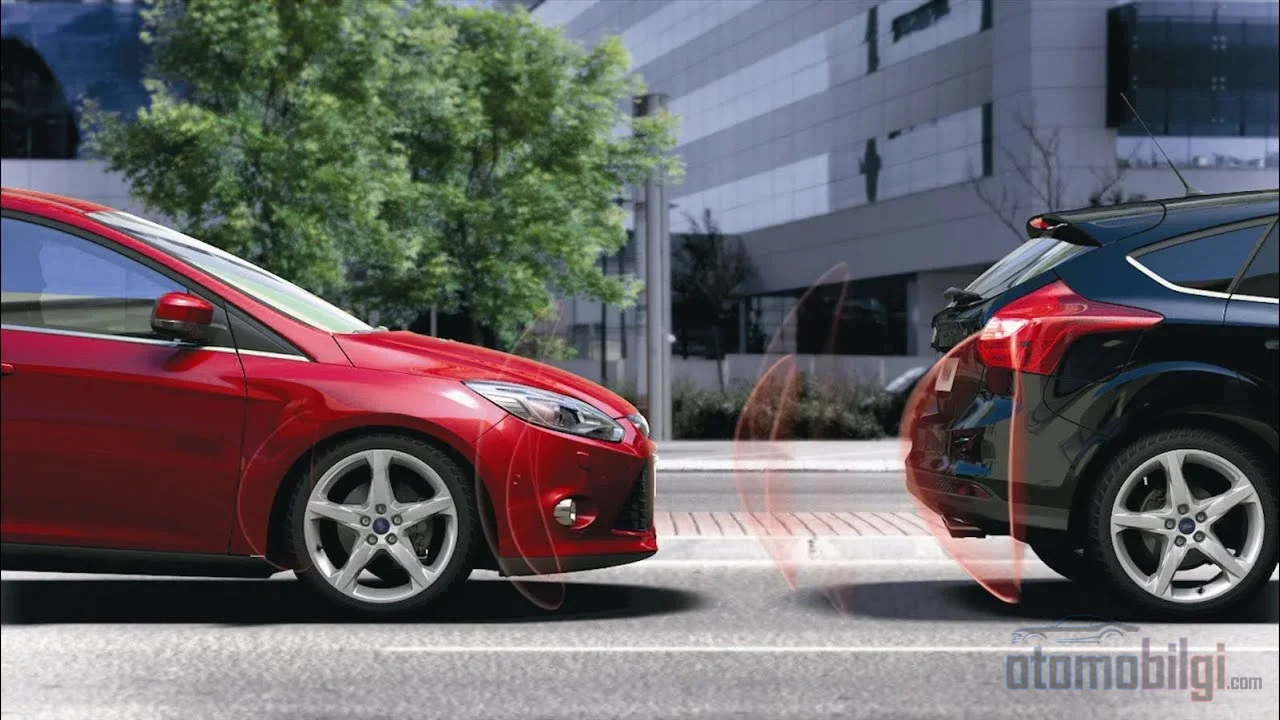
بیایید با این سؤال شروع کنیم: وقتی کیسههوا به تو کمک میکند، تو قبلاً تصادف را تجربه کردهای، درست است؟ کیسههوا، کمربند ایمنی و نواحی تغییر شکلپذیر ایمنی غیرفعال هستند. اینها در لحظهی برخورد و پس از آن از تو محافظت میکنند. اما AEB با منطقی کاملاً برعکس کار میکند: هدفش این است که آن برخورد اصلاً رخ ندهد. به همین دلیل ایمنی فعال متعلق است و در همان تیمی بازی میکند که ABS، ESP و کنترل کشش.
تفاوت را میتوان اینگونه هم تصور کرد: سیستمهای غیرفعال ADAS فقط راننده را در برابر خطر هشدار میدهند اما دخالت نمیکنند. AEB اما اگر هشدار کافی نباشد، خودش پشت فرمان - ببخشید، پشت پدال مینشیند. یورو NCAP به همین دلیل به AEB بسیار جدی مینگرد: از سال 2014 سیستمهای AEB شهری و برونشهری را در رتبهبندی ستارهها گنجانده است. یعنی اگر امروز ماشینی ۵ ستاره بخرید، میدانید حداقل یک سیستم AEB پشت آن وجود دارد.
یک نکتهی دیگر هم مهم است: AEB آخرین راهحل طراحیشده برای مواقعی است که راننده حواسش پرت شده یا ترمز اشتباه زده است. سیستمی نیست که همیشه به جای تو رانندگی کند؛ فقط وقتی آستانهی خطر رد شود، وارد عمل میشود.
چشمان AEB: رادار، دوربین و لیدار چگونه کار میکنند؟
ابرقدرت AEB یک سنسور واحد نیست، بلکه کنار هم آمدن هر سه است. به این فیوژن سنسورها میگویند و هر سنسور یک ابرقدرت و یک ضعف دارد.
- رادار: امواج رادیویی میفرستد و از سیگنال برگشتی فاصله، سرعت نسبی (به لطف اثر دوپلر!) و جهت حرکت را محاسبه میکند. به مه، برف و تاریکی اهمیتی نمیدهد و برد طولانی دارد. اما وضوح فضایی آن پایین است و نمیتواند بگوید جسمی که میبیند چیست (عابر پیاده است یا مخروط ترافیکی؟). حتی روی سطوح فلزی ممکن است بازتابهای «جسم شبح» ایجاد شود.
- دوربین: قهرمان تشخیص اشیای بصری. خطوط سرعت، علائم ترافیکی، عابران پیاده و دوچرخهسواران را با مدلهای یادگیری عمیق (مانند YOLO و Faster R-CNN) تشخیص میدهد. اما در نور کم، مه و باران دچار مشکل میشود؛ دوربین تکلنز (مونو) به طور طبیعی نمیتواند عمق را اندازهگیری کند.
- لیدار: پالسهای نور لیزری ارسال میکند، زمان بازگشت را اندازهگیری میدهد و نقشه "ابر نقطه" سهبعدی محیط را استخراج میکند. فاصلهای با دقت سانتیمتر ارائه میدهد و حتی در تاریکی مطلق هم کار میکند. متأسفانه اطلاعات رنگی ندارد و از شرایط جوی شدید تأثیر میپذیرد.
دیدی؟ هیچکدام به تنهایی بینقص نیستند. رادار میگوید "چیزی هست و نزدیک میشود"، دوربین میگوید "آن یک عابر پیاده است"، لیدار میگوید "دقیقاً در این فاصله قرار دارد". وقتی پاسخ هر سه ترکیب شود، ادراکی قابلاعتماد و مستحکم به دست میآید - و همان چیزی که هشدارهای نادرست را به حداقل میرساند دقیقاً همین ترکیب است. یکی از تحولات اخیر نیز رادار 4D است: با افزودن داده ارتفاع به رادار کلاسیک، ادراک صحنهای غنیتر ارائه میدهد.
خطر برخورد در چند میلیثانیه چگونه محاسبه میشود؟
حسگرها داده را جمعآوری کردند، خب بعدش چه میشود؟ میتوانید یک معماری معمول AEB را مانند یک زنجیره تصور کنید: حسگرها و ادراک محیط → ادغام حسگرها و ردیابی (ادغام اشیا و پایش مستمر آنها) → منطق تصمیمگیری → کنترلر AEB → دینامیک خودرو. در مرحله ادغام، تمام تشخیصها در یک فهرست واحد ترکیب میشوند و یک ردیاب چندشیئی (multi-object tracker) هر شیء را به صورت لحظهای دنبال میکند؛ برای تخمین موقعیت معمولاً از فیلتر کالمن توسعهیافته (EKF) استفاده میشود. به نظر علمی-تخیلی میآید اما همه اینها در کسری از ثانیه انجام میشود!
TTC: زمان باقیمانده تا برخورد
مفهوم کلیدی در قلب سیستم TTC یعنی "time to collision"، زمان باقیمانده تا برخورد. سیستم با استفاده از فاصله تا خودروی جلویی و سرعت نسبی، این زمان را به طور مداوم محاسبه میکند. منطق بسیار ساده است: اگر TTC کمتر از مجموع زمانی که باید واکنش نشان دهی و زمانی که ترمز برای توقف کامل نیاز دارد باشد، مرحله اول فعال میشود: FCW یعنی هشدار برخورد از جلو. خودرو به شما با صدای بیپ - نه بوق - میگوید: "بیدار شو دیگر!"
اگر همچنان واکنش نشان ندهید، اوضاع جدی میشود. AEB ترمز کردن پلهای را اعمال میکند: ابتدا چند ترمز جزئی چندمرحلهای و سپس ترمز کامل. یک مثال شبیهسازی را تصور کنید: حسگرها در 2.3 ثانیه اول حتی نمیتوانند کودکی را که از جاده به داخل میجهد ببینند؛ در ثانیه 2.4 اولین ترمز جزئی فعال میشود، در ثانیه 4.1 خودرو کاملاً متوقف میشود و برخورد زمانی که حدود 2.1 متر به عابر پیاده مانده کاملاً قابل پیشگیری است. این است جادویی که مهندسی در چند ثانیه انجام میدهد!
همچنین بحث فنی جالبی وجود دارد: محاسبه کلاسیک TTC فرض میکند سرعت نسبی دو خودرو ثابت میماند. اما در دنیای واقعی ناگهان ترمز گرفته میشود! به همین دلیل مهندسان مدلهای هوشمندتری مانند ETTC و TTC مرتبه دوم را توسعه میدهند که شتاب نسبی را نیز در نظر میگیرند. خلاصه اینکه الگوریتمها هم مانند ما درس میخوانند و خود را بهبود میبخشند.
اگر راننده به هشدار واکنش نشان ندهد چه اتفاقی میافتد؟
اینجا لحظه اصلی AEB است. اگر واکنشی به هشدار در زمان مناسب نرسد، سیستم مستقل از راننده عمل میکند: وقتی خطر برخورد افزایش مییابد و خودرو کند نمیشود، درست پیش از برخورد ترمز اضطراری خودکار اعمال میشود. سیستم میتواند خودرو را کند کند و حتی در برخی سناریوها به طور کامل متوقف سازد. همچنین سیستمهایی وجود دارند که در کندگیریهای ناگهانی، چراغهای ترمز چشمکزن میشوند تا رانندگان پشت سر را هشدار دهند - هوشمندانه است، اینطور نیست؟
نکته کلیدی اینجاست: وقتی AEB ترمز را در دست میگیرد، اجازه کنترل به راننده را نمیدهد. هدف، جبران بیدقتی یا لحظه پانیک است. به همین دلیل تصور AEB بهعنوان «خودروپایلوت» اشتباه بزرگی است؛ او فقط فریاد پشتیبان در حیاتیترین ثانیههاست.
آیا AEB در هر سرعتی کار میکند؟ آستانههای سرعت و محدودیتهای سیستم
نه - و شاید پاسخ این سوال بیشترین تعجب را برانگیزد. بیشتر سیستمهای AEB برای سرعتهای پایین تا متوسط طراحی شدهاند و معمولاً در محدوده حدود 10–80 کیلومتر بر ساعت کار میکنند. سیستمهای AEB سرعت بالا اما برای پیشگیری یا کاهش شدت تصادفات جدی در سرعتهای حدود 80–100 کیلومتر بر ساعت طراحی شدهاند. تشخیص عابران پیاده معمولاً به سرعتهای پایینتر محدود است؛ در خودروهای نسل قدیم این محدوده میتوانست در بازه 40–60 کیلومتر بر ساعت باقی بماند.
جدول دقیقاً به این شکل است:
| محدوده پوشش سیستم | آستانه سرعت معمول |
|---|---|
| بازه کاری اکثر سیستمهای AEB | حدود 10–80 کیلومتر بر ساعت |
| سیستمهای AEB سرعت بالا | حدود 80–100 کیلومتر بر ساعت |
| سقف پیشگیری سیستمهای نسل جدید (تست) | تمام تصادفات تا سرعت 56 کیلومتر بر ساعت |
| الزام NHTSA: برخورد با خودروی جلویی | تا سرعت 145 کیلومتر بر ساعت |
| الزام NHTSA: برخورد با عابر پیاده | تا سرعت 72 کیلومتر بر ساعت |
| سقف بالای قانون تست AEB وسایل نقلیه سنگین | 80 کیلومتر بر ساعت |
چشمگیرترین سطر این جدول، قانون نهایی است که NHTSA در آوریل 2024 منتشر کرد: در آمریکا، خودروهای سبک هنگام نزدیک شدن به برخورد با خودروی جلویی ملزم به ترمز خودکار تا سرعت 145 کیلومتر بر ساعت و در برخورد با عابر پیاده تا سرعت 72 کیلومتر بر ساعت هستند. این نهاد همچنین پیشنهاد کرده بود غیرفعال کردن دستی سیستم در سرعتهای بالای 10 کیلومتر بر ساعت ممنوع شود. یعنی AEB دیگر یک امکان اختیاری نیست و رسماً به تجهیزات الزامی تبدیل میشود.
در زمینه اثربخشی نیز پیشرفت ملموسی وجود دارد: اثربخشی سیستمهای AEB نسل قدیم حدود 46 درصد بود، در حالی که در نسلهای جدید این رقم به 52 درصد رسیده است. در تستها، سیستمهای نسل جدید توانستند تمام برخوردهای جلویی را تا سرعت 56 کیلومتر بر ساعت پیشگیری کنند. اما صادق باشیم: این در عین حال نشان میدهد که تقریباً هر ریسک دومی هنوز قابل پیشگیری نیست. این فناوری جادویی نیست، بلکه حوزهای مهندسی و در حال تکامل است.
تستهای Euro NCAP: عابر پیاده و دوچرخهسوار چگونه آزموده میشوند؟
Euro NCAP، AEB را نه فقط در سناریوهای خودرو-خودرو، بلکه بهعنوان بخشی از محافظت از کاربران آسیبپذیر جاده (VRU) نیز آزمایش میکند. پروتکل بهروز، سناریوهای خودرو-عابر پیاده، خودرو-دوچرخهسوار و خودرو-موتورسوار را در بر میگیرد. تستهای تشخیص و پیشگیری از برخورد با دوچرخهسوار اما در سال 2018 آغاز شد؛ برای اولین بار Nissan LEAF با دوچرخهسوار تست ترمز خودکار انجام شد و خودرو 5 ستاره دریافت کرد. در ارزیابی حفاظت از عابر پیاده، هم تستهای ضربه headform، upper legform و lower legform و هم دادههای تست AEB به طور همزمان استفاده میشوند. یعنی اینکه چه بلایی سر سرت، لگنت و پاهایت میآید جداگانه اندازهگیری میشود - بیرحم اما واقعبینانه!
سناریوهای تست فوقالعاده دقیق هستند. برای مثال در سناریوی «عابر پیاده کودک، عبور از نزدیک جاده»، مراحل ترمز تدریجی با کدهای رنگی دنبال میشود: خاکستری (سیستم غیرفعال)، زرد (مرحله اول ترمز جزئی)، نارنجی (مرحله دوم ترمز جزئی) و قرمز (ترمز کامل). در سناریوهای خودرو-خودرو نیز حالتهای مختلفی مثل نزدیک شدن به خودرویی که جلوی شما کند میکند یا متوقف شده است جداگانه بررسی میشوند. در مجموع دهها سناریو وجود دارد؛ خودروسازان برای قبولی در این تستها مجبورند سیستمهای خود را واقعاً بسیار خوب کار کنند.
ترمز شبحوار: چرا AEB بیدلیل ترمز میکند؟
حالا بریم سراغ جنبه آزاردهنده ماجرا. ترمز شبحوار، یعنی ترمز ناگهانی: وقتی AEB یا کروز تطبیقی بدون وجود خطر واقعی برخورد، ناگهان ترمز میزند. وقتی درست وسط خودرو نشستهای و بیدلیل ترمز گرفته میشود، هم غافلگیر میشوی هم راننده خودروی پشتی ممکن است به تو فحش بدهد!
خب چرا این اتفاق میافتد؟ چند مقصر وجود دارد:
- عوامل محیطی: مناطق سایهدار، آفتاب با زاویه کم و شرایط آبوهوایی بد میتواند باعث شود سیستم گمان کند مانعی وجود دارد که در واقع وجود ندارد.
- خوانش اشتباه صحنه: یک پل عابر پیاده یا درِ منهول روی جاده ممکن است جسم جامد تصور شود.
- سنسورهای کثیف یا ناهمراستا: دوربین و رادار به کالیبراسیون بسیار دقیق وابسته هستند؛ اگر سنسور کثیف باشد یا راستای آن به هم بخورد، سیستم مستعد خطا میشود.
اینجاست که ارزش دیگر ادغام سنسورها آشکار میشود: کاهش مثبتهای کاذب با جبران خطای یک سنسور توسط سنسورهای دیگر. تمرکز اصلی توسعهدهندگان نیز بر همین است - بهینهسازی الگوریتمهای ترمز به گونهای که مثبتهای کاذب را به حداقل برسانند و انجام تستهای جامع در دنیای واقعی. همچنین بحث میشود که ترمز شبحوار برای اپراتورهای ناوگان از نظر مسئولیت حقوقی بار جدیای ایجاد میکند.
آینده AEB: سنسورها و الگوریتمها به کجا میروند؟
در سمت رادار نوآوریهای هیجانانگیزی وجود دارد: رادار 4D که داده ارتفاع را اضافه میکند، رادار 4D، آرایههای رادار با وضوح بالا، رادار نرمافزارمحور و یکپارچهسازی یادگیری ماشین. برای سامانههایی که لیدار، رادار و دوربین را ترکیب میکنند نیز درخواستهای ثبت اختراع دیده میشود - تولیدکنندگان به طور جدی روی مجموعه سنسور سهگانه سرمایهگذاری میکنند. حتی پروژههای دانشگاهیای هم وجود دارند که با دستگاههای رادار نصبشده در زیرساخت کنار جاده، سیگنالهای پراکنده را جمعآوری کرده و جهت اهداف را بسیار سریعتر از رادارهای سنتی تعیین میکنند.
یک نکته کلیدی آخر: هیچ سامانهای بهتنهایی کافی نیست. ارزیابی توأمان توابع ایمنی فعال و غیرفعال، مزایای ایمنی بیشتری نسبت به ارائه تکتک آنها بهصورت مستقل تولید میکند. یعنی ترکیب AEB + سازه بدنه مقاوم + کیسههای هوا + کمربند ایمنی برنده واقعی است. در آزمون بهعنوان یک تیم نمره بالا میگیریم، نه بهصورت تکنفره!
خلاصه اینکه: AEB باهوشترین همکیشی است که تلاش میکند از یک تصادف جلوگیری کند. رادار فاصله و سرعت را، دوربین جنس شیء را و لیدار موقعیت دقیق را میگوید؛ محاسبه TTC ریسک را میسنجد و اگر دیر بجنبی، ترمز را به دست میگیرد. هنوز محدودیتهایی دارد، هنوز گاهی شبحهایی میبیند - اما با هر نسل جدید بهتر میشود. پس آیا خودروی تو AEB دارد؟ در انتخاب خودروی بعدی یادت نرود این سؤال را بپرسی!
منابع
- ترمز اضطراری خودکار با ترکیب سنسورها (Sensor Fusion)
- پروتکل آزمون Euro NCAP AEB LSS VRU - نسخه 4.4
- قانون نهایی NHTSA - سامانههای ترمز اضطراری خودکار، خودروهای سبک
- کنار گذاشتن AEB قدیمی، آمدن AEB جدید - AAA
- ترمز اضطراری خودکار - Transports Canada
- ترمز اضطراری هوشمند - Nissan Global
- LEAF جدید با نتیجه 5 ستاره پیشتاز شارژ میشود - Euro NCAP
- مجموعه سنسورها: دوربینها، LiDAR و RADAR چگونه کار میکنند
- زمان برخورد مرتبه دوم با شتاب غیرثابت
- ارزیابی مزایای ایمنی ترکیب ایمنی فعال و غیرفعال
- سامانههای ایمنی ممکن است باعث «ترمز شبحمانند» شوند - Automotive Fleet
- ترمز اضطراری خودکار در خودروها - NCSR Safety