Le freinage automatique d'urgence (AEB) vous protège-t-il des collisions ?
Partagez cette page
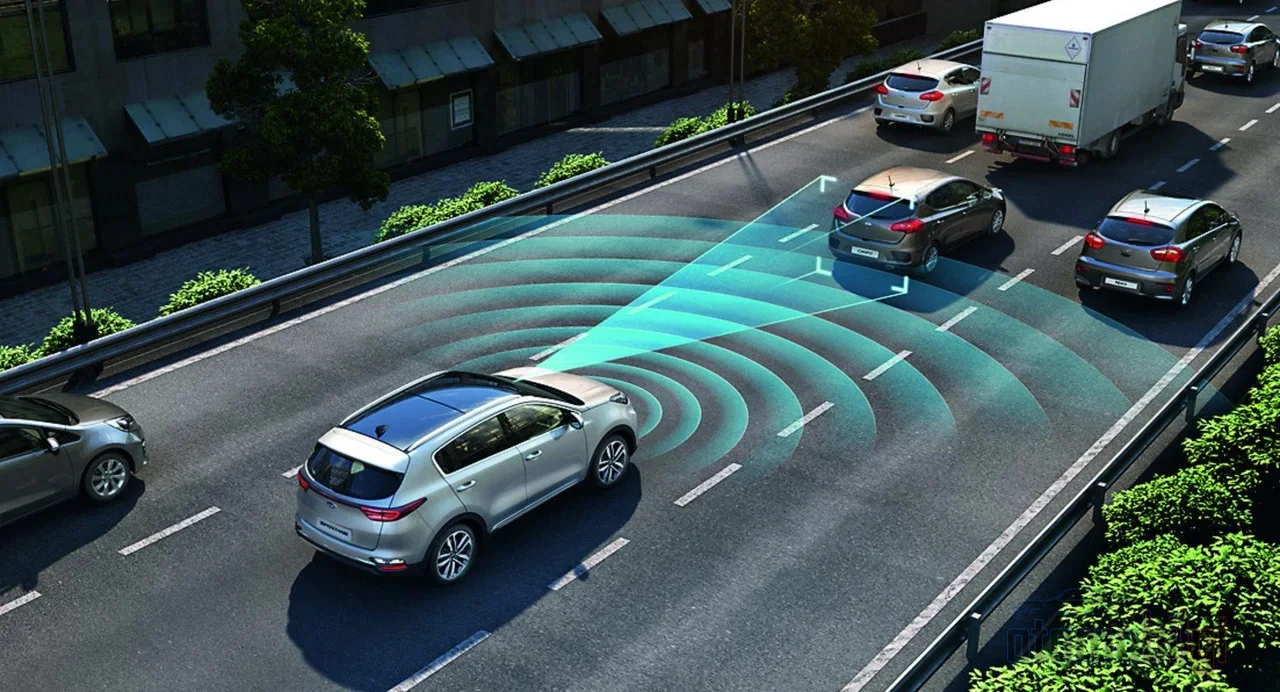
Le freinage d'urgence autonome (AEB) est un système de sécurité active qui calcule le risque de collision en quelques millisecondes en fusionnant les données provenant de capteurs tels que le radar, la caméra et le lidar, et qui prend lui-même le relais du freinage si le conducteur ne réagit pas à temps. Autrement dit, il n'intervient pas au moment où l'accident se produit, mais avant qu'il n'arrive. Alors, comment cet assistant silencieux à bord de votre voiture fonctionne-t-il exactement ? Plongeons dans le monde des capteurs !
Points clés
- L'Euro NCAP inclut les systèmes AEB dans les évaluations de sécurité depuis 2014.
- La plupart des systèmes AEB fonctionnent dans une plage d'environ 10-80 km/h ; la détection des piétons est généralement limitée à des vitesses plus faibles.
- La règle de la NHTSA américaine oblige, à partir de 2024, les véhicules à freiner automatiquement jusqu'à 145 km/h en cas de collision avec un véhicule, et jusqu'à 72 km/h en cas de collision avec un piéton.
- Les systèmes de nouvelle génération ont pu éviter dans les tests toutes les collisions frontales jusqu'à 56 km/h.
- L'efficacité de l'AEB était d'environ 46 % pour les anciennes générations, tandis qu'elle est montée à 52 % pour les nouvelles - autrement dit, il reste encore beaucoup de marge de progression.
Différence entre sécurité passive et active : où se situe l'AEB ?
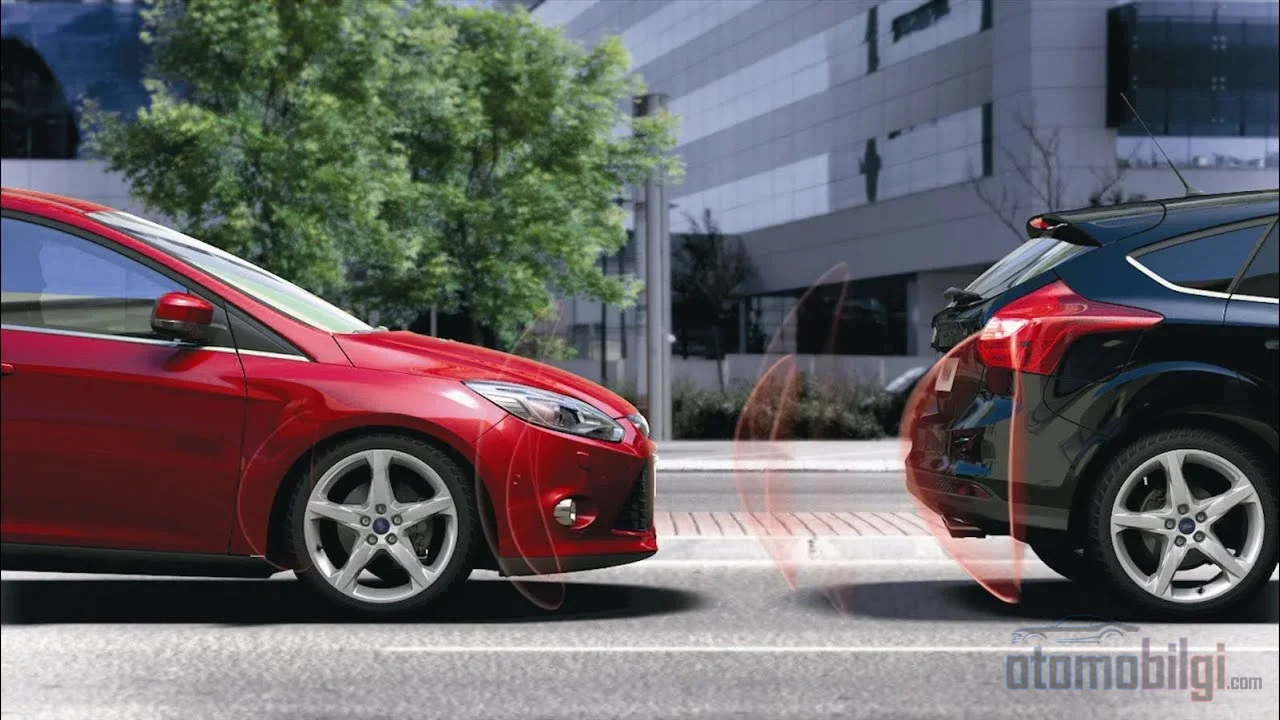
Commençons par cette question : quand l'airbag vient à ton secours, c'est que tu as déjà eu l'accident, n'est-ce pas ? L'airbag, la ceinture de sécurité et les zones de déformation appartiennent au monde de la sécurité passive. Ils te protègent pendant et après la collision. L'AEB fonctionne selon une logique tout à fait inverse : son objectif est que cette collision n'ait jamais lieu. C'est pourquoi il fait partie de la famille de la sécurité active ; il joue dans la même équipe que des systèmes comme l'ABS, l'ESP et le contrôle de traction.
On peut imaginer la différence ainsi : les systèmes ADAS passifs se contentent d'avertir le conducteur du danger sans intervenir. L'AEB, si l'avertissement ne suffit pas, prend lui-même les commandes - pardon, du volant - mais de la pédale. C'est pourquoi l'Euro NCAP prend l'AEB très au sérieux : depuis 2014, il inclut les systèmes AEB urbains (city) et interurbains (interurban) dans son classement par étoiles. Ainsi, si tu achètes aujourd'hui une voiture 5 étoiles, tu sais qu'elle embarque au moins un système AEB.
Un autre détail est important : l'AEB est le dernier recours conçu pour les situations où le conducteur est distrait ou freine incorrectement. Ce n'est pas un système qui conduit la voiture tout le temps à ta place ; il n'intervient que lorsque le seuil de risque est dépassé.
Les yeux de l'AEB : comment fonctionnent le radar, la caméra et le lidar ?
La superpuissance de l'AEB n'est pas un capteur unique, mais la combinaison des trois. Cela s'appelle la fusion de capteurs et chaque capteur a une superpuissance, mais aussi une faiblesse.
- Radar : Il envoie des ondes radio et calcule à partir du signal revenu la distance, la vitesse relative (grâce à l'effet Doppler !) et la direction du mouvement. Il ignore le brouillard, la neige et l'obscurité, et offre une longue portée. Mais sa résolution spatiale est faible et il ne peut pas dire ce qu'est l'objet détecté (un piéton ? un cône de signalisation ?). Des reflets d'« objets fantômes » peuvent même se former sur les surfaces métalliques.
- Caméra : Champion de la reconnaissance d'objets visuels. Il détecte les lignes de bande, les panneaux de signalisation, les piétons et les cyclistes grâce à des modèles d'apprentissage profond (comme YOLO, Faster R-CNN). Mais il a des problèmes en faible luminosité, avec le brouillard et la pluie ; une caméra simple (mono) ne peut évidemment pas mesurer la profondeur.
- Lidar : Il envoie des impulsions de rayons laser et mesure le temps de retour pour produire une carte 3D de l'environnement en "nuage de points". Il donne la distance avec une précision centimétrique et fonctionne même dans l'obscurité totale. Malheureusement, il ne fournit aucune information de couleur et est affecté par les conditions météorologiques intenses.
Tu as vu ? Aucun n'est parfait à lui seul. Le radar dit "il y a quelque chose et ça arrive", la caméra dit "c'est un piéton", le lidar dit "il est à exactement cette distance". C'est en combinant les réponses des trois qu'émerge une perception fiable et robuste - et c'est précisément cette combinaison qui réduit au minimum les fausses alarmes. L'une des avancées récentes est également le radar 4D: en ajoutant des données d'altitude au radar classique, il offre une perception de scène plus riche.
Comment le risque de collision est-il calculé en quelques millisecondes ?
Les capteurs ont collecté les données, mais que se passe-t-il ensuite ? Tu peux imaginer une architecture AEB typique comme une chaîne : capteurs et perception de l'environnement → fusion de capteurs et suivi (regroupement et surveillance continue des objets) → logique de décision → contrôleur AEB → dynamique du véhicule. À l'étape de fusion, toutes les détections sont regroupées dans une seule liste et un suiveur multi-objets (multi-object tracker) surveille chaque objet en temps réel ; pour l'estimation de position, on utilise généralement le filtre de Kalman étendu (EKF). Cela semble relever de la science-fiction, mais tout se déroule en fractions de seconde !
TTC : le temps restant avant la collision
Le concept clé au cœur du système TTC - c'est-à-dire "time to collision", le temps restant avant la collision. Le système calcule en permanence ce temps en utilisant la distance avec le véhicule qui précède et la vitesse relative. La logique est très simple : si le TTC est inférieur au temps dont tu as besoin pour réagir plus le temps nécessaire au freinage pour un arrêt complet, le premier niveau entre en action : FCW, c'est-à-dire l'alerte de collision frontale. Le véhicule ne te klaxonne pas dessus, mais te dit "réveille-toi !" par un bip sonore.
Si tu ne réagis toujours pas, les choses se compliquent. L'AEB applique un freinage progressif : d'abord des freinages partiels à plusieurs étages, puis le freinage complet. Imagine un exemple de simulation : sur un enfant piéton surgissant de la chaussée, les capteurs ne le voient même pas durant les 2,3 premières secondes ; à la 2,4e seconde, le premier freinage partiel entre en action, à 4,1 secondes le véhicule s'arrête complètement et la collision peut être totalement évitée à environ 2,1 mètres du piéton. Voilà la magie que l'ingénierie accomplit en quelques secondes !
Il existe aussi un débat technique intéressant : le calcul classique du TTC suppose que la vitesse relative des deux véhicules restera constante. Mais dans la réalité, on freine brusquement ! C'est pourquoi les ingénieurs développent des modèles plus intelligents comme l' ETTC ou le TTC du second ordre, qui prennent également en compte l'accélération relative. En somme, les algorithmes aussi étudient et s'améliorent comme nous.
Que se passe-t-il si le conducteur ne réagit pas à l'alerte ?
C'est là le moment crucial de l'AEB. Si le conducteur ne réagit pas à temps à l'avertissement, le système agit indépendamment de lui : lorsque le risque de collision augmente et que le véhicule ne ralentit pas, un freinage d'urgence automatique est appliqué juste avant l'impact. Le système peut ralentir le véhicule, voire l'arrêter complètement dans certains scénarios. Il existe également des systèmes qui font clignoter les feux stop pour avertir les conducteurs qui suivent lors de ralentissements brusques - malin, n'est-ce pas ?
Le point critique ici est le suivant : lorsque l'AEB prend le contrôle du freinage, il ne laisse pas la main au conducteur. L'objectif est de compenser l'inattention ou un moment de panique. C'est pourquoi croire que l'AEB est un "pilote automatique" est une grosse erreur ; ce n'est qu'un cri de secours dans les secondes les plus critiques.
L'AEB fonctionne-t-il à toutes les vitesses ? Seuils de vitesse et limites du système
Non - et la réponse à cette question est peut-être la partie la plus surprenante. La plupart des systèmes AEB sont conçus pour les vitesses basses et moyennes et fonctionnent généralement dans une plage d'environ 10-80 km/h . Les systèmes AEB à haute vitesse, quant à eux, sont 80-100 km/h conçus pour prévenir ou atténuer des accidents graves à des vitesses de l'ordre de. La détection des piétons est généralement limitée à des vitesses plus basses ; sur les véhicules des générations précédentes, cette limite pouvait rester dans la plage de 40-60 km/h.
Le tableau se présente exactement ainsi :
| Couverture du système | Limite de vitesse typique |
|---|---|
| Plage de fonctionnement de la plupart des systèmes AEB | Environ 10-80 km/h |
| Systèmes AEB à haute vitesse | Environ 80-100 km/h |
| Limite supérieure évitée par les systèmes de nouvelle génération (test) | Toutes les collisions jusqu'à 56 km/h |
| Exigence NHTSA : collision avec le véhicule qui précède | Jusqu'à 145 km/h |
| Exigence NHTSA : collision avec un piéton | Jusqu'à 72 km/h |
| Limite supérieure de la règle de test AEB pour véhicules lourds | 80 km/h |
La ligne la plus frappante de ce tableau est la règle finale publiée par la NHTSA en avril 2024 : aux États-Unis, les véhicules légers doivent freiner automatiquement jusqu'à 145 km/h en cas de collision imminente avec le véhicule qui précède, et jusqu'à 72 km/h pour les collisions avec des piétons. L'agence avait également proposé d'interdire la désactivation manuelle du système à des vitesses supérieures à 10 km/h. L'AEB n'est donc plus une option facultative, mais devient officiellement un équipement obligatoire.
Il y a aussi des progrès concrets du côté de l'efficacité : alors que l'efficacité des systèmes AEB des générations précédentes était d'environ 46 % , ce taux est monté à 52 % pour les nouvelles générations. Lors des tests, les systèmes de nouvelle génération ont pu éviter toutes les collisions frontales jusqu'à 56 km/h. Mais soyons honnêtes : cela montre aussi qu'un risque sur deux n'est toujours pas évité. La technologie n'est pas magique, c'est un domaine d'ingénierie en évolution.
Tests Euro NCAP : comment les piétons et les cyclistes sont-ils évalués ?
Euro NCAP teste l'AEB non seulement dans des scénarios voiture-voiture, mais aussi dans le cadre de la protection des Usagers Vulnérables de la Route (VRU) . Le protocole actuel couvre les scénarios Véhicule-Piéton, Véhicule-Cycliste et Véhicule-Motocycliste. Les tests de détection et de prévention des cyclistes ont débuté en 2018 ; pour la première fois, la Nissan LEAF avec des cyclistes, le freinage automatique a été testé et le véhicule a obtenu 5 étoiles. Dans l'évaluation de la protection des piétons, les tests d'impact headform, upper legform et lower legform ainsi que les données des tests AEB sont utilisés conjointement. Autrement dit, ce qui arriverait à ta tête, à tes hanches et à tes jambes est mesuré séparément - cruel mais réaliste !
Les scénarios de test sont incroyablement détaillés. Par exemple, dans le scénario "piéton enfant traversant près de la route", les étapes de freinage progressif sont suivies par codes couleur : gris (système désactivé), jaune (1er niveau de freinage partiel), orange (2e niveau de freinage partiel) et rouge (freinage complet). Dans les scénarios voiture-voiture également, différentes situations comme l'approche d'un véhicule qui ralentit ou qui s'arrête devant sont testées séparément. Il existe au total des dizaines de scénarios ; les constructeurs doivent vraiment faire fonctionner leurs systèmes de manière irréprochable pour réussir ces tests.
Phantom Braking : Pourquoi l'AEB freine-t-il sans raison ?
Passons maintenant à l'aspect le plus pénible du sujet. Phantom braking, c'est-à-dire le freinage fantôme : le fait que l'AEB ou le régulateur adaptatif freine brusquement alors qu'il n'existe aucun risque réel de collision. Quand tu es assis au milieu du véhicule et que le frein s'enclenche sans raison, tu es à la fois surpris et le conducteur derrière toi peut te traiter de tous les noms !
Pourquoi cela se produit-il ? Il y a plusieurs coupables :
- Facteurs environnementaux : Les zones d'ombre, le soleil à faible angle, les mauvaises conditions météorologiques peuvent amener le système à croire à un obstacle inexistant.
- Mauvaise interprétation de la scène : Un passage supérieur ou une plaque d'égout sur la route peut être pris pour un objet solide.
- Capteurs sales ou mal alignés : Les caméras et les radars dépendent d'un calibrage très précis ; si le capteur est sale ou mal aligné, le système devient sujet aux erreurs.
C'est précisément ici qu'apparaît une autre valeur de la fusion de capteurs : réduire les faux positifs en équilibrant les erreurs d'un capteur par les autres. C'est aussi l'objectif principal sur lequel se concentrent les développeurs : optimiser les algorithmes de freinage de manière à minimiser les faux positifs et effectuer des tests complets en conditions réelles. Par ailleurs, on discute également du fait que le phantom braking constitue une charge importante pour les exploitants de flottes en termes de responsabilité (liability).
L'avenir de l'AEP : Où vont les capteurs et les algorithmes ?
Côté radar, il y a des innovations passionnantes : le radar 4D qui ajoute des données d'altitude, les réseaux radar haute résolution, le radar défini par logiciel et l'intégration de l'apprentissage automatique. Des dépôts de brevets sont également visibles pour des systèmes combinant lidar, radar et caméra - les constructeurs investissent sérieusement dans le trio de capteurs. Il existe même des projets universitaires qui collectent les signaux diffusés à l'aide de dispositifs radar placés dans les infrastructures en bord de route, et qui déterminent les directions des cibles bien plus rapidement que les radars traditionnels.
Un dernier point crucial : aucun système n'est suffisant à lui seul. L'évaluation conjointe des fonctions de sécurité active et passive produit plus de bénéfices en matière de sécurité que chacune d'elles prise individuellement. Autrement dit, la combinaison AEP + structure de carrosserie renforcée + airbags + ceintures de sécurité est la vraie gagnante. À l'examen, on obtient une bonne note en équipe, pas en solo !
En résumé : l'AEP, c'est le camarade de banc le plus intelligent qui essaie d'éviter une collision. Le radar indique la distance et la vitesse, la caméra dit ce que c'est, le lidar précise la position exacte ; le calcul du TTC mesure le risque et, si tu réagis trop tard, il prend le relais sur le frein. Il a encore des limites, il voit encore parfois des fantômes - mais il s'améliore à chaque nouvelle génération. Alors, ta voiture a-t-elle un AEP ? N'oublie pas de poser cette question lors du choix de ton prochain véhicule !
Sources
- Freinage d'urgence autonome avec fusion de capteurs
- Protocole de test Euro NCAP AEB LSS VRU - v4.4
- Règlement final NHTSA - Systèmes de freinage d'urgence automatique, véhicules légers
- Out with the Old AEB, In with the New - AAA
- Freinage d'urgence automatique - Transports Canada
- Freinage d'urgence intelligent - Nissan Global
- La nouvelle LEAF charge en avant avec un résultat 5 étoiles - Euro NCAP
- Ensemble de capteurs : Fonctionnement des caméras, LiDAR et RADAR
- Temps de collision du second ordre avec accélération non statique
- Évaluation des bénéfices de sécurité de la sécurité combinée passive et active
- Les systèmes de sécurité peuvent provoquer un 'freinage fantôme' - Automotive Fleet
- Freinage d'urgence automatique dans les voitures - NCSR Safety