Bagaimana Sistem Penglihatan Malam Membaca Jalan dengan Melihat Panas?
Bagikan Halaman Ini
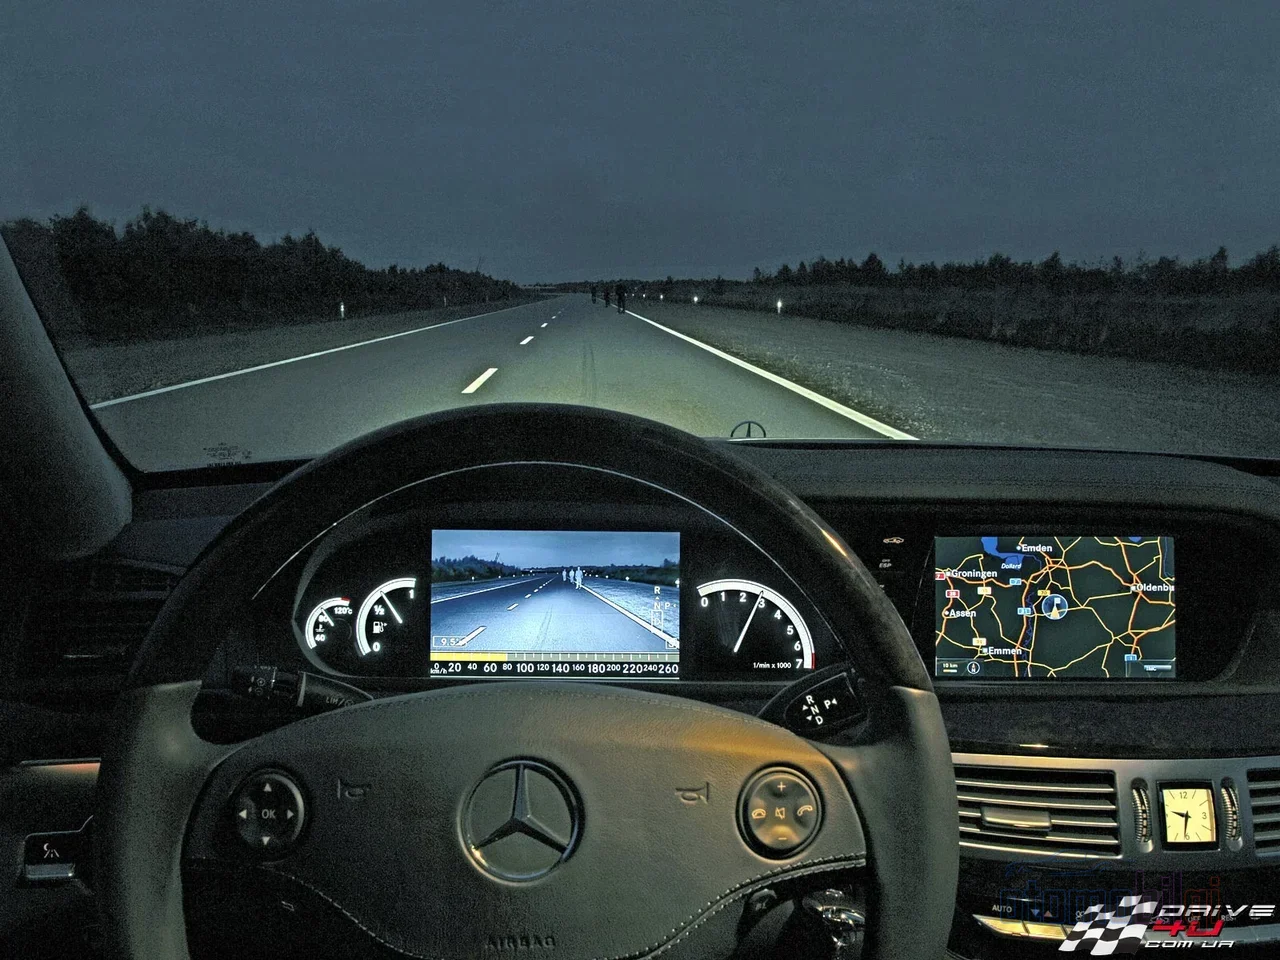
Sistem penglihatan malam mendeteksi pejalan kaki dan hewan di luar jangkauan cahaya lampu depan dengan dua cara yang berbeda: kamera termal (LWIR) membaca panas yang dipancarkan objek itu sendiri, sedangkan sistem inframerah aktif (NIR) mengubah pantulan proyektor inframerah yang tak terlihat menjadi gambar. Keduanya melakukan klasifikasi pejalan kaki, hewan, dan kendaraan dengan perangkat lunak sehingga dapat memperingatkan pengemudi di luar jangkauan lampu depan. Lalu, bagaimana sebenarnya cara kerja sistem-sistem ini? Mari kita lihat langkah demi langkah - karena sapi yang muncul dari balik bukit di jalan pada malam hari mungkin lebih bersahabat dengan kamera ini daripada dengan lampu depan Anda!
Sorotan
- Kamera termal bekerja pada pita 8-14 µm (LWIR) dan tidak memerlukan sumber cahaya bahkan dalam kegelapan total.
- Kamera termal otomotif dapat mendeteksi jejak panas hingga jarak 300 m, jauh melampaui jangkauan lampu depan.
- Jangkauan pencahayaan sistem NIR biasanya terbatas pada 100-150 m.
- Menurut data IIHS, AEB pejalan kaki mengurangi risiko tabrakan siang hari sebesar 32-33%; namun dalam gelap, efektivitasnya tidak dapat diukur.
- Protokol 2026 Euro NCAP menyoroti skenario pengguna jalan yang rentan pada malam hari.
Bagaimana Panas Berubah Menjadi Gambar? Prinsip Kerja Kamera Termal
Pencitraan termal adalah teknologi yang sepenuhnya pasif: tidak mengirimkan cahaya apa pun ke lingkungan, hanya mendeteksi. Setiap objek di atas nol mutlak memancarkan energi inframerah karena suhunya. Tubuh manusia, sebuah bangunan, atau mobil yang baru saja diparkir - semuanya memancarkan panasnya sendiri ke sekitar sebagai radiasi yang tak terlihat. Kamera termal menangkap radiasi ini dan mengubah perbedaan suhu menjadi nuansa abu-abu (atau warna pada beberapa tampilan) untuk menghasilkan gambar. Sebagai perbandingan: mata kamera biasa melihat cahaya yang dipantulkan, sedangkan mata kamera termal membaca panas yang dipancarkan dari tubuh setiap objek. Justru karena itulah ia bekerja bahkan dalam kegelapan total - ia tidak butuh cahaya, karena tidak mengukur cahaya!
Sebuah detail kecil tapi mengesankan: kamera termal modern mampu membedakan perbedaan suhu sekecil 0,01 °C. Artinya, seseorang yang mengenakan jaket gelap tampak bersinar latar belakang aspal yang dingin. Kamuflase visual tidak bisa menipu kamera termal; apa pun pakaiannya, panas tubuh manusia menonjol di atas permukaan yang sejuk.
Pita LWIR dan sensor mikrobolometer
Sebelum menyelami detail teknis, ada satu hal yang perlu dikatakan: tidak semua inframerah itu sama. Objek bersuhu darat - manusia, hewan, mesin - menghasilkan puncak emisi panas pada pita LWIR (inframerah gelombang panjang) dalam rentang 8-14 µm. Sumber yang jauh lebih panas seperti blok mesin dan knalpot bersinar pada pita MWIR (3-5 µm). Nah, kamera termal otomotif memilih LWIR karena alasan inilah: jejak panas manusia dan hewan memang berada tepat di pita ini.
Sistem LWIR biasanya menggunakan sensor mikrobolometer tanpa pendinginan (bermaterial VOx atau a-Si). Ini adalah sensor super kecil yang sangat sensitif yang hambatannya berubah seiring perubahan panas yang kecil. Tidak membutuhkan pendinginan, konsumsi dayaan sistem yang rendah, bentuknya kompak, dan dapat diproduksi dengan harga wajar - ketiganya sekaligus menjadi syarat bagi otomotif. Sementara detektor MWIR yang lebih sensitif membutuhkan pendinginan Stirling yang mahal; sehingga bu bukan solusi praktis untuk mobil. Kesimpulan: LWIR adalah titik manis yang cocok untuk mobil dari segi biaya maupun ukuran.
Night Vision NIR Aktif: Bagaimana Lampu Sorot Tak Terlihat Bekerja?
Sementara kamera termal membaca panas, sistem NIR (inframerah dekat) bekerja dengan logika yang jauh lebih akrab: kirimkan cahaya, tangkap pantulannya. Kendaraan menyinari jalannya dengan cahaya inframerah dekat yang tak terlihat mata manusia menggunakan proyektor khusus; kamera mendeteksi pantulan tersebut dan menghasilkan gambar hitam-putih dengan detail tinggi. Singkatnya, sistem ini membawa lampu sorot khusus yang tak terlihat. Anggap saja seperti kakak yang menerangi Anda dengan tangannya di kegelapan - tapi cahaya lampu sorotnya tidak terlihat oleh mata kita.
Kekuatan metode ini terletak pada detail visual: detail seperti papan nama, pelat nomor, dan permukaan kendaraan dapat terbaca pada gambar NIR. Kelemahannya adalah jangkauan. Karena bergantung pada kekuatan pencahayaan, jangkauan tipis NIR di otomotif tetap di sekitar 100-150 m; deteksi orang dalam kondisi baik bisa turun hingga sekitar 50-100 m. Lebih jauh lagi, lampu kendaraan yang datang dari arah berlawanan dapat mengganggu gambar secara sementara, dan kabut atau debu menyebarkan cahaya proyektor sehingga membuat gambar buram. Ada juga sisi privasi: radiasi NIR dapat terdeteksi oleh perangkat lain yang sensitif terhadap inframerah.
Termal atau NIR? Perbandingan Jangkauan dan Detail
Sekarang mari kita letakkan dua teknologi ini berdampingan. Pertanyaan mana yang "lebih baik" sebenarnya adalah pertanyaan yang keliru; pertanyaan yang tepat adalah "untuk apa?". Jika deteksi pejalan kaki dan hewan pada jarak jauh adalah prioritas, termal lebih unggul; jika detail visual penting, NIR lebih menguntungkan. Di sisi pabrikan, BMW dan Mercedes-Benz telah menggunakan sistem berbasis termal; sementara beberapa produsen memilih solusi berbasis NIR.
| Fitur | Termal (LWIR) | NIR Aktif | |
|---|---|---|---|
| Prinsip kerja | Pasif: radiasi panas objek itu sendiri | Aktif: pantulan cahaya proyektor | |
| Jangkauan tipis | Hingga 200-300 m untuk pejalan kaki/hewan/kendaraan | Pencahayaan 100-150 m, deteksi orang ~50-100 m | |
| Kegelapan total | Berfungsi tanpa masalah | Berfungsi (membawa cahayanya sendiri) | |
| Efek lampu kendaraan dari arah berlawanan | Tidak terpengaruh | Dapat mengganggu gambar secara sementara | |
| Detail visual | Tanpa warna, pelat/papan nama tidak terbaca | Detail tinggi, papan nama terbaca | |
| Kinerja dalam kabut | Lebih baik dalam kabut tipis, melemah dalam kabut tebal | Cahaya proyektor menyebar dalam kabut |
Sebuah catatan tentang angka jangkauan: normal untuk mendengar angka yang berbeda dalam konteks yang berbeda. Dalam materi promosi produsen, jangkauan deteksi 200-300 m menonjol untuk kamera termal otomotif; dalam data termal umum untuk sektor pertahanan, orang dapat terdeteksi dari jarak 500 m+, dan kendaraan dari jarak 1000 m+. Untuk kamera yang dipasang di mobil, angka yang hati-hati dan realistis untuk otomotif adalah nilai pada kelompok pertama. Jadi saat mempertimbangkan klaim "pandangan bermil-mil" yang Anda dengar dalam iklan, ada baiknya menanyakan konteksnya.
Sisi Perangkat Lunak: Bagaimana Kamera Mengubah Gambar Menjadi Pejalan Kaki dan Hewan?
Kamera menampilkan peta panas mentah; yang mengubahnya menjadi informasi "ada pejalan kaki di bayangan di depan" adalah perangkat lunak. Pada sistem ADAS modern, tugas ini dilakukan oleh jaringan saraf konvolusi (CNN): menganalisis aliran video termal frame demi frame untuk mendeteksi hewan besar, pejalan kaki, dan kendaraan seperti pada gambar konvensional. Di antara algoritma computer vision klasik, metode Haar cascades dan HOG (Histogram of Oriented Gradients) paling menonjol; sementara sistem berbasis machine learning melangkah lebih jauh dari sekadar deteksi dengan menargetkan objek, mencoba memprediksi arah geraknya bahkan niatnya. Jadi sistem tidak hanya mengatakan "ada sesuatu di sana"; ia juga bisa mengatakan "sesuatu itu mungkin akan keluar ke jalan".
Untuk deteksi pejalan kaki-kendaraan pada gambar inframerah, juga telah diusulkan algoritma berbasis salience yang cepat menggunakan fusi multi-fitur dan support vector machine (SVM). Sementara pada platform embedded, arsitektur termal IR + deep learning yang merancang perangkat keras dan perangkat lunak bersama mulai bermunculan; dalam satu proyek universitas, sistem deteksi dan penghindaran berbasis kecerdasan buatan telah dikembangkan untuk deteksi pejalan kaki malam hari dengan menggabungkan kamera IR dan kamera RGB. Logika peringatannya sendiri sederhana dan cerdas: perangkat lunak mengklasifikasikan target, menghitung jarak dan kecepatan pendekatannya, jika bahaya meningkat ia memberikan peringatan visual/audioterpis lebih dulu, dan jika terintegrasi dengan AEB dapat sampai hingga intervensi pengereman. Yang ingin saya ketahui adalah: apakah peringatan itu cukup cepat untuk menjangkau kita? Umumnya cukup - tetapi justru karena itulah jangkauan begitu kritis.
Apa yang Dilihat Jangkauan Lampu, Apa yang Dilihat Kamera? Perbedaan dalam Jarak Pengereman
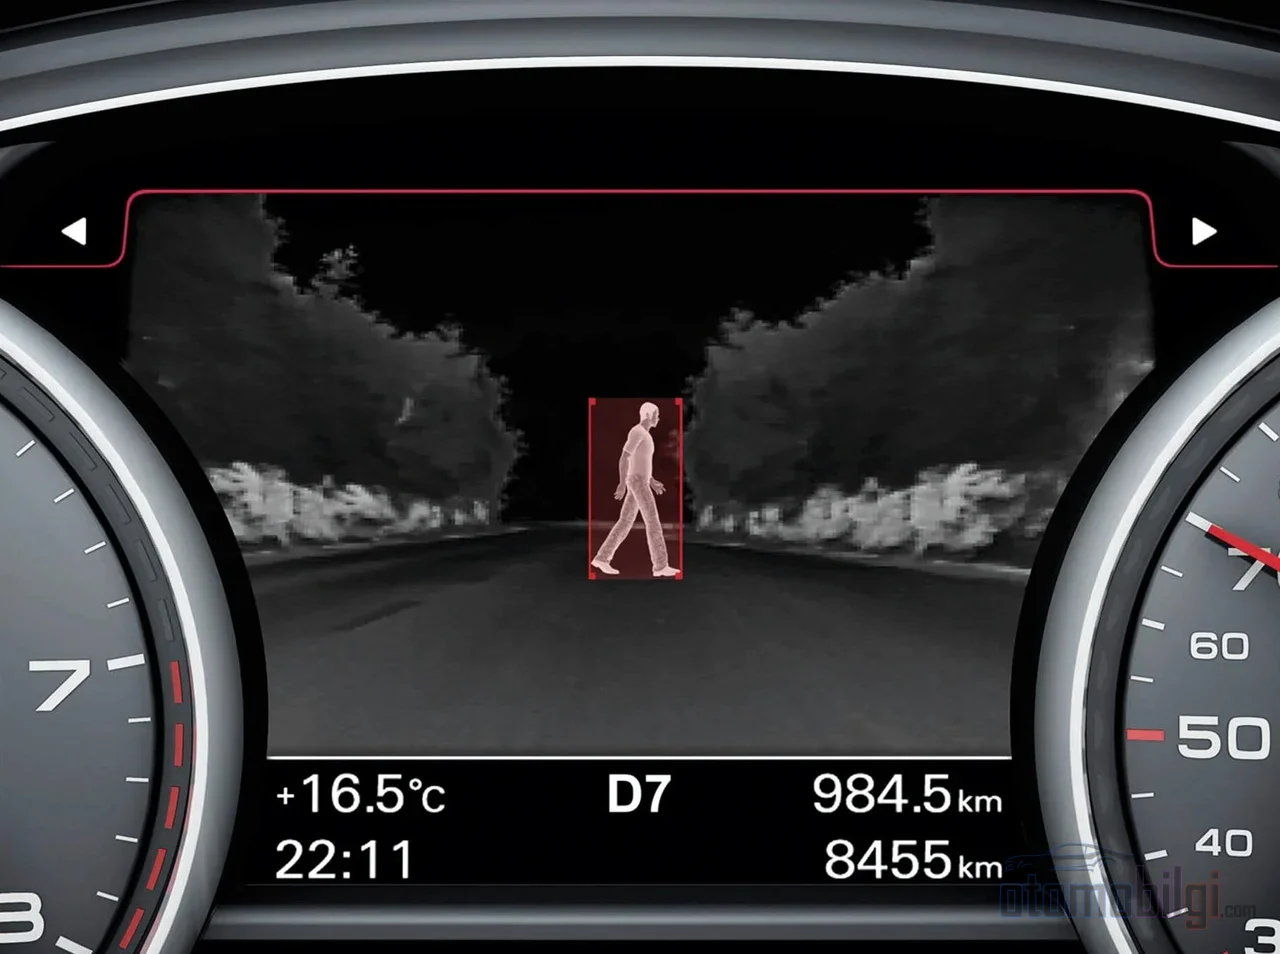
Ada persamaan kasar untuk malam hari: jarak berhenti = jarak reaksi + jarak pengereman. Karena lampu membawa cahaya hanya sampai jarak tertentu, setiap objek yang terlihat di luar jarak itu memakan waktu reaksi Anda. Di sinilah kamera termal berperan: sistem termal otomotif mampu mendeteksi jejak panas pada jarak 300 m, jauh melampaui jangkauan lampu. Seekor rusa yang terlihat beberapa detik lebih awal adalah jarak ekstra yang persis Anda butuhkan untuk mulai mengerem. Melihat lebih awal lebih berharga daripada mengerem - karena tidak ada rem yang dapat menghentikan pengemudi yang tidak melihat.
Oleh karena itu IIHS menuntut agar AEB pejalan kaki yang berfungsi dalam gelap diwajibkan. Uji malam hari telah mengungkap celah serius pada paket sensor yang ada; radar jarak jauh segala cuaca juga termasuk dalam solusi yang berupaya menutup celah ini.
Kabut, Hujan dan Keterbatasan Lainnya: Bukan Pemasaran Melainkan Kenyataan
Di internet beredar banyak klaim seperti "kamera termal menembus kabut, bekerja sempurna saat hujan". Kenyataan teknisnya lebih bernuansa. Menurut penjelasan FLIR sendiri, kabut dan hujan dapat membatasi jangkauan sistem termal secara serius karena tetesan air menyebarkan sinyal inframerah. Kabut pekat dan hujan lebat melemahkan sinyal yang mencapai kamera; sebuah studi telaah sejawat mendefinisikan kondisi "kabut sangat terganggu" di mana kamera termal menjadi tidak andal. Artinya, teknologi termal tidak memenangkan perang melawan kabut - hanya mengurangi kerugiannya.
Di sisi lain, hujan ringan-sedang tidak memengaruhi deteksi termal secara signifikan, karena butiran hujan tidak menyebarkan radiasi inframerah seperti cahaya tampak. Dalam kabut ringan, teknologi termal berperforma lebih baik daripada NIR yang cahayanya tersebar; sedangkan dalam kabut sangat tebal, performa kedua teknologi sama-sama menurun. Mari kita luruskan satu mitos yang umum: kamera termal tidak dapat melihat tembok atau badan hewan apa pun; ia hanya mendeteksi panas yang dipancarkan dari permukaan, tidak menembus benda padat. Dan jika Anda ingin membaca pelat nomor, teknologi termal tidak membantu Anda - teks dan warna tidak terdapat dalam citra panas. Selain itu, label "night vision" terkadang menimbulkan kebingungan: sistem berpencahayaan NIR dan pencitraan termal sejati bukanlah hal yang sama; ada baiknya memeriksa teknologi mana yang digunakan di halaman pembelian.
Tabel 2026 untuk Integrasi AEB dan Keselamatan Malam Hari
Output kamera tidak berhenti di layar indikator saja; nilai sesungguhnya muncul ketika ia berkomunikasi dengan sistem pengereman. Tabel di sini menarik: AEB pejalan kaki mengurangi risiko tabrakan pejalan kaki dalam kondisi siang hari sebesar 32-33%; namun pengurangan risiko pada kegelapan tidak dapat diukur. NHTSA juga menyebutkan deteksi pejalan kaki malam hari sebagai salah satu masalah tersulit bagi AEB dan telah mengambil langkah untuk mewajibkan AEB. Sisi optimisnya adalah: Menurut studi AAA pada Oktober 2025, sistem deteksi pejalan kaki malam hari mencegah tabrakan sebesar 0% pada 2019, dan pada 2025 telah mampu mencegah hingga 60%. Artinya, kemajuan besar telah dicapai dalam waktu singkat - namun tujuan belum tercapai sepenuhnya.
Tahun 2026 menjadi tahun tonggak di bidang ini. Euro NCAP menerapkan revisi protokol terbesarnya sejak 2009 pada tahun 2026: dengan struktur baru "Four Stages of Safety", skenario pengguna jalan yang rentan (VRU) pada malam hari menjadi sorotan, dan skenario uji 2026-2028 mencakup kondisi malam hari selain siang hari. Evaluasi yang diperluas terhadap sistem pemantauan pengemudi juga termasuk dalam pembaruan ini. Perkembangan ini mengangkat teknologi penglihatan malam dan kamera termal dari fitur marginal ke pusat agenda uji bintangnya. Di sisi kamera termal, produk yang diperkenalkan sebagai kamera otomotif LWIR pertama bersertifikat ASIL-B juga merupakan contoh dari momentum ini.
Singkatnya: Mata yang Membaca Panas Membangunkan Anda Lebih Awal
Mari kita rangkum secara singkat: kamera termal (LWIR) membaca puncapan panas alami benda tanpa membutuhkan cahaya sama sekali, dan melihat ke jarak 200-300 meter, bukan puluhan meter; sementara sistem NIR membawa lenteranya sendiri yang tak terlihat, dan menawarkan citra hitam-putih yang lebih detail pada jarak yang lebih pendek. Yang membuat keduanya berharga bukanlah citra mentahnya, melainkan perangkat lunak di baliknya: Model CNN dan sejenisnya melakukan klasifikasi pejalan kaki, hewan, dan kendaraan, memberikan detik-detik kritis bagi pengemudi - dan bagi AEB jika terintegrasi. Mengetahui batas-batasnya sama pentingnya: kabut tebal dan hujan deras memaksa setiap sensor bekerja keras, pelat termal tetap terbaca. Jika Anda menginginkan bidang pandang yang sedikit lebih luas di jalan malam hari, jawabannya tersembunyi pada termal dan perangkat lunak yang membacanya. Jika Anda berada di posisi kami, sistem mana yang Anda inginkan di kendaraan Anda - jangkauan atau detail?
Sumber
- Apakah Pencitraan Inframerah dan Night Vision Itu Sama?
- Bagaimana Kamera Termal Bekerja?
- Dapatkah Pencitraan Termal Melihat Melalui Kabut dan Hujan?
- Perbedaan Antara Kamera SWIR, MWIR, dan LWIR
- Night Vision vs Pencitraan Termal untuk Mobil - Mana yang Lebih Baik?
- Euro NCAP mengumumkan perubahan protokol 2026
- Euro NCAP 2026 Menaikkan Standar untuk VRU Malam Hari
- Skenario Uji Euro NCAP 2026-2028
- AI Membuka Potensi Keselamatan Kamera Night Vision Termal
- NHTSA Menginginkan Pengereman Darurat Otomatis yang Diwajibkan
- IIHS: Regulator seharusnya mewajibkan AEB pejalan kaki yang bekerja dalam gelap
- Sistem Deteksi Pejalan Kaki Malam Hari Semakin Baik
- Perhatikan Kesenjangan Sensor: Mengapa AEB Membutuhkan Radar Persepsi
- Analisis Kinerja Pencitraan Termal dalam Kabut Ekstrem
- Dapatkah Kamera Termal Melihat Melalui Kabut, Hujan, dan Asap?
- Deteksi Pejalan Kaki dengan Machine Learning
- Deteksi dan Penghindaran Pejalan Kaki Berbasis AI pada Malam Hari
- Deteksi Pejalan Kaki dan Kendaraan Malam Hari Berbasis Algoritma Saliency Cepat dan Fusi Multiefitur