एक पेडल हर किसी में एक जैसा क्यों काम नहीं करता? रीजनरेशन सेटिंग्स का रहस्य
इस पेज को साझा करें
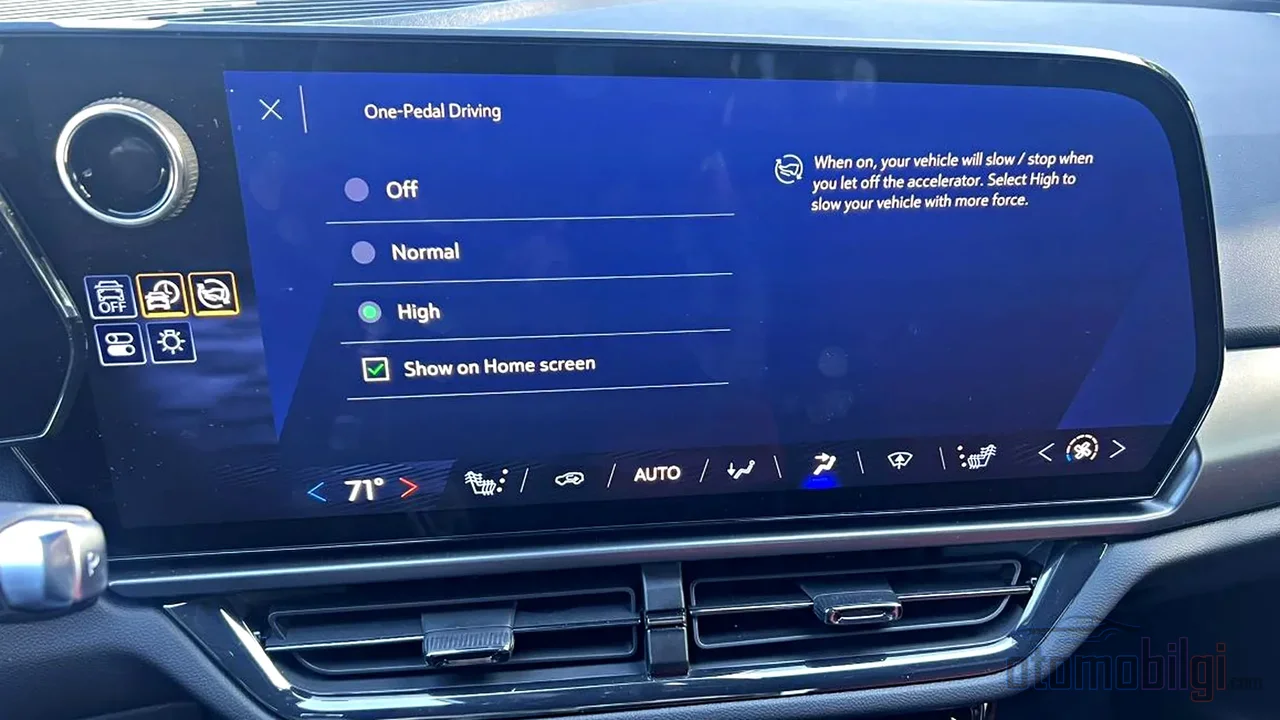
इलेक्ट्रिक वाहनों में वन-पेडल ड्राइविंग हर ब्रांड में एक जैसी काम नहीं करती, क्योंकि रीजनरेटिव ब्रेकिंग की गहराई और पैडल का रुकने का व्यवहार पूरी तरह सॉफ्टवेयर से, निर्माता की इंजीनियरिंग प्राथमिकता के अनुसार तय होता है: कुछ मॉडल एक्सिलरेटर पैडल छोड़ने पर वाहन को पूरी तरह रोक देते हैं, जबकि कुछ उसे लुढ़कने के लिए छोड़ देते हैं।
मुख्य बातें
- पैडल छोड़ने पर ~0,2 गुरुत्वीय त्वरण मंदी: वन-पेडल की आक्रामक शैली वाला मॉडल जो बल पैदा करता है, वह पूर्ण ब्रेकिंग का लगभग 20%
- रीजनरेटिव ब्रेकिंग EV में मौजूद ऊर्जा का लगभग 22% पुनः प्राप्त कर सकती है
- Eco से Sport मोड में बदलने से रेंज में आमतौर पर 10-20% की कमी आती है
- GB 21670-2025 मानक: जब मंदी 1,3 मी/से² से अधिक हो जाए तो ब्रेक लाइट अनिवार्य है
रीजनरेटिव ब्रेकिंग सॉफ्टवेयर में कैसे सेट होती है?
मूल भौतिकी हर वाहन में एक जैसी है: ब्रेकिंग के समय इलेक्ट्रिक मोटर जनरेटर की तरह काम करता है, पहियों की गतिज ऊर्जा को बिजली में बदलकर बैटरी में संग्रहीत करता है। पारंपरिक ब्रेकिंग में यह ऊर्जा ऊष्मा के रूप में नष्ट हो जाती है। जब मोटर जनरेटर मोड में जाता है, तो उत्पन्न होने वाला चुंबकीय प्रतिरोध ट्रांसमिशन में एक ब्रेकिंग बल बनाता है। और यहीं पर अंतर पैदा होता है: यह बल कितना मजबूत महसूस होगा, इसका निर्णय सॉफ्टवेयर करता है।
सॉफ्टवेयर तय करता है कि एक्सिलरेटर पैडल छोड़ने पर मोटर को कितना नकारात्मक टॉर्क दिया जाएगा। कुछ ब्रांड्स में यह एक स्थिर और आक्रामक कर्व होता है, जबकि कुछ ब्रांड्स में इसे ड्राइवर के चयन योग्य स्तरों में बांटा गया होता है। एक मजबूत कैलिब्रेशन पैडल से वाहन को पूरी तरह रोकने की अनुमति दे सकता है; जबकि एक कोमल कैलिब्रेशन वाहन को धीमा करके लुढ़कने के लिए छोड़ देता है। यानी पैडल के नीचे की भौतिक प्रणाली सभी मॉडलों में समान होती है; ब्रांड से ब्रांड बदलने वाली चीज़ वह मैपिंग है जो पैडल की गति को मोटर टॉर्क में बदलती है।
एक तकनीकी सीमा भी महत्वपूर्ण है: रीजनरेटिव ब्रेकिंग अकेले वाहन को सुरक्षित रूप से रोकने के लिए पर्याप्त नहीं होती। कम गति पर इसका प्रभाव कम हो जाता है, इसलिए इसे फ्रिक्शन ब्रेक के साथ मिलकर काम करना पड़ता है। निर्माताओं के रुकने के व्यवहार में भी अलग-अलग विकल्प चुनने के यही कुछ कारण हैं।
मिश्रित ब्रेकिंग: दो ब्रेक का शांत सहयोग
ब्रेक पैडल को पहली बार दबाने पर रीजनरेशन सक्रिय होती है, और पैडल को गहराई तक दबाने पर सिस्टम आसानी से फ्रिक्शन ब्रेक पर स्विच कर देता है। सॉफ्टवेयर, ब्रेक सिस्टम की परिस्थितियों के प्रति प्रतिक्रिया, रीजनरेशन-फ्रिक्शन मिश्रण और पैडल की अनुभूति को साथ-साथ तय करता है। ऐतिहासिक दृष्टि से एक रोचक बात: रीजनरेशन और फ्रिक्शन ब्रेकिंग को जोड़ने वाली पहली वाणिज्यिक कार, 1990 के दशक के अंत में brake-by-wire तकनीक के लिए दो पेटेंट के साथ अग्रणी GM EV1 थी। तब से यह अवधारणा परिपक्व हो चुकी है, लेकिन निर्माता की कैलिब्रेशन प्राथमिकता आज भी निर्णायक है।
वन-पेडल ड्राइविंग किसे पूरी तरह रोकती है और किसे क्यों नहीं रोकती?
वन-पैडल ड्राइविंग को सबसे विखंडित, यानी ब्रांडों के बीच सबसे अधिक भिन्न होने वाली EV सुविधा के रूप में वर्णित करना व्यर्थ नहीं है। हर निर्माता रीजेनरेटिव ब्रेकिंग का उपयोग करता है; लेकिन सभी इसे वन-पैडल ड्राइविंग के साथ पेश करने के इच्छुक नहीं हैं। अंतर तीन अलग-अलग इंजीनियरिंग प्रश्नों के उत्तरों में समाहित है: गैस छोड़ने पर कितनी मंदी लागू होगी, क्या वाहन रुकने के बाद स्थिर रखा जाएगा, और क्या ड्राइवर यह संतुलन स्वयं समायोजित कर सकेगा?
ठोस उदाहरण देना हो तो: Chevrolet Bolt, गैस पैडल छोड़ने पर लगभग 0.2 g मंदी लागू करता है - यह पूर्ण ब्रेकिंग बल का लगभग 20% के बराबर है - और सपाट सतह पर पूरी तरह रुक सकता है। रुकने के बाद हाइड्रोलिक ब्रेक वाहन को स्थिर रखते हैं; छोटी ढलानों पर केवल मोटर ही काफी होती है। कुछ मॉडलों में वाहन रुकने के बाद बिल्कुल भी स्थिर नहीं होता: ढलान पर लुढ़कने से बचने के लिए भौतिक पार्किंग ब्रेक की आवश्यकता होती है। "पूरी तरह रोकने वाले" और "लुढ़कने देने वाले" दृष्टिकोणों के बीच के अंतर का भौतिक स्वरूप यही है।
| दृष्टिकोण | यह कैसे काम करता है |
|---|---|
| पूरी तरह रोकने वाला (जैसे Chevrolet Bolt) | गैस छोड़ने पर ~0.2 g मंदी, सपाट सतह पर पूर्ण रुकना, इसके बाद हाइड्रोलिक ब्रेक से स्थिर करना |
| क्रमिक समायोजन (जैसे Kia) | गियर लीवर से 0-3 के बीच रीजेनरेशन स्तर चुना जाता है |
| स्क्रीन से समायोज्य (जैसे Tesla Model Y) | रुकने का मोड टचस्क्रीन से बदला जाता है |
| स्थिर करने वाला मॉडल (जैसे Honda) | वन-पैडल ड्राइविंग केवल D मोड में लागू, ड्राइवर द्वारा मैन्युअल रूप से बंद करने तक सक्रिय |
| स्थिर न करने वाला मॉडल | रुकने के बाद वाहन स्थिर नहीं होता, ढलान पर पार्किंग ब्रेक की आवश्यकता होती है |
स्तर प्रणाली: ड्राइवर के हाथों में दिया गया कैलिब्रेशन
कुछ निर्माता एकल स्थिर व्यवहार के बजाय नियंत्रण ड्राइवर को सौंपना पसंद करते हैं। स्टीयरिंग पर गियर लीवर से 0 से 3 तक रीजेनरेशन स्तर पेश करने वाले सिस्टम, लिफ्ट-ऑफ मंदी को कदम-दर-कदम समायोजित करने की अनुमति देते हैं। एक अन्य दृष्टिकोण, ड्राइविंग शैली के अनुसार अनुकूलित होने वाले चार स्तर हैं। Nissan Leaf (2026) समायोज्य रीजेनरेशन सेटिंग्स प्रदान करता है जो ऊर्जा पुनर्प्राप्ति कितनी आक्रामक होगी, यह चुनने की अनुमति देती हैं, जबकि Toyota bZ (पूर्व में bZ4X) ने रीजेनरेटिव ब्रेकिंग सहायता मोड जोड़ा है। Honda में वन-पैडल ड्राइविंग केवल D मोड में लागू है और ड्राइवर द्वारा मैन्युअल रूप से बंद करने तक सक्रिय रहती है। यानी "वन-पैडल सबके पास एक जैसा" की धारणा न केवल गलत है, बल्कि यह निर्माताओं के दार्शनिक अंतर को भी छिपाती है।
स्मार्ट रीजेनरेशन: सॉफ्टवेयर की नई भूमिका
सबसे नवीनतम कदम, स्थिर स्तर तर्क से शर्त-संवेदी कैलिब्रेशन की ओर संक्रमण है। GM, नवंबर 2025 में पेश किए गए अपने स्मार्ट रीजेनरेशन सिस्टम के साथ ब्रेकिंग तीव्रता को ढलान और ट्रैफिक पैटर्न के अनुसार स्वचालित रूप से समायोजित करता है; ड्राइवर के हस्तक्षेप की आवश्यकता नहीं रहती। यह दर्शाता है कि रीजेनरेशन अब केवल पैडल मैपिंग नहीं, बल्कि नेविगेशन और सेंसिंग डेटा से पोषित एक नियंत्रण समस्या बन गई है।
सुरक्षा नियम भी इस बदलाव के साथ तालमेल बिठा रहे हैं। GB 21670-2025 मानक, रीजनरेटिव ब्रेकिंग में मंदन 1.3 m/s² से अधिक होने पर ब्रेक लाइटों का जलना अनिवार्य कर देता है। इसके विपरीत अधिकांश मौजूदा नियम यह अनिवार्यता नहीं लाते और कुछ मॉडल ब्रेक लाइट नहीं जलाते - चालक के पीछे वाले वाहन को ब्रेक की चेतावनी न मिलने के कारण यह स्थिति एक सुरक्षा बहस पैदा करती है। वन पेडल के उपयोग के दौरान ब्रेक पैडल दबाए बिना पूरी तरह रुकने पर लाइटें कैसे व्यवहार करती हैं, इस प्रश्न का उत्तर भी स्पष्ट है: एक्सलरेटर पैडल छोड़े जाने पर ब्रेक लाइटें, जैसे हाइड्रोलिक ब्रेक का उपयोग हो रहा हो, वैसे ही जलती हैं।
ड्राइविंग मोड्स इंजन के किरदार को कैसे बदलते हैं?
Eco, Normal और Sport मोड न केवल त्वरण के तरीके को, बल्कि रीजनरेशन के व्यवहार को भी बदलते हैं। आधुनिक EVs में आम परमानेंट मैग्नेट सिंक्रोनस मोटर्स, चालू होते ही टॉर्क उत्पन्न कर सकते हैं, इसलिए एक्सलरेटर पैडल की मैपिंग अत्यंत महत्वपूर्ण है: Sport मोड तुरंत गैस प्रतिक्रिया देता है, Normal शक्ति वितरण को नरम बनाता है, Eco और भी अधिक नरम कर देता है। एक दृष्टि से ये तीन मोड, एक ही मोटर के सॉफ्टवेयर से गढ़े गए तीन अलग किरदार प्रोफाइल हैं।
रीजनरेशन की ओर भी मोड कार्य बदलते हैं। Nissan Leaf के उदाहरण में Eco मोड, D मोड की तुलना में रीजनरेशन बढ़ाता है; B मोड दोनों से भी अधिक, यानी अधिकतम रीजनरेशन प्रदान करता है। किसी दूसरे मॉडल में Sport मोड में रीजनरेशन अधिक तेज और अधिक होता है। यह असंगति दर्शाती है कि निर्माता मोड को एक मानक स्पेसिफिकेशन नहीं, बल्कि अपनी प्रोपल्शन चेन के अनुसार गढ़े गए परिदृश्यों के रूप में परिभाषित करते हैं। टॉर्क वेक्टरिंग जैसे डायनामिक वाहन नियंत्रण भी ड्राइविंग मोड्स का हिस्सा हो सकते हैं: चालक, वाहन के मोड़ पर प्रदर्शित व्यवहार को मोड चयन से आकार दे सकता है।
फिर भी मोड चयन की दक्षता कीमत ठोस है: Eco से Sport मोड में संक्रमण आमतौर पर रेंज में 10-20% की कमी पैदा करता है - उदाहरण के लिए 300 मील की रेंज में 25-50 मील का नुकसान इसका मतलब है। इलेक्ट्रिक मोटर का तुरंत टॉर्क और Sport मोड का आकर्षण, ऊर्जा बजट से चुकाई जाने वाली एक पसंद है।
क्या वन पेडल ड्राइविंग वास्तव में अधिक कुशल है?
रीजनरेटिव ब्रेकिंग का रेंज में योगदान विशेष रूप से स्टॉप-एंड-गो ट्रैफिक में अधिक होता है; हाईवे पर स्थिर गति पर इसका प्रभाव कम होता है। एक डेटा पॉइंट के रूप में अमेरिकी ऊर्जा विभाग का 2024 का आंकड़ा दर्शाता है कि रीजनरेटिव ब्रेकिंग EVs में मौजूद ऊर्जा का लगभग 22% बैटरी में वापस पुनर्प्राप्त करती है। MotorTrend के अनुसार ब्रेक रीजनरेशन, वाहन की आर्किटेक्चर और ड्राइविंग परिस्थितियों के आधार पर रेंज में 20% तक योगदान दे सकता है। यह समझना आवश्यक है कि ये दो आंकड़े अलग मेट्रिक्स हैं: एक बैटरी में लौटने वाली ऊर्जा का अनुपात मापता है, दूसरा रेंज के बढ़ने को मापता है।
दक्षता से जुड़ा सवाल हालांकि अधिक सूक्ष्म बहस का विषय है। यह विचार कि वन-पेडल ड्राइविंग ज़रूरी नहीं कि सबसे कुशल ड्राइविंग विधि हो, एक मजबूत प्रति-तर्क के रूप में उठाया जाता है; इसके साथ ही कुछ ड्राइवर यह तर्क देते हैं कि वन-पेडल दक्षता में कमी नहीं करता और असली निर्धारक ड्राइविंग शैली है। यह मत कि रीजनरेशन स्तर का दक्षता पर प्रभाव कम है और असली मुद्दा ड्राइवर की पसंद और इलाका है, समुदाय की चर्चाओं में भी आम है। एक और दिलचस्प अवलोकन: रीजनरेशन अंतरों के कारण Eco न होने वाले मोड कुछ स्थितियों में अधिक कुशल हो सकते हैं - यानी ऐसी चर्चाएँ भी हैं जिनमें "Eco हमेशा फायदा देता है" की धारणा पर सवाल उठाया जाता है। दक्षता पेडल तंत्र से अधिक ऊर्जा रूपांतरणों की संख्या से निर्धारित होती है।
सुरक्षा का पक्ष: थकी हुई पेडल प्रतिवर्त क्रियाएँ और अचानक त्वरण
वन-पेडल ड्राइविंग के प्रति-तर्कों में से एक सुरक्षा से जुड़ा है। गैस छोड़ने पर वाहन का तेजी से धीमा होना, यहाँ तक कि कुछ स्थितियों में पूरी तरह रुक जाना, कानूनी दृष्टि से जोखिम माना जा सकता है। अधिक आम चर्चित चिंता यह है कि तनावपूर्ण क्षण में ड्राइवर गैस को ब्रेक समझ ले और अचानक अनैच्छिक त्वरण (SUA) की संभावना हो। एक अवधारणात्मक आपत्ति भी समुदाय में उठाई जाती है: गैस छोड़ने से आक्रामक/अधिकतम रीजनरेशन सक्रिय होने वाली "असली वन-पेडल" की धारणा को, वन-पेडल अनुभव को एक व्यापक इंजीनियरिंग स्पेक्ट्रम के एक बिंदु के रूप में देखने वाले लोग एक बड़ी भ्रांति बताते हैं। अंत में एक व्यावहारिक चेतावनी: फिसलन भरी सड़क पर वन-पेडल ड्राइविंग या रीजनरेशन ट्रिगर का उपयोग नहीं करना चाहिए, ब्रेक पेडल को प्राथमिकता दी जानी चाहिए।
कौन सी रीजनरेशन सेटिंग आपके लिए सही है?
सही उत्तर वाहन से अधिक उपयोग प्रोफ़ाइल पर निर्भर करता है। स्टॉप-स्टार्ट ट्रैफिक में आक्रामक लिफ्ट-ऑफ रीजनरेशन रेंज की बचत और ब्रेक पैड के घिसाव को कम करने वाला एक सुविधाजनक पहलू हो सकता है; लेकिन यदि आप एक लुढ़कने देने वाले वाहन को ढलान वाले क्षेत्र में चलाते हैं तो पार्किंग ब्रेक अनुशासन अनिवार्य है। शहरों के बीच की ड्राइविंग में स्तर की पसंद दक्षता से अधिक आराम का मामला है: रीजनरेशन स्तर का चयन एक ऐसी सेटिंग है जिसका दक्षता पर प्रभाव कम होता है लेकिन जो ड्राइविंग आराम को सीधे निर्धारित करती है। टेस्ट ड्राइव के दौरान तीन चीजें आज़माना पर्याप्त है: पूरी तरह रोक देने वाली कैलिब्रेशन आपको विश्वास देती है या नहीं, चरणबद्ध ट्रिगर नियंत्रण नियंत्रण की भावना बढ़ाता है या नहीं, और स्मार्ट रीजनरेशन जैसी स्वचालित प्रणालियाँ आपके हस्तक्षेप को कम करती हैं या नहीं।
रीजनरेटिव ब्रेकिंग इलेक्ट्रिक वाहनों की सबसे मानक दिखाई देने वाली विशेषता है; लेकिन वन-पेडल व्यवहार, पेडल मैपिंग और मोड डिज़ाइन, हर निर्माता के अपने पावरट्रेन दर्शन के हस्ताक्षर हैं। "हर किसी में एक जैसा क्यों नहीं चलता?" इस प्रश्न का उत्तर इन्हीं हस्ताक्षरों में छिपा है: एक ही भौतिकी, अलग-अलग सॉफ़्टवेयर निर्णय।
स्रोत
- वन-पेडल ड्राइविंग क्या है और यह कैसे काम करता है?
- वन-पेडल ड्राइविंग क्या है? यह अब तक की सबसे अलग-अलग ईवी सुविधा क्यों हो सकती है
- रीजनरेटिव ब्रेकिंग - Wikipedia
- ब्रेकिंग और रुकना - Tesla Model Y मालिक पुस्तिका (EU)
- रीजनरेटिव ब्रेकिंग स्तर को नियंत्रित करना | Quick Tips
- रीजनरेटिव ब्रेकिंग - Honda
- वन-पेडल ड्राइविंग का उपयोग कैसे करें - Chevrolet
- वन-पेडल ड्राइविंग जरूरी नहीं कि सबसे कुशल तरीका हो
- ईवी में रीजनरेटिव ब्रेकिंग - evkx.net
- इलेक्ट्रिक हाइब्रिड ड्राइविंग मोड