Matrix Far अन्य ड्राइवरों की आंखों की सुरक्षा कैसे करता है?
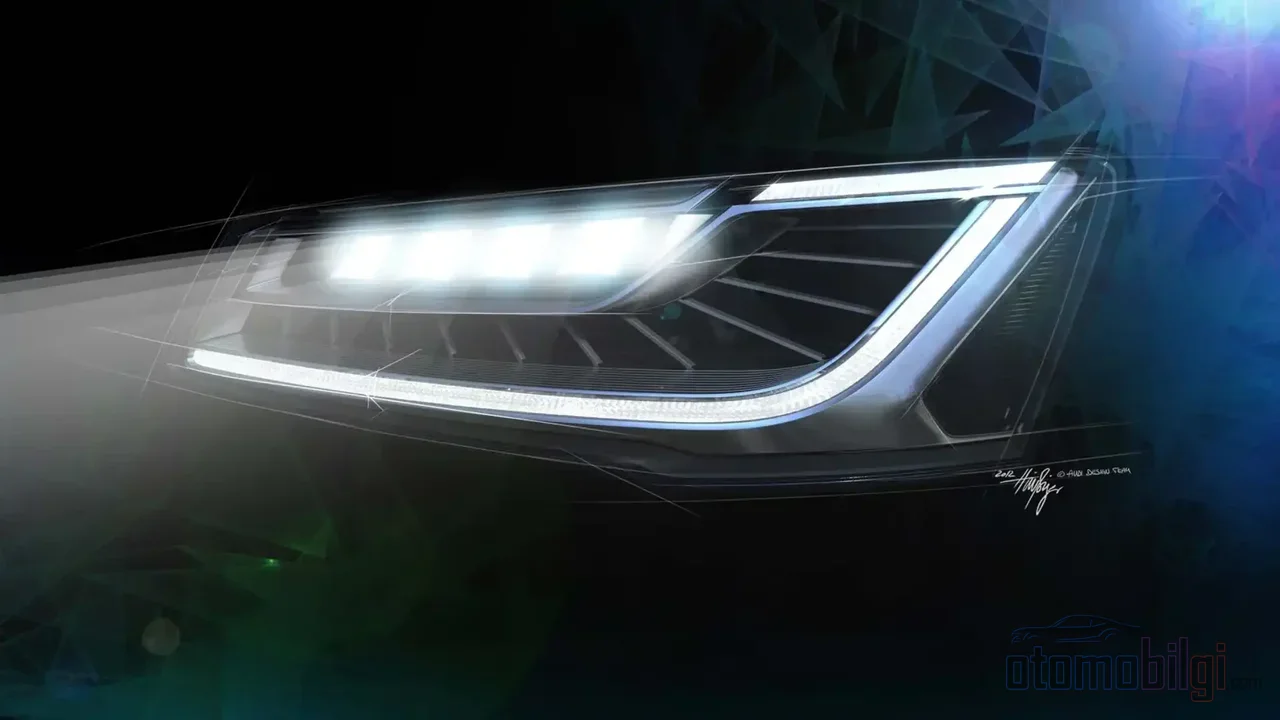
मैट्रिक्स हेडलाइट एक अनुकूली ड्राइविंग बीम (ADB) सिस्टम है, जो हाई बीम को दर्जनों यहाँ तक कि हज़ारों स्वतंत्र रूप से नियंत्रण योग्य LED खंडों में विभाजित करता है। आगे के कैमरे द्वारा पहचानी गई सामने आ रही या आगे जा रही गाड़ियों पर पड़ने वाले LED को धीमा कर देता है या पूरी तरह बंद कर देता है; सड़क का बाकी हिस्सा हाई बीम से रोशन रहता है। इस प्रकार अन्य ड्राइवर की आँखों को चकाचौंध किए बिना देखने की दूरी हाई बीम स्तर पर बनी रहती है।
मुख्य बिंदु
- Porsche की HD मैट्रिक्स हेडलाइट में प्रत्येक हेडलाइट पर 32.768 पिक्सल होते हैं - प्रत्येक अलग-अलग नियंत्रित होता है।
- सिस्टम की आँख, दृश्य प्रकाश और निकट अवरक्त प्रकाश के प्रति संवेदनशील आगे का कैमरा है।
- ADB हेडलाइट को अमेरिका में प्रमाणीकरण अनुमति केवल फरवरी 2022 में मिली; यूरोप में ECE R123 के साथ 2012 से अनुमोदित है।
- Audi में अनुकूली मोड 30 किमी/घंटा से ऊपर सक्रिय होता है; Hyundai में हेडलाइट असिस्टेंट हाई बीम 30 किमी/घंटा से ऊपर जलाता है।
- ECE R123 के अनुसार, परिवेशी प्रकाश 7.000 लक्स से अधिक होने पर अनुकूली बीम बंद हो जाती है।
रात में गाड़ी चलाते समय दिमाग में यही चलता है ना: "काश हाई बीम हमेशा जलता रहे और किसी को परेशान न करूँ।" सच कहूँ, ठीक यही सोचने वाले किसी इंजीनियर ने प्रकाश के साथ खेलना ही अपना पेशा बना लिया और मैट्रिक्स हेडलाइट का जन्म हुआ। हाई बीम को एक सिंगल स्पॉट लाइट की तरह नहीं, बल्कि एक विशाल पिक्सल दीवार की तरह सोचने वाला यह सिस्टम, सामने से आती गाड़ी को देखकर केवल उसी हिस्से का प्रकाश बंद करवा देता है। बाकी सड़क हाई बीम से चमचमाती रहती है। इस लेख में हम इस सिस्टम के भीतर प्रवेश करते हैं: कैमरा कैसे देखता है, कंप्यूटर कैसे निर्णय लेता है, LED कैसे बुझते हैं? यदि आप तैयार हैं तो चलिए शुरू करते हैं।
मैट्रिक्स हेडलाइट कैसे काम करती है? सेंसर से पिक्सल तक फैली श्रृंखला
सब कुछ की शुरुआत एक ही सवाल से होती है: सामने की गाड़ी कहाँ है? यह जाने बिना आपके पास चाहे जितना स्मार्ट प्रकाश हो, कोई फर्क नहीं पड़ता। इसीलिए मैट्रिक्स हेडलाइट को तीन हिस्सों की एक श्रृंखला की तरह सोचा गया है: अनुभव करने वाला सेंसर, निर्णय लेने वाला कंप्यूटर और क्रियाशील LED ऐरे।
आँख: आगे का कैमरा और ट्रैफिक को पढ़ना
सिस्टम की आँख, विंडशील्ड के भीतरी भाग पर लगाया गया आगे का कैमरा है। यह कैमरा केवल सामान्य दृश्य प्रकाश ही नहीं, बल्कि निकट अवरक्त प्रकाश के लिए भी संवेदनशील है। यानी अंधेरे में मानवीय आँख के जूझने वाले परिस्थितियों में भी, यह संवेदन दूरी के भीतर का लगभग सारा ट्रैफिक पकड़ लेता है। यह सामने से आ रही गाड़ी के हेडलाइट को, आगे वाली गाड़ी की टेल लाइट को, यहाँ तक कि कुछ सिस्टमों में परावर्तक सड़क संकेतों को भी पहचानता है।
कैमरे से आने वाला यह चित्र कच्चा डेटा है; अकेले यह पर्याप्त नहीं है। छवि प्रसंस्करण सॉफ्टवेयर दृश्य में मौजूद वस्तुओं को अलग करके "यहाँ एक सामने आ रही गाड़ी है, वहाँ एक आगे जा रही है" कहकर वर्गीकृत करता है। अधिक उन्नत अनुप्रयोगों में कंप्यूटर विज़न सड़क की लेन की जानकारी भी निकाल सकता है और GPS डेटा के साथ मिलकर हेडलाइट नियंत्रण पूर्वानुमानित हो जाता है: मोड़ में प्रवेश करने से ठीक पहले प्रकाश का केंद्र मोड़ की दिशा में खिसकाया जा सकता है। यानी सिस्टम प्रकाश को हमेशा एक कदम पहले से योजनाबद्ध करता है - बिल्कुल वैसे ही जैसे एक अच्छा ड्राइवर मोड़ देखते ही स्टीयरिंग को तैयार कर लेता है।
मस्तिष्क: ECU और पिक्सल डिमिंग तर्क
कैमरा "सामने वाहन है" कहने पर इलेक्ट्रॉनिक कंट्रोल यूनिट यानी ECU काम में आता है। ECU कैमरे से मिले डेटा की व्याख्या करके हर LED के आउटपुट को निर्देशित करता है। इसकी असली बारीकी यह है: हाई बीम एक ही बिंदु के रूप में नहीं चमकता, बल्कि स्वतंत्र रूप से नियंत्रित किए जा सकने वाले कई उप-किरण किरणों में बंट जाता है। सामने वाले वाहन का पता चलने पर केवल उस क्षेत्र को रोशन करने वाले LED धुंधले हो जाते हैं या पूरी तरह बंद कर दिए जाते हैं; किरण का बाकी हिस्सा जलता रहता है।
इसे एक प्रोजेक्टर दीवार पर पड़ने वाली चमकीली फ्लैशलाइट की रोशनी जैसा समझें: अगर दीवार पर कोई है, तो आप अपनी हथेली से केवल उन पर पड़ने वाले हिस्से को ढक देते हैं, बाकी रोशन रहता है। मैट्रिक्स हेडलाइट बिल्कुल यही करती है - लेकिन हर सेकंड कई बार, मिलीमीटर स्तर की सटीकता के साथ और बिना ड्राइवर के हाथ को स्टीयरिंग से हटाए। हर LED मोटर की अपनी ड्राइव सर्किट होती है और चमक को करंट या PWM (पल्स विड्थ मॉडुलन) के साथ गतिशील रूप से नियंत्रित किया जाता है। यानी LED या तो जलता है या बुझ जाता है नहीं; बीच में सैकड़ों स्तरों पर चमक देता है।
अब मुद्दा: LED क्यों जरूरी है?
यह सिस्टम ठीक LED युग में ही क्यों फला-फूला? क्योंकि LED, धुंधलापन की क्षमता में भी: तुरंत जलता है, हीट-अप समय नहीं चाहता, हजारों ऑन-ऑफ चक्रों को सहता है और लगभग 6,000 केल्विन जैसा सफेद रंग तापमान देता है। हेलोजन या HID (ज़ेनन) लैंप स्मार्ट लाइट नियंत्रण की अनुमति नहीं देते; उन्हें पिक्सेल-दर-पिक्सेल प्रबंधित करना लगभग असंभव है। पहले इस्तेमाल होने वाले क्लासिक AFS सिस्टम यांत्रिक परदा घुमाने के तंत्र पर आधारित थे और ये देर से काम करते थे, कंपन और घिसाव के साथ समय के साथ खराब हो जाते थे। मैट्रिक्स के समाधान ने यांत्रिकी को पूरी तरह उलट दिया: अब परदा नहीं है, केवल सॉफ्टवेयर से प्रबंधित प्रकाश है।
पिक्सेल संख्या इतनी महत्वपूर्ण क्यों है? HD मैट्रिक्स आर्किटेक्चर
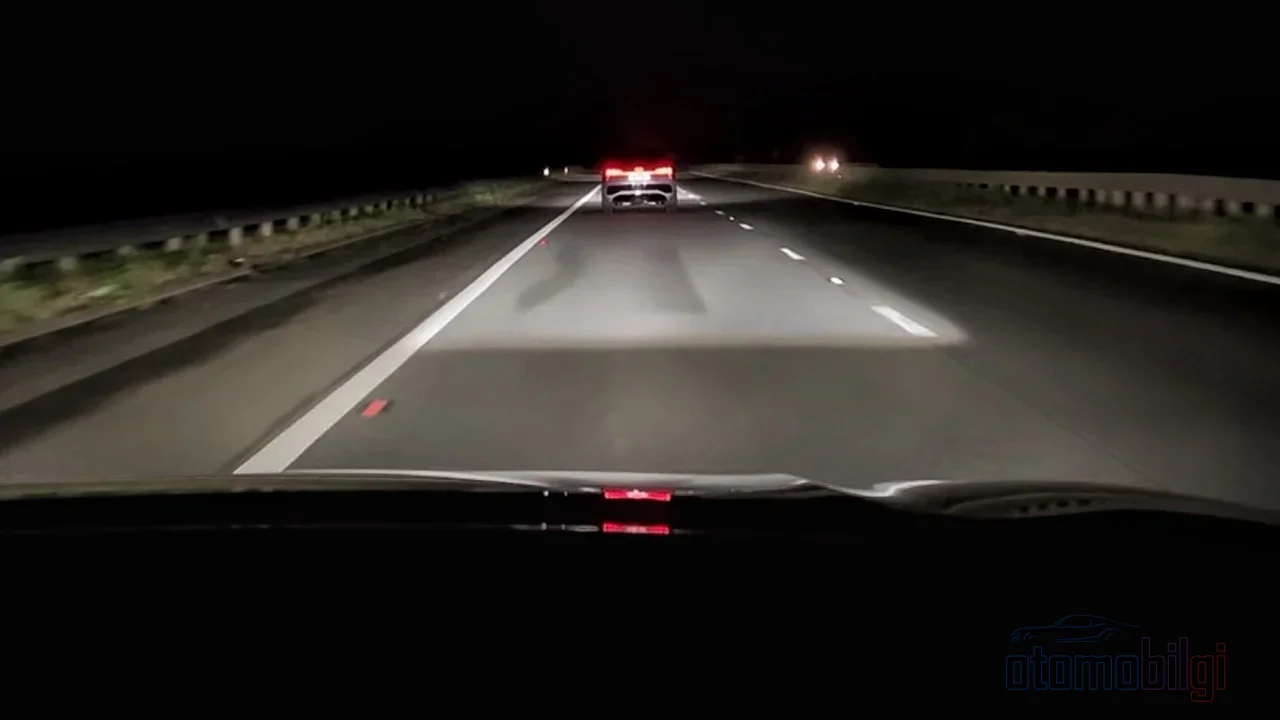
"मैट्रिक्स" कोई एक तकनीक नहीं, बल्कि एक स्केल श्रृंखला है। सिस्टम में स्वतंत्र प्रकाश बिंदुओं की संख्या जितनी बढ़ती है, डिमिंग उतनी ही सटीक होती है और चकाचौंध से बचने वाले खंड उतने ही छोटे होते हैं।
सस्ते छोर पर, दो पंक्तियों में व्यवस्थित 32 छोटे LED वाले समाधान हैं; ये 64 स्तरीय डिमिंग के साथ लाखों अलग-अलग प्रकाश पैटर्न बना सकते हैं। शिखर पर पोर्शे की HD मैट्रिक्स हेडलाइट है: प्रत्येक हेडलाइट में कुल 32,768 अलग-अलग नियंत्रण योग्य पिक्सेल। यह संख्या का मतलब है प्रकाश को लगभग इमेज रेजोल्यूशन में "चित्रित" करना। होंडा का दृष्टिकोण भी दिलचस्प है: अपने ADB में हाई बीम को ऊपरी और निचले खंडों में बांटता है; निचला खंड कम ऊंचाई पर रोशनी डालकर पैदल चलने वालों की चकाचौंध और साइनबोर्ड से परावर्तित चमक को कम करता है।
यह सारा नियंत्रण संभव करने वाला इलेक्ट्रॉनिक बुनियादी ढांचा भी अपने आप में इंजीनियरिंग का कमाल है। Lighting Matrix Manager (LMM) नामक माइक्रोकंट्रोलर SPI इंटरफेस के माध्यम से हर LED मोटर के MOSFET ड्राइवर को PWM से संचालित करते हैं और LED वोल्टेज को 65 V तक प्रबंधित किया जा सकता है। DLP आधारित वैकल्पिक समाधान हर LED को चालू-बंद करने के बजाय माइक्रो मिरर से प्रकाश को निर्देशित करके अधिक रेजोल्यूशन वाली एडेप्टिव हेडलाइट प्रदान करते हैं। कीमत भी कम नहीं है: बढ़ती सर्किट जटिलता, बढ़ता PCB क्षेत्र, बढ़ता EMI और एक गंभीर ताप प्रबंधन समस्या। इसी कारण से हेडलाइट के भीतर एल्युमीनियम कूलर और कुछ हाई-पावर डिज़ाइनों में समय के साथ पंखे भी देखे जाने लगे।
हेडलाइट असिस्टेंट कब सक्रिय होता है और कब पीछे हटता है?
मैट्रिक्स हेडलाइट के महंगे भाई से पहले आने वाला, सरल लेकिन बहुत आम एक सहायक है: हेडलाइट असिस्टेंट (HBA या AHB)। यह सिस्टम हाई बीम को या तो चालू करता है या बंद - बीच की बारीकियों से इसका वास्ता नहीं। यह फ्रंट कैमरे या लाइट सेंसर से आने वाले चमक डेटा को देखता है; सामने आ रहे वाहन की हेडलाइट या आगे चल रहे वाहन की टेल लाइट पकड़ने पर स्वचालित रूप से लो बीम पर लौट आता है। यानी असिस्टेंट को एक स्विच और ADB को एक डिमर समझना चाहिए। स्विच रोशनी को पूरी तरह बुझा देता है; डिमर रोशनी को बनाए रखता है और केवल एक हिस्से को कम कर देता है। ADB का असली उद्देश्य भी यही है: मुख्य बीम को जितना संभव हो उतना लंबा चालू रखना, जिसमें बीम का एक हिस्सा हाई बीम जैसा और एक हिस्सा लो बीम जैसा काम करे।
गति सीमाएँ और सिस्टम नियम
हेडलाइट असिस्टेंट के अपने नियम होते हैं और ये निर्माता के अनुसार बदलते हैं:
- Hyundai के मैनुअल के अनुसार HBA सक्रिय होने पर, गति 30 km/h से अधिक होने पर हाई बीम जलते हैं।
- Audi के HD Matrix सिस्टम में एडेप्टिव मोड शहर के बाहर और 30 km/h से अधिक गति पर सक्रिय होता है; लेज़र मॉड्यूल तो 70 km/h पर स्वचालित रूप से चालू हो जाता है और कैमरा कोई अन्य वाहन देखने पर कम हो जाता है।
- BMW में ऑटोमैटिक हाई बीम पर ड्राइवर अलग से सक्रियण और निष्क्रियण गति निर्धारित कर सकता है (फ़ोरम उपयोगकर्ताओं द्वारा साझा किए गए विवरण के रूप में उल्लेख करें)।
- Kia EV9 का मैनुअल चेतावनी देता है: असिस्टेंट हर बार हाई बीम बंद नहीं कर सकता और वाहन स्टार्ट होने के बाद फ्रंट कैमरे के तैयार होने तक, पहले 15 सेकंड तक काम नहीं कर सकता।
ये सीमाएँ कोई अंधविश्वासपूर्ण विवरण नहीं हैं; क्योंकि सिस्टम की निर्णय की गुणवत्ता पूरी तरह कैमरे की दृष्टि पर निर्भर करती है। कोहरा, भारी बारिश, छींटे और बर्फ दृष्टि को कम करते हैं, सेंसर गंदे होने की स्थिति में पहचान सीमित हो जाती है। Ford और Mercedes के मैनुअल भी यही कहते हैं। यहाँ तक कि एक दिलचस्प उलटा मामला भी है: कोहरा कुछ सिस्टमों में हाई बीम को चालू रखने का कारण बन सकता है, क्योंकि कैमरा सामने की रोशनी को स्पष्ट रूप से नहीं देख पाता। इसीलिए खराब मौसम में हाई बीम को मैन्युअल रूप से प्रबंधित करना अभी भी सबसे सही कदम है। उपयोगकर्ताओं के बीच बारिश और बर्फ में मैन्युअल स्विचिंग की सिफारिश भी आम है - सिस्टम से जूझने की बजाय बटन दबाना आसान है।
एक और दिलचस्प विवरण जो इंस्ट्रूमेंट क्लस्टर से जुड़ा है: Polestar में जब बीम पर आंशिक डिमिंग लागू होती है, यानी जब प्रकाश लो बीम से अधिक शक्तिशाली हो लेकिन पूरा हाई बीम न हो, तो ड्राइवर की स्क्रीन पर एक विशेष प्रतीक जलता है। यानी वाहन आपसे कहता है "देखिए, मैं अभी यह कर रहा हूँ"।
चकाचौंध के बजाय दृष्टि: सिस्टम वास्तव में क्या देता है?
मैट्रिक्स हेडलाइट वाले वाहन को बाहर से देखने पर विपरीत दिशा से आ रहे ड्राइवर को एक अजीब दृश्य दिखाई देता है: सड़क हाई बीम से रोशन है लेकिन बीम के भीतर से एक "छेद" आपके वाहन के ऊपर से गुजरता है। IIHS द्वारा बताया गया तर्क भी ठीक यही है: ADB, सामने या आगे जा रहे वाहन के लिए चकाचौंध को सीमित करने के उद्देश्य से बंद किए गए खंड को छोड़कर, सामान्य हाई बीम दृश्य प्रदान करता है। इसे ग्लेयर-फ्री (चकाचौंध-रहित) हाई बीम लॉजिक कहा जाता है और यह अनिवार्य रूप से ड्राइवर को हाई बीम चालू-बंद करने के बोझ से मुक्त करता है - हाई बीम स्थायी रूप से चालू रहता है, सिस्टम बाकी का काम संभाल लेता है।
एक संख्यात्मक विचार देने के लिए, उपयोगकर्ता अनुभव साझाकरणों में (यानी आधिकारिक माप नहीं, बल्कि फोरम-आधारित एक दावे के रूप में) लो बीम में लगभग 50 m और हाई बीम में लगभग 100 m की उपयोगी प्रकाश सीमा का उल्लेख किया जाता है। ADB का मूल्य ठीक यहीं सामने आता है: आगे के दृश्य को हाई बीम स्तर पर रोशन करते हुए सामने आ रहे ड्राइवरों की चकाचौंध को कम करना - SAE साहित्य में भी इसी उद्देश्य के लिए इसे परिभाषित किया गया है। बेशक यह एक निर्विवाद तकनीक नहीं है: IIHS से संबंधित सामुदायिक चर्चाओं में व्यक्त विपरीत मत यह है कि ADB हाई बीम के उपयोग को बढ़ाकर सड़क पर कुल प्रकाश को बढ़ा सकता है और चकाचौंध को केवल कुछ मामलों में ही सीमित कर पाता है। यानी तकनीक आदर्श नहीं है; लेकिन इसका सिद्धांत मजबूत है: कहाँ उजाला और कहाँ अंधेरा होगा, यह ड्राइवर नहीं बल्कि सॉफ्टवेयर और सेंसर मिलकर तय करते हैं।
नियमों की बात करें: अमेरिका और यूरोप अलग रास्तों पर क्यों चल पड़े?
मामले का दिलचस्प पक्ष यह है: इस तकनीक का अमेरिकी सड़कों तक देर से पहुँचना इंजीनियरिंग का नहीं, बल्कि नियमन का मुद्दा था। यूरोप में ADB हेडलाइट्स को 2012 से ECE R123 के अंतर्गत होमोलॉगेशन मिल रहा था; लेकिन अमेरिकी तरफ कानून इसकी अनुमति नहीं देता था और यह कमी वर्षों तक बनी रही। मोड़ का क्षण 22 फरवरी 2022 था: NHTSA ने लाइटिंग स्टैंडर्ड को ADB हेडलाइट्स के प्रमाणीकरण की अनुमति देने के लिए बदल दिया और अमेरिकी बाजार खुल गया। NHTSA ने यूरोपीय ADB सिस्टम्स की चकाचौंध प्रदर्शन का मूल्यांकन करने वाली एक तकनीकी रिपोर्ट भी प्रकाशित की। Bullough के 2015 के अध्ययन द्वारा इंगित किए गए अनुसार, यदि एडेप्टिव नियंत्रण स्वीकार्य चकाचौंध प्रबंधन प्रदान करता है यह दिखा दिया जाए, तो मौजूदा ऊपरी सीमा नियमों की आवश्यकता तक सवाल में आ सकती है।
ECE तरफ भी सिस्टम का एक "फाटक बंद करने वाला" नियम है: ECE R123 के अनुसार यदि परिवेश प्रकाश 7.000 lx के स्तर से अधिक हो जाए - यानी सिस्टम स्वयं यह निर्णय ले ले कि पर्याप्त प्रकाश है - तो एडेप्टिव ड्राइविंग बीम को बंद स्थिति में जाना अनिवार्य है। दिन की रोशनी में मैट्रिक्स मोड काम नहीं करता, संक्षेप में।
सॉफ्टवेयर से आने वाली शक्ति: OTA अपडेट और भविष्य
मैट्रिक्स हेडलाइट का शायद सबसे रोमांचक पहलू यह है कि हेडलाइट एक सॉफ्टवेयर उत्पाद की तरह व्यवहार कर सकता है। एक ताज़ा उदाहरण: फरवरी 2026 में कोड समीक्षाओं के आधार पर यह बताया गया कि Tesla पिक्सेल स्तर पर डिमिंग में सुधार लाने वाला एक वायरलेस (OTA) अपडेट तैयार कर रही है। दो-चरणीय डिमिंग सिस्टम के कारण, यह अपेक्षा की जाती है कि सड़क के संकेतों और ट्रैफिक लाइटों जैसी परावर्तक वस्तुओं पर तत्काल चालू-बंद करने के बजाय चरणबद्ध चमक समायोजन करके परावर्तित चकाचौंध को कम करेगा। चूँकि हार्डवेयर Model 3/Y/S/X में पहले से मौजूद है, अनुमान लगाया जाता है कि अपडेट को सॉफ्टवेयर-आधारित रूप से वितरित किया जा सकेगा। प्रकाश को भी, ऑटोपायलट की तरह, OTA के ज़रिए रात को बेहतर बनाने की सोच मुझे हर बार मुस्कुरा देती है।
संक्षेप में, मैट्रिक्स हेडलाइट रात की ड्राइविंग को दो परतों में बाँटती है: आप दिशा और गति देते हैं, सिस्टम रोशनी का नक्शा बनाता है। कैमरा देखता है, ECU निर्णय लेता है, और हज़ारों LED पिक्सल इस बात को जानते हुए चमकते हैं कि किस क्षेत्र में कोई नहीं है। सामने आ रहे ड्राइवर की आँखों की रक्षा करते हुए अपनी देखने की दूरी को हाई बीम स्तर पर बनाए रखना - तकनीक का "रात में देखने का वादा" बिल्कुल यही है। लेकिन क्या जब आप उस सड़क पर अकेले रह जाते हैं, तो आपने यह नोटिस किया होगा कि आपकी हाई बीम अब कभी बुझती ही नहीं? यही सबसे अच्छी मैट्रिक्स हेडलाइट की पहचान है: नोटिस न होना।
स्रोत
- Matrix LED Headlights: Redefine Adaptive Front-lighting With Smart High Beam Technology
- Performance leap in light technology - Porsche Newsroom
- Adaptive Driving Beam|Honda Technology
- Headlights - IIHS
- High-beam assist - basic principles - Hella Tech World
- High Beam Assist Operation - Hyundai
- Limitations of High Beam Assist - Kia EV9 Manual
- ADB Final Rule - NHTSA (Feb 2022)
- FMVSS; Lamps - Adaptive Driving Beam - Federal Register (22 Feb 2022)
- ECE-TRANS-WP29-GRE-2020-13e - UNECE
- Adaptive Driving Beam - Visibility Improvement versus Glare - SAE 2014-01-0436
- Adaptive Driving Beam Headlighting System Glare - NHTSA 812174
- Create high-resolution adaptive headlights Using DLP - Texas Instruments
- LED Matrix Manager - Analog Devices
- High-Beam Intensity, Visual Performance and Safety - Bullough 2015 (ROSAP)
- Ryan Shaw - Tesla adaptive matrix headlights update (Instagram, 27 Feb 2026)
- Adaptive Driving Beam : r/NewDefender (Reddit)
- Pixel led in Action : r/Polestar (Reddit)
- High-Beam Assistant Activate/Deactivate Speeds - Bimmerfest
- क्या ऑटोमैटिक हाई बीम सिस्टम कोहरे को पहचानते हैं? - Jalopnik
- हेडलाइट कितनी न्यूनतम दूरी तक रोशनी डालती है - CrashForum.info
- मेरे Ford वाहन में ऑटोमैटिक हाई बीम कैसे काम करती है? - Ford
- IIHS समुदाय चर्चाएँ (Reddit)