ऑटोमैटिक हाई बीम असिस्टेंट कैमरे को देखकर निर्णय कैसे लेता है?
इस पेज को साझा करें
ऑटोमैटिक हाई बीम असिस्टेंट एक कंट्रोल यूनिट के साथ काम करता है जो विंडशील्ड के ऊपरी हिस्से पर लगे कैमरे और लाइट सेंसर से आने वाले डेटा को प्रोसेस करता है: जिस क्षण यह सामने से आ रही गाड़ी की हेडलाइट या आगे की गाड़ी की टेल लाइट पहचान लेता है, हाई बीम बंद कर देता है, और रास्ता खाली होकर पर्याप्त अंधेरा रहने पर उसे दोबारा चालू कर देता है। यानी आपकी कार रात की सड़क पर एक छोटी आंख की तरह व्यवहार करती है जो आपकी जगह लगातार रोशनी बंद और चालू करती रहती है। तो यह आंख ठीक किस चीज़ को देखती है और अपना निर्णय कैसे लेती है? चलिए इसके अंदर देखते हैं।
मुख्य बातें
- सिस्टम तीन हिस्सों से बना है: फ्रंट कैमरा, परिवेश प्रकाश सेंसर और निर्णय लेने वाली कंट्रोल यूनिट।
- AHB केवल चालू/बंद करता है; प्रकाश को आकार देने वाले matrix और AFS सिस्टम अलग तकनीक हैं।
- गति सीमाएं मॉडल के अनुसार बदलती हैं: कुछ में यह 34 km/h से ऊपर सक्रिय होता है और इससे नीचे आने पर बंद हो जाता है।
- कोहरा, परावर्तक साइन और उन पैदल चलने वाले जिनकी रोशनी दिखाई नहीं देती, सिस्टम की सबसे बड़ी कमजोरियां हैं।
- विंडशील्ड बदलने या बंपर मरम्मत के बाद कैमरे को फिर से कैलिब्रेट करना ज़रूरी है।
ऑटोमैटिक हाई बीम असिस्टेंट कैसे काम करता है: तीन मूल हिस्से
आप सिस्टम को एक टीम की तरह सोच सकते हैं: एक आंख, एक अहसास और एक दिमाग। आंख, इनर रियरव्यू मिरर के ठीक पास, विंडशील्ड के पीछे लगा फ्रंट कैमरा है। यह कैमरा सामने से आ रही गाड़ियों की हेडलाइट्स और आगे जा रही गाड़ियों की टेल लाइट्स को स्कैन करता है। अहसास वे सेंसर हैं जो परिवेश की रोशनी मापते हैं; रोशनी वाले शहर की गली और घने अंधेरे ग्रामीण रास्ते के बीच का अंतर यही अलग करते हैं। और दिमाग है कंट्रोल यूनिट: यह कैमरे और सेंसर को डेटा देकर रियल-टाइम में निर्णय लेता है।
ऐसे सिस्टम की ज़रूरत क्यों है? क्योंकि हाई बीम अंधेरे में देखने की क्षमता को काफी बढ़ा देता है और पैदल चलने वालों को जल्दी पहचानने में मदद करता है। लेकिन कोई भी सामने से आ रहे ड्राइवर की आंखों को चकाचौंध करना नहीं चाहता। असिस्टेंट का एक ही उद्देश्य है इस दुविधा को हल करना: जितना संभव हो हाई बीम, और ज़रूरत पड़ने पर तुरंत लो बीम। कई ड्राइवर या तो हाई बीम चालू करना भूल जाते हैं या सामने वाली गाड़ी के बारे में अनिश्चित होने के कारण जोखिम नहीं लेते; सिस्टम का अस्तित्व का कारण बिल्कुल इसी उपयोग की खाई को भरना है।
कैमरा क्या देखता है, एल्गोरिथ्म निर्णय कैसे लेता है?
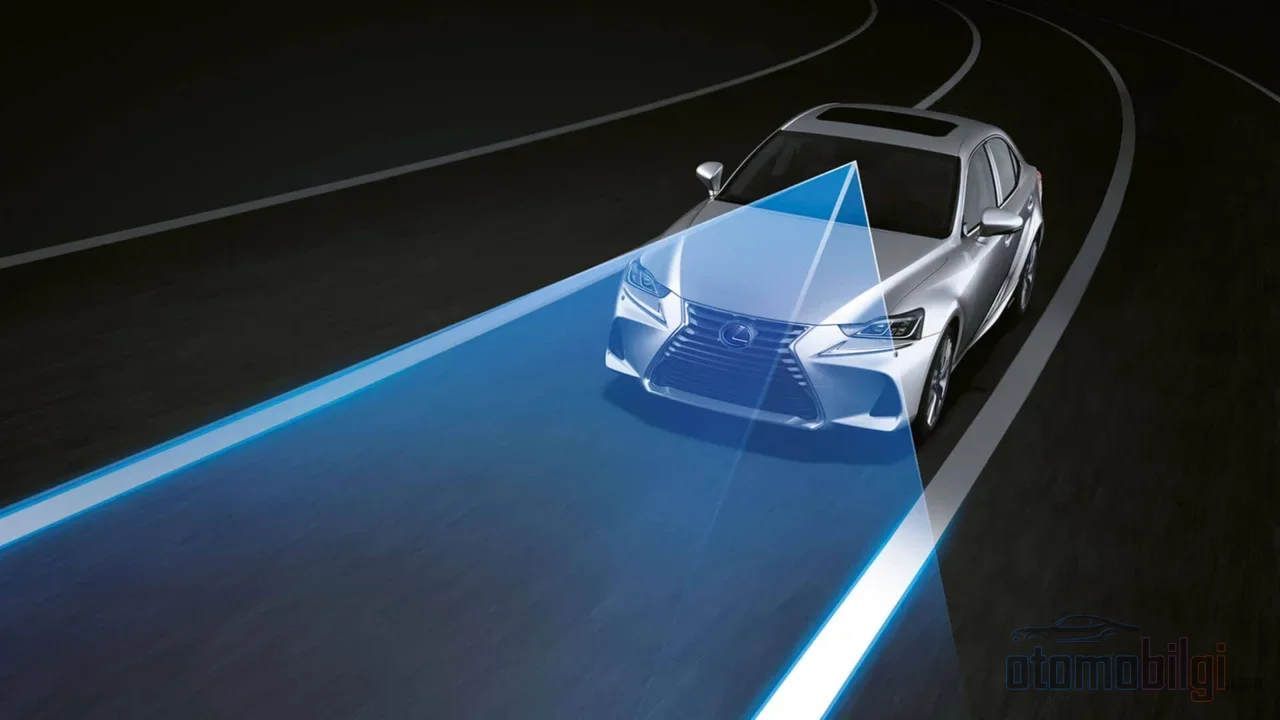
रात का दृश्य दिन जितना समृद्ध नहीं होता। रात में कैमरे के लिए सबसे भरोसेमंद संकेत रोशनी हैं: सामने वाली गाड़ी की दो हेडलाइट्स, आगे की गाड़ी की लाल टेल लाइट्स, सड़क किनारे के स्ट्रीट लाइट। इसीलिए रात में वाहन पहचान पर की गई इंजीनियरिंग के अधिकांश काम रोशनी पर केंद्रित हैं; पीछे की लाइटों के रंग, आकार, समरूपता और स्क्रीन पर स्थिति का उपयोग करके वाहन का वर्गीकरण किया जाता है। ब्रेक लाइट का पता लगाना तो केवल वाहन पहचान से भी कठिन समस्या माना जाता है, क्योंकि यह पहचानना कि गाड़ी ब्रेक लगा रही है या नहीं, अलग ही एक इमेज प्रोसेसिंग का काम है।
आधुनिक सिस्टमों में गहरे तंत्रिका नेटवर्क भी शामिल हैं। कृत्रिम बुद्धिमत्ता आधारित पहचान कैमरे से आने वाले वीडियो फ्रेम को संसाधित करके यह तय करती है कि अन्य वाहन कहाँ हैं; उद्देश्य दोनों हैं - उन्हें चकाचौंध करने से बचना और अंधेरे में सड़क का दिखाई देना सुनिश्चित करना। प्रारंभिक पीढ़ी के पेटेंट में से एक भी यही तर्क स्पष्ट रूप से बताता है: सिस्टम बाहरी दृश्य का प्रतिनिधित्व करने वाले कई वीडियो फ्रेम प्राप्त करता है और उन्हें संसाधित करके निर्णय लेता है। यानी 2010 के दशक से सिद्धांत वही है, केवल काम करने वाली बुद्धिमत्ता लगातार अधिक स्मार्ट होती जा रही है।
लेकिन सिक्के का दूसरा पक्ष भी दिलचस्प है: कैमरा रोशनी पर बहुत अधिक भरोसा करता है। सड़क से दूर खड़े स्ट्रीट लाइट का एक जोड़ा, सामने से आने वाली कार जैसा क्यों न दिखे? सड़क किनारे के बैरियर रिफ्लेक्टर या दूर का परावर्तक साइनबोर्ड, कैमरे की नजर में कैसे अलग किया जाए? इंजीनियरों के सामने अभी भी मौजूद खुले सवालों में से एक यही है: गतिशील रोशनी (वाहनों से संबंधित) को स्थिर रोशनी (सड़क पर स्थिर) से सापेक्ष गति के अंतर से अलग किया जाता है या नहीं। यह मानना कठिन नहीं है कि कुछ सिस्टम यह अंतर करते हैं, क्योंकि निर्माता एल्गोरिथ्म का विवरण बहुत साझा नहीं करते।
क्या AHB और अडैप्टिव हेडलाइट एक ही चीज़ है? भ्रमित करने वाला अंतर
आइए उस जाल की ओर ध्यान दें जिसमें अधिकांश लोग गिरते हैं, क्योंकि डीलर भी कभी-कभी भ्रमित होते हैं। ऑटोमैटिक हाई बीम (AHB, High Beam Assist) बिल्कुल दो काम करता है: हाई बीम को चालू और बंद करता है। बीच में कोई स्थिति नहीं होती; लाइट या तो जलती है या बुझ जाती है। अडैप्टिव सिस्टम एक अलग लीग में हैं। अडैप्टिव हाई बीम के नाम से भी जाना जाता है ADB (Adaptive Driving Beam) सिस्टम, अन्य वाहनों का पता लगाने पर हाई बीम को पूरी तरह बंद करने के बजाय प्रकाश किरण को आकार देते हैं: सामने आने वाले वाहन पर गिरने वाले हिस्से को धुंधला कर देते हैं, सड़क का बाकी हिस्सा हाई बीम की रोशनी में रहता है। AFS अधिक दिशा से संबंधित है; स्टीयरिंग कोण, यॉ गति और गति के अनुसार प्रकाश को मोड़ की ओर घुमाता है।
अंतर को एक तालिका में डालने पर स्पष्ट हो जाता है:
| सिस्टम | क्या करता है | प्रकाश नियंत्रण |
|---|---|---|
| AHB / High Beam Assist | हाई बीम को चालू और बंद करता है | द्विआधारी: चालू या बंद |
| ADB / matrix | हाई बीम देता है, वाहनों का पता लगाता है | किरण को आकार दिया जाता है, सामने का वाहन धुंधला किया जाता है |
| AFS | मोड़ पर प्रकाश को कोने की ओर निर्देशित करता है | निर्देशन; चालू/बंद करना मुख्य काम नहीं है |
इस अंतर की एक आधिकारिक परिभाषा भी है: अमेरिका में NHTSA ने 2022 के नियमों के साथ ADB सिस्टमों को सड़कों पर उतरने दिया और उन्हें क्लासिक ऑटोमैटिक हाई बीम से बेहतर परिभाषित किया; क्योंकि ADB, लो बीम जितना नहीं भले ही, ऑटो हाई-बीम से अधिक प्रकाश उपलब्ध करा सकता है। यानी चकाचौंध की समस्या को क्लासिक AHB में बंद करके, ADB में आकार देकर हल किया जाता है।
निर्णय सीमाएं: सिस्टम कितने किलोमीटर पर चालू होता है, विलंब क्यों होता है?
सिस्टम हर चीज़ का निर्णय तुरंत नहीं लेता; गति सीमाएं और शर्तें मॉडल के अनुसार बदलती हैं। आइए कुछ ठोस उदाहरण देखें:
- Toyota Tacoma: लगभग 34 km/h से अधिक गति पर सक्रिय होता है, 27 km/h से नीचे गिरने पर बंद हो जाता है।
- Mercedes-Benz: गति 30 km/h चालू होने पर और कोई अन्य सड़क उपयोगकर्ता पहचाना न जाए तो लॉन्ग बीम चालू हो जाती है; गति का कम होना, किसी सड़क उपयोगकर्ता का पहचाना जाना या पर्याप्त सड़क प्रकाश व्यवस्था होना लो बीम पर वापस ले जाता है।
- Honda: रात में, 40 km/h से अधिक गति पर परिस्थितियों के अनुसार स्विच करता है।
- Ford Bronco: 40 km/h से अधिक गति पर काम करता है और लॉन्ग बीम चालू-बंद करने के बारे में तुरंत निर्णय लेता है।
अब अलग-अलग सीमाओं के कारण की बात करें, तो निर्माता अलग-अलग गति परिभाषाओं और सक्रियण/निष्क्रियण के अंतर का उपयोग करते हैं; कुछ सक्रियण गति को, तो कुछ रुकने की गति को भी मैनुअल में लिखते हैं। इसीलिए आंकड़े आपस में विरोधाभासी नहीं हैं, वे बस अलग-अलग बिंदुओं को मापते हैं। एक सुंदर विवरण भी है स्विचिंग लॉजिक से जुड़ा: Mercedes जैसी सिस्टम में सामने वाला वाहन गुजरने के बाद यदि सड़क पर्याप्त अंधेरी और खाली हो, तो लॉन्ग बीम पर वापस लौटा जाता है; गति कम होने पर ऑटोमैटिक लो बीम पर ही रहा जाता है। शहर के भीतर, जहां गति कम होती है, वहां लॉन्ग बीम की जरूरत ही नहीं पड़ती।
उपयोग का पक्ष भी सरल है लेकिन नियमों से बंधा हुआ है। Chevy IntelliBeam में इंजन का चालू होना, हेडलाइट्स का जलता रहना और बटन का AUTO स्थिति में होना जरूरी है। BMW में हेडलाइट बटन को ऑटोमैटिक स्थिति में लाना और सिग्नल लीवर को सक्रिय करना जरूरी है। और आप किसी भी क्षण इसे निष्क्रिय कर सकते हैं: लॉन्ग बीम लीवर को धकेलना या खींचना ऑटोमैटिक नियंत्रण को अस्थायी रूप से लो बीम पर ले आता है - यानी अंतिम निर्णय हमेशा आपका।
सिस्टम को चकित कर देने वाली सीमांत स्थितियां
यही है इंजीनियरिंग का सबसे मजेदार हिस्सा: जब सब ठीक चलता है तो कोई सिस्टम की कमजोरियों की बात नहीं करता, लेकिन मैनुअल देखने पर आपको आधिकारिक रूप से स्वीकार की गई सीमाओं से रूबरू होना पड़ता है। निर्माता इन स्थितियों को स्पष्ट रूप से लिखते हैं:
- बिना रोशनी वाले सड़क उपयोगकर्ता: कैमरा उस पैदल चलने वाले को नहीं देख सकता जिस पर कोई रोशनी नहीं होती; कम रोशनी वाले साइकिल सवार भी उसी जोखिम में हैं।
- क्षतिग्रस्त या छिपे लैंप: यदि सामने वाले वाहन की हेडलाइट टूटी हो या किसी अन्य वस्तु के पीछे छिपी हो, तो सिस्टम उसे पहचान नहीं पा सकता।
- कोहरा और बारिश: प्रकाश कोहरे या बारिश की बूंदों से ड्राइवर की ओर परिलक्षित हो सकता है; तेज बारिश, बर्फ और गंदा विंडशील्ड कैमरा दृष्टि को गंभीर रूप से सीमित कर देता है।
- परावर्तक सतहें: सड़क पर लगे बैरियर रिफ्लेक्टर और चमकीले बोर्डों के प्रतिबिंब कैमरे को भ्रमित कर सकते हैं।
- धीमी शुरुआत: कुछ सिस्टम वाहन स्टार्ट होने के बाद पहले 15 सेकंड तक बिल्कुल काम नहीं कर पाते; ऊपर से मैनुअल यह भी कहते हैं कि सिस्टम हर बार लॉन्ग बीम बंद नहीं कर पाएगा।
सबसे दिलचस्प स्वीकारोक्ति कैमरा लॉजिक से निकलती है: सिस्टम शायद ही कभी अपनी रोशनी वाले उपयोगकर्ताओं को पहचान नहीं पाता या उन्हें बहुत देर से देखता है। यानी कम रोशनी वाले सड़क उपयोगकर्ता को देखने के लिए कैमरा उसी चीज़ का इंतजार करता है जिसकी उसे उनसे जरूरत होती है - रोशनी। यह कोई सॉफ्टवेयर त्रुटि नहीं, कैमरा-आधारित पहचान का स्वभाव है। नाइट विज़न जैसे सिस्टम थर्मल कैमरे की ओर क्यों मुड़े, यह सोचिए तो तर्क समझ आता है: थर्मल इमेज में रोशनी जरूरी नहीं है।
कैलिब्रेशन, ओवरराइड और सिस्टम का वास्तविक मूल्य
कैमरा विंडशील्ड के पीछे एक निश्चित कोण पर तय किया गया है, यानी उसकी भौतिक स्थिति सिस्टम के गणित का हिस्सा है। विंडशील्ड बदलना, सामने के बंपर से टक्कर या सस्पेंशन की मरम्मत इस कोण को बिगाड़ सकती है; तब पुनः कैलिब्रेशन ज़रूरी हो जाता है। गाइडों में सबसे ज़्यादा दोहराई जाने वाली चेतावनियों में से एक यही है: कैलिब्रेशन से हटा हुआ कैमरा दुनिया को थोड़ा टेढ़ा देखता है और उसके फ़ैसले भी वैसे ही होते हैं।
तो क्या ये सिस्टम सचमुच काम के हैं? सुरक्षा संस्थाओं का दिया जवाब दिलचस्प है: हाई बीम के इस्तेमाल में गंभीर अंडर-यूज़ की समस्या है और ड्राइवर आने वाली गाड़ी को लेकर आश्वस्त न होने के कारण हाई बीम बिल्कुल भी ऑन नहीं करते। ऑटोमैटिक असिस्टेंट ठीक यही मनोवैज्ञानिक बाधा दूर कर देता है; तुम भूल जाओ तो भी सिस्टम उसे ऑन कर देता है। ऊपर से, नियामक पक्ष भी जानता है कि देरी कितनी महत्वपूर्ण है: ADB नियम यह शर्त रखते हैं कि लाइटें किसी वाहन का पता लगाने के बाद बेहद तेज़ी से प्रतिक्रिया दें। पहचान और प्रतिक्रिया के बीच वे कुछ सौ मिलीसेकेंड, यानी सिस्टम की देरी, काग़ज़ पर भी नियंत्रित एक पैरामीटर है।
इसके बावजूद कुछ ड्राइवर सिस्टम बंद करना पसंद करते हैं; दुर्लभ ही सही, ग़लत चेतावनियाँ और बेवजह के स्विच उपयोगकर्ता का भरोसा डिगा सकते हैं। मेरी नज़र में सबसे सही दृष्टिकोण यह है: असिस्टेंट को एक सह-पायलट की तरह सोचो, विमान के ऑटो पायलट की तरह नहीं। कोहरे भरी रात में या परावर्तक साइनों से भरे हाईवे पर नियंत्रण अपने हाथ में लो, बाकी समय में वह तुम्हारी जगह निगरानी करे। आख़िरी फ़ैसला फिर भी तुम्हारे हाथ में है - और वह भी तुम्हारी बांह के सिरे पर।
अगली बार रात में गाड़ी चलाते समय, जब तुम देखो कि इंस्ट्रूमेंट पैनल पर वह नीला हाई बीम आइकन अपने आप बुझकर जल रहा है, तो अब तुम जानते हो कि क्या हो रहा है: एक कैमरा, कुछ लाइट सेंसर और पीछे लगातार चलने वाला एक निर्णय एल्गोरिद्म, तुम्हारी आँखों की जगह काम कर रहे हैं। क्या यह तुम्हें भी अच्छा लगता है? मेरी नज़र में बिल्कुल।
स्रोत
- हाई बीम असिस्ट | इनोवेशन - Nissan ग्लोबल
- ऑटो हाई-बीम | Honda टेक्नोलॉजी
- ऑटोमैटिक हाई बीम क्या हैं और ये कैसे काम करते हैं? - Car ADAS
- Mercedes-Benz एडाप्टिव हाईबीम असिस्ट क्या है?
- फेडरल रजिस्टर: FMVSS लैंप, परावर्तक उपकरण - एडाप्टिव ड्राइविंग बीम (NHTSA, 2022)
- एडाप्टिव हेडलाइट्स - Ansys
- ऑटोमैटिक हाई बीम (AHB) संपूर्ण संचालन गाइड - 4G Tacoma फोरम
- हाई बीम असिस्ट की सीमाएं - Kia EV9 मैनुअल
- हाई बीम असिस्ट खराबी और सीमाएं - Genesis 2026
- IntelliBeam हेडलैंप का उपयोग कैसे करें - Chevrolet
- BMW USA - ऑटोमैटिक हाई बीम असिस्टेंट सक्रियण
- ऑटोमैटिक हाई बीम नियंत्रण के लिए DNN-आधारित परसेप्शन - NVIDIA डेवलपर ब्लॉग
- कैमरा सेंसर का उपयोग करके बुद्धिमान हेडलाइट नियंत्रण - पेटेंट US8493446B2
- आगे के ब्रेक-लाइट का मजबूत दृश्य संसूचन (PMC, 2023)
- कारों में ऑटोमैटिक हाई-बीम हेडलाइट कैसे काम करती हैं? - AI Stack Exchange
- हेडलाइट्स - IIHS
- हाई बीम हेडलैंप के उपयोग की दरें - Reagan et al., 2017