Az automatikus távolitó fényszóró asszisztens hogyan dönt a kamera alapján?
Az oldal megosztása
Az automatikus távoli fényszóró asszisztens a szélvédő felső részére szerelt kamera és a fényérzékelőkből érkező adatokat feldolgozó vezérlőegységgel működik: abban a pillanatban, ahogy észleli a szembejövő jármű fényszóróját vagy az elöl haladó jármű féklámpáját, kikapcsolja a távoli fényszórót, és ha az út kiürül és maradékonnyan sötét marad, újra bekapcsolja. Vagyis az autód úgy viselkedik, mint egy kis szem, amely éjszaka az úton helyetted folyamatosan kapcsolja a fényt. De vajon ez a szem pontosan mire néz, és hogyan hozza meg a döntését? Nézzünk bele!
Kiemelt pontok
- A rendszer három részből áll: elülső kamera, környezeti fényérzékelők és a döntést hozó vezérlőegység.
- Az AHB csak be-/kikapcsolást végez; a fényt formáló mátrix és AFS rendszerek külön technológiák.
- A sebességküszöböktől modellenként eltérnek: némelyiknél 34 km/h felett kapcsol be, és ha alá csökken a sebesség, kikapcsol.
- A köd, a visszaverődő táblák és a fénye miatt láthatatlan gyalogosok a rendszer legnagyobb gyengeségei.
- Szélvédő csere vagy lökhárító javítás után a kamerát újra kell kalibrálni.
Hogyan működik az automatikus távoli fényszóró asszisztens: három alapvető rész
A rendszert egy csapatként képzelhetjük el: egy szem, egy érzék és egy agy. A szem egy elülső kamera, amely közvetlenül a belső visszapillantó tükör mellett, a szélvédő mögé van beépítve. Ez a kamera a szembejövő járművek fényszóróit és az elöl haladó járművek féklámpáit pásztázza. Az érzék a környezeti fényt mérő érzékelők; ők különböztetik meg a fényes városi utcát a teljesen sötét vidéki úttól. Az agy pedig a vezérlőegység: táplálja a kamerát és az érzékelőket, és valós időben hozza meg a döntést.
Miért van szükség egy ilyen rendszerre? Mert a távoli fényszóró jelentősen megnöveli a látóteret sötétben, és lehetővé teszi, hogy korábban vedd észre a gyalogosokat. Ugyanakkor senki sem akarja vakítani a szembejövő vezetőt. Az asszisztens egyetlen célja e dilemma megoldása: amennyire csak lehet, távoli fényszóró, és szükség esetén azonnal tompított. Sok vezető vagy elfelejti bekapcsolni a távoli fényszórót, vagy azért nem vállalja a kockázatot, mert nem biztos a dolgában a szembejövő járművekkel; a rendszer létezésének oka pontosan ez a használati hézag betöltése.
Mit lát a kamera, és hogyan hozza meg az algoritmus a döntést?
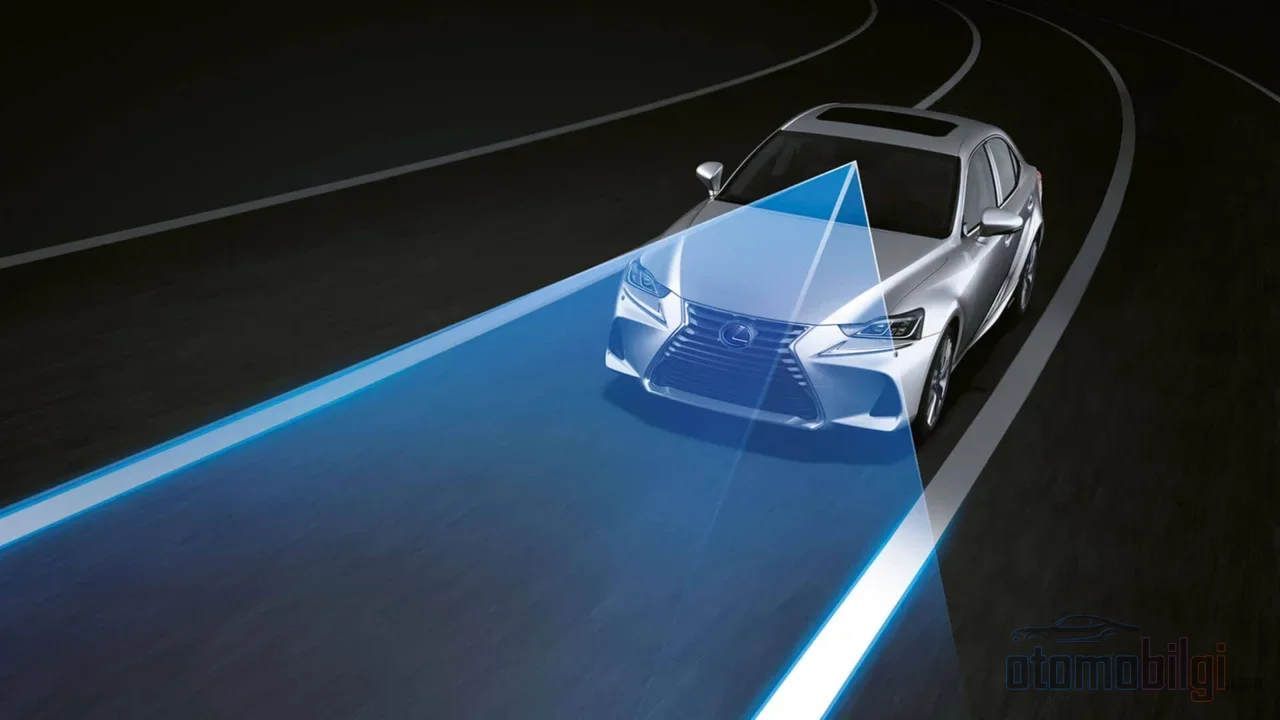
Az éjszakai látvány nem olyan gazdag, mint nappal. A kamera számára éjjel a legmegbízhatóbb nyomok a fények: a szembejövő jármű két fényszórója, az elöl haladó jármű piros féklámpái, az út szélén lévő utcai lámpák. Az éjszakai járműfelismeréssel foglalkozó mérnöki munkák nagy része ezért fényközpontú; a hátsó lámpák színe, mérete, szimmetriája és a képernyőn elfoglalt helyzete alapján történik a jármű osztályozása. Sőt a féklámpa felismerése önmagában a járműfelismerésnél is nehezebb problémának számít, mert annak megállapítása, hogy a jármű fékez-e vagy sem, külön képfeldolgozási feladat.
Modern rendszerekben mély neurális hálózatok is dolgoznak. A mesterséges intelligencián alapuló érzékelés feldolgozza a kamerától érkező képkockákat, és meghatározza, hol vannak a többi jármű; a cél egyrészt az, hogy ne vakítsuk el őket, másrészt az, hogy sötétben látható legyen az út. Már az egyik korai szabadalom is világosan leírja ezt a logikát: a rendszer számos képet kap, amelyek a külső jelenet videóképkockáit képviselik, és ezek feldolgozásával hozza meg a döntést. Vagyis a 2010-es évek óta az elv ugyanaz, csak a feldolgozó intelligencia egyre okosabb.
De az érme másik oldala is érdekes: a kamera nagyon bízik a fényekben. Egy távolabb az úttól álló utcai lámpapár hasonlíthat az ellenkező irányból jövő autóra? Az út szélén lévő korlát-reflektorok vagy a messze lévő visszaverő tábla hogyan különül el a kamera szemében? Pontosan ez az egyik nyitott kérdés, amelyen a mérnökök még dolgoznak: a mozgó fények (a járműveké) elválasztódnak-e vagy sem a statikus fényektől (az útra rögzítettek) a relatív mozgáskülönbség alapján. Erős valószínűséggel egyes rendszerek elvégzik ezt az elkülönítést, de a gyártók keveset osztanak meg az algoritmus részleteiről.
Ugyanaz-e az AHB és az adaptív fényszóró? A zavaros különbség
Itt érdemes szót ejteni arról a csapdáról, amelybe a legtöbb ember esik, mert még a kereskedők is néha összekeverik. Automatikus távolrangyújtó (AHB, High Beam Assist) pontosan két dolgot tesz: bekapcsolja és kikapcsolja a távolrangyújtót. Nincs köztes állapot; a lámpa vagy világít, vagy kialszik. Az adaptív rendszerek viszont egy másik liga. Adaptív távolrangyújtó néven is emlegetett ADB (Adaptive Driving Beam) rendszerek nem kapcsolják ki teljesen a távolrangyújtót, amikor más járműveket észlelnek, hanem formálják a fénysugarat: elsötétítik az ellenkező irányból jövő autóra eső részt, miközben az út többi része távolrangyújtós megvilágításban marad. Az AFS inkább az iránnyal foglalkozik; a kormányszög, a yaw-mozgás és a sebesség szerint a fény az ív felé fordul.
Ha táblázatba öntjük a különbséget, világosabbá válik:
| Rendszer | Mit tesz | Fényvezérlés |
|---|---|---|
| AHB / High Beam Assist | Bekapcsolja és kikapcsolja a távolrangyújtót | Kettős: be vagy kik |
| ADB / matrix | Távolrangyújtást ad, észleli a járműveket | A fénysugár formálódik, az ellenkező jármű elsötétül |
| AFS | Fordulóknál az ív felé irányítja a fényt | Irányítás; a be/kikapcsolás nem a fő feladat |
Ennek a megkülönböztetésnek hivatalos megfelelője is van: az Egyesült Államokban az NHTSA a 2022-es szabályozásával az ADB rendszereket az utakra engedte, és a klasszikus automatikus távolrangyújtónál felsőbbrendűnek határozta meg; mert az ADB, ha nem is rövidrangyújtó szintjén, de több megvilágítást tud nyújtani, mint az auto hi-beam. Vagyis a vakítás problémáját a klasszikus AHB-nél kikapcsolással, az ADB-nél pedig formázással oldják meg.
Döntési küszöbök: hány kilométer/óránál kapcsol be a rendszer, és miért késik?
A rendszer nem mindent azonnal dönt el; a sebességi küszöbök és a feltételek modellenként változnak. Nézzünk néhány konkrét példát:
- Toyota Tacoma: nagyjából 34 km/h felett kapcsol be, 27 km/h alá csökkenéskor kikapcsol.
- Mercedes-Benz: sebesség 30 km/h használatakor, ha nem észlel más közlekedőt, automatikusan bekapcsolja a távolvilot; a sebesség csökkenése, egy közlekedő észlelése vagy elegendő utcai világítás rövidfényszóróra vált vissza.
- Honda: éjszaka, 40 km/h felett a körülményeknek megfelelően vált.
- Ford Bronco: 40 km/h felett működik, és pillanatnyi döntéseket hoz a távolvilágító be- és kikapcsolásáról.
Ami azt illeti, miért különböznek a küszöbértékek: a gyártók különböző sebességdefiníciókat és aktiválási/deaktiválási megkülönböztetéseket használnak; némelyikük a bekapcsolási sebességet, némelyikük a leállási sebességet is feltünteti a kézikönyvben. Ezért a számok nem mondanak ellent egymásnak, csak különböző pontokat mérnek. Van egy kedves részlet a váltás logikájával kapcsolatban is: a Mercedeshez hasonló rendszerekben, ha az ellenkező irányból jövő jármű elhaladt, és az út egyszerre elég sötét és üres, visszaváltanak távolvilágítóra; alacsony sebességre csökkenéskor pedig automatikusan rövidfényszórón maradnak. A városban, ahol a sebesség alacsony, amúgy sincs szükség távolvilágítóra.
A használat oldala egyszerű, de szabályokhoz kötött. A Chevy IntelliBeamnél feltétel, hogy a motor járjon, a fényszórók be legyenek kapcsolva, és a gomb AUTO állásban legyen. A BMW-nél a fényszórókapcsolót automata állásba kell tenni, és a irányjelző kart meg kell mozdítani. És bármikor letilthatod: a távolvilágító kart eltolni vagy visszahúzni ideiglenesen rövidfényszóróra váltja az automatikus vezérlést - vagyis a végső döntés mindig a tiéd.
A rendszert meglepő határesetek
Íme a mérnöki munka legmulattatóbb része: amikor minden rendben megy, senki sem beszél a rendszer gyengeségeiről, de ha belenézel a kézikönyvekbe, hivatalosan bevallott korlátokkal találkozol. A gyártók ezeket a helyzeteket nyíltan leírják:
- Fény nélküli közlekedők: a kamera nem lát olyan gyalogost, akinek nincs fénye; a kevés fényű kerékpárosok is ugyanazon a kockázaton vannak.
- Sérült vagy rejtett lámpák: ha az ellenkező jármű fényszórója törött, vagy más tárgy mögött van, a rendszer nem feltétlenül észleli.
- Köd és eső: a fény a ködből vagy az esőcseppekről a vezetőre verődhet vissza; a heves eső, a hó és a koszos szélvédő súlyosan korlátozza a kamera látótávolságát.
- Visszaverő felületek: az út menti korlátok reflektorai és a fényes táblák visszaverődései megtéveszthetik a kamerát.
- Lassú ébredés: egyes rendszerek a jármű indítása után az első 15 másodperc során egyáltalán nem működhetnek; ráadásul a kézikönyvek azt is megemlítik, hogy a rendszer nem feltétlenül kapcsolja ki minden alkalommal a távolvilágítót.
A legérdekesebb vallomás a kamera logikájából ered: a rendszer ritkán nem ismerheti fel a saját fényű közlekedőket, vagy túl későn veheti észre őket. Vagyis ahhoz, hogy a kamera egy gyenge megvilágítású közlekedőt lásson, pontosan arra vár, amire szüksége van - fényre. Ez nem szoftverhiba, hanem a kamerán alapuló észlelés természete. Ha belegondolsz, miért fordulnak az éjszakai látórendszerek hőkamerához, a logika helyre áll: a hőképben a fény nem feltétel.
Kalibráció, felülbírálás és a rendszer valódi értéke
A kamera a szélvédő mögé meghatározott szögben van rögzítve, azaz a fizikai helyzete a rendszer matematikájának része. A szélvédő cseréje, az első lökhárító ütközése vagy a futómű javítása megbolygathatja ezt a szöget; ekkor az újra kalibrálás kötelező. A kézikönyvek egyik leggyakrabban ismételt figyelmeztetése éppen ez: egy elkalibrálódott kamera kissé eltolva látja a világot, és a döntések is olyanok lesznek.
De megérik-e valójában ezek a rendszerek? A biztonsági szervezetek válasza érdekes: a távolsági fényszórók használatában komoly alulhasznosítási probléma van, és mivel a vezetők nem tudnak biztosak lenni a szembejövő járművekben, egyáltalán nem kapcsolják be a távolsági fényszórót. Az automatikus asszisztens pontosan ezt a pszichológiai küszöböt szünteti meg; ha te elfelejted is, a rendszer bekapcsolja. Sőt a szabályozói oldal is tudja, mennyire kritikus a késleltetés: az ADB-szabályok előírják, hogy a fényszórók a jármű érzékelése után nagyon gyorsan reagáljanak. Az érzékelés és a reakció közötti néhány száz ezredmásodperc, azaz a rendszer késleltetése, papíron is szabályozott paraméter.
Ennek ellenére egyes vezetők inkább kikapcsolják a rendszert; a ritka téves riasztások és a felesleges átváltások megingathatják a felhasználó bizalmát. Szerintem a legegészségesebb nézőpont a következő: gondolj az asszisztensre úgy, mint egy másodpilótára, nem pedig úgy, mint a repülő automatikus pilótájára. Ködös éjszakán vagy reflektáló táblákkal teli autópályán vedd kézbe az irányítást, a hátralévő időben helyetted figyeljen. A végső szó továbbra is a tiéd - ráadásul a karod végén.
Ha legközelebb éjszakai vezetés közben azt látod, hogy a műszerfalon a kék távolsági fényszóró ikon magától kialszik és felgyullad, már tudod, mi történik: egy kamera, néhány fényérzékelő és a háttérben folyamatosan működő döntési algoritmus a szemed helyett dolgozik. Szerinted is menő? Nekem abszolút.
Források
- Távoli fényszóró asszisztens | Innováció - Nissan Global
- Automatikus távoli fényszóró | Honda technológia
- Mik azok az automatikus távoli fényszórók és hogyan működnek? - Car ADAS
- Mi a Mercedes-Benz Adaptive Highbeam Assist?
- Federal Register: FMVSS lámpák, visszaverő eszközök - Adaptív vezetési fénysugár (NHTSA, 2022)
- Adaptív fényszórók - Ansys
- Automatikus távoli fényszórók (AHB) teljes üzemeltetési útmutató - 4G Tacoma Fórum
- A távoli fényszóró asszisztens korlátai - Kia EV9 kézikönyv
- Távoli fényszóró asszisztens hiba és korlátok - Genesis 2026
- Az IntelliBeam fényszórók használata - Chevrolet
- BMW USA - Automatikus távoli fényszóró asszisztens aktiválása
- DNN-alapú észlelés automatikus távoli fényszóró vezérléshez - NVIDIA Developer Blog
- Intelligens fényszóróvezérlés kameraérzékelőkkel - US8493446B2 szabadalom
- Robusztus vizuális féklámpa-észlelés elölről (PMC, 2023)
- Hogyan működnek az autók automatikus távoli fényszórói? - AI Stack Exchange
- Fényszórók - IIHS
- Távoli fényszórók használati gyakorisága - Reagan et al., 2017