Bagaimana Asisten Lampu Jauh Otomatis Mengambil Keputusan dengan Melihat Kamera?
Bagikan Halaman Ini
Asisten lampu jauh otomatis bekerja dengan kamera yang terpasang di bagian atas kaca depan dan sebuah unit kontrol yang memproses data dari sensor cahaya: begitu mendeteksi lampu kendaraan dari arah berlawanan atau lampu rem kendaraan di depan, lampu jauh dimatikan, dan dinyalakan kembali saat jalan kosong dan cukup gelap. Jadi, mobilmu berperilaku seperti mata kecil yang terus-menerus mematikan dan menyalakan lampu menggantikamu di jalan malam hari. Lalu, sebenarnya mata ini melihat apa dan bagaimana cara mengambil keputusannya? Mari kita lihat ke dalamnya.
Sorotan Utama
- Sistem ini terdiri dari tiga bagian: kamera depan, sensor cahaya sekitar, dan unit kontrol yang mengambil keputusan.
- AHB hanya melakukan pengaktifan/pemadaman; sistem matrix dan AFS yang membentuk cahaya adalah teknologi yang terpisah.
- Ambang batas kecepatan berbeda-beda tergantung modelnya: beberapa aktif di atas 34 km/jam dan mati saat kecepatan turun di bawahnya.
- Kabut, rambu reflektif, dan pejalan kaki yang cahayanya tak terlihat adalah kelemahan terbesar sistem ini.
- Setelah penggantian kaca depan atau perbaikan bumper, kamera harus dikalibrasi ulang.
Cara Kerja Asisten Lampu Jauh Otomatis: Tiga Bagian Dasar
Anggap saja sistem ini seperti sebuah tim: sepasang mata, indra, dan sebuah otak. Matanya adalah kamera depan yang dipasang di belakang kaca depan, tepat di dekat spion dalam. Kamera ini memindai lampu depan kendaraan yang datang dari arah berlawanan dan lampu rem kendaraan di depan. Sedangkan indranya adalah sensor yang mengukur cahaya sekitar; mereka yang membedakan antara jalan kota yang terang dan jalan pedesaan yang gelap gulita. Dan otaknya adalah unit kontrol: memberi masukan pada kamera dan sensor serta mengambil keputusan secara real-time.
Mengapa sistem seperti ini dibutuhkan? Karena lampu jauh memperluas area pandangan di kegelapan secara signifikan dan membuatmu lebih cepat menyadari adanya pejalan kaki. Namun, tidak ada yang ingin menyilaukan pengemudi yang datang dari arah berlawanan. Tujuan utama asisten ini adalah menyelesaikan dilema tersebut: lampu jauh selalu aktif, dan langsung berpindah ke lampu dekat saat dibutuhkan. Banyak pengemudi lupa menyalakan lampu jauh, atau tidak berani melakukannya karena tidak yakin soal kendaraan dari arah berlawanan; dan justru di sinilah sistem ini hadir untuk mengisi kekosongan penggunaan tersebut.
Apa yang Dilihat Kamera, dan Bagaimana Algoritma Mengambil Keputusan?
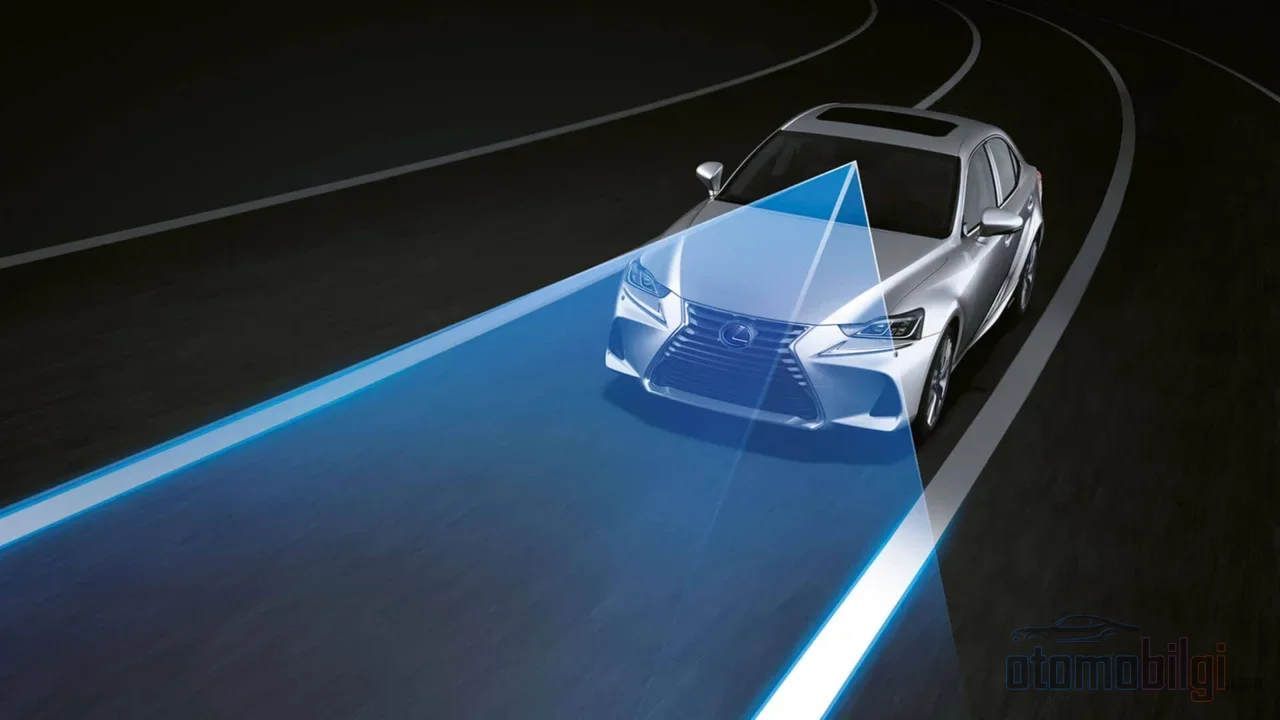
Pemandangan malam tidak serumit pemandangan siang hari. Petunjuk paling andal bagi kamera di malam hari adalah cahaya: dua lampu kendaraan dari arah berlawanan, lampu rem merah kendaraan di depan, dan lampu jalan di pinggir jalan. Sebagian besar upaya rekayasa dalam deteksi kendaraan malam hari pun berfokus pada cahaya; warna, ukuran, simetri, dan posisi lampu belakang di layar digunakan untuk mengklasifikasikan kendaraan. Bahkan, deteksi lampu rem dianggap sebagai masalah yang lebih sulit daripada deteksi kendaraan itu sendiri, karena membedakan apakah kendaraan sedang mengerem merupakan pekerjaan pengolahan citra tersendiri.
Pada sistem modern, jaringan saraf dalam juga turut berperan. Deteksi berbasis kecerdasan buatan memproses bingkai gambar dari kamera untuk menentukan posisi kendaraan lain; tujuannya adalah sekaligus tidak menyilaukan mereka dan memastikan jalan tetap terlihat di kegelapan. Salah satu paten generasi awal pun sudah menjelaskan logika ini secara terang: sistem menerima banyak citra yang mewakili bingkai video dari panggung luar dan memprosesnya untuk mengambil keputusan. Jadi sejak tahun 2010-an prinsipnya sama, hanya kecerdasan yang memprosesnya semakin pintar.
Namun sisi lain dari mata uang ini juga menarik: kamera terlalu percaya pada cahaya. Apakah sepasang lampu jalan yang berdiri jauh dari jalan bisa menyerupai kendaraan yang datang dari arah berlawanan? Reflektor pembatas di tepi jalan atau papan iklan reflektif di kejauhan, bagaimana pembedanya di mata kamera? Salah satu pertanyaan terbuka yang masih menjadi perhatian para insinyur justru ini: apakah lampu yang bergerak (milik kendaraan) dapat dibedakan dari lampu yang statis (terpasang di jalan) melalui perbedaan gerak relatifnya. Sulit memastikan apakah beberapa sistem benar-benar melakukan pembedaan ini, karena produsen jarang membagikan detail algoritmanya.
Apakah AHB dan Lampu Depan Adaptif Hal yang Sama? Perbedaan yang Membingungkan
Mari kita sentuh jebakan yang sering dialami kebanyakan orang, karena bahkan dealer pun terkadang keliru. High Beam Otomatis (AHB, High Beam Assist) tepatnya melakukan dua hal: menghidupkan dan mematikan lampu jauh. Tidak ada keadaan di antaranya; lampu menyala atau padam. Sistem adaptif berada di liga lain. Sistem ADB (Adaptive Driving Beam), yang juga disebut High Beam Adaptif, membentuk berkas cahaya alih-alih mematikan lampu jauh sepenuhnya saat mendeteksi kendaraan lain: bagian yang mengenai kendaraan dari arah berlawanan diredupkan, sementara sisa jalan tetap terang oleh lampu jauh. AFS lebih berkaitan dengan arah; ia memutar cahaya ke arah tikungan berdasarkan sudut kemudi, gerak yaw dan kecepatan.
Jika kita tuangkan perbedaannya ke dalam sebuah tabel, semuanya menjadi jelas:
| Sistem | Apa yang dilakukan | Kontrol cahaya |
|---|---|---|
| AHB / High Beam Assist | Menghidupkan dan mematikan lampu jauh | Dua pilihan: menyala atau mati |
| ADB / matriks | Memberikan lampu jauh, mendeteksi kendaraan | Berkas dibentuk, kendaraan dari arah berlawanan diredupkan |
| AFS | Mengarahkan cahaya ke tikungan saat berbelok | Pengarahan; menghidupkan/mematikan bukan tugas utamanya |
Pembedaan ini bahkan memiliki padanan resmi: Di AS, NHTSA melalui regulasinya tahun 2022 membuka jalan bagi sistem ADB dan mendefinisikannya sebagai lebih unggul daripada lampu jauh otomatis klasik; karena ADB dapat memberikan penerangan lebih banyak daripada auto hi-beam, meskipun tidak sebanyak lampu pendek. Jadi masalah penyilauan diselesaikan dengan mematikan pada AHB klasik, dan dengan membentuk berkas pada ADB.
Ambang Keputusan: Pada Berapa Kecepatan Sistem Aktif, Mengapa Tertunda?
Sistem tidak menentukan semuanya secara seketika; ambang kecepatan dan kondisinya berbeda antar model. Mari kita lihat beberapa contoh konkret:
- Toyota Tacoma: aktif pada sekitar 34 km/j dan mati saat kecepatan turun di bawah 27 km/j.
- Mercedes-Benz: lampu jauh menyala saat kecepatan di atas 30 km/j dan tidak ada pengguna jalan lain yang terdeteksi; penurunan kecepatan, terdeteksinya seorang pengguna jalan atau cukupnya penerangan jalan mengubahnya ke lampu pendek.
- Honda: pada malam hari, melakukan peralihan sesuai kondisi di atas 40 km/j.
- Ford Bronco: Sistem bekerja pada kecepatan di atas 40 km/jam dan mengambil keputusan seketika mengenai menyalakan serta mematikan lampu jauh.
Adapun mengapa ambang batasnya berbeda, para produsen menggunakan definisi kecepatan dan pembedaan aktivasi/deaktivasi yang berbeda-beda; beberapa mencantumkan kecepatan aktif, yang lain mencantumkan kecepatan berhenti ke dalam buku panduan. Karena itu angka-angka tersebut tidak saling bertentangan, hanya mengukur titik yang berbeda. Ada juga satu detail menarik tentang logika peralihannya: Pada sistem seperti Mercedes, setelah kendaraan berlawanan arah lewat, lampu jauh kembali dinyalakan jika jalan cukup gelap dan kosong; dan saat kecepatan turun ke level rendah, sistem tetap pada lampu dekat secara otomatis. Di dalam kota yang kecepatannya rendah, lampu jauh memang tidak diperlukan.
Sisi penggunaannya sederhana namun terikat aturan. Pada Chevy IntelliBeam, syaratnya mesin menyala, lampu menyala, dan tombol berada di posisi AUTO. Di BMW, kamu harus memutar tombol lampu ke posisi otomatis dan menggerakkan tuas sein. Dan kamu bisa menonaktifkannya kapan saja: mendorong atau menarik tuas lampu jauh membawa kontrol otomatis sementara ke lampu dekat - artinya keputusan akhir selalu ada di tanganmu.
Situasi Batas yang Mengejutkan Sistem
Inilah bagian paling menyenangkan dari rekayasa: ketika semuanya berjalan lancar, tak ada yang membicarakan kelemahan sistem, tetapi jika kamu melihat buku panduan, kamu akan menemukan keterbatasan yang diakui secara resmi. Para produsen menuliskan situasi-situasi ini secara terbuka:
- Pengguna jalan tanpa cahaya: kamera tidak dapat melihat pejalan kaki yang tidak memiliki cahaya padanya; pesepeda dengan cahaya yang minim juga menghadapi risiko yang sama.
- Lampu yang rusak atau tersembunyi: jika lampu kendaraan berlawanan rusak atau tertutup objek lain, sistem mungkin tidak mendeteksinya.
- Kabut dan hujan: cahaya bisa memantul ke arah pengemudi dari kabut atau tetesan hujan; hujan lebat, salju, dan kaca depan yang kotor membatasi pandangan kamera secara serius.
- Permukaan reflektif: reflektor pembatas di jalan dan pantulan papan iklan yang mengkilap dapat mengecoh kamera.
- Tidur yang lama: beberapa sistem sama sekali tidak bekerja selama 15 detik pertama setelah kendaraan dinyalakan; lebih dari itu, buku panduan juga menyatakan bahwa sistem mungkin tidak selalu mematikan lampu jauh setiap saat.
Pengakuan paling menarik justru berasal dari logika kamera: sistem kadang mungkin tidak mengenali pengguna jalan yang memiliki cahaya sendiri atau menyadarinya terlambat. Jadi untuk melihat pengguna jalan dengan cahaya rendah, kamera justru menunggu hal yang paling mereka butuhkan - cahaya. Ini bukan kesalahan perangkat lunak, melainkan sifat alami deteksi berbasis kamera. Jika kamu memikirkan mengapa sistem seperti night vision beralih ke kamera termal, logikanya masuk akal: pada citra termal, cahaya bukanlah syarat.
Kalibrasi, Override, dan Nilai Sebenarnya dari Sistem
Kamera dipasang di belakang kaca depan dengan sudut tertentu, artinya posisi fisiknya adalah bagian dari matematika sistem. Penggantian kaca depan, tabrakan pada bumper depan, atau perbaikan suspensi dapat mengganggu sudut ini; saat itu kalibrasi ulang menjadi suatu keharusan. Salah satu peringatan yang paling sering diulang dalam buku panduan adalah ini: kalibrasi kamera yang bergeser membuat dunia terlihat sedikit miring, dan keputusannya pun begitu.
Apakah sistem-sistem ini benar-benar sepadan? Jawaban dari lembaga keselamatan menarik: ada masalah penggunaan lampu jauh yang sangat rendah dan pengemudi tidak yakin soal kendaraan yang datang dari arah berlawanan, sehingga lampu jauh tidak pernah dinyalakan. Asisten otomatis justru menghilangkan batas psikologis tersebut; bahkan jika kamu lupa, sistem menyalakannya. Apalagi pihak regulator pun tahu betapa kritisnya keterlambatan itu: aturan ADB mensyaratkan lampu bereaksi sangat cepat setelah mendeteksi sebuah kendaraan. Beberapa ratus milidetik antara deteksi dan reaksi, yaitu keterlambatan sistem, bahkan di atas kertas pun merupakan parameter yang diatur.
Meski begitu, beberapa pengemudi memilih mematikan sistem ini; walau jarang, peringatan palsu dan perpindahan yang tidak perlu bisa mengikis kepercayaan pengguna. Menurut saya, sudut pandang paling sehat adalah ini: anggap asisten sebagai copilot, bukan autopilot pesawat. Pada malam berkabut atau di jalan tol yang penuh rambu reflektif, ambil alih kendali, dan biarkan sistem mengawasi untukmu di sisa waktu. Kata terakhir tetap di tanganmu - tepatnya di ujung tanganmu.
Pada perjalanan malam berikutnya, saat kamu melihat ikon lampu jauh biru di panel instrumen itu menyala dan padam dengan sendirinya, kamu sudah tahu apa yang terjadi: sebuah kamera, beberapa sensor cahaya, dan algoritma pengambil keputusan yang terus bekerja di belakangnya, bekerja sebagai pengganti matamu. Menurutmu, itu keren kan? Menurut saya, jelas sekali.
Sumber
- High Beam Assist | Innovation - Nissan Global
- Auto High-Beam | Honda Technology
- What Are Automatic High Beams and How Do They Work? - Car ADAS
- What is Mercedes-Benz Adaptive Highbeam Assist?
- Federal Register: FMVSS Lamps, Reflective Devices - Adaptive Driving Beam (NHTSA, 2022)
- Adaptive Headlights - Ansys
- Automatic High Beams (AHB) Complete Operating Guide - 4G Tacoma Forum
- Limitations of High Beam Assist - Kia EV9 Manual
- High Beam Assist Malfunction and Limitations - Genesis 2026
- How to Use IntelliBeam Headlamps - Chevrolet
- BMW USA - Automatic High Beam Assistant Activation
- DNN-Based Perception for Automatic High Beam Control - NVIDIA Developer Blog
- Intelligent headlight control using camera sensors - Patent US8493446B2
- Robust visual detection of brake-lights in front (PMC, 2023)
- How do automatic high-beam headlights work on cars? - AI Stack Exchange
- Headlights - IIHS
- High beam headlamp use rates - Reagan et al., 2017