크루즈 컨트롤과 연료 소비의 관계는 어떠한가
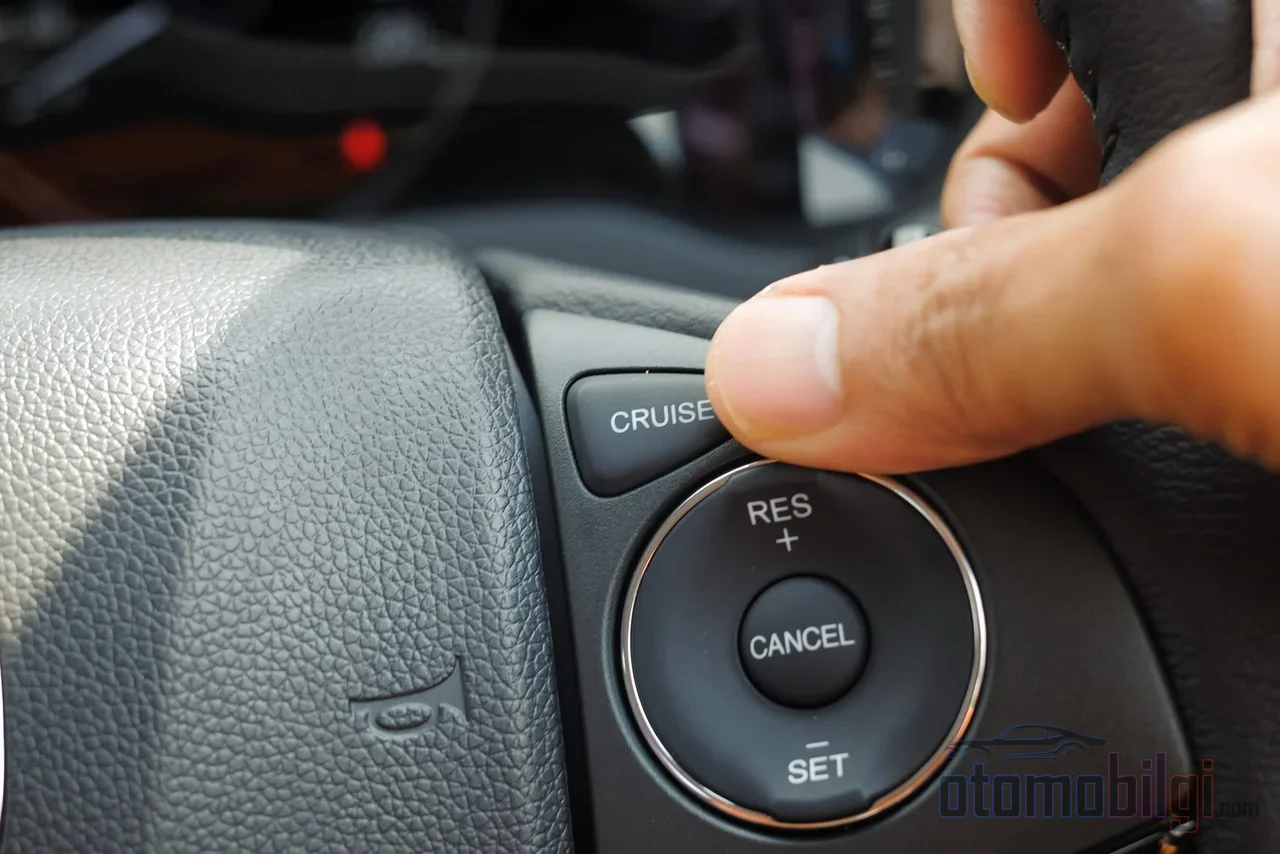
핸들 왼쪽에 있는 그 작은 레버는 대부분의 운전자에게 순수한 이득을 의미합니다: 발을 쉬게 해주고, 속도를 일정하게 유지하며, 연료 절약을 약속합니다. 고속도로에서는 맞는 말입니다. 하지만 길이 오르막이 되기 시작하면 같은 시스템이 반대로 작동하여, 바로 그 절약해야 할 속도를 유지하기 위해 엔진을 억지로 움직이기 시작합니다. 크루즈 컨트롤과 연료 소비의 관계는 한 문장으로 정리되지 않습니다; 도로 프로필에 따라 도움이 되는 만큼 당신에게 불리하게 작용할 수도 있습니다.
크루즈 컨트롤은 연료 소비를 증가시키는가? 짧은 답은 도로의 형태에 달려 있다는 것입니다
질문 자체가 잘못 설계되었습니다: 크루즈 컨트롤은 그 자체로 절약도 하지 않고, 증가도 시키지 않습니다. 그 효과를 결정하는 변수는 시스템이 아니라 지형입니다. 평평하고 트인 고속도로에서 크루즈 컨트롤은 운전자가 인지하지 못하는 미세한 가속을 없애줍니다. 발이 가속 페달 위에 있을 때 속도는 보통 몇 km/s 범위 안에서 흔들리고, 작은 가속이 일어날 때마다 그만큼 연료가 더 소모됩니다. 크루즈 컨트롤이 이 변동을 다듬으면 순수익이 발생합니다.
과학적 측정은 이 그림을 뒷받침합니다. 수동 운전, 전통적인 크루즈 컨트롤, 어댑티브 크루즈 컨트롤을 비교한 주행 연구에 따르면 전통적인 크루즈 컨트롤이 평균 3.3% 더 나은 연료 효율 을 제공하는 것으로 나타났지만, 이 차이가 모든 조건에서 나타나는 것은 아니라는 점도 명확히 밝혀졌습니다. 커뮤니티 규모의 관찰 결과는 7%에서 14%에 이르는 개선 효과를 언급합니다; 보수적이고 재현 가능한 수치는 약 3.3%입니다.
핵심 요약
- 전통적인 크루즈 컨트롤은 수동 운전에 비해 평균 3.3% 더 나은 연료 효율을 제공할 수 있습니다 - 다만 평평한 도로에서만입니다.
- 오르막에서 크루즈 컨트롤은 목표 속도를 유지하기 위해 필요한 것보다 더 많은 출력을 끌어당깁니다; 경사를 고려하지 않는 알고리즘은 비효율적으로 남습니다.
- 어댑티브 크루즈 컨트롤의 에너지 효과는 시나리오에 따라 달라집니다: 복합적인 결과.
- 효율적인 고개 통과 방법: 오르막 전에 가볍게 가속하고, 오르막에서는 속도가 서서히 줄어들도록 두며, 내리막에서는 얻은 속도로 계속 주행하세요.
- 전기차에서 주행 거리 손실은 속도의 제곱으로 증가합니다; 높은 속도를 고정하는 것조차 이제 항상 효율적이지 않습니다.
오르막에서 미세 가속의 함정은 어떻게 작동하는가?
크루즈 컨트롤의 임무 정의는 간단합니다: 설정한 속도를 유지하는 것. 평평한 도로에서는 이 정의가 문제없이 작동합니다. 하지만 오르막에서는 정의가 하나의 결정이 됩니다 - 그리고 시스템은 이 결정을 당신 대신, 당신의 이름으로 내립니다. 경사가 커질수록 차량의 감속을 막기 위해 스로틀 개도가 점진적으로 증가합니다; 고개에 가까워져도 속도는 여전히 설정값으로 표시되지만, 엔진은 이미 부하를 떠받치고 있습니다. 중요한 지점은 바로 여기에 있습니다: 탑승자 입장에서는 아무것도 변한 것이 없고, 계기판은 같은 속도를 표시합니다. 하지만 연료 분사와 토크 요구는 조용히 상승하고 있었습니다.
좀 더 기술적인 수준에서 문제의 원인은 전통적인 크루즈 컨트롤이 경사 정보를 활용할 수 없다는 점입니다. 경사를 고려하지 않고 순수한 피드백만으로 목표에 접근하는 제어 전략은 오르막에서 소비를 줄일 수 없습니다; 이 때문에 학계에서는 경사를 고려하는 어댑티브 알고리즘이 개발되었습니다. 다시 말해, 언덕에서 크루즈 컨트롤의 비효율은 토목공학의 문제가 아니라 제어공학의 문제입니다: 시스템은 언덕 너머를 볼 수 없고, 순간적인 속도 편차만 교정합니다. 운전자는 언덕 너머를 볼 수 있습니다 - 바로 이 때문에 수동 운전은 언덕이 많은 지형에서 한 번 더 돋보입니다.
수동 운전에서의 운동량 활용: 언덕 자체가 하나의 에너지원
숙련된 운전자의 언덕 통과 기법은 세 단계로 요약할 수 있습니다. 먼저 언덕 바로 직전에 살짝 가속 합니다 - 평지에서의 이 가속은 언덕에서 가속하는 것보다 훨씬 효율적입니다. 그다음 오르는 동안 액셀 위치를 일정하게 유지하며 속도가 서서히 떨어지도록 두고, 여기서의 속도 저하는 손해가 아니라 계획된 에너지 교환입니다. 마지막으로 내리막에서 얻은 속도로 언덕을 넘어 다음 평지로 진입합니다. 이 세 가지 조합은 차량의 운동에너지와 위치에너지를 액셀 페달이 아닌 물리 법칙을 통해 관리합니다.
연비 효율적인 운전 가이드에서도 이 접근법을 공식적인 기술로 인정하고 있습니다: 운동량을 활용해 감속하고 교통 상황을 미리 읽는 것은 기본적인 연료 절감 습관으로 꼽힙니다. 저회전에서 엔진의 연료 소비가 적고, 관성 주행 방식은 교차로와 오르막에서 효율적일 수 있다는 점이 제조사 차원에서도 안내되고 있습니다. 크루즈 컨트롤은 이 세 가지 리듬을 만들 수 없습니다. 리듬을 만들려면 도로를 알아야 하기 때문입니다 - 하지만 시스템은 순간만 봅니다.
어댑티브 크루즈 컨트롤: 같은 아이디어의 더 똑똑한 버전이지만, 보장은 없다
어댑티브 크루즈 컨트롤(ACC)은 앞차를 따라가며 차간 거리를 자동으로 유지하는 버전입니다. 논리적으로 더 똑똑하므로 더 효율적일 것으로 기대되지만 - 결과는 엇갈립니다. 미국의 한 국립 연구소의 주요 논문과 실제 주행 조건에서의 추종 연구에 따르면, ACC가 에너지 소비에 미치는 영향은 시나리오마다 다릅니다: 흐름이 원활한 고속도로에서는 긍정적이며, 정체되고 굴곡이 많은 교통 상황에서는 중립적이거나 오히려 부정적일 수 있습니다. 한편 개선된 크루즈 컨트롤 알고리즘이 표준 크루즈 컨트롤보다 테스트된 모든 차량에서 더 높은 연비를 달성했다는 측정 결과도 있습니다 - 즉, 문제는 개념이 아니라 알고리즘이 경사와 교통 예측 능력을 갖추었는지 여부에 있습니다.
EV 사용자들 사이의 논쟁도 비슷한 지점으로 발전하고 있습니다: 크루즈 컨트롤은 운전자가 시스템보다 더 공격적인 액셀 사용을 한다면 주행 거리를 늘립니다. 부드러운 가속과 서서히 감속하는 것은 모든 조건에서 가장 좋은 결과를 냅니다. 크루즈 컨트롤은 이를 때로는 당신보다 더 잘하지만, 언덕에서는 그러지 못합니다.
전기차에서 크루즈 컨트롤과 주행 거리: 다른 물리 법칙, 비슷한 결과
전기차에서는 방정식에 한 축이 더 추가됩니다: 주행 거리는 속도의 제곱에 비례해 증가하는 공기저항 때문에 고속에서 뚜렷하게 줄어듭니다. 고속도로 속도에서는 이에 대한 실측치가 존재합니다. 따라서 EV에서 속도를 고정하는 것만으로는 충분하지 않습니다 - 고정된 값 자체도 낮아야 합니다. 실제 사용자 경험에서는 고속도로에서 105-110 km/h 범위에서 약 7 km/kWh, 시내 주행에서 약 6 km/kWh의 소비가 나타납니다; 도심지 재생제동과 낮은 평균 속도 덕분에 대부분의 EV에서 효율성은 사실 도심에서 더 좋습니다.
크루즈 컨트롤이 여기서 하는 역할은 복합적입니다: 평탄한 고속도로에서는 미세 가속을 막아 km/kWh 이점을 제공하지만, 같은 오르막 논리가 전기차에도 적용됩니다 - 크루즈 컨트롤은 목표 속도를 유지하기 위해 오르막에서 배터리에서 추가 전류를 끌어오고, 내리막에서 그 손실을 재생제동을 통해서만 부분적으로 회수합니다. 왕복 에너지 수지 계산에서는 절대 상쇄되지 않습니다.
| 시나리오 | 크루즈 컨트롤 | 수동 운전 |
|---|---|---|
| 평탄한 고속도로, 차량 없는 교통 | 효율적 - 미세 가속을 제거합니다 | 운전자의 규율에 좌우됩니다 |
| 가파르고 긴 오르막길 | 비효율적 - 목표 속도를 위해 추가 출력을 사용합니다 | 효율적 - 운동량 활용 기법으로 |
| 구불구불한 오르막내리막 도로 | 비효율적 - 경사 정보를 활용할 수 없습니다 | 효율적 - 내리막 속도를 다음 오르막으로 이어갑니다 |
| 정체된 교통 | ACC는 시나리오에 따라 다릅니다 | 부드러운 가속 페달 조작이 유리합니다 |
| 고속도로 고속 주행 시 EV | 일정한 속도 = 공기저항의 제곱 증가 | 속도를 의도적으로 낮추는 것이 가장 효율적입니다 |
어떤 시나리오에서 크루즈 컨트롤이 주행거리에 유리하고, 어떤 경우에 손해일까요?
이 페이지를 한 가지 결론으로 마무리하자면: 크루즈 컨트롤은 평탄하고 긴 개방된 도로 구간에서 사용하세요; 경사가 관여하는 모든 곳에서는 조작권을 다시 가져오세요. 평탄한 고속도로에서 일정한 속도를 유지하는 것은 불필요한 가속을 막고 측정 가능한 절감을 제공합니다 - 평균 약 3.3%, 좋은 조건에서는 그 이상입니다. 반면 길고 가파른 오르막에서는 크루즈 컨트롤이 겉보기에 속도를 유지하지만 실제로는 연료나 배터리를 소모합니다; 여기서는 오르막 전 가속, 오르막에서 일정한 가속 페달로 속도 저하 허용, 내리막에서 운동량을 모으는 기법이 항상 더 저렴합니다. 어댑티브 크루즈 컨트롤은 평지에서 이 이점을 운전자로부터 잘 이어받을 수 있지만, 동작이 시나리오에 따라 달라지므로 보장된다고 할 수 없습니다. 오르막이 보이는 순간 크루즈 컨트롤을 끄세요 - 언덕 너머를 볼 수 있는 유일한 시스템은 핸들 뒤의 운전자입니다.
출처
- Fuel Economy Impacts of Manual, Conventional Cruise Control (Park et al., 2013)
- Adaptive Cruise Control – a Mixed Bag for Fuel Efficiency (Argonne National Laboratory)
- Effect of adaptive cruise control on fuel consumption in real-world driving conditions (Moawad et al., 2024)
- Research on adaptive cruise control algorithm considering terrain (Yang, 2021)
- Fuel-efficient driving techniques (Natural Resources Canada)
- Driving electric vehicles at highway speeds (Wager, 2016)
- How to maximise range by the way you drive (Gridserve)
- Edmunds Tested: Electric Car Range and Consumption
- How to exit a motorway in a fuel-efficient way (Volvo Trucks)