ความสัมพันธ์ระหว่าง Cruise Control กับการสิ้นเปลืองเชื้อเพลิงเป็นอย่างไร
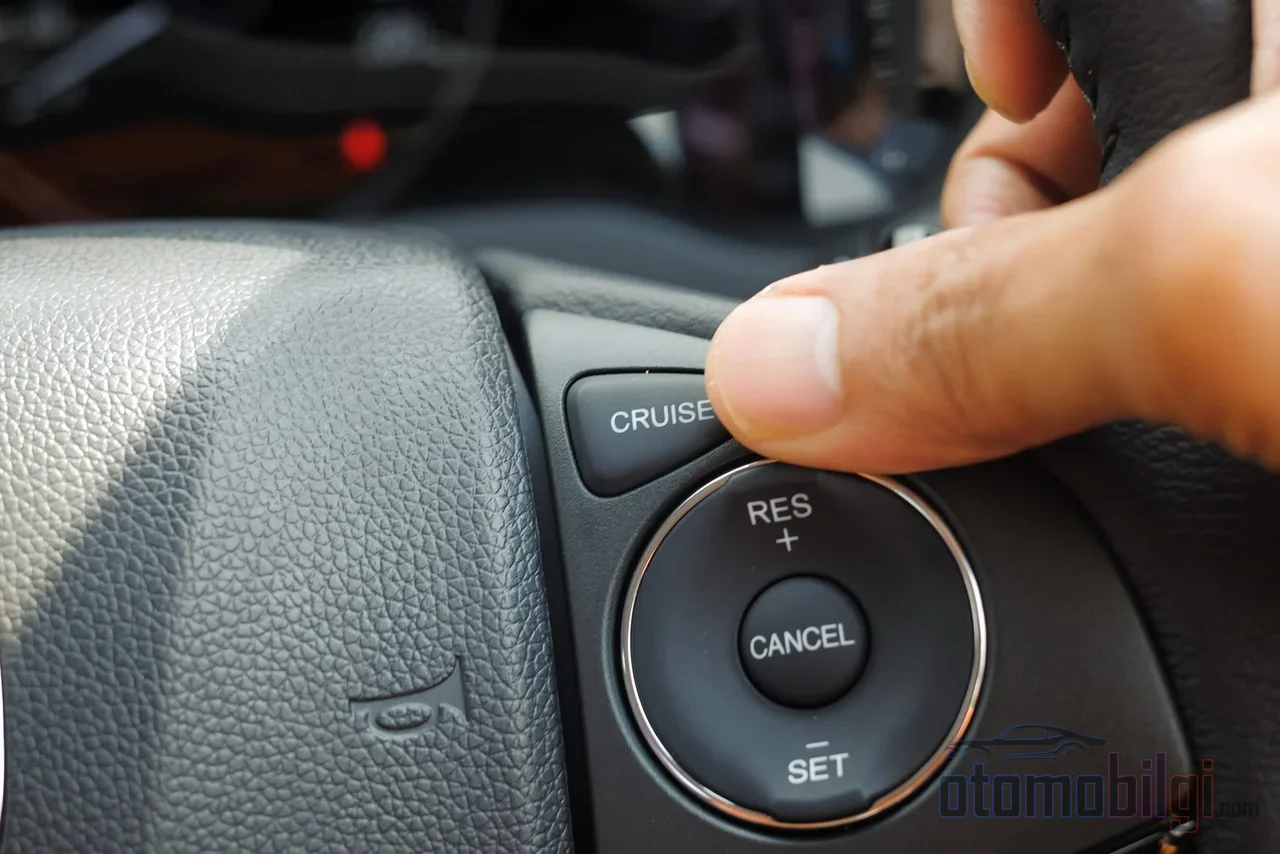
คันเร่งเล็กๆ ทางซ้ายของพวงมาลัย ในสายตาคนขับส่วนใหญ่คือกำไรล้วนๆ: พักเท้า คุมความเร็วให้คงที่ และสัญญาว่าจะประหยัดน้ำมัน บนทางหลวงสิ่งนี้ถูกต้อง แต่เมื่อถนนเริ่มขึ้นทางลาดชัน ระบบเดิมกลับกลายเป็นตรงข้าม และเริ่มบังคับเครื่องยนต์ทำงานหนักเพียงเพื่อรักษาความเร็วที่คาดว่าจะช่วยประหยัดนั่นเอง ความสัมพันธ์ระหว่าง Cruise Control กับการใช้น้ำมันไม่สามารถสรุปได้ในประโยคเดียว; ขึ้นอยู่กับโปรไฟล์ถนน มันอาจเป็นประโยชน์เท่าที่มันทำงานต่อต้านคุณก็ได้
Cruise Control เพิ่มการใช้น้ำมันหรือไม่? คำตอบสั้นๆ ขึ้นอยู่กับลักษณะของถนน
คำถามนี้ในตัวมันเองวางกรอบผิด: Cruise Control ไม่ได้ช่วยประหยัดหรือเพิ่มการใช้น้ำมันด้วยตัวมันเอง ตัวแปรที่กำหนดผลของมันไม่ใช่ระบบ แต่เป็นภูมิประเทศ บนทางหลวงที่ราบและเปิดโล่ง Cruise Control จะขจัดการเร่งความเร็วเล็กน้อยที่คนขับไม่สังเกตเห็น เมื่อเท้าอยู่บนแป้นเร่ง ความเร็วมักแกว่งในช่วงไม่กี่ กม./ชม. และทุกการเร่งเล็กน้อยก็หมายถึงน้ำมันเพิ่มขึ้นทุกครั้ง เมื่อ Cruise Control ตัดการแกว่งนี้ออก กำไรสุทธิก็เกิดขึ้น
การวัดทางวิทยาศาสตร์ยืนยันภาพนี้ งานวิจัยการขับขี่ที่เปรียบเทียบการขับแบบแมนนวล Cruise Control แบบดั้งเดิม และ Adaptive Cruise Control พบว่า Cruise Control แบบดั้งเดิมให้เศรษฐภาพน้ำมันดีกว่าโดยเฉลี่ย 3.3% - แต่ก็ระบุชัดเจนว่าความต่างนี้ไม่พบในทุกเงื่อนไข การสังเกตในระดับชุมชนระบุการปรับปรุงที่สูงถึงช่วง 7% ถึง 14%; ตัวเลขที่อนุรักษ์นิยมและทำซ้ำได้อยู่ที่ประมาณ 3.3%
สิ่งที่น่าสนใจ
- Cruise Control แบบดั้งเดิมสามารถให้เศรษฐภาพน้ำมันดีกว่าโดยเฉลี่ย3.3%เมื่อเทียบกับการขับแบบแมนนวล - บนถนนราบเรียบ
- บนทางลาดชัน Cruise Control จะดึงกำลังมากเกินความจำเป็นเพื่อรักษาความเร็วเป้าหมาย; อัลกอริทึมที่ไม่คำนึงถึงความชันยังคงไม่มีประสิทธิภาพ
- ผลด้านพลังงานของ Adaptive Cruise Control แตกต่างกันตามสถานการณ์: ผลลัพธ์คละกัน
- การขึ้นยอดเขาอย่างมีประสิทธิภาพ: เร่งความเร็วเล็กน้อยก่อนถึงทางขึ้น ปล่อยให้ความเร็วลดลงอย่างช้าๆ ระหว่างขึ้น แล้วใช้ความเร็วที่ได้มาจากทางลงต่อไป
- ในยานยนต์ไฟฟ้า การสูญเสียระยะทางเพิ่มขึ้นตามกำลังสองของความเร็ว; แม้การล็อกความเร็วสูงก็ไม่ได้มีประสิทธิภาพเสมอไปอีกต่อไป
กับดักการเร่งความเร็วเล็กน้อยบนทางชันทำงานอย่างไร?
คำนิยามหน้าที่ของ Cruise Control นั้นง่าย: รักษาความเร็วที่คุณตั้งไว้ บนถนนราบเรียบ คำนิยามนี้ทำงานได้ไม่มีปัญหา แต่บนทางลาดชัน คำนิยามกลายเป็นการตัดสินใจ - และระบบตัดสินใจนั้นแทนคุณ ในนามของคุณ ยิ่งความชันเพิ่มขึ้น การเปิดปีกผีเสื้อจะเพิ่มขึ้นทีละขั้นเพื่อป้องกันไม่ให้รถช้าลง; แม้ความเร็วยังแสดงค่าที่ตั้งไว้ แต่เครื่องยนต์ก็แบกภาระแล้วเมื่อใกล้ยอดเขา จุดสำคัญอยู่ตรงนี้: จากมุมมองของผู้โดยสาร ไม่มีอะไรเปลี่ยนแปลง หน้าปัดยังแสดงความเร็วเท่าเดิม แต่การฉีดน้ำมันและแรงบิดที่ต้องการเพิ่มขึ้นอย่างเงียบๆ
ในเชิงเทคนิคมากขึ้น ที่มาของปัญหาคือ Cruise Control แบบดั้งเดิมไม่สามารถใช้ข้อมูลความชันได้ กลยุทธ์การควบคุมที่เข้าใกล้เป้าหมายด้วยการป้อนกลับเพียงอย่างเดียวโดยไม่คำนึงถึงความชัน ไม่สามารถลดการใช้น้ำมันบนทางชันได้; ด้วยเหตุนี้ ในวงการวิชาการจึงมีการพัฒนาอัลกอริทึมแบบปรับตัวที่คำนึงถึงความชัน พูดอีกนัยหนึ่ง ประสิทธิภาพที่ลดลงของ Cruise Control บนทางลาดชันไม่ใช่ปัญหาด้านวิศวกรรมก่อสร้าง แต่เป็นปัญหาด้านวิศวกรรมระบบควบคุม: ระบบมองไม่เห็นสิ่งที่อยู่เลยยอดเนิน จึงแค่แก้ไขความคลาดเคลื่อนของความเร็วในทันทีเท่านั้น ส่วนผู้ขับมองเห็นสิ่งที่อยู่เลยยอดเนิน - และด้วยเหตุนี้เองการขับด้วยมือจึงโดดเด่นขึ้นมาอีกครั้งบนพื้นที่ลาดชัน
การใช้โมเมนตัมเมื่อขับด้วยมือ: ตัวเนินเองก็คือแหล่งพลังงาน
เทคนิคการข้ามยอดเนินของผู้ขับที่มีประสบการณ์สรุปได้ในสามขั้นตอน อย่างแรกคือความเร่งขึ้นเล็กน้อยก่อนถึงทางขึ้นพอดี - บนทางราบ การเร่งความเร็วแบบนี้มีประสิทธิภาพมากกว่าบนทางลาดมาก ต่อมาคือรักษาระดับคันเร่งให้คงที่ตลอดการขึ้น และปล่อยให้ความเร็วลดลงอย่างช้าๆ; การเสียความเร็ว ณ ที่นี้ไม่ใช่ความเสียหาย แต่เป็นการแลกเปลี่ยนพลังงานอย่างมีแผน สุดท้ายคือใช้ความเร็วที่ได้รับจากการลงเนินข้ามยอดเนินแล้วเข้าสู่ช่วงทางราบถัดไป ทั้งสามขั้นตอนนี้จัดการพลังงานจลน์และพลังงานศักย์ของยานพาหนะผ่านฟิสิกส์ แทนที่จะใช้แป้นคันเร่ง
คู่มือการขับขี่อย่างมีประสิทธิภาพยืนยันแนวทางนี้ว่าเป็นเทคนิคที่เป็นทางการด้วย: การชะลอด้วยโมเมนตัมและการอ่านสถานการณ์จราจรล่วงหน้า ถูกจัดเป็นพฤติกรรมพื้นฐานในการประหยัดเชื้อเพลิง ในระดับผู้ผลิตก็ระบุเช่นกันว่าเครื่องยนต์กินเชื้อเพลิงน้อยที่รอบต่ำ ส่วนแนวทางรอบเดินเครื่องเปล่าสามารถมีประสิทธิภาพบนทางแยกและทางราบได้ Cruise Control สร้างจังหวะทั้งสามนี้ไม่ได้ เพราะการสร้างจังหวะต้องรู้จักถนน - แต่มันเห็นเพียงความเป็นปัจจุบันเท่านั้น
Adaptive Cruise Control: เวอร์ชันที่ฉลาดกว่าของแนวคิดเดิม แต่ไม่มีการรับประกัน
Adaptive Cruise Control (ACC) คือเวอร์ชันที่ติดตามยานพาหนะด้านหน้าและรักษาระยะห่างโดยอัตโนมัติ เมื่อฉลาดกว่าตามตรรกะ จึงคาดว่าจะมีประสิทธิภาพมากกว่า - แต่ผลลัพธ์กลับปนกัน สิ่งพิมพ์เด่นของห้องปฏิบัติการแห่งชาติในสหรัฐอเมริกา และงานศึกษาการติดตามในสภาพการขับขี่จริง แสดงให้เห็นว่าผลของ ACC ต่อการใช้พลังงานแตกต่างกันไปในแต่ละสถานการณ์: ให้ผลเชิงบวกบนทางหลวงที่จราจรคล่องตัว แต่ให้ผลเป็นกลางหรือแม้แต่เชิงลบในจราจรหนาแน่นและแปรปรวน ในทางกลับกัน มีการวัดด้วยว่าอัลกอริทึม Cruise Control ที่ได้รับการปรับปรุงให้ผลประหยัดเชื้อเพลิงสูงกว่า Cruise Control มาตรฐานในยานพาหนะทุกคันที่ทดสอบ - กล่าวคือปัญหาไม่ได้อยู่ที่แนวคิด แต่อยู่ที่ว่าอัลกอริทึมได้รับการติดตั้งความสามารถในการคาดการณ์ความลาดชันและจราจรหรือไม่
การถกเถียงกันในหมู่ผู้ใช้ EV ก็พัฒนาไปสู่จุดที่คล้ายกัน: Cruise Control เพิ่มระยะทางเดินได้ หากผู้ขับมีการใช้คันเร่งที่ก้าวร้าวกว่าที่มันทำ การเร่งและชะลออย่างนุ่มนวลให้ผลลัพธ์ที่ดีที่สุดในทุกเงื่อนไข; Cruise Control ทำสิ่งนี้ได้ดีกว่าคุณในบางครั้ง แต่ทำไม่ได้บนทางลาดชัน
Cruise Control และระยะทางเดินได้ในยานยนต์ไฟฟ้า: ฟิสิกส์ต่างกัน ผลลัพธ์คล้ายกัน
ในยานยนต์ไฟฟ้า สมการนี้ได้ระยะแกนเพิ่มอีกหนึ่งแกน: ระยะทางเดินได้ลดลงอย่างชัดเจนที่ความเร็วสูง เนื่องจากแรงต้านอากาศที่เพิ่มขึ้นตามกำลังสองของความเร็ว; ที่ความเร็วระดับทางหลวง มีค่าที่วัดได้จริงปรากฏอยู่ ด้วยเหตุนี้ ใน EV แค่รักษาความเร็วให้คงที่ยังไม่พอ - ค่าที่ตั้งไว้เองก็ต้องต่ำด้วย ในประสบการณ์ของผู้ใช้จริง พบการใช้พลังงานระดับ ~7 กม./kWh บนทางหลวงในช่วง 105-110 กม./ชม. และ ~6 กม./kWh ในเมือง; เนื่องจากการเบรกแบบรับพลังงานในเมืองและความเร็วเฉลี่ยที่ต่ำ ประสิทธิภาพของ EV ส่วนใหญ่จึงดีกว่าในเมืองจริง ๆ
บทบาทของ Cruise Control ในจุดนี้ค่อนข้างซับซ้อน: บนทางหลวงที่ราบเรียง มันช่วยป้องกันการเร่งความเร็วเล็ก ๆ น้อย ๆ ทำให้ได้เปรียบด้าน km/kWh แต่ตรรกะเรื่องทางลาดชันเดียวกันก็ใช้ได้กับรถไฟฟ้าเช่นกัน - Cruise Control ดึงกระแสไฟเพิ่มจากแบตเตอรี่เพื่อรักษาความเร็วเป้าหมายบนทางชัน และเรียกคืนผลประโยชน์ได้เพียงบางส่วนผ่านการเบรกแบบรับพลังงานในขาลง ในการคิดบัญชีพลังงานแบบไป-กลับ มันไม่มีวันคืนสู่ศูนย์
| สถานการณ์ | Cruise Control | ขับด้วยตนเอง |
|---|---|---|
| ทางหลวงราบเรียง การจราจรคล่องตัว | มีประสิทธิภาพ - ขจัดการเร่งความเร็วเล็ก ๆ น้อย ๆ | ขึ้นอยู่กับวินัยของผู้ขับขี่ |
| ทางชันชันและยาว | แพง - ดึงพลังงานเพิ่มเพื่อรักษาความเร็วเป้าหมาย | มีประสิทธิภาพ - ด้วยเทคนิคโมเมนตัม |
| ถนนลาดชันลาดเทมีทั้งขึ้นและลง | ไม่มีประสิทธิภาพ - ใช้ข้อมูลความชันไม่ได้ | มีประสิทธิภาพ - พาความเร็วจากขาลงไปใช้กับขาขึ้นถัดไป |
| การจราจรหนาแน่น | ACC ขึ้นอยู่กับสถานการณ์ | การควบคุมคันเร่งที่นุ่มนวลได้เปรียบ |
| EV ที่ความเร็วทางหลวงสูง | ความเร็วคงที่ = แรงต้านอากาศเพิ่มขึ้นแบบกำลังสอง | การลดความเร็วอย่างมีสติให้ประสิทธิภาพสูงสุด |
สถานการณ์แบบไหน Cruise Control เป็นมิตรกับระยะทาง และกรณีไหนมันแพง?
หากต้องสรุปหน้านี้ด้วยข้อสรุปเดียว: ใช้ Cruise Control ในช่วงถนนที่ราบเรียง ยาว และโล่ง; และคืนการควบคุมทุกครั้งที่ความชันเข้ามามีบทบาท การรักษาความเร็วคงที่บนทางหลวงราบเรียงช่วยป้องกันการเร่งที่ไม่จำเป็นและให้ผลประหยัดที่วัดได้ - โดยเฉลี่ยราว %3,3 และมากกว่านั้นในสภาพที่ดี แต่บนทางชันชันและยาว Cruise Control รักษาความเร็วเพียงในเชิงภาพ แต่ในความเป็นจริงกินเชื้อเพลิงหรือแบตเตอรี่; ที่นี่เทคนิคการเร่งเบา ๆ ก่อนถึงทางชัน การปล่อยให้ความเร็วลดลงบนขาขึ้นด้วยคันเร่งคงที่ และการเก็บโมเมนตัมบนขาลง ถูกกว่าเสมอ Adaptive Cruise Control สามารถรับข้อได้เปรียบนี้จากผู้ขับขี่ได้ดีบนถนนราบเรียง แต่เนื่องจากพฤติกรรมของมันแตกต่างตามสถานการณ์ จึงไม่ถือเป็นการรับประกัน เมื่อไหร่ที่เห็นทางชัน ให้ปิด Cruise Control ทันที - ระบบเดียวที่มองเห็นสิ่งที่อยู่เลยสันเขาคือผู้ขับขี่หลังพวงมาลัย
แหล่งอ้างอิง
- Fuel Economy Impacts of Manual, Conventional Cruise Control (Park et al., 2013)
- Adaptive Cruise Control – a Mixed Bag for Fuel Efficiency (Argonne National Laboratory)
- Effect of adaptive cruise control on fuel consumption in real-world driving conditions (Moawad et al., 2024)
- Research on adaptive cruise control algorithm considering terrain (Yang, 2021)
- Fuel-efficient driving techniques (Natural Resources Canada)
- Driving electric vehicles at highway speeds (Wager, 2016)
- How to maximise range by the way you drive (Gridserve)
- Edmunds Tested: Electric Car Range and Consumption
- How to exit a motorway in a fuel-efficient way (Volvo Trucks)