क्रूज़ कंट्रोल और ईंधन खपत का संबंध कैसा होता है
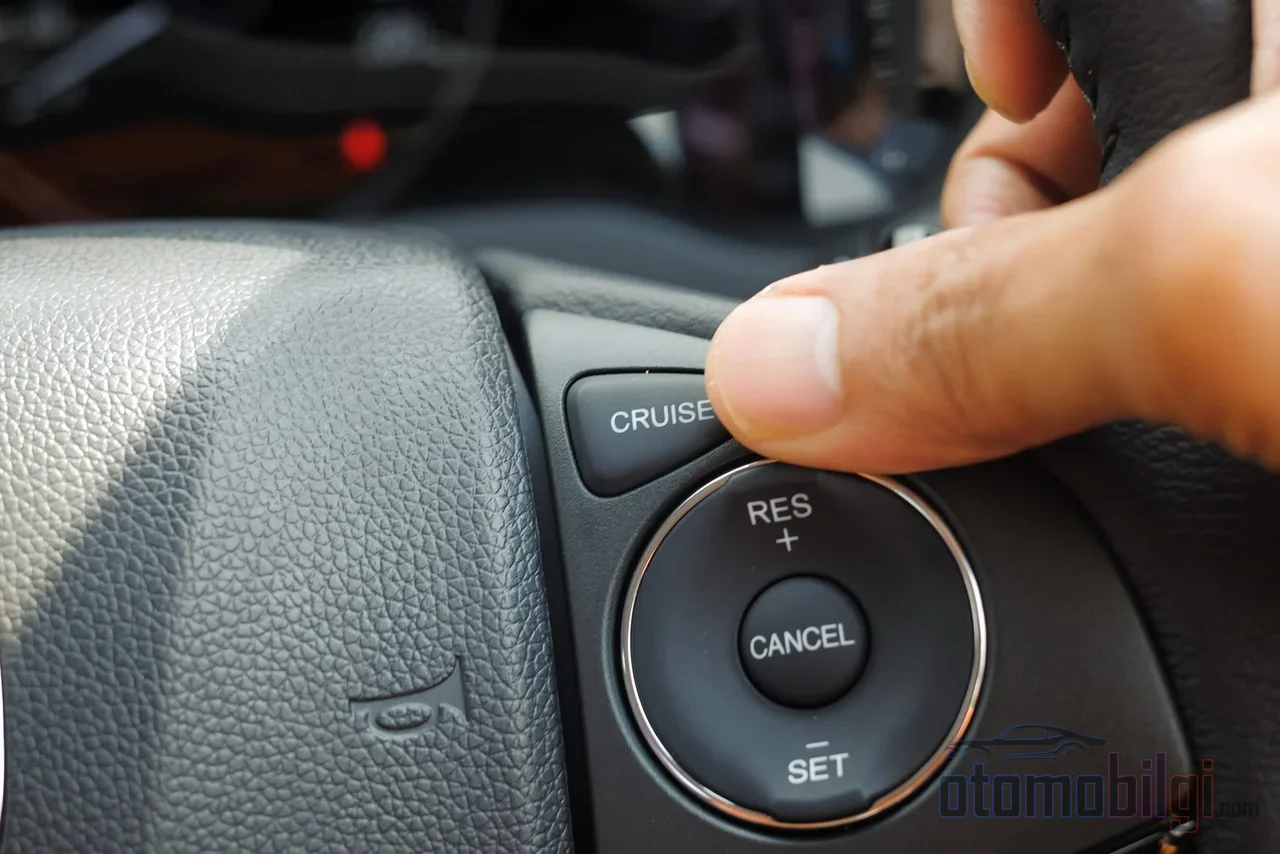
स्टीयरिंग के बाईं ओर वह छोटी लीवर, अधिकांश ड्राइवरों की नज़र में शुद्ध फ़ायदे का प्रतीक है: यह पैरों को आराम देता है, गति को स्थिर रखता है और ईंधन की बचत का वादा करता है। राजमार्ग पर यह सही है। लेकिन जब सड़क ऊपर चढ़ने लगती है तो वही सिस्टम उल्टा हो जाता है और ठीक उसी गति को बनाए रखने के लिए, जिससे बचत की उम्मीद होती है, इंजन पर दबाव डालने लगता है। Cruise Control का ईंधन खपत से संबंध एक वाक्य में समाहित नहीं होता; सड़क के प्रोफ़ाइल के अनुसार यह जितना आपके काम आ सकता है, उतना ही आपके विरुद्ध भी काम कर सकता है।
क्या Cruise Control ईंधन खपत बढ़ाता है? छोटा उत्तर सड़क के आकार पर निर्भर करता है
सवाल अपने आप में गलत ढंग से रखा गया है: Cruise Control अकेले न तो बचत कराता है और न ही खपत बढ़ाता है। इसके प्रभाव को निर्धारित करने वाला कारक सिस्टम नहीं, बल्कि इलाका है। सपाट और खुले राजमार्ग पर Cruise Control, ड्राइवर के ध्यान में न आने वाले सूक्ष्म त्वरणों को समाप्त कर देता है। जब पैर एक्सिलरेटर पर टिका रहता है, तो गति आमतौर पर कुछ km/s के दायरे में ऊपर-नीचे होती रहती है और हर छोटा त्वरण हर बार थोड़ा और ईंधन खर्च करता है। जब Cruise Control इस उतार-चढ़ाव को समतल कर देता है, तो शुद्ध लाभ सामने आता है।
वैज्ञानिक माप इस तस्वीर की पुष्टि करता है। मैन्युअल, पारंपरिक Cruise Control और अडैप्टिव Cruise Control की तुलना करने वाले एक ड्राइविंग अध्ययन ने दिखाया कि पारंपरिक Cruise Control औसतन %3,3 बेहतर ईंधन दक्षता प्रदान करता है - लेकिन यह भी स्पष्ट रूप से बताया गया कि यह अंतर हर परिस्थिति में नहीं मिलता। समुदाय-स्तरीय अवलोकन %7 से %14 तक के सुधारों की बात करते हैं; जबकि रूढ़िवादी और दोहराए जा सकने वाला आंकड़ा लगभग %3,3 है।
मुख्य बातें
- पारंपरिक Cruise Control, मैन्युअल ड्राइविंग की तुलना में औसतन %3,3 बेहतर ईंधन दक्षता प्रदान कर सकता है - सपाट सड़क पर।
- चढ़ाई पर Cruise Control लक्ष्य गति बनाए रखने के लिए आवश्यकता से अधिक शक्ति खींचता है; ढाल को ध्यान में न रखने वाले एल्गोरिदम अक्षम रह जाते हैं।
- अडैप्टिव Cruise Control का ऊर्जा प्रभाव परिदृश्य के अनुसार बदलता है: मिश्रित परिणाम।
- कुशल चोटी पार करना: चढ़ाई से पहले हल्का तेज़ करें, चढ़ाई पर गति को धीरे-धीरे घटने दें, और उतरते समय मिली गति से आगे बढ़ें।
- इलेक्ट्रिक वाहनों में रेंज की हानि गति के वर्ग के साथ बढ़ती है; अब उच्च गति स्थिर रखना भी हमेशा कुशल नहीं रहता।
चढ़ाई पर सूक्ष्म त्वरण का जाल कैसे काम करता है?
एक Cruise Control का कार्य-परिभाषा सरल है: आपके द्वारा निर्धारित गति को बनाए रखना। सपाट सड़क पर यह परिभाषा बिना किसी समस्या के काम करती है। लेकिन चढ़ाई पर यह परिभाषा एक निर्णय बन जाती है - और सिस्टम यह निर्णय आपकी जगह, आपकी ओर से ले लेता है। जैसे-जैसे ढाल बढ़ती है, वाहन के धीमा होने को रोकने के लिए थ्रॉटल खुलाव धीरे-धीरे बढ़ता जाता है; चोटी पास आने पर गति अब भी निर्धारित मान पर दिखाई देती है, पर इंजन अब भार उठा रहा होता है। महत्वपूर्ण बिंदु यहाँ है: यात्री के दृष्टिकोण से कुछ भी नहीं बदला है, डैशबोर्ड वही गति दिखाता है। लेकिन ईंधन इंजेक्शन और टॉर्क की मांग चुपचाप बढ़ गई है।
अधिक तकनीकी स्तर पर समस्या का स्रोत यह है कि पारंपरिक Cruise Control ढाल की जानकारी का उपयोग नहीं कर सकता। ढाल को ध्यान में रखे बिना, केवल शुद्ध फीडबैक से लक्ष्य तक पहुँचने वाली नियंत्रण रणनीति चढ़ाई पर खपत नहीं घटा सकती; इसी कारण अकादमिक जगत में ढाल को ध्यान में रखने वाले अडैप्टिव एल्गोरिदम विकसित किए गए। दूसरे शब्दों में, चढ़ाई पर Cruise Control की अक्षमता सिविल इंजीनियरिंग नहीं, बल्कि कंट्रोल इंजीनियरिंग का मामला है: सिस्टम ऊँचाई के पार नहीं देख सकता, यह केवल तात्कालिक गति विचलन को ठीक करता है। ड्राइवर ऊँचाई के पार देख सकता है - और ठीक इसी कारण से मैनुअल ड्राइविंग चढ़ाई वाले इलाके में एक बार फिर आगे निकल जाती है।
मैनुअल ड्राइविंग में मोमेंटम का उपयोग: ऊँचाई स्वयं ही ऊर्जा का स्रोत है
अनुभवी ड्राइवरों की ऊँचाई पार करने की तकनीक को तीन चरणों में सारांशित किया जा सकता है। पहले, चढ़ाई के ठीक पहले हल्का तेज़ हो जाना - समतल हिस्से में यह त्वरण चढ़ाई की तुलना में कहीं अधिक कुशल है। फिर, चढ़ाई के दौरान एक्सीलरेटर की स्थिति को स्थिर रखना और गति के धीरे-धीरे घटने देना; यहाँ गति का नुकसान हानि नहीं, बल्कि एक योजनाबद्ध ऊर्जा विनिमय है। अंत में, उतराई में प्राप्त गति से ऊँचाई पार करके अगले समतल हिस्से में प्रवेश करना। यह त्रिक, वाहन की गतिज और स्थितिज ऊर्जा को एक्सीलरेटर पेडल के बजाय भौतिकी के माध्यम से प्रबंधित करता है।
कुशल ड्राइविंग गाइड इस दृष्टिकोण को एक आधिकारिक तकनीक के रूप में भी मान्यता देते हैं: मोमेंटम से गति धीमी करना और यातायात को पहले से पढ़ना, बुनियादी ईंधन बचत व्यवहारों में गिना जाता है। कम आरपीएम पर इंजन कम ईंधन खर्च करता है, और कोस्टिंग दृष्टिकोण चौराहों और ढलानों पर कुशल हो सकता है - यह जानकारी निर्माता स्तर पर भी दी जाती है। Cruise Control यह त्रिक लय नहीं बना सकता क्योंकि लय बनाने के लिए उसे रास्ता जानना ज़रूरी है - जबकि वह केवल वर्तमान क्षण देखता है।
एडेप्टिव Cruise Control: उसी विचार का अधिक बुद्धिमान संस्करण, लेकिन कोई गारंटी नहीं
एडेप्टिव Cruise Control (ACC), सामने वाले वाहन का पीछा करने और दूरी को स्वतः बनाए रखने वाला संस्करण है। तार्किक रूप से अधिक बुद्धिमान होने के कारण इससे अधिक कुशल होने की अपेक्षा की जाती है - परिणाम मिश्रित है। अमेरिका के एक राष्ट्रीय प्रयोगशाला की प्रमुख प्रकाशन और वास्तविक दुनिया की ड्राइविंग परिस्थितियों में फॉलोइंग अध्ययन दिखाते हैं कि ACC का ऊर्जा खपत पर प्रभाव परिदृश्य के अनुसार बदलता है: मुक्त-प्रवाह वाले हाईवे पर सकारात्मक, घने और उतार-चढ़ाव वाले यातायात में तटस्थ या यहाँ तक कि नकारात्मक हो सकता है। दूसरी ओर, एक बेहतर Cruise Control एल्गोरिथम ने परीक्षण किए गए सभी वाहनों में मानक Cruise Control की तुलना में अधिक ईंधन दक्षता प्राप्त की है - यानी समस्या अवधारणा में नहीं, बल्कि एल्गोरिथम के ढाल और यातायात पूर्वानुमान से सुसज्जित होने या न होने में है।
EV उपयोगकर्ताओं के बीच की बहस भी इसी तरह के बिंदु पर पहुँच रही है: यदि ड्राइवर Cruise Control से अधिक आक्रामक एक्सीलरेशन का उपयोग करता है, तो यह रेंज बढ़ाता है। कोमल त्वरण और मंदी हर स्थिति में सर्वोत्तम परिणाम देती है; Cruise Control यह कभी-कभी आपसे बेहतर करता है, लेकिन चढ़ाई पर नहीं कर सकता।
इलेक्ट्रिक वाहन में Cruise Control और रेंज: अलग भौतिकी, समान परिणाम
इलेक्ट्रिक वाहनों में समीकरण एक और अक्ष प्राप्त करता है: रेंज, गति के वर्ग के अनुसार बढ़ने वाले वायुगतिकीय प्रतिरोध के कारण उच्च गति पर स्पष्ट रूप से घट जाती है; हाईवे गति पर इसकी मापी गई मात्रा मौजूद है। इसलिए EV में केवल गति स्थिर रखना पर्याप्त नहीं है - स्थिर किया गया मान स्वयं भी कम होना चाहिए। वास्तविक उपयोगकर्ता अनुभवों में हाईवे पर 105-110 km/s की सीमा में ~7 km/kWh और शहर के भीतर ~6 km/kWh की खपत देखी जाती है; शहर के भीतर की रिजनरेटिव ब्रेकिंग और कम औसत गति के कारण ज़्यादातर EVs में दक्षता असल में शहर में बेहतर होती है।
यहाँ Cruise Control की भूमिका जटिल है: सपाट हाईवे पर यह सूक्ष्म त्वरणों को रोककर km/kWh लाभ देता है, लेकिन वही ढलान का तर्क इलेक्ट्रिक वाहनों पर भी लागू होता है - Cruise Control लक्ष्य गति बनाए रखने के लिए चढ़ाई पर बैटरी से अतिरिक्त करंट खींचता है और उतराई पर लाभ केवल रिजनरेटिव ब्रेकिंग के ज़रिए आंशिक रूप से वापस पाता है। आने-जाने की ऊर्जा गणना में यह कभी शून्य नहीं होता।
| परिदृश्य | Cruise Control | मैनुअल ड्राइविंग |
|---|---|---|
| सपाट हाईवे, हल्का ट्रैफ़िक | कुशल - सूक्ष्म त्वरणों को समाप्त करता है | ड्राइवर के अनुशासन पर निर्भर |
| खड़ी और लंबी चढ़ाई | महंगा - लक्ष्य गति के लिए अतिरिक्त शक्ति खींचता है | कुशल - मोमेंटम तकनीक से |
| उतार-चढ़ाव वाला घुमावदार रास्ता | अकुशल - ढलान की जानकारी का उपयोग नहीं कर सकता | कुशल - उतराई की गति को अगली चढ़ाई तक ले जाता है |
| घना ट्रैफ़िक | ACC परिदृश्य के अनुसार बदलता है | कोमल थ्रॉटल नियंत्रण लाभदायक |
| EV, उच्च हाईवे गति | स्थिर गति = वर्गाकार बढ़ती हवा का प्रतिरोध | गति जानबूझकर कम करना सबसे कुशल |
किस परिदृश्य में Cruise Control रेंज के लिए अनुकूल है, और कब यह महंगा पड़ता है?
इस पृष्ठ को एक ही निष्कर्ष के साथ समाप्त करें तो: Cruise Control का उपयोग सपाट, लंबे और खुले मार्ग खंडों पर करें; जहाँ ढलान भूमिका निभाती है, वहाँ नियंत्रण वापस ले लें। सपाट हाईवे पर स्थिर गति बनाए रखना अनावश्यक त्वरणों को रोकता है और मापनीय बचत कराता है - औसतन लगभग 3.3%, अच्छी परिस्थितियों में इससे अधिक। लेकिन लंबी और खड़ी चढ़ाइयों पर Cruise Control गति को केवल दिखावे में बनाए रखता है, जबकि वास्तव में ईंधन या बैटरी खर्च करता है; यहाँ चढ़ाई से पहले हल्का त्वरण, चढ़ाई के दौरान स्थिर थ्रॉटल के साथ गति गिरने देना और उतराई पर मोमेंटम इकट्ठा करने की तकनीक हमेशा अधिक सस्ती होती है। Adaptive Cruise Control सपाट सड़क पर यह लाभ ड्राइवर से अच्छी तरह ले सकता है, लेकिन इसका व्यवहार परिदृश्य के अनुसार बदलता है, इसलिए इसे गारंटी नहीं माना जा सकता। जैसे ही आपको ढलान दिखे, Cruise Control बंद कर दें - टीले के पार देखने वाला एकमात्र सिस्टम स्टीयरिंग के पीछे बैठा ड्राइवर है।
स्रोत
- Manual, Conventional Cruise Control का ईंधन अर्थव्यवस्था पर प्रभाव (Park et al., 2013)
- Adaptive Cruise Control - ईंधन दक्षता के लिए मिश्रित परिणाम (Argonne National Laboratory)
- वास्तविक ड्राइविंग परिस्थितियों में adaptive cruise control का ईंधन खपत पर प्रभाव (Moawad et al., 2024)
- भू-दृश्य को ध्यान में रखते हुए adaptive cruise control एल्गोरिथम पर शोध (Yang, 2021)
- ईंधन-कुशल ड्राइविंग तकनीकें (Natural Resources Canada)
- हाईवे गति पर इलेक्ट्रिक वाहन चलाना (Wager, 2016)
- ड्राइविंग शैली से रेंज कैसे अधिकतम करें (Gridserve)
- Edmunds परीक्षण: इलेक्ट्रिक कार की रेंज और खपत
- ईंधन-कुशल तरीके से मोटरवे कैसे छोड़ें (Volvo Trucks)