定速巡航与油耗之间有什么关系
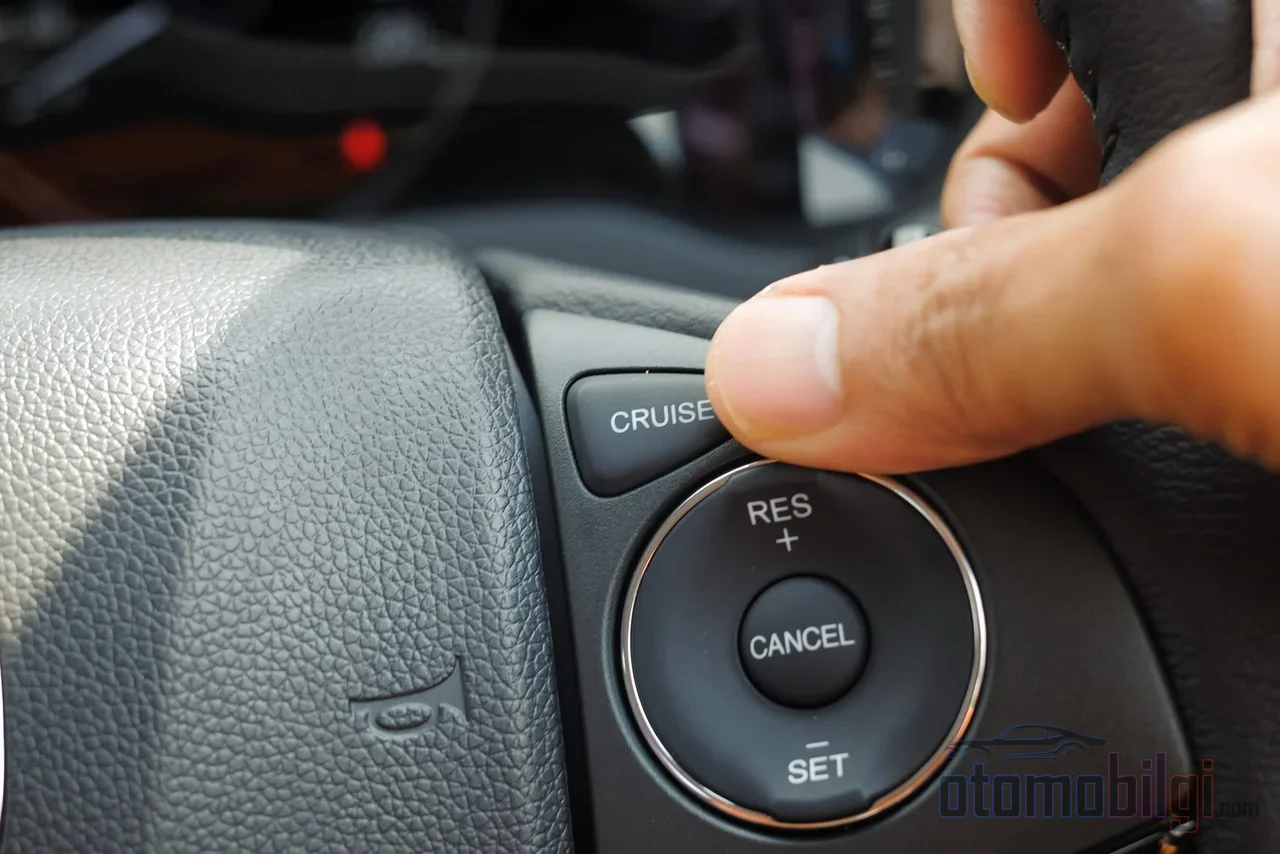
方向盘左侧的那个小拨杆,在大多数驾驶者眼中意味着纯赚不亏: 它让双脚得到休息,稳定车速,并承诺节省燃油. 在高速公路上,这确实是对的. 但当道路开始爬升时,同一套系统会反过来,为了维持那本该省油的速度,开始让发动机吃力地运转. 定速巡航与油耗之间的关系无法用一句话概括; 根据道路profile的不同,它既能帮到你,也可能对你不利.
定速巡航会增加油耗吗? 简短的回答是:取决于道路的形状
这个问题本身就问得不准确: 定速巡航本身既不省油也不费油. 决定其效果的变量不是系统本身,而是地形. 在平坦开阔的高速公路上,定速巡航可以消除驾驶者察觉不到的微小加速. 当脚停在油门踏板上时,车速通常会在几km/s的范围内波动,而每一次微小的加速都意味着多消耗一点燃油. 当定速巡航削平了这种波动时,净收益就显现出来.
科学测量也证实了这一图景. 一项对比手动驾驶、传统定速巡航和自适应定速巡航的驾驶研究显示,传统定速巡航平均能带来3.3%的更好燃油经济性 ——但也明确指出,这一差距并非在所有条件下都存在. 社区规模的实际观察报告了高达7%到14%的改善幅度; 而保守且可重复验证的数字约为3.3%.
要点总结
- 与传统定速巡航相比,传统定速巡航平均可提供3.3%的更好燃油经济性——但仅在平坦道路上.
- 在上坡时,定速巡航为了维持目标车速会输出超出所需的功率; 不考虑坡度的算法仍然低效.
- 自适应巡航控制的能耗影响因场景而异: 结果喜忧参半.
- 高效通过坡顶的方法: 上坡前稍微加速,爬坡时允许车速缓慢下降,下坡时利用获得的速度继续前进.
- 在电动车上,续航损耗随速度的平方增加; 即使是锁定高速也不再总是高效的做法.
上坡时微小加速的陷阱是如何运作的?
定速巡航的任务定义很简单: 保持你设定的车速. 在平坦道路上,这一定义运作良好. 但在上坡时,定义变成了一种决策——而系统会替你、以你的名义做出这个决定. 随着坡度增加,为了防止车辆减速,节气门开度会逐步增大; 即使车速仍然显示在设定值上,发动机实际上已经在承载负荷. 关键点在于: 从乘客的角度来看,什么都没有变化,仪表上显示的还是同样的车速. 但燃油喷射和扭矩需求已经在悄然上升.
从更技术的层面来看,问题的根源在于传统定速巡航无法利用坡度信息. 这种不考虑坡度、仅凭反馈趋近目标的控制策略无法降低坡道上的油耗; 因此在学术界,人们开发出了能将坡度纳入考量的自适应算法. 换句话说,定速巡航在坡道上的低效是一个控制工程问题,而非土木工程问题: 系统看不到坡顶之外的路况,只能修正瞬时的速度偏差. 而驾驶者能看到坡顶之外——正因如此,在丘陵地带,手动驾驶再次脱颖而出.
手动驾驶中利用动量: 坡顶本身就是一种能量来源
经验丰富的驾驶者的过坡技巧可以概括为三个步骤. 首先,在临近坡道之前轻微加速——在平路上加速比在坡道上加速高效得多. 然后在整个上坡过程中保持油门开度不变,让车速缓慢下降; 在这里,速度损失并非损失,而是一次有计划的能量交换. 最后,利用下坡获得的速度冲过坡顶,进入下一个平路段. 这三个步骤通过物理原理而非油门踏板来管理车辆的动能和势能.
高效驾驶指南也将这一方法认可为正式的驾驶技巧: 利用动量减速和预判交通被认为是基本的节油驾驶习惯. 制造商层面的信息也表明,发动机在低转速下油耗较低,而滑行 approach 在路口和出口处也可能较为高效. 定速巡航无法建立这一三步节奏,因为建立节奏需要了解道路——而它只能看到当下.
自适应巡航控制: 同一理念的更智能版本,但没有保证
自适应巡航控制(ACC)是能够跟随前车并自动保持车距的版本. 从逻辑上讲它更智能,因此预期也更高效——但结果好坏参半. 美国一家国家实验室的重点发表论文以及在真实世界驾驶条件下开展的后续研究表明,ACC 对能耗的影响因场景而异: 在自由流畅的高速公路上有积极效果,在拥挤和波动的交通中则为中性甚至负面. 另一方面,有测量显示,经过改进的定速巡航算法在所有受测车辆上都取得了比标准定速巡航更高的燃油经济性——也就是说,问题不在概念本身,而在于算法是否具备坡度和交通预判能力.
电动车用户之间的讨论也朝着类似的方向发展: 如果驾驶者自身的油门使用比系统更激进,定速巡航反而能增加续航. 平缓加速与减速在任何条件下都能带来最佳结果; 定速巡航有时做得比你更好,但在坡道上则做不到.
电动车上的定速巡航与续航: 不同的物理原理,相似的结果
在电动车上,这个方程多了一个维度: 由于空气阻力随速度的平方增加,续航里程在高速下会明显下降; 在高速公路速度下,这一点有实测数据可查. 因此,在电动车上仅保持车速恒定还不够——所设定的速度本身也必须较低. 在真实用户经验中,高速公路105-110 km/h区间的能耗约为~7 km/kWh,市区约为~6 km/kWh; 得益于城市内再生制动和较低的平均车速,大多数EV在城市里的效率其实更高.
定速巡航在这里扮演的角色比较复杂: 在平坦高速公路上,它能阻止细微的加速波动,带来km/kWh方面的优势;但同样的坡道逻辑也适用于电动车——定速巡航为保持目标车速会在上坡时从电池抽取额外电流,下坡时的增益也只能通过再生制动部分收回. 在往返能量核算中,这些损耗永远不会归零.
| 场景 | 定速巡航 | 手动驾驶 |
|---|---|---|
| 平坦高速公路,车流顺畅 | 高效 - 消除细微的加速波动 | 取决于驾驶员的自律程度 |
| 陡峭且绵长的坡道 | 代价高 - 为维持目标车速而抽取额外功率 | 高效 - 借助动量技巧 |
| 起伏不平的丘陵道路 | 低效 - 无法利用坡度信息 | 高效 - 把下坡车速留到下一个上坡 |
| 拥堵交通 | ACC的表现因场景而异 | 柔和的油门控制更有优势 |
| EV在高速公路高速行驶 | 固定车速 = 空气阻力呈平方增长 | 有意识地降低车速最为高效 |
哪些场景下定速巡航对续航友好,哪些情况下代价高昂?
如果要用一个结论来总结这一页: 在平坦、绵长且车流顺畅的路段使用定速巡航; 凡是坡度起作用的地方,就把控制权拿回来. 在平坦高速公路上保持恒定车速可以避免不必要的加速,带来可测量的节省——平均约3.3%,条件良好时更多. 而在绵长陡峭的坡道上,定速巡航只是在表面上维持了车速,实际上却在消耗燃油或电池; 在这里,上坡前轻微加速、上坡中允许恒定油门下车速自然下降、下坡时收集动量的技巧,总是更加经济. 自适应定速巡航在平路上能很好地从驾驶员手中接手这一优势,但由于其行为因场景而异,因此不能视为保证. 一旦看到坡道就关闭定速巡航——唯一能看穿坡顶之后的系统,就是方向盘后面的驾驶员.