Bagaimana Hubungan Cruise Control dengan Konsumsi Bahan Bakar
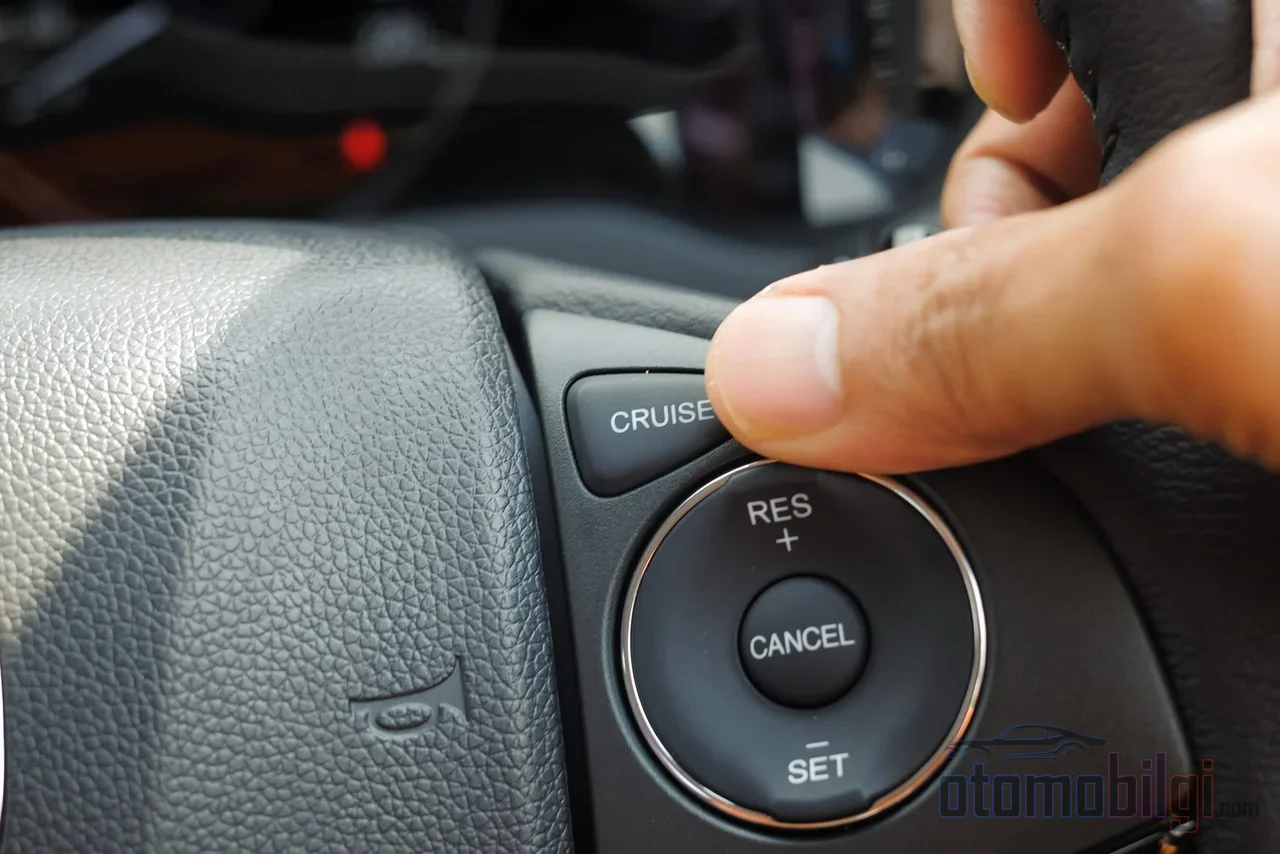
Tuas kecil di sebelah kiri setir itu, di mata sebagian besar pengemudi, berarti keuntungan murni: Mengistirahatkan kaki, menjaga kecepatan tetap stabil, dan menjanjikan penghematan bahan bakar. Di jalan tol, itu benar. Tapi ketika jalan mulai menanjak, sistem yang sama berbalik arah dan mulai memaksa mesin justru untuk mempertahankan kecepatan yang seharusnya dihemat itu. Hubungan Cruise Control dengan konsumsi bahan bakar tidak bisa diringkas dalam satu kalimat; tergantung profil jalan, ia bisa menguntungkanmu sekaligus merugikanmu.
Apakah Cruise Control meningkatkan konsumsi bahan bakar? Jawaban singkatnya tergantung bentuk jalan
Pertanyaan itu sendiri sudah salah rangka: Cruise Control dengan sendirinya tidak menghemat maupun menambah konsumsi. Variabel yang menentukan efektivitasnya bukan sistemnya, melainkan medannya. Di jalan tol yang datar dan lancar, Cruise Control menghilangkan akselerasi mikro yang tidak disadari pengemudi. Saat kaki di pedal gas, kecepatan biasanya berayun dalam rentang beberapa km/jam dan setiap akselerasi kecil berarti sedikit lebih banyak bahan bakar setiap kali terjadi. Ketika Cruise Control menghaluskan fluktuasi ini, keuntungan bersih pun muncul.
Pengukuran ilmiah mengonfirmasi gambaran ini. Sebuah studi mengemudi yang membandingkan pengemudian manual, Cruise Control konvensional, dan adaptif Cruise Control menunjukkan bahwa Cruise Control konvensional memberikan ekonomi bahan bakar 3,3% lebih baik - tetapi juga ditegaskan bahwa selisih ini tidak selalu ditemukan di semua kondisi. Pengamatan skala komunitas menyebutkan perbaikan hingga kisaran 7% hingga 14%; angka yang konservatif dan dapat direproduksi adalah sekitar 3,3%.
Sorotan
- Cruise Control konvensional dapat memberikan ekonomi bahan bakar rata-rata 3,3% lebih baik dibandingkan pengemudian manual - di jalan datar.
- Saat menanjak, Cruise Control menarik daya lebih besar dari yang diperlukan untuk mempertahankan kecepatan target; algoritma yang tidak memperhitungkan kemiringan tetap tidak efisien.
- Dampak energi adaptif Cruise Control bervariasi tergantung skenarionya: hasil yang beragam.
- Melewati puncak bukit secara efisien: akselerasi ringan sebelum tanjakan, biarkan kecepatan menurun perlahan saat menanjak, lanjutkan dengan kecepatan yang didapat saat turunan.
- Pada kendaraan listrik, kehilangan jangkauan meningkat sebanding dengan kuadrat kecepatan; mengunci kecepatan tinggi pun kini tidak selalu efisien lagi.
Bagaimana jebakan akselerasi mikro saat menanjak bekerja?
Deskripsi tugas sebuah Cruise Control sederhana: Mempertahankan kecepatan yang kamu atur. Di jalan datar, deskripsi ini berfungsi tanpa masalah. Saat menanjak, deskripsi itu berubah menjadi sebuah keputusan - dan sistem mengambil keputusan itu untukmu, atas namamu. Semakin meningkat kemiringan, bukaannya bertambah bertahap untuk mencegah kendaraan melambat; meskipun kecepatan masih tampak pada nilai yang diatur, mesin sebenarnya sudah menanggung beban. Poin kritisnya ada di sini: Dari sudut pandang penumpang, tidak ada yang berubah, speedometer menunjukkan kecepatan yang sama. Tapi injeksi bahan bakar dan tuntutan torsi telah diam-diam meningkat.
Pada tingkat yang lebih teknis, sumber masalahnya adalah ketidakmampuan Cruise Control konvensional memanfaatkan informasi kemiringan. Strategi kendali yang mendekati target hanya dengan umpan balik murni, tanpa memperhitungkan kemiringan, tidak dapat mengurangi konsumsi saat menanjak; karena itulah di dunia akademik dikembangkan algoritma adaptif yang memperhitungkan kemiringan. Dengan kata lain, ketidakefisienan Cruise Control di tanjakan bukan persoalan teknik sipil melainkan persoalan teknik kontrol: Sistem tidak bisa melihat balapan bukit, hanya mengoreksi penyimpangan kecepatan sesaat. Sedangkan pengemudi dapat melihat balapan bukit - dan justru karena itulah mengemudi manual sekali lagi unggul di medan berbukit.
Pemanfaatan momentum saat mengemudi manual: Bukit itu sendiri adalah sumber energi
Teknik melewati bukit para pengemudi berpengalaman dapat diringkas dalam tiga langkah. Pertama, sedikit menambah kecepatan tepat sebelum tanjakan - di jalan datar, akselerasi ini jauh lebih efisien daripada di tanjakan. Kedua, mempertahankan posisi pedal gas sepanjang pendakian dan membiarkan kecepatan menurun perlahan; kehilangan kecepatan di sini bukan kerugian, melainkan pertukaran energi yang terencana. Terakhir, melewati puncak dengan kecepatan yang diperoleh saat menuruni bukit untuk memasuki ruas datar berikutnya. Ketiga hal ini mengelola energi kinetik dan potensial kendaraan melalui fisika, bukan pedal gas.
Panduan mengemudi efisien juga mengonfirmasi pendekatan ini sebagai teknik resmi: Melambat dengan momentum dan membaca lalu lintas lebih awal termasuk perilaku dasar penghematan bahan bakar. Di tingkat produsen juga disampaikan bahwa mesin mengonsumsi bahan bakar lebih sedikit pada putaran rendah, sedangkan pendekatan coasting dapat efisien di persimpangan dan tanjakan. Cruise Control tidak bisa membangun ritme tiga langkah ini karena membangun ritme memerlukan pengetahuan tentang jalan - padahal ia hanya melihat saat ini.
Adaptif Cruise Control: Versi lebih cerdas dari gagasan yang sama, tetapi tanpa jaminan
Adaptif Cruise Control (ACC) adalah versi yang mengikuti kendaraan di depan dan menjaga jarak secara otomatis. Karena secara logika lebih cerdas, ia diharapkan lebih efisien - hasilnya beragam. Publikasi unggulan dari sebuah laboratorium nasional di Amerika Serikat dan studi penyusulan dalam kondisi berkendara dunia nyata menunjukkan bahwa pengaruh ACC terhadap konsumsi energi berbeda dari satu skenario ke skenario lain: Positif di jalan tol yang lancar, netral bahkan negatif dalam lalu lintas padat dan bergelombang. Di sisi lain, terukur bahwa algoritma Cruise Control yang disempurnakan mencapai ekonomi bahan bakar lebih tinggi daripada Cruise Control standar pada semua kendaraan yang diuji - artinya masalahnya bukan pada konsep, melainkan pada apakah algoritma dilengkapi prediksi kemiringan dan lalu lintas.
Diskusi di kalangan pengguna EV juga berkembang ke titik serupa: Cruise Control meningkatkan jangkauan jika pengemudi menggunakan gas lebih agresif daripada sistem. Akselerasi dan deselerasi yang halus memberikan hasil terbaik dalam segala kondisi; Cruise Control terkadang melakukannya lebih baik daripada Anda, tetapi tidak di tanjakan.
Cruise Control dan jangkauan pada kendaraan listrik: Fisika berbeda, hasil serupa
Pada kendaraan listrik, persamaannya memperoleh satu sumbu tambahan: Jangkauan menurun signifikan pada kecepatan tinggi karena hambatan aerodinamis yang meningkat sebanding dengan kuadrat kecepatan; pada kecepatan jalan tol ada angka terukurnya. Karena itu di EV, sekadar menjaga kecepatan tetap stabil saja tidak cukup - nilai yang dipertahankan juga harus rendah. Dalam pengalaman pengguna nyata, konsumsi di jalan tol pada kisaran 105-110 km/jam tercatat sekitar 7 km/kWh, sedangkan di dalam kota sekitar 6 km/kWh; berkat pengereman regeneratif di dalam kota dan kecepatan rata-rata yang rendah, efisiensi kebanyakan EV sebenarnya lebih baik di dalam kota.
Peran Cruise Control di sini agak rumit: Di jalan tol rata, ia memberikan keunggulan km/kWh dengan mencegah akselerasi mikro, tetapi logika tanjakan yang sama juga berlaku pada kendaraan listrik - Cruise Control menarik arus tambahan dari baterai saat menanjak untuk menjaga kecepatan target dan hanya sebagian mendapatkan kembali keuntungannya saat menurun melalui pengereman regeneratif. Dalam pembukuan energi bolak-balik, ia tidak pernah nol.
| Skenario | Cruise Control | Menyetir manual |
|---|---|---|
| Jalan tol rata, lalu lintas lancar | Efisien - menghilangkan akselerasi mikro | Tergantung disiplin pengemudi |
| Tanjakan curam dan panjang | Mahal - menarik daya ekstra untuk kecepatan target | Efisien - dengan teknik momentum |
| Jalan berbukit naik-turun | Boros - tidak dapat memanfaatkan informasi kemiringan | Efisien - membawa kecepatan turunan ke tanjakan berikutnya |
| Lalu lintas padat | ACC tergantung skenarionya | Kontrol gas yang halus lebih menguntungkan |
| EV pada kecepatan tol tinggi | Kecepatan tetap = hambatan udara tumbuh secara kuadratik | Menurunkan kecepatan secara sadar paling efisien |
Pada skenario apa Cruise Control ramah jangkauan, dan dalam kondisi apa ia mahal?
Jika harus menutup halaman ini dengan satu kesimpulan: Gunakan Cruise Control di segmen jalan yang rata, panjang, dan lancar; ambillah kembali kendali di mana pun kemiringan berperan. Di jalan tol rata, menjaga kecepatan tetap mencegah akselerasi yang tidak perlu dan memberikan penghematan yang terukur - rata-rata sekitar 3,3 persen, lebih besar lagi dalam kondisi baik. Namun pada tanjakan panjang dan curam, Cruise Control menjaga kecepatan hanya di tampilan tetapi dalam kenyataannya membakar bahan bakar atau menguras baterai; di sini teknik akselerasi ringan sebelum tanjakan, membiarkan kecepatan turun dengan gas tetap saat menanjak, dan mengumpulkan momentum saat menurun selalu lebih murah. Adaptive Cruise Control dapat mewarisi keunggulan ini dari pengemudi dengan baik di jalan rata, tetapi karena perilakunya berubah sesuai skenario, ia tidak dapat dijadikan jaminan. Begitu melihat tanjakan, matikan Cruise Control - satu-satunya sistem yang dapat melihat balik bukit adalah pengemudi di balik setir.
Sumber
- Fuel Economy Impacts of Manual, Conventional Cruise Control (Park et al., 2013)
- Adaptive Cruise Control – a Mixed Bag for Fuel Efficiency (Argonne National Laboratory)
- Effect of adaptive cruise control on fuel consumption in real-world driving conditions (Moawad et al., 2024)
- Research on adaptive cruise control algorithm considering terrain (Yang, 2021)
- Fuel-efficient driving techniques (Natural Resources Canada)
- Driving electric vehicles at highway speeds (Wager, 2016)
- How to maximise range by the way you drive (Gridserve)
- Edmunds Tested: Electric Car Range and Consumption
- How to exit a motorway in a fuel-efficient way (Volvo Trucks)