Mối quan hệ giữa Cruise Control và Mức tiêu thụ Nhiên liệu như thế nào
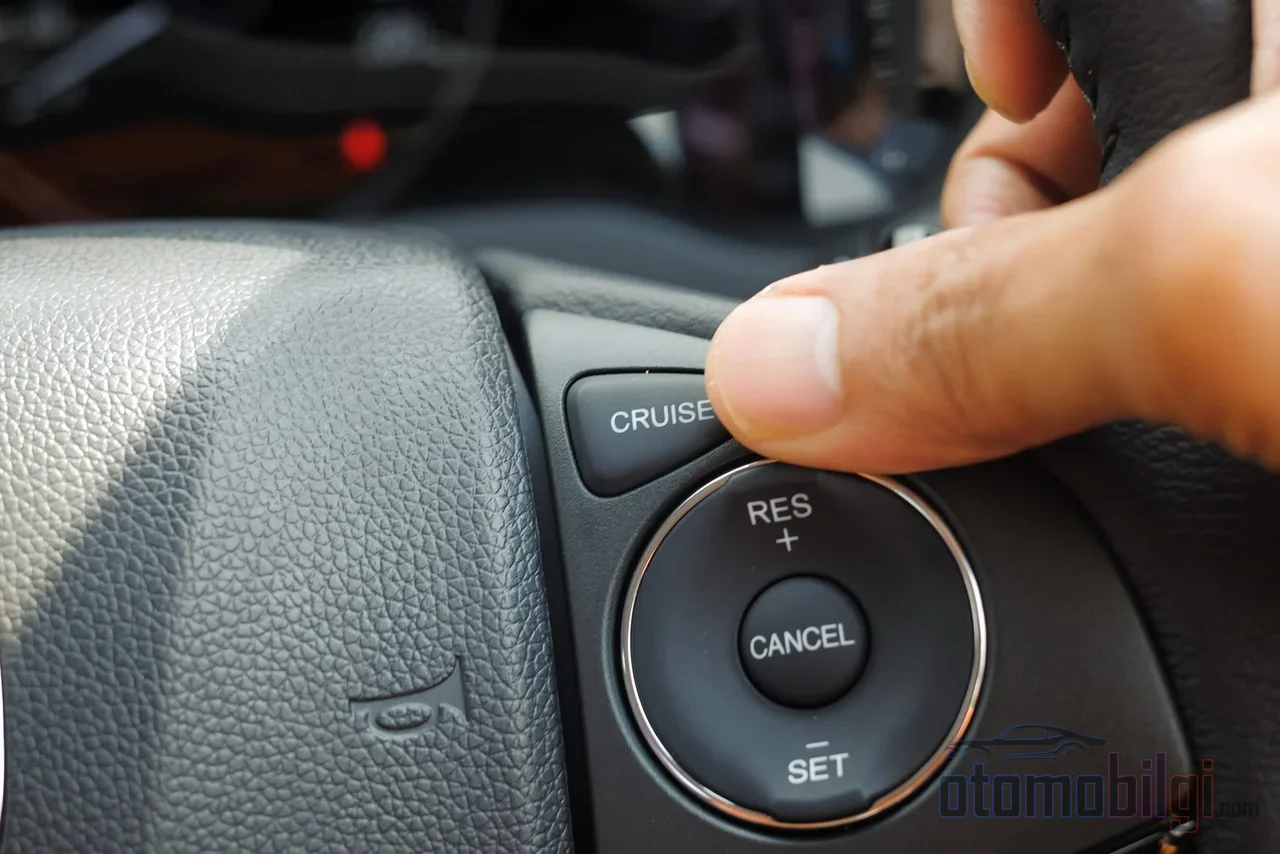
Cần số nhỏ ấy bên trái vô lăng, trong mắt đa số tài xế, là lợi ích thuần túy: Nó cho chân được nghỉ, giữ tốc độ ổn định và hứa hẹn tiết kiệm nhiên liệu. Trên cao tốc thì điều đó đúng. Nhưng khi con đường bắt đầu dốc lên, hệ thống này đảo ngược và bắt đầu ép động cơ để giữ đúng tốc độ mà đáng lẽ nó phải tiết kiệm. Mối quan hệ giữa Cruise Control và mức tiêu hao không thể gói gọn trong một câu; tùy theo địa hình mà nó có thể giúp bạn hoặc hoạt động ngược lại bất lợi cho bạn.
Cruise Control có làm tăng mức tiêu hao nhiên liệu không? Câu trả lời ngắn gọn phụ thuộc vào hình dáng con đường
Nhưng câu hỏi đặt ra một mình như vậy là sai: Cruise Control tự thân không tiết kiệm cũng không làm tăng. Biến số quyết định hiệu quả của nó không phải là hệ thống, mà là địa hình. Trên một cao tốc bằng phẳng và thông thoáng, Cruise Control loại bỏ những lần tăng tốc vi mô mà tài xế không nhận ra. Khi chân đặt trên bàn đạp ga, tốc độ thường dao động trong khoảng vài km/h và mỗi lần tăng tốc nhỏ ấy mỗi lần lại có nghĩa là thêm một chút nhiên liệu. Khi Cruise Control làm mượt những dao động này, lợi ích ròng mới xuất hiện.
Các phép đo khoa học xác nhận bức tranh này. Một nghiên cứu lái xe so sánh chế độ thủ công, Cruise Control truyền thống và Cruise Control thích ứng cho thấy Cruise Control truyền thống mang lại hiệu suất nhiên liệu tốt hơn 3,3% - nhưng cũng nêu rõ rằng sự chênh lệch này không có ở mọi điều kiện. Các quan sát trên quy mô cộng đồng đề cập đến những cải thiện lên tới khoảng từ 7% đến 14%; con số thận trọng và có thể tái lập lại vào khoảng 3,3%.
Điểm nổi bật
- Cruise Control truyền thống có thể mang lại hiệu suất nhiên liệu trung bình tốt hơn 3,3% so với lái thủ công - trên đường bằng phẳng.
- Khi lên dốc, Cruise Control rút công suất nhiều hơn mức cần thiết để giữ tốc độ mục tiêu; những thuật toán không tính đến độ dốc sẽ kém hiệu quả.
- Tác động năng lượng của Cruise Control thích ứng thay đổi tùy theo tình huống: kết quả trái chiều.
- Cách vượt đỉnh dốc hiệu quả: tăng tốc nhẹ trước dốc, cho phép tốc độ giảm dần khi leo, tiếp tục với tốc độ đã đạt được khi xuống dốc.
- Ở xe điện, sự suy giảm tầm hoạt động tăng theo bình phương tốc độ; việc giữ tốc độ cao cố định giờ đây cũng không còn phải lúc nào cũng hiệu quả.
Cái bẫy tăng tốc vi mô khi lên dốc hoạt động như thế nào?
Nhiệm vụ của một hệ thống Cruise Control rất đơn giản: Giữ tốc độ bạn đã cài đặt. Trên đường bằng, định nghĩa này vận hành trơn tru. Nhưng trên dốc, định nghĩa trở thành một quyết định - và hệ thống đưa ra quyết định đó thay bạn, nhân danh bạn. Khi độ dốc tăng, độ mở bướm ga tăng dần để ngăn xe chậm lại; dù tốc độ vẫn hiển thị đúng giá trị đã cài khi tiến gần đỉnh dốc, động cơ lúc này đã phải gánh tải. Điểm mấu chốt nằm ở chỗ này: Đối với hành khách chẳng có gì thay đổi, đồng hồ vẫn chỉ cùng một tốc độ. Nhưng việc phun nhiên liệu và nhu cầu mô-men xoắn đã âm thầm tăng lên.
Ở mức kỹ thuật hơn, nguồn gốc vấn đề là Cruise Control truyền thống không thể sử dụng thông tin về độ dốc. Một chiến lược điều khiển tiếp cận mục tiêu chỉ bằng phản hồi thuần túy mà không tính đến độ dốc không thể giảm mức tiêu hao khi lên dốc; chính vì thế trong giới học thuật, các thuật toán thích ứng tính đến độ dốc đã được phát triển. Nói cách khác, sự kém hiệu quả của Cruise Control khi lên dốc là vấn đề kỹ thuật điều khiển chứ không phải kỹ thuật xây dựng: Hệ thống không thể nhìn thấy phía sau đỉnh dốc, chỉ chỉnh sửa độ lệch tốc độ tức thời. Còn người lái thì nhìn thấy được phía sau đỉnh dốc - và chính vì vậy, lái xe tay một lần nữa thể hiện ưu thế trên địa hình dốc.
Sử dụng quán tính khi lái xe tay: Bản thân đỉnh dốc là một nguồn năng lượng
Kỹ thuật vượt dốc của những người lái giàu kinh nghiệm có thể tóm tắt trong ba bước. Trước tiên, tăng nhẹ tốc độ ngay trước khi lên dốc - trên đoạn đường bằng phẳng, việc tăng tốc này hiệu quả hơn nhiều so với khi lên dốc. Sau đó, giữ vị trí chân ga ổn định trong suốt đoạn leo và cho phép tốc độ giảm dần từ từ; việc mất tốc ở đây không phải là thiệt hại mà là một sự trao đổi năng lượng có chủ đích. Cuối cùng, vượt qua đỉnh dốc với tốc độ thu được khi xuống dốc và bước vào đoạn đường bằng phẳng tiếp theo. Bộ ba này quản lý động năng và thế năng của xe thông qua vật lý thay vì bàn đạp ga.
Các hướng dẫn lái xe tiết kiệm nhiên liệu cũng công nhận đây là một kỹ thuật chính thức: Giảm tốc bằng quán tính và đọc trước tình hình giao thông được xem là những hành vi tiết kiệm nhiên liệu cơ bản. Cấp nhà sản xuất cũng cho biết động cơ tiêu tốn ít nhiên liệu ở vòng tua thấp, còn cách tiếp cận buông ga có thể hiệu quả ở ngã tư và đoạn lên dốc. Cruise Control không thể thiết lập nhịp điệu ba bước này vì để thiết lập nhịp điệu, nó phải biết con đường phía trước - trong khi nó chỉ nhìn thấy khoảnh khắc hiện tại.
Adaptive Cruise Control: Phiên bản thông minh hơn của cùng ý tưởng, nhưng không có gì đảm bảo
Adaptive Cruise Control (ACC) là phiên bản đi theo xe phía trước và tự động duy trì khoảng cách. Vì thông minh hơn về mặt logic nên người ta kỳ vọng nó hiệu quả hơn - nhưng kết quả lại rất trái chiều. Ấn phẩm nổi bật của một phòng thí nghiệm quốc gia tại Hoa Kỳ và các nghiên cứu theo dõi trong điều kiện lái xe thực tế cho thấy tác động của ACC đến mức tiêu thụ năng lượng thay đổi tùy theo kịch bản: Tích cực trên đường cao tốc thông thoáng, trung lập hoặc thậm chí tiêu cực trong giao thông dày đặc và biến động. Mặt khác, người ta cũng đo được rằng một thuật toán Cruise Control được cải tiến đạt được mức tiết kiệm nhiên liệu cao hơn Cruise Control tiêu chuẩn trên tất cả các xe được kiểm tra - nghĩa là vấn đề không nằm ở khái niệm, mà ở việc thuật toán có được trang bị khả năng dự đoán độ dốc và giao thông hay không.
Cuộc tranh luận giữa người dùng xe điện cũng tiến đến một điểm tương tự: Cruise Control làm tăng quãng đường di chuyển nếu người lái có phong cách đạp ga mạnh mẽ hơn nó. Tăng tốc và giảm tốc nhẹ nhàng luôn cho kết quả tốt nhất trong mọi điều kiện; Cruise Control đôi khi làm điều này tốt hơn bạn, nhưng trên dốc thì không.
Cruise Control và quãng đường trên xe điện: Vật lý khác nhau, kết quả tương tự
Trên xe điện, phương trình có thêm một trục: Quãng đường giảm rõ rệt ở tốc độ cao do lực cản khí động học tăng theo bình phương tốc độ; có số liệu đo đạc cụ thể cho điều này ở tốc độ đường cao tốc. Vì vậy, trên xe điện, chỉ giữ tốc độ ổn định thôi là chưa đủ - giá trị được giữ ổn định cũng phải ở mức thấp. Trong trải nghiệm của người dùng thực tế, mức tiêu thụ trên đường cao tốc ở dải 105-110 km/h là khoảng 7 km/kWh, còn trong thành phố là khoảng 6 km/kWh; nhờ phanh tái tạo trong thành phố và tốc độ trung bình thấp, hiệu suất của hầu hết xe EV thực ra tốt hơn khi chạy trong đô thị.
Vai trò của Cruise Control trong trường hợp này khá phức tạp: Trên đường cao tốc bằng phẳng, nó mang lại lợi thế km/kWh bằng cách ngăn các cú tăng tốc vi mô, nhưng cùng logic dốc đó cũng đúng với xe điện - Cruise Control rút thêm dòng từ pin khi lên dốc để giữ tốc độ mục tiêu, và chỉ lấy lại một phần lợi thế khi xuống dốc thông qua phanh tái tạo. Trong phép tính năng lượng khứ hồi, nó không bao giờ hoàn lại bằng không.
| Tình huống | Cruise Control | Lái thủ công |
|---|---|---|
| Đường cao tốc bằng phẳng, giao thông thông thoáng | Hiệu quả - loại bỏ các cú tăng tốc vi mô | Phụ thuộc vào kỷ luật của người lái |
| Dốc cao và dài | Tốn kém - rút thêm công suất để giữ tốc độ mục tiêu | Hiệu quả - nhờ kỹ thuật tận dụng đà |
| Đường gồ ghề nhiều dốc lên dốc xuống | Kém hiệu quả - không thể sử dụng thông tin độ dốc | Hiệu quả - chuyển tốc độ từ chỗ xuống dốc sang lần leo dốc tiếp theo |
| Giao thông dày đặc | ACC thay đổi tùy tình huống | Kiểm soát ga nhẹ nhàng là lợi thế |
| EV ở tốc độ cao trên đường cao tốc | Tốc độ cố định = lực cản không khí tăng theo bình phương | Chủ động giảm tốc độ là hiệu quả nhất |
Trong tình huống nào Cruise Control thân thiện với quãng đường, và khi nào thì tốn kém?
Nếu phải khép lại trang bằng một kết luận duy nhất: Hãy dùng Cruise Control trên những chặng đường bằng phẳng, dài và thông thoáng; và giành lại quyền kiểm soát ở bất cứ nơi nào độ dốc tham gia cuộc chơi. Trên đường cao tốc bằng phẳng, việc giữ tốc độ cố định ngăn các cú tăng tốc không cần thiết và mang lại tiết kiệm đo lường được - trung bình khoảng 3,3%, cao hơn trong điều kiện thuận lợi. Trên những dốc dài và cao, Cruise Control chỉ giữ tốc độ trên màn hình hiển thị nhưng thực tế lại tiêu tốn xăng hoặc pin; ở đây, kỹ thuật tăng tốc nhẹ trước dốc, cho phép tốc độ giảm khi leo bằng ga cố định và thu về đà khi xuống dốc luôn rẻ hơn. Adaptiive Cruise Control có thể tiếp quản tốt lợi thế này từ người lái trên đường bằng phẳng, nhưng vì hành vi của nó thay đổi tùy tình huống nên không thể coi là đảm bảo. Ngay khi thấy dốc, hãy tắt Cruise Control - hệ thống duy nhất nhìn thấy phía sau đỉnh dốc chính là người lái ngồi sau vô lăng.
Nguồn tham khảo
- Fuel Economy Impacts of Manual, Conventional Cruise Control (Park et al., 2013)
- Adaptive Cruise Control - a Mixed Bag for Fuel Efficiency (Argonne National Laboratory)
- Effect of adaptive cruise control on fuel consumption in real-world driving conditions (Moawad et al., 2024)
- Research on adaptive cruise control algorithm considering terrain (Yang, 2021)
- Fuel-efficient driving techniques (Natural Resources Canada)
- Driving electric vehicles at highway speeds (Wager, 2016)
- How to maximise range by the way you drive (Gridserve)
- Edmunds Tested: Electric Car Range and Consumption
- How to exit a motorway in a fuel-efficient way (Volvo Trucks)