クルーズコントロールと燃費の関係はどうなっているのか
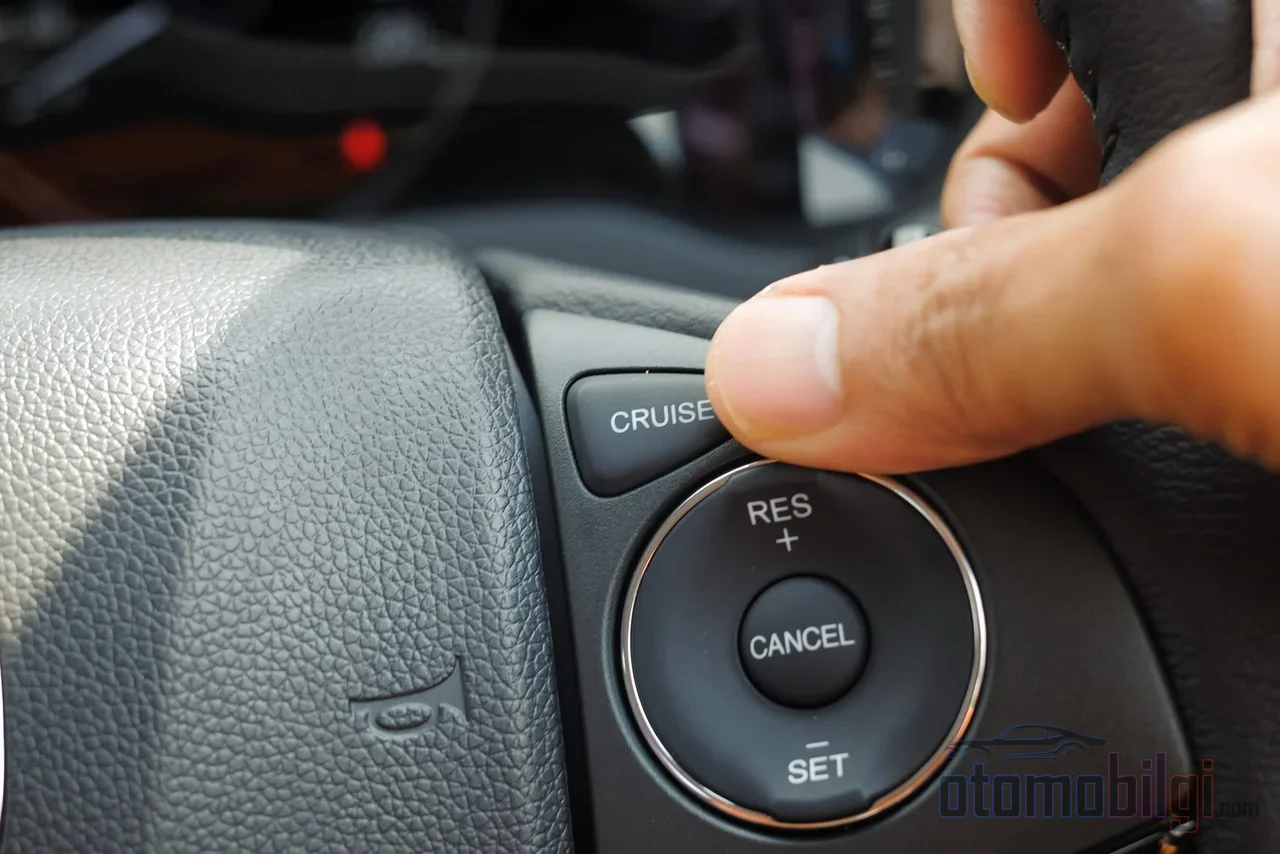
ハンドルの左側にあるあの小さなレバーは、多くのドライバーにとって純粋な利益そのものに見えます: 足を休ませ、速度を一定に保ち、燃費の節約を約束してくれます. 高速道路ではそれは正しいです. しかし道が上り坂になり始めると、同じシステムは逆方向に働き、まさに節約するはずだったその速度を維持するためにエンジンを無理やり働かせ始めます. クルーズコントロールと燃費の関係は一言では語れません; 道路のプロファイルによっては、味方になる分だけ敵にもなり得るのです.
クルーズコントロールは燃費を悪化させるのか? 短い答えは、道路の形状次第です
この問いは単独では正しく設定されていません: クルーズコントロールは単独では節約にも増加にもなりません. その効果を決める変数はシステムではなく、地形です. 平坦で空いた高速道路では、クルーズコントロールはドライバーが気づかない微細な加速を排除します. 足がアクセルペダルに乗っている間、速度は通常数km/hの範囲で揺れ、その小さな加速の一つ一つが、そのたびに少し余分な燃料を意味します. クルーズコントロールがこの揺れを均すと、純利益が生まれます.
科学的な測定もこの見方を裏付けています. マニュアル、従来型クルーズコントロール、アダプティブクルーズコントロールを比較した運転研究では、従来型クルーズコントロールが平均して3.3%良い燃費をもたらすことが示されました - ただし、この差がすべての条件で見られるわけではないことも明記されています. コミュニティ規模の観測では、7%から14%に及ぶ改善が報告されています; 保守的で再現可能な数値は3.3%前後です.
注目ポイント
- 従来型クルーズコントロールは、マニュアル運転と比べて平均3.3%良い燃費を実現できます - 平坦な道であれば.
- 坂道では、クルーズコントロールが目標速度を維持するために必要以上のパワーを消費し; 勾配を考慮しないアルゴリズムは非効率なままです.
- アダプティブクルーズコントロールのエネルギーへの影響はシナリオによって変わります: 混合した結果.
- 効率的な坂の越え方: 坂の手前では軽く加速し、登りでは速度が徐々に落ちるのに任せ、下りではそこで得た速度のまま進みましょう.
- 電気自動車では航続距離の減少は速度の二乗で増加します; 高速で速度を固定することさえ、もはや常に効率的とは限りません.
坂道での微細加速の罠はどのように機能するのか?
クルーズコントロールの任務定義はシンプルです: 設定した速度を維持すること. 平坦な道ではこの定義は問題なく機能します. しかし坂道では、定義は一つの決断になります - そしてシステムはその決断を、あなたに代わって、あなたの名において下します. 勾配が増すにつれ、車両の減速を防ぐためにスロットル開度が段階的に増加します; 頂上が近づき速度はまだ設定値を表示していても、エンジンはすでに負荷を担っています. 重要なポイントはここです: 乗客の視点では何も変わっておらず、メーターは同じ速度を示しています. しかし燃料噴射とトルクの要求は静かに上昇しているのです.
より技術的なレベルで言えば、問題の原因は、従来型クルーズコントロールが勾配情報を利用できないことにあります. 勾配を考慮せず、純粋なフィードバックだけで目標に近づく制御戦略は、坂道で燃費を改善できません; そのため学界では、勾配を考慮するアダプティブアルゴリズムが開発されました. 言い換えれば、坂道におけるクルーズコントロールの非効率は建築工学ではなく制御工学の問題です: システムは坂の向こう側を見ることができず、瞬間的な速度の逸脱を修正することしかできません. 一方、ドライバーは坂の向こう側が見えます.まさにその理由から、坂道の多い地形では手動運転が再び優位に立ちます.
手動運転での慣性エネルギーの活用: 坂そのものがエネルギー源
熟練ドライバーの坂越えテクニックは、3つのステップに要約できます. まず、坂の直前で少し加速しておくことです.平地でのこの加速は、坂道での加速よりもはるかに効率的です. 次に、上り坂の間はアクセルの位置を一定に保ち、速度がゆっくりと低下するのを許容します. 速度の低下はここでは損失ではなく、計画的なエネルギー交換です. 最後に、下り坂で得た速度を利用して坂を越え、次の平地に入ります. この3つの動作により、車両の運動エネルギーと位置エネルギーをアクセルペダルではなく物理法則を通じて管理します.
省エネ運転のガイドでも、このアプローチは正式なテクニックとして認められています. 慣性を利用した減速や交通状況の先読みは、基本的な燃料節約行動として数えられています. 低回転時のエンジンの燃料消費が少ないこと、またニュートラル走行が交差点や下り坂で効率的になりうることは、メーカーレベルでも伝えられています. クルーズコントロールはこの3拍子のリズムを築けません.リズムを築くには道路を知る必要がありますが、システムは瞬間しか見ていないからです.
アダプティブクルーズコントロール: 同じアイデアのより賢いバージョン、しかし保証はない
アダプティブクルーズコントロール(ACC)は、前方の車両を追従し、車間距離を自動的に維持するバージョンです. 論理的にはより賢いのでより効率的であると期待されますが、結果はまちまちです. 米国の国立研究所の注目すべき発表と、実世界の走行条件における追従研究によると、ACCがエネルギー消費に与える影響はシナリオによって異なります: 自由流の高速道路ではプラス、混雑した交通や波打つ交通では中立、場合によってはマイナスになりえます. 一方で、改良されたクルーズコントロールのアルゴリズムが、標準的なクルーズコントロールよりもテストされたすべての車両で高い燃費を達成したことも測定されています.つまり問題はコンセプトではなく、アルゴリズムが勾配と交通の予測機能を備えているかどうかにあります.
EVユーザーの間での議論も、同様の結論に向かっています: クルーズコントロールは、ドライバーよりも攻撃的なアクセル操作をするドライバーであれば、航続距離を向上させます. 滑らかな加速と緩やかな減速は、あらゆる条件で最良の結果をもたらします; クルーズコントロールは時にはあなたより上手にこれを行いますが、坂道ではそうできません.
電気自動車におけるクルーズコントロールと航続距離: 異なる物理法則、類似した結果
電気自動車では、この方程式にもう一つの軸が加わります: 航続距離は、速度の2乗に比例して増加する空気抵抗のため、高速域で明確に低下します; 高速道路の速度域では、これに対応する実測値が存在します. そのため、EVでは速度を一定に保つだけでは十分ではありません.設定される値そのものも低くなければなりません. 実際のユーザー体験では、高速道路で105-110 km/s の速度帯では約7 km/kWh、市街地では約6 km/kWhの消費が報告されています; 市街地の回生ブレーキと低い平均速度のおかげで、ほとんどのEVでは効率はむしろ市街地の方が良い.
クルーズコントロールがここで果たす役割は複雑です: 平坦な高速道路では微細な速度変化を抑えることでkm/kWhの優位性をもたらしますが、坂道での同じ理屈は電気自動車にも当てはまります.クルーズコントロールは目標速度を維持するために坂道ではバッテリーから追加の電流を引き、下り坂での利得は回生ブレーキを通じて部分的にしか取り戻せません. 往復のエネルギー収支では決してゼロにはなりません.
| シナリオ | クルーズコントロール | 手動運転 |
|---|---|---|
| 平坦な高速道路、空いた交通 | 効率的 - 微細な速度変化を排除します | ドライバーの運転規律次第 |
| 急で長い坂道 | 不利 - 目標速度のために追加の電力を消費します | 効率的 - 慣性テクニックにより |
| 起伏のある坂道 | 非効率的 - 勾配情報を利用できません | 効率的 - 下り坂の速度を次の上り坂に持ち越します |
| 渋滞 | ACCはシナリオによって異なります | 滑らかなアクセル操作が有利 |
| EVの高速走行時 | 一定速度 = 空気抵抗は二乗で増加 | 意識的に速度を下げるのが最も効率的 |
どのシナリオでクルーズコントロールは航続距離に優しく、どのような状況で不利になるのか?
このページを一つの結論で締めくくるなら: クルーズコントロールは平坦で長く、空いた道路区間で使用してください; 勾配が関わる場所では必ずコントロールを取り戻しましょう. 平坦な高速道路で一定速度を維持することは無駄な加速を防ぎ、測定可能な節約をもたらします - 平均で約3.3%、良好な条件ではさらに多くなります. 長くて急な坂道では、クルーズコントロールは見かけ上は速度を維持しますが、実際には燃料やバッテリーを消耗します; ここでは坂の手前での軽い加速、登坂中は一定のアクセルで速度低下を許容し、下り坂で慣性を蓄えるテクニックが常に低コストです. アダプティブクルーズコントロールは平坦な道ではこの利点をドライバーからうまく引き継ぐことができますが、挙動がシナリオによって異なるため保証とは言えません. 坂道を見えたらすぐにクルーズコントロールをオフにしてください - 坂の向こう側を見通せる唯一のシステムは、ハンドルの後ろにいるドライバーです.
参考資料
- 手動運転および従来型クルーズコントロールが燃費に与える影響(Parkほか、2013)
- アダプティブクルーズコントロール - 燃費にとって功罪相半ばする(Argonne国立研究所)
- 実際の走行条件下でのアダプティブクルーズコントロールが燃料消費に与える影響(Moawadほか、2024)
- 地形を考慮したアダプティブクルーズコントロールのアルゴリズムに関する研究(Yang、2021)
- 燃費の良い運転テクニック(カナダ天然資源省)
- 高速走行時の電気自動車の運転(Wager、2016)
- 運転方法で航続距離を最大化するには(Gridserve)
- Edmundsテスト:電気自動車の航続距離と消費電力
- 燃費を考慮した高速道路の出口の通過方法(Volvo Trucks)