Sürüş Avtomatı (Cruise Control) ilə Yanacaq Sarfı Arasındakı Əlaqə Necədir
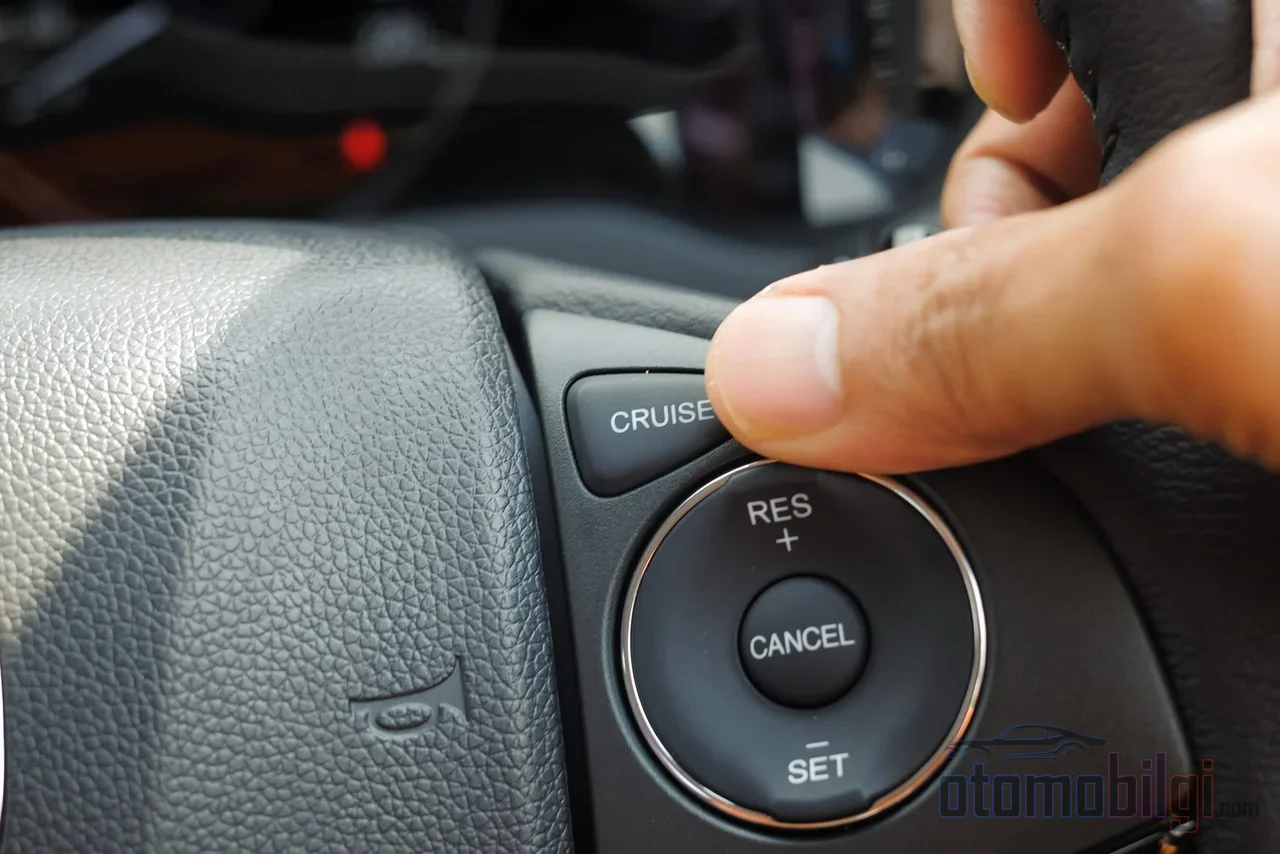
Direksiyanın solundakı o kiçik qol, çoxlu sürücünün gözündə saf qazanc deməkdir: Ayaqlarını dincəldir, sürəti sabitlədir və yanacaq qənaəti vəd edir. Avtomagistralda bu doğrudur. Amma yol qalxmağa başladıqda eyni sistem əksinə dönür və məhz qənaət etməsi gözlənilən o sürəti qorumaq üçün mühərriki zərbəyə salmağa başlayır. Cruise Control-ün sərflə əlaqəsi bir cümləyə sığmır; yol profilinə görə işinə yaradığı qədər əleyhinə də işləyə bilər.
Cruise Control yanacaq sərfini artırır? Qısa cavab yolun formasından asılıdır
Sual tək başına səhv qurulub: Cruise Control tək başına nə qənaət etdirir, nə də artırır. Onun təsirini müəyyən edən dəyişən sistem deyil, relyefdir. Düz və açıq bir avtomagistralda Cruise Control, sürücünün fərq etmədiyi mikro sürətlənmələri aradan qaldırır. Ayaq gaz pedalında durarkən sürət adətən bir neçə km/saat diapazonunda dalğalanır və hər kiçik sürətlənmə, hər dəfədə bir az daha çox yanacaq deməkdir. Cruise Control bu dalğalanmanı hamarladanda net qazanc meydana çıxır.
Elmi ölçmə bu mənzərəni təsdiqləyir. Manuel, ənənəvi Cruise Control və adaptiv Cruise Control-ü müqayisə edən bir sürüş tədqiqatı, ənənəvi Cruise Control-ün orta hesabla %3,3 daha yaxşı yanacaq iqtisadiyyatı təmin etdiyini göstərdi - amma bu fərqin hər şəraitdə mövcud olmadığı da açıq şəkildə qeyd olundu. İcmal miqyaslı müşahidələr %7 ilə %14 aralığına qədər çatan yaxşılaşmalardan bəhs edir; mühafizəkar və təkrarlana bilən rəqəm isə %3,3 ətrafındadır.
Diqqət çəkənlər
- Ənənəvi Cruise Control, manuel sürüşlə müqayisədə orta hesabla %3,3 daha yaxşı yanacaq iqtisadiyyatı təmin edə bilər - düz yolda.
- Yamaclarda Cruise Control hədəf sürəti qorumaq üçün lazımından artıq güc çəkir; mailini nəzərə almayan alqoritmlər səmərsiz qalır.
- Adaptiv Cruise Control-ün enerjiyə təsiri ssenariyə görə dəyişir: qarışıq nəticə.
- Səmərəli zirvə keçidi: yamaclardan əvvəl yüngülcə sürətlən, qalxarkən sürətin tədricən azalmasına icazə ver, enərkən qazandığın sürətlə davam et.
- Elektrikli avtomobillərdə məsafə itkisi sürətin kvadratı ilə artır; yüksək sürəti sabitləmək belə artıq hər zaman səmərəli deyil.
Yamaclarda mikro sürətlənmə tələsi necə işləyir?
Bir Cruise Control-ün vəzifə tərifi sadədir: Ayarladığın sürəti qorumaq. Düz yolda bu tərif problemsiz işləyir. Yamaclarda isə tərif bir qərara çevrilir - və sistem bu qərarı sənin yerinə, sənin adına verir. Mail artdıqca avtomobilin yavaşlamasının qarşısını almaq üçün gaz açılışı mərhələli şəkildə artır; zirvəyə yaxınlaşdıqca sürət hələ də ayarlanmış dəyərdə görünsə də, mühərrik artıq yük daşıyır. Kritik nöqtə buradadır: Sərnişin baxımından heç nə dəyişməyib, göstərici eyni sürəti göstərir. Amma yanacaq püskürtmə və moment tələbi sükutla yüksəlib.
Daha texniki səviyyədə problemin mənbəyi, ənənəvi Cruise Control-ün mail məlumatından istifadə edə bilməməsidir. Hədəfə maili nəzərə almadan, saf geri əlaqə ilə yaxınlaşan bir idarəetmə strategiyası yamaclarda sərfi azalda bilmir; buna görə də akademik dünyada maili nəzərə alan adaptiv alqoritmlər hazırlanıb. Başqa sözlə, yüksəlişdə Cruise Control-un səmərəsizliyi tikinti mühəndisliyi deyil, idarəetmə mühəndisliyi məsələsidir: Sistem təpənin o tayını görə bilmir, yalnız ani sürət sapmasını düzəldir. Sürücü isə təpənin o tayını görür - və məhz buna görə əl ilə sürücülik yüksəkliyi olan ərazidə bir dəfə daha öndədir.
Əl ilə sürücüdə momentdən istifadə: Təpənin özü bir enerji mənbəyidir
Təcrübəli sürücülərin təpədən keçmə texnikası üç addımda ümumiləşdirilə bilər. Əvvəlcə yüksəlişin birbaşa qarşısında bir az sürətlənmək - düz hissədə bu sürətlənmə yüksəlişdəkindən qat-qat səmərəlidir. Sonra qalxış boyunca gazın vəziyyətini sabit saxlamaq və sürətin tədricən azalmasına imkan vermək; sürət itkisi burada zərər deyil, planlı bir enerji mübadiləsidir. Nəhayət, enişdə qazanılan sürətlə təpəni aşaraq növbəti düz hissəyə daxil olmaq. Bu üçlü, avtomobilin kinetik və potensial enerjisini gaz pedalı yerinə fizika üzərindən idarə edir.
Səmərəli sürücülük bələdçiləri bu yanaşmanı rəsmi bir texnika kimi də təsdiqləyir: Momentlə yavaşlamaq və trafiki əvvəlcədən oxumaq əsas yanacaq qənaəti davranışları arasında sayılır. Aşağı fırlanmada motorun az yanacaq sərf etdiyi, "neytralə keçirmə" yanaşmasının isə qovşaq və qalxışlarda səmərəli ola bildiyi istehsalçı səviyyəsində də bildirilir. Cruise Control bu üçlü ritmi qura bilmir, çünki ritmi qurmaq üçün yolu bilməlidir - halbuki o, yalnız anı görür.
Adaptiv Cruise Control: Eyni ideyanın daha ağıllı versiyası, amma zəmanəti yoxdur
Adaptiv Cruise Control (ACC), önündəki avtomobili izləyən və məsafəni avtomatik saxlayan versiyadır. Məntiqi olaraq daha ağıllı olduğu üçün daha səmərəli olması gözlənilir - nəticə qarışıqdır. ABD-dəki bir milli laboratoriyanın önə çıxan nəşri və real dünya sürücülük şəraitindəki izləmə tədqiqatları göstərir ki, ACC-nin enerji sərfiyyatına təsiri ssenaridən ssenariyə dəyişir: Az hərəkətli avtomagistralda müsbət, sıx və dalğalı trafikdə neytral, hətta mənfi ola bilər. Ötən tərəfdən, təkmilləşdirilmiş bir Cruise Control alqoritminin standart Cruise Control-dən test edilən bütün avtomobillərdə daha yüksək yanacaq iqtisadiyyatı əldə etdiyi də ölçülüb - yəni problem konseptdə deyil, alqoritmin maillik və trafik proqnozu ilə təchiz olunub-olunmamasındadır.
EV istifadəçiləri arasındakı müzakirə də oxşar nöqtəyə evrilir: Cruise Control, sürücü ondan daha aqressiv gaz istifadə edirsə, məsafəni artırır. Yumşaq sürətlənmə və tədricən yavaşlama hər şəraitdə ən yaxşı nəticəni verir; Cruise Control bunu bəzən sizdən daha yaxşı edir, yüksəlişdə isə edə bilmir.
Elektrikli avtomobildə Cruise Control və məsafə: Fərqli fizika, oxşar nəticə
Elektrikli avtomobillərdə tənlik bir ox daha qazanır: Məsafə, sürətin kvadratı ilə artan aerodinamik müqavimət səbəbindən yüksək sürətlərdə açıq şəkildə düşür; avtomagistral sürətlərində bunun ölçülmüş qarşılığı var. Buna görə EV-də sürəti sabitləmək belə kifayət deyil - sabitlənən dəyərin özü də aşağı olmalıdır. Real istifadəçi təcrübələrində avtomagistralda 105–110 km/sat diapazonunda ~7 km/kVt·saat, şəhər içində isə ~6 km/kVt·saat sərfiyyat müşahidə olunur; şəhərdaxili rejenerativ əyləmə və aşağı orta sürət sayəsində çox EV-də səmərəlilik əslində şəhərdə daha yaxşıdır.
Cruise Control-in buradakı rolu qarışıqdır: Düz avtomagistralda mikro sürətlənmələrin qarşısını alaraq km/kWh üstünlüyü verir, amma eyni yamac məntiqi elektriklilərə də aiddir - Cruise Control hədəf sürəti saxlamaq üçün yamacda batareyadan əlavə cərəyan çəkir və enişdə qazancı yalnız rejenerativ əyləmə üzərindən qismən geri alır. Gediş-gəliş enerji hesabatında heç vaxt sıfırlanmır.
| Ssenari | Cruise Control | Əllə idarəetmə |
|---|---|---|
| Düz avtomagistral, açıq trafik | Səmərəli - mikro sürətlənmələri aradan qaldırır | Sürücü intizamından asılıdır |
| Dik və uzun yamac | Baha - hədəf sürət üçün əlavə güc çəkir | Səmərəli - momentum texnikası ilə |
| Dalğalı, enişli-yoxuşlu yol | Səmərəsiz - mail məlumatından istifadə edə bilmir | Səmərəli - eniş sürətini sonrakı yoxuşa daşıyır |
| Sıx trafik | ACC ssenariyə görə dəyişir | Yumşaq qaz idarəetməsi üstünlüklüdür |
| EV, yüksək avtomagistral sürəti | Sabit sürət = kvadratik artan hava müqaviməti | Sürəti şüurlı şəkildə azaltmaq ən səmərəlidir |
Hansı ssenaridə Cruise Control menzilə dost, hansı halda bahadır?
Səhifəni tək bir nəticə ilə bağlamaq lazımdırsa: Cruise Control-dən düz, uzun və açıq yol hissələrində istifadə edin; mailin rol oynadığı hər yerdə idarəetməni geri alın. Düz avtomagistralda sabit sürət saxlaması lazımsız sürətlənmələrin qarşısını alır və ölçülə bilən qənaət verir - orta hesabla təxminən %3,3, yaxşı şəraitdə daha çox. Uzun və dik yamaclarda isə Cruise Control sürəti görüntüdə saxlayır, amma əslində yanacaq və ya batareya sərf edir; burada yamacdan əvvəl yüngül sürətlənmə, yoxuşda sabit qazla sürət düşməsinə icazə vermə və enişdə momentumu toplamaq texnikası həmişə daha ucuzdur. Adaptiv Cruise Control düz yolda bu üstünlüyü sürücüdən yaxşı şəkildə ala bilər, lakin davranışı ssenariyə görə dəyişdiyi üçün zəmanət sayılmır. Yamac gördüyünüz andan Cruise Control-ü söndürün - təpənin o tayını görən yeganə sistem, sükanın arxasındakı sürücüdür.
Mənbələr
- Fuel Economy Impacts of Manual, Conventional Cruise Control (Park və başqaları, 2013)
- Adaptive Cruise Control - Yanacaq Səmərəliliyi üçün Qarışıq Nəticə (Argonne Milli Laboratoriyası)
- Adaptiv cruise control-in real yol şəraitində yanacaq sərfiyyatına təsiri (Moawad və başqaları, 2024)
- Relyefi nəzərə alan adaptiv cruise control alqoritmi üzrə tədqiqat (Yang, 2021)
- Yanacaq qənaətli sürücülük üsulları (Natural Resources Canada)
- Elektrik avtomobilləri ilə avtomagistral sürətində sürüş (Wager, 2016)
- Sürüüş tərzinizlə menzili necə maksimum artırmaq olar (Gridserve)
- Edmunds Testi: Elektrik Avtomobilinin Menzili və Sərfiyyatı
- Yanacaq qənaətli şəkildə avtomagistraldan necə çıxmaq olar (Volvo Trucks)