Warum sich Motoren im Rad sich immer noch nicht durchgesetzt haben
Diese Seite teilen
Radmotor bezeichnet einen Antriebsaufbau, bei dem der Elektromotor direkt in die Radnabe eingesetzt wird und alle Antriebskomponenten wie Getriebe, Differential und Antriebswelle überflüssig macht. Obwohl die Vorteile auf dem Papier sehr stark sind, hat sich der Radmotor bis heute in Serien-Elektroautos wegen der zunehmenden ungefederten Masse, des anspruchsvollen Wärmemanagements, der Abdichtungsprobleme und der hohen Kosten nicht durchgesetzt.
Highlights
- Der Urahn der Radmotoren reicht bis zu einem Patent aus dem Jahr 1884 zurück; die Anwendung im Hybridauto geht auf das Jahr 1899 zurück.
- Der verbreitetste Motortyp ist der bürstenlose Gleichstrommotor (BLDC); seine Lebensdauer liegt im Vergleich zu bürstenbehafteten Typen bei rund 5.000 Stunden gegenüber 20.000 Stunden.
- Temperaturen über 140 °C können zum dauerhaften Verlust der Magnetisierung der Permanentmagnete führen.
- Die zunehmende ungefederte Masse verstärkt die Sekundärresonanz im Aufbau des Fahrwerks im Bereich von etwa 7–10 Hz.
- Ab 2026 werden die ersten Serienfertigungsschritte unternommen: ein Hersteller plant, einen Radmotor der 220-kW -Klasse in die Serienproduktion zu überführen.
Wie funktioniert ein Radmotor?
Das Prinzip beruht wie bei jedem Elektromotor auf elektromagnetischer Induktion. Ein Phasenregler steuert das Timing des Stroms in den Statorwicklungen; das sich anhand der Signale der Positionssensoren ergebende rotierende Magnetfeld wirkt mit den Permanentmagneten im Rotor zusammen und dreht den Rotor - also das Rad. Eine Kette aus Kupplung, Getriebe, Differential und Antriebswelle gibt es nicht; die Leistung wird dort, wo sie entsteht, direkt auf das Rad übertragen.
Ein moderner Radmotor ist für sich allein mehr als nur eine Antriebseinheit. Direktantrieb, rekuperatives Bremsen und Energierückgewinnung zusammen mit Reibungsbremse, elektronische Differentialgeschwindigkeitsregelung sowie Luft- oder Wasserkühlung vereinen sich im selben kompakten Gehäuse. Auf der Steuerungsseite stechen zwei Ansätze hervor: Motoren mit Hall-Sensoren ermöglichen eine sehr präzise Regelung im niedrigen Drehzahlbereich, während sensorlose Motoren die Rotorposition durch Messung der elektromotorischen Gegenkraft (BEMF) schätzen und bei sehr niedrigen Drehzahlen Schwierigkeiten haben, Drehmoment zu erzeugen.
Außenläufer- und Innenläufer-Bauweisen
Bei Radmotoren gibt es zwei grundlegende Architekturen. Bei der Außenläufer-Bauweise dreht sich den Rad umgebender Rotor mit niedriger Drehzahl - etwa 1.000–1.500 U/min - und bietet einen leisen Direktantrieb; der Aufbau ist einfach, die Leistungsdichte jedoch begrenzt. Die Innenläufer-Bauweise arbeitet mit hohen Drehzahlen von bis zu 10.000 U/min und reduziert diese Drehzahl über ein Planetengetriebe mit fester Übersetzung auf die Radgeschwindigkeit. Das zwischengeschaltete Zahnradpaar ermöglicht es, dieselbe Leistung mit einem kleineren und leichteren Motor zu erzeugen; kompakte Planetenradsätze machen Innenläufer-Typen bei der Leistungsdichte ernsthaft konkurrenzfähig. Die Diskussion über die bevorzugte Architektur läuft weiterhin: Einfachheit oder Leistungsdichte?
Auch die Wicklungstechnologie ist eine weitere Größe, die die Leistungsdichte bestimmt. Haarnadel genannte bügel- oder haarclipsförmige rechteckige Kupferdrähte ermöglichen im Vergleich zu Spulen mit runden Drähten eine deutlich dichtere Packung, eine bessere Wärmeableitung und damit eine höhere Leistungsdichte. Mehr Leistung pro Volumeneinheit zu gewinnen, ist der direkteste Weg, die Arbeit des Motors im engen Bauraum innerhalb des Rades zu erleichtern.
Warum ist die Architektur so reizvoll? Entfallene Teile und gewonnene Vorteile
Bei einem Elektroauto den Motor zu den Rädern zu verlagern, vereinfacht die mechanische Struktur grundlegend. Kupplung, Getriebe, Differential und Antriebswelle entfallen vollständig; dadurch sinken die mechanischen Verluste im Antriebsstrang auf null. Das Drehmoment wird ohne Zwischenkupplung - weder Gelenkwelle noch Kreuzgelenk - direkt an das Rad übertragen und reagiert im selben Augenblick wie der Fuß des Fahrers.
Die Wirkung der Vereinfachung zeigt sich in der Liste noch deutlicher:
- Dank des unabhängigen Antriebs jedes Rades lassen sich Front-, Heck- und permanenter 4x4-Antrieb mit einer einzigen Architektur problemlos realisieren.
- Der im Fahrgestell für Motor und Getriebe reservierte Bauraum wird frei; dieser Platz wandelt sich in Passagier-, Gepäck- oder zusätzliche Batteriekapazität um.
- Da die Zahl der beweglichen Teile sinkt, wird der Betrieb leiser, und mechanischer Verschleiß sowie Wartungsbedarf nehmen ab.
- Da sich das Gewicht auf vier Ecken verteilt, senkt sich der Schwerpunkt, was die Stabilität fördert.
Auch bei der Effizienz spricht die Rechnung für dieses Konzept: Verglichen mit einem System mit zentralem Motor bieten Elektrofahrzeuge mit Radnabenmotoren einen höheren Systemwirkungsgrad und geringere mechanische Verluste. Mechanisch ist das Fahrzeug einfacher, elektrisch jedoch ein deutlich intelligenteres Fahrzeug - denn das Drehmoment der vier Motoren lässt sich im Millisekundenbereich unabhängig steuern.
Das Problem der ungefederten Masse: Das Gewicht, das der Federung überlassen wird
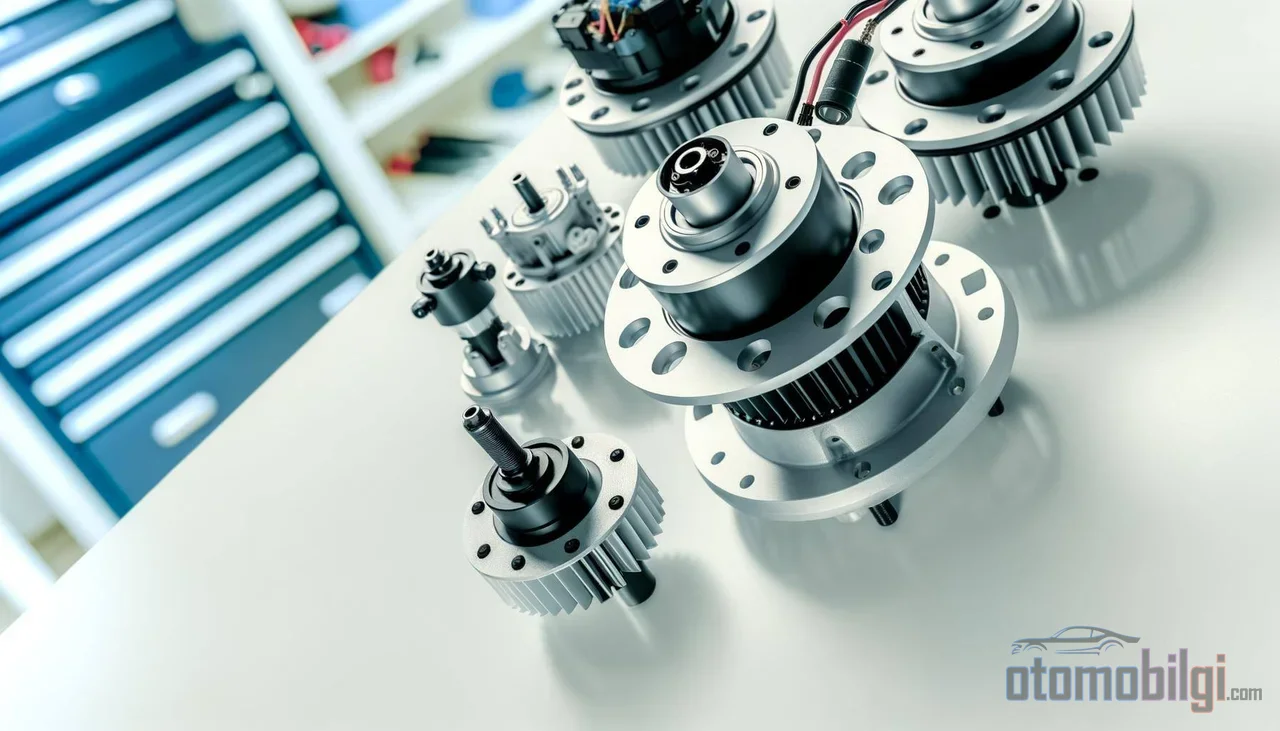
Der am häufigsten diskutierte Nachteil des Radnabenmotors ist sein Beitrag zur ungefederten Masse. Gefederte Masse ist die Masse, die die Karosserie trägt; ungefederte Masse ist die Masse, die Rad und Aufhängung unmittelbar beherrschen. Wird der Motor in die Felge verlagert, steigt diese zweite Masse erheblich, und die Folgen werden messbar: Traktion, Fahrkomfort, die Ansprechfähigkeit der Aufhängung und die Haltbarkeit der Komponenten leiden darunter.
Die Physik ist einfach und unbarmherzig. Die zunehmende ungefederte Masse schwächt die Fähigkeit des Rades, dem Straßenprofil zu folgen, vergrößert die dynamische Radlast und die Aufhängungsschwingung und betont das sekundäre Resonanzmodus im Band von etwa 7-10 Hz, was den Komfort beeinträchtigt. Aufgrund der filternden Wirkung des Achsabstands fällt die Auswirkung auf die Karosserie je nach Fahrzeug unterschiedlich aus, doch jedes zusätzliche Kilogramm, das die Aufhängung nicht kontrolliert, wird letztlich vom Reifen bezahlt, der Kontakt mit der Straße hat.
An diesem Punkt gibt es auch eine Gegenmeinung, die nicht ignoriert werden sollte. Die Hersteller der Technologie behaupten, dass die Auswirkung der ungefederten Masse übertrieben dargestellt werde und dass gut abgestimmte Aufhängungen und aktive Stoßdämpfer diesen Effekt weitgehend ausgleichen könnten. Die begutachteten Studien der letzten Jahre bestätigen jedoch, dass der Anstieg der ungefederten Masse die dynamische Radlast und die Aufhängungsschwingung messbar vergrößert. Das realistische Bild ist Folgendes: Das Problem ist nicht unüberwindbar, darf aber auch nicht unterschätzt werden - eine Abhilfe ist nur mit einem fortschrittlicheren und teureren Fahrwerk-Design möglich.
Wärmemanagement und Abdichtung: Die feindliche Umgebung im Inneren des Rades
Wärmefalle im engen Gehäuse
Bei einem Fahrzeug mit Zentralmotor sitzt der Motor in einem Bereich, der problemlos an den Kühlkreislauf angeschlossen ist und mit frischer Luft hat. Im Rad hingegen arbeitet derselbe Motor in einem engen Gehäuse, das sich durch Bremswärme erhitzt und Spritzwasser ausgesetzt ist. In diesem Bereich ist die Wärmeabgabe schwierig; Überhitzung senkt zunächst die Motorleistung, beschädigt dann schnell die Isolierung und kann bis zu Defekten führen, die in den elektronischen Komponenten einen Kurzschluss verursachen können. Die kritische Schwelle ist ebenfalls klar: Über 140 °C können Permanentmagnete ihre Magnetisierung verlieren - das heißt, eine einzige lange Bergfahrt unter Last kann den Motor dauerhaft schwächen. Die zusätzliche Last, die die ungefederte Masse auf die Bremsen bringt, erhöht die erzeugte Wärme noch weiter. Die Lösungsrichtung ist bekannt: Flüssigkeitskühlkanäle, fortschrittliche Wärmeableiter und Wickelmaterialien mit geringem Widerstand. Die Wärmeabgabe eines großen Radnabenmotors der 35-kW -Klasse mit integriertem Kühlsystem wurde experimentell bestätigt; das Problem ist also technisch lösbar, aber jede Lösung bringt Kosten und Gewicht mit sich.
Der Kampf der Dichtungen: Wasser, Staub und Vibration
Das zweite Umweltproblem ist die Abdichtung. Der Motor befindet sich in einem Bauteil, das sich mit Fahrgeschwindigkeit dreht; umgeben von Feuchtigkeit, Staub, Schlamm, Salzwasser und ständigen Vibrationen. Während jede Komponente über der Feder achse vor dieser Umgebung einigermaßen geschützt ist, kämpft der Motor im Rad an der äußersten Frontlinie. Die Aufgabe der Dichtung erfordert eine doppelte Balance: Sie muss hohe Dichtheit gewährleisten, ohne dem rotierenden Bauteil Reibungsverluste hinzuzufügen. Deshalb werden Radnabenmotordichtungen speziell so entwickelt, dass sie bei steigenden Drehzahlen die Reibungsverluste verringern; skalierbare Dichtungsgeometrien und Abdichtungssysteme, die die Reibungswärme nach außen abführen und so die Temperatur der Dichtung senken, werden auf Patentniveau entwickelt.
Auch Ausfallanalysen bestätigen diese Ergebnisse: Der Einfluss der ungefederten Masse auf die Fahrdynamik, die Abdichtungsschwierigkeiten und die Akustik gehören zu den hervorstechenden Fehlerquellen bei Radnabenmotoren. Dazu kommt noch die wirtschaftliche Dimension: Die Radnabe ist eine der am stärksten unfallgefährdeten Zonen; Ist das Bauteil beschädigt, handelt es sich bei dem zu reparierenden Teil nicht mehr um eine einfache Felge, sondern um eine teure Einheit, die den Motor, die Leistungselektronik und die Dichtungen beherbergt. Es verwundert daher nicht, dass die Kosten eines hocheffizienten, leichten Systems mit vier Radnabenmotoren nach wie vor hoch sind.
Vergleich mit dem Zentralmotor: Die Rechnung zweier Architekturen
Fast alle heute auf den Straßen befindlichen Elektroautos verwenden eine Architektur mit einem oder zwei Zentralmotoren. Bei dieser Anordnung sitzen Motor und Getriebe auf der Achse, in einem vom Aufbau geschützten Bereich; das bietet eine ausgereifte Produktionskette, ein erprobtes Thermomanagement und eine akzeptable ungefederte Masse. Der Radnabenmotor erledigt dieselbe Arbeit mit vier kompakten Einheiten und übernimmt dabei die oben genannten Herausforderungen. Es empfiehlt sich, den Unterschied in Tabellenform zusammenzufassen:
| Eigenschaft | Zentraler Motor | Radnabenmotor |
|---|---|---|
| Antriebstrang | Getriebe, Differential, Antriebswelle | Nicht vorhanden - direkter Antrieb |
| Mechanischer Verlust | Verluste durch den Antriebsstrang | Keine Übertragungsverluste |
| Bauweise | Auf der Achse, beansprucht Volumen | In der Radnabe, hält das Chassis frei |
| Ungefederte Masse | Niedrig | Erhöht sich erheblich |
| Wärme- und Abdichtungsumgebung | Geschützter Bereich | Direkt den Straßenbedingungen ausgesetzt |
| Torque Vectoring | Erfordert zusätzliche Mechanik | Natürliche Eigenschaft - Kontrolle pro Rad |
| Kosten und Reife | In der Serienproduktion erprobt | Hohe Kosten, begrenzte Produktionserfahrung |
Diese Tabelle erklärt auch, warum die Technologie bislang ein Nischendasein fristet. In der Welt der E-Bikes und E-Scooter ist der Nabenmotor dank seiner Einfachheit und geringen Kosten bereits zum Standard geworden; bei der leichten Mobilität sind ungefederte Masse und thermische Belastung ein viel kleineres Problem als beim Automobil. Auf Automobilskala sieht die Rechnung jedoch anders aus: Mit wachsender Masse, Leistung und Bremsenergie verschärfen sich alle vier Probleme gleichermaßen.
Torque Vectoring: Das stärkste Trumpf der Technologie
Der am wenigsten umstrittene Vorteil des Radnabenmotors ist seine Regelungsfähigkeit. Wenn jedes Rad einen eigenen Motor hat, ist die Anwendung unterschiedlichen Drehmoments auf verschiedene Räder eine Frage der Software-Parameter. Torque Vectoring verleiht dem Fahrzeug Kurvenunterstützung, indem es in der Kurve das äußere Rad beschleunigt und das innere Rad verlangsamt, und kann die Traktion deutlich verbessern. Ein mechanisches Differential ist nicht erforderlich; das elektronische Differential regelt die Geschwindigkeit des inneren und äußeren Rades in der Kurve unabhängig voneinander.
Auch die Regelungsstrategien reifen zunehmend: Durch die Kombination von integriertem Torque Vectoring und aktiver Vorderachslenkung wurde eine Stabilitätskontrolle für Elektrofahrzeuge mit Radnabenmotoren entwickelt. Andererseits ist weiterhin umstritten, wie sich die schnell zunehmende Komplexität der Regelung und die Rechenleistung, die Traktionskontroll- und Vectoring-Algorithmen benötigen, auf die Systemkosten auswirken werden. Kurz gesagt: Der stärkste Trumpf der Technologie ist zugleich die Begründung für ihr komplexestes Subsystem.
Öffnet sich das Fenster der Verbreitung? Aktuelle Lage
Die Geschichte verläuft auf interessante Weise zyklisch. Das erste Patent für einen elektrischen Nabenmotor wurde 1884 erteilt, das Patent für ein Elektrofahrrad mit Hubmotor am Vorderrad 1895, und 1899 wurde einer der ersten Hybridautomobile entwickelt, die einen Vierrad-Nabenmotor mit einem Benzinmotor kombinierten. Die Technologie ist also so alt wie das Automobil; die ungefederte Masse und die Batterieprobleme, die sie in der Anfangszeit behinderten, warten seit über hundert Jahren auf eine Lösung.
Heute beginnt sich die Lage zu bewegen. In den letzten Jahren kündigte ein Hersteller ein produktionsreifes Radnabenmotorsystem an, das 2026 in Serienproduktion gehen soll, und stellte im Herbst 2025 einen neuen Hubmotor mit 220 kW Leistung vor, wobei er mitteilte, dass ein europäischer Hersteller plane, diese Technologie in einem Elektrosportwagen einzusetzen. Ein homologiertes, in Serienfahrzeugen eingesetztes Radnabenmotorsystem eines Wettbewerbslieferanten hat bereits über 1,5 Millionen Meilen in mehr als 100 Fahrzeugen unter Testbedingungen absolviert; dasselbe Unternehmen stellte im Oktober 2025 ein neues Modell speziell für leistungsstarke Elektrofahrzeuge vor. Eine auf der CES 2026 gezeigte Radnabenantriebslösung mit integriertem Dämpfer wurde als Antwort auf das bekannte Problem der Radlagerschädigung interpretiert.
Die Prognosen auf der Marktseite sollten jedoch mit Vorsicht gelesen werden. Die für das Radnabenmotor-Marktjahr 2026 als Basisjahr veröffentlichten Schätzungen schwanken in einem weiten Bereich von etwa 2,17 bis 4,55 Milliarden US-Dollar; die Ziele für 2034 liegen je nach Prognose in einer Spanne von 31 bis 70 Milliarden US-Dollar, und die jährliche Wachstumsrate wird auf 28 bis 41 Prozent geschätzt. Diese Streuung zeigt, dass der Markt in Bezug auf Definition und Abgrenzung noch nicht gefestigt ist - aber die Richtung ist bei jeder Prognose dieselbe: nach oben. Auch ein aktueller, peer-reviewter Übersichtsartikel fasst die Lage zusammen: Trotz ihrer Platz- und Effizienzvorteile sind direkt angetriebene Radnabenmotoren bislang noch nicht flächendeckend in Elektrofahrzeuge integriert.
Warum hat also nicht jedes Elektroauto vier Radnabenmotoren?
Die Antwort auf diese Frage passt nicht in einen Satz, aber in vier Punkte: ungefederte Masse, Wärme, Abdichtung und Kosten. Der Zentralmotor löst diese vier Probleme in einem einzigen Zug; dafür zahlt er mit etwas mechanischem Wirkungsgrad und Paketierungsflexibilität. Der Radnabenmotor geht genau den umgekehrten Kompromiss ein: Er gewinnt einen geringeren Antriebsstrangverlust, ein kleineres Paketvolumen und die Fähigkeit zur Momentenvektorierung; dafür erschwert sie die Federungsauslegung, erfordert höchste Ansprüche an Thermik- und Dichtungsengineering und erhöht die Komponentenkosten.
Stand 2026 befindet sich die Technologie an der Schwelle zur Serienfertigung: die ersten homologierten Anwendungen sind umgesetzt, serienreife Systeme angekündigt und technische Antworten auf klassische Schwachstellen wie Lagerschädigung und Wärmemanagement erarbeitet worden. Der Schlüssel zur Verbreitung liegt jedoch nicht in einer einzelnen Erfindung; sondern im Zusammentreffen günstiger adaptiver Fahrwerke, die die ungefederte Masse kompensieren, einer Produktion, die Skaleneffekte erreicht, und der Risikobereitschaft der Automobilhersteller am selben Punkt. Sobald dieses Zusammentreffen eintritt, wird die seit hundert Jahren unveränderte Antriebsarchitektur des Automobils zum ersten Mal grundlegend erneuert sein.
Quellen
- Arten, Vor- & Nachteile - Was ist ein Radnabenmotor & wie funktioniert er?
- Prinzip, Vor- & Nachteile des Radnabenmotors
- Radnabenmotoren und ungefederte Masse. Ist das relevant?
- Das Argument für Radnabenmotoren
- Bewertung des Einflusses der ungefederten Masse auf den Fahrkomfort von Fahrzeugen mit Radnabenmotoren
- Temperaturfeldanalyse und Wärmeableitung von Radnabenmotoren
- Wärmeableitungsprobleme von Radnabenmotoren und Lösungsansätze
- Die Zukunft der Radnabenmotoren abdichten: geringe Reibung und maximaler Schutz
- Kritische Übersicht über direkt angetriebene Radnabenmotoren in Elektrofahrzeugen
- Protean Electric stellt neuen Radnabenmotor mit 220 kW vor
- Elaphe Propulsion Technologies
- Markt für Radnabenmotoren
- Markt für Radnabenmotoren
- Radnabenmotoren gewinnen wieder an Bedeutung