چرا موتورهای داخل چرخ هنوز فراگیر نشدهاند؟
این صفحه را به اشتراک بگذارید
موتور درونچرخی معماری محرکیه که در آن موتور الکتریکی مستقیماً در توپی چرخ قرار میگیرد و همه قطعات انتقال قدرت مثل گیربکس، دیفرانسیل و میلمحور را حذف میکند. با اینکه مزایایش روی کاغذ بسیار قوی است، به دلیل افزایش جرم غیرفنری، مدیریت گرمای دشوار، مشکلات آببندی و هزینه بالا تاکنون در خودروهای الکتریکی تولید انبوه رایج نشده است.
نکات برجسته
- نخستین موتورهای درونچرخی به یک اختراع ثبتشده در سال 1884 برمیگردد؛ کاربرد خودروی هیبریدی نیز به سال 1899 میرسد.
- رایجترین نوع موتور، DC بدون جاروبک (BLDC) است؛ عمر آن در حدود حدود 5,000 ساعت در مقابل 20,000 ساعت نسبت به انواع جاروبکدار است.
- دماهای بالای 140 درجه سانتیگراد میتوانند باعث از دست رفتن دائمی آهنربای دائم شوند.
- افزایش جرم غیرفنری، تشدید ثانویه در باند تقریباً 7 تا 10 هرتز در سیستم تعلیق را آشکار میکند.
- تا سال 2026 نخستین گامهای تولید انبوه برداشته میشود: هدف این است که یک سازنده، موتور درونچرخی رده 220 کیلووات خود را به تولید انبوه برساند.
موتور درونچرخی چگونه کار میکند؟
اصول کار، همانند هر موتور الکتریکی، بر القای الکترومغناطیسی استوار است. یک کنترلکننده فاز، زمانبندی جریان در سیمپیچهای استاتور را تنظیم میکند؛ میدان مغناطیسی چرخان که بر اساس سیگنالهای سنسورهای موقعیت ایجاد میشود، با آهنرباهای دائم روتور تعامل کرده و روتور - یعنی چرخ - را میچرخاند. زنجیری از کلاچ، گیربکس، دیفرانسیل و میلمحور وجود ندارد؛ قدرت در همانجا که تولید میشود به چرخ منتقل میشود.
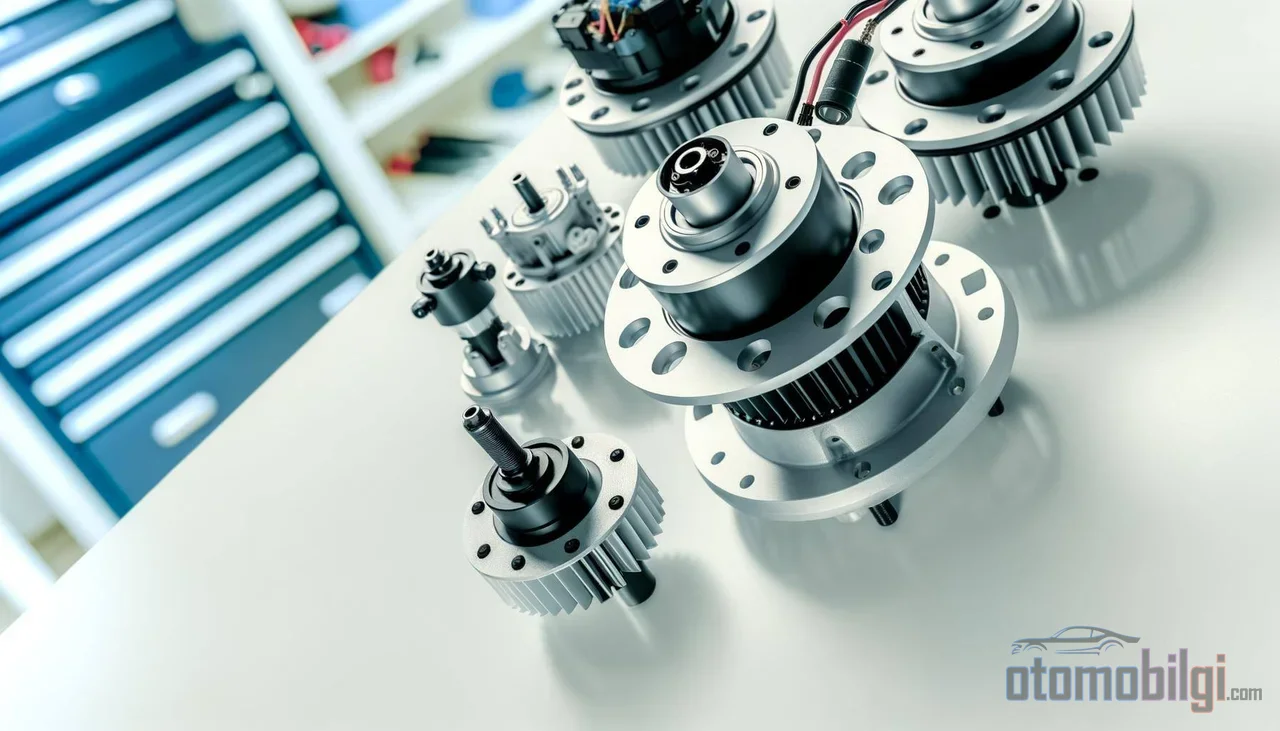
یک موتور درونچرخی مدرن بهتنهایی بیش از یک واحد محرکه است. در یک محفظه فشرده، رانش مستقیم، ترمز احیاکننده و بازیابی انرژی همراه با ترمز اصطکاکی، کنترل الکترونیکی سرعت دیفرانسیلی و خنککاری با هوا یا آب یکجا جمع میشود. در سمت کنترل، دو رویکرد برجسته است: موتورهای دارای سنسور هال در دور پایین کنترل بسیار دقیقی فراهم میکنند، در حالی که موتورهای بدون سنسور موقعیت روتور را با اندازهگیری نیروی محرکه الکتریکی معکوس (BEMF) تخمین میزنند و در دورهای بسیار پایین در تولید گشتاور دچار مشکل میشوند.
ساختارهای روتور بیرونی و روتور درونی
در موتورهای درونچرخی دو معماری اصلی وجود دارد. در ساختار روتور بیرونی، روتوری که چرخ را احاطه میکند با دور پایین - تقریباً 1,000 تا 1,500 دور در دقیقه - میچرخد و رانشی مستقیم و بیصدا ارائه میدهد؛ ساختار ساده است اما چگالی توان محدود است. ساختار روتور درونی با دورهای بالای تا 10,000 دور در دقیقه کار میکند و از طریق یک گیربکس سیارهای با نسبت ثابت، این دور را به سرعت چرخ کاهش میدهد. مجموعه دندههای واسط، تولید همان توان با موتوری کوچکتر و سبکتر را ممکن میسازد؛ دندههای سیارهای فشرده، انواع روتور درونی را در چگالی توان بهطور جدی رقابتپذیر میکند. بحث انتخاب معماری همچنان ادامه دارد: سادگی یا چگالی توان؟
فناوری سیمپیچ نیز متغیر دیگری است که چگالی توان را تعیین میکند. سیمهای مسی مستطیلی به شکل سنجاق که هیرپین (Hairpin) نامیده میشوند، در مقایسه با سیمپیچ با سیم گرد، چیدمانی بسیار فشردهتر، پخش حرارتی بهتر و در نتیجه چگالی توان بالاتری فراهم میکنند. گرفتن توان بیشتر از حجم واحد، مستقیمترین راهی است که کار موتور را در فضای تنگ درون چرخ آسان میکند.
دلیل معماری جذابیت چیست؟ قطعات حذفشده و مزایای بهدستآمده
جابهجا کردن موتور به چرخها در یک خودروی الکتریکی، ساختار مکانیکی را بهطور ریشهای ساده میکند. کلاچ، گیربکس، دیفرانسیل و شفت انتقال قدرت بهکلی حذف میشوند؛ این یعنی تلفات مکانیکی زنجیره انتقال قدرت به صفر میرسد. گشتاور بدون هیچ کوپلینگ میانی - نه کاردان و نه مفصل یونیورسال - مستقیماً به چرخ منتقل میشود و همزمان با پای راننده پاسخ میدهد.
اثر سادهسازی در فهرست روشنتر خوانده میشود:
- به لطف درایو مستقل هر چرخ، محرک جلو، عقب و 4x4 دائمی با یک معماری بهسادگی قابل اجراست.
- حجمی که در شاسی برای موتور و گیربکس کنار گذاشته شده بود، خالی میشود؛ این فضا به فضای سرنشین، بار یا ظرفیت باتری اضافی تبدیل میشود.
- با کاهش تعداد قطعات متحرک، کارکرد آرامتر میشود و سایش مکانیکی و نیاز به تعمیر و نگهداری کاهش مییابد.
- چون وزن در چهار گوشه خودرو پخش میشود، مرکز ثقل پایین میآید و به پایداری کمک میکند.
در زمینه بازدهی هم حساب به نفع این فناوری است: در مقایسه با سیستم دارای موتور مرکزی، خودروهای الکتریکی با موتور درونچرخی بازدهی سیستم بالاتر و تلفات مکانیکی کمتری ارائه میدهند. خودرویی که از نظر مکانیکی ساده شده است، از نظر الکتریکی خودرویی بسیار هوشمندتر است - زیرا گشتاور چهار موتور را میتوان در مقیاس میلیثانیه بهطور مستقل مدیریت کرد.
مسئله جرم فنربندینشده: وزنی که به کنترل سیستم تعلیق سپرده میشود
پرتنشینترین هزینه موتور درونچرخی، سهم آن در جرم فنربندینشده است. جرم فنربندیشده جرمی است که بدنه حمل میکند و جرمی که از فنر عبور نمیکند، جرمی است که چرخ و سیستم تعلیق مستقیماً مدیریت میکنند. وقتی موتور به داخل رینگ منتقل میشود، این جرم دوم بهطور قابلتوجهی افزایش مییابد و نتایج آن قابل اندازهگیری است: چسبندگی به جاده، راحتی سواری، حساسیت سیستم تعلیق و دوام قطعات بهصورت منفی تحت تأثیر قرار میگیرند.
فیزیک ساده و بیرحم است. افزایش جرم فنربندینشده، توانایی چرخ در دنبال کردن پروفیل جاده را تضعیف میکند، بار دینامیکی چرخ و نوسان سیستم تعلیق را بزرگتر میکند و با برجسته کردن مود تشدید ثانویه در محدوده حدودی 7 تا 10 هرتز ، راحتی سواری را مختل میسازد. اگرچه به دلیل اثر فیلترینگ فاصله اکس، بازتاب این اثر به بدنه از خودرویی به خودروی دیگر متفاوت است، هر کیلوگرم اضافی که سیستم تعلیق کنترل نمیکند، سرانجام از لاستیکی که در تماس با جاده است پرداخت میشود.
در این نقطه یک دیدگاه مخالف نیز وجود دارد که نباید نادیده گرفته شود. تولیدکنندگان این فناوری ادعا میکنند که اثر جرم فنربندینشده اغراقآمیز شده و سیستم تعلیق خوشتنظیم و کمکفنرهای فعال میتوانند این اثر را تا حد زیادی متعادل کنند. با این حال، پژوهشهای داوریشده سالهای اخیر تأیید میکنند که افزایش جرم فنربندینشده، بار دینامیکی چرخ و نوسان سیستم تعلیق را بهطور قابل اندازهگیری بزرگتر میکند. جدول واقعی این است: مشکل شکستناپذیر نیست، اما سادهانگارانه هم گرفته نمیشود - جبران آن با یک طراحی پیشرفتهتر و گرانتر سیستم تعلیق ممکن است.
مدیریت حرارت و آببندی: محیط متخاصم درون چرخ
تله حرارتی در محفظه باریک
در خودرویی با موتور مرکزی، موتور در منطقهای قرار دارد که به راحتی به مدار خنککننده متصل میشود و با هوای تماس دارد. اما درون چرخ، همان موتور در محفظه باریکی کار میکند که با گرمای ترمز گرم میشود و در معرض پاشش جاده قرار دارد. در این ناحیه دفع حرارت دشوار است؛ گرمای بیش از حد ابتدا راندمان موتور را کاهش میدهد، سپس عایقبندی را به سرعت تخریب میکند و میتواند به خرابیهایی در اجزای الکترونیکی منجر شود که تا اتصال کوتاه پیش میرود. آستانه بحرانی نیز روشن است: بالای 140 °C آهنرباهای دائم ممکن است خاصیت مغناطیسی خود را از دست بدهند - یعنی یک بارِ طولانی میتواند موتور را برای همیشه تضعیف کند. بار اضافی که جرم فنرزنیک به ترمزها وارد میکند، گرمای تولیدشده را باز هم بیشتر میکند. جهت حل مشکل شناخته شده است: کانالهای خنککننده مایع، مبدلهای حرارتی پیشرفته و مواد سیمپیچ با مقاومت کم. دفع حرارت با سیستم خنککننده داخلی یک موتور درونچرخی بزرگ با ظرفیت کلاس 35 kW به صورت تجربی تأیید شده است؛ یعنی یک مسئله فنی قابل حل، اما هر راهحل هزینه و وزن اضافه میکند.
نبرد واشرها: آب، گرد و غبار و ارتعاش
دومین مشکل محیطی، آببندی است. موتور درون قطعهای قرار دارد که با سرعت خودرو میچرخد؛ محاصرهشده در رطوبت، گرد و غبار، گل، آب شور و ارتعاش دائمی. در حالی که هر قطعه روی فنر تا حدی از این محیط محافظت میشود، موتور درون چرخ در خط مقدم جبهه میجنگد. وظیفه واشر تعادلی دوطرفه میطلبد: در حالی که آببندی بالا فراهم میکند، نباید اتلاف اصطکاکی به قطعه دوار اضافه کند. به همین دلیل واشرهای موتور درونچرخی به صورت ویژه طراحی میشوند تا اتلاف اصطکاکی در سرعتهای فزاینده را کاهش دهند؛ هندسههای واشر مقیاسپذیر و سیستمهای آببندی که با انتقال گرمای اصطکاک به بیرون، دمای واشر را پایین میآورند، در سطح ثبت اختراع توسعه مییابند.
تحلیلهای خرابی نیز این نتایج را تأیید میکنند: تأثیر جرم فنرزنیک بر دینامیک رانندگی، دشواریهای آببندی و صدا، از جمله منابع اصلی خرابی در موتورهای درونچرخی هستند. بُعد اقتصادی هم وجود دارد: توپی چرخ یکی از آسیبپذیرترین نواحی در برابر خسارت تصادف است؛ وقتی آسیب ببیند، قطعهای که تعمیر میشود دیگر یک رینگ ساده نیست، بلکه یک واحد گرانقیمتی است که موتور، الکترونیک قدرت و واشرها را درون خود جای داده است. تعجبآور نیست که هزینه سیستم چهارموتوره سبک و پرکارایی هنوز بالاست.
مقایسه با موتور مرکزی: محاسبه دو معماری
امروز تقریباً تمام خودروهای برقی روی جاده از معماری تکموتوره یا دوموتوره مرکزی استفاده میکنند. در این چیدمان، موتور و گیربکس کاهنده روی محور و در ناحیهای که بدنه محافظتش میکند قرار دارند؛ زنجیره تولید بالغ، مدیریت حرارتی اثباتشده و جرم فنرزنیک قابل قبولی ارائه میدهند. موتور درونچرخی اما همان کار را با چهار واحد فشرده انجام میدهد و دشواریهای برشمرده در بالا را به دوش میکشد. خلاصه کردن تفاوتها به شکل جدول مناسب است:
| ویژگی | موتور مرکزی | موتور درونچرخی |
|---|---|---|
| قطعات انتقال نیرو | گیربکس، دیفرانسیل، میل گاردان | وجود ندارد - حرکت مستقیم |
| اتلاف مکانیکی | دارای اتلاف زنجیره انتقال نیرو | بدون اتلاف انتقال |
| جایگاه نصب | روی محور، فضا اشغال میکند | داخل توپی چرخ، شاسی را خالی میکند |
| جرم فنربندینشده | کم | به شدت افزایش مییابد |
| محیط حرارت و آببندی | ناحیه محافظتشده | در معرض مستقیم شرایط جاده |
| بردارسازی گشتاور | نیازمند مکانیزم اضافی | ویژگی ذاتی - کنترل به ازای هر چرخ |
| هزینه و بلوغ فناوری | اثباتشده در تولید انبوه | هزینه بالا، تجربه تولید محدود |
این جدول همچنین توضیح میدهد که چرا این فناوری هنوز در حوزههای خاص باقی مانده است. در دنیای دوچرخه و اسکوتر برقی، موور توپی به دلیل سادگی و هزینه پایین هماکنون به استاندارد تبدیل شده است؛ در حرکت سبک، جرم فنربندینشده و بار حرارتی در مقایسه با خودرو مسئلهای بسیار کوچکتر هستند. اما در مقیاس خودرو، محاسبه تغییر میکند: هرچه جرم، توان و انرژی ترمز بزرگتر شود، هر چهار مشکل نیز به همان نسبت شدیدتر میشوند.
بردارسازی گشتاور: قویترین برگ برنده این فناوری
در میان مزایای موتور درونچرخی، کمتنشترین آنها قابلیت کنترل است. وقتی هر چرخ موتور خودش را داشته باشد، اعمال گشتاور متفاوت به چرخهای مختلف صرفاً یک مسئله پارامتری در نرمافزار است. بردارسازی گشتاور با سرعتبخشیدن به چرخ بیرونی و کند کردن چرخ داخلی در پیچ، به خودرو کمک چرخشی میدهد و میتواند چسبندگی جاده را به شکل چشمگیری بهبود بخشد. دیفرانسیل مکانیکی لازم نیست؛ دیفرانسیل الکترونیکی سرعت چرخهای داخلی و بیرونی را در پیچ به صورت مستقل تنظیم میکند.
استراتژیهای کنترلی نیز در حال بلوغ هستند: با ترکیب بردارسازی گشتاور یکپارچه و فرمان فعال جلو، کنترل پایداری برای خودروهای برقی با موتور درونچرخی توسعه یافته است. در مقابل، پیچیدگی سریع کنترل و اینکه قدرت پردازش مورد نیاز الگوریتمهای کنترل کشش و بردارسازی چگونه بر هزینه سیستم اثر خواهد گذاشت، همچنان در محافل مهندسی یک علامت سؤال است. به بیان ساده، قویترین برگ برنده این فناوری، همزمان توجیهکننده پیچیدهترین زیرسیستم آن نیز هست.
آیا پنجره فراگیر شدن باز میشود؟ وضعیت فعلی
تاریخ به شکل جالبی چرخهای پیش میرود. نخستین پتنت موتور توپی برقی در سال 1884 و پتنت دوچرخه برقی با موور توپی چرخ جلو در سال 1895 ثبت شد و در سال 1899 یکی از نخستین خودروهای هیبریدی که موتور توپی چهار باتریدار را با موتور بنزینی ترکیب میکرد، توسعه یافت. یعنی این فناوری همسن خودرو است؛ مسائل جرم فنربندینشده و باتری که در دوره اولیه مانع آن شدند، بیش از یک قرن است که در انتظار راهحل ماندهاند.
امروز وضعیت در حال به حرکت درآمدن است. در سالهای اخیر یک سازنده، سیستم موتور درونچرخی آماده تولید با هدف ورود به تولید انبوه در سال 2026 را معرفی کرد و در پاییز 2025 با معرفی موور توپی جدیدی با توان 220 kW اعلام کرد که یک سازنده اروپایی قصد دارد از این فناوری در یک خودروی ورزشی برقی استفاده کند. یک تامینکننده رقیب با تاییدیه همولوگاسیون، اولین فناوری موتور درونچرخی استفادهشده در خودروهای تولیدی است که در بیش از 100 خودرو بالغ بر 1.5 میلیون مایل تست انجام داده است؛ همین شرکت در اکتبر 2025 یک مدل جدید مخصوص خودروهای الکتریکی پرقدرت معرفی کرد. یک راهکار محرکه درونچرخی با دمپر داخلی که در CES 2026 به نمایش درآمد، بهعنوان پاسخی به مشکل شناختهشده بار بلبرینگ چرخ در این فناوری تفسیر شد.
پیشبینیهای سمت بازار باید با احتیاط خوانده شوند. برآوردهایی که برای بازار موتور درونچرخی با سال پایه 2026 منتشر شدهاند، در بازه گستردهای حدود 2.17 تا 4.55 میلیارد دلار قرار دارند؛ اهداف سال 2034 نیز بسته به برآورد در بازه 31 تا 70 میلیارد دلار و نرخ رشد سالانه 28 تا 41 درصد پیشبینی شده است. این پراکندگی نشان میدهد بازار هنوز از نظر تعریف و دامنه جا نیفتاده است - اما جهتش در هر برآوردی یکی است: رو به بالا. یک مرور روزنامهنگارانه و داوریشده جدید نیز وضعیت را چنین خلاصه میکند: موتورهای درونچرخی محرک مستقیم با وجود مزایای فضا و بازدهی، هنوز بهطور گسترده در خودروهای الکتریکی ادغام نشدهاند.
پس چرا هر خودروی الکتریکی چهار موتور درونچرخی ندارد؟
پاسخ این سوال در یک جمله نمیگنجد اما در چهار بند جا میشود: جرم فنربندینشده، گرما، آببندی و هزینه. موتور مرکزی این چهار مشکل را یکجا حل میکند؛ در مقابل، اندکی بازدهی مکانیکی و انعطاف بستهبندی را از دست میدهد. موتور درونچرخی اما معاملهای برعکس انجام میدهد: تلفات انتقال قدرت، حجم بستهبندی و توانایی بردار کردن گشتاور را به دست میآورد؛ در مقابل، طراحی تعلیق را دشوار میکند، مهندسی حرارتی و آببندی را به سطح بالایی میبرد و هزینه قطعات را افزایش میدهد.
تا سال 2026 این فناوری در آستانه تولید انبوه ایستاده است: اولین کاربردهای همولوگاسیونشده انجام شده، سیستمهای آماده تولید اعلام شده و پاسخهای مهندسی برای ضعفهای کلاسیکی مانند بار بلبرینگ و مدیریت گرما ارائه شده است. کلید فراگیر شدن، یک اختراع واحد نیست؛ همزمانی تعلیق تطبیقی ارزانی که جرم فنربندینشده را جبران میکند، تولیدی که به اقتصاد مقیاس برسد و اشتها به ریسک خودروسازان در یک نقطه. وقتی این همزمانی رخ دهد، معماری انتقال قدرت خودرو که یک قرن است تغییر نکرده، برای نخستین بار از بنیاد نو خواهد شد.
منابع
- انواع، مزایا و معایب - موتور توپی چیست و چگونه کار میکند
- اصل کار، مزایا و معایب موتور توپی
- موتورهای درونچرخی و جرم فنربندینشده. آیا اهمیت دارد؟
- دفاع از موتورهای درونچرخی
- ارزیابی اثر جرم فنربندینشده بر راحتی سواری خودروهای با موتور درونچرخ
- تحلیل میدان دما و اتلاف حرارت موتورهای درونچرخی
- مشکلات اتلاف حرارت موتورهای توپی و راهحلها
- آببندی آینده موتورهای درونچرخی: اصطکاک کم و حداکثر محافظت
- مرور انتقادی موتورهای درونچرخی محرک مستقیم در خودروهای الکتریکی
- پروتین الکتریک موتور توپی چرخ جدید 220 کیلوواتی را رونمایی کرد
- الاپه پروپالشن تکنولوژی
- بازار موتورهای داخلچرخ
- بازار موتورهای داخلچرخ
- موتورهای برقی داخلچرخ دوباره مورد توجه قرار میگیرند