¿Por qué los motores dentro de la rueda todavía no se han generalizado?
Comparte esta página
El motor de rueda es una arquitectura de propulsión en la que el motor eléctrico se coloca directamente en el buje de la llanta y elimina todos los órganos de transmisión, como la caja de cambios, el diferencial y los ejes de transmisión. Aunque sus ventajas son muy sólidas sobre el papel, hasta hoy no se ha extendido en los automóviles eléctricos de producción en serie debido a la mayor masa no suspendida, la difícil gestión térmica, los problemas de estanqueidad y el alto costo.
Aspectos destacados
- El antepasado de los motores de rueda se remonta a una patente de 1884; mientras que la aplicación en automóviles híbridos data de 1899.
- El tipo de motor más común es el DC sin escobillas (BLDC); su vida útil es de unas 5.000 horas frente a 20.000 horas de los tipos con escobillas.
- Las temperaturas superiores a 140 °C pueden provocar que los imanes permanentes pierdan su magnetismo de forma permanente.
- La mayor masa no suspendida acentúa la resonancia secundaria de la suspensión en la banda de aproximadamente 7–10 Hz.
- A partir de 2026 se están dando los primeros pasos hacia la producción en serie: se espera que un fabricante lleve a la producción en serie un motor de rueda de la clase de 220 kW.
¿Cómo funciona un motor de rueda?
El principio se basa, como en todo motor eléctrico, en la inducción electromagnética. Un controlador de fase regula la temporización de la corriente en los devanados del estator; el campo magnético rotatorio generado según las señales de los sensores de posición interactúa con los imanes permanentes del rotor y hace girar al rotor, es decir, a la rueda. No existe una cadena de embrague, caja de cambios, diferencial y eje de transmisión; la potencia se transmite a la rueda en el lugar donde se genera.
Un motor de rueda moderno es, por sí solo, mucho más que una unidad de propulsión. La tracción directa, la frenada regenerativa, la recuperación de energía junto con la frenada por fricción, el control electrónico diferencial de velocidad y la refrigeración por aire o agua se unen en una misma carcasa compacta. En el lado del control destacan dos enfoques: los motores con sensores Hall ofrecen un control muy preciso a bajas revoluciones, mientras que los motores sin sensores estiman la posición del rotor midiendo la fuerza contraelectromotriz (BEMF) y tienen dificultades para generar par a revoluciones muy bajas.
Estructuras de rotor externo y rotor interno
En los motores de rueda existen dos arquitecturas básicas. En la estructura de rotor externo, el rotor que rodea la rueda gira a bajas revoluciones - aproximadamente 1.000–1.500 rpm - y ofrece una tracción directa y silenciosa; la estructura es sencilla, pero la densidad de potencia es limitada. La estructura de rotor interno, en cambio, funciona a altas revoluciones de hasta 10.000 rpm y reduce esa velocidad a la velocidad de la rueda mediante una caja de cambios planetaria de relación fija. El tren de engranajes intermedio permite generar la misma potencia con un motor más pequeño y ligero; los engranajes planetarios compactos hacen que los tipos de rotor interno sean seriamente competitivos en densidad de potencia. El debate sobre la preferencia de arquitectura continúa: ¿sencillez o densidad de potencia?
La tecnología de devanado es otra variable que determina la densidad de potencia. Los cables de cobre rectangulares en forma de horquilla llamados hairpin permiten una disposición mucho más densa que el bobinado con cables redondos, una mejor distribución del calor y, por lo tanto, una mayor densidad de potencia. Obtener más potencia por unidad de volumen es la forma más directa de facilitar el trabajo del motor en el espacio reducido dentro de la rueda.
¿Por qué resulta atractiva la arquitectura? Componentes eliminados y ventajas obtenidas
Trasladar el motor a las ruedas en un automóvil eléctrico simplifica radicalmente la estructura mecánica. El embrague, la transmisión, el diferencial y el árbol de transmisión desaparecen por completo; esto reduce a cero las pérdidas mecánicas de la cadena de transmisión. El par motor se transmite directamente a la rueda, sin juntas intermedias - ni cardán ni juntas universales - y responde al instante junto con el pie del conductor.
El efecto de la simplificación se lee con mayor claridad en la lista:
- Gracias al accionamiento independiente de cada rueda, la tracción delantera, trasera y 4x4 permanente se aplica fácilmente con una sola arquitectura.
- El volumen destinado dentro del chasis al motor y la transmisión queda liberado; ese espacio se convierte en capacidad para pasajeros, carga o batería adicional.
- Al reducirse el número de piezas móviles, el funcionamiento se vuelve más silencioso y disminuyen el desgaste mecánico y las necesidades de mantenimiento.
- Como el peso se distribuye entre las cuatro esquinas, el centro de gravedad desciende y contribuye a la estabilidad.
En el lado de la eficiencia, las cuentas también salen favorables: en comparación con un sistema de motor central, los vehículos eléctricos con motores dentro de la rueda ofrecen una mayor eficiencia del sistema y menores pérdidas mecánicas. Un vehículo que se simplifica mecánicamente es, eléctricamente, un vehículo mucho más inteligente - porque el par de los cuatro motores puede gestionarse de forma independiente en escala de milisegundos.
El problema de la masa no suspendida: El peso dejado al control de la suspensión
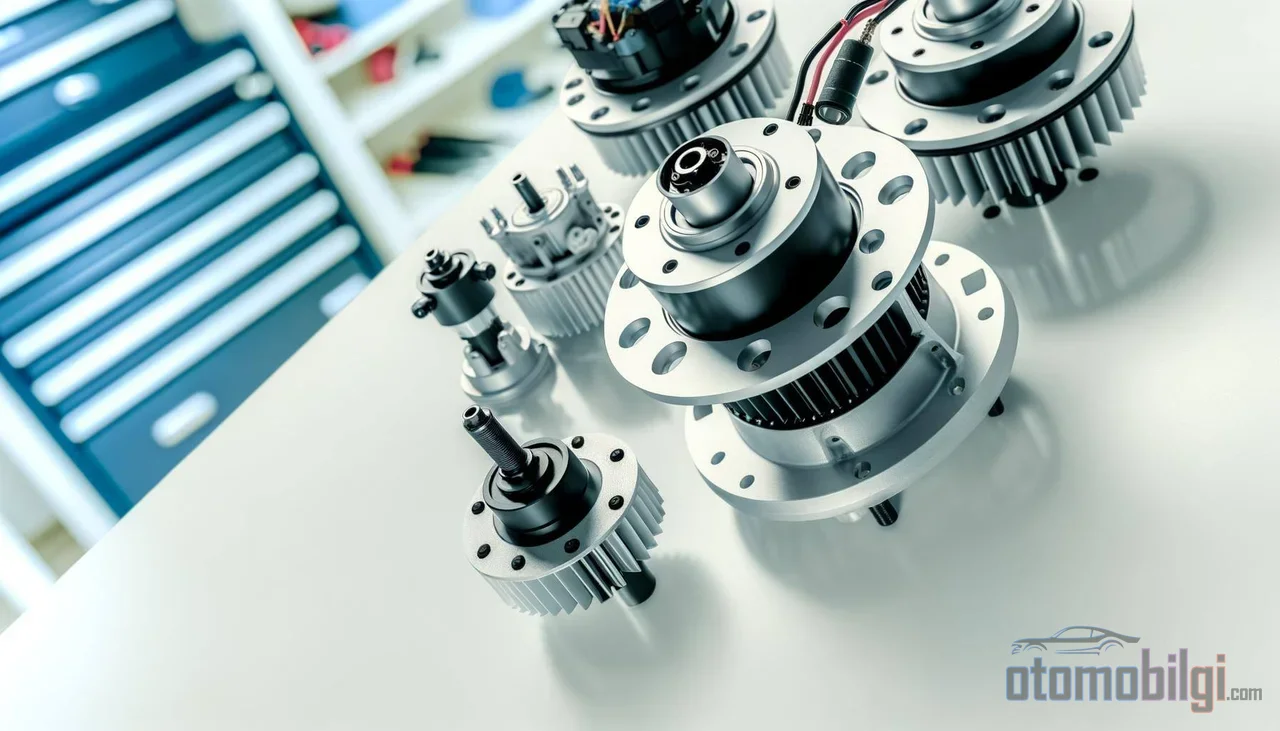
El coste más debatido del motor dentro de la rueda es su contribución a la masa no suspendida. La masa suspendida es la que sostiene la carrocería, mientras que la masa que no pasa por el resorte es la que la rueda y la suspensión gestionan directamente. Cuando el motor se traslada al interior de la llanta, esta segunda masa aumenta considerablemente y las consecuencias se vuelven medibles: el agarre, la comodidad de conducción, la sensibilidad de la suspensión y la durabilidad de los componentes se ven afectados negativamente.
La física es simple y despiadada. La masa no suspendida adicional debilita la capacidad de la rueda para seguir el perfil de la vía, amplía la carga dinámica de la rueda y la oscilación de la suspensión, y hace más pronunciado el modo de resonancia secundaria en la banda de aproximadamente 7-10 Hz, deteriorando la comodidad. Aunque el efecto de la distancia entre ejes y su acción de filtrado hace que la repercusión sobre la carrocería varíe según el vehículo, cada kilogramo adicional que la suspensión no controla se paga finalmente en el neumático en contacto con la vía.
En este punto existe una opinión contraria que no debe ignorarse. Los fabricantes de la tecnología sostienen que el efecto de la masa no suspendida está exagerado y que una suspensión bien ajustada y unos amortiguadores activos pueden compensar en gran medida este efecto. Sin embargo, los estudios revisados por pares de los últimos años confirman que el aumento de la masa no suspendida incrementa de forma medible la carga dinámica de la rueda y la oscilación de la suspensión. El cuadro realista es el siguiente: el problema no es insuperable, pero tampoco debe tomarse a la ligera; la compensación es posible con un diseño de suspensión más avanzado y más caro.
Gestión térmica y estanqueidad: El entorno hostil dentro de la rueda
Trampa de calor en un alojamiento estrecho
En un vehículo con motor central, el motor se encuentra en una zona conectada con facilidad al circuito de refrigeración y en contacto con aire limpio. Dentro de la rueda, en cambio, el mismo motor trabaja en un alojamiento estrecho que se calienta con el calor de los frenos y está expuesto a las salpicaduras de la carretera. En ese espacio, disipar el calor es difícil; el sobrecalentamiento primero reduce la eficiencia del motor y luego deteriora rápidamente el aislamiento, pudiendo provocar fallos en los componentes electrónicos que llegan incluso al cortocircuito. El umbral crítico también es claro: por encima de 140 °C los imanes permanentes pueden perder su magnetismo, es decir, una sola subida prolongada con carga puede debilitar el motor de forma permanente. La carga adicional que la masa no suspendida impone a los frenos aumenta aún más el calor generado. La dirección de la solución ya se conoce: canales de refrigeración líquida, disipadores avanzados y materiales de bobinado de baja resistencia. La disipación de calor mediante el sistema de refrigeración interno de un motor dentro de la rueda de gran capacidad de la clase de 35 kW ha sido verificado experimentalmente; es decir, es un problema técnicamente resoluble, pero cada solución añade coste y peso.
La batalla de las juntas: agua, polvo y vibración
El segundo problema ambiental es la estanqueidad. El motor está dentro de una pieza que gira a velocidad de conducción; rodeado de humedad, polvo, barro, agua salada y vibración constante. Mientras cada componente situado sobre la suspensión queda algo protegido de este entorno, el motor dentro de la rueda combate en la línea más exterior del parachoques. La función de la junta exige un equilibrio bidireccional: proporcionar alta estanqueidad sin añadir pérdidas por fricción a la pieza giratoria. Por ello, las juntas de los motores dentro de la rueda se diseñan de forma especial para reducir las pérdidas por fricción a velocidades crecientes; las geometrías de juntas escalables y los sistemas de sellado que expulsan el calor de la fricción hacia el exterior para contener la temperatura de la junta se desarrollan a nivel de patente.
Los análisis de fallos también confirman estos resultados: el efecto de la masa no suspendida sobre la dinámica de conducción, las dificultades de estanqueidad y el ruido acústico figuran entre las fuentes de fallo más destacadas de los motores dentro de la rueda. Está también la dimensión económica: el buje de la rueda es una de las zonas más expuestas a daños por accidente; cuando se daña, la pieza que se repara ya no es una simple llanta, sino una unidad cara que alberga en su interior el motor, la electrónica de potencia y las juntas. No es de extrañar que el coste de un sistema eficiente y ligero con cuatro motores en las ruedas siga siendo elevado.
Comparación con el motor central: las cuentas de dos arquitecturas
Hoy en día, casi todos los automóviles eléctricos de las carreteras utilizan una arquitectura de uno o dos motores centrales. En esta disposición, el motor y el reductor se sitúan sobre el eje, en una zona protegida por la carrocería; ofrecen una cadena de producción madura, una gestión térmica probada y una masa no suspendida aceptable. El motor dentro de la rueda, en cambio, hace el mismo trabajo con cuatro unidades compactas y asume las dificultades enumeradas anteriormente. Conviene resumir la diferencia en forma de tabla:
| Característica | Motor Central | Motor en la Rueda |
|---|---|---|
| Órganos de transmisión | Caja de cambios, diferencial, árbol de transmisión | Ninguno - conducción directa |
| Pérdida mecánica | Existe pérdida en la cadena de transmisión | No hay pérdida de transmisión |
| Ubicación | Sobre el eje, ocupa volumen | En el buje de la rueda, libera el chasis |
| Masa no suspendida | Baja | Aumenta considerablemente |
| Entorno térmico y de estanqueidad | Zona protegida | Expuesto directamente a las condiciones de la carretera |
| Vectorización de par | Requiere un mecanismo adicional | Propiedad natural - control por rueda |
| Coste y madurez | Probado en producción en serie | Coste elevado, experiencia de producción limitada |
Esta tabla también explica por qué la tecnología sigue siendo nicho. En el mundo de las bicicletas y scooters eléctricos, el motor de buje ya se ha convertido en estándar gracias a su simplicidad y bajo coste; en la movilidad ligera, la masa no suspendida y la carga térmica son un problema mucho menor que en el automóvil. A escala de automóvil, en cambio, el cálculo cambia: a medida que crecen la masa, la potencia y la energía de frenado, los cuatro problemas se agravan en la misma proporción.
Vectorización de par: El As Más Fuerte de la Tecnología
Dentro de las ventajas del motor en la rueda, la menos discutida es la capacidad de control. Cuando cada rueda tiene su propio motor, aplicar un par diferente a cada rueda es cuestión de un parámetro en el software. La vectorización de par acelera la rueda exterior y frena la interior en la curva, otorgando ayuda al giro del vehículo y pudiendo mejorar notablemente el agarre. No se necesita un diferencial mecánico; el diferencial electrónico ajusta de forma independiente las velocidades de las ruedas interiores y exteriores en la curva.
Las estrategias de control también maduran: combinando la vectorización de par integrada y la dirección activa delantera, se ha desarrollado el control de estabilidad para vehículos eléctricos con motores en la rueda. En contrapartida, sigue siendo una incógnita en los círculos de ingeniería cómo afectará al coste del sistema el rápido aumento de complejidad del control y la potencia de procesamiento que requieren los algoritmos de control de tracción y vectorización. En resumen, el as más fuerte de la tecnología es también, a la vez, la justificación de su subsistema más complejo.
¿Se Abre la Ventana de Expansión? Situación Actual
La historia avanza de forma curiosa, en ciclos. La primera patente de motor eléctrico de buje se registró en 1884, la patente de la bicicleta eléctrica con motor de buje en la rueda delantera en 1895, y en 1899 se desarrolló uno de los primeros automóviles híbridos que combinaba un motor de buje de cuatro baterías con un motor de gasolina. Es decir, la tecnología es tan antigua como el propio automóvil; mientras que los problemas de masa no suspendida y batería que la frenaron en sus inicios llevan más de un siglo esperando solución.
Hoy la situación comienza a moverse. En los últimos años, un fabricante anunció un sistema de motor en la rueda listo para producción cuyo lanzamiento en serie está previsto para 2026, y en otoño de 2025 presentó un nuevo motor de buje con una potencia de 220 kW, comunicando que un fabricante europeo planea utilizar esta tecnología en un automóvil deportivo eléctrico. La tecnología de motor dentro de la rueda homologada y utilizada por primera vez en vehículos de producción de un fabricante competidor ya acumula pruebas de más de 1,5 millones de millas en más de 100 vehículos; la misma empresa presentó en octubre de 2025 un nuevo modelo específico para vehículos eléctricos de alto rendimiento. Una solución de propulsión dentro de la rueda con amortiguador integrado exhibida en el CES 2026 fue interpretada como una respuesta al conocido problema de la carga sobre los rodamientos de la rueda.
Las proyecciones del lado del mercado deben leerse con cautela. Las estimaciones publicadas para el mercado del motor dentro de la rueda toman 2026 como año base y varían en un amplio rango de entre 2,17 y 4,55 mil millones de dólares; las metas para 2034 se sitúan, según la estimación, en la banda de 31 a 70 mil millones de dólares, con una tasa de crecimiento anual proyectada de 28–41 %. Esta dispersión muestra que el mercado aún no se ha definido en términos de definición y alcance - pero su dirección es la misma en cada estimación: hacia arriba. Una revisión actualizada y arbitrada también resume la situación: a pesar de sus ventajas de espacio y eficiencia, los motores dentro de la rueda de tracción directa aún no se han integrado de forma generalizada en los vehículos eléctricos.
¿Por Qué No Hay Cuatro Motores Dentro de la Rueda en Cada Automóvil Eléctrico?
La respuesta no cabe en una sola frase, pero sí en cuatro puntos: masa no suspendida, calor, estanqueidad y coste. El motor central resuelve estos cuatro problemas de una sola vez; a cambio se paga cierta eficiencia mecánica y flexibilidad de empaquetado. El motor dentro de la rueda, en cambio, hace un intercambio opuesto: gana en reducir pérdidas de transmisión, volumen de empaquetado y capacidad de vectorización de par; a cambio, complica el diseño de la suspensión, lleva al máximo nivel la ingeniería térmica y de estanqueidad y eleva el coste de los componentes.
A fecha de 2026, la tecnología está al borde de la producción en serie: ya se han realizado las primeras aplicaciones homologadas, se han anunciado sistemas listos para producción y se han generado respuestas de ingeniería a las debilidades clásicas como la carga de los rodamientos y la gestión térmica. La clave de la generalización no es un único invento; es que la suspensión adaptativa barata que compensa la masa no suspendida, la producción que alcanza economías de escala y el apetito de riesgo de los fabricantes de automóviles converjan en el mismo punto. Cuando ese encuentro ocurra, la arquitectura de transmisión del automóvil, sin cambios en el último siglo, será renovada de raíz por primera vez.
Fuentes
- Types, Pros & Cons - What is a Hub Motor & How Does It Work
- Principle, Advantages & Disadvantages of Hub Motor
- In-Wheel Motors and Unsprung Mass. Does It Matter?
- Making the Case for In-Wheel Motors
- Evaluation of the Unsprung Mass Effect on Ride Comfort of In-Wheel Motor Vehicles
- Temperature Field Analysis and Heat Dissipation of In-Wheel Motors
- Hub Motors' Heat Dissipation Problems and Solutions
- Sealing the Future of In-Wheel Motors: Low Friction and Maximum Protection
- Critical Review of Direct-Drive In-Wheel Motors in Electric Vehicles
- Protean Electric presenta un nuevo motor de buje de rueda de 220 kW
- Elaphe Propulsion Technologies
- Mercado de motores dentro de la rueda
- Mercado de motores dentro de la rueda
- Los motores eléctricos dentro de la rueda vuelven a ganar impulso