Miért nem terjednek még mindig el a kerékbe épített motorok?
Az oldal megosztása
A kerékben lévő motor olyan hajtási architektúra, amelynél az elektromotor közvetlenül a kerékagycsuklóba kerül, és megszünteti az összes hajtáselemet, például a sebességváltót, a differenciálművet és a kardántengelyt. Bár előnyei papíron nagyon erősek, a növekvő rugózatlan tömeg, a nehéz hőkezelés, a tömítési problémák és a magas költségek miatt a mai napig nem terjedt el a sorozatgyártású elektromos autókban.
Kiemelt tényezők
- A kerékben lévő motorok őse egy 1884-es szabadalomig nyúlik vissza; a hibrid autó alkalmazása pedig az 1899-es évre vezethető vissza.
- A legelterjedtebb motortípus a kefe nélküli egyenáramú (BLDC); élettartama a kefés típusokhoz képest kb. 5.000 órával szemben 20.000 óra szinten van.
- A 140 °C feletti hőmérséklet a permanent mágnesek mágnesességének végleges elvesztéséhez vezethet.
- A növekvő rugózatlan tömeg a felfüggesztésben körülbelül a 7-10 Hz sávban lévő másodlagos rezonanciát teszi hangsúlyossá.
- 2026-tól megteszik az első sorozatgyártási lépéseket: egy gyártó célja, hogy a 220 kW osztályú kerékben lévő motort sorozatgyártásra vigye.
Hogyan működik a kerékben lévő motor?
Az elv minden elektromotorhoz hasonlóan az elektromágneses indukción alapul. A fázisvezérlő szabályozza az állórész tekercseiben lévő áram időzítését; a helyzetérzékelőkből érkező jelek alapján létrejövő forgó mágneses tér kölcsönhat a rotortban lévő permanent mágnesekkel, és elfordítja a rotort - azaz a kereket. Nincs olyan lánc, mint a kuplung, a sebességváltó, a differenciálmű és a kardántengely; a energia ott kerül átadásra a keréknek, ahol keletkezik.
Egy modern kerékben lévő motor önmagában több mint egy hajtásegység. A közvetlen meghajtás, a regeneratív fékezés és a súrlódó fékezéssel együttes energiavisszanyerés, az elektronikus differenciálmű-vezérlés, valamint a légi vagy vízhűtés egyetlen kompakt házban egyesül. A vezérlés oldalon két megközelítés tűnik ki: a Hall-érzékelős motorok nagyon precíz vezérlést biztosítanak alacsony fordulatszámon, míg az érzékelő nélküli motorok a vissz EMK (BEMF) mérésével becsülik meg a rotor helyzetét, és nagyon alacsony fordulatszámon nehezen termelnek nyomatékot.
Külső rotóros és belső rotóros szerkezetek
A kerékben lévő motoroknál két alapvető architektúra létezik. A külső rotóros szerkezetben a kereket körülvevő rotor alacsony fordulatszámon - körülbelül 1.000-1.500 ford./perc - forog, és csendes, közvetlen meghajtást nyújt; a szerkezet egyszerű, de a teljesítménysűrűség korlátozott. A belső rotóros szerkezet ezzel szemben akár 10.000 ford./perc fordulatszámmal működik, és egy fix áttételű bolygóműves sebességváltón keresztül csökkenti ezt a fordulatszámot a kerék forgási sebességére. A beiktatott fogaskerék-készlet lehetővé teszi ugyanazon teljesítmény előállítását kisebb és könnyebb motorral; a kompakt bolygóműves fogaskerekek a belső rotóros típusokat a teljesítménysűrűség szempontjából komolyan versenyképessé teszik. Az architektúra-választás vitája azonban még mindig zajlik: egyszerűség vagy teljesítménysűrűség?
A tekercselési technológia egy másik változó, amely meghatározza a teljesítménysűrűséget. Hairpinnek nevezett csat alakú téglalap keresztmetszetű rézvezetékek a kerek vezetékes tekercseléshez képest jóval sűrűbb elhelyezést, jobb hőeloszlást, és ezáltal nagyobb teljesítménysűrűséget tesznek lehetővé. Több teljesítmény kinyerése az egységnyi térfogatból a legközvetlenebb út, amely megkönnyíti a motorműködést a kerékben lévő szűk helyen.
Miért vonzó az architektúra? Eltávolított alkatrészek és elnyert előnyök
Egy elektromos autónál a motor kerekekre való áthelyezése gyökeresen leegyszerűsíti a mechanikus felépítést. A kuplung, a sebességváltó, a differenciálmű és a kardántengely teljesen eltűnik; ez a hajtás láncában lévő mechanikus veszteségeket nullára csökkenti. A nyomaték közbeiktatott csuklók nélkül - sem kardán, sem univerzális csukló nélkül - közvetlenül a kerékhez jut, és a vezető lábával egyidejűleg reagál.
Az egyszerűsödés hatása a listán még világosabban olvasható:
- Az egyes kerekek független hajtásának köszönhetően első-, hátsó- és állandó összkerékhajtás egyetlen architektúrával könnyen megvalósítható.
- A vázon belül a motor és a sebességváltó számára fenntartott térfogat felszabadul; az itt keletkező hely utasok, rakomány vagy további akkumulátorkapacitás részére alakítható át.
- Mivel a mozgó alkatrészek száma csökken, a működés csendesebbé válik, a mechanikus kopás és a karbantartási igény pedig mérséklődik.
- Mivel a tömeg a négy sarokra oszlik el, a súlypont lejjebb kerül, ami hozzájárul a stabilitáshoz.
A hatékonyság oldalán is a számolás a javunkra szól: a központi motorral működő rendszerekhez képest a kerékben elhelyezett motorral szerelt elektromos járművek magasabb rendszerhatékonyságot és alacsonyabb mechanikus veszteséget kínálnak. Mechanikusan leegyszerűsödő jármű, elektromosan pedig jóval intelligensebb autó - hiszen a négy motor nyomatéka milliszekundumos skálán függetlenül kezelhető.
A rugózatlan tömeg problémája: A felfüggesztés irányítására bízott tömeg
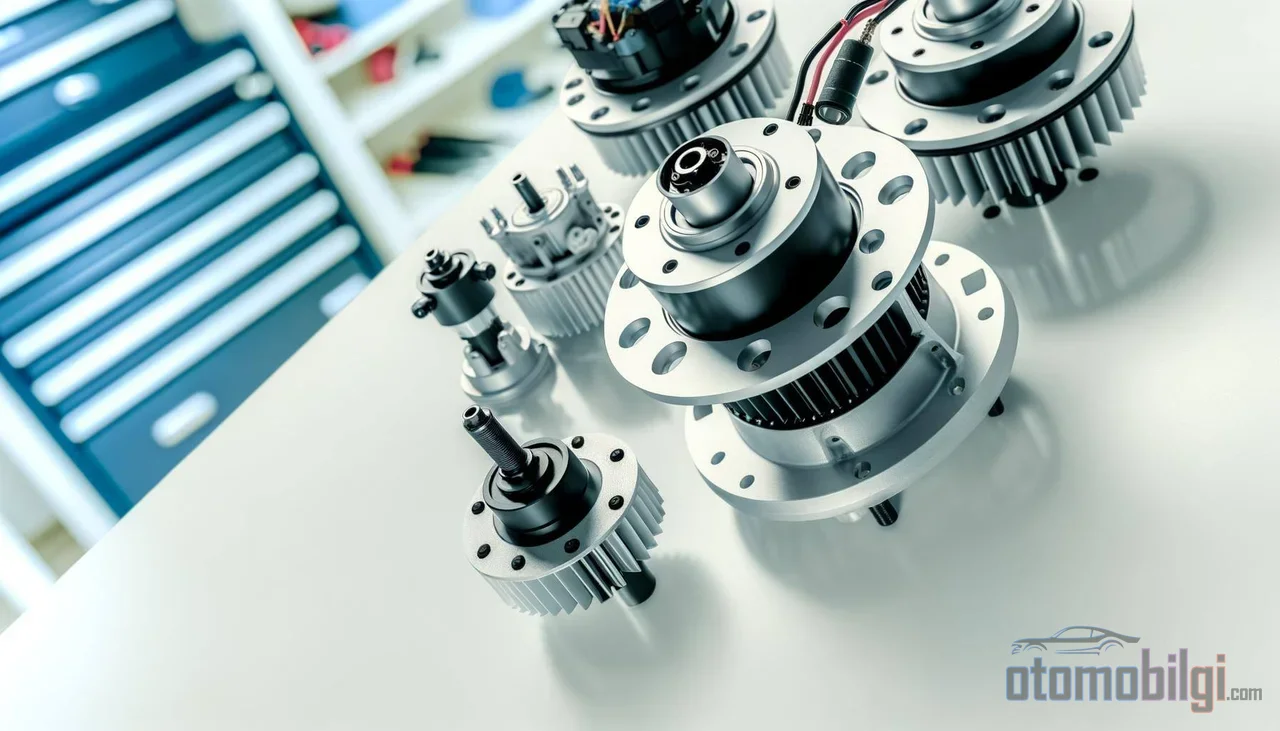
A keréken belüli motor legvitatottabb költsége a rugózatlan tömeghez való hozzájárulása. Függesztett tömegnek nevezzük a karosszériát tartó, rugózatlan tömegnek pedig a kerék és a felfüggesztés által közvetlenül kezelt tömeget. Amikor a motor a felni belsejébe kerül, ez utóbbi tömeg jelentősen megnő, és a következmények mérhetővé válnak: az úttartás, az utazási kényelem, a felfüggesztés érzékenysége és az alkatrészek tartóssága kedvezőtlenné válik.
A fizika egyszerű és kegyetlen. A megnövekedett rugózatlan tömeg gyengíti a kerék képességét a profil követésére, növeli a kerék dinamikus terhelését és a felfüggesztés lengését, és az kb. 7–10 Hz sávba eső másodlagos rezonanciamódot kihangsúlyozva rontja a kényelmet. Bár a tengelytávolság szűrőhatása miatt ennek a hatásnak a karosszériára való átvitele járműenként eltérő, a felfüggesztés által nem kezelt minden egyes plusz kilogramm végül az úttal érintkező gumin egyenlíti ki.
Ezen a ponton van egy ellentétes vélemény is, amelyet nem szabad figyelmen kívül hagyni. A technológia gyártói szerint a rugózatlan tömeg hatása eltúlzott, és a jól beállított felfüggesztés az aktív lengéscsillapítók nagymértékben képesek ellensúlyozni ezt a hatást. Az utóbbi évek lektorált tanulmányai azonban megerősítik, hogy a rugózatlan tömeg növekedése mérhető módon növeli a kerék dinamikus terhelését és a felfüggesztés lengését. A reális kép a következő: a probléma nem legyőzhetetlen, de nem is alábecsülendő - a helyreállítása egy fejlettebb és drágább futómű-tervezéssel lehetséges.
Hőkezelés és tömítettség: Az ellenséges környezet a kerékben
Hőcsapda a keskeny házban
Egy központi motoros járműben a motor olyan zónában helyezkedik el, amely könnyen csatlakozik a hűtőkörhöz, és tiszta levegő éri. A kerékben viszont ugyanaz a motor egy keskeny házban működik, amelyet a fék hője melegít, és útfelszínfröccsenés éri. Ezen a területen a hő leadása nehéz; a túlmelegedés először a motor hatásfokát csökkenti, majd gyorsan rontja a szigetelést, és olyan hibákhoz vezethet az elektronikus alkatrészekben, amelyek rövidzárig fajulhatnak. A kritikus küszöb is egyértelmű: a 140 °C felett az állandó mágnesek elveszíthetik mágneses tulajdonságaikat - vagyis egyetlen hosszú, nagy terhelésű emelkedő maradandóan gyengítheti a motort. A rugózatlan tömeg fékekre nehezedő többletterhe tovább növeli a keletkező hőt. A megoldás iránya ismert: folyadékhűtő csatornák, fejlett hőelvezetők és alacsony ellenállású tekercselési anyagok. Egy 35 kW osztályú, nagy kapacitású kerékmotor hőleadása a belső hűtőrendszerrel kísérletileg igazolt; vagyis technikailag megoldható probléma, de minden megoldás költséget és súlyt is hozzáad.
A tömítések csatája: Víz, por és rezgés
A második környezeti probléma a tömítettség. A motor egy útsebességen forgó alkatrész belsejében van; nedvesség, por, sár, sós víz és folyamatos rezgés veszi körül. Míg a rugó feletti minden alkatrész valamilyen mértékben védve van ettől a környezettől, a kerékben lévő motor a lökhárító legkülső vonalában harcol. A tömítés feladata kétirányú egyensúlyt igényel: magas tömítettség biztosítása mellett nem adhat hozzá súrlódási veszteséget a forgó alkatrészhez. Ezért a kerékmotorok tömítéseit speciálisan úgy tervezik, hogy csökkentsék a súrlódási veszteségeket a növekvő sebességeknél; a skálázható tömítésgeometriákat és azokat a tömítési megoldásokat, amelyek a súrlódási hőt kivezetve nyomják le a tömítés hőmérsékletét, szabadalmi szinten fejlesztik.
A meghibásodási elemzések is megerősítik az eredményeket: a rugózatlan tömeg vezetési dinamikára gyakorolt hatása, a tömítési nehézségek és az akusztika a kerékmotorok kiemelkedő hibaforrásai közé tartoznak. Gazdasági dimenzió is van: a kerékagykúp az egyik leginkább baleseti sérülésnek kitett terület; sérülés esetén a javított alkatrész már nem egy egyszerű felni, hanem egy drága egység, amelyben a motor, a teljesítményelektronika és a tömítések is helyet kapnak. Nem meglepő tehát, hogy egy nagy hatásfokú, könnyű, négy kerékmotoros rendszer költsége továbbra is magas.
Összehasonlítás a központi motorral: Két architektúra számítása
Ma az utakon közlekedő szinte minden elektromos autó egy vagy két központi motoros architektúrát használ. Ebben az elrendezésben a motor és a reduktor a tengelyen, a karosszéria által védett zónában helyezkedik el; érett gyártási láncot, bizonyított termikus menedzsmentet és elfogadható rugózatlan tömeget kínál. A kerékmotor ugyanezt a feladatot négy kompakt egységgel végzi el, és magára vállalja a fent felsorolt kihívásokat. Célszerű táblázatosan összefoglalni a különbséget:
| Jellemző | Központi motor | Kerékagyba épített motor |
|---|---|---|
| Hajtáslánc | Váltó, differenciálmű, kardántengely | Nincs - közvetlen hajtás |
| Mechanikus veszteség | Van hajtáslánc-veszteség | Nincs átviteli veszteség |
| Elhelyezkedés | A tengelyen, helyet foglal | A kerékagyban, felszabadítja a vázat |
| Tömegtelen tömeg (unsprung mass) | Alacsony | Jelentősen nő |
| Hő- és tömítettségi környezet | Védett zóna | Közvetlenül ki van téve az útviszonyoknak |
| Nyomatékvektorolás | Külön mechanizmust igényel | Természetes tulajdonság - kerékenkénti szabályozás |
| Költség és érettség | Sorozatgyártásban bizonyított | Magas költség, korlátozott gyártási tapasztalat |
Ez a táblázat azt is megmagyarázza, miért maradt a technológia még mindig szegmensen belüli. Az elektromos kerékpárok és robogók világában a kerékagymotor az egyszerűsége és alacsony költsége miatt már szabvánnyá vált; a könnyű mobilitásnál a tömegtelen tömeg és a termikus terhelés sokkal kisebb probléma, mint egy autónál. Autóméretben viszont megváltozik a számítás: ahogy a tömeg, a teljesítmény és a fékezési energia nő, mind a négy probléma ugyanolyan arányban súlyosbodik.
Nyomatékvektorolás: A technológia legerősebb aduja
A kerékagyba épített motor előnyei közül a legkevésbé vitatott a vezérlési képesség. Amikor minden keréknek saját motorja van, a különböző kerekekre eltérő nyomaték alkalmazása puszta szoftverparaméter kérdése. A nyomatékvektorolás a kanyarban a külső kereket gyorsítva és a belsőt lassítva forgási segédletet ad a járműnek, és érezhetően javíthatja az úttartást. Mechanikus differenciálműre nincs szükség; az elektronikus differenciálmű a kanyarban egymástól függetlenül állítja be a belső és a külső kerék sebességét.
A vezérlési stratégiák is egyre érettebbek: az integrált nyomatékvektorolást és az aktív első kormányzást kombinálva stabilitásvezérlést fejlesztettek ki kerékagymotoros elektromos járművekhez. Ugyanakkor a vezérlés gyors komplexitásnövekedése és a kipörgésgátló valamint a vektorolási algoritmusok által igényelt számítási kapacitás rendszerköltségre gyakorolt hatása továbbra is kérdőjel a mérnöki körökben. Röviden: a technológia legerősebb aduja egyben legösszetettebb alrendszerének indoklása is.
Megnyílik-e az elterjedés ablaka? Aktuális helyzet
A történelem érdekes módon ciklikusan ismétlődik. Az első elektromos kerékagymotor-szabadalmat 1884-ban, az első kerekes elektromos kerékagymotor szabadalmát 1895-ben jegyezték be, majd 1899-ban kifejlesztették az egyik első hibrid autót, amely négy akkumulátoros kerékagymotort kombinált benzinmotorral. Vagyis a technológia egyidős az autóval; a korai időszakban hátráltató tömegtelen tömeg és akkumulátorproblémák pedig több mint egy évszázada várnak megoldásra.
Ma a helyzet kezd mozgásba lendülni. Az utóbbi években egy gyártó bejelentett egy sorozatgyártásra kész kerékagymotoros rendszert, amelynek 2026-ban kellene sorozatgyártásba lépnie, majd 2025 őszén bemutatott egy új, 220 kW teljesítményű kerékagymotort, közölve, hogy egy európai gyártó tervezi ezt a technológiát egy elektromos sportautóban alkalmazni. Egy versenytárs beszállító homologizált, gyártási járművekben használt első keréken belüli motor technológiája 100-nál több járművön 1,5 millió mérföldet meghaladó tesztfutást gyűjtött össze; ugyanaz a cég 2025 októberében új modellt mutatott be kifejezetten nagy teljesítményű elektromos járművek számára. A CES 2026-n kiállított beépített lengéscsillapítóval rendelkező keréken belüli hajtási megoldást a technológia ismert kerékcsapágy-terhelési problémájára adott válaszként értelmezték.
A piaci előrejelzéseket óvatosan kell olvasni. A keréken belüli motor piacára 2026-t bázisévként közölt előrejelzések körülbelül 2,17-4,55 milliárd dollár közötti széles tartományban ingadoznak; a 2034-es célok is becsléstől függően 31-70 milliárd dollár sávjában mozognak, az éves növekedési rátát pedig 28-41% -ra prognosztizálják. Ez a szóródás azt mutatja, hogy a piac még nem rendeződött definiálás és hatókör tekintetében - de az iránya minden előrejelzésben ugyanaz: felfelé. Egy lektorált, friss összefoglaló is összegzi a helyzetet: a tér- és hatékonysági előnyök ellenére a közvetlen hajtású keréken belüli motorokat még nem építették be széles körben az elektromos járművekbe.
De Miért Nincs Négy Keréken Belüli Motor Minden Elektromos Autóban?
A kérdésre adott válasz nem fér egy mondatba, de négy pontba igen: rugózatlan tömeg, hő, tömítés és költség. A központi motor ezt a négy problémát egy lépésben megoldja; cserébe egy bizonyos mértékű mechanikai hatékonyságot és csomagolási rugalmasságot fizet érte. A keréken belüli motor pontosan ellentétes kompromisszumot köt: megnyeri az erőátviteli veszteséget, a csomagolási teret és a nyomatékvektor-irányítás képességét; cserébe megnehezíti a felfüggesztés tervezését, a hő- és tömítésmérnökséget a legmagasabb szintre emeli, és megemeli az alkatrész költségét.
2026-ra a technológia a sorozatgyártás küszöbén áll: megtörténtek az első homologizált alkalmazások, bejelentették a gyártásra kész rendszereket, és elkészültek a csapágyterhelés és a hőkezelés klasszikus gyengeségeire adott mérnöki válaszok is. Az elterjedés kulcsa nem egyetlen találmány; hanem a rugózatlan tömeg ellensúlyozására szolgáló olcsó adaptív felfüggesztés, a méretgazdaságosságot elérő gyártás és az autógyártók kockázati étvágyának ugyanazon a ponton történő találkozása. Amikor ez a találkozás megtörténik, az autó az elmúlt száz évben változatlan erőátviteli architektúrája először lesz gyökeresen megújítva.
Források
- Types, Pros & Cons - What is a Hub Motor & How Does It Work
- Principle, Advantages & Disadvantages of Hub Motor
- In-Wheel Motors and Unsprung Mass. Does It Matter?
- Making the Case for In-Wheel Motors
- Evaluation of the Unsprung Mass Effect on Ride Comfort of In-Wheel Motor Vehicles
- Temperature Field Analysis and Heat Dissipation of In-Wheel Motors
- Hub Motors' Heat Dissipation Problems and Solutions
- Sealing the Future of In-Wheel Motors: Low Friction and Maximum Protection
- Critical Review of Direct-Drive In-Wheel Motors in Electric Vehicles
- A Protean Electric bemutatja az új 220 kW-os kerékmotorját
- Elaphe Propulsion Technologies
- Keréken belüli motorpiac
- Keréken belüli motorpiac
- A kerékbe épített elektromos motorok ismét előtérbe kerülnek