Mengapa Motor Roda-Dalam Masih Belum Umum?
Bagikan Halaman Ini
Motor in-wheel adalah arsitektur penggerak di mana motor listrik dipasang langsung ke poros roda dan menghilangkan seluruh komponen transmisi seperti transmisi, diferensial, dan poros penggerak. Meskipun keunggulannya sangat kuat di atas kertas, hingga saat ini belum populer pada mobil listrik produksi massal karena meningkatnya massa tak tersuspensi, manajemen panas yang menantang, masalah kekedapan udara, dan biaya yang tinggi.
Yang Paling Dicatat
- Leluhur motor in-wheel berasal dari paten tahun 1884; sedangkan penerapannya pada mobil hibrit berasal dari tahun 1899.
- Jenis motor yang paling umum adalah DC tanpa sikat (BLDC); masa pakainya sekitar 20.000 jam dibandingkan sekitar 5.000 jam dibandingkan tipe bersikat.
- Suhu di atas 140 °C dapat menyebabkan magnet permanen kehilangan kemagnetannya secara permanen.
- Massa tak tersuspensi yang meningkat mempertegas resonansi sekunder pada rentang sekitar 7-10 Hz pada suspensi.
- Per 2026, langkah-langkah awal produksi massal mulai dilakukan: salah satu produsen berencana membawa motor in-wheel kelas 220 kW ke produksi massal.
Bagaimana Cara Kerja Motor In-Wheel?
Prinsipnya didasarkan pada induksi elektromagnetik seperti pada setiap motor listrik. Pengaturan waktu arus dalam kumparan stator diatur oleh pengontrol fase; medan magnet berputar yang terbentuk berdasarkan sinyal dari sensor posisi berinteraksi dengan magnet permanen pada rotor dan memutar rotor - yaitu roda. Tidak ada rantai berupa kopling, transmisi, diferensial, dan poros penggerak; daya ditransmisikan ke roda di tempat ia dihasilkan.
Motor in-wheel modern saja sudah lebih dari sekadar unit penggerak. Penggerakan langsung, pengereman regeneratif dan pemulihan energi bersama pengereman gesekan, kontrol kecepatan diferensial elektronik, dan pendinginan udara atau air menyatu dalam satu rumah padat yang sama. Di sisi kontrol, dua pendekatan menonjol: motor dengan sensor Hall memberikan kontrol yang sangat presisi pada putaran rendah, sedangkan motor tanpa sensor memperkirakan posisi rotor melalui pengukuran EMF balik (BEMF) dan kesulitan menghasilkan torsi pada putaran yang sangat rendah.
Struktur Rotor Luar dan Rotor Dalam
Ada dua arsitektur dasar pada motor in-wheel. Pada struktur rotor luar, rotor yang mengelilingi roda berputar pada putaran rendah - sekitar 1.000-1.500 rpm - dan menawarkan penggerakan langsung yang senyap; strukturnya sederhana tetapi densitas dayanya terbatas. Struktur rotor dalam bekerja dengan putaran tinggi hingga 10.000 rpm dan menurunkan putaran tersebut ke kecepatan roda melalui transmisi planetary dengan rasio tetap. Roda gigi penghubung memungkinkan produksi daya yang sama dengan motor yang lebih kecil dan lebih ringan; roda gigi planetary yang kompak membuat tipe rotor dalam sangat kompetitif dalam hal densitas daya. Perdebatan pilihan arsitektur masih berlanjut: kesederhanaan atau densitas daya?
Teknologi lilitan juga merupakan variabel lain yang menentukan densitas daya. Kawat tembaga persegi panjang berbentuk peniti yang disebut hairpin menawarkan penempatan yang jauh lebih padat dibanding lilitan kawat bulat, distribusi panas yang lebih baik, dan dengan demikian kepadatan daya yang lebih tinggi. Mendapatkan lebih banyak daya dari volume yang sama adalah cara paling langsung yang memudahkan kerja motor di ruang sempit di dalam roda.
Mengapa Arsitektur Ini Menarik? Komponen yang Dihapus dan Keuntungan yang Diperoleh
Memindahkan motor ke roda-roda pada mobil listrik menyederhanakan struktur mekanis secara fundamental. Kopling, transmisi, diferensial, dan poros penggerak sepenuhnya hilang; ini mengurangi kerugian mekanis pada rantai penggerak menjadi nol. Torsi disalurkan langsung ke roda tanpa sambungan perantara - tanpa propeller shaft maupun universal joint - dan merespons pada saat yang sama dengan kaki pengemudi.
Efek penyederhanaan ini terbaca semakin jelas dalam daftar berikut:
- Berkat penggerak setiap roda secara independen, penggerakan depan, belakang, dan 4x4 permanen mudah diterapkan dengan satu arsitektur tunggal.
- Ruangan yang dialokasikan untuk motor dan transmisi di dalam sasis menjadi kosong; ruang tersebut berubah menjadi kapasitas penumpang, kargo, atau baterai tambahan.
- Karena jumlah komponen bergerak berkurang, pengoperasian menjadi lebih senyap, keausan mekanis dan kebutuhan perawatan berkurang.
- Karena bobot tersebar ke empat sudut, titik berat menjadi lebih rendah dan berkontribusi pada stabilitas.
Dari sisi efisiensi juga, perhitungan berpihak: dibandingkan dengan sistem bermotor terpusat, kendaraan listrik dengan motor di dalam roda menawarkan efisiensi sistem yang lebih tinggi dan kerugian mekanis yang lebih rendah. Kendaraan yang disederhanakan secara mekanis ini jauh lebih cerdas secara elektrik - karena torsi empat motor dapat dikelola secara independen dalam skala milidetik.
Masalah Massa Tidak Tersuspensi: Bobot yang Diserahkan pada Kendali Suspensi
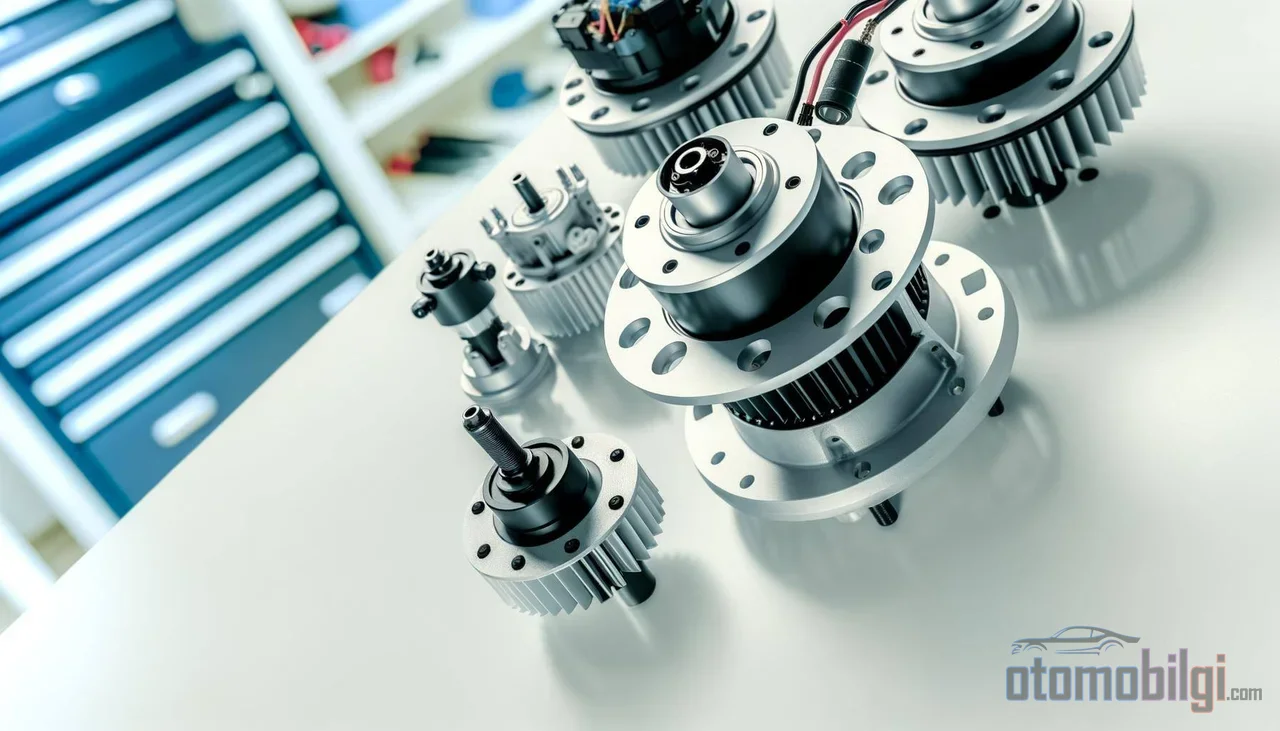
Biaya yang paling banyak diperdebatkan dari motor di dalam roda adalah kontribusinya terhadap massa tidak tersuspensi. Massa tersuspensi adalah massa yang ditopang oleh bodi, sedangkan massa yang tidak melewati pegas adalah massa yang langsung dikendalikan oleh roda dan suspensi. Ketika motor dipindahkan ke dalam velg, massa kedua meningkat secara signifikan dan konsekuensinya menjadi terukur: cengkeraman jalan, kenyamanan berkendara, kepekaan suspensi, dan daya tahan komponen terpengaruh secara negatif.
Fisika itu sederhana dan kejam. Massa tidak tersuspensi yang meningkat melemahkan kemampuan roda untuk mengikuti profil jalan, memperbesar beban dinamis roda dan ayunan suspensi, serta menjadikan mode resonansi sekunder pada rentang sekitar 7-10 Hz lebih menonjol, sehingga mengganggu kenyamanan. Meskipun efek ini terasa berbeda pada bodi setiap kendaraan karena efek penyaringan jarak poros, setiap kilogram tambahan yang tidak terkendali suspensi pada akhirnya dibayar oleh ban yang bersentuhan dengan jalan.
Pada titik ini ada juga pandangan tandingan yang tidak boleh diabaikan. Para pengembang teknologi ini berpendapat bahwa efek massa tidak tersuspensi dilebih-lebihkan, dan suspensi yang disetel dengan baik serta peredam aktif dapat mengimbangi efek tersebut sebagian besar. Namun penelitian peer-reviewed beberapa tahun terakhir mengonfirmasi bahwa peningkatan massa tidak tersuspensi secara terukur memperbesar beban dinamis roda dan ayunan suspensi. Gambaran realistisnya adalah: masalahnya bukan sesuatu yang tak teratasi, tetapi juga tidak boleh dianggap remeh - solusinya memungkinkan dengan desain suspensi yang lebih canggih dan lebih mahal.
Manajemen Panas dan Penyegelan: Lingkungan yang Memusuhi di Dalam Roda
Jebakan Panas di Rumah yang Sempit
Pada kendaraan bermotor sentral, motor berada di area yang mudah terhubung ke sirkuit pendingin dan bersentuhan dengan udara segar. Sementara di dalam roda, motor yang sama bekerja dalam rumah yang sempit, terpanaskan oleh panas rem dan terpapar cipratan jalan. Membuang panas di area ini sulit; overheating pertama-tama menurunkan efisiensi motor, kemudian cepat merusak isolasi dan dapat menyebabkan kerusakan hingga korsleting pada komponen elektronik. Ambang batas kritisnya juga jelas: di atas 140 °C magnet permanen dapat kehilangan kemagnetannya - artinya satu kali pendakian dengan beban panjang saja dapat melemahkan motor secara permanen. Beban tambahan yang diberikan massa tak tersuspansi pada rem semakin meningkatkan panas yang dihasilkan. Arah solusinya sudah diketahui: kanal pendingin cair, heat sink canggih, dan material belitan dengan resistensi rendah. Distribusi panas pada motor dalam roda kelas besar kapasitas 35 kW dengan sistem pendinginan internalnya telah diverifikasi secara eksperimental; artinya ini adalah masalah yang secara teknis dapat dipecahkan, tetapi setiap solusi menambah biaya dan bobot.
Perebutan Seal: Air, Debu, dan Getaran
Masalah lingkungan kedua adalah penyegelan. Motor berada di dalam komponen yang berputar dengan kecepatan jalan; dikelilingi oleh kelembaban, debu, lumpur, air asin, dan getaran terus-menerus. Sementara setiap komponen di atas suspensi sedikit terlindungi dari lingkungan ini, motor di dalam roda bertempur di garis terluar benteng. Tugas seal menuntut keseimbangan dua arah: sambil memberikan penyegelan tinggi, tidak boleh menambahkan kehilangan gesekan pada bagian yang berputar. Karena itu seal motor dalam roda didesain khusus untuk mengurangi kehilangan gesekan pada kecepatan yang meningkat; geometri seal yang dapat diskalakan dan konfigurasi penyegelan yang menekan suhu seal dengan membuang panas gesekan ke luar dikembangkan hingga tingkat paten.
Analisis kegagalan juga mengonfirmasi hasilnya: pengaruh massa tak tersuspansi terhadap dinamika berkendara, kesulitan penyegelan, dan akustik termasuk sumber kegagalan yang menonjol pada motor dalam roda. Ada pula dimensi ekonomis: hub roda adalah salah satu area yang paling rentan terhadap kerusakan kecelakaan; saat rusak, komponen yang diperbaiki bukan lagi sekadar velg, melainkan unit mahal yang di dalamnya terdapat motor, power electronics, dan seal. Tidak mengherankan jika biaya sistem bermotor empat roda yang efisien tinggi dan ringan masih mahal.
Perbandingan dengan Motor Sentral: Perhitungan Dua Arsitektur
Hampir semua mobil listrik di jalan saat ini menggunakan arsitektur satu atau dua motor sentral. Pada tata letak ini, motor dan reduksi berada di atas poros aksel, di area yang dilindungi bodi; menawarkan rantai produksi yang matang, manajemen termal yang terbukti, dan massa tak tersuspansi yang dapat diterima. Motor dalam roda melakukan pekerjaan yang sama dengan empat unit kompak dan menanggung tantangan-tantangan yang disebutkan di atas. Merkezikan perbedaannya dalam bentuk tabel memang tepat:
| Fitur | Motor Terpusat | Motor Dalam Roda |
|---|---|---|
| Komponen transmisi | Transmisi, diferensial, poros penggerak | Tidak ada - penggerakan langsung |
| Kehilangan mekanis | Ada kehilangan rantai transmisi | Tidak ada kehilangan transmisi |
| Penempatan | Di atas gandaran, memakan ruang | Di hub roda, membebaskan sasis |
| Massa tanpa pegas | Rendah | Meningkat secara signifikan |
| Lingkungan panas dan penyegelan | Area terlindungi | Terekspos langsung ke kondisi jalan |
| Vektor torsi | Membutuhkan mekanisme tambahan | Fitur alami - kontrol per roda |
| Biaya dan kematangan | Terbukti dalam produksi massal | Biaya tinggi, pengalaman produksi terbatas |
Tabel ini juga menjelaskan mengapa teknologi ini masih bertahan di bidang yang sempit. Di dunia sepeda listrik dan skuter, hub motor telah menjadi standar berkat kesederhanaan dan biayanya yang rendah; pada mobilitas ringan, massa tanpa pegas dan beban termal merupakan masalah yang jauh lebih kecil dibandingkan pada mobil. Namun pada skala mobil, perhitungannya berubah: seiring bertambahnya massa, tenaga, dan energi pengereman, keempat masalah tersebut semakin berat dalam proporsi yang sama.
Vektor Torsi: Kartu Terkuat Teknologi Ini
Keunggulan paling tidak terbantahkan dari motor dalam roda adalah kemampuan kendalinya. Saat setiap roda memiliki motornya sendiri, penerapan torsi yang berbeda ke roda yang berbeda hanyalah persoalan parameter dalam perangkat lunak. Vektor torsi membantu kendaraan berbelok dengan mempercepat roda luar dan memperlambat roda dalam saat menikung, serta dapat meningkatkan cengkeraman jalan secara signifikan. Diferensial mekanis tidak diperlukan; diferensial elektronik mengatur kecepatan roda dalam dan luar secara independen saat menikung.
Strategi kendali juga semakin matang: dengan menggabungkan vektor torsi terintegrasi dan kemudi depan aktif, kontrol stabilitas untuk kendaraan listrik bermotor dalam roda telah dikembangkan. Sebaliknya, bagaimana kompleksitas kendali yang meningkat pesat serta kebutuhan daya proses algoritma kontrol traksi dan vektorisasi akan memengaruhi biaya sistem masih menjadi tanda tanya di kalangan insinyur. Singkatnya, kartu terkuat teknologi ini sekaligus menjadi justifikasi bagi subsistemnya yang paling kompleks.
Apakah Jendela Penyebaran Mulai Terbuka? Kondisi Terkini
Sejarah berjalan secara siklus dengan cara yang menarik. Paten motor hub listrik pertama diperoleh pada 1884, paten sepeda listrik dengan hub motor di roda depan pada 1895, dan pada 1899 dikembangkan salah satu mobil hibrida pertama yang menggabungkan mesin bensin dengan motor hub berbaterai empat. Artinya, teknologi ini seumur hidup dengan mobil; sedangkan masalah massa tanpa pegas dan baterai yang menghambatnya pada masa awal masih menunggu solusi selama lebih dari satu abad.
Kini kondisinya mulai bergerak. Dalam beberapa tahun terakhir, sebuah produsen mengumumkan sistem motor dalam roda siap produksi yang ditargetkan memasuki produksi massal pada 2026, dan pada musim gugur 2025 memperkenalkan hub motor baru berdaya 220 kW sambil menyampaikan bahwa sebuah produsen Eropa berencana menggunakan teknologi ini pada mobil sport listrik. Teknologi motor dalam roda pertama yang terhomologasi dari pemasok pesaing dan digunakan pada kendaraan produksi telah mengumpulkan jarak uji lebih dari 1,5 juta mil pada lebih dari 100 kendaraan; perusahaan yang sama memperkenalkan model baru khusus untuk kendaraan listrik berkinerja tinggi pada Oktober 2025. Sementara itu, solusi penggerak dalam roda dengan peredam internal yang dipamerkan di CES 2026 ditafsirkan sebagai jawaban atas masalah beban bantalan roda yang diketahui menimpa teknologi ini.
Proyeksi di sisi pasar harus dibaca dengan hati-hati. Estimasi yang diterbitkan untuk pasar motor dalam roda menetapkan 2026 sebagai tahun dasar, berkisar dalam rentang lebar sekitar 2,17-4,55 miliar dolar AS; target 2034 berada pada kisaran 31-70 miliar dolar AS tergantung estimasi, dengan tingkat pertumbuhan tahunan diprediksi sebesar 28-41%. Keragaman ini menunjukkan bahwa pasar belum matang dari segi definisi dan cakupan - tetapi arahnya sama di setiap estimasi: ke atas. Sebuah tinjauan mutakhir yang telah direview sejawat juga merangkum situasinya: terlepas dari keunggulan ruang dan efisiensi, motor dalam roda penggerak langsung belum terintegrasi secara luas ke dalam kendaraan listrik.
Lalu Mengapa Tidak Setiap Mobil Listrik Memiliki Empat Motor Dalam Roda?
Jawabannya tidak muat dalam satu kalimat, tetapi muat dalam empat poin: massa tak tersuspensi, panas, penyegelan, dan biaya. Motor terpusat menyelesaikan keempat masalah ini dalam satu langkah; sebagai gantinya, ia mengorbankan sejumlah efisiensi mekanis dan fleksibilitas pengemasan. Motor dalam roda justru melakukan pertukaran yang sebaliknya: ia memperoleh hilangnya kehilangan transmisi, volume pengemasan, dan kemampuan vektorisasi torsi; sebagai gantinya, ia menyulitkan desain suspensi, menuntut rekayasa termal dan penyegelan ke level tertinggi, serta menaikkan biaya komponen.
Per 2026, teknologi ini berada di ambang produksi massal: aplikasi terhomologasi pertama telah dilakukan, sistem siap produksi telah diumumkan, dan jawaban rekayasa atas kelemahan klasik seperti beban bantalan dan manajemen panas telah dihasilkan. Kunci penyebarannya bukanlah satu penemuan tunggal; melainkan bertemunya suspensi adaptif murah yang mengompensasi massa tak tersuspensi, produksi yang mencapai skala ekonomi, dan selera risiko para produsen mobil di titik yang sama. Ketika pertemuan itu terjadi, arsitektur transmisi mobil yang tak berubah selama seratus tahun terakhir untuk pertama kalinya akan diperbarui secara radikal.
Sumber
- Jenis, Kelebihan & Kekurangan - Apa Itu Motor Hub & Bagaimana Cara Kerjanya
- Prinsip, Kelebihan & Kekurangan Motor Hub
- Motor Dalam Roda dan Massa Tak Tersuspensi. Apakah Itu Penting?
- Membela Kasus Motor Dalam Roda
- Evaluasi Pengaruh Massa Tak Tersuspensi terhadap Kenyamanan Berkendara Kendaraan dengan Motor Dalam Roda
- Analisis Medan Suhu dan Pelepasan Panas Motor Dalam Roda
- Masalah dan Solusi Pelepasan Panas Motor Hub
- Menyegel Masa Depan Motor Dalam Roda: Gesekan Rendah dan Perlindungan Maksimal
- Tinjauan Kritis Motor Dalam Roda Penggerak Langsung pada Kendaraan Listrik
- Protean Electric Merilis Motor Hub Roda Baru 220 kW
- Elaphe Propulsion Technologies
- Pasar Motor di Dalam Roda
- Pasar Motor di Dalam Roda
- Motor Listrik di Dalam Roda Kembali Mendapatkan Perhatian