एडाप्टिव हेडलाइट सिस्टम मोड़ों पर सड़क को कैसे रोशन करता है?
इस पेज को साझा करें
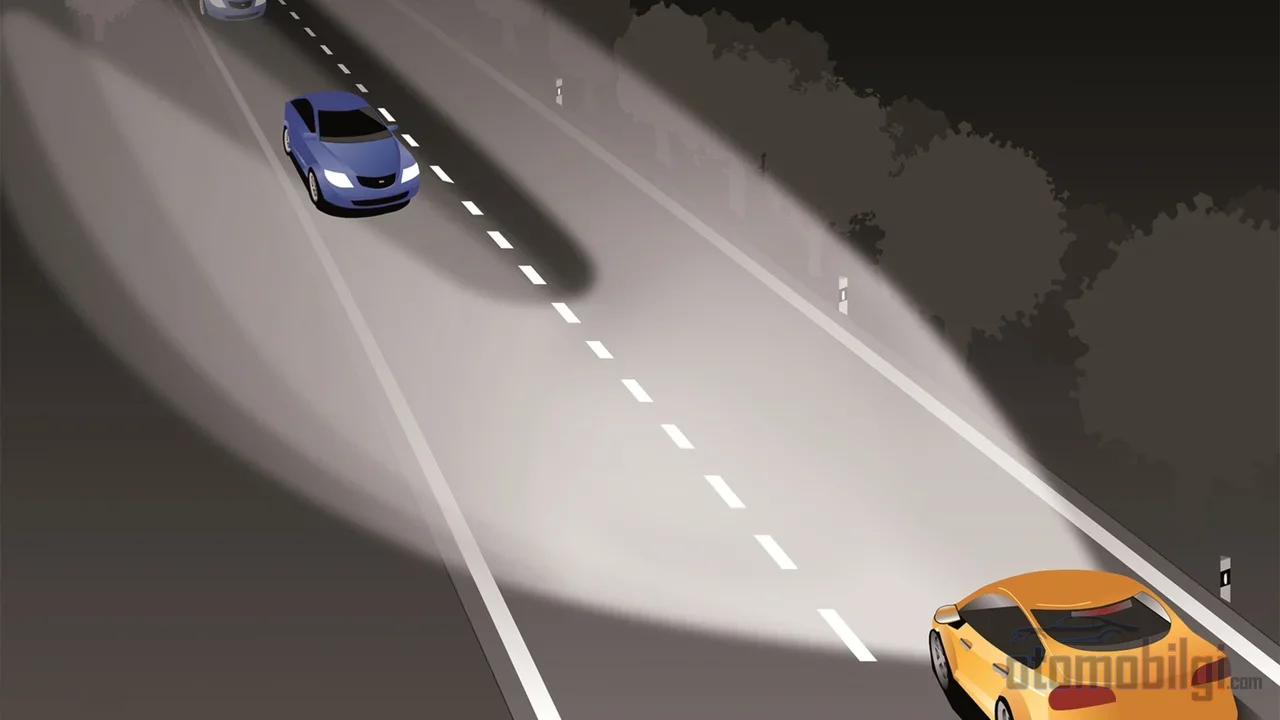
अनुकूली हेडलाइट सिस्टम (AFS) एक प्रकाश व्यवस्था है जो स्टीयरिंग कोण और वाहन की गति के आंकड़े पढ़कर हेडलाइट मॉड्यूल को क्षैतिज अक्ष पर भौतिक रूप से घुमाती है। उद्देश्य सरल है: वाहन के मोड़ में पूरी तरह प्रवेश करने से पहले ही प्रकाश किरण को सड़क के मोड़ की दिशा की ओर संकेत करना। यानी जब तुम स्टीयरिंग घुमा ही रहे होते हो, तब तक तुम्हारी हेडलाइट मोड़ के अंदर को रोशन करना शुरू कर चुकी होती है।
मुख्य बातें
- प्रत्येक हेडलाइट यूनिट में आमतौर पर दो स्टेपर मोटर होती हैं: एक क्षैतिज घुमाव के लिए, एक ऊर्ध्वाधर समतलीकरण के लिए।
- कर्व-अनुकूली हेडलाइट, अंधेरे मोड़ों में मुश्किल से दिखने वाली वस्तुओं को मानक हेडलाइट की तुलना में लगभग एक तिहाई सेकंड अधिक तेज़ी से दिखाई देने योग्य बना देती हैं।
- सात निर्माताओं में कर्व-अनुकूली हेडलाइट ने संपत्ति क्षति दावों को 5.8% और टक्कर दावों को 1.1% कम किया है।
- AFS वाला पहला वाहन 1948 Tucker था; स्टीयरिंग के साथ घूमने वाले केंद्रीय तीसरे हेडलाइट के कारण इसे "Cyclops" उपनाम मिला, और केवल 51 वाहन ही बनाए जा सके।
अब चलो इस सिस्टम के अंदर घुसते हैं। क्योंकि बाहर से देखकर तुम कहोगे "हेडलाइट बगल में घूम रही हैं, वाह" लेकिन बॉनट के नीचे चलने वाला काम कहीं अधिक मजेदार है: सेंसर, कंट्रोल यूनिट, स्टेपर मोटर, कैलिब्रेशन लक्ष्य... सब कुछ एक-एक करके बताने लायक है।
AFS मोड़ों में सड़क को कैसे रोशन करता है?
सिस्टम की कार्यप्रणाली एक श्रृंखला की तरह आगे बढ़ती है। पहले सेंसर आंकड़े एकत्र करते हैं, फिर एक कंट्रोल यूनिट इस आंकड़े को वास्तविक समय में संसाधित करता है, और अंत में हेडलाइट मॉड्यूल को भौतिक रूप से घुमाने वाली मोटर काम में आती है। हेडलाइट कभी भी "अंदाज़े" से नहीं घूमती; हर गति के पीछे एक गणना किया हुआ आदेश होता है।
कौन से सेंसर क्या बताते हैं?
AFS को मिलने वाले मुख्य इनपुट ये हैं: स्टीयरिंग कोण सेंसर, वाहन गति सेंसर और पहियों की गति। कुछ वाहनों में इसमें यॉ (विक्षेपण कोण) और पार्श्व त्वरण सेंसर भी जोड़े जाते हैं। सिस्टम स्टीयरिंग से यह पढ़ता है कि इस समय कितना घुमाया गया है, गति से यह कि मोड़ कितना तीखा है, और यॉ तथा पार्श्व त्वरण से यह कि वाहन वास्तव में सड़क पर कौन सा मार्ग अपना रहा है। दरअसल, ऐसे समझो जैसे तीन अलग-अलग स्रोतों से एक ही कहानी तीन बार सुनकर उनके बीच संगति की जांच कर रहा हो।
दिमाग: अनुकूली हेडलाइट ECU
आए हुए आंकड़ों को संसाधित करने वाली इकाई है, अनुकूली हेडलाइट कंट्रोल यूनिट (ECU)। यह स्टीयरिंग कोण, पहिया गति और यॉ आंकड़ों को वास्तविक समय में संसाधित करके स्टेपर मोटरों को बताता है कि उन्हें कितना और किस दिशा में घूमना है। निर्माताओं के संदर्भ डिज़ाइनों में इस आर्किटेक्चर के मानक भाग भी स्पष्ट हैं: LED ड्राइवर, मैट्रिक्स मैनेजर, स्टेपर मोटर ड्राइवर और MCU। यानी AFS अकेले में कोई "हेडलाइट फीचर" नहीं है; यह एक छोटा एम्बेडेड सिस्टम है जिसका अपना प्रोसेसर और अपनी मोटर ड्राइवर होती हैं।
एक सस्पेंशन वाला पहलू भी है। AFS आमतौर पर स्वचालित समतलीकरण फ़ंक्शन के साथ काम करता है: जब वाहन का पिछला हिस्सा भार के नीचे धंस जाता है या बंपर और ढलानों पर बॉडी की स्थिति बदल जाती है, तब यह प्रकाश की धुरी बनाए रखता है। वरना भरे हुए बैगेज के साथ रात में सड़क पर निकलो, तो तुम्हारी हेडलाइट आकाश चीरती और सामने से आने वाले ड्राइवर चकाचौंध हो जाते।
स्टेपर मोटर: हेडलाइट का हाथ-बांह बन जाना
यह मेरा सबसे पसंदीदा हिस्सा है। हेडलाइट के अंदर रोशनी को घुमाने वाली चीज़ कोई साइंस फिक्शन वाला चुंबकीय क्षेत्र नहीं है; सीधे, मज़बूत, वर्षों से माइक्रोवेव ओवन से लेकर प्रिंटर तक हर जगह इस्तेमाल होने वाले स्टेपर मोटर। प्रत्येक हेडलाइट यूनिट में आमतौर पर दो होते हैं: एक क्षैतिज तल पर, यानी मोड़ों के लिए घूमने वाली गति का काम करता है; दूसरा लंबवत तल पर, यानी लेवलिंग सेटिंग करता है। स्टेपर मोटर की विशेषता यह है कि यह निरंतर घूमने के बजाय निर्धारित छोटे कदमों से, सटीक कोणों पर चलता है। हेडलाइट के लिए यही चाहिए होता है: "3 डिग्री बाएं घूमो, वहीं रुक जाओ" वाला कमांड।
सेमीकंडक्टर निर्माताओं द्वारा प्रकाशित संदर्भ डिज़ाइनों को देखें तो आपको यह आर्किटेक्चर साफ़ दिख जाएगा: एक डायनामिक हेडलाइट लेवलिंग के लिए, दूसरा रोटेशन (swivel) के लिए दो स्टेपर मोटरों को चलाने वाले ड्राइवर सर्किट। मॉड्यूलर समाधानों में भी स्थिति वही है; एक मोटर X अक्ष को, दूसरा Y अक्ष को चलाता है। Mazda का आधिकारिक विवरण भी यही कहता है: स्टेपर मोटर, गति और स्टीयरिंग सेंसरों से आने वाली जानकारी के अनुसार LED लैंपों की स्थिति समायोजित करते हैं।
अगर खराबी आ जाए तो? कुछ सिस्टमों में यह व्यवहार पहले से परिभाषित है: रोटेशन (swivel) फ़ंक्शन खराब होने पर कंट्रोल मॉड्यूल प्रोजेक्टर मॉड्यूल को लेवलिंग एक्चुएटरों के साथ नीचे की स्थिति में ले आता है, यानी हेडलाइट अब सड़क की ओर, एक सुरक्षित अक्ष की ओर देखती है। कंट्रोल मॉड्यूल साथ ही स्टेपर मोटरों और सर्किटों की स्थिति पर नज़र रखकर फॉल्ट कोड (DTC) संग्रहीत करता है; सर्विस में डायग्नोस्टिक डिवाइस से कनेक्ट होने पर समस्या यहीं से पढ़ी जाती है।
स्टेटिक और डायनामिक कॉर्नरिंग हेडलाइट: एक ही काम को दो अलग तरीकों से करना
यहाँ हम सबसे ज़्यादा उलझाने वाले अंतर पर आते हैं, क्योंकि दोनों "कॉर्नरिंग लाइट" के नाम से बिकते हैं लेकिन इनके काम करने के सिद्धांत पूरी तरह अलग हैं। स्टेटिक कॉर्नरिंग लाइट में मोड़ की भीतरी ओर वाले एक अलग रिफ्लेक्टर या प्रोजेक्टर से आने वाली अतिरिक्त रोशनी सक्रिय होती है; मुख्य हेडलाइट अपनी जगह रहती हैं। डायनामिक कॉर्नरिंग लाइट में मुख्य हेडलाइट को भौतिक रूप से घुमाया जाता है, बीम सड़क पर मोड़ के साथ ही चलती है।
| विशेषता | स्टेटिक कॉर्नरिंग लाइट | डायनामिक (अडेप्टिव) कॉर्नरिंग लाइट |
|---|---|---|
| काम करने का तरीका | अलग सहायक हेडलाइट सक्रिय होती है | मुख्य हेडलाइट भौतिक रूप से घूमती है |
| प्रकाश व्यवस्था की विशेषता | निश्चित बिंदुओं को रोशन करती है | दृश्य क्षेत्र को निरंतर और गतिशील रूप से समायोजित करती है |
| सामान्य सक्रिय होने की स्थिति | कम गति और रिवर्स गियर में | चलती स्थिति में, मोड़ में प्रवेश पर |
व्यावहारिक अंतर यह है: स्थिर प्रकाश बिंदु आपके मोड़ में घुसते ही आपकी प्रतीक्षा कर रहा होता है; घूमती बीम वहीं मोड़ के दौरान आपके साथ-साथ चलकर आपका रास्ता रोशन करती है। Porsche के उदाहरण में डायनामिक कॉर्नरिंग लाइट मुख्य हेडलाइट को घुमाती है, जबकि स्टेटिक कॉर्नरिंग लाइट सहायक हेडलाइट को सक्रिय करती है; PDLS Plus सिस्टम में लगभग 40 mph (लगभग 64 km/s) से ऊपर डायनामिक मुख्य बीम सक्रिय होती है। कुछ वाहनों में गति सीमा उलटी दिशा में काम करती है: कॉर्नरिंग लाइट, उदाहरण के लिए यूएसए सेटिंग्स में 20 mph से नीचे स्टीयरिंग घुमाने पर और रिवर्स गियर में जलती हैं। यानी कम गति के मैनेवर में कोने की रोशनी, तेज़ मोड़ों में घूमती बीम प्रमुख रूप से काम करती है।
फॉग लैंप और वाइड-एंगल लाइटिंग: कॉर्नरिंग लाइट का दूसरा पहलू
कॉर्नरिंग लाइटें अक्सर चौड़े कोण वाली, निम्न-बीम फॉग लाइटों के रूप में डिज़ाइन की जाती हैं और मोड़ लेते समय केवल संबंधित तरफ की लाइट जलती है। यहाँ का तर्क भौतिकी है: चौड़ा और निम्न कोण वाला बीम सड़क किनारों, लेन की लाइनों और कोहरे में छिपे खतरों को देखने में मदद करता है। मोड़ों और बाधा पहचान में निम्न कोण का फायदा तो अतिरिक्त है।
Polestar के उपयोगकर्ता मैनुअल के अनुसार, कॉर्नरिंग लाइटें कमजोर दिन के प्रकाश में या अंधेरे में वाहन के सामने के तिरछे क्षेत्र को रोशन करने के लिए स्वचालित रूप से जलती हैं। यानी यह केवल रात की सुविधा नहीं है; यह गोधूलि और बादल वाले मौसम में भी सक्रिय हो सकती है। एक छोटा लेकिन महत्वपूर्ण विनियमन नोट: यदि कॉर्नरिंग लैंप फंक्शन फॉग लाइटों द्वारा प्रदान किया जाता है, तो प्रकाश सफेद होना चाहिए। और शब्दावली पर ध्यान दें: "cornering light" फंक्शन मोड़ की दिशा में क्षेत्र को चौड़े कोण से रोशन करता है, जबकि कुछ ब्रांडों का "active light" कहा जाने वाला फंक्शन एक अलग चीज़ है, जो हेडलाइट्स को स्वयं घुमाने वाली सिस्टम है।
कैलिब्रेशन: हेडलाइट हटाने के बाद सर्विस सेंटर जाना क्यों ज़रूरी है?
यह वह हिस्सा है जिसके बारे में कोई बात नहीं करता लेकिन जो सब कुछ तय करता है। AFS वाले वाहन में हेडलाइट कैलिब्रेशन ज़्यादातर मामलों में हेडलाइट चलाने वाले सेंसर और मॉड्यूल के बदलने के बाद आवश्यक होता है; कुछ वाहन हेडलाइट हटाने के बाद भी कैलिब्रेशन मांगते हैं। कैलिब्रेशन की आवश्यकता वाले कार्य केवल इन्हीं तक सीमित नहीं हैं:
- हेडलाइट बदलना
- दुर्घटना मरम्मत
- विंडशील्ड बदलना (यदि सेंसर विंडशील्ड पर है)
- कुछ सस्पेंशन और एक्सल समायोजन कार्य
कैलिब्रेशन के लिए एक पहचान उपकरण (स्कैन टूल), विशेष लक्ष्य और उपयुक्त वर्कशॉप परिस्थितियाँ आवश्यक हो सकती हैं। यदि हेडलाइट्स अपनी संदर्भ स्थिति खो देते हैं, तो डायग्नोस्टिक सॉफ्टवेयर में जाकर समायोजन करना आवश्यक है; कुछ निर्माताओं की प्रक्रियाएँ सरल लेकिन अनुशासित हैं: वाहन पार्क करें, बोनट खोलें, हेडलाइट्स जलाएं, समायोजित करें, सब कुछ अपनी जगह पर रखें। प्रकाश वितरण को सही ढंग से समायोजित करने के लिए विशेष हेडलाइट समायोजन उपकरण (बीमसेटर) का उपयोग किया जाता है।
यदि कैलिब्रेशन खराब है तो सिस्टम कागज़ पर काम करता है लेकिन वास्तव में गलत करता है: हेडलाइट्स स्टीयरिंग इनपुट का सही ढंग से पालन नहीं करते, दृश्यता कम हो जाती है और सामने आ रहे ड्राइवरों के लिए चकाचौंध पैदा हो सकती है। यानी अगर सेंसर सटीक रूप से कैलिब्रेट नहीं किए गए, तो संभव है कि "एडेप्टिव" हेडलाइट आपकी ओर नहीं, बल्कि बिल्कुल सामने की लेन की ओर देखे।
रात्रि ड्राइविंग सुरक्षा में वास्तव में इसका योगदान है?
आइए आंकड़ों से देखें। दुर्घटनाओं का आधा हिस्सा रात, गोधूलि या भोर में, कम ट्रैफिक के समय होता है। अंधेरे मोड़ों में मानक हेडलाइट्स की बीम वस्तु को देर से देखती है, इसलिए इस अवधि में दृश्यता का लाभ जीवन-महत्वपूर्ण है। कर्व-एडेप्टिव हेडलाइट्स की बात करें, तो वे अंधेरे मोड़ों में कठिनाई से दिखने वाली वस्तुओं को मानक हेडलाइट्स की तुलना में लगभग एक तिहाई सेकंड अधिक तेज़ी से दिखाई देने योग्य बनाती हैं। आपको एक तिहाई सेकंड कम लग सकता है लेकिन 60 किमी/घंटा की गति से चलते समय यह आधे मीटर से अधिक की दूरी है।
वाणिज्यिक पक्ष में तस्वीर भी सकारात्मक है: सात निर्माताओं में कर्व-एडेप्टिव हेडलाइट्स ने संपत्ति क्षति देयता दावों को 5.8% और टक्कर (कोलिज़न) दावों को 1.1% अनुपात तक कम कर दिया। NHTSA की रात्रि-चकाचौंध और ड्राइविंग प्रदर्शन पर प्रकाशित रिपोर्ट के अनुसार, चकाचौंध वस्तुओं को देखे जा सकने की दूरी को घटाती है और ड्राइवर की प्रतिक्रिया एवं रिकवरी का समय बढ़ाती है; दृश्यता बनाए रखते हुए चकाचौंध कम करने वाले सुरक्षा-आधारित अनुकूली अग्र-प्रकाश प्रोटोटाइप का भी मूल्यांकन किया गया। अनुकूली मोड़ प्रकाश व्यवस्था से मिलने वाले दृश्य प्रदर्शन सुधारों के रात्रि दुर्घटनाओं को कम करने में योगदान दे सकने को मान्यता मिलती है; यहां तक कि रात्रि एकल-वाहन दुर्घटना के जोखिम को घटाने वाले हेडलाइट डिज़ाइनों को पुरस्कृत करने वाले IIHS मूल्यांकन कार्यक्रम का भी इस दिशा में प्रोत्साहन प्रभाव होना दिखाया गया है।
फिर भी ईमानदारी से कहें तो: 5.8% एक विनम्र अनुपात है। कुछ शोध बताते हैं कि AFS का सड़क सुरक्षा पर प्रभाव अभी भी पूरी तरह स्पष्ट नहीं हुआ है, और इसमें खुले बिंदु मौजूद हैं। यानी सिस्टम काम करता है लेकिन चमत्कार नहीं है; ठीक से कैलिब्रेट की गई, सही कामकाज की गारंटी वाली अनुकूली हेडलाइट रात के मोड़ों पर ठोस लाभ प्रदान करती है।
शब्दावली की गड़बड़ी और जानने योग्य बातें
बाज़ार में सबसे चिढ़ाने वाली चीज़ों में से एक यह है कि एक ही तकनीक को दस अलग-अलग नामों से बुलाया जाता है। "अनुकूली हेडलाइट्स" नाम के छाता-शब्द के नीचे अनुकूली अग्र-प्रकाश प्रणाली, cornering/घूर्णन/दिशा दिखाने वाली/जोड़ेदार हेडलाइट्स, curve-अनुकूली LED हेडलाइट्स जैसे ब्रांड-विशिष्ट नाम छिपे हैं। Porsche "Dynamic Light System" कहता है, Genesis "Adaptive Cornering System" कहता है। ऊपर से, इसे ADB और स्वचालित हाई बीम जैसे संबंधित पर भिन्न सिस्टमों के साथ भी उलझाया जा सकता है। यानी ब्रोशर में क्या लिखा है, यह नहीं बल्कि यह देखें कि सिस्टम वास्तव में क्या करता है: क्या मुख्य हेडलाइट भौतिक रूप से घूमती है, या सिर्फ एक अतिरिक्त सहायक बत्ती जलती है? इस प्रश्न का उत्तर बताता है कि आपने स्थिर लिया है या गतिशील।
एक ऐतिहासिक मनोरंजक नोट भी: 1948 Tucker ने स्टीयरिंग कोण से नियंत्रित केंद्रीय तीसरी हेडलाइट के कारण AFS के विचार को बहुत जल्दी आज़माया; इसी हेडलाइट के कारण उसे "Cyclops" उपनाम मिला और कंपनी केवल 51 वाहन ही बना सकी। आधुनिक स्टेप-मोटर वाले सिस्टमों ने 60 से अधिक वर्षों बाद इस विचार को श्रृंखला उत्पादन में मानक बना दिया। विचार पुराना पड़ गया, मुझे बिल्कुल नहीं लगता; जब तुम स्टीयरिंग घुमाते हो तो सड़क का तुम्हारी ओर "देखना" आज भी एक मनमोहक इंजीनियरिंग विवरण है।
अंततः AFS, विपणन की दिखावे से कहीं आगे, सेंसर, प्रोसेसर और स्टेप मोटर से बनी एक मापने योग्य सुरक्षा श्रृंखला है। अगली रात की टेस्ट ड्राइव में मोड़ में जाने से पहले हेडलाइट के व्यवहार को एक बार फिर देखें; अब आप जानते हैं कि परदे के पीछे क्या है।
स्रोत
- Adaptive Headlights 101 | ये क्या करती हैं और कैसे काम करती हैं
- AFS का मतलब क्या है?
- स्टेपर मोटर एडाप्टिव हेडलाइट्स में सहायक
- एडाप्टिव फ्रंट लाइट्स के लिए स्टेपर-मोटर ड्राइवर रेफरेंस डिज़ाइन
- 3 चरणों में एडाप्टिव फ्रंट लाइटिंग समाधान कैसे बनाएं
- एडाप्टिव फ्रंट लाइटिंग सिस्टम की व्याख्या
- कॉर्नरिंग लाइट - बेहतर मोड़ दृश्यता
- एडाप्टिव कॉर्नरिंग लाइट्स: कार्य और लाभ
- फ्रंट फॉग लैंप / कॉर्नरिंग लाइट्स - Polestar 2 मैनुअल
- हेडलैंप हटाने के बाद एडाप्टिव लाइटिंग कैलिब्रेशन
- बेंड लाइटिंग: कार्य, लक्षण, जांच
- हेडलैंप समायोजन - निर्देश
- रात्रि चकाचौंध और ड्राइविंग प्रदर्शन - NHTSA
- एडाप्टिव ड्राइविंग बीम हेडलैंप्स के दृश्य प्रदर्शन और सुरक्षा लाभ
- IIHS हेडलाइट रेटिंग और रात्रि दुर्घटनाओं में कमी
- एडाप्टिव हेडलाइट सिस्टम का डिज़ाइन और कार्यान्वयन
- सड़क सुरक्षा पर एडाप्टिव फ्रंट-लाइटिंग सिस्टम (AFS) का प्रभाव