অ্যাডাপটিভ হেডলাইট সিস্টেম বাঁকায় রাস্তা কীভাবে আলোকিত করে?
এই পেজটি শেয়ার করুন
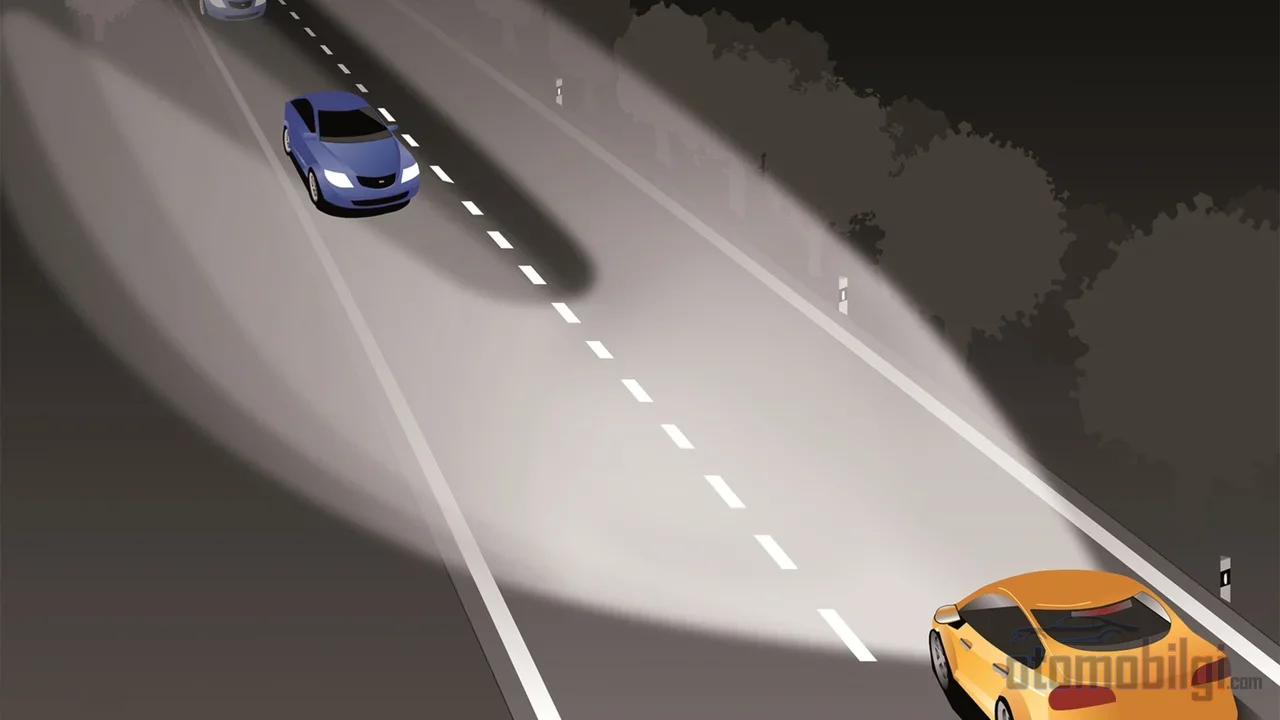
অ্যাডাপটিভ ফ্রন্ট লাইটিং সিস্টেম (AFS) হলো এমন একটি লাইটিং সিস্টেম, যা স্টিয়ারিং কোণ এবং গাড়ির গতির ডেটা পড়ে হেডলাইট মডিউলগুলোকে অনুভূমিক অক্ষরে শারীরিকভাবে ঘোরায়। উদ্দেশ্যটা সহজ: গাড়ি বাঁকে সম্পূর্ণ প্রবেশ করার আগেই আলোর রশ্মিকে রাস্তার মোড়ের দিকে তাক করানো। অর্থাৎ তুমি এখনো স্টিয়ারিং ঘুরাচ্ছো, অথচ তোমার হেডলাইট বাঁকের ভেতরটা আগেই আলোকিত করা শুরু করে দিয়েছে।
উল্লেখযোগ্য দিকগুলো
- প্রতিটি হেডলাইট ইউনিটে সাধারণত দুটি স্টেপার মোটর থাকে: একটি অনুভূমিক ঘূর্ণনের জন্য, আরেকটি উল্লম্ব সমতার জন্য।
- কার্ভ-অ্যাডাপটিভ হেডলাইটগুলো অন্ধকার বাঁকের কঠিনে দেখা যাওয়া বস্তুগুলোকে স্ট্যান্ডার্ড হেডলাইটের তুলনায় প্রায় এক-তৃতীয়াংশ সেকেন্ড আগে দৃশ্যমান করে তোলে।
- সাতটি নির্মাতার বিশ্লেষণে কার্ভ-অ্যাডাপটিভ হেডলাইট সামগ্রিক ক্ষতির দাবি 5.8% এবং সংঘর্ষের দাবি 1.1% কমিয়েছে।
- AFS-যুক্ত প্রথম গাড়িটি ছিল 1948 সালের Tucker; স্টিয়ারিংয়ের সঙ্গে ঘোরা কেন্দ্রীয় তৃতীয় হেডলাইটের কারণে এর ডাকনাম হয়েছিল "Cyclops", আর মাত্র 51টি গাড়ি উৎপাদন করা সম্ভব হয়েছিল।
এবার চলো এই সিস্টেমের ভেতরে ঢুকি। কারণ বাইরে থেকে দেখলে বলবে "হেডলাইটগুলো পাশে ঘুরছে, বাহ", কিন্তু বনেটের নিচে চলা কাজটা অনেক বেশি মজার: সেন্সর, কন্ট্রোল ইউনিট, স্টেপার মোটর, ক্যালিব্রেশন টার্গেট... প্রতিটি নিয়েই আলাদা করে বলার মতো কথা আছে।
AFS কীভাবে বাঁকে রাস্তা আলোকিত করে?
সিস্টেমের কাজের যুক্তিটা একটি চেইনের মতো এগিয়ে চলে। প্রথমে সেন্সরগুলো ডেটা সংগ্রহ করে, তারপর একটি কন্ট্রোল ইউনিট সেই ডেটা রিয়েল টাইমে প্রসেস করে, সবশেষে হেডলাইট মডিউলটিকে শারীরিকভাবে ঘোরানো মোটর কাজে নামে। হেডলাইট কখনো "অনুমানের" ভিত্তিতে ঘোরে না; প্রতিটি গতিবিধির পেছনে থাকে হিসাব করা একটি নির্দেশ।
কোন সেন্সর কী বলছে?
AFS যে মূল ইনপুটগুলো থেকে তথ্য পায় সেগুলো হলো: স্টিয়ারিং কোণ সেন্সর, গাড়ির গতি সেন্সর এবং চাকার গতিসমূহ। কিছু গাড়িতে এর সঙ্গে yaw (বিচ্যুতি কোণ) এবং পার্শ্বীয় ত্বরণ সেন্সরও যুক্ত করা হয়। স্টিয়ারিং থেকে এই মুহূর্তে কতটা ঘোরানো হয়েছে তা, গতি থেকে বাঁকটি কতটা তীক্ষ্ণ তা, আর yaw এবং পার্শ্বীয় ত্বরণ থেকে গাড়িটি সত্যিই রাস্তায় কোন পথ অনুসরণ করছে তা সিস্টেমটি পড়ে। আসলে তিনটি আলাদা উৎস থেকে একই গল্প তিনবার শুনে তাদের মধ্যে সামঞ্জস্য পরীক্ষা করছে, এমনটা ভাবতে পারো।
মস্তিষ্ক: অ্যাডাপটিভ হেডলাইট ECU
আসা ডেটা প্রসেস করা ইউনিটটি হলো অ্যাডাপটিভ হেডলাইট কন্ট্রোল ইউনিট (ECU)। স্টিয়ারিং কোণ, চাকার গতি এবং yaw ডেটা রিয়েল টাইমে প্রসেস করে এটি স্টেপার মোটরগুলোকে কতটা এবং কোন দিকে ঘুরতে হবে তা বলে দেয়। নির্মাতাদের রেফারেন্স ডিজাইনে এই আর্কিটেকচারের স্ট্যান্ডার্ড অংশগুলোও পরিষ্কার: LED ড্রাইভার, ম্যাট্রিক্স ম্যানেজার, স্টেপার মোটর ড্রাইভার এবং MCU। অর্থাৎ AFS নিছক একটি "হেডলাইট ফিচার" নয়; নিজস্ব প্রসেসর আর নিজস্ব মোটর ড্রাইভারসহ একটি ছোট এমবেডেড সিস্টেম।
আর এই ব্যাপারে সাসপেনশনের দিকটাও আছে। AFS সাধারণত অটোমেটিক লেভেলিং ফাংশনের সঙ্গে একসঙ্গে কাজ করে: গাড়ির পেছনের অংশ লোডের চাপে নেমে গেলে বা উঁচু-নিচু রাস্তায় বডির অবস্থান বদলালে এটি আলোর অক্ষ ধরে রাখে। নইলে ভরা ব্যাগেজ নিয়ে রাতে রাস্তায় বেরোলে, তোমার হেডলাইটগুলো আকাশ ঝাড়ত আর সামনে আসা ড্রাইভাররা ঝলসে যেত।
স্টেপার মোটর: হেডলাইটের হাত-পা ঘুরে দাঁড়ায়
এই তো, আমার সবচেয়ে প্রিয় অংশ। ফ্যারের ভিতরের আলো ঘোরানোর জিনিসটা কোনো সাইন্স ফিকশনের চৌম্বক ক্ষেত্র নয়; সমতল, মজবুত, বছরের পর বছর ধরে ওভেন থেকে মাইক্রোওয়েভ, প্রিন্টার পর্যন্ত সব জায়গায় থাকা স্টেপ মোটর। প্রতিটি ফ্যার ইউনিটে সাধারণত দুটি থাকে: একটি অনুভূমিক তলে, অর্থাৎ বাঁকের জন্য ঘূর্ণন গতিবিদ্যা; অন্যটি উল্লম্ব তলে, অর্থাৎ লেভেলিং সেটিং করে। একটি স্টেপ মোটরের বৈশিষ্ট্য হলো, নিরবচ্ছিন্ন ঘোরার বদলে নির্ধারিত ছোট ছোট ধাপে, সুনির্দিষ্ট কোণে চলা। ফ্যারের জন্য ঠিক এটাই দরকার: "৩ ডিগ্রি বাঁয়ে ঘোরো, সেখানে থেমে থাকো" - এমন নির্দেশ।
সেমিকন্ডাক্টর প্রস্তুতকারকদের প্রকাশিত রেফারেন্স ডিজাইনগুলো দেখলে এই স্থাপত্যটা স্পষ্ট দেখতে পাবেন: একটি ডাইনামিক ফ্যার লেভেলিং, অন্যটি ঘূর্ণন (swivel) এর জন্য দুটি স্টেপ মোটর চালানোর ড্রাইভার সার্কিট। মডুলার সমাধানেও অবস্থা একই; একটি মোটর X অক্ষ, অন্যটি Y অক্ষ চালায়। Mazda-র আনুষ্ঠানিক ব্যাখ্যাও একই কথা বলে: স্টেপ মোটরগুলো গতি এবং স্টিয়ারিং সেন্সর থেকে আসা তথ্যের ভিত্তিতে LED বাতিগুলোর অবস্থান সামঞ্জস্য করে।
আর যদি ত্রুটি হয়? কিছু সিস্টেমে এই আচরণ আগে থেকেই সংজ্ঞায়িত: ঘূর্ণন (swivel) ফাংশন ব্যর্থ হলে কন্ট্রোল মডিউল প্রজেক্টর মডিউলটিকে লেভেলিং অ্যাকচুয়েটর দিয়ে নিচু অবস্থানে নামিয়ে দেয়, অর্থাৎ ফ্যারটি আর রাস্তার দিকে, নিরাপদ একটি অক্ষে তাকিয়ে থাকে। কন্ট্রোল মডিউল এছাড়াও স্টেপ মোটর এবং সার্কিটগুলোর অবস্থা পর্যবেক্ষণ করে ত্রুটি কোড (DTC) সংরক্ষণ করে; সার্ভিসে ডায়গনস্টিক ডিভাইসের সাথে সংযোগ করলে সমস্যা এখান থেকেই পড়া হয়।
স্ট্যাটিক এবং ডাইনামিক কর্নারিং ফ্যার: একই কাজ দুই ভিন্ন উপায়ে করা
এখানেই আসে সবচেয়ে বেশি বিভ্রান্তিকর পার্থক্য, কারণ দুটোই "কর্নারিং ফ্যার" নামে বিক্রি হয় কিন্তু কার্যপ্রণালী সম্পূর্ণ ভিন্ন। স্ট্যাটিক কর্নারিং ফ্যারে বাঁকের ভেতরের দিকের একটি পৃথক রিফ্লেক্টর বা প্রজেক্টর থেকে আসা অতিরিক্ত একটি আলো সক্রিয় হয়; মূল ফ্যারগুলো তখন জায়গায় থেকে যায়। ডাইনামিক কর্নারিং ফ্যারে মূল ফ্যারগুলো প্রকৃতপক্ষে ঘোরানো হয়, বিম রাস্তায় বাঁকের সাথে একসাথে চলে।
| বৈশিষ্ট্য | স্ট্যাটিক কর্নারিং ফ্যার | ডাইনামিক (অ্যাডাপটিভ) কর্নারিং ফ্যার |
|---|---|---|
| কার্যপদ্ধতি | পৃথক সহায়ক ফ্যার সক্রিয় হয় | মূল ফ্যারগুলো প্রকৃতপক্ষে ঘোরে |
| আলোকসজ্জার ধরন | নির্দিষ্ট পয়েন্টগুলো আলোকিত করে | দৃশ্যমান ক্ষেত্রটি অবিরাম এবং ডাইনামিকভাবে সামঞ্জস্য করে |
| সাধারণ সক্রিয়করণ | কম গতিতে এবং রিভার্স গিয়ারে | চলন্ত অবস্থায়, বাঁকে প্রবেশের সময় |
ব্যবহারিকভাবে পার্থক্যটা হলো: একটি স্থির আলোর বিন্দু বাঁকে প্রবেশ করামাত্র আপনার জন্য অপেক্ষা করে; ঘূর্ণায়মান বিম আবার পুরো বাঁক জুড়ে আপনার সাথে সাথে রাস্তা আলোকিত করে। Porsche-র উদাহরণে ডাইনামিক কর্নারিং লাইট মূল ফ্যারগুলো ঘোরানোর সময়, স্ট্যাটিক কর্নারিং লাইট সহায়ক ফ্যারগুলো সক্রিয় করে; PDLS Plus সিস্টেমে প্রায় 40 mph (প্রায় 64 km/s) এর উপরে ডাইনামিক মূল বিম সক্রিয় হয়। কিছু যানবাহনে গতির সীমা উল্টো দিকে কাজ করে: কর্নারিং ফ্যারগুলো, যেমন মার্কিন যুক্তরাষ্ট্রের সেটিংয়ে, 20 mph এর নিচে স্টিয়ারিং ঘোরালে এবং রিভার্স গিয়ারে জ্বলে। অর্থাৎ কম গতির ম্যানুভারে কোণার আলোকসজ্জা, আর দ্রুত বাঁকে ঘূর্ণায়মান বিম মুখ্য ভূমিকায় থাকে।
ফগ ফ্যার এবং ওয়াইড-অ্যাঙ্গেল আলোকসজ্জা: কর্নারিং লাইটের অন্য রূপ
কর্নারিং লাইটগুলো প্রায়ই চওড়া কোণের, নিচু বিমের কুয়াশা বাতির আকারে ডিজাইন করা হয় এবং বাঁক নেওয়ার সময় শুধুমাত্র সংশ্লিষ্ট পাশেরগুলো জ্বলে। এখানকার যুক্তিটা পদার্থবিজ্ঞান: চওড়া ও নিচু কোণের বিম রাস্তার ধার, লেনের দাগ এবং কুয়াশার ভেতরে লুকিয়ে থাকা বিপদগুলো দেখতে সাহায্য করে। বাঁকে এবং বাধা শনাক্তে নিচু কোণের সুবিধাটাও ছাড়।
Polestar-এর ব্যবহার নির্দেশিকা অনুযায়ী, cornering লাইটগুলো গাড়ির কোনাকুনি সামনের এলাকা আলোকিত করার জন্য আবছা দিনের আলোয় বা অন্ধকারে স্বয়ংক্রিয়ভাবে জ্বলে ওঠে। অর্থাৎ এটা শুধু রাতের ফিচার নয়; গোধূলিবেলায়, মেঘলা আবহাওয়ায়ও এটা সক্রিয় হতে পারে। ছোট কিন্তু গুরুত্বপূর্ণ একটি নিয়ন্ত্রক নোট: cornering ল্যাম্প ফাংশন যদি কুয়াশা বাতির মাধ্যমে দেওয়া হয়, তবে আলোটির সাদা হওয়া প্রয়োজন। আর পরিভাষায় খেয়াল রাখুন: "cornering light" ফাংশন বাঁকের দিকের এলাকা চওড়া কোণে আলোকিত করে, আর কিছু ব্র্যান্ডের "active light" নামে ডাকা ফাংশনটি আলাদা জিনিস - হেডলাইটগুলোকে নিজেই ঘোরানোর সিস্টেম।
ক্যালিব্রেশন: হেডলাইট খোলার পর সার্ভিসে যেতে কেন বাধ্যতামূলক?
এই হলো সেই অংশ, যা কেউ আলোচনা করে না কিন্তু সবকিছু নির্ধারণ করে। AFS-যুক্ত গাড়িতে হেডলাইট ক্যালিব্রেশন বেশিরভাগ ক্ষেত্রে হেডলাইট চালানোর সেন্সর ও মডিউল পরিবর্তনের পর প্রয়োজন হয়; কিছু গাড়ি হেডলাইট খোলা হওয়ার পরেও ক্যালিব্রেশন চায়। ক্যালিব্রেশন প্রয়োজন এমন কাজ শুধু এগুলোতেই সীমাবদ্ধ নয়:
- হেডলাইট পরিবর্তন
- দুর্ঘটনা মেরামত
- সামনের কাচ পরিবর্তন (সেন্সর যদি কাচে থাকে)
- কিছু সাসপেনশন ও অ্যাক্সেল সেটিংয়ের কাজ
ক্যালিব্রেশনের জন্য একটি আইডেন্টিফিকেশন ডিভাইস (scan tool), বিশেষ টার্গেট এবং উপযুক্ত ওয়ার্কশপ পরিবেশ প্রয়োজন হতে পারে। হেডলাইটগুলো রেফারেন্স অবস্থান হারালে, আইডেন্টিফিকেশন সফটওয়্যারে ঢুকে সেটিং করতে হয়; কিছু নির্মাতার প্রক্রিয়া সহজ কিন্তু শৃঙ্খলাবদ্ধ: গাড়ি পার্ক করো, বনেট খোলো, হেডলাইট জ্বালাও, সেট করো, সবকিছু জায়গামতো রাখো। আলোর বণ্টন সঠিকভাবে সামঞ্জস্য করার জন্য বিশেষ হেডলাইট অ্যাডজাস্টমেন্ট ডিভাইস (beamsetter) ব্যবহার করা হয়।
ক্যালিব্রেশন ত্রুটিপূর্ণ হলে সিস্টেম কাগজে-কলমে কাজ করে কিন্তু বাস্তবে ভুল করে: হেডলাইটগুলো স্টিয়ারিং ইনপুট সঠিকভাবে অনুসরণ করে না, দৃশ্যমানতা কমে যায় এবং সামনে আসা চালকদের জন্য ঝলকানি সৃষ্টি করতে পারে। অর্থাৎ সেন্সরগুলো যথাযথভাবে ক্যালিব্রেট না হলে "অ্যাডাপটিভ" হেডলাইট তোমার দিকে নয়, একেবারে উল্টো লেনের দিকে তাকানো সম্ভব।
রাতের ড্রাইভিং নিরাপত্তায় আসলেই কি এর অবদান আছে?
সংখ্যায় দেখা যাক। দুর্ঘটনার অর্ধেক রাতে, গোধূলিবেলা বা ভোরবেলায়, ট্রাফিক কম থাকা সময়ে ঘটে। অন্ধকার বাঁকে স্ট্যান্ডার্ড হেডলাইটের বিম বস্তুকে দেরিতে দেখে, তাই এই সময়ে দৃশ্যমানতার সুবিধা অত্যন্ত গুরুত্বপূর্ণ। Curve-অ্যাডাপটিভ হেডলাইটের ব্যাপারে এসে, অন্ধকার বাঁকে কষ্টে দেখা যায় এমন বস্তুগুলোকে স্ট্যান্ডার্ড হেডলাইটের চেয়ে প্রায় এক-তৃতীয়াংশ সেকেন্ড দ্রুত দৃশ্যমান করে তোলে। তোমার কাছে এক-তৃতীয়াংশ সেকেন্ড কম মনে হতে পারে কিন্তু 60 কিমি/ঘণ্টা গতিতে গেলে এটা অর্ধেক মিটারেরও বেশি পথ।
বাণিজ্যিক দিক থেকে চিত্রটিও ইতিবাচক: সাতটি নির্মাতার ব্যাপ্তিতে curve-অ্যাডাপটিভ হেডলাইট সম্পত্তির ক্ষতির liability দাবি %5,8 এবং সংঘর্ষের (collision) দাবি %1,1 হ্রাস করেছে। NHTSA-এর রাত্রিকালীন ঝলকানি এবং ড্রাইভিং পারফরম্যান্স নিয়ে প্রকাশিত রিপোর্ট অনুযায়ী ঝলকানি বস্তু দেখা যাওয়ার দূরত্ব কমিয়ে দেয়, চালকের প্রতিক্রিয়া ও পুনরুদ্ধারের সময় বাড়িয়ে দেয়; দৃশ্যমানতা বজায় রেখে ঝলকানি কমানোর নিরাপত্তাভিত্তিক অ্যাডাপটিভ ফ্রন্ট লাইটিং প্রোটোটাইপগুলোও মূল্যায়ন করা হয়েছিল। অ্যাডাপটিভ বাঁক আলোকরণের আনা ভিজ্যুয়াল পারফরম্যান্স উন্নতি রাতের দুর্ঘটনা কমাতে অবদান রাখতে পারে - এই মত স্বীকৃতি পেয়েছে; এমনকি রাতে একক গাড়ির দুর্ঘটনার ঝুঁকি কমানো হেডলাইট ডিজাইনকে পুরস্কৃত করা IIHS মূল্যায়ন প্রোগ্রামেরও এই দিকে উৎসাহদায়ক প্রভাব আছে বলে দেখানো হয়েছে।
তবুও সৎ থাকা যাক: 5.8% একটি বিনয়ী হার। কিছু গবেষণা বলছে, রাস্তার নিরাপত্তায় AFS-এর প্রভাব এখনো সম্পূর্ণ স্পষ্ট হয়নি - এমন অস্পষ্ট বিষয় রয়েই গেছে। অর্থাৎ সিস্টেমটা কাজ করে কিন্তু অলৌকিক কিছু নয়; সঠিকভাবে ক্যালিব্রেট করা, নির্ভুলভাবে কাজ করার নিশ্চয়তা দেওয়া একটি অ্যাডাপটিভ হেডলাইট রাতের বাঁকে সুনির্দিষ্ট সুবিধা দেয়।
পরিভাষার বিশৃঙ্খলা এবং যা জানা দরকার
বাজারের সবচেয়ে বিরক্তিকর বিষয়গুলোর একটি হলো, একই প্রযুক্তিকে দশটা ভিন্ন নামে ডাকা। "অ্যাডাপটিভ হেডলাইট" ছাতাসংকেত শব্দটির নিচে অ্যাডাপটিভ ফ্রন্ট লাইটিং সিস্টেম, cornering/ঘূর্ণায়মান/দিক নির্দেশকারী/আর্টিকুলেটেড হেডলাইট, curve-অ্যাডাপটিভ LED হেডলাইটের মতো ব্র্যান্ডভিত্তিক নামগুলো লুকিয়ে আছে। Porsche বলে "Dynamic Light System", Genesis বলে "Adaptive Cornering System"। উপরন্তু, ADB এবং অটোমেটিক হাই বিমের মতো সম্পর্কিত কিন্তু ভিন্ন সিস্টেমগুলোর সঙ্গেও বিভ্রান্ত হওয়া যায়। তাই ব্রোশিওরে কী লেখা আছে সেটার দিকে নয়, সিস্টেমটি আসলে কী করে সেটার দিকে তাকাও: মূল হেডলাইট সত্যিই ঘোরে, নাকি শুধু একটি অতিরিক্ত সহায়ক আলো জ্বলে? এই প্রশ্নের উত্তরটাই বলে দেয় তুমি স্ট্যাটিক নাকি ডায়নামিক সংস্করণ পেয়েছ।
আর একটা ঐতিহাসিক মজার তথ্য: 1948 Tucker, স্টিয়ারিং কোণ দিয়ে নিয়ন্ত্রিত কেন্দ্রীয় তৃতীয় হেডলাইটের সৌভাগ্যে AFS ধারণাটি খুবই আগেভাগে চেষ্টা করেছিল; এই হেডলাইটের কারণে এটি "Cyclops" ডাকনাম পায় এবং কোম্পানিটি মাত্র 51টি গাড়ি বানাতে পেরেছিল। আধুনিক স্টেপ মোটর সিস্টেম 60 বছরেরও বেশি সময় পরে এই ধারণাটিকে সিরিয়াল উৎপাদনে মানক করে তুলেছে। ধারণাটি কি পুরোনো হয়ে গেছে - আমি একটুও মনে করি না; তুমি স্টিয়ারিং ঘোরালে রাস্তাটা তোমার দিকে "তাকানো" আজও এক মন্ত্রমুগ্ধকর ইঞ্জিনিয়ারিং বিবরণ।
সবশেষে বলা যায়, AFS মার্কেটিং-এর আডম্বর হওয়ার বদলে সেন্সর, প্রসেসর এবং স্টেপ মোটর নিয়ে গঠিত একটি পরিমাপযোগ্য নিরাপত্তা শৃঙ্খল। পরের রাতের টেস্ট ড্রাইভে বাঁকে প্রবেশ করার আগে হেডলাইটটি কীভাবে আচরণ করে আরেকবার খেয়াল করো; এখন তুমি পর্দার আড়ালে কী চলছে তা জানো।
তথ্যসূত্র
- Adaptive Headlights 101 | What They Do & How They Work
- What Does AFS Mean?
- Stepper Motors Assist Adaptive Headlights
- Stepper-Motor Driver Reference Design for Adaptive Front Lights
- How to Build an Adaptive Front Lighting Solution in 3 Steps
- Adaptive Front Lighting System Explained
- Cornering Light – Enhanced Turning Visibility
- Adaptive Cornering Lights: Function and Advantages
- Front Fog Lamps / Cornering Lights – Polestar 2 Manual
- হেডলাইট অপসারণের পর অ্যাডাপটিভ লাইটিং ক্যালিব্রেশন
- বেন্ড লাইটিং: কার্যকারিতা, লক্ষণ ও পরীক্ষা
- হেডলাইট অ্যাডজাস্টমেন্ট - নির্দেশনা
- রাত্রিকালীন ঝলক ও ড্রাইভিং কর্মক্ষমতা - NHTSA
- অ্যাডাপটিভ ড্রাইভিং বিম হেডল্যাম্পের ভিজ্যুয়াল কর্মক্ষমতা ও নিরাপত্তা উপকারিতা
- IIHS হেডলাইট রেটিং ও রাত্রিকালীন দুর্ঘটনা হ্রাস
- একটি অ্যাডাপটিভ হেডলাইট সিস্টেমের নকশা ও বাস্তবায়ন
- সড়ক নিরাপত্তায় অ্যাডাপটিভ ফ্রন্ট-লাইটিং সিস্টেমের (AFS) প্রভাব