Bagaimana Sistem Far Adaptif Menerangi Jalan di Tikungan?
Bagikan Halaman Ini
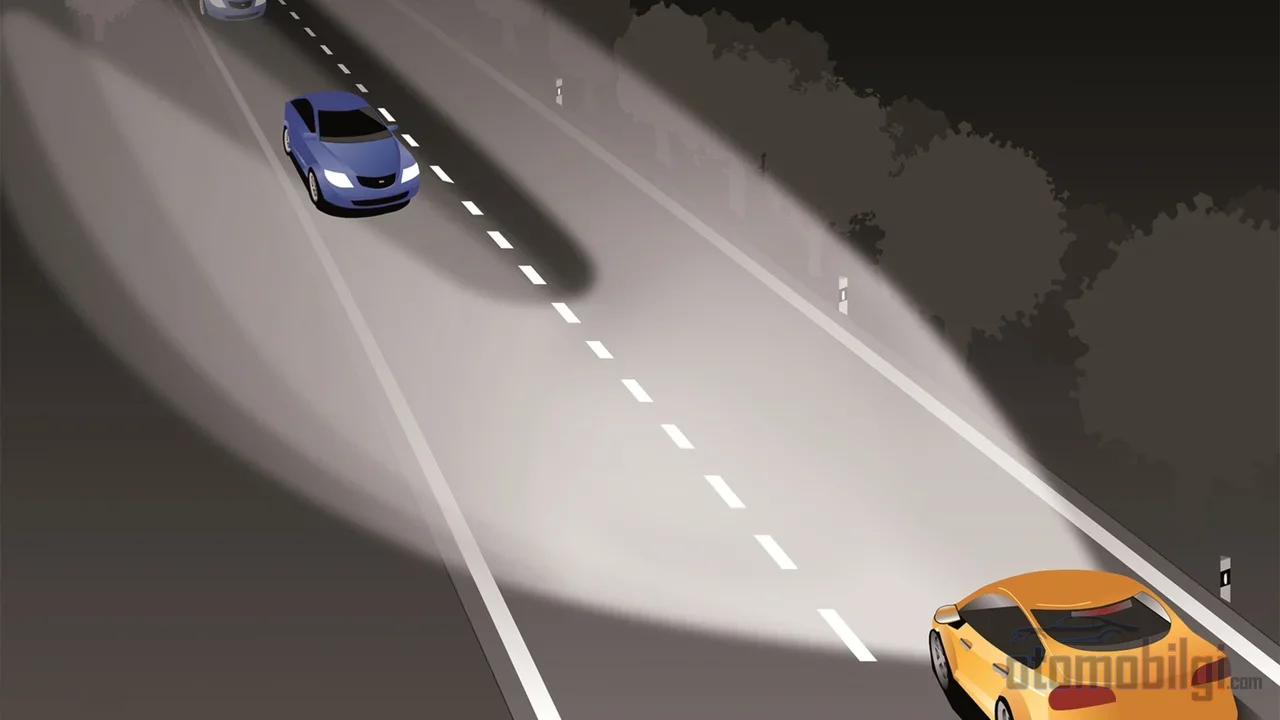
Sistem lampu depan adaptif (AFS) adalah sistem pencahayaan yang memutar modul lampu depan secara fisik pada sumbu horizontal dengan membaca data sudut kemudi dan kecepatan kendaraan. Tujuannya sederhana: memastikan berkas cahaya mengarah ke arah belokan jalan sebelum kendaraan benar-benar masuk tikungan. Artinya, saat kamu masih memutar setir, lampu depanmu sudah mulai menerangi bagian dalam tikungan.
Sorotan
- Setiap unit lampu depan umumnya memiliki dua motor stepper: satu untuk putaran horizontal, satu untuk penyetelan vertikal.
- Lampu depan adaptif tikungan membuat benda yang sulit terlihat di tikungan gelap tampak sekitar sepertiga detik lebih cepat daripada lampu depan standar.
- Di tujuh pabrikan, lampu depan adaptif tikungan mengurangi klaim kerusakan material sebesar 5,8% dan klaim tabrakan sebesar 1,1%.
- Kendaraan pertama dengan AFS adalah Tucker tahun 1948; mendapat julukan "Cyclops" karena lampu ketiga tengahnya yang berputar mengikuti setir, dan hanya 51 kendaraan yang bisa diproduksi.
Sekarang mari kita masuk ke dalam sistem ini. Karena dari luar kamu bilang "lampunya belok ke samping, keren", tapi yang terjadi di bawah kap jauh lebih menarik: sensor, unit kontrol, motor stepper, target kalibrasi... Semuanya layak dijelaskan satu per satu.
Bagaimana AFS Menerangi Jalan di Tikungan?
Cara kerja sistem ini berjalan seperti sebuah rantai. Pertama sensor mengumpulkan data, lalu sebuah unit kontrol memproses data tersebut secara real-time, dan terakhir motor yang memutar modul lampu depan secara fisik bekerja. Lampu depan tidak pernah berputar berdasarkan "tebakan"; di balik setiap gerakan ada perintah yang telah dihitung.
Sensor apa mengatakan apa?
Input dasar yang menjadi sumber AFS adalah: sensor sudut setir, sensor kecepatan kendaraan, dan kecepatan roda. Pada beberapa kendaraan, ditambahkan juga sensor yaw (sudut deviasi) dan percepatan lateral. Sistem membaca seberapa jauh setir diputar saat ini dari sudut setir, seberapa tajam tikungan dari kecepatan, dan lintasan yang benar-benar ditempuh kendaraan di jalan dari data yaw dan percepatan lateral. Sebenarnya kamu bisa menganggapnya seperti mendengarkan cerita yang sama tiga kali dari tiga sumber berbeda lalu melakukan pemeriksaan konsistensi di antara mereka.
Otaknya: ECU Lampu Depan Adaptif
Unit yang memproses data yang masuk adalah unit kontrol lampu depan adaptif (ECU). Ia memproses data sudut setir, kecepatan roda, dan yaw secara real-time, lalu memberi tahu motor stepper seberapa jauh dan ke arah mana mereka harus berputar. Dalam desain referensi para pabrikan, bagian standar arsitektur ini juga jelas: driver LED, pengelola matriks, driver motor stepper, dan MCU. Jadi AFS bukan sekadar "fitur lampu depan"; melainkan sistem tertanam kecil dengan prosesor dan driver motornya sendiri.
Ada juga sisi suspensi dari urusan ini. AFS biasanya bekerja bersama fungsi penyetelan otomatis: menjaga sumbu cahaya tetap pada posisinya ketika bagian belakang kendaraan turun karena beban atau ketika posisi bodi berubah di gundukan dan tanjakan. Kalau tidak, saat berangkat malam dengan bagasi penuh, lampu depanmu akan menyapu langit dan pengemudi yang datang dari arah berlawanan akan terpental silau.
Motor Stepper: Berubah Menjadi Tangan Lampu Depan
Inilah bagian favoritku. Yang memutar cahaya di dalam lampu depan bukanlah medan magnet dari film fiksi ilmiah; melainkan motor langkah (stepper) yang kokoh dan andal, yang selama bertahun-tahun ada di mana-mana, dari oven mikro hingga printer. Setiap unit lampu depan biasanya memiliki dua buah: satu di bidang horizontal, yaitu untuk gerakan putar di tikungan; yang lain di bidang vertikal, yaitu untuk pengaturan leveling. Ciri khas motor langkah adalah bergerak dalam langkah-langkah kecil yang ditentukan dengan sudut yang presisi, bukannya berputar tanpa henti. Untuk lampu depan, inilah persis yang dibutuhkan: perintah "belok 3 derajat ke kiri, berhenti di situ".
Jika Anda melihat desain referensi yang diterbitkan para produsen semikonduktor, arsitektur ini terlihat jelas: dua rangkaian driver yang menggerakkan dua motor langkah, satu untuk leveling lampu depan dinamis, satu lagi untuk fungsi putar (swivel). Pada solusi modular pun keadaannya sama; satu motor menggerakkan sumbu X, yang lain sumbu Y. Penjelasan resmi Mazda juga mengatakan hal yang sama: motor langkah mengatur posisi lampu LED berdasarkan informasi dari sensor kecepatan dan setir.
Lalu bagaimana jika terjadi kerusakan? Pada beberapa sistem, perilaku ini sudah ditentukan sebelumnya: jika fungsi putar (swivel) rusak, modul kontrol menurunkan modul proyektor ke posisi bawah dengan aktuator leveling, sehingga lampu depan kembali mengarah ke jalan, pada sumbu yang aman. Modul kontrol juga memantau kondisi motor langkah dan rangkaiannya serta menyimpan kode masalah (DTC); saat mobil dibawa ke bengkel dan dihubungkan ke alat diagnostik, masalahnya terbaca dari sana.
Lampu Belok Statis dan Dinamis: Melakukan Tugas yang Sama dengan Dua Cara Berbeda
Di sinilah kita sampai pada perbedaan yang paling sering membingungkan, karena keduanya dijual sebagai "lampu belok" tetapi prinsip kerjanya sama sekali berbeda. Pada lampu belok statis, cahaya tambahan dari reflektor atau proyektor terpisah di sisi dalam tikungan yang ikut beroperasi; sementara lampu utama tetap di tempat. Pada lampu belok dinamis, lampu utama secara fisik diputar, dan sinarnya bergerak mengikuti kemudi di jalan.
| Fitur | Lampu belok statis | Lampu belok dinamis (adaptif) |
|---|---|---|
| Cara kerja | Lampu bantu terpisah ikut beroperasi | Lampu utama berputar secara fisik |
| Karakter pencahayaan | Menyala pada titik-titik tertentu | Menyesuaikan area pandang secara terus-menerus dan dinamis |
| Aktivasi tipikal | Pada kecepatan rendah dan saat mundur | Saat bergerak, saat memasuki tikungan |
Dalam praktiknya perbedaannya seperti ini: titik cahaya yang tetap menanti Anda begitu Anda masuk tikungan; sementara sinar berputar menerangi jalan bersama Anda sepanjang tikungan. Pada contoh Porsche, dynamic cornering light memutar lampu utama, sedangkan static cornering light mengaktifkan lampu bantu; pada sistem PDLS Plus, sinar utama dinamis aktif di atas sekitar 40 mph (sekitar 64 km/jam). Pada beberapa kendaraan, ambang kecepatan bekerja sebaliknya: lampu belok menyala saat setir diputar di bawah 20 mph, misalnya pada pengaturan AS, dan saat mundur. Jadi pada manuver kecepatan rendah, pencahayaan sudut yang menjadi andalan, sementara pada tikungan cepat, sinar berputar yang berperan utama.
Lampu Kabut dan Pencahayaan Sudut Lebar: Sisi Lain dari Cornering Light
Lampu tikungan biasanya dirancang sebagai lampu kabut dengan sudut lebar dan berkas rendah, dan saat mengambil tikungan hanya lampu di sisi terkait yang menyala. Logikanya di sini adalah fisika: berkas yang lebar dan rendah sudutnya membantu melihat tepi jalan, garis lajur, dan bahaya yang tersembunyi di dalam kabut. Keunggulan sudut rendah dalam tikungan dan deteksi rintangan adalah nilai tambahnya.
Menurut buku panduan Polestar, lampu tikungan menyala otomatis dalam cahaya siang yang redup atau kegelapan untuk menerangi area di depan sisi diagonal kendaraan. Jadi ini bukan hanya fitur malam hari; fitur ini juga dapat aktif saat senja dan cuaca mendung. Catatan pengaturan kecil tetapi penting: jika fungsi lampu tikungan disediakan melalui lampu kabut, cahayanya harus berwarna putih. Dan perhatikan terminologinya: fungsi "cornering light" menerangi area ke arah belokan dengan sudut lebar, sementara fungsi yang disebut beberapa merek sebagai "active light" adalah hal yang terpisah, yaitu sistem yang memutar lampu itu sendiri.
Kalibrasi: Mengapa Wajib ke Bengkel Resmi Setelah Lampu Depan Dibongkar?
Inilah bagian yang tidak dibicarakan siapa pun tetapi menentukan segalanya. Pada kendaraan dengan AFS, kalibrasi lampu depan dalam banyak kasus diperlukan setelah penggantian sensor dan modul yang mengoperasikan lampu; beberapa kendaraan bahkan meminta kalibrasi setelah lampu dibongkar. Prosedur yang memerlukan kalibrasi tidak terbatas hanya pada ini:
- Penggantian lampu depan
- Perbaikan akibat kecelakaan
- Penggantian kaca depan (jika sensor berada di kaca depan)
- Beberapa pekerjaan penyetelan suspensi dan poros
Untuk kalibrasi, bisa diperlukan perangkat identifikasi (scan tool), target khusus, dan kondisi bengkel yang sesuai. Jika lampu kehilangan posisi referensinya, perlu masuk ke perangkat lunak identifikasi dan melakukan pengaturan; proses beberapa produsen sederhana tetapi disiplin: parkirkan kendaraan, buka kap mesin, nyalakan lampu, atur, kembalikan semuanya ke tempatnya. Untuk pengaturan distribusi cahaya yang benar, digunakan perangkat penyetelan lampu khusus (beamsetter).
Jika kalibrasinya salah, sistem bekerja di atas kertas tetapi benar-benar melakukan hal yang salah: lampu tidak mengikuti input setir dengan benar, jarak pandang berkurang, dan bisa menyilaukan pengemudi dari arah berlawanan. Jadi jika sensor tidak dikalibrasi dengan presisi, lampu "adaptif" bisa saja mengarah bukan ke Anda, tetapi tepat ke lajur berlawanan.
Apakah Benar-Benar Berkontribusi pada Keamanan Berkendara Malam Hari?
Mari kita lihat dengan angka. Separuh kecelakaan terjadi pada malam hari, senja, atau fajar, pada jam-jam ketika lalu lintas lebih sedikit. Pada tikungan gelap, berkas lampu standar melihat objek terlambat, sehingga keunggulan jarak pandang pada periode ini sangat penting. Adapun lampu adaptif kurva, pada tikungan gelap lampu ini membuat objek yang sulit dilihat tampak sekitar sepertiga detik lebih cepat daripada lampu standar. Sepertiga detik mungkin terasa sedikit bagi Anda, tetapi saat melaju dengan kecepatan 60 km/jam, itu berarti jarak lebih dari setengah meter.
Di sisi komersial, angkanya juga positif: di seluruh tujuh produsen, lampu adaptif kurva mengurangi klaim tanggung jawab kerusakan properti sebesar 5,8% dan klaim tabrakan (collision) sebesar 1,1%. Menurut laporan NHTSA tentang silau malam dan performa berkendara, silau mengurangi jarak pandang terhadap objek dan memperpanjang waktu reaksi serta pemulihan pengemudi; prototip pencahayaan depan adaptif berbasis keselamatan yang mengurangi silau sambil mempertahankan visibilitas juga telah dievaluasi. Diterima bahwa peningkatan performa visual yang diberikan pencahayaan tikungan adaptif dapat berkontribusi mengurangi kecelakaan malam; bahkan program penilaian IIHS yang menghargai desain lampu depan yang mengurangi risiko kecelakaan tunggal malam hari terbukti memiliki efek dorongan ke arah tersebut.
Namun, mari kita jujur: 5,8% adalah angka yang sederhana. Beberapa penelitian menyatakan bahwa dampak AFS terhadap keselamatan jalan masih memiliki titik-titik yang belum sepenuhnya jelas. Jadi sistemnya berfungsi, tetapi bukan keajaiban; lampu adaptif yang terkalibrasi dengan benar dan dijamin bekerja dengan tepat menawarkan keuntungan nyata di tikungan malam hari.
Polusi Terminologi dan Hal yang Perlu Diketahui
Salah satu hal paling menjengkelkan di pasar adalah teknologi yang sama disebut dengan sepuluh nama berbeda. Di bawah istilah payung "lampu adaptif" terdapat nama-nama khusus merek seperti sistem pencahayaan depan adaptif, cornering/rotary/pivot/artikulasi, dan lampu LED curve-adaptif. Porsche menyebutnya "Dynamic Light System", Genesis menyebutnya "Adaptive Cornering System". Lebih-lebih, ia juga dapat tertukar dengan sistem terkait tetapi berbeda seperti ADB dan lampu jauh otomatis. Jadi, jangan melihat apa yang tertulis di brosur, tetapi lihat apa yang benar-benar dilakukan sistemnya: apakah lampu utama benar-benar berputar secara fisik, atau hanya menyalakan lampu bantu tambahan? Jawaban atas pertanyaan ini memberitahumu apakah yang kamu miliki statis atau dinamis.
Ada juga catatan sejarah yang menyenangkan: Tucker 1948 mencoba ide AFS jauh lebih awal berkat lampu depan ketiga di tengah yang diarahkan mengikuti sudut kemudi; karena lampu itu ia mendapat julukan "Cyclops" dan perusahaan hanya mampu memproduksi 51 unit kendaraan. Sistem modern dengan motor step membakukan gagasan ini dalam produksi massal setelah lebih dari 60 tahun. Saya sama sekali tidak berpikir gagasannya sudah usang; saat kamu memutar kemudi, jalan yang "memandangmu" tetap menjadi detail rekayasa yang memukau.
Kesimpulannya, AFS lebih dari sekadar pameran pemasaran; ia adalah rantai keselamatan yang terukur, terdiri dari sensor, prosesor, dan motor step. Pada uji jalan malam berikutnya, sekali lagi perhatikan bagaimana lampu berperilaku sebelum memasuki tikungan; kini kamu tahu apa yang ada di balik tirainya.
Sumber
- Adaptive Headlights 101 | Apa Fungsinya & Bagaimana Cara Kerjanya
- Apa Arti AFS?
- Motor Step Membantu Lampu Adaptif
- Desain Referensi Driver Motor Step untuk Lampu Depan Adaptif
- Cara Membangun Solusi Adaptive Front Lighting dalam 3 Langkah
- Penjelasan Adaptive Front Lighting System
- Cornering Light – Visibilitas Belok yang Ditingkatkan
- Cornering Lights Adaptif: Fungsi dan Keunggulan
- Lampu Kabut Depan / Cornering Lights – Manual Polestar 2
- Kalibrasi Pencahayaan Adaptif Setelah Pelepasan Lampu Utama
- Bend Lighting: Fungsi, Gejala, dan Pemeriksaan
- Penyetelan Lampu Utama – Petunjuk
- Silau Malam dan Kinerja Berkendara – NHTSA
- Kinerja Visual dan Manfaat Keselamatan Lampu Adaptive Driving Beam
- Peringkat Lampu Utama IIHS dan Pengurangan Kecelakaan Malam Hari
- Perancangan dan Implementasi Sistem Lampu Utama Adaptif
- Dampak Sistem Pencahayaan Depan Adaptif (AFS) terhadap Keselamatan Jalan