自适应前照灯系统如何在弯道中照亮道路?
分享此页面
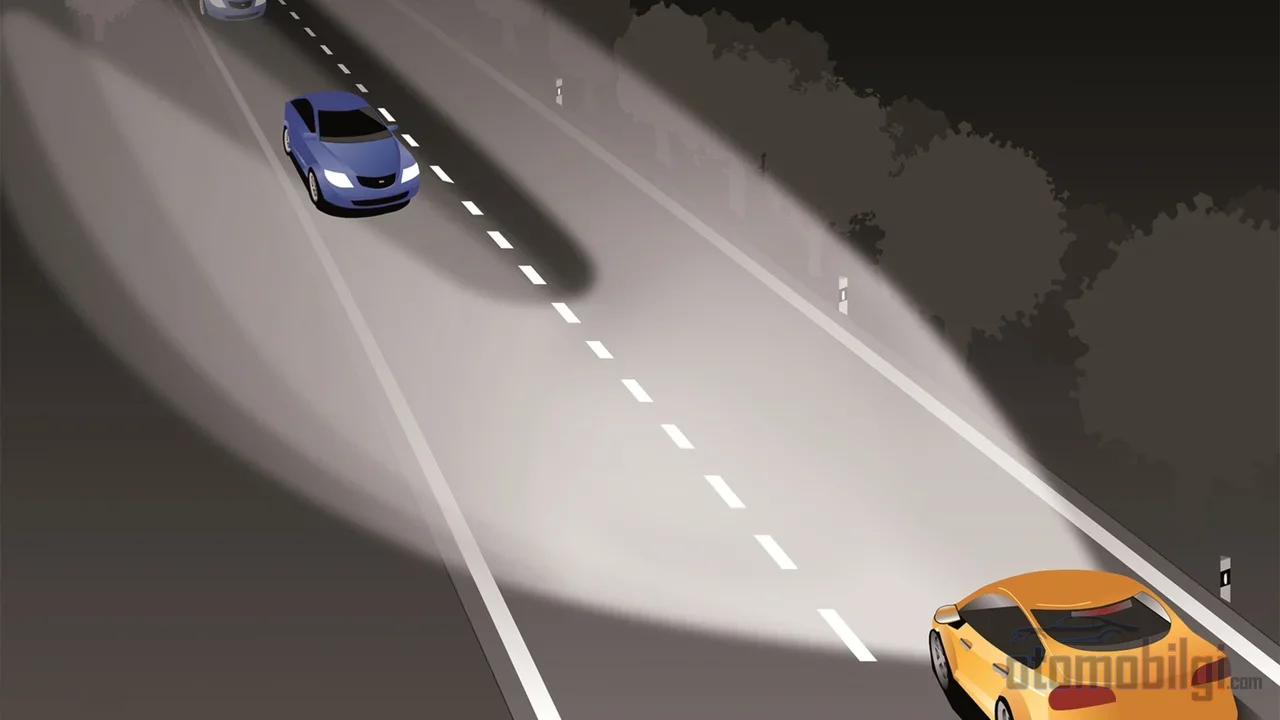
自适应前照灯系统(AFS)是一种照明系统,它通过读取方向盘转角和车速数据,使前照灯模块在水平轴上物理转动.其目的很简单:在车辆完全进入弯道之前,就让光束指向道路的转弯方向.也就是说,当你还在转动方向盘时,你的前照灯早已开始照亮弯道内侧了.
亮点
- 每个前照灯单元通常有 两个步进电机 :一个用于水平转动,一个用于垂直调平.
- 弯道自适应前照灯能让黑暗弯道中难以看清的物体比标准前照灯快大约 三分之一秒 显现出来.
- 在七家制造商的数据中,弯道自适应前照灯使财产损失索赔降低了 5.8%,碰撞索赔降低了 1.1% .
- 首款配备AFS的车辆是1948年的 Tucker,由于其中央第三只前照灯会随方向盘转动,它获得了"独眼巨人"的绰号,最终仅生产了51辆.
现在让我们深入了解一下这套系统.因为从外面看你会说"前照灯转向一边,挺好看",但引擎盖下的门道要有趣得多:传感器、控制单元、步进电机、校准目标……每一样都值得细细道来.
AFS如何在弯道中照亮道路?
系统的工作逻辑像一条链条:首先传感器收集数据,然后控制单元实时处理这些数据,最后驱动前照灯模块物理转动的电机介入.前照灯绝不靠"猜测"转动;每一个动作背后都有经过计算的指令.
哪些传感器在传递什么信息?
AFS的基本输入包括:方向盘转角传感器、车速传感器和各车轮转速.某些车辆还会加入横摆角(偏航角)和横向加速度传感器.系统从方向盘转角读取你当前转了多少,从车速读取转弯有多急,再从横摆角和横向加速度读取车辆在道路上实际行驶的轨迹.实际上,你可以把它想象成从三个不同来源把同一个故事听三遍,然后相互做一致性校验.
大脑:自适应前照灯ECU
处理所接收数据的部件是自适应前照灯控制单元(ECU).它实时处理方向盘转角、轮速和横摆角数据,并指示步进电机需要转动多少角度、朝哪个方向转动.制造商的参考设计中,这一架构的标准部件也很明确:LED驱动器、矩阵管理器、步进电机驱动器和MCU.也就是说,AFS并不是一个孤立的"前照灯功能";它是一个拥有自己的处理器和电机驱动器的小型嵌入式系统.
还有悬挂这一面.AFS通常与自动调平功能协同工作:当车辆后部因载重下沉,或在颠簸和坡道上车身位置发生变化时,它能保持光轴稳定.否则,如果深夜满载行李上路,你的前照灯就会扫向天空,还会晃瞎对向驶来的驾驶员.
步进电机:前照灯的"双手双脚"
这就是我最喜欢的部分.让大灯内的灯光转动的并不是什么科幻般的磁场,而是平平无奇、扎实可靠、多年来从微波炉到打印机无处不在的步进电机.每个大灯总成通常有两个:一个负责水平面,也就是弯道照明;另一个负责垂直面,也就是高度调节.步进电机的特点在于,它不是连续旋转,而是以设定的小步幅、精确的角度运动.这正是大灯所需要的:"向左转3度,停在那里"的指令.
如果看看半导体制造商发布的参考设计,你会清晰地看到这种架构:两套驱动电路分别驱动两个步进电机,一个用于动态大灯高度调节,另一个用于旋转功能.模块化方案也是如此;一个电机驱动X轴,另一个驱动Y轴.马自达的官方说明说的也是同样内容:步进电机根据来自车速和转向传感器的信息,调整LED灯的位置.
那么如果出现故障怎么办?某些系统的应对行为是预先定义的:如果旋转功能失效,控制模块会通过高度调节执行器将投射灯模块降到下方位置,也就是说确保大灯照向道路、对准安全轴线.控制模块还会监测步进电机和电路的状态,并存储故障码 (DTC);在维修站连接诊断设备时,问题就从这里读出.
静态与动态随动大灯:用两种不同方式完成同一项工作
这里要讲到最容易被混淆的区别,因为两者都以"弯道照明灯"的名义出售,但工作原理完全不同.静态随动大灯是在弯道内侧由一个单独的反光镜或投射灯提供额外照明;主大灯则原地不动.动态随动大灯则是主大灯物理转动,光束随道路弯道一起移动.
| 特性 | 静态随动大灯 | 动态(自适应)随动大灯 |
|---|---|---|
| 工作方式 | 单独的辅助大灯启用 | 主大灯物理转动 |
| 照明特性 | 照亮特定点位 | 持续动态调整视野范围 |
| 典型启用条件 | 低速时和倒车时 | 行驶中进入弯道时 |
实际区别在于:固定的光点在你进入弯道的那一刻等着你;而旋转的光束则在整段弯道中伴随你照亮道路.在保时捷的例子中,动态弯道照明会转动主大灯,静态弯道照明则启用辅助大灯;在PDLS Plus系统中,超过约40 mph(约64 km/h)时动态主光束启用.某些车辆的速度阈值方向相反:随动大灯在例如美国设定下,低于20 mph转动方向盘以及倒车时点亮.也就是说,低速 maneuvers 中靠角落照明,快速弯道中靠旋转光束.
雾灯与广角照明:弯道照明的另一面
转弯灯通常设计为广角、低光束的雾灯形式,转弯时仅点亮相关一侧的灯.其背后的原理是物理规律:宽广且角度较低的光束有助于看清道路边缘、车道线和隐藏在雾中的危险.低角度在弯道和障碍物识别方面的优势更是锦上添花.
根据Polestar的使用手册,转弯灯在光线较弱的白天或黑暗中会自动点亮,以照亮车辆斜前方的区域.也就是说,这不仅仅是夜间功能;在黄昏或阴天时也能启用.一个虽小但重要的法规说明:如果转弯灯功能由雾灯提供,则灯光必须为白色.还要注意术语:'cornering light'(转弯照明灯)功能是以广角照亮转弯方向的区域,而某些品牌所称的'active light'(主动灯光)是另一回事,指的是转动大灯本身的系统.
校准:为什么更换大灯后必须去服务中心?
这就是没人谈论却决定一切的环节.对于配备AFS的车辆,在大多数情况下,更换驱动大灯的传感器和模块后需要进行大灯校准;有些车辆甚至在大灯拆卸后也要求校准.需要校准的操作不仅限于以下这些:
- 更换大灯
- 事故维修
- 更换前挡风玻璃(如果传感器位于挡风玻璃上)
- 某些悬架和车轴调整工作
校准可能需要诊断设备(scan tool)、专用目标和合适的车间条件.如果大灯失去了参考位置,就需要进入诊断软件进行设置;一些制造商的流程简单但要求严格:停车、打开引擎盖、点亮大灯、调整、一切归位.为了正确调整灯光分布,需要使用专用的大灯调整设备(beamsetter).
如果校准不正确,系统表面上在运行,但实际上是在错误地工作: 大灯无法正确跟随转向输入,视野变差,并可能使对向驾驶员眩目.也就是说,如果传感器没有得到精确校准,"自适应"大灯照亮的可能不是你面前的路,而是正对面的车道.
对夜间驾驶安全真的有贡献吗?
让我们用数字来看.一半的事故发生在夜间、黄昏或黎明等交通较少的时段.在黑暗的弯道中,标准大灯的光束发现物体较晚,因此在这些时段,视野优势至关重要.至于弯道自适应大灯,它们能让黑暗弯道中难以看到的物体比标准大灯快约 三分之一秒 被看见.你可能觉得三分之一秒不算什么,但以60 km/h的速度行驶时,这意味着超过半米的距离.
在商业方面,情况也是积极的:在七家制造商范围内,弯道自适应大灯使财产损失责任索赔减少了 5.8%,碰撞(collision)索赔减少了 1.1% 比例的降低.根据NHTSA发布的关于夜间眩光和驾驶性能的报告,眩光会缩短能够看到物体的距离,延长驾驶员的反应和恢复时间;评估中还包含了在保持可见度的同时减少眩光的、以安全为基础的自适应前照明原型.人们普遍认为,自适应弯道照明带来的视觉性能提升可能有助于减少夜间事故;甚至有研究表明,IIHS为奖励能降低夜间单车事故风险的前照灯设计而设立的评估项目也起到了这方面的激励作用.
不过说实话:5.8%是个适中的比例.一些研究指出,AFS对道路安全的影响仍存在尚未完全明确的空白.也就是说,这套系统有用,但并非奇迹;一个经过正确校准、确保正常工作的自适应前照灯,确实能在夜间弯道中提供切实的优势.
术语混乱与需要了解的事项
市场上最令人恼火的事情之一,就是同一项技术有十种不同的叫法.在"自适应大灯"这个伞式术语之下,藏着自适应前照明系统、cornering/旋转/转向/铰接式大灯、弯道自适应LED大灯等各品牌特有的名称.Porsche称之为"Dynamic Light System",Genesis称之为"Adaptive Cornering System".此外,它还可能与ADB和自动远光灯等相关但不同的系统混淆.所以别看宣传册上写了什么,要看系统实际做了什么:主大灯是在物理上转动,还是只是点亮了一个额外的辅助灯?这个问题的答案,能告诉你买到的是静态还是动态版本.
再来一条历史趣闻:1948年的Tucker凭借一个由转向角度控制的中置第三大灯,非常早地尝试了AFS的构想;这盏灯让它赢得了"独眼巨人(Cyclops)"的绰号,而公司最终只生产了51辆车.超过60年后,采用步进电机的现代系统将这一构想在量产中标准化.我从不认为这个想法过时了;当你转动方向盘时,道路向你"看过来"的感觉,至今仍是一个迷人的工程细节.
总而言之,AFS远不止是营销噱头,它是由传感器、处理器和步进电机组成的、可衡量的安全链条.在下次夜间试驾时,在进入弯道前再留意一下大灯如何工作;你现在已经知道幕后发生什么了.