动态转向信号灯是如何流动扫描的?
分享此页面
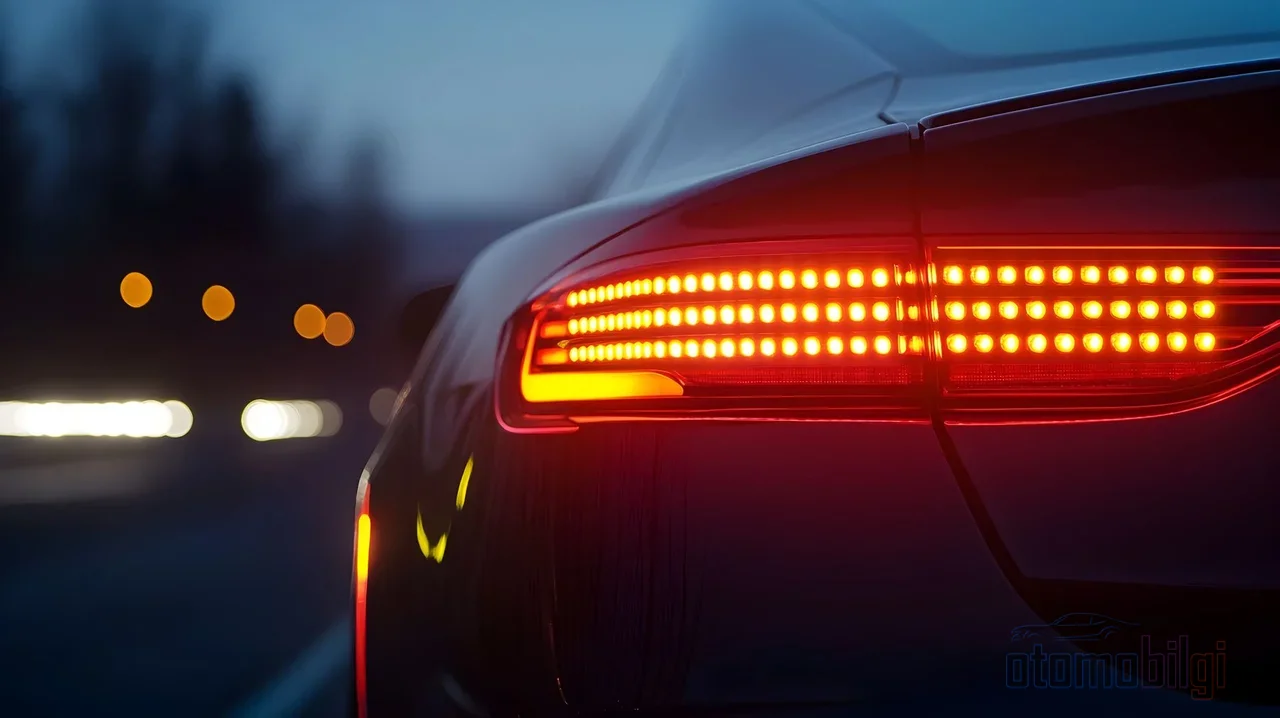
动态转向灯不再是单个灯泡以固定节奏闪烁,而是由可独立控制的 LED 在微控制器指令下以轻微延迟依次点亮; 这种顺序点亮使光线看起来像是从灯带的一端滑向另一端. 也就是说,后车驾驶员看到的其实不是简单的闪烁,而是一种定向的光运动. 那么这种流动效果究竟是如何产生的,又为何逐渐成为标准配置呢? 我们一起来看看吧.
要点速览
- 顺序式转向灯依靠一个可单独控制 LED 阵列的微控制器工作.
- 在经典业余电路中, 555 定时器 + 4017B 集成电路仍是最著名的组合.
- 瑞典自1977年起强制使用日间行车灯; 欧盟自2011年2月起新车标配日间行车灯.
- DRL 的典型光强范围约为400 cd及以上.
- 顺序式设计最初出现在豪华车细分市场,如今已扩展到不同价位区间.
标准闪烁与流动信号之间有什么区别?
先回顾一下传统系统. 标准转向信号只有一个灯泡或一组静态点亮的LED; 闪光继电器通过断开和接通电路,使其以固定节奏闪烁. 整个灯组同时亮起,同时熄灭. 这是一个简单、廉价且经过几代人验证的方案.
而顺序式即动态转向灯则基于完全不同的架构. 灯具内有一组可逐个寻址的 LED,由微控制器来管理这组 LED. 每个 LED 比相邻的灯稍晚一点点亮; 内侧 LED 先亮,然后是中间,最后是外侧 LED. 信号完全熄灭后,循环重新开始. 结果如何? 我们的眼睛会产生光线从灯具内侧向外侧流动的感觉. 汽车照明制造商将这种效果称为流动或滑动的光效.
为什么它如此普及? 因为运动且带有方向性的光效比固定闪烁更能吸引注意力. 在复杂的城市交通中或下雨天,后方驾驶者的眼睛更容易捕捉到它. 但这也伴随着代价: 数十个 LED 和复杂的电子元件意味着比标准系统更高的成本和更大的故障面. 此外,由于这是一项新技术,相关的管理规则在某些方面尚未完全明确; 各州和地区可能会出台附加规定.
以电子方式产生滑动效果的电路
这正是我最喜欢的部分: 这一动画背后有着真正精妙的电子技术. 想要自制顺序式转向灯的爱好者们都熟悉的4017B集成电路,是一种时钟驱动的十进制计数器; 它可在 3 至 15 伏 DC 电压下工作,拥有 10 个耐短路的输出端. 其内部包含一个五级约翰逊计数器; 在每个时钟信号的上升沿,计数器加一,且十个输出中恰好有一个变为高电平,其余九个保持低电平. 也就是说,所选输出在整个时钟周期内保持激活状态. 光就是这样从一个LED跳到另一个LED的.
用555定时器产生时钟信号
为4017B提供时钟信号时,通常会用到555定时器电路; 它作为一个可变频率的方波发生器工作,并决定滑动速度. 在典型的测试电路中,9伏电压下每个LED的电流约为12.5 mA; 每个输出引脚的功耗限制在100 mW,整个封装则限制在500 mW. 也就是说,这些电路并非玩具,但它们本身无法驱动真正的汽车灯具所需的大电流. 论坛上的典型观察也是这个方向: 4017单独使用可能不够,需要MOSFET或晶体管级来驱动LED.
决定速度的小细节
搭建电路时有一个诀窍: 如果你想要一个持续滑动的指示效果,需要把你不用到的第一个输出连接到RESET引脚. 如果不这样做,光就不会持续流动,而是呈现断点式的扫描运动. 甚至还可以设计出加速滑动的效果: 在10步序列中,如果第一个LED在0-3步点亮,第二个在4-6步,第三个在7-8步,第四个在第9步, 如果按逐步加快的顺序点亮,画面就会给人从左向右加速移动的感觉. 这是个绝妙的细节,不是吗?
顺序信号的典型循环是这样运作的: 内侧LED点亮,然后是中间LED,再是外侧LED,最后三者一起熄灭. 电路需要能够同时驱动三个LED——所以驱动级不能忘记. 另外车辆方面还有一个经典问题: 有些车载电脑不喜欢LED的低负载,闪光继电器可能无法正常工作; 解决方案通常是加装负载电阻.
可寻址LED灯条: 现代之路
在业余爱好领域,现在有一种更常见的方式: 像WS2812B这样的可寻址LED灯条. 这些是内部同时含有LED和驱动芯片的数字灯带; 每个LED都可以独立控制. 借助Arduino或ATtiny85以及FastLED库,你可以在几分钟内编写出带动画的信号图案. 车辆信号线作为 12 伏触发信号连接到电路,当方向盘转动时,动画便开始播放.
而不可寻址的模拟灯带情况则不同: 灯条上所有LED对控制信号的反应都一样,也就是说你无法逐个点亮和熄灭它们. 在供电方面你也需要做出选择; 5伏和12伏灯条需要不同的驱动方案,大电流灯条则使用功率MOSFET或TLC5947之类的驱动芯片.
现代汽车中的情况就更有意思了. 当前的车用照明驱动芯片基于一种叫做菊花链(daisy-chain)的串接式内部数据总线; 芯片相互连接,通过单一线路传输数据. 这种设计减少了线缆数量,但也带来一项工程风险: 链路中单个芯片的故障可能会影响链路中的其余部分. 因此制造商会对容错设计进行严格考量.
日行灯在这个故事中处于什么位置?
如今动态转向灯的“栖身之所”往往就是日间行车灯灯带; 因此,了解DRL的故事就等于明白了一半. 第一步来自斯堪的纳维亚: 瑞典于1977年强制所有新车配备日间行车灯; 挪威于1986年、冰岛于1988年、丹麦于1990年相继跟进. 加拿大则对1990年1月1日之后生产或进口的所有新车实施了这一强制要求. 在欧盟,自2011年2月起,所有新轿车和小型商用车都标配日间行车灯; 卡车和客车也同样强制安装.
而美国的情况则不同: DRL合法但并非强制. 尽管如此,大多数车辆在通电时会自动点亮DRL,且很少能够关闭,这种做法相当普遍. 根据美国监管机构的解读,制造商可以将停车灯或雾灯以外的任何一对前灯用于DRL功能. 光强的典型数值约为400坎德拉或以上; 按照现行的R148法规,DRL的最小值同样为400 cd. 在转向灯方面,颜色和行为规则也很明确: ECE R6法规规定了转向指示灯必须为琥珀色,以及可见度角度、光强和闪烁频率.
滑动速度与亮度: 感知与安全的平衡
那么,光为什么恰好以那个速度滑动? 这里就涉及感知科学了. 转向灯的功能是以最短的时间和最清晰的方式向后面的驾驶员传达你的意图; 但同时又不能造成眩目. 因此,亮度和方向的规则都经过了严格的制定: 转向灯必须是琥珀色,必须以特定的闪烁频率工作,并且可见度角度受到法规的限制. DRL的400 cd基础值也是同样逻辑的一部分: 足够醒目,但不刺眼的程度.
运动对感知的影响至今仍是一个活跃的研究课题. 一项2026年的视觉科学研究,研究了闪烁如何影响向侧面和深度方向移动的刺激物的速度感知; 动态信号设计的感知基础正是建立在这类研究之上. 也有研究在车辆尾灯全宽设计下探讨动态信号对行车安全的影响; 甚至有说法认为,尾灯的宽度和灯与灯之间的距离甚至会影响驾驶员的速度感知. 不过说实话: 关于动态转向灯能减少事故,目前还没有确凿的证据,这仍是一个正在研究的领域. 在摩托车方面,众所周知的一点是,将转向灯安装在远离车身中线的位置可以提高可见度.
顺序式转向灯合法吗,能在家改装吗?
让我来汇总一下最常见的问题. 设计良好的售后顺序式转向灯套件是按照符合联邦法规的要求生产的; 州法律可能会附加额外规定,但对大多数驾驶员来说不会出现问题. 尽管如此,安装之前最好先了解您所在地区的规定; 尤其在6500 K以上的偏蓝色白光在大多数地区不合法,而后部红色灯光的强制要求则处处适用. 还有一条法规细节也很有意思: 关于卡车的法规规定,转向信号灯不得与大灯或其他照明装置进行光学上的合并.
如果你想在家里动手,有两条路可走: 经典的 555 + 4017B 组合,或者 WS2812B 灯带 + Arduino/FastLED 方案. 车辆信号线路作为12伏触发信号接入电路. 开始之前,计算好LED电流、驱动级和负载电阻需求就完成了一半; 剩下的就是耐心和良好的焊接工艺. 我的建议是先在面包板上试一试——摆弄汽车电气系统的时候,我可不喜欢意外.
值不值? 成本、可靠性与未来
让我们来一次坦诚的比较. 标准转向信号最大的王牌就是简单: 一颗灯泡、一个继电器、几十年来被验证的可靠性和最低的成本. 而顺序式系统则意味着几十颗LED、驱动芯片和控制电子元件; 也就是说成本更高,理论上可能出故障的零件也更多. 另一方面,定向光流运动的醒目特性,尤其在拥挤的城市交通和恶劣天气条件下是一个真正的优势. 制造商们也看到了这一点: 顺序式设计最初出现在豪华车领域,而如今在各种价位区间的车辆上都能见到.
我的解读是: 动态转向信号是照明技术不再只是为了看清、而是建立在表达之上的最美好例证之一. 光不仅照亮道路; 还用动态向后车的人传达它的意图. 而当我们迈向所谓的区域架构(zonal architecture)这类新型电气架构时,照明芯片也正变得更加智能. 我相信未来几年里,我们会看到这些流动灯光更快速、更优雅的版本. 如果是你,会把爱车升级成顺序式转向信号吗? 我会毫不犹豫地去做.