自動ヘッドライトレベリングは車の後方が重くなったときに役立つ
このページを共有する
自動光軸調整は、車両の後部が荷重で沈み込んだときにヘッドライトの光軸を自動的に下げるシステムです: 後軸のセンサーが車体の傾きを測定し、コントロールユニットが目標角度と比較し、ヘッドライト内のステッピングモーターが光軸を1秒よりはるかに短い時間で補正します. つまり、トランクに荷物を満載して出発したときに、ヘッドライトが対向車の目ではなく路面を照らすのは偶然ではなく、エンジニアリングなのです.
注目ポイント
- ヘッドライト光軸調整システムは1993年以降、新車で法的に義務付けられています
- 目標光軸角度は一般に水平線から2-3度下向きです
- キセノンヘッドライト搭載車のほぼすべてがダイナミック光軸調整を使用しています
- ダイナミックシステムの補正は非常に速いため、テスト画面では短い光の輝きとしてしか見えません
- マトリックスおよびアダプティブヘッドライトでは、自動光軸調整が規則で義務付けられています
自動ヘッドライト光軸調整はどのように機能するのか?
その仕組みは実にシンプルな問いに基づいています: 車はどこを見ているのか? トランクに重い荷物を積むと車の後部が沈み込み、ノーズが上がり、ヘッドライトも上を向くことになります. 平坦な道を走る対向ドライバーにとって、これは目に直接届く光の壁を意味します. 光軸調整システムはまさにこの時点で作動し、光軸を再び路面へ、つまり正しい角度へと引き戻します.
このシステムの主要なプレーヤーは4つあります: ヘッドライト自体、光軸を物理的に動かすアクチュエーター、前後軸の車高センサー、そしてこれらすべてを調整するコントロールユニットです. それに加えて、ライトスイッチや速度センサーなどの補助部品も回路図に含まれています. センサーは絶えずサイクルを実行します: 測定し、信号を送り、目標値と比較し、必要なら命令を出す. このサイクルは1秒間に何度も繰り返されます; つまり、システムはエアコンのサーモスタットのように時々ではなく、ほとんど休みなく動作しているのです.
コントロールモジュールは測定したピッチング角度を、メモリーに保存された目標角度と比較します. この目標は一般に水平線より2-3度下です; ヘッドライトの光は、対向車線ではなく、一定距離先の路面に落ちる必要があるからです. 差がある場合、モジュールはヘッドライトの光軸調整モーターに電圧コマンドを送り、モーターはリフレクターまたはプロジェクションモジュールを回転させます.
後軸センサーはどうやって車体の沈み込みを感知するのか?
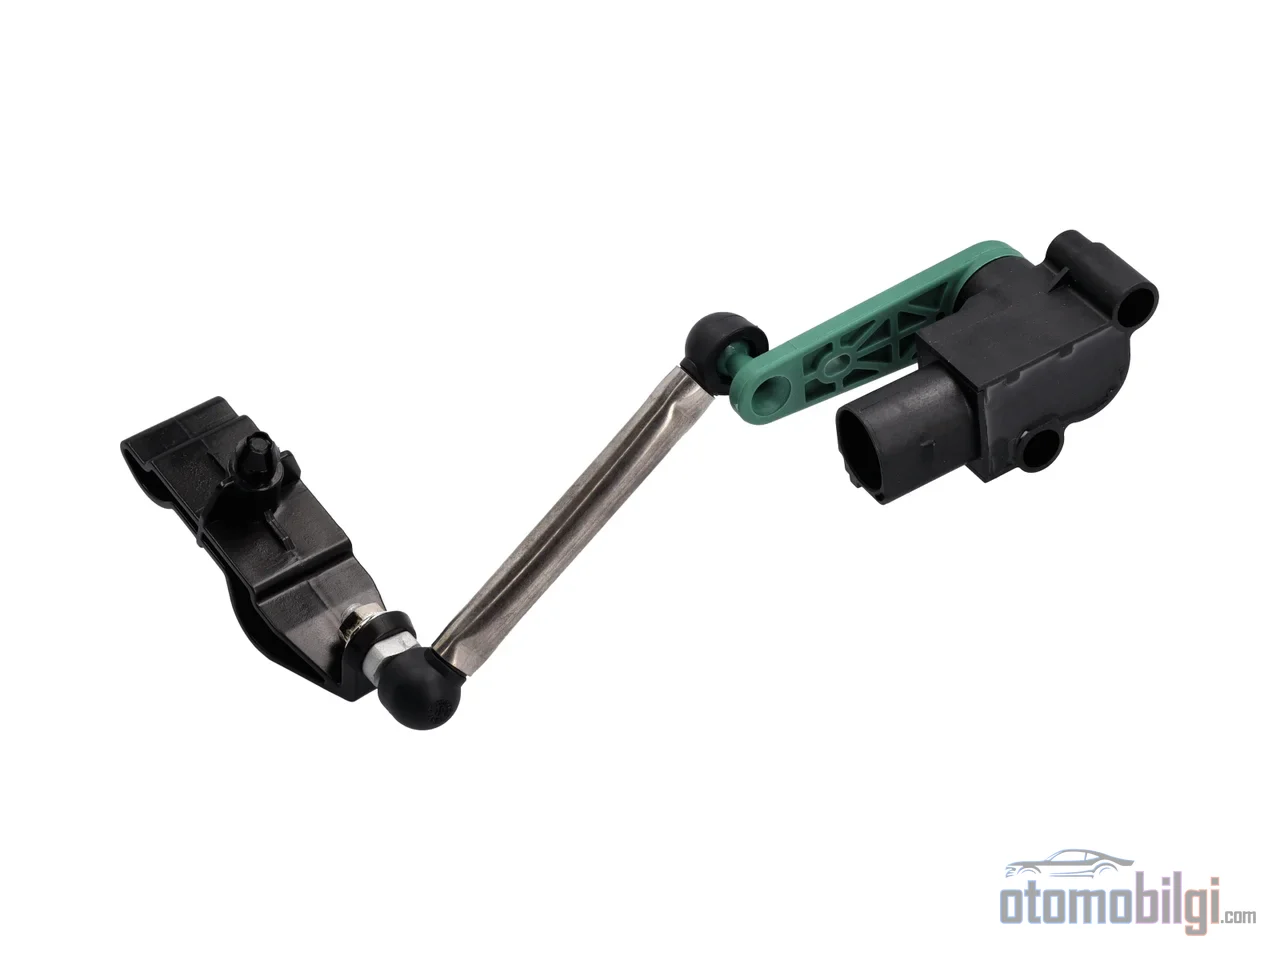
この技術で最もエレガントな部分は、私に言わせればセンサー側です. 一般的なソリューションは誘導式レベルセンサーです: センサーレバーに接続された金属ローターが、回路基板上の複数のコイルが生成する電磁界に影響を与えます. ローターの位置が変わると電磁界が変化し、この変化を専用チップ(ASIC)が解釈することで、センサーはサスペンションがどれだけ圧縮されているかを読み取ります. アナログおよびPWM信号を出力できるこのセンサーの優れた点は、温度にほとんど依存せず高い精度を提供することです. 新しい世代では、信号は最大75%圧縮された反復PWMフォーマットに削減されました; これにより、単一のセンサー設計を異なるプラットフォームで使用できるようになっています.
コンパクトカーには興味深い近道があります: 短いリアオーバーハングのモデルでは荷重変化の大部分がリアアクスルで感じられるため、フロントセンサーを省略できることがあります. これらの車両では、センサーと制御エレクトロニクスが1つのユニット、つまりリアアクスルセンサーに統合された制御ユニット(SIECU)として組み合わされます. この統合ユニットは、キセノンヘッドライト車だけでなく、ハロゲンヘッドライトモデルでも手動調整ホイールの代わりとして使用できます. 快適性と安全性の両方が向上します.
誘導方式が唯一の選択肢ではありません. 一部のコーナリングキット用途では超音波センサーが使用されており、このセンサーは車体の傾きを間接的ではなく、路面までの距離を直接測定して検出します. センサーは異なっても、目的は同じです. サスペンションの現在の状態をエレクトロニクスに伝えること.
セミスタティックかダイナミックか? 2つのシステムの違い
すべての自動レベリングが同じ速度で作動するわけではなく、この違いこそがシステムの核心にあります. セミスタティックシステムは、積載状態の変化のみを修正します. トランクに荷物を積むと車体が沈み込み、システムは大きなダンピング、つまり数秒の遅れをもってヘッドライトを新しい状態に調整します. 走行中のノーズダイブの挙動は追跡しません.
一方、ダイナミックシステムは、加速時やブレーキング時に生じる姿勢変化にも即座に反応します. アクチュエーターモーターは分数秒以内にトリガーされます. この速度にはステッピングモーターが不可欠です. そのため、今日キセノンヘッドライトを装着して登場する車両のほぼすべてがダイナミックレベリングを備えています. テスト画面で2つのシステムを並べて見るのは非常に印象的です. 積載を行うと、セミスタティックシステムでは数秒かけて調整が目に見えて移動するのに対し、ダイナミックシステムでは修正があまりに速いため、画面上では短い明滅しか認識されません. 一部の車両では、調整は車両が走行中のときにのみ行われます.
| 特徴 | セミスタティックシステム | ダイナミックシステム |
|---|---|---|
| 何を修正するか? | 積載に起因する傾きのみ | 積載、加速、ブレーキング |
| 反応速度 | 数秒、高減衰 | 分数秒以内のトリガー |
| モーター类型 | 標準レベリングモーター | ステッピングモーター |
| 典型的な用途 | コンパクト車およびハロゲンヘッドライト車 | ほぼすべてのキセノンヘッドライト車 |
ヘッドライト内のステッピングモーター: ミリ秒のエンジニアリング
さて、いよいよ本丸の花火の部分に進みましょう. ビームを物理的に動かすアクチュエーターです. 実は各ヘッドライトの中には2つのステッピングモーターがあり、 1つは水平面を、もう1つは垂直面を調整しています. ステッピングモーターがこの用途で選ばれる理由は、高解像度と高速なダイナミック応答にあり、 つまりビームを非常に細かいステップで、かつ非常に速く動かすことができるのです. アダプティブヘッドライトのリファレンス設計にも同じアプローチが見られます. 2つのステッピングモーターを同時に駆動することで、ダイナミックレベリングとコーナリング機能が同じハードウェアで実現されています.
最新世代のアクチュエーターは、完全なメカトロニクスパッケージへと進化しています. スマートステッピングモーター(ISM)のコンセプトは、バイポーラステッピングモーターとパワーエレクトロニクスを1つのユニットに統合します. 集積回路がモーターの全制御、自己診断、通信を担っています. マイクロステップ制御により、動作は静かで低共振になります. さらに、電磁両立性が向上し、配線設計がシンプルになり、エラー処理の一部がモーター側に移されます. 同じアクチュエータファミリーは、ダイナミックカーブ照明や可変光分布を提供するモジュールにも使用されています. 生産面でも規模は小さくありません: 12 Vおよび24 Vバージョンで、年間1,000万个を超えるアクチュエータが生産されています.
通信面ではLINバスが際立っています. LINベースのヘッドライトレベリングドライバー向けに公開されているリファレンス設計は、制御ユニットからのコマンドをPWM信号でモーターに変換します. つまり、チェーンは次のように機能します: センサーデータが制御ユニットに届き、ユニットが目標値と比較し、アクチュエータにコマンドが送られ、モーターがビームを移動させます. これらすべては、あなたがブレーキを踏んでいる間にも完了しています.
法的側面: なぜ一部のヘッドライトでは義務付けられているのか?
安全性に直接関わるため、規制当局も手をこまねいていたわけではありません. ヨーロッパでは、新型車のヘッドライトレベリングシステムは1993年以来義務付けられており、 関連指令は76/756/EECおよびECE-R48です. UN R48規制はさらに一歩進んでいます: 特定の光源(例えば、強く鋭いビームを生成する技術)を備えたヘッドライトでは、ビームのピッチングを自動補償する自動レベリング装置を義務付けています. Matrixやレーザーのような高輝度ヘッドライトが自動レベリングと併せて考えられているのは、このためです.
規制当局の取り組みも、ダイナミック側の重要性を裏付けています. 車両のピッチングが多くのパラメータの影響を受けることを検討した評価では、グレアを確実に軽減する唯一のアプローチは、ダイナミックレベリング装置の義務的使用のみであることが示されています. 興味深いのは北米です: そこではどのレベリングシステムも義務ではありません. それでも、2007年の調査ではすべてのヘッドライトに自動レベラーを推奨していました. アダプティブドライビングビーム(ADB)ヘッドライトの米国規制は、2022年2月にようやく完了しました. それまで、ヨーロッパで販売されていた一部のMatrix LEDヘッドライトはアメリカでは許可されていませんでした.
グレアの危険性: 積載された車両はなぜ対向車を眩ませるのか?
このシステムの存在理由は、実はたった一つの言葉です: グレア. 積載された車両でヘッドライトが上を向くと、ビームが対向ドライバーの視野に散らばり、その視認性を低下させます. 対向車が道路上の潜在的なリスクに気づくのを困難にします. 手動レベリングホイール式システムの最大の弱点もまさにここにあります: ドライバーは積載時にヘッドライトを調整できることをほとんど知らないため、多くの積載車両が対向車を不必要に眩ませています.
一方で、状況は完全に一色ではありません. グレアが視認性を低下させることを示す学術研究や安全機関の報告書はありますが、 ヘッドライトの明るさに対する苦情が事故増加と直接関連していないと主張する評価も存在します. この強調の違いは議論の余地があるものの、センサー故障による双方向のリスクは明白です. ヘッドライトが上向きすぎると対向車のドライバーの視界が悪化し、事故のリスクが高まります. 下向きすぎると、夜間に安全に走行するために必要な前方範囲を十分に見ることができません. 正しい角度は双方の命を守るものです.
センサーが故障するとどうなる?
システムには特有の脆弱なポイントがあります. コネクターの腐食、キャリブレーションのずれ、機械的な摩耗、モジュール間通信エラー、サスペンション部品の摩耗による基準高さの狂い、そしてセンサー本体の物理的な損傷が、最もよく知られている故障モードです. センサーの寿命は通常80,000〜150,000マイル程度です. 塩害や沿岸部の気候では、この期間は短くなることがあります. 故障時には、システムはヘッドライトを現在の位置に留めるか、安全な初期位置であるホームポジションに戻すことができます. ドライバーはコックピット内の警告灯やテキストによって通知されます. つまり、システムは黙って死ぬのではなく、あなたに知らせることを選ぶのです - 私はこれを素晴らしいエンジニアリングの選択だと思います.
確認したい場合: 空車の状態で平坦な地面の上のライトテスターに載せ、トランクに段階的に荷重を加えながら調整プロセスを観察します. 自動レベリングの診断には通常、診断装置が必要です. 一部のモデルでは、レベルセンサーが自動サスペンションやステアリング連動ヘッドライトなど他のシステムにもデータを供給しているため、故障の影響が単一の機能に留まらない場合があります.
まとめ: 小さなセンサー、大きな違い
自動ヘッドライトレベリングは、クルマの最も目立たない、しかし最も繊細なシステムの一つです. リアアクスル上の小さなセンサーが車体の沈み込みを検知し、コントロールユニットが目標角度と比較し、ヘッドライト内のステッピングモーターがわずか数分の数秒で光軸を道路上に戻します. 1993年以降義務化されていること、そして高輝度ヘッドライトには自動装置が義務付けられていることは、このシステムがどれほど重要かを示す最も明確な証拠です. 次回、満載のトランクで夜道に出発した際に、ヘッドライトが今もしっかりと道を照らしていることに気づいたら、誰に感謝すべきかもう分かっていますね.