Automatische Leuchtweitenregulierung hilft, wenn das Heck des Autos schwer beladen ist
Diese Seite teilen
Die automatische Leuchtweitenregulierung ist ein System, das den Lichtkegel automatisch nach unten zieht, wenn das Heck des Fahrzeugs durch Beladung einsinkt: Ein Sensor an der Hinterachse misst die Neigung der Karosserie, das Steuergerät vergleicht sie mit dem Zielwinkel, und ein Schrittmotor im Scheinwerfer korrigiert den Kegel in deutlich weniger als einer Sekunde. Wenn man also den Kofferraum vollpackt und losfährt und die Scheinwerfer nicht in die Augen des Gegenverkehrs, sondern auf die Straße leuchten, ist das kein Zufall, sondern Ingenieurskunst.
Highlights
- Das Leuchtweitenregulierungssystem ist seit 1993 bei Neufahrzeugen gesetzlich vorgeschrieben
- Der Ziel-Lichtkegelwinkel liegt in der Regel 2-3 Grad unterhalb des Horizonts
- Fast alle Fahrzeuge mit Xenonscheinwerfern verwenden eine dynamische Leuchtweitenregulierung
- Bei dynamischen Systemen erfolgt die Korrektur so schnell, dass sie auf dem Prüfstand nur als kurzer Lichtblitz sichtbar ist
- Bei Matrix- und adaptiven Scheinwerfern ist die automatische Leuchtweitenregulierung durch Richtlinien zwingend vorgeschrieben
Wie funktioniert die automatische Leuchtweitenregulierung?
Die Logik basiert eigentlich auf einer sehr einfachen Frage: Wohin schaut das Fahrzeug? Legt man eine schwere Last in den Kofferraum, sinkt das Heck des Fahrzeugs ab, die Front hebt sich nach oben, und dadurch richten sich auch die Scheinwerfer nach oben. Für einen Fahrer, der auf gerader Strecke sitzt, bedeutet das eine Lichtwand, die ihm direkt ins Gesicht strahlt. Genau an diesem Punkt greift das Regulierungssystem ein und zieht den Lichtkegel wieder auf die Straße, also in den richtigen Winkel.
Zur Besetzung des Systems gehören vier Hauptakteure: der Scheinwerfer selbst, ein Aktuator, der den Lichtkegel physisch bewegt, die Höhensensoren an Vorder- und Hinterachse sowie ein Steuergerät, das all diese Komponenten koordiniert. Daneben stehen auch Hilfskomponenten wie der Lichtschalter und der Impulsgeber im Schaltplan. Die Sensoren durchlaufen kontinuierlich einen Zyklus: messen, Signal senden, mit dem Sollwert vergleichen, und bei Bedarf einen Befehl erteilen. Dieser Zyklus wird mehrmals pro Sekunde wiederholt; das System arbeitet also nicht gelegentlich wie das Thermostat einer Klimaanlage, sondern praktisch pausenlos.
Das Steuermodul vergleicht den gemessenen Nickwinkel mit dem in seinem Speicher hinterlegten Zielwinkel. Dieses Ziel liegt in der Regel 2-3 Grad unterhalb der Horizontlinie; denn das Licht der Scheinwerfer muss in einer bestimmten Entfernung auf die Straße fallen, nicht in die Gegenfahrbahn. Besteht eine Abweichung, sendet das Modul einen Spannungsbefehl an die Nivelliermotoren in den Scheinwerfern, und die Motoren drehen den Reflektor oder das Projektionsmodul.
Wie spürt der Hinterachssensor das Einsinken der Karosserie?
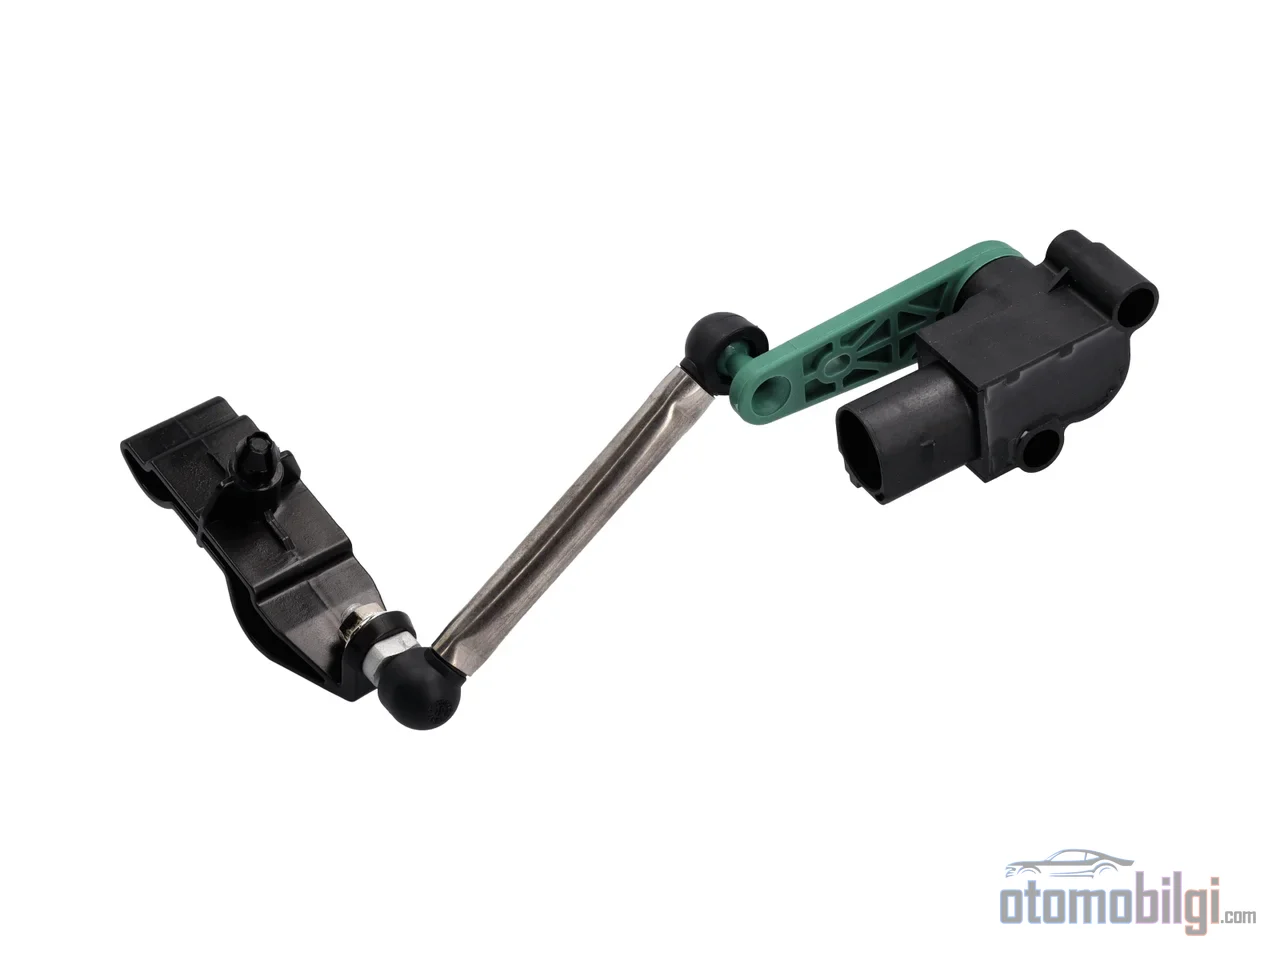
Der eleganteste Teil der Sache ist meines Erachtens die Sensorik. Eine verbreitete Lösung ist ein induktiver Höhensensor: ein metallischer Rotor, der mit dem Sensorengelenk verbunden ist, beeinflusst das elektromagnetische Feld, das mehrere Spulen auf der Leiterplatte erzeugen. Ändert sich die Position des Rotors, verändert sich das Feld, und wenn ein spezieller Chip (ASIC) diese Veränderung interpretiert, liest der Sensor aus, wie stark die Federung zusammengedrückt wird. Die Schönheit dieses Sensors, der analoge und PWM-Signale ausgeben kann, liegt darin, dass er eine nahezu temperaturunabhängige hohe Präzision liefert. Bei den neuen Generationen wurde das Signal auf ein komprimiertes, repetitives PWM-Format mit bis zu 75% reduziert; so kann ein einziger Sensorentwurf auf unterschiedlichen Plattformen eingesetzt werden.
Bei Kompaktfahrzeugen gibt es eine interessante Abkürzung: Bei Modellen mit kurzem hinterem Überhang wird die Lastveränderung größtenteils an der Hinterachse gespürt, weshalb auf den vorderen Sensor verzichtet werden kann. Bei diesen Fahrzeugen werden Sensor und Steuerungselektronik in einer Einheit zusammengefasst, also als Steuergerät (SIECU), das in den Hinterachssensor integriert ist. Diese Kombinationseinheit kann bei Fahrzeugen mit Halogenscheinwerfern über die Xenon-Fahrzeuge hinaus das manuelle Stellrad ersetzen; sowohl Komfort als auch Sicherheit steigen.
Der induktive Ansatz ist nicht die einzige Option. Bei einigen Kurvenlicht-Anwendungen werden Ultraschallsensoren verwendet, und dieser Sensor ermittelt die Neigung der Karosserie, indem er nicht indirekt, sondern direkt den Abstand zur Straße misst. Ein anderer Sensor, dasselbe Ziel: der Elektronik den aktuellen Zustand der Aufhängung mitzuteilen.
Halbstatik oder Dynamik? Der Unterschied zwischen den beiden Systemen
Nicht jede automatische Leuchtweitenregulierung arbeitet mit derselben Geschwindigkeit, und dieser Unterschied liegt tatsächlich im Kern des Systems. Das halbstatische System korrigiert nur Veränderungen durch den Lastzustand: Du belädst den Kofferraum, das Auto sackt ab, und das System stellt die Scheinwerfer mit großer Dämpfung, also mit einer Verzögerung von einigen Sekunden, auf den neuen Zustand ein. Es verfolgt das Verhalten der in den Stand abtauchenden Front während der Fahrt nicht.
Das dynamische System reagiert hingegen sofort auch auf Neigungsänderungen beim Beschleunigen und Bremsen. Die Aktuatormotoren werden in Sekundenbruchteilen ausgelöst; für diese Geschwindigkeit ist ein Schrittmotor unerlässlich. Deshalb verfügen heute fast alle Fahrzeuge mit Xenonscheinwerfern über eine dynamische Niveauregulierung. Beide Systeme auf einem Testbildschirm nebeneinander zu sehen ist sehr beeindruckend: Während bei Beladung im halbstatischen System die Einstellung innerhalb weniger Sekunden deutlich sichtbar wandert, geschieht die Korrektur im dynamischen System so schnell, dass auf dem Bildschirm nur ein kurzes Aufblitzen wahrgenommen wird. Bei manchen Fahrzeugen erfolgt die Einstellung sogar nur, wenn das Fahrzeug in Bewegung ist.
| Eigenschaft | Halbstatisches System | Dynamisches System |
|---|---|---|
| Was wird korrigiert? | Nur lastbedingte Neigung | Last, Beschleunigung und Bremsung |
| Reaktionsgeschwindigkeit | Einige Sekunden, hohe Dämpfung | Auslösung in Sekundenbruchteilen |
| Motortyp | Standard-Niveauregulierungsmotor | Schrittmotor |
| Typischer Einsatz | Kompakte Fahrzeuge und Fahrzeuge mit Halogenscheinwerfern | Fast alle Fahrzeuge mit Xenonscheinwerfern |
Der Schrittmotor im Scheinwerfer: Die Ingenieurskunst der Millisekunden
Kommen wir nun zum eigentlichen Feuerwerk: den Aktuatoren, die den Lichtkegel physisch bewegen. In jedem Scheinwerfer stecken tatsächlich zwei Schrittmotoren; einer stellt die horizontale, einer die vertikale Ebene ein. Schrittmotoren werden für diese Aufgabe wegen ihrer hohen Auflösung und schnellen dynamischen Reaktion bevorzugt; sie können den Lichtkegel also sowohl in sehr feinen Schritten als auch sehr schnell bewegen. Derselbe Ansatz zeigt sich auch in den Referenzdesigns für adaptive Scheinwerfer: Zwei Schrittmotoren werden gemeinsam angesteuert, sodass die dynamische Niveauregulierung und die Kurvenlichtfunktion mit derselben Hardware realisiert werden.
Die neueste Generation von Aktuatoren hat sich zu einem vollständigen Mechatronik-Paket entwickelt. Das Konzept des intelligenten Schrittmotors (ISM) vereint den bipolaren Schrittmotor mit der Leistungselektronik in einer Einheit. Der integrierte Schaltkreis übernimmt die gesamte Steuerung des Motors, seine eigene Diagnose und die Kommunikation. Dank der Mikroschritt-Steuerung verläuft die Bewegung geräuschlos und mit geringer Resonanz; außerdem verbessert sich die elektromagnetische Verträglichkeit, das Kabeldesign wird einfacher und ein Teil der Fehlerbehandlung wandert in den Motor. Dieselbe Aktuatorfamilie wird auch im dynamischen Kurvenlicht und in Modulen mit variabler Lichtverteilung eingesetzt. Auch die Produktionszahlen sind nicht klein: mit 12-V- und 24-V-Versionen werden jährlich über zehn Millionen Aktuatoren hergestellt.
Auf der Kommunikationsseite sticht der LIN-Bus hervor. Referenzdesigns für LIN-basierte Leuchtweitenregulierung, die für Treiber veröffentlicht wurden, übersetzen die Befehle der Steuereinheit per PWM-Signal in Motorbewegungen. Die Kette funktioniert also so: Die Sensordaten gelangen zur Steuereinheit, die Einheit vergleicht sie mit dem Sollwert, der Befehl geht an den Aktuator, der Motor verschiebt den Lichtkegel. All das ist längst erledigt, noch während du bremst.
Rechtliche Seite: Warum sind manche Scheinwerfer dazu verpflichtet?
Da das Thema direkt mit der Sicherheit zusammenhängt, haben die Regulierer nicht untätig gewartet. In Europa ist das Leuchtweitenregulierungssystem in Neufahrzeugen seit 1993 Pflicht; die entsprechenden Richtlinien sind 76/756/EEC und ECE-R48. Die UN-Regelung Nummer 48 geht noch weiter: Für Scheinwerfer mit bestimmten Lichtquellen (zum Beispiel Technologien mit intensivem und hellem Lichtkegel) schreibt sie eine automatische Leuchtweitenregulierung vor, die das Nicken des Lichtkegels automatisch ausgleicht. Das ist der Grund, warum Scheinwerfer mit hoher Leuchtdichte wie Matrix- und Laser-Scheinwerfer immer zusammen mit der automatischen Leuchtweitenregulierung betrachtet werden.
Auch die regulatorischen Arbeiten unterstreichen die Bedeutung der dynamischen Seite. Eine Untersuchung, die analysierte, von wie vielen Parametern das Nickverhalten des Fahrzeugs beeinflusst wird, zeigt, dass der einzige Ansatz, der Blendung zuverlässig reduziert, ausschließlich der verpflichtende Einsatz dynamischer Leuchtweitenregulierungseinrichtungen ist. Interessant ist Nordamerika: dort ist kein Regulierungssystem verpflichtend. Trotzdem empfahl eine Studie aus dem Jahr 2007 die automatische Leuchtweitenregulierung für alle Scheinwerfer. Die Regelung für Adaptive Driving Beam (ADB)-Scheinwerfer wurde in den USA jedoch erst im Februar 2022 abgeschlossen; bis zu diesem Datum waren einige in Europa verkaufte Matrix-LED-Scheinwerfer in Amerika nicht zugelassen.
Gefahr der Blendung: Warum blendet ein beladenes Fahrzeug den Gegenverkehr?
Der Existenzgrund des Systems ist eigentlich nur ein einziges Wort: Blendung. Richten sich bei einem beladenen Fahrzeug die Scheinwerfer nach oben, verteilt sich der Lichtkegel in das Sichtfeld des Gegenverkehrs und mindert dessen Sicht; es wird dem Fahrer des entgegenkommenden Fahrzeugs erschwert, potenzielle Risiken auf der Straße zu erkennen. Genau hier liegt auch die größte Schwachstelle der Systeme mit manuellem Einstellrad: Da die Fahrer die Möglichkeit haben, die Scheinwerfer bei Beladung einzustellen, sind sich die meisten dessen nicht bewusst, weshalb viele beladene Fahrzeuge den Gegenverkehr unnötig blenden.
Andererseits ist das Bild nicht völlig einheitlich. Es gibt akademische Studien und Berichte von Sicherheitsorganisationen, die zeigen, dass Blendung die Sicht beeinträchtigt; aber es gibt auch Bewertungen, die behaupten, dass Beschwerden über die Helligkeit der Scheinwerfer nicht direkt mit einer Zunahme der Unfälle zusammenhängt. Auch wenn dieser Betonungsunterschied diskutierbar ist, ist das zweiseitige Risiko eines Sensorfehlers unbestritten: Blicken die Scheinwerfer zu hoch, leidet die Sicht des Gegenverkehrs und das Unfallrisiko steigt; blicken sie zu tief, sieht der eigene Fahrer nachts nicht weit genug voraus, um sicher zu sehen. Der richtige Winkel ist die Lebensversicherung beider Seiten.
Was passiert, wenn der Sensor ausfällt?
Das System hat seine ganz eigenen Schwachstellen. Korrosion am Stecker, Kalibrierungsdrift, mechanischer Verschleiß, Modulkommunikationsfehler, ausgenutzte Fahrwerkskomponenten, die die Referenzhöhe verändern, und physische Beschädigung des Sensorgehäuses sind die bekanntesten Fehlermodi. Die Sensorlebensdauer beträgt typischerweise etwa 80.000 bis 150.000 Meilen; in salzhaltigen oder Küstenklimata kann sich diese Zeit verkürzen. Bei einem Fehler kann das System die Scheinwerfer in ihrer aktuellen Position belassen oder sie in eine sichere Ausgangsposition, die Home-Position, zurückfahren; der Fahrer wird durch eine Warnleuchte oder einen Text im Cockpit gewarnt. Das System zieht es also vor, mit dir zu sprechen, anstatt still zu sterben - eine schöne technische Entscheidung, wie ich finde.
Wenn du es prüfen möchtest: Ein unbeladenes Fahrzeug wird auf ebener Fläche auf einen Lichtprüfstand gestellt, und durch schrittweises Beladen des Kofferraums wird der Einstellvorgang beobachtet. Für die Diagnose der automatischen Nivellierung ist in der Regel ein Diagnosegerät erforderlich; bei manchen Modellen versorgt der Niveausensor auch andere Systeme wie Luftfederung und lichtempfindliches Lenken mit Daten, sodass sich die Auswirkung eines Fehlers nicht auf eine einzige Funktion beschränken muss.
Fazit: Kleiner Sensor, großer Unterschied
Die automatische Scheinwerfernivellierung ist eines der unsichtbarsten, aber feinfühligsten Systeme des Fahrzeugs. Ein kleines Sensorgehäuse an der Hinterachse spürt das Einfedern der Karosserie, die Steuereinheit vergleicht mit dem Zielwinkel, und der Schrittmotor im Scheinwerfer bringt den Lichtstrahl in Sekundenbruchteilen wieder auf die Straße zurück. Dass das System seit 1993 Pflicht ist und für hell leuchtende Scheinwerfer eine automatische Vorrichtung vorgeschrieben ist, ist der klarste Beweis dafür, wie kritisch es ist. Wenn du das nächste Mal nachts mit vollem Kofferraum losfährst und feststellst, dass deine Scheinwerfer immer noch die Straße zeigen, weißt du jetzt, wem du dafür danken musst.
Quellen
- Was sind selbstnivellierende Scheinwerfer?: Funktion & Prüfung
- Scheinwerfernivellierungssystem: Wie es funktioniert
- Scheinwerfersteller
- Schrittmotoren unterstützen adaptive Scheinwerfer
- Anforderungen an dynamische Nivellierungseinrichtungen zur Vermeidung von Scheinwerferblendung - UNECE GRE-83-03
- NHTSA erlaubt Adaptive Driving Beam Scheinwerfer für Neufahrzeuge
- Fahrzeughöhensensor
- Studie zum Einfluss von Gegenblendung durch Fernlicht
- Nächtliche Blendung und Fahrleistung - NHTSA
- Scheinwerfer
- LIN-Bus-Steuerung des Schrittmotors zur HID-Lampennivellierung