自动大灯高度调节在汽车后部载重增加时发挥作用
分享此页面
自动大灯调平是一种在大灯束因车辆后部因载重而下沉时自动将光束下压的系统: 后轴上的传感器测量车身倾斜度,控制单元将其与目标角度进行比较,大灯内部的步进电机会在远短于一秒的时间内修正光束. 也就是说,当你装满行李厢出发时,大灯照向路面而不是迎面驾驶员的眼睛,这并非巧合,而是工程设计.
亮点
- 自1993年起,大灯调平系统在新车上即为法律强制要求
- 目标光束角度通常比水平线下2-3度
- 几乎所有配备氙气大灯的车辆都使用动态调平系统
- 在动态系统中,修正速度非常快,在测试屏幕上只表现为短暂的闪烁
- 对于Matrix大灯和自适应大灯,法规规定必须配备自动调平
自动大灯调平是如何工作的?
其原理其实基于一个非常简单的问题: 车辆正朝哪里看? 当你在行李厢中放入重物时,车辆后部会下沉,车头上翘,导致大灯也随之朝上照射. 对于在平路上行驶的驾驶员来说,这意味着一堵直接照进眼睛的光墙. 调平系统正是在这一刻介入,将光束重新拉回路面,即正确的角度.
该系统的阵容中有四个主要角色: 大灯本身、一个物理移动光束的执行器、位于前后轴的高度传感器,以及协调这一切的控制单元. 光开关和转速传感器等辅助部件也出现在示意图中. 传感器持续运行一个循环: 测量、发送信号、与目标值比较、必要时发出指令. 这个循环每秒重复多次; 也就是说,该系统不是像空调的恒温器那样偶尔工作,而是几乎不停歇地运行.
控制模块将测量到的俯仰角与存储在内存中的目标角度进行比较. 这一目标通常位于地平线以下2-3度; 因为大灯的光束必须照射到路面一定距离的前方,而不是照进对向车道. 如果存在差异,模块会向前灯的调平电机发送电压指令,电机随即转动反射镜或投影模块.
后轴传感器如何感知车身下沉?
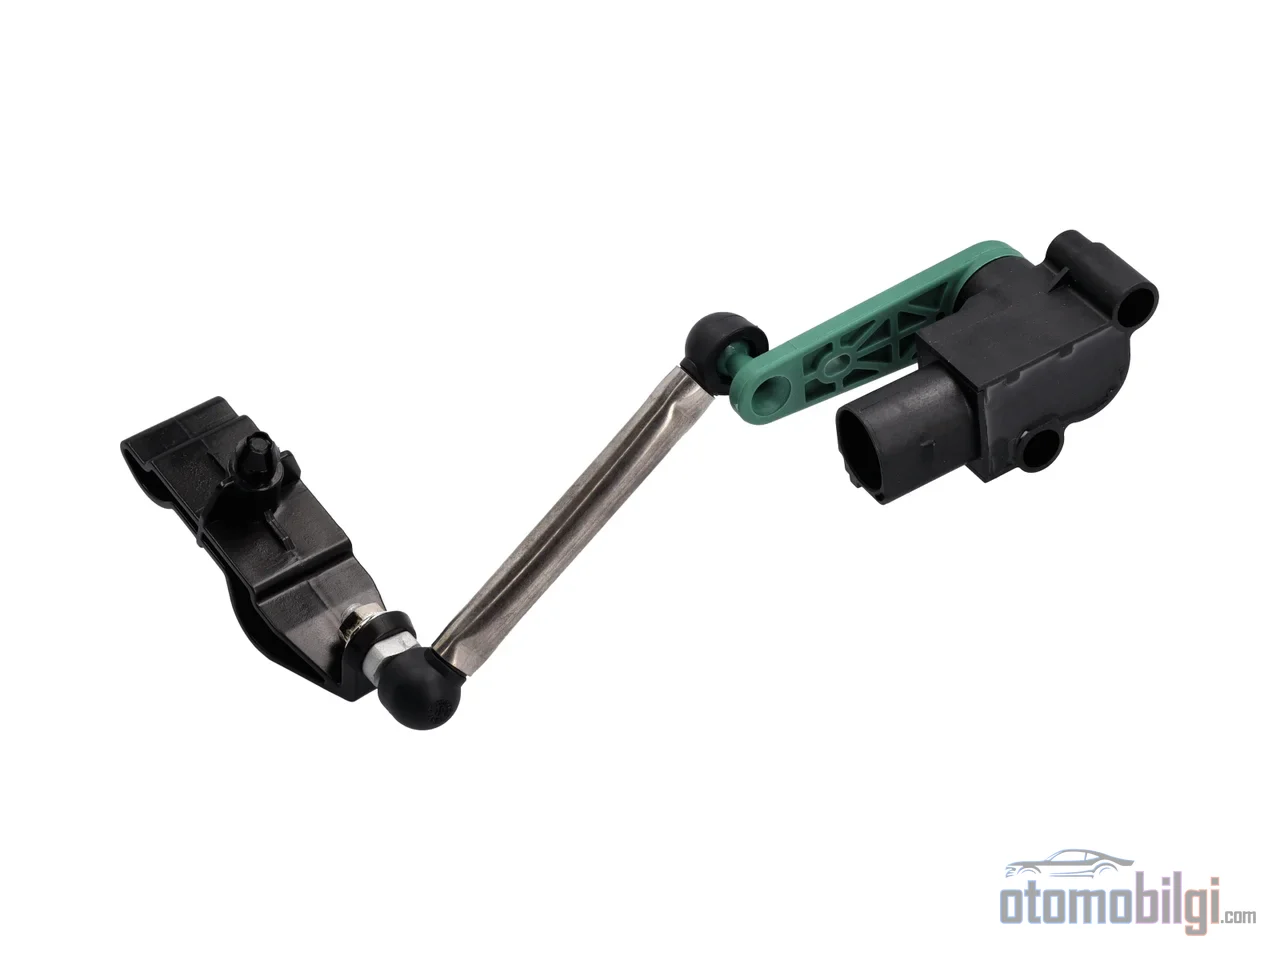
我认为整个系统中最精妙的部分是传感器. 常见的解决方案是一种电感式高度传感器: 连接在传感器臂上的金属转子会影响电路板上多个线圈产生的电磁场. 随着转子位置的变化,磁场也随之改变,专用芯片(ASIC)对这一变化进行解读后,传感器便能读出悬架压缩的程度. 这种可输出模拟和PWM信号的传感器之美在于,它几乎不受温度影响,却能提供高精度. 在新一代产品中,信号已被压缩为压缩率高达75%的重复PWM格式; 这样,单一的传感器设计便可用于不同的平台.
紧凑型车辆中有一个有趣的捷径: 由于后悬较短的车型其载荷变化大部分由后轴感知,因此可以省去前传感器. 这类车辆中,传感器和控制电子元件被整合在一个单元内,即集成在后轴传感器中的控制单元 (SIECU). 这种组合单元不仅适用于氙气大灯车型,在卤素大灯车型上也能取代手动调节旋钮; 既提升了舒适性,也提升了安全性.
电感式方案并非唯一选择. 某些转弯套件应用中使用超声波传感器,它通过直接测量车身与路面的距离(而非间接)来获知车身倾斜度. 传感器不同,目的相同: 将悬架当前的状态传递给电子系统.
半静态还是动态? 两种系统的区别
并非所有自动高度调节都以相同速度工作,这一区别实际上正是系统的核心所在. 半静态系统只修正载荷状态的变化: 你装满行李箱,车身下沉,系统以较大的阻尼,也就是几秒钟的延迟,将大灯调整到新的状态. 它不会跟踪行驶过程中车头下潜的行为.
而动态系统则能对加速和制动时产生的倾斜变化立即做出响应. 执行器电机在几分之一秒内被触发; 要达到这种速度,必须使用步进电机. 因此,如今配备氙气前灯的车辆几乎全部采用动态调平系统. 在测试屏幕上并排观察这两种系统非常震撼: 装载货物时,半静态系统的调整会在几秒钟内明显滑动,而动态系统的修正速度快到屏幕上只能感知到短暂的闪烁. 甚至在某些车辆上,调节只在车辆行驶时进行.
| 特性 | 半静态系统 | 动态系统 |
|---|---|---|
| 修正什么? | 仅修正载荷引起的俯仰 | 载荷、加速和制动 |
| 响应速度 | 数秒时间,高阻尼 | 几分之一秒内触发 |
| 电机类型 | 标准调平电机 | 步进电机 |
| 典型应用 | 紧凑型及卤素大灯车辆 | 几乎所有配备氙气前灯的车辆 |
大灯内的步进电机: 毫秒级的工程艺术
现在来说说最精彩的部分: 物理上移动光束的执行器. 每个大灯内实际上有两个步进电机; 一个调节水平面,一个调节垂直面. 步进电机之所以被选中,是因为其高分辨率和快速的动态响应; 也就是说,它们既能以极细的步进,又能以极快的速度移动光束. 自适应前大灯参考设计中也采用相同的方案: 通过同时驱动两个步进电机,用同一硬件实现动态高度调节和转弯功能.
最新一代执行器已发展成完整的机电一体化套件. 智能步进电机 (ISM) 概念将双极步进电机与功率电子元件整合在一个单元内. 集成电路负责电机的全部控制、自我诊断和通信. 得益于微步控制,运动安静且低共振; 同时电磁兼容性得到改善,线束设计得以简化,部分错误管理也转移到了电机上. 同一系列执行器也被用于动态弯道照明以及提供可变光分布的模块中. 产量方面也不容小觑: 采用 12 V 和 24 V 版本,年产量超过一千万个执行器.
在通信方面,LIN 总线尤为突出. 针对基于 LIN 的大灯光束调平驱动器发布的参考设计,通过 PWM 信号将控制单元传来的指令转换为电机动作. 也就是说,整个链条是这样运作的: 传感器数据传至控制单元,控制单元与标称值进行比较,向执行器发出指令,电机移动光束. 这一切甚至在你踩下刹车之前就已经完成.
法规方面: 为什么在某些大灯中是强制性的?
由于该问题直接关系到安全,监管机构也一直没有闲着. 在欧洲,新车的大灯光束调平系统自 1993 年起即为强制要求; 相关指令为 76/756/EEC 和 ECE-R48. UN 第 48 号法规则更进一步: 要求在特定光源的前灯中(例如产生强烈明亮光束的技术)配备自动补偿光束俯仰的自动调平装置. 这正是 Matrix 和激光等高亮度大灯必须与自动调平系统一并考虑的原因.
监管方面的工作也印证了动态调平的重要性. 一项研究车辆俯仰受多种参数影响的评估表明,唯一能可靠减少眩目的方法,是强制使用动态调平装置. 有趣的是北美的情况: 那里没有任何调平系统是强制性的. 不过,2007 年的一项研究曾建议所有大灯都配备自动调平器. 至于自适应远光 (ADB) 大灯,美国的法规直到 2022 年 2 月才完成; 在此之前,欧洲销售的某些 Matrix LED 大灯在美国是不被允许的.
眩光的危险: 为什么满载车辆会晃到对面来车?
这一系统存在的理由其实只用一个词就能概括: 眩光. 满载车辆的大灯如果朝上照射,光束会扩散到对面驾驶员的视野中,削弱其视力; 使迎面来车的驾驶员难以察觉道路上的潜在风险. 手动调平轮式系统的最大弱点也正在于此: 由于驾驶员在满载时往往不知道可以调整前灯,因此许多满载车辆会不必要地使迎面来车眩目.
不过,情况并非完全是单一的. 有学术研究和安全机构报告表明眩光会降低视野; 但也有评估认为,关于大灯亮度的投诉与事故增加并无直接关联. 虽然这种强调差异尚可讨论,但传感器故障的双向风险毋庸置疑: 大灯照得过高会让对向驾驶员视线受损,增加事故风险; 照得过低则你自己夜间无法看清足够前方距离,影响安全行驶. 正确的角度关系到双方的生命安全.
传感器故障会怎样?
该系统有自身特有的脆弱点. 连接器腐蚀、校准偏移、机械磨损、模块通信故障、悬架部件磨损导致基准高度失准以及传感器本体物理损坏是最常见的故障模式. 传感器的寿命通常在80,000至150,000英里左右; 在盐雾或沿海气候下,这个周期会缩短. 发生故障时,系统可能让大灯保持当前位置,或回撤到安全的初始位置,即默认位置; 驾驶员会通过驾驶舱内的警示灯或文字收到提醒. 也就是说,系统选择提示你而不是默默失效——我认为这是一个不错的工程选择.
如果你想检查一下: 空车在平整地面上置于灯光测试仪上,通过向行李箱分级加载来观察调整过程. 自动调平系统的诊断通常需要诊断设备; 在某些车型上,由于高度传感器还向自动悬架和随转向调节的照明等其他系统提供数据,故障的影响可能不仅限于单一功能.
结论: 小传感器,大作用
自动前灯调平是车辆上最隐形却最精密的系统之一. 后轴上的一个小小传感器能感知车身的下沉,控制单元与目标角度进行比较,大灯内的步进电机在几分之一秒内将光束重新调回路面. 自1993年起强制配备以及高亮度大灯必须配备自动装置的要求,正是这套系统多么关键的最好证明. 下次当你满载行李在夜间上路,发现大灯依然照亮道路时,你就知道该感谢谁了.