ऑटोमैटिक हेडलाइट लेवलिंग तब काम आती है जब कार का पिछला हिस्सा भारी हो जाता है
इस पेज को साझा करें
ऑटोमैटिक हेडलाइट लेवलिंग एक ऐसी प्रणाली है जो वाहन के पिछले हिस्से के लदने पर हेडलाइट की बीम को स्वतः नीचे कर देती है: पिछले एक्सल पर लगा सेंसर बॉडी का झुकाव मापता है, कंट्रोल यूनिट इसे लक्ष्य कोण से तुलना करता है और हेडलाइट के भीतर स्थित स्टेपर मोटर बीम को एक सेकंड से भी कम समय में ठीक कर देता है। यानी जब आप बूट भरकर सड़क पर निकलते हैं और आपकी हेडलाइटें सामने आ रहे ड्राइवर की आंखों में नहीं बल्कि सड़क पर पड़ती हैं, तो यह संयोग नहीं बल्कि इंजीनियरिंग है।
मुख्य बातें
- हेडलाइट लेवलिंग सिस्टम 1993 से नई वाहनों में कानूनी रूप से अनिवार्य है
- लक्ष्य बीम कोण आमतौर पर क्षितिज से 2-3 डिग्री नीचे होता है
- ज़ेनन हेडलाइट वाले लगभग सभी वाहन डायनामिक लेवलिंग का उपयोग करते हैं
- डायनामिक सिस्टम में सुधार इतना तेज़ होता है कि टेस्ट स्क्रीन पर यह केवल संक्षिप्त चमक के रूप में दिखाई देता है
- मैट्रिक्स और एडेप्टिव हेडलाइट्स में ऑटोमैटिक लेवलिंग नियमों द्वारा अनिवार्य है
ऑटोमैटिक हेडलाइट लेवलिंग कैसे काम करती है?
इसका तर्क असल में एक बहुत सरल प्रश्न पर आधारित है: वाहन कहां देख रहा है? जब आप बूट में भारी सामान रखते हैं, तो वाहन का पिछला हिस्सा धंस जाता है, सामने का हिस्सा ऊपर उठ जाता है और इससे हेडलाइटें भी ऊपर देखने लगती हैं। सपाट सड़क पर बैठे ड्राइवर के लिए इसका मतलब है सीधे आंखों में गिरने वाली प्रकाश की दीवार। लेवलिंग सिस्टम ठीक इसी बिंदु पर सक्रिय होता है और बीम को दोबारा सड़क पर, यानी सही कोण पर ले आता है।
इस सिस्टम में चार मुख्य खिलाड़ी होते हैं: हेडलाइट स्वयं, बीम को भौतिक रूप से हिलाने वाला एक एक्चुएटर, सामने और पीछे के एक्सल पर लगे ऊंचाई सेंसर और इन सबका समन्वय करने वाली एक कंट्रोल यूनिट। इसके साथ ही लाइट स्विच और गियर सेंसर जैसे सहायक घटक भी योजना में शामिल होते हैं। सेंसर लगातार एक चक्र संचालित करते हैं: मापो, सिग्नल भेजो, लक्ष्य मान से तुलना करो, आवश्यकता हो तो आदेश दो। यह चक्र एक सेकंड में कई बार दोहराया जाता है; यानी यह सिस्टम एसी के थर्मोस्टेट की तरह कभी-कभार नहीं, बल्कि लगभग बिना रुके काम करता है।
कंट्रोल मॉड्यूल मापा गया पिच कोण अपनी मेमोरी में संग्रहीत लक्ष्य कोण से तुलना करता है। यह लक्ष्य आमतौर पर क्षितिज रेखा से 2-3 डिग्री नीचे होता है; क्योंकि हेडलाइट की रोशनी सड़क पर एक निश्चित दूरी आगे गिरनी चाहिए, सामने की लेन में नहीं। यदि अंतर है, तो मॉड्यूल हेडलाइट की लेवलिंग मोटरों को एक वोल्टेज कमांड भेजता है और मोटरें रिफ्लेक्टर या प्रोजेक्शन मॉड्यूल को घुमाती हैं।
पिछला एक्सल सेंसर बॉडी के धंसने को कैसे महसूस करता है?
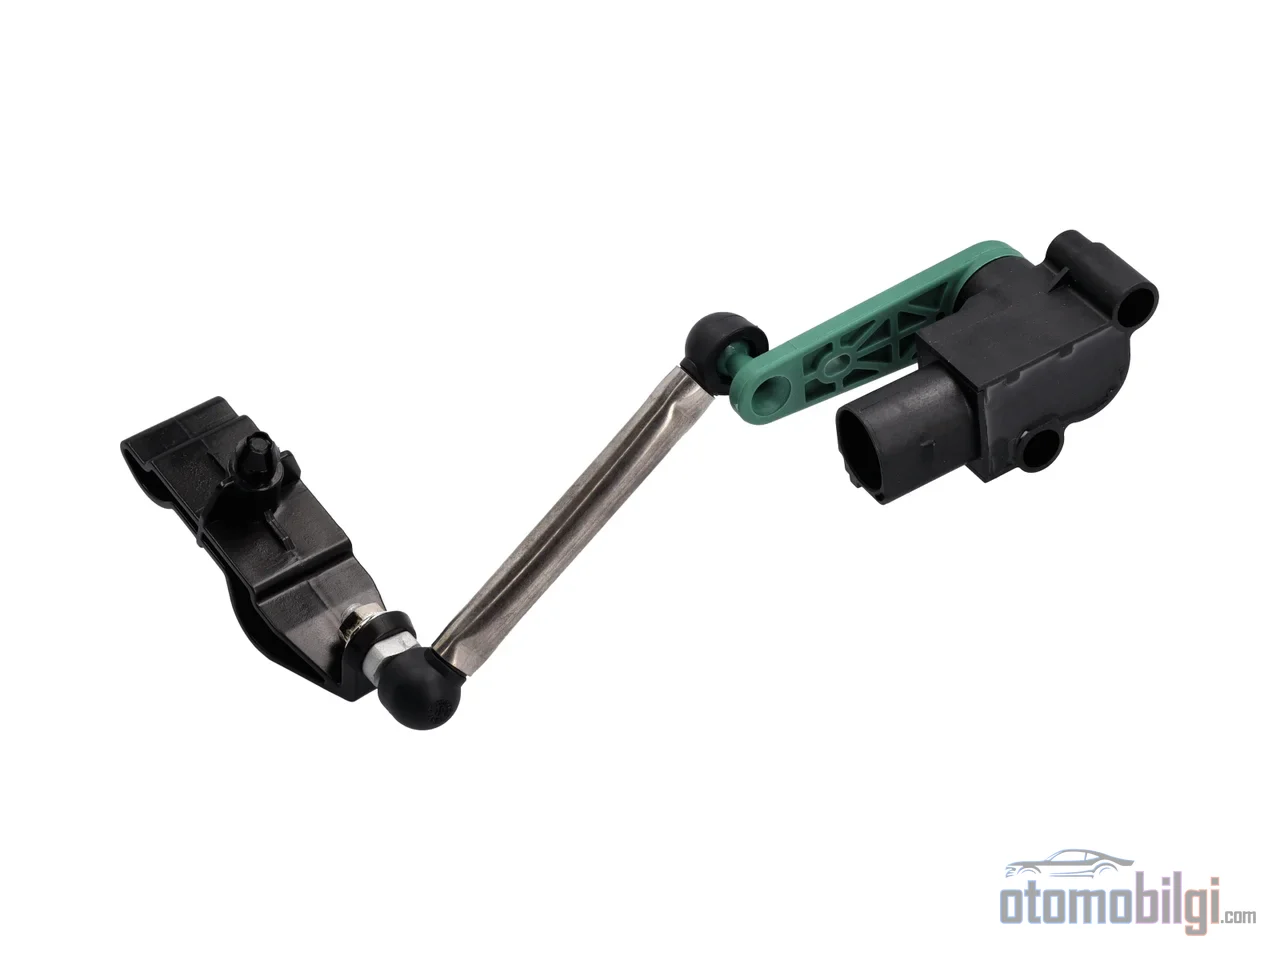
मेरी राय में इस काम का सबसे सुंदर हिस्सा सेंसर का है। प्रचलित समाधान एक इंडक्टिव लेवल सेंसर है: सेंसर आर्म से जुड़ा एक धात्विक रोटर, सर्किट बोर्ड पर स्थित कई कॉइलों द्वारा उत्पन्न विद्युत चुंबकीय क्षेत्र को प्रभावित करता है। रोटर की स्थिति बदलने पर क्षेत्र बदल जाता है और इस परिवर्तन को एक विशेष चिप (ASIC) द्वारा व्याख्या किए जाने से सेंसर यह पढ़ता है कि सस्पेंशन कितना दबा है। यह सेंसर, जो एनालॉग और PWM सिग्नल दे सकता है, इसकी खूबी यह है कि यह तापमान से लगभग स्वतंत्र उच्च परिशुद्धता प्रदान करता है। नई पीढ़ियों में सिग्नल को %75 तक संपीड़ित दोहराए जाने वाले PWM प्रारूप में बदल दिया गया है; इस प्रकार एक ही सेंसर डिज़ाइन को विभिन्न प्लेटफार्मों पर उपयोग किया जा सकता है।
कॉम्पैक्ट वाहनों में एक दिलचस्प शॉर्टकट है: कम पिछला ओवरहैंग वाले मॉडलों में भार परिवर्तन अधिकांशतः पिछले एक्स पर महसूस होता है, इसलिए आगे के सेंसर को छोड़ा जा सकता है। इन वाहनों में सेंसर और नियंत्रण इलेक्ट्रॉनिक्स एक ही यूनिट में, यानी पिछले एक्स सेंसर में एकीकृत नियंत्रण इकाई (SIECU) के रूप में जोड़े जाते हैं। यह संयुक्त यूनिट क्सेनन हेडलाइट वाले वाहनों से आगे हेलोजन हेडलाइट वाले मॉडलों में भी मैन्युअल समायोजन पहिए की जगह ले सकती है; इससे आराम और सुरक्षा दोनों बढ़ते हैं।
इंडक्टिव दृष्टिकोण एकमात्र विकल्प नहीं है। कुछ टर्न किट अनुप्रयोगों में अल्ट्रासोनिक सेंसर का उपयोग किया जाता है, और यह सेंसर बॉडी के झुकाव को अप्रत्यक्ष रूप से नहीं, बल्कि सड़क से दूरी को सीधे मापकर पता लगाता है। अलग सेंसर, वही उद्देश्य: निलंबन की वर्तमान स्थिति को इलेक्ट्रॉनिक्स तक पहुंचाना।
अर्ध-स्थिर या गतिशील? दोनों सिस्टमों के बीच का अंतर
हर स्वचालित लेवलिंग समान गति से काम नहीं करती, और यह अंतर असल में सिस्टम के केंद्र में है। अर्ध-स्थिर सिस्टम केवल भार की स्थिति में हुए परिवर्तनों को ठीक करता है: आप बूट भरते हैं, वाहन धंस जाता है, सिस्टम बड़े डैम्पिंग के साथ, यानी कुछ सेकंड की देरी के साथ हेडलाइट्स को नई स्थिति में ले आता है। यह ड्राइविंग के दौरान नाक डुबोने जैसे व्यवहार का पीछा नहीं करता।
गतिशील सिस्टम त्वरण और ब्रेकिंग के दौरान होने वाले झुकाव परिवर्तनों पर भी तुरंत प्रतिक्रिया देता है। एक्चुएटर मोटर अंशों के भीतर ट्रिगर होते हैं; इस गति के लिए स्टेपर मोटर आवश्यक है। इसीलिए आजकल क्सेनन हेडलाइट के साथ आने वाले वाहनों में लगभग सभी गतिशील लेवलिंग रखते हैं। दोनों सिस्टमों को टेस्ट स्क्रीन पर साथ-साथ देखना बहुत प्रभावशाली है: भार डालने पर अर्ध-स्थिर सिस्टम में समायोजन कुछ सेकंड में स्पष्ट रूप से खिसकता है, जबकि गतिशील सिस्टम में सुधार इतना तेज़ होता है कि स्क्रीन पर केवल एक छोटी चमक महसूस होती है। कुछ वाहनों में तो समायोजन केवल वाहन के चलते समय ही किया जाता है।
| विशेषता | अर्ध-स्थिर सिस्टम | गतिशील सिस्टम |
|---|---|---|
| क्या ठीक करता है? | केवल भार से हुआ झुकाव | भार, त्वरण और ब्रेकिंग |
| प्रतिक्रिया गति | कुछ सेकंड, उच्च डैम्पिंग | अंशों के भीतर ट्रिगरिंग |
| मोटर का प्रकार | मानक लेवलिंग मोटर | स्टेपर मोटर |
| सामान्य उपयोग | कॉम्पैक्ट और हेलोजन हेडलाइट वाले वाहन | लगभग सभी क्सेनन हेडलाइट वाले वाहन |
हेडलाइट के अंदर की स्टेपर मोटर: मिलीसेकंड की इंजीनियरिंग
अब आइए असली आतिशबाजी वाले हिस्से पर आते हैं: बीम को भौतिक रूप से हिलाने वाले एक्चुएटर। हर हेडलाइट के अंदर असल में दो स्टेपर मोटर होते हैं; एक क्षैतिज तल, एक ऊर्ध्वाधर तल समायोजित करता है। इस काम के लिए स्टेपर मोटरों को चुनने का कारण उच्च रिज़ॉल्यूशन और तेज़ गतिशील प्रतिक्रिया है; यानी वे बीम को बहुत महीन कदमों से भी और बहुत तेज़ गति से भी हिला सकते हैं। अडैप्टिव हेडलाइट संदर्भ डिज़ाइनों में भी वही दृष्टिकोण देखा जाता है: दो स्टेपर मोटरों को एक साथ ड्राइव करके गतिशील लेवलिंग और टर्न फ़ंक्शन उसी हार्डवेयर से प्रदान किया जाता है।
नवीनतम पीढ़ी के एक्चुएटर एक पूर्ण मेकैट्रॉनिक पैकेज में बदल गए हैं। स्मार्ट स्टेपर मोटर (ISM) अवधारणा बाइपोलर स्टेपर मोटर को पावर इलेक्ट्रॉनिक्स के साथ एक ही यूनिट में जोड़ती है। एकीकृत सर्किट मोटर का पूरा नियंत्रण, अपना निदान और संचार संचालित करता है। माइक्रो-स्टेप नियंत्रण के कारण गति शांत और कम अनुनाद वाली होती है; साथ ही विद्युत चुम्बकीय अनुकूलता बेहतर होती है, केबल डिज़ाइन सरल हो जाता है और त्रुटि प्रबंधन का एक हिस्सा मोटर में स्थानांतरित हो जाता है। यही एक्ट्यूएटर परिवार डायनेमिक बेंडिंग लाइटिंग और परिवर्तनीय प्रकाश वितरण देने वाले मॉड्यूल में भी उपयोग किया जाता है। उत्पादन पक्ष भी छोटा नहीं है: 12 V और 24 V संस्करणों के साथ प्रति वर्ष एक करोड़ से अधिक एक्ट्यूएटर का उत्पादन होता है।
संचार के मोर्चे पर LIN डेटा बस प्रमुख है। LIN आधारित हेडलाइट लेवलिंग ड्राइवरों के लिए प्रकाशित संदर्भ डिज़ाइन, नियंत्रण इकाई से आने वाले आदेशों को PWM सिग्नल के साथ मोटर में बदलते हैं। यानी श्रृंखला इस तरह चलती है: सेंसर डेटा नियंत्रण इकाई में आता है, इकाई इसे मानक मूल्य से तुलना करती है, एक्ट्यूएटर को आदेश जाता है, मोटर बीम को खिसकाती है। यह सब आपके ब्रेक लगाने से पहले ही पूरा हो चुका होता है।
कानूनी पक्ष: कुछ हेडलाइटों में अनिवार्य क्यों?
विषय सीधे सुरक्षा से जुड़ा होने के कारण नियामक भी खाली नहीं बैठे। यूरोप में नए वाहनों में हेडलाइट लेवलिंग सिस्टम 1993 से अनिवार्य है; संबंधित निर्देश 76/756/EEC और ECE-R48 हैं। UN 48 संख्या का विनियम और भी आगे जाता है: निश्चित प्रकाश स्रोतों वाले हेडलाइटों में (जैसे तीव्र और चमकदार बीम उत्पन्न करने वाली तकनीकें) बीम के झुकाव की स्वतः पूर्ति करने वाला स्वचालित लेवलिंग उपकरण अनिवार्य किया गया है। Matrix और लेज़र जैसे उच्च चमक वाले हेडलाइटों को स्वचालित लेवलिंग के साथ सोचा जाने का कारण यही है।
नियामक अध्ययन भी डायनेमिक पक्ष के महत्व का समर्थन करते हैं। वाहन के झुकाव को कई मापदंडों से प्रभावित होने का अध्ययन करने वाले एक मूल्यांकन ने पाया कि चकाचौंध को विश्वसनीय रूप से कम करने वाला एकमात्र दृष्टिकोण केवल डायनेमिक लेवलिंग उपकरणों का अनिवार्य उपयोग है। बात का दिलचस्प पहलू उत्तरी अमेरिका है: वहां कोई भी लेवलिंग सिस्टम अनिवार्य नहीं है। फिर भी 2007 के एक अध्ययन ने सभी हेडलाइटों में स्वचालित लेवलर की सिफारिश की थी। अनुकूली ड्राइविंग बीम (ADB) हेडलाइटों के लिए अमेरिका में विनियमन फरवरी 2022 में ही पूरा हुआ; उस तारीख तक यूरोप में बेचे जाने वाले कुछ matrix LED हेडलाइट अमेरिका में अनुमति प्राप्त नहीं थे।
चकाचौंध का खतरा: लदा हुआ वाहन सामने वाले को अंधा क्यों करता है?
सिस्टम के अस्तित्व का कारण असल में एक ही शब्द है: चकाचौंध। लदे हुए वाहन में हेडलाइट ऊपर देखें तो बीम सामने वाले ड्राइवर के दृष्टि क्षेत्र में फैल जाता है और उसकी दृष्टि को कम कर देता है; इससे सामने से आ रहे वाहन के लिए सड़क पर संभावित जोखिमों को देखना कठिन हो जाता है। मैनुअल लेवलिंग वाले पहिया प्रणालियों की सबसे बड़ी कमजोरी भी ठीक यहीं है: लदे होने पर हेडलाइट समायोजित करने का अवसर होने के बावजूद ड्राइवर अक्सर इससे अनजान होते हैं, इसलिए कई लदे हुए वाहन सामने से आने वालों को अनावश्यक रूप से चकाचौंध करते हैं।
दूसरी ओर तस्वीर पूरी तरह एकरंगी नहीं है। यह दिखाने वाले शैक्षणिक अध्ययन और सुरक्षा परिषद की रिपोर्ट हैं कि चकाचौंध दृष्टि को कम करती है; लेकिन ऐसे मूल्यांकन भी मौजूद हैं जो दावा करते हैं कि हेडलाइट चमक से संबंधित शिकायतों का दुर्घटनाओं में वृद्धि से सीधा संबंध नहीं है। यह ज़ोर का अंतर विवादास्पद हो सकता है, लेकिन सेंसर खराबी का दो-तरफ़ा जोखिम अविवादित है: अगर हेडलाइट बहुत ऊपर देखती हैं तो सामने आ रहे ड्राइवर की दृष्टि कम हो जाती है और दुर्घटना का जोखिम बढ़ जाता है; और अगर बहुत नीचे देखती हैं तो आपका ड्राइवर रात में सुरक्षित रूप से देखने के लिए पर्याप्त आगे नहीं देख पाता। सही कोण दोनों पक्षों की जान का सवाल है।
सेंसर खराब होने पर क्या होता है?
सिस्टम की अपनी कुछ कमज़ोर जगहें हैं। कनेक्टर का जंग लगना, कैलिब्रेशन में विचलन, यांत्रिक घिसाव, मॉड्यूल संचार त्रुटि, सस्पेंशन घटकों के घिसने से संदर्भ ऊंचाई का बिगड़ना और सेंसर बॉडी को भौतिक क्षति पहुंचना सबसे जानी-मानी खराबी के तरीके हैं। सेंसर का जीवनकाल आमतौर पर 80,000 से 150,000 मील के आसपास होता है; नमकीन या तटीय जलवायु में यह अवधि छोटी हो सकती है। खराबी की स्थिति में सिस्टम हेडलाइट्स को मौजूदा स्थिति में छोड़ सकता है या उन्हें एक सुरक्षित आरंभिक स्थिति, यानी डिफ़ॉल्ट स्थिति में ले जा सकता है; ड्राइवर को कॉकपिट में चेतावनी लाइट या टेक्स्ट से सूचित किया जाता है। यानी सिस्टम चुपचाप मरने के बजाय आपको बताना पसंद करता है - मेरी नज़र में यह अच्छा इंजीनियरिंग विकल्प है।
अगर आप जांचना चाहें: खाली वाहन को समतल ज़मीन पर लाइट टेस्टर पर रखा जाता है और बूट में क्रमिक रूप से भार जोड़कर समायोजन प्रक्रिया को देखा जाता है। स्वचालित लेवलिंग के निदान के लिए आमतौर पर डायग्नोस्टिक उपकरण की आवश्यकता होती है; कुछ मॉडलों में लेवल सेंसर स्वचालित सस्पेंशन और स्टीयरिंग-संवेदी लाइटिंग जैसी अन्य प्रणालियों को भी डेटा देता है, इसलिए खराबी का प्रभाव केवल एक फ़ंक्शन तक सीमित नहीं रह सकता।
निष्कर्ष: छोटा सेंसर, बड़ा अंतर
स्वचालित हेडलाइट लेवलिंग वाहन की सबसे अदृश्य लेकिन सबसे संवेदनशील प्रणालियों में से एक है। रियर एक्सल पर लगा छोटा सेंसर बॉडी के धंसने को महसूस करता है, कंट्रोल यूनिट इसे लक्ष्य कोण से तुलना करता है और हेडलाइट के भीतर स्थित स्टेपर मोटर बीम को पलक झपकते ही सड़क पर वापस नीचे ले आती है। 1993 से इसका अनिवार्य होना और हाई-ब्राइटनेस हेडलाइट्स में स्वचालित उपकरण की शर्त, इस प्रणाली की कितनी महत्वपूर्ण होने का सबसे स्पष्ट प्रमाण है। अगली बार जब आप भरे हुए बूट के साथ रात में सड़क पर निकलें और देखें कि आपकी हेडलाइट्स अब भी रास्ता दिखा रही हैं, तो आप जानते हैं कि अब किसे धन्यवाद देना है।
स्रोत
- What are self-levelling headlights?: Function & check
- Headlight Leveling System: How It Works
- Headlamp Actuators
- Stepper Motors Assist Adaptive Headlights
- Requirements for dynamic levelling devices to prevent headlamp glare - UNECE GRE-83-03
- NHTSA to Allow Adaptive Driving Beam Headlights on New Vehicles
- Ride height sensor
- Study on the Influence of Opposing Glare from Vehicle High Beams
- Nighttime Glare and Driving Performance - NHTSA
- Headlamp
- LIN-bus HID Lamp Levelling Stepper Motor Control