Pengaturan Tinggi Lampu Otomatis Berfungsi Saat Bagian Belakang Mobil Terganjal Beban
Bagikan Halaman Ini
Penyetelan otomatis lampu depan adalah sistem yang secara otomatis menurunkan berkas cahaya lampu ketika bagian belakang kendaraan turun karena muatan: sensor di poros belakang mengukur kemiringan bodi, unit kontrol membandingkannya dengan sudut target, dan motor step di dalam lampu mengoreksi berkas dalam waktu yang jauh lebih singkat dari satu detik. Jadi ketika bagasi penuh dan Anda berangkat, lampu depan yang mengarah ke jalan dan bukan ke mata pengemudi dari arah berlawanan bukanlah kebetulan, melainkan hasil rekayasa.
Sorotan
- Sistem penyetelan lampu depan telah menjadi kewajiban hukum pada kendaraan baru sejak 1993
- Sudut berkas target biasanya 2-3 derajat di bawah horizon
- Hampir semua kendaraan berlampu xenon menggunakan penyetelan dinamis
- Pada sistem dinamis, koreksi berlangsung begitu cepat sehingga hanya terlihat sebagai kilatan singkat di layar pengujian
- Pada lampu matrix dan adaptif, penyetelan otomatis diwajibkan melalui regulasi
Bagaimana Cara Kerja Penyetelan Otomatis Lampu Depan?
Logikanya sebenarnya bertumpu pada satu pertanyaan yang sangat sederhana: Ke arah mana kendaraan ini melihat? Ketika Anda meletakkan beban berat di bagasi, bagian belakang kendaraan turun, hidung terangkat, dan hal itu membuat lampu depan ikut mengarah ke atas. Bagi pengemudi di jalan datar, ini berarti dinding cahaya yang menyinari matanya secara langsung. Sistem penyetelan justru bekerja pada titik ini dan menarik kembali berkas ke jalan, yaitu ke sudut yang benar.
Dalam susunan sistem ini ada empat pemain utama: lampu itu sendiri, sebuah aktuator yang menggerakkan berkas secara fisik, sensor ketinggian di poros depan dan belakang, serta unit kontrol yang mengoordinasikan semuanya. Di sampingnya, komponen pendukung seperti saklar lampu dan sensor putaran juga tercantum dalam skema. Sensor menjalankan siklus yang terus-menerus: ukur, kirim sinyal, bandingkan dengan nilai target, berikan perintah jika perlu. Siklus ini diulang berkali-kali setiap detik; artinya sistem tidak bekerja sesekali seperti termostat AC, melainkan hampir tanpa henti.
Modul kontrol membandingkan sudut pitch yang diukurnya dengan sudut target yang tersimpan dalam memorinya. Target ini biasanya 2-3 derajat di bawah garis horizon; karena lampu depan harus menyinari jalan pada jarak tertentu di depan, bukan ke jalur lawan. Jika ada selisih, modul mengirimkan perintah tegangan ke motor penyetelan pada lampu, dan motor memutar reflektor atau modul proyeksi.
Bagaimana Sensor Poros Belakang Merasakan Penurunan Bodi?
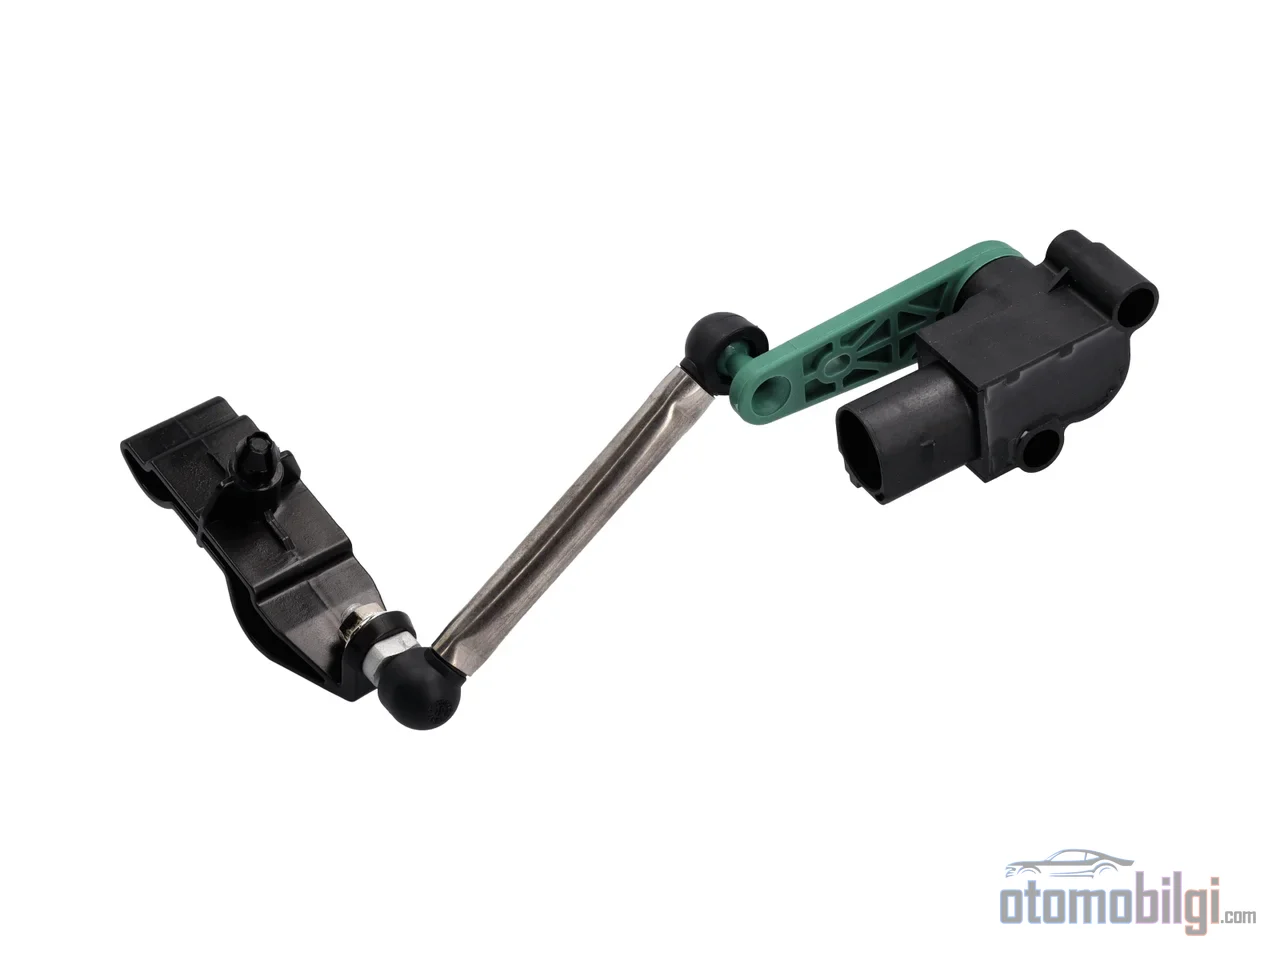
Bagian paling elegan dari pekerjaan ini menurut saya ada pada sisi sensor. Solusi yang umum adalah sensor level induktif: sebuah rotor metalik yang terhubung ke lengan sensor memengaruhi medan elektromagnetik yang dihasilkan oleh beberapa kumparan pada papan sirkuit. Saat posisi rotor berubah, medan ikut berubah, dan dengan interpretasi perubahan ini oleh sebuah chip khusus (ASIC), sensor membaca seberapa besar suspensi terkompresi. Keindahan sensor ini, yang dapat menghasilkan sinyal analog dan PWM, adalah akurasi tingginya yang hampir tidak terpengaruh suhu. Pada generasi baru, sinyalnya dikompresi hingga 75% ke dalam format PWM berulang; sehingga satu desain sensor dapat digunakan pada berbagai platform.
Pada kendaraan kompak ada jalan pintas yang menarik: pada model-model dengan overhang belakang yang pendek, perubahan beban sebagian besar terasa di poros belakang sehingga sensor depan dapat ditiadakan. Pada kendaraan-kendaraan ini, sensor dan elektronik kontrol digabungkan dalam satu unit, yaitu sebagai unit kontrol (SIECU) yang terintegrasi dengan sensor poros belakang. Unit gabungan ini tidak hanya pada kendaraan berlampu xenon, tetapi juga dapat menggantikan roda pengaturan manual pada model berlampu halogen; kenyamanan dan keselamatan keduanya meningkat.
Pendekatan induktif bukanlah satu-satunya pilihan. Beberapa aplikasi kit tikungan menggunakan sensor ultrasonik, dan sensor ini mengukur kemiringan bodi secara langsung terhadap jarak ke jalan, bukan secara tidak langsung. Sensor berbeda, tujuan yang sama: memberi tahu kondisi suspensi saat itu kepada elektronik.
Semi-Statis atau Dinamis? Perbedaan Antara Dua Sistem
Tidak semua level otomatis bekerja dengan kecepatan yang sama, dan perbedaan ini sebenarnya berada di jantung sistem. Sistem semi-statis hanya memperbaiki perubahan kondisi beban: kau mengisi bagasi, kendaraan turun, sistem menyetel lampu ke posisi baru dengan redaman besar, yaitu dengan jeda beberapa detik. Sistem ini tidak mengikuti perilaku hidung yang mengucek saat berkendara.
Sedangkan sistem dinamis merespons secara langsung perubahan kemiringan yang terjadi saat percepatan dan pengereman. Motor aktuator dipicu dalam fraksi detik; untuk kecepatan ini, motor step adalah suatu keharusan. Karena itu, saat ini hampir semua kendaraan yang dilengkapi lampu xenon membawa level dinamis. Melihat kedua sistem berdampingan di layar uji sangatlah mengesankan: saat pemuatan dilakukan, pada sistem semi-statis pengaturan bergeser secara terlihat dalam beberapa detik, sementara pada sistem dinamis koreksinya begitu cepat sehingga di layar hanya terlihat kilatan singkat. Bahkan pada beberapa kendaraan, pengaturan hanya dilakukan saat kendaraan sedang bergerak.
| Fitur | Sistem semi-statis | Sistem dinamis |
|---|---|---|
| Apa yang dikoreksi? | Hanya kemiringan akibat beban | Beban, percepatan, dan pengereman |
| Kecepatan respons | Beberapa detik, redaman tinggi | Pemicuan dalam fraksi detik |
| Jenis motor | Motor level standar | Motor step |
| Penggunaan tipikal | Kendaraan kompak dan berlampu halogen | Hampir semua kendaraan berlampu xenon |
Motor Step di Dalam Lampu: Rekayasa Milidetik
Sekarang mari kita masuk ke bagian kembang api yang sebenarnya: aktuator yang menggerakkan berkas secara fisik. Di dalam setiap lampu sebenarnya terdapat dua motor step; satu mengatur bidang horizontal, satu mengatur bidang vertikal. Alasan motor step dipilih untuk tugas ini adalah resolusi tinggi dan respons dinamis yang cepat; artinya, mereka dapat menggerakkan berkas baik dengan langkah yang sangat halus maupun dengan sangat cepat. Pendekatan yang sama juga terlihat pada desain referensi lampu depan adaptif: dengan menggerakkan dua motor step sekaligus, level dinamis dan fungsi tikungan disediakan dengan perangkat keras yang sama.
Aktuator generasi terbaru telah berubah menjadi paket mekatronika yang lengkap. Konsep motor step cerdas (ISM) menggabungkan motor step bipolar bersama elektronik daya dalam satu unit. Sirkuit terintegrasi menjalankan seluruh kontrol motor, diagnostiknya sendiri, dan komunikasi. Berkat kontrol langkah mikro, gerakannya menjadi senyap dan dengan resonansi rendah; selain itu kompatibilitas elektromagnetik membaik, desain kabel menjadi lebih sederhana, dan sebagian penanganan kesalahan dipindahkan ke motor. Keluarga aktuator yang sama ini juga digunakan pada pencahayaan dinamik lentur dan modul yang menawarkan distribusi cahaya variabel. Sisi produksinya juga bukan angka kecil: dengan versi 12 V dan 24 V, lebih dari sepuluh juta aktuator diproduksi setiap tahun.
Di sisi komunikasi, bus data LIN menonjol. Desain referensi yang diterbitkan untuk driver nivelasi lampu berbasis LIN mengubah perintah dari unit kontrol menjadi sinyal PWM menuju motor. Jadi rantainya bekerja seperti ini: data sensor masuk ke unit kontrol, unit membandingkannya dengan nilai nominal, perintah dikirim ke aktuator, motor menggeser berkas cahaya. Semua itu selesai bahkan ketika Anda mengerem sekalipun.
Sisi Hukum: Mengapa Wajib pada Beberapa Lampu?
Karena berkaitan langsung dengan keselamatan, para regulator juga tidak tinggal diam. Di Eropa, sistem nivelasi lampu wajib sejak tahun 1993 pada kendaraan baru; direktif terkait adalah 76/756/EEC dan ECE-R48. Regulasi UN No. 48 bahkan melangkah lebih jauh: pada lampu dengan sumber cahaya tertentu (misalnya teknologi yang menghasilkan berkas padat dan terang) ia mewajibkan perangkat nivelasi otomatis yang mengompensasi gerak pitching berkas cahaya secara otomatis. Inilah alasan lampu berintensitas tinggi seperti Matrix dan laser selalu dipertimbangkan bersama nivelasi otomatis.
Kajian regulator juga mendukung pentingnya sisi dinamik. Sebuah evaluasi yang meneliti bahwa pitching kendaraan dipengaruhi oleh banyak parameter mengungkapkan bahwa satu-satunya pendekatan yang andal dalam mengurangi silau adalah penerapan wajib perangkat nivelasi dinamik. Hal yang menarik justru terjadi di Amerika Utara: di sana tidak ada sistem nivelasi yang diwajibkan. Meski demikian, sebuah studi tahun 2007 menyarankan nivelasi otomatis pada semua lampu. Regulasi untuk lampu berkas kemudi adaptif (ADB) di AS baru diselesaikan pada Februari 2022; hingga tanggal tersebut, beberapa lampu matrix LED yang dijual di Eropa tidak diizinkan di Amerika.
Bahaya Silau: Mengapa Kendaraan Berbeban Dapat Membutakan Pengendara dari Arah Berlawanan?
Alasan keberadaan sistem ini sebenarnya satu kata saja: silau. Jika lampu pada kendaraan berbeban mengarah ke atas, berkas cahaya menyebar ke area pandang pengendara dari arah berlawanan dan mengurangi penglihatannya; mempersulit kendaraan yang datang dari arah berlawanan untuk menyadari potensi risiko di jalan. Kelemahan terbesar sistem dengan roda penyetel manual juga tepat di sini: karena pengendara memiliki kesempatan mengatur lampu saat kendaraan berbeban, sebagian besar tidak menyadarinya, sehingga banyak kendaraan berbeban menyilaukan pengendara dari arah berlawanan tanpa perlu.
Di sisi lain, gambarannya tidak sepenuhnya hitam-putih. Ada studi akademis dan laporan lembaga keselamatan yang menunjukkan silau mengurangi penglihatan; namun ada juga evaluasi yang berpendapat bahwa keluhan tentang kecerahan lampu tidak berhubungan langsung dengan peningkatan kecelakaan. Meskipun perbedaan penekanan ini masih bisa diperdebatkan, risiko dua arah dari kerusakan sensor tidak bisa dibantah: jika lampu mengarah terlalu tinggi, penglihatan pengemudi yang berpapasan berkurang dan risiko kecelakaan meningkat; jika terlalu rendah, pengemudimu sendiri tidak bisa melihat cukup jauh ke depan untuk melihat dengan aman di malam hari. Sudut yang benar adalah keselamatan jiwa kedua belah pihak.
Apa yang Terjadi Jika Sensor Rusak?
Sistem ini memiliki titik-titik rapuh yang khas. Korosi konektor, pergeseran kalibrasi, keausan mekanis, kesalahan komunikasi modul, keausan komponen suspensi yang mengacaukan ketinggian referensi, dan kerusakan fisik pada bodi sensor adalah mode kerusakan yang paling dikenal. Umur sensor biasanya sekitar 80.000 hingga 150.000 mil; di iklim asin atau pesisir, masa ini bisa lebih pendek. Saat mengalami kerusakan, sistem bisa membiarkan lampu di posisi saat ini atau menariknya ke posisi awal yang aman, yaitu posisi home; pengemudi diperingatkan melalui lampu peringatan atau teks di kokpit. Jadi, alih-alih mati diam-diam, sistem ini lebih memilih memberitahumu - pilihan rekayasa yang bagus menurutku.
Jika ingin memeriksanya: kendaraan kosong diletakkan di permukaan datar dengan alat uji cahaya, lalu muatan ditambahkan secara bertahap ke bagasi sambil mengamati proses penyesuaian. Diagnosis pemerataan otomatis biasanya memerlukan alat diagnostik; pada beberapa model, karena sensor ketinggian juga memberi data ke sistem lain seperti suspensi otomatis dan pencahayaan adaptif, dampak kerusakan mungkin tidak terbatas pada satu fungsi saja.
Kesimpulan: Sensor Kecil, Perbedaan Besar
Pemerataan lampu depan otomatis adalah salah satu sistem paling tak terlihat namun paling perhatian pada kendaraan. Sensor kecil di poros belakang merasakan runtuhnya bodi, unit kontrol membandingkannya dengan sudut target, dan motor stepper di dalam lampu mengembalikan berkas cahaya ke jalan dalam sepersekian detik. Kewajibannya sejak 1993 dan syarat perangkat otomatis pada lampu berintensitas tinggi adalah bukti paling jelas betapa kritisnya sistem ini. Lain kali saat berangkat di malam hari dengan bagasi penuh muatan, jika kamu menyadari lampumu masih menerangi jalan, sekarang kamu tahu harus berterima kasih kepada siapa.
Sumber
- Apa itu lampu depan self-levelling?: Fungsi & pemeriksaan
- Sistem Pemerataan Lampu Depan: Cara Kerjanya
- Aktuator Lampu Depan
- Motor Stepper Membantu Lampu Depan Adaptif
- Persyaratan untuk perangkat pemerataan dinamis guna mencegah silau lampu depan - UNECE GRE-83-03
- NHTSA Mengizinkan Lampu Adaptive Driving Beam pada Kendaraan Baru
- Sensor ketinggian badan kendaraan
- Studi tentang Pengaruh Silau dari Lampu Jauh Kendaraan yang Berpapasan
- Silau Malam Hari dan Performa Berkendara - NHTSA
- Lampu Depan
- Kontrol Motor Stepper Perataan Lampu HID Bus LIN