অটোমেটিক হেডলাইট লেভেলিং গাড়ির পেছনে ভার বাড়লে কাজে আসে
এই পেজটি শেয়ার করুন
অটোমেটিক হেডলাইট লেভেলিং হলো এমন একটি সিস্টেম, যা গাড়ির পেছনের অংশ লোডের কারণে নেমে গেলে হেডলাইটের বিম স্বয়ংক্রিয়ভাবে নিচের দিকে টেনে নেয়: পেছনের অ্যাক্সেলের সেন্সর বডির ঢাল পরিমাপ করে, কন্ট্রোল ইউনিট সেটিকে লক্ষ্য কোণের সঙ্গে তুলনা করে এবং হেডলাইটের ভেতরের স্টেপার মোটর এক সেকেন্ডেরও কম সময়ে বিমটি সংশোধন করে দেয়। অর্থাৎ ব্যাগেজ ভরে রওনা দিলে হেডলাইটগুলো সামনের ড্রাইভারের চোখে না পড়ে রাস্তার দিকে তাকানো-এটা কাকতালীয় নয়, প্রকৌশল।
উল্লেখযোগ্য তথ্য
- হেডলাইট লেভেলিং সিস্টেম 1993 সাল থেকে নতুন গাড়িতে আইনত বাধ্যতামূলক
- লক্ষ্য বিমের কোণ সাধারণত দিগন্তরেখা থেকে 2-3 ডিগ্রি নিচে
- জিনন হেডলাইটযুক্ত গাড়িগুলো প্রায় সবই ডাইনামিক লেভেলিং ব্যবহার করে
- ডাইনামিক সিস্টেমে সংশোধন এত দ্রুত হয় যে পরীক্ষার পর্দায় এটি কেবল এক ঝলক আলো হিসেবে দেখা যায়
- ম্যাট্রিক্স ও অ্যাডাপটিভ হেডলাইটে অটোমেটিক লেভেলিং বিধিমালার মাধ্যমে বাধ্যতামূলক করা হয়েছে
অটোমেটিক হেডলাইট লেভেলিং কীভাবে কাজ করে?
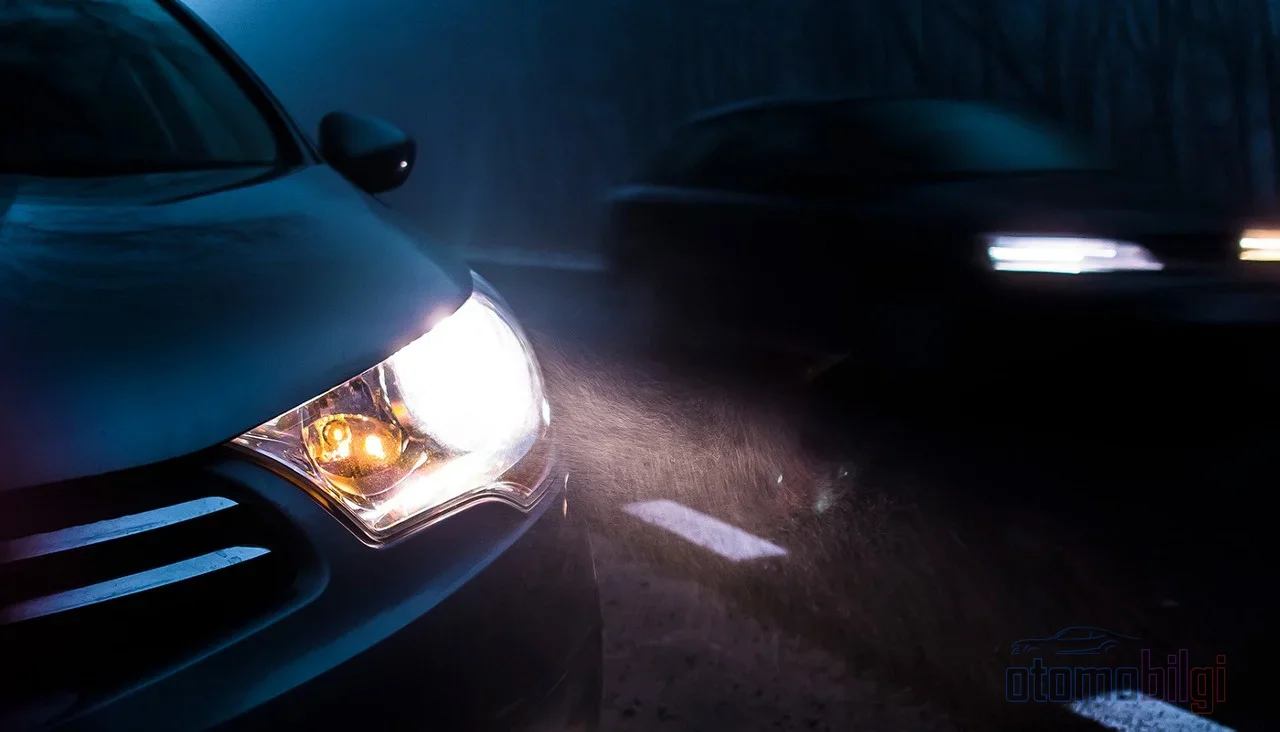
এর যুক্তি আসলে খুবই সহজ একটি প্রশ্নের ওপর দাঁড়িয়ে: গাড়িটি কোন দিকে তাকাচ্ছে? ব্যাগেজে ভারী লোড রাখলে গাড়ির পেছনের অংশ নেমে যায়, নাক উঁচু হয়ে যায় এবং এর ফলে হেডলাইটগুলোও উপরের দিকে তাকায়। সমতল রাস্তায় চালানোর সময় ড্রাইভারের জন্য এর অর্থ হলো-চোখে সরাসরি পড়া এক আলোর প্রাচীর। লেভেলিং সিস্টেম ঠিক এই মুহূর্তে কাজে নামে এবং বিমটিকে আবার রাস্তার দিকে, অর্থাৎ সঠিক কোণে টেনে নেয়।
এই সিস্টেমের গঠনে চারটি প্রধান উপাদান রয়েছে: হেডলাইট নিজেই, বিমকে ভৌতভাবে সরানোর একটি অ্যাকচুয়েটর, সামনের ও পেছনের অ্যাক্সেলের উচ্চতা সেন্সর এবং এসবকে সমন্বয় করা একটি কন্ট্রোল ইউনিট। এর পাশাপাশি লাইট সুইচ ও ড্রাইভ সেন্সরের মতো সহায়ক উপাদানও ডায়াগ্রামে রয়েছে। সেন্সরগুলো ক্রমাগত একটি চক্র চালায়: পরিমাপ করো, সিগন্যাল পাঠাও, লক্ষ্যমাত্রার সঙ্গে তুলনা করো, প্রয়োজন হলে নির্দেশ দাও। এই চক্র প্রতি সেকেন্ডে বহুবার পুনরাবৃত্তি হয়; অর্থাৎ সিস্টেমটি এসির থার্মোস্ট্যাটের মতো মাঝেমধ্যে নয়, প্রায় কখনোই থামে না।
কন্ট্রোল মডিউল পরিমাপ করা পিচ (লম্বালম্বি কম্পন) কোণটিকে তার মেমোরিতে সংরক্ষিত লক্ষ্য কোণের সঙ্গে তুলনা করে। এই লক্ষ্য সাধারণত দিগন্তরেখা থেকে 2-3 ডিগ্রি নিচে থাকে; কারণ হেডলাইটের আলো সামনের লেনে নয়, বরং রাস্তার একটি নির্দিষ্ট দূরত্ব এগিয়ে পড়া উচিত। পার্থক্য থাকলে মডিউল হেডলাইটের লেভেলিং মোটরগুলোতে একটি ভোল্টেজ কমান্ড পাঠায় এবং মোটরগুলো রিফ্লেক্টর বা প্রজেকশন মডিউলটি ঘুরিয়ে দেয়।
পেছনের অ্যাক্সেলের সেন্সর কীভাবে বডির নিচে নেমে যাওয়া অনুভব করে?
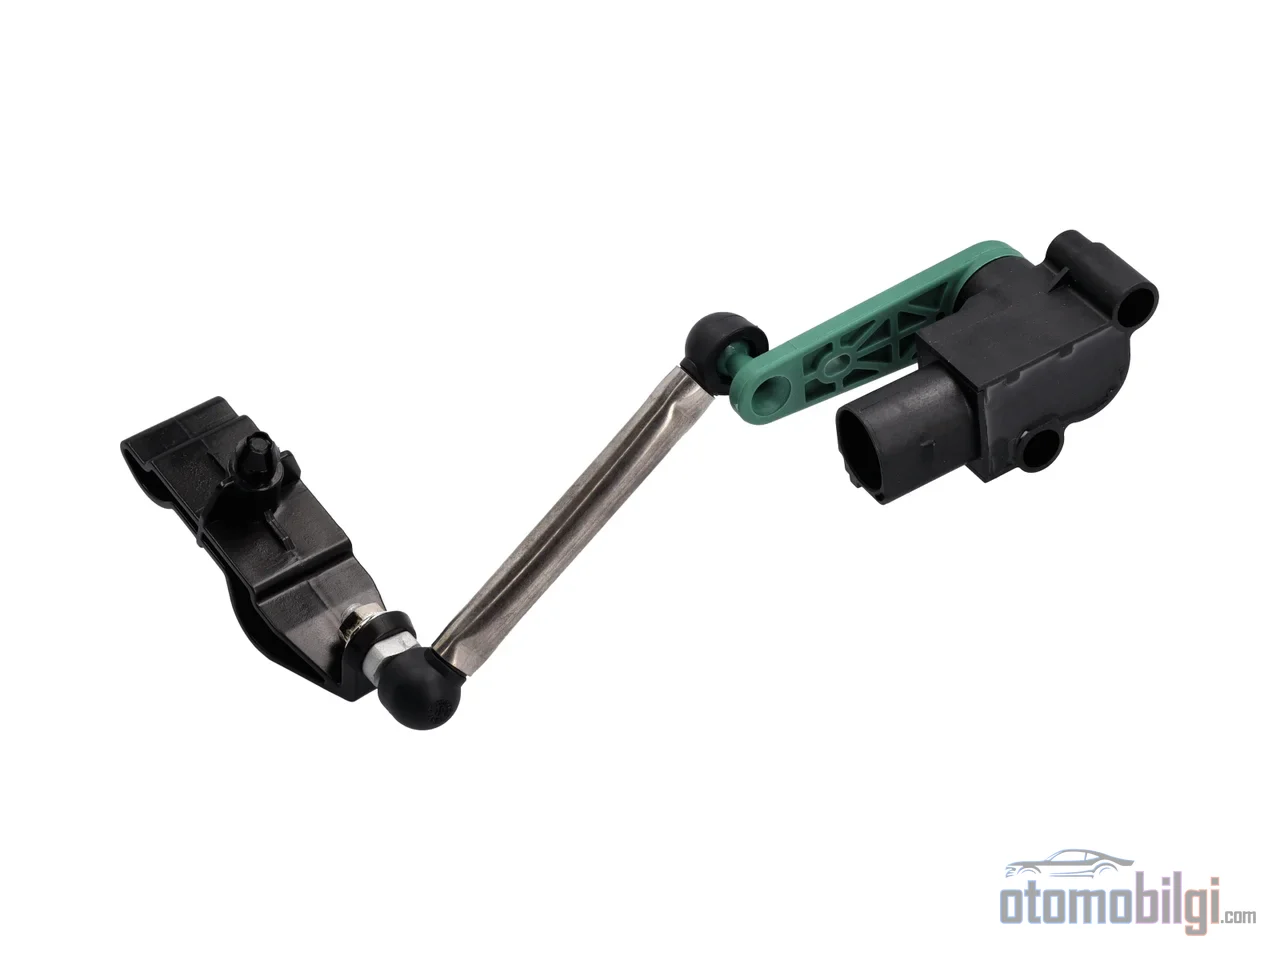
আমার মতে পুরো ব্যাপারের সবচেয়ে সূক্ষ্ম দিকটি হলো সেন্সর। সবচেয়ে প্রচলিত সমাধান হলো একটি ইনডাকটিভ লেভেল সেন্সর: সেন্সরের লিভারের সঙ্গে যুক্ত একটি ধাতব রোটর, সার্কিট বোর্ডের একাধিক কয়েল দ্বারা উৎপন্ন তড়িৎচুম্বকীয় ক্ষেত্রকে প্রভাবিত করে। রোটরের অবস্থান বদলালে ক্ষেত্র বদলায় এবং একটি বিশেষ চিপ (ASIC) এই পরিবর্তন ব্যাখ্যা করার মাধ্যমে সেন্সরটি সাসপেনশন কতটা সংকুচিত হয়েছে তা পড়ে। অ্যানালগ ও PWM সিগন্যাল দিতে পারা এই সেন্সরের সৌন্দর্য হলো, এটি তাপমাত্রা থেকে প্রায় স্বাধীনভাবে অত্যন্ত উচ্চ নির্ভুলতা দেয়। নতুন প্রজন্মের সেন্সরে সিগন্যালটি 75% পর্যন্ত সংকুচিত পুনরাবৃত্তি করা PWM ফরম্যাটে রূপান্তরিত হয়েছে; ফলে একক সেন্সর ডিজাইন বিভিন্ন প্ল্যাটফর্মে ব্যবহার করা যায়।
কমপ্যাক্ট গাড়িতে একটি মজার শর্টকাট রয়েছে: ছোট পিছনের ওভারহ্যাংওয়ালা মডেলগুলোতে লোডের পরিবর্তন বেশিরভাগ ক্ষেত্রেই পিছনের অ্যাক্সেলে অনুভূত হয়, তাই সামনের সেন্সরটি বাদ দেওয়া যেতে পারে। এই গাড়িগুলোতে সেন্সর এবং নিয়ন্ত্রণ ইলেকট্রনিক্স একক ইউনিটে, অর্থাৎ পিছনের অ্যাক্সেল সেন্সরের সাথে ইন্টিগ্রেটেড একটি নিয়ন্ত্রণ ইউনিট (SIECU) হিসেবে একত্রিত হয়। এই সম্মিলিত ইউনিটটি জেনন হেডলাইটওয়ালা গাড়ির পাশাপাশি হ্যালোজেন হেডলাইটওয়ালা মডেলগুলোতেও ম্যানুয়াল অ্যাডজাস্টমেন্ট চাকার জায়গা নিতে পারে; স্বাচ্ছন্দ্য এবং নিরাপত্তা দুটোই বেড়ে যায়।
ইনডাকটিভ পদ্ধতিই একমাত্র বিকল্প নয়। কিছু টার্ন কিট অ্যাপ্লিকেশনে আল্ট্রাসনিক সেন্সর ব্যবহার করা হয় এবং এই সেন্সরটি বডির ঢাল পরোক্ষভাবে নয়, সরাসরি রাস্তার দূরত্ব মেপে নির্ণয় করে। ভিন্ন সেন্সর, একই উদ্দেশ্য: সাসপেনশনের বর্তমান অবস্থা ইলেকট্রনিক্সকে জানানো।
সেমি-স্ট্যাটিক নাকি ডাইনামিক? দুই সিস্টেমের মধ্যে পার্থক্য
প্রতিটি অটোমেটিক লেভেলিং একই গতিতে কাজ করে না এবং এই পার্থক্যটি আসলে সিস্টেমের কেন্দ্রে রয়েছে। সেমি-স্ট্যাটিক সিস্টেম শুধুমাত্র লোডের কারণে হওয়া পরিবর্তনগুলো সংশোধন করে: ব্যাগেজ ভরলে গাড়ি নেমে যায়, সিস্টেমটি বড় ড্যাম্পিং সহ, অর্থাৎ কয়েক সেকেন্ডের বিলম্বে হেডলাইটগুলোকে নতুন অবস্থায় নিয়ে আসে। চালানোর সময় নাক ঘষার মতো আচরণগুলো অনুসরণ করে না।
ডাইনামিক সিস্টেম অন্যদিকে ত্বরান্বিত এবং ব্রেক করার সময় সৃষ্ট ঢাল পরিবর্তনের প্রতিও তাৎক্ষণিক প্রতিক্রিয়া দেখায়। অ্যাকচুয়েটর মোটরগুলো ভগ্নাংশের মধ্যে ট্রিগার হয়; এই গতির জন্য স্টেপ মোটর অপরিহার্য। এ কারণেই আজকাল জেনন হেডলাইটসহ আসা গাড়িগুলোর প্রায় সবগুলোই ডাইনামিক লেভেলিং বহন করে। টেস্ট স্ক্রিনে দুই সিস্টেমকে পাশাপাশি দেখা খুবই চমকপ্রদ: লোড দেওয়া হলে সেমি-স্ট্যাটিক সিস্টেমে অ্যাডজাস্টমেন্ট কয়েক সেকেন্ডের মধ্যে চোখে দেখা যায় এমনভাবে সরে যায়, আর ডাইনামিক সিস্টেমে সংশোধন এতই দ্রুত হয় যে স্ক্রিনে শুধু এক মুহূর্তের ঝলকানি বোঝা যায়। এমনকি কিছু গাড়িতে অ্যাডজাস্টমেন্ট কেবল গাড়ি চলন্ত অবস্থায় করা হয়।
| বৈশিষ্ট্য | সেমি-স্ট্যাটিক সিস্টেম | ডাইনামিক সিস্টেম |
|---|---|---|
| কী সংশোধন করে? | শুধুমাত্র লোডজনিত ঢাল | লোড, ত্বরণ এবং ব্রেকিং |
| প্রতিক্রিয়ার গতি | কয়েক সেকেন্ড, উচ্চ ড্যাম্পিং | ভগ্নাংশের মধ্যে ট্রিগার |
| মোটরের ধরন | স্ট্যান্ডার্ড লেভেলিং মোটর | স্টেপ মোটর |
| সাধারণ ব্যবহার | কমপ্যাক্ট এবং হ্যালোজেন হেডলাইটওয়ালা গাড়ি | প্রায় সব জেনন হেডলাইটওয়ালা গাড়ি |
হেডলাইটের ভেতরের স্টেপ মোটর: মিলিসেকেন্ডের প্রকৌশল
এবার চলুন আসল আতশবাজির অংশে আসি: বিমকে ভৌতভাবে নাড়ানো অ্যাকচুয়েটরগুলো। প্রতিটি হেডলাইটের ভেতরে আসলে দুটি স্টেপ মোটর থাকে; একটি অনুভূমিক তল, অন্যটি উল্লম্ব তল অ্যাডজাস্ট করে। স্টেপ মোটর এই কাজে পছন্দ করা হয় উচ্চ রেজোলিউশন এবং দ্রুত ডাইনামিক প্রতিক্রিয়ার কারণে; অর্থাৎ তারা বিমকে খুবই সূক্ষ্ম ধাপে এবং খুবই দ্রুত সরাতে পারে। অ্যাডাপটিভ হেডলাইট রেফারেন্স ডিজাইনেও একই পদ্ধতি দেখা যায়: দুটি স্টেপ মোটর একসাথে চালিয়ে ডাইনামিক লেভেলিং এবং টার্ন ফাংশন একই হার্ডওয়্যার দিয়ে সরবরাহ করা হয়।
সর্বশেষ প্রজন্মের অ্যাকচুয়েটরগুলো একটি পূর্ণাঙ্গ মেকাট্রনিক প্যাকেজে রূপ নিয়েছে। স্মার্ট স্টেপ মোটর (ISM) কনসেপ্ট, বাইপোলার স্টেপ মোটরকে পাওয়ার ইলেকট্রনিক্সের সাথে একক ইউনিটে একত্রিত করে। ইন্টিগ্রেটেড সার্কিট মোটরের সম্পূর্ণ নিয়ন্ত্রণ, নিজস্ব ডায়াগনস্টিকস এবং যোগাযোগ পরিচালনা করে। মাইক্রো স্টেপ নিয়ন্ত্রণের কারণে গতিবিধি নীরব এবং কম অনুনাদযুক্ত হয়; এছাড়াও ইলেকট্রোম্যাগনেটিক সামঞ্জস্য উন্নত হয়, তারের নকশা সরল হয় এবং ত্রুটি ব্যবস্থাপনার কিছু অংশ মোটরে স্থানান্তরিত হয়। একই অ্যাকচুয়েটর পরিবার গতিশীল বাঁকানো আলো এবং পরিবর্তনশীল আলো বিতরণ প্রদানকারী মডিউলগুলোতেও ব্যবহৃত হয়। উৎপাদনের দিকটিও ছোট নয়: 12 V এবং 24 V সংস্করণসহ বছরে এক কোটিরও বেশি অ্যাকচুয়েটর উৎপাদিত হয়।
যোগাযোগের ক্ষেত্রে LIN ডেটা বাস এগিয়ে থাকে। LIN-ভিত্তিক হেডলাইট লেভেলিং ড্রাইভারদের জন্য প্রকাশিত রেফারেন্স ডিজাইনগুলো নিয়ন্ত্রণ ইউনিট থেকে আসা কমান্ডগুলোকে PWM সিগন্যাল দিয়ে মোটরে রূপান্তর করে। অর্থাৎ চেইনটি এভাবে কাজ করে: সেন্সরের ডেটা নিয়ন্ত্রণ ইউনিটে আসে, ইউনিটটি নমিনাল মানের সাথে তুলনা করে, অ্যাকচুয়েটরে কমান্ড যায়, মোটর আলোর রশ্মি সরিয়ে দেয়। তুমি ব্রেক করার আগেই এই সবকিছু শেষ হয়ে যায়।
আইনি দিক: কিছু হেডলাইটে কেন বাধ্যতামূলক?
বিষয়টি সরাসরি নিরাপত্তার সাথে সম্পর্কিত হওয়ায় নিয়ন্ত্রকরাও বসে থাকেনি। ইউরোপে নতুন গাড়িগুলোতে হেডলাইট লেভেলিং সিস্টেম 1993 সাল থেকে বাধ্যতামূলক; সংশ্লিষ্ট নির্দেশিকাগুলো হলো 76/756/EEC এবং ECE-R48। UN 48 নম্বর বিধিমালা আরও এক ধাপ এগিয়ে: নির্দিষ্ট আলোর উৎসসহ হেডলাইটে (যেমন ঘন ও উজ্জ্বল রশ্মি উৎপাদনকারী প্রযুক্তি) রশ্মির ওঠানামা স্বয়ংক্রিয়ভাবে পূরণকারী স্বয়ংক্রিয় লেভেলিং ডিভাইস বাধ্যতামূলক করে। Matrix এবং লেজারের মতো উচ্চ উজ্জ্বলতার হেডলাইটগুলো স্বয়ংক্রিয় লেভেলিংয়ের সাথে বিবেচনা করার কারণ এটাই।
নিয়ন্ত্রক কাজকর্মও গতিশীল দিকের গুরুত্বকে সমর্থন করে। গাড়ির ওঠানামা অসংখ্য প্যারামিটার দ্বারা প্রভাবিত হয় কিনা তা পরীক্ষা করা একটি মূল্যায়ন প্রমাণ করে যে, গ্লেয়ার নির্ভরযোগ্যভাবে হ্রাসকারী একমাত্র পদ্ধতি হলো শুধুমাত্র গতিশীল লেভেলিং ডিভাইসের বাধ্যতামূলক ব্যবহার। বিষয়টির আকর্ষণীয় দিক হলো উত্তর আমেরিকা: সেখানে কোনো লেভেলিং সিস্টেম বাধ্যতামূলক নয়। তবুও 2007 সালের একটি গবেষণা সব হেডলাইটে স্বয়ংক্রিয় লেভেলারের সুপারিশ করেছিল। মার্কিন যুক্তরাষ্ট্রে অ্যাডাপটিভ ড্রাইভিং বিম (ADB) হেডলাইটের জন্য নিয়মকানুন তবেই ফেব্রুয়ারি 2022-তে সম্পন্ন হয়; সেই তারিখ পর্যন্ত ইউরোপে বিক্রিত কিছু matrix LED হেডলাইট আমেরিকায় অনুমোদিত ছিল না।
গ্লেয়ারের বিপদ: লোডেড গাড়ি কেন সামনের গাড়িকে অন্ধ করে দেয়?
সিস্টেমের অস্তিত্বের কারণ আসলে একটিমাত্র শব্দ: গ্লেয়ার। লোডেড গাড়িতে হেডলাইট উপরের দিকে তাকালে রশ্মি মুখোমুখি চালকের দৃষ্টির ক্ষেত্রে ছড়িয়ে পড়ে এবং তার দৃষ্টি হ্রাস করে; সামনে আসা গাড়ির জন্য রাস্তার উপর সম্ভাব্য ঝুঁকিগুলো লক্ষ্য করা কঠিন হয়ে যায়। ম্যানুয়াল লেভেলিং চাকাযুক্ত সিস্টেমগুলোর সবচেয়ে বড় দুর্বলতাও ঠিক এখানেই: লোডেড অবস্থায় হেডলাইট সামঞ্জস্য করার সুযোগ থাকায় চালকরা প্রায়শই সচেতন থাকে না, ফলে অনেক লোডেড গাড়ি সামনে আসা গাড়িগুলোকে অপ্রয়োজনীয়ভাবে গ্লেয়ার করে।
অন্যদিকে চিত্রটি সম্পূর্ণ একরঙা নয়। গ্লেয়ার দৃষ্টি হ্রাস করে এমন একাডেমিক গবেষণা এবং নিরাপত্তা কাউন্সিলের প্রতিবেদন রয়েছে; তবে হেডলাইটের উজ্জ্বলতা সম্পর্কিত অভিযোগ দুর্ঘটনা বৃদ্ধির সাথে সরাসরি সম্পর্কিত নয় এমন দাবিকারী মূল্যায়নও বিদ্যমান। এই জোরের পার্থক্য নিয়ে বিতর্ক থাকলেও, সেন্সর ত্রুটির দুমুখী ঝুঁকি নিয়ে কোনো বিতর্ক নেই: হেডলাইট খুব বেশি উপরে তাকালে সামনের ড্রাইভারের দৃষ্টি কমে যায় এবং দুর্ঘটনার ঝুঁকি বাড়ে; খুব নিচে তাকালে আপনার ড্রাইভার রাতে নিরাপদে দেখার জন্য যথেষ্ট দূরে দেখতে পারে না। সঠিক কোণ দুই পক্ষেরই জীবন রক্ষার বিষয়।
সেন্সর নষ্ট হলে কী হয়?
সিস্টেমের নিজস্ব কিছু দুর্বল দিক আছে। কানেক্টরের ক্ষয়, ক্যালিব্রেশনের অবস্থান পরিবর্তন, যান্ত্রিক ক্ষয়ক্ষতি, মডিউল যোগাযোগ ত্রুটি, সাসপেনশনের যন্ত্রাংশ ক্ষয়ে রেফারেন্স উচ্চতা নষ্ট হওয়া এবং সেন্সর বডির ভৌত ক্ষতি হলো সবচেয়ে পরিচিত ত্রুটির ধরন। সেন্সরের আয়ু সাধারণত ৮০,০০০ থেকে ১৫০,০০০ মাইল ের মতো হয়; লবণাক্ত বা উপকূলীয় জলবায়ুতে এই সময় কমে যেতে পারে। ত্রুটি হলে সিস্টেম হেডলাইটগুলোকে বর্তমান অবস্থানে ছেড়ে দিতে পারে অথবা নিরাপদ একটি প্রাথমিক অবস্থানে, অর্থাৎ হোম পজিশনে নিয়ে যেতে পারে; ড্রাইভারকে ককপিটের সতর্কতা বাতি বা লেখার মাধ্যমে জানানো হয়। অর্থাৎ সিস্টেমটি নীরবে মরে যাওয়ার বদলে আপনার সঙ্গে কথা বলাকে বেছে নেয় - আমার কাছে এটা চমৎকার একটি ইঞ্জিনিয়ারিং পছন্দ।
পরীক্ষা করতে চাইলে: খালি গাড়িকে সমতল মাটিতে লাইট টেস্টারে রাখা হয়, বুটে ধাপে ধাপে লোড যোগ করে অ্যাডজাস্টমেন্ট প্রক্রিয়া পর্যবেক্ষণ করা হয়। স্বয়ংক্রিয় লেভেলিংয়ের রোগ নির্ণয়ে সাধারণত ডায়াগনস্টিক ডিভাইস প্রয়োজন হয়; কিছু মডেলে লেভেল সেন্সর অটোমেটিক সাসপেনশন এবং স্টিয়ারিং-সংবেদনশীল লাইটিংয়ের মতো অন্যান্য সিস্টেমকেও ডেটা দেয়, তাই ত্রুটির প্রভাব একটি ফাংশনেই সীমাবদ্ধ না থাকতে পারে।
উপসংহার: ছোট সেন্সর, বড় পার্থক্য
স্বয়ংক্রিয় হেডলাইট লেভেলিং গাড়ির অন্যতম অদৃশ্য কিন্তু অন্যতম কোমল সিস্টেমগুলোর একটি। রিয়ার অ্যাক্সেলের ছোট্ট একটি সেন্সর বডির ভেঙে পড়া টের পায়, কন্ট্রোল ইউনিট লক্ষ্য কোণের সঙ্গে তুলনা করে এবং হেডলাইটের ভেতরের স্টেপার মোটর আলোর রশ্মিকে কয়েক ভগ্নাংশ সেকেন্ডে রাস্তার দিকে ফিরিয়ে আনে। ১৯৯৩ সাল থেকে এটি বাধ্যতামূলক হওয়া এবং উচ্চ আলোকসম্পন্ন হেডলাইটে স্বয়ংক্রিয় ডিভাইসের শর্ত, এই সিস্টেমটি কতটা গুরুত্বপূর্ণ তার সবচেয়ে স্পষ্ট প্রমাণ। পরেরবার পূর্ণ ব্যাগেজসহ রাতে রাস্তায় বের হয়ে যদি লক্ষ্য করেন যে আপনার হেডলাইটগুলো তখনও পথ দেখাচ্ছে, তাহলে কাকে ধন্যবাদ দেবেন তা আপনি এখন জানেন।
তথ্যসূত্র
- স্বয়ংক্রিয় লেভেলিং হেডলাইট কী?: কার্যক্রম ও পরীক্ষা
- হেডলাইট লেভেলিং সিস্টেম: এটি কীভাবে কাজ করে
- হেডল্যাম্প অ্যাকচুয়েটর
- স্টেপার মোটর অ্যাডাপটিভ হেডলাইটে সহায়তা করে
- হেডল্যাম্পের ঝাঁঝালো আলো প্রতিরোধে ডায়নামিক লেভেলিং ডিভাইসের শর্তাবলি - UNECE GRE-83-03
- NHTSA নতুন যানবাহনে অ্যাডাপটিভ ড্রাইভিং বিম হেডলাইট অনুমোদন করবে
- রাইড হাইট সেন্সর
- যানবাহনের হাই বিমের বিপরীতমুখী ঝাঁঝালো আলোর প্রভাব নিয়ে গবেষণা
- রাতের ঝাঁঝালো আলো ও ড্রাইভিং কর্মক্ষমতা - NHTSA
- হেডল্যাম্প
- LIN-bus HID ল্যাম্প লেভেলিং স্টেপার মোটর নিয়ন্ত্রণ