سطحبندی خودکار چراغهای جلو وقتی عقب خودرو سنگین میشود به کار میآید
این صفحه را به اشتراک بگذارید
سامانه تصحیح خودکار ارتفاع چراغهای جلو، سیستمی است که وقتی عقب خودرو با بار فرود میآید، پرتو نور را بهطور خودکار به سمت پایین میکشد: سنسور روی محور عقب، شیب بدنه را اندازه میگیرد، واحد کنترل آن را با زاویه هدف مقایسه میکند و موتور پلهای داخل چراغ، پرتو را در زمانی بسیار کوتاهتر از یک ثانیه اصلاح میکند. یعنی وقتی صندوق عقب را پر میکنید و راه میافتید، اینکه چراغهای شما به جای چشمان راننده روبهرو، به جاده بتابند، تصادفی نیست؛ مهندسی است.
نکات برجسته
- سیستم تنظیم ارتفاع چراغها از سال 1993 در خودروهای جدید الزام قانونی است
- زاویه هدف پرتو معمولاً 2 تا 3 درجه پایینتر از خط افق است
- تقریباً تمام خودروهای دارای چراغ زنون از تنظیم ارتفاع دینامیک استفاده میکنند
- در سیستمهای دینامیک، اصلاح آنقدر سریع است که در صفحه تست فقط به شکل یک برق کوتاه دیده میشود
- در چراغهای ماتریسی و تطبیقی، تنظیم ارتفاع خودکار طبق مقررات الزامی است
تنظیم ارتفاع خودکار چراغها چگونه کار میکند؟
منطق آن در واقع بر یک سؤال بسیار ساده استوار است: خودرو به کجا نگاه میکند؟ وقتی بار سنگینی در صندوق عقب میگذارید، عقب خودرو فرود میآید، دماغه بالا میرود و در نتیجه چراغها هم به سمت بالا نشانه میروند. برای رانندهای که در جاده صاف نشسته، این یعنی دیواری از نور که مستقیم به چشمانش میتابد. سیستم تنظیم ارتفاع دقیقاً در همین نقطه وارد عمل میشود و پرتو را دوباره به سمت جاده، یعنی زاویه درست، میکشد.
در ترکیب این سیستم چهار بازیگر اصلی وجود دارد: خود چراغ، یک اکتوئاتور که پرتو را بهصورت فیزیکی جابهجا میکند، سنسورهای ارتفاع روی محور جلو و عقب، و یک واحد کنترل که همه اینها را هماهنگ میکند. در کنار اینها، قطعات کمکی مانند کلید نور و سنسور دور موتور نیز در شماتیک قرار دارند. سنسورها یک چرخه دائمی را اجرا میکنند: اندازهگیری، ارسال سیگنال، مقایسه با مقدار هدف، و در صورت لزوم صدور فرمان. این چرخه چندین بار در ثانیه تکرار میشود؛ یعنی سیستم مثل ترموستات کولر گازی هر از گاهی کار نمیکند، بلکه تقریباً بدون توقف فعال است.
ماژول کنترل، زاویه گام (Pitch) اندازهگیریشده را با زاویه هدف ذخیرهشده در حافظهاش مقایسه میکند. این هدف معمولاً 2 تا 3 درجه پایینتر از خط افق است؛ چون نور چراغها باید در فاصله معینی جلوتر روی جاده بیفتد، نه در لاین مقابل. اگر اختلافی وجود داشته باشد، ماژول یک فرمان ولتاژی به موتورهای تنظیم ارتفاع چراغها میفرستد و موتورها رفلکتور یا ماژول پروجکشن را میچرخانند.
سنسور محور عقب چگونه فرورفتگی بدنه را حس میکند؟
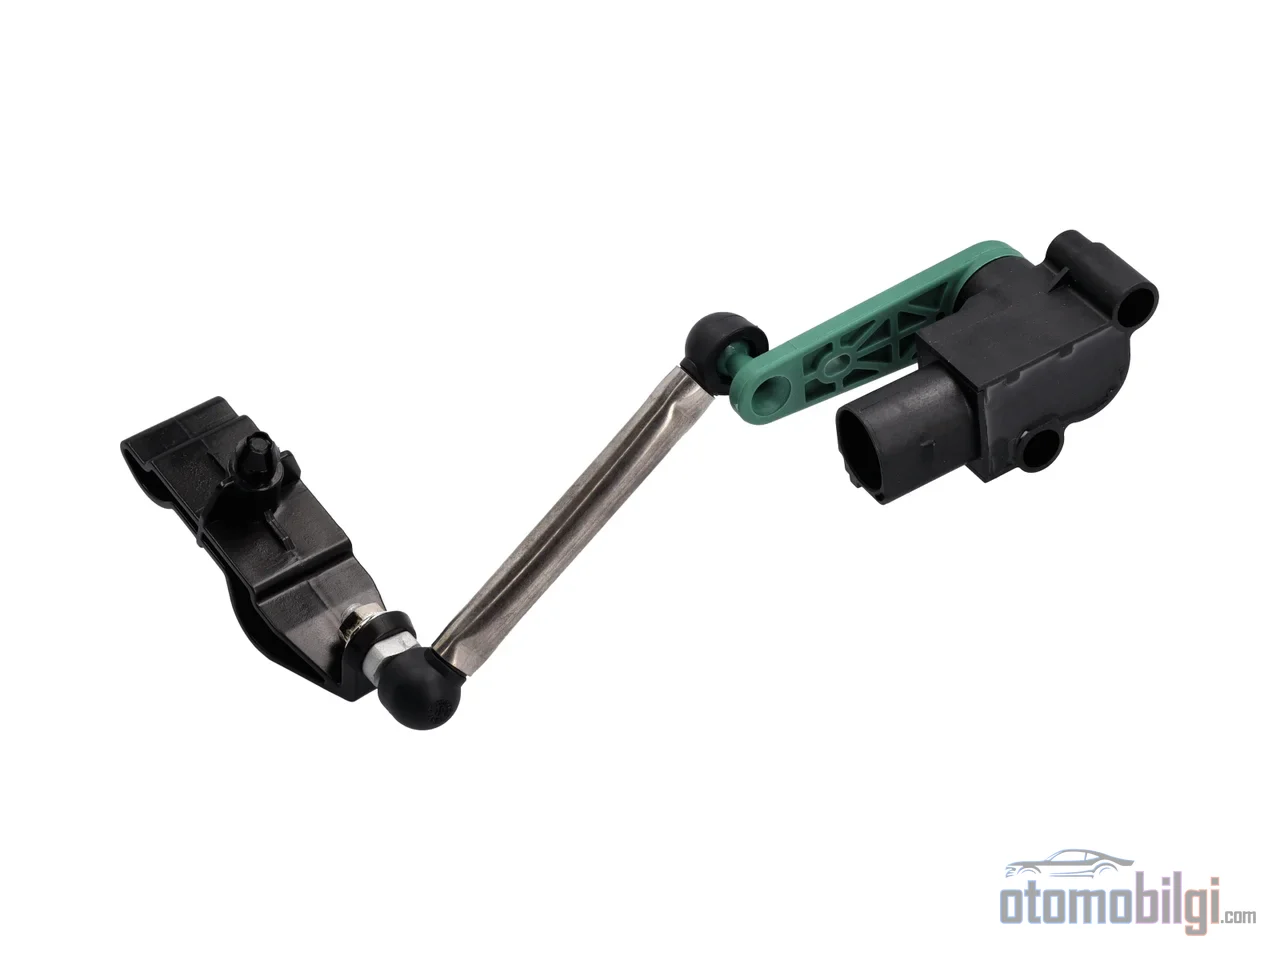
به نظر من زیباترین بخش این ماجرا، قسمت سنسور است. راهحل رایج، یک سنسور ارتفاع القایی است: یک روتور فلزی متصل به اهرم سنسور، میدان الکترومغناطیسی تولیدشده توسط چندین سیمپیچ روی برد مدار را تحت تأثیر قرار میدهد. با تغییر موقعیت روتور، میدان تغییر میکند و با تفسیر این تغییر توسط یک تراشه مخصوص (ASIC)، سنسور میخواند که فنر بندی چقدر فشرده شده است. زیبایی این سنسور که میتواند سیگنال آنالوگ و PWM بدهد، ارائه دقت بسیار بالا و تقریباً مستقل از دماست. در نسلهای جدید، سیگنال به فرمت PWM تکرارشونده با فشردهسازی تا 75% کاهش یافته است؛ بدین ترتیب یک طراحی سنسور واحد میتواند در پلتفرمهای مختلف استفاده شود.
در خودروهای کامپکت یک میانبر جالب وجود دارد: در مدلهای با برآمدگی عقب کوتاه، چون تغییر بار عمدتاً روی محور عقب حس میشود، میتوان از حسگر جلو صرفنظر کرد. در این خودروها، حسگر و الکترونیک کنترلی در یک واحد، یعنی بهصورت واحد کنترلی یکپارچه با حسگر محور عقب (SIECU) ادغام میشوند. این واحد ترکیبی فراتر از خودروهای با چراغ زنون، در مدلهای با چراغ هالوژنی نیز میتواند جای چرخ تنظیم دستی را بگیرد؛ هم راحتی و هم ایمنی افزایش مییابد.
رویکرد القایی تنها گزینه نیست. در برخی از کاربردهای کیت گردشی از حسگر اولتراسونیک استفاده میشود و این حسگر، شیب بدنه را نه بهصورت غیرمستقیم بلکه با اندازهگیری مستقیم فاصله تا جاده تعیین میکند. حسگر متفاوت، هدفی یکسان: گزارش وضعیت لحظهای سیستم تعلیق به الکترونیک.
نیمهاستاتیک یا دینامیک؟ تفاوت میان دو سیستم
هر سطحبندی خودکاری با سرعت یکسانی کار نمیکند و این تفاوت در واقع در قلب سیستم نهفته است. سیستم نیمهاستاتیک تنها تغییرات حالت بار را اصلاح میکند: بارگیری میکنی، خودرو پایین مینشیند و سیستم با میرایی زیاد، یعنی با تأخیری چندثانیهای، چراغها را با وضعیت جدید تطبیق میدهد. رفتار تماس دماغه با زمین در حین رانندگی را دنبال نمیکند.
اما سیستم دینامیک بلافاصله به تغییرات شیب ناشی از شتابگیری و ترمز نیز واکنش نشان میدهد. موتورهای عملگر در کسری از ثانیه فعال میشوند؛ برای این سرعت، موتور پلهای ضروری است. به همین دلیل امروزه تقریباً تمام خودروهایی که با چراغ زنون عرضه میشوند، سطحبندی دینامیک دارند. دیدن دو سیستم کنار هم روی صفحه تست بسیار تأثیرگذار است: هنگام بارگیری، در سیستم نیمهاستاتیک تنظیم طی چند ثانیه بهوضوح جابهجا میشود، اما در سیستم دینامیک اصلاح چنان سریع است که روی صفحه تنها یک روشنشدن کوتاه حس میشود. حتی در برخی خودروها، تنظیم تنها زمانی انجام میشود که خودرو در حال حرکت باشد.
| ویژگی | سیستم نیمهاستاتیک | سیستم دینامیک |
|---|---|---|
| چه چیزی را اصلاح میکند؟ | تنها شیب ناشی از بار | بار، شتابگیری و ترمز |
| سرعت واکنش | چند ثانیه، میرایی بالا | فعالسازی در کسری از ثانیه |
| نوع موتور | موتور سطحبندی استاندارد | موتور پلهای |
| کاربرد رایج | خودروهای کامپکت و با چراغ هالوژنی | تقریباً تمام خودروهای با چراغ زنون |
موتور پلهای درون چراغ: مهندسی میلیثانیهها
حالا برسیم به بخش اصلی آتشبازی: عملگرهایی که پرتو را بهطور فیزیکی جابهجا میکنند. در واقع درون هر چراغ دو موتور پلهای وجود دارد؛ یکی صفحه افقی و دیگری صفحه عمودی را تنظیم میکند. دلیل انتخاب موتورهای پلهای برای این کار، وضوح بالا و واکنش دینامیک سریع است؛ یعنی میتوانند پرتو را هم با گامهای بسیار ریز و هم با سرعت بسیار زیاد جابهجا کنند. همین رویکرد در طرحهای مرجع چراغهای پیشانی تطبیقی نیز دیده میشود: با راهاندازی همزمان دو موتور پلهای، سطحبندی دینامیک و عملکرد گردشی با یک تجهیزات واحد تأمین میشود.
عملگرهای نسل جدید به یک بسته مکاترونیک کامل تبدیل شدهاند. مفهوم موتور پلهای هوشمند (ISM)، موتور پلهای دو قطبی و الکترونیک قدرت را در یک واحد واحد ترکیب میکند. مدار مجتمع تمام کنترل موتور، عیبیابی داخلی و ارتباطات را انجام میدهد. به لطف کنترل گام ریز (micro stepping)، حرکت بیصدا و با رزونانس پایین است؛ همچنین سازگاری الکترومغناطیسی بهبود مییابد، طراحی سیمکشی سادهتر میشود و بخشی از مدیریت خطا به خود موتور منتقل میشود. این خانواده اکچویتر همان در روشنایی خمیده پویا (dynamic bending light) و در ماژولهای ارائهدهنده توزیع نور متغیر نیز به کار میرود. جنبه تولید هم کوچک نیست: با نسخههای 12 ولت و 24 ولت، سالانه بیش از ده میلیون اکچویتر تولید میشود.
در سمت ارتباطات، گذرگاه داده LIN برجسته است. طرحهای مرجع منتشرشده برای درایورهای تراز کردن چراغهای جلو مبتنی بر LIN، فرمانهای دریافتی از واحد کنترل را با سیگنالهای PWM به موتور منتقل میکنند. یعنی زنجیره به این شکل کار میکند: داده حسگر به واحد کنترل میرسد، واحد آن را با مقدار اسمی مقایسه میکند، فرمان به اکچویتر میرود و موتور پرتو را جابهجا میکند. همه اینها حتی پیش از آنکه پایتان از روی پدال ترمز برداشته شود، کامل شده است.
جنبه قانونی: چرا در برخی چراغهای جلو الزامی است؟
چون موضوع مستقیماً به ایمنی مربوط است، نهادهای قانونگذار هم دست روی دست نگذاشتهاند. در اروپا سیستم تراز کردن چراغ جلو در خودروهای نو از سال 1993 الزامی است؛ دستورالعملهای مربوط 76/756/EEC و ECE-R48 هستند. مقرره شماره 48 سازمان ملل (UN) فراتر میرود: در چراغهایی با منابع نور مشخص (مثلاً فناوریهایی که پرتویی متراکم و پرنور تولید میکنند) الزام میکند که دستگاه تراز خودکار که جبرانکننده نوسان عمودی پرتو است وجود داشته باشد. دلیل اینکه چراغهای پرنور مانند Matrix و لیزر همراه با تراز خودکار در نظر گرفته میشوند همین است.
فعالیتهای قانونگذاری نیز اهمیت جنبه پویا را تأیید میکنند. یک ارزیابی که تأثیرپذیری نوسان عمودی خودرو از پارامترهای متعدد را بررسی کرده، نشان میدهد تنها رویکردی که بهطور قابل اعتماد خیرگی را کاهش میدهد، الزام به استفاده از دستگاههای تراز پویاست. نکته جالب ماجرا اما آمریکای شمالی است: در آنجا هیچ سیستم ترازی الزامی نیست. با این حال، مطالعهای مربوط به سال 2007 استفاده از تراز خودکار را برای همه چراغهای جلو پیشنهاد کرده بود. مقررهگذاری برای چراغهای پرتو رانندگی تطبیقی (ADB) در آمریکا اما تنها در فوریه 2022 کامل شد؛ تا آن تاریخ، برخی چراغهای matrix LED فروختهشده در اروپا در آمریکا مجاز نبودند.
خطر خیرگی: چرا خودروی پربار برخیجانی را کور میکند؟
دلیل وجودی سیستم در واقع فقط یک کلمه است: خیرگی. اگر در خودروی پربار چراغها رو به بالا باشند، پرتو به سمت میدان دید راننده روبهرو پراکنده میشود و دید او را کاهش میدهد؛ تشخیص خطرهای بالقوه روی جاده برای خودروی مقابل دشوارتر میشود. بزرگترین ضعف سیستمهای تراز با چرخ دستی نیز دقیقاً همینجاست: چون رانندگان امکان تنظیم چراغها را در حالت پربار دارند، بیشتر اوقات بیخبرند و در نتیجه بسیاری از خودروهای پربار، خودروهای روبهرو را بیدلیل خیره میکنند.
از سوی دیگر، تصویر کاملاً یکدست نیست. مطالعات دانشگاهی و گزارشهای نهادهای ایمنی وجود دارد که نشان میدهد خیرگی دید را کاهش میدهد؛ اما ارزیابیهایی هم هست که میگوید شکایتها درباره نور چراغها رابطه مستقیمی با افزایش تصادف ندارد. اگرچه میزان اهمیت این تفاوت قابل بحث است، ریسک دوطرفه خرابی سنسور انکارناپذیر است: اگر چراغها خیلی بالا بتابند، دید راننده روبهرو کاهش مییابد و خطر تصادف افزایش مییابد؛ و اگر خیلی پایین بتابند، راننده خودت نمیتواند به اندازه کافی دور را برای دیدن ایمن در شب ببیند. زاویه درست به امنیت جان هر دو طرف مربوط است.
اگر سنسور خراب شود چه اتفاقی میافتد؟
این سیستم نقاط ضعف منحصر به فرد خود را دارد. خوردگی سوکت، جابهجایی کالیبراسیون، سایش مکانیکی، خطای ارتباط ماژول، فرسایش قطعات تعلیق و بههمخوردن ارتفاع مرجع، و آسیب فیزیکی بدنه سنسور از شناختهشدهترین حالتهای خرابی هستند. عمر سنسور معمولاً در حدود 80,000 تا 150,000 مایل است؛ در اقلیمهای شور یا ساحلی این مدت میتواند کوتاهتر شود. در صورت خرابی، سیستم ممکن است چراغها را در موقعیت فعلی رها کند یا آنها را به یک موقعیت شروع امن، یعنی موقعیت «خانه» بکشاند؛ و راننده با چراغ اخطار یا متن هشدار در کابین مطلع میشود. یعنی سیستم به جای اینکه بیصدا از کار بیفتد، ترجیح میدهد با تو حرف بزند - به نظرم انتخاب مهندسی دلپذیری است.
اگر خواستی بررسی کنی: خودروی خالی روی سطح صاف روی دستگاه تست نور قرار میگیرد و با افزودن تدریجی بار به صندوق عقب، فرایند تنظیم زیر نظر گرفته میشود. تشخیص خرابی تراز خودکار معمولاً به دستگاه عیبیاب نیاز دارد؛ چون در برخی مدلها سنسور ترافع به سیستمهای دیگری مثل تعلیق خودکار و نورپردازی حساس به فرمان هم داده تغذیه میکند، اثر خرابی ممکن است به یک عملکرد محدود نماند.
نتیجهگیری: سنسور کوچک، تفاوت بزرگ
تراز خودکار چراغهای جلو یکی از پنهانترین اما لطیفترین سیستمهای خودرو است. یک بدنه سنسور کوچک روی محور عقب فرونشستن بدنه را حس میکند، واحد کنترل با زاویه هدف مقایسه میکند و موتور پلهای داخل چراغ در کسری از ثانیه پرتو را به سطح جاده بازمیگرداند. اجباری بودن آن از سال 1993 و الزام دستگاه خودکار در چراغهای پرنور، واضحترین دلیل بر میزان اهمیت این سیستم است. دفعه بعد که شب با صندوق کاملاً پر به جاده زدی و دیدی چراغهایت هنوز جاده را نشان میدهند، حالا میدانی از چه کسی تشکر کنی.
منابع
- چراغهای خودتراز چیستند؟ عملکرد و بررسی
- سیستم تراز چراغ جلو: چگونه کار میکند
- اکچوئیتورهای چراغ جلو
- کمک موتورهای پلهای به چراغهای تطبیقی
- الزامات دستگاههای تراز پویا برای جلوگیری از خیرگی چراغ جلو - UNECE GRE-83-03
- مجوز NHTSA برای چراغهای پرتو رانندگی تطبیقی در خودروهای جدید
- سنسور ارتفاع تعلیق
- مطالعه تأثیر خیرگی مقابل از نور بالای خودروها
- خیرگی شبانه و عملکرد رانندگی - NHTSA
- چراغ جلو
- کنترل موتور پلهای تراز لامپ HID روی گذرگاه LIN