왜 웨이모의 지도는 특정 도시에서만 사용 가능한가?
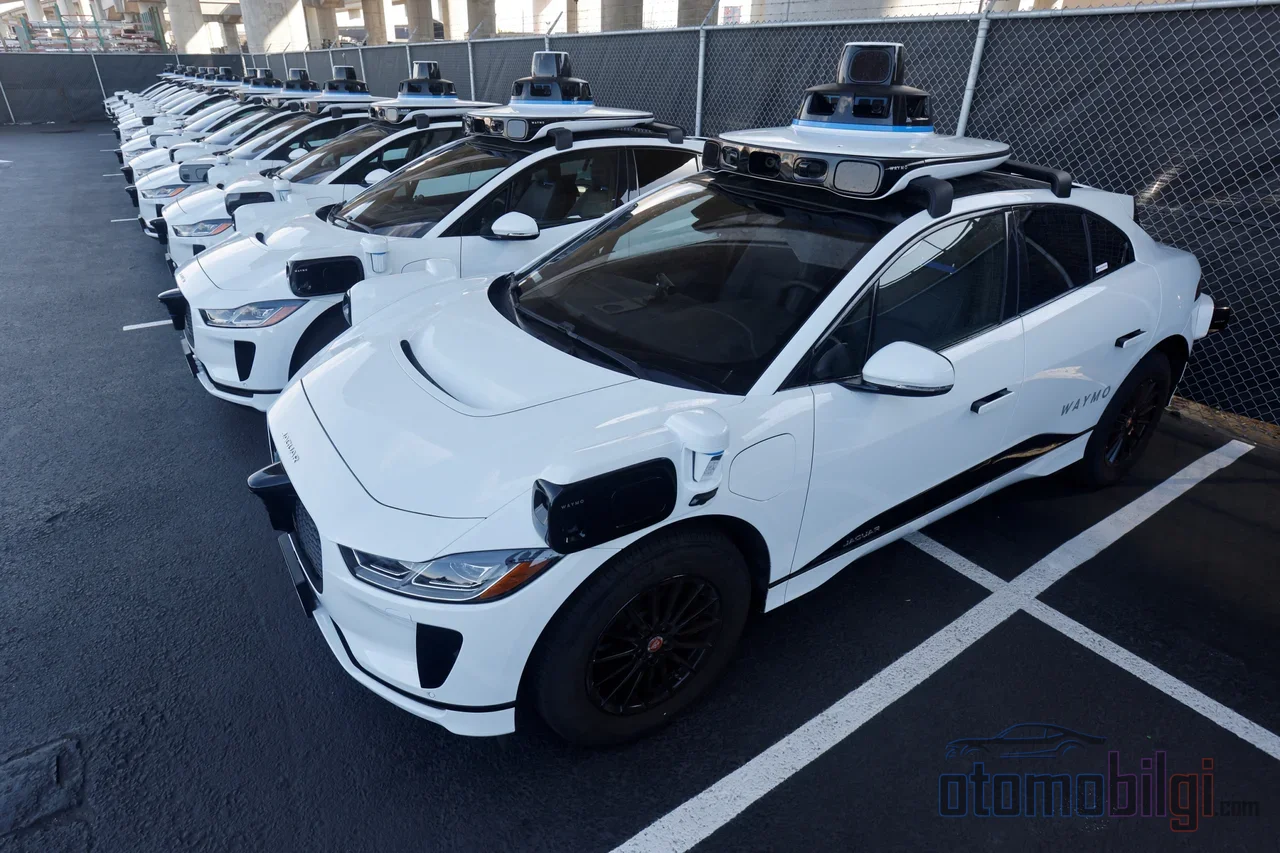
샌프란시스코에서 휴대폰으로 앱을 켜고 무인 택시를 부릅니다; 차가 집 앞에 도착하고, 당신을 직장까지 데려다주는데, 아무도 운전대에 앉아 있지 않습니다. 그런데 같은 앱을 몇 킬로미터 떨어진, 지도에도 표시되지 않은 평범한 마을에서 켜면 어떻게 될까요? 아무 일도 일어나지 않습니다. 차량이 그냥 없는 겁니다. Waymo의 로보택시는 세계에서 가장 발전된 주행 시스템 중 하나를 갖추고 있지만, 이 시스템은 어떤 선 밖으로 한 발짝도 나갈 수 없습니다. 그 선의 이름은 지오펜스(geofence), 그 뒤에 있는 논리의 이름은 ODD입니다. 바로 이 글에서 여러분을 그 보이지 않는 벽 안으로 데려가 둘러보려 합니다. '어느 도시에 있는가?'라는 질문은 진짜 질문이 아니기 때문입니다. 진짜 질문은 이것입니다: 왜 아직도 제한되어 있을까?
지오펜스란 무엇인가? 자율주행차의 보이지 않는 벽
지오펜스, 즉 지리적 제한은 이름 그대로: 차량이 이동할 수 있는 지역을 GPS 좌표로 그려진 가상의 테두리로 한정하는 것입니다. 마치 지도 위에 보이지 않는 원을 그려놓고 차량이 그 원 밖으로 나가지 못하게 하는 것과 같습니다. 로보택시 회사들에게 이것은 단순한 안전 조치가 아니라, 운영의 기본 토대입니다. 시스템은 주변 환경이 제대로 지도화되어 있다고 확신할 수 있는 지역에서만 차량이 작동하도록 허용합니다; 나머지 모든 곳은 잠겨 있습니다.
이렇게 생각해 보세요: 비디오 게임에서 캐릭터가 열린 지역에서만 돌아다닐 수 있다고 상상해 보는 겁니다. 지도의 어두운 부분이 거기 있긴 하지만, 들어갈 수는 없죠. Waymo의 차량들도 정확히 이렇게 작동합니다. 다만 게임 속 어두운 지역은 디자인적 선택이고, 여기서는 현실 세계의 복잡함에서 비롯된 필수사항이라는 차이가 있을 뿐입니다.
ODD, 즉 운영 설계 영역(Operational Design Domain): 지리만이 아니라 모든 것이 제한됩니다
지오펜스라고 하면 가장 먼저 지도를 떠올리실 텐데, 맞는 생각입니다. 하지만 ODD - 운영 설계 영역(Operational Design Domain)은 훨씬 더 넓은 개념입니다. 자율 시스템이 안전하게 작동할 수 있는 조건 전체를 포괄합니다: 날씨, 조명 조건, 도로 유형, 속도 제한... 모두 영역의 일부입니다. 즉, Waymo의 지오펜스는 '이 도시까지만 간다'는 뜻이 아니라; '이 도시에서, 이 날씨 조건에서, 이 속도 제한에서, 이 도로 유형에서 간다'는 뜻입니다.
그리고 여기서부터 일이 흥미로워집니다. 차량이 이 한계 밖으로 밀려나면 어떻게 될까요? 시스템이 갑자기 멈춰서 무력해지는 것이 아닙니다. 이것을 '제어된 인계'라고 부릅니다: 차량이 상황을 인지하고, 주행을 안전하게 늦춰 멈추거나 원격으로 유도됩니다. 마치 컴퓨터 게임이 '이 지역은 아직 개방되지 않았다'고 말하는 것처럼 - 시스템은 게임을 강제 종료하지 않고, 당신을 안전하게 시작 지점으로 되돌려 보냅니다.
SAE의 자율주행 단계에서 이 그림을 명확히 볼 수 있습니다. 0부터 5까지 번호가 매겨진 단계에서, 로보택시는 대부분 4단계, 즉 높은 자동화 수준입니다. 하지만 4 단계 자체가 하나의 한계 개념입니다: 특정 동네들, 지도화된 경로, 허용된 기상 조건들. 예를 들어 일부 L4 시스템은 특정 속도 이상으로 올라가지 않거나, 폭우나 눈이 오는 날에는 전혀 주행하지 않습니다. 완전한 자율주행, 즉 5단계는요. 수준은 모든 곳, 모든 조건에서 운행할 수 있다는 뜻인데 - 오늘날 도로에서는 그 사례가 하나도 없습니다.
주요 내용
- Waymo는 2026년 5월 서비스 지역을 11개 도시에서 1,400제곱마일로 확장했다고 발표했으며, 이는 전월 대비 약 27% 의 성장입니다.
- 덴버, 디트로이트, 라스베이거스, 샌디에이고, 워싱턴 DC가 2026년에 추가될 것으로 예상되는 도시들입니다.
- Waymo 차량이 지오펜스 밖으로 밀려나면 원격으로 유도되며, 통제된 인계를 통해 안전한 상태로 전환됩니다.
- HD 지도는; 차선과 같은 일반 지도에는 없는 세부 정보를 담고 있으며, 센서가 볼 수 없는 반대편까지 포괄합니다.
HD 지도 문제: 왜 모든 도시를 바로 매핑하지 못할까?
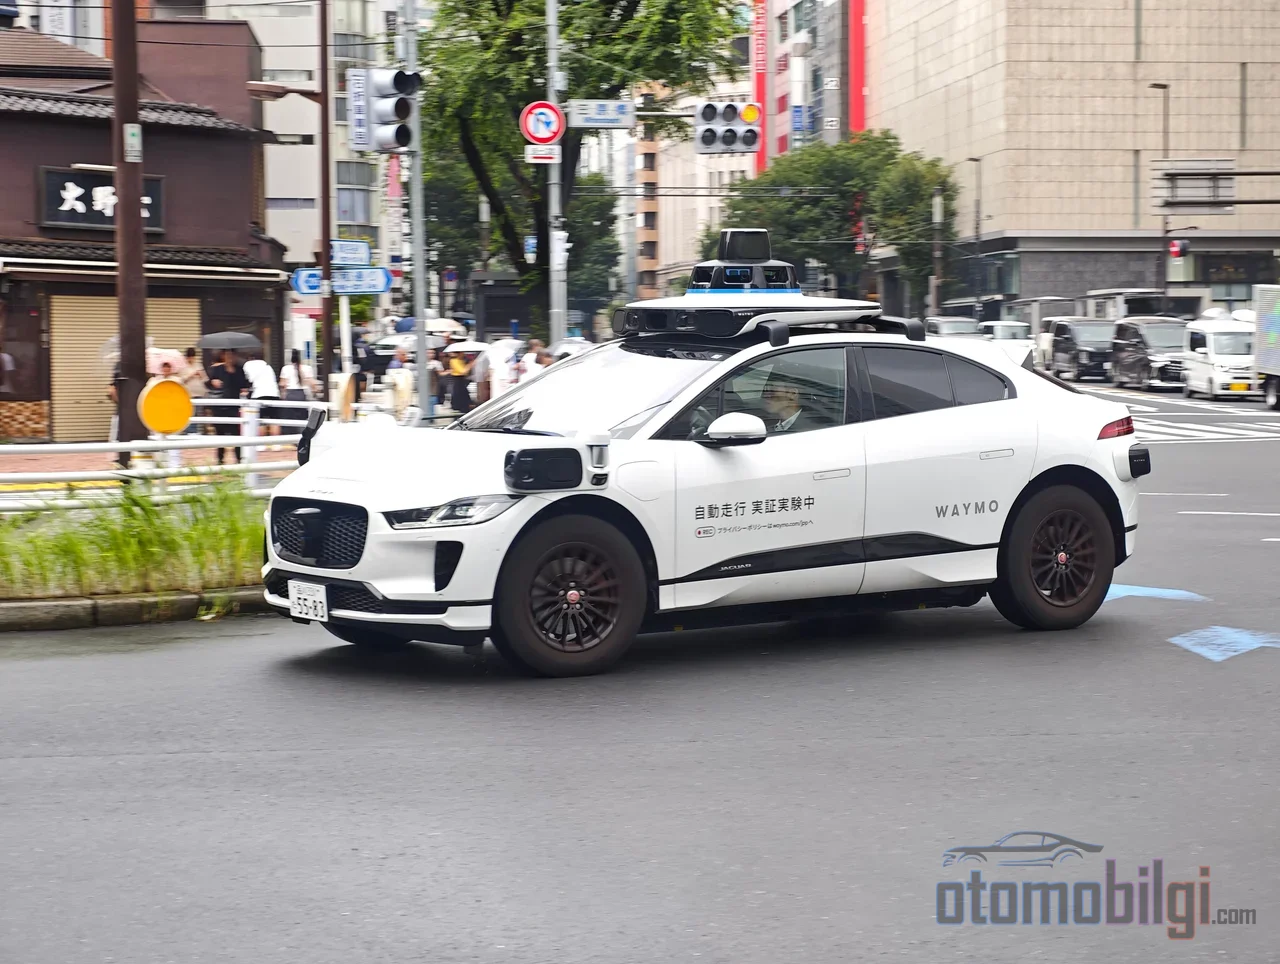
Waymo 접근 방식의 핵심에는 HD, 즉 고정밀 지도가 있습니다. 이는 여러분이 아는 내비게이션 지도와는 완전히 다른 세계입니다: 차선 경계, 표지판, 인프라 세부 정보 - 일반 지도에는 없는, 센티미터 단위의 정밀한 정보들입니다. 차량은 이 지도를 사용해 자신의 위치를 파악하고, 경로를 계획하며, 심지어 센서 범위를 넘어선 정보에도 접근합니다. 악천후로 카메라, 라이다, 레이더의 성능이 저하되면, HD 지도가 차량의 기억을 계속 새로 고쳐줍니다.
센서와 지도는 사실상 한 쌍처럼 작동합니다: 센서는 환경을 실시간으로 모델링하고, 지도는 맥락을 더해 차량에 '너머를 보는' 능력을 부여합니다. 안전 측면에서도 높은 이중화를 제공합니다; 차량은 실시간 인식과 지도를 지속적으로 비교합니다. 좋습니다, 그런데 문제가 뭘까요? 문제는 이러한 지도를 도시마다 처음부터 구축하려면 시간과 노력이 든다는 점입니다. Waymo는 새로운 지역에서 운행을 시작하기 전에, 인공지능을 훈련시키기 위해 해당 지역의 상세한 3D 지도를 작성합니다. 즉, 모든 새로운 도시 뒤에는 수개월에 걸친 준비 과정이 숨어 있는 셈입니다.
경쟁사들은 이 지점에서 서로 다른 길로 갈라집니다. Zoox는 새로운 지역에서 운행하기 전에 인간 안전 운전사가 탑승한 개조된 Toyota Highlander 차량으로 해당 지역을 매핑합니다. Tesla는 정반대의 철학을 내세웁니다: 시스템을 '어디서든 주행할 수 있도록' 설계하고, 상세한 HD 지도에 대한 과도한 의존을 피합니다. Wayve라는 또 다른 업체도 새로운 도시에서 3D 지도 훈련이 필요 없는 무지도 주행 방식을 약속합니다. 즉, '왜 모든 곳에 없는가?'라는 질문의 답은 부분적으로 업계 논쟁입니다: 지도를 쓸 것인가, 안 쓸 것인가?
Waymo는 어느 도시에서, 어디로 확장 중일까?
Waymo의 성장은 실재하고 빠릅니다 - 하지만 상황을 정확히 읽어야 합니다. 2026년 5월, 회사는 미국 내 11개 도시에서 서비스 지역을 1,400제곱마일을 넘어서도록 확장했다고 발표했습니다. 이는 전월 대비 25% 이상의 증가를 의미합니다. 덴버, 디트로이트, 라스베이거스, 샌디에이고, 워싱턴 DC가 2026년에 합류할 것으로 예상됩니다; 회사는 2026년 말까지 20개 이상의 추가 도시로 확장하겠다는 계획을 분명히 밝혔습니다. 남부 주에서도 마이애미, 달라스, 휴스턴, 샌안토니오, 올랜도에 테스트 지역이 있으며, 전면 서비스가 예상됩니다. 2026년 2월에 발표된 새크라멘토 확장과 캐나다 토론토 계획은 이 이야기가 미국 밖으로도 뻗어나가고 있음을 보여준다.
하지만 주의하자: 1,400제곱마일이 어마어마한 숫자이긴 해도, 미국 전체 면적에 비하면 여전히 한 방울에 불과하다. 도시 선정의 배경에는 순수한 기술적 논리도 있다: 운영 지역을 상대적으로 컴팩트하게 유지하고, 수요 밀도를 높게 유지하며, 차량의 빈 주행 거리를 제한해야 한다. 그래서 Waymo의 서비스는 모든 고객 시나리오를 커버하지 못한다 - 공항 이동이나 수요가 낮은 교외 지역 같은 경우는 여전히 논쟁적인 영역이다. 즉, 지도에 점이 있다는 것이 그곳으로 차가 문 앞까지 올 것이라는 뜻은 아니다.
경계 밖에 머물면 어떻게 될까? 지오펜스 밖에서 벌어진 실제 사례들
Waymo와 함께 이동했는데 목적지가 지오펜스 경계선 바로 밖이라고 해보자. 차량은 무엇을 할까? 보통 아무런 드라마 없이 해결된다: 차량의 내부 경로 소프트웨어가 지능적으로 우회 경로를 잡고, 차량이 경계 밖으로 밀려나게 되면 원격 팀이 개입해 방향을 잡아준다. 시스템은 단순히 '선을 넘지 않겠다'고 말하지 않는다; 합리적인 해결책을 만들어내려고 노력한다.
하지만 모든 시나리오가 이렇게 매끄럽지는 않다. 공사나 대형 사고 때문에 지오펜스 구역이 갑자기 바뀌면, 차량이 갇힐 수 있고 교통을 막을 수도 있다. 이런 실제 사례도 있었다: 애틀랜타의 막다른 골목에서 작은 혼란이 일어나, 수십 대의 Waymo 로보택시가 골목을 막는 결과로 이어졌다. 보이지 않는 벽이 튼튼히 서 있는 동안에는 모든 것이 순조롭게 돌아가지만; 벽에 금이 가는 순간 시스템이 얼마나 취약할 수 있는지 드러난다. 이것이 우리를 근본적인 질문으로 이끈다: 이 경계들은 영구적인 것인가, 일시적인 것인가?
약속과 현실 사이의 차이: '어디서나 주행'은 왜 아직 조금 멀리 있는가?
자율주행 이야기가 나오면 대부분의 사람들은 '내 차를 몇 원하는 곳 어디든 간다'는 그림을 떠올린다. 하지만 실제로 오늘날의 로보택시는 정의상 제한된 운영 영역에서 작동하는 L4 시스템이다. 지오펜스는 부족함이 아니라 안전 설계의 일부다: 시스템은 무엇을 알고 무엇을 모르는지 명확히 말하고, 아는 영역 밖에서는 위험을 감수하지 않는다. 이 관점에서 보면 Waymo의 도시별 확장은 실수가 아니라 방법론이다.
그럼에도 이런 사례들은 완전한 자율주행이 여전히 사람의 손길을 필요로 한다는 점을 상기시킨다. Waymo가 사용하는 재규어 I-Pace 차량에는 자동 문 닫힘 기능이 없다; 문이 열려 있던 차량은 그대로 멈춰 버릴 수 있다. 애틀랜타에서 회사가 DoorDash 배달 기사들에게 문을 닫도록 돈을 지불했다는 것, 그리고 로스앤젤레스에서는 일부 사용자들이 1회당 최대 24달러를 받았다는 것이 알려져 있다. 세계에서 가장 발전된 주행 시스템이 문 하나를 닫지 못하고, 해결책을 기술이 아닌 인력에서 찾는 것이다. 이 디테일이 지오펜스 논쟁의 핵심을 요약한다: 기술이 준비된 만큼, 환경도 준비되어야 한다.
2026년 6월에 소프트웨어 문제로 차량들이 고속도로의 공사 구역에 진입하게 되어 3,871대의 로보택시가 리콜된 사건도 이 그림의 일부입니다. 경계는 시스템이 언제, 어디서 자신감을 가질지 결정합니다. 경계가 잘못 그려지면 그 결과가 도로에 직접적으로 반영됩니다.
요약하면: Waymo는 왜 특정 도시에서만 운행될까요?
답은 한 문장으로 이렇습니다. Waymo는 차량의 환경을 고정밀도로 매핑했고 날씨, 조명, 도로 유형, 속도 조건을 안전하게 검증한 지역, 즉 정의된 ODD 내에서만 운행하며, 새로운 도시마다 이 영역을 처음부터 준비해야 하기 때문에 서비스는 아직 세계의 극히 일부만 커버하고 있습니다. 지오펜스는 보이지 않는 벽처럼 보이지만 그 뒤에는 의도적인 안전 철학이 있습니다. 시스템은 자신이 모르는 곳에는 모험하지 않습니다.
그렇다면 이 벽들은 사라질까요? 확장 속도를 보면 점점 그렇습니다. 11개 도시, 1,400제곱마일, 그리고 도로에서 20개 이상의 도시가 더 대기 중입니다. 매핑 방식과 Tesla 및 Wayve가 주장하는 지도 없는 비전 사이의 경쟁이 결과를 결정하는 핵심 동력으로 보입니다. 지금 당장 알아야 할 것은 단 하나입니다. 로보택시가 내 지도에 보이지 않는다고 해서 그 차가 나쁜 것이 아니라, 아직 당신 동네의 지도가 그려지지 않았을 뿐입니다. 다음은 어느 도시가 되었으면 하나요?
참고 자료
- Growing to 1,400 sq mi - Waymo 블로그
- Waymo: Where it's available, upcoming cities - 9to5Google
- Geofences: The Invisible Walls Surrounding Autonomous Cars - Apex
- 2 New Modules: Geofence and Ackermann Configuration - Polymath Robotics
- The Why and How of Making HD Maps - Mobileye
- Debate: do self-driving cars need maps? - HERE
- SAE defines six levels of driving automation - Robohub
- Tesla vs Waymo - ThinkAutonomous
- Driverless and clueless: Waymo recalls robotaxis - Washington Times
- Waymo's Robotaxis Can't Close Their Own Doors - Yahoo Autos/Autoblog