Waymoの地図が特定の都市にしかないのはなぜ?
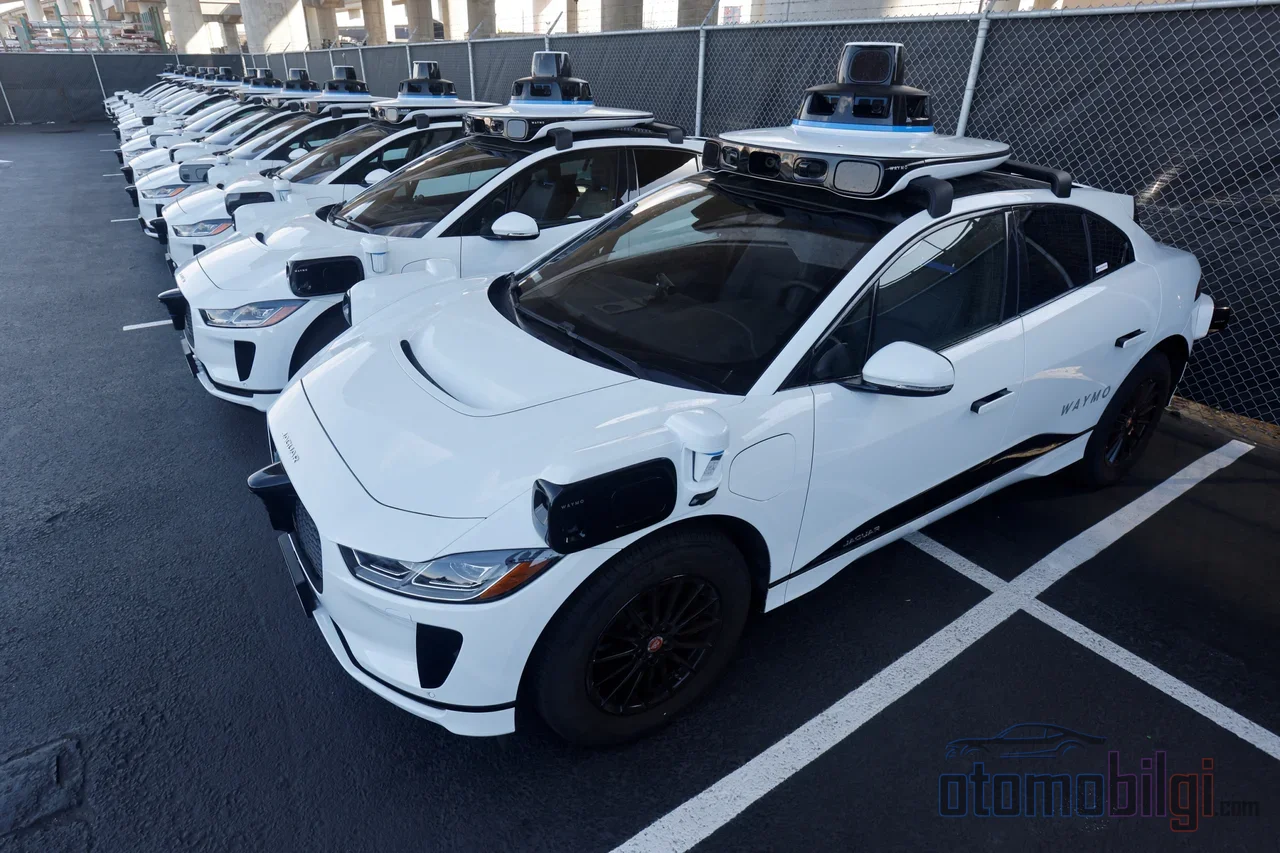
サンフランシスコでスマホのアプリを開いて、ドライバーなしのタクシーを呼ぶ. 車が家の前に来て、あなたを職場まで運んでくれる.ハンドルを握っている人は誰もいない. では、数キロ先の地図にも載っていない普通の町で同じアプリを開いたら、何が起こるのか? 何も起こらない. 車は単純に存在しないのだ. Waymoのロボタクシーは世界で最も先進的な走行システムの一つを備えているが、そのシステムはある一本の線を越えることができない. その線の名前はジオフェンス、そしてその背後にある論理の名前はODDだ. この記事では、その見えない壁の中にあなたを連れて行き、案内しよう.「どの都市にあるのか?」という問いは本当の問いではないからだ. 本当の問いはこうだ: なぜまだ制限されているのか?
ジオフェンスとは? 自動運転車の見えない壁
ジオフェンス、つまり地理的な制限は、その名の通り: 車が移動できるエリアを、GPS座標で描かれた仮想的な枠で制限することだ. まるで地図の上に見えない円を描き、車がその円の外に出られないようにするかのようだ. ロボタクシー企業にとって、これは単なる安全対策ではなく、運営の礎となるものだ. システムは、車が周囲がきちんと地図化されているエリアでのみ走行することを許可している. それ以外のすべては閉ざされている.
こう考えてみてほしい: ビデオゲームでキャラクターが解放されたエリアしか移動できないと想像してみてほしい. 地図の暗い部分はそこにあり、存在しているのに、入ることはできない. Waymoの車はまさにこのように動いている. ただし、ゲームの暗いエリアはデザイン上の選択だが、こちらは現実世界の複雑さから生まれる必然だ.
ODD、つまり運転設計領域とは: 地理だけではない、すべてが制限されている
ジオフェンスと言われて真っ先に地図を思い浮かべるだろうが、それは正しい. しかしODD - 運転設計領域(Operational Design Domain) - ははるかに広い概念だ. 自律システムが安全に動作できる条件のすべてを包含している: 天候、光の条件、道路のタイプ、速度制限... そのすべてが領域の一部だ. つまり、Waymoのジオフェンスは「この都市まで行ける」というだけのものではなく、 「この都市で、この気象条件で、この速度制限で、この道路タイプで走れる」ということだ.
そしてここで話が面白くなる. 車がこの境界線の外に押し出されたら、何が起こるのか? システムが突然止まって途方に暮れるわけではない. これは「制御された引き継ぎ」と呼ばれる: 車は状況を察知し、安全に減速して停止するか、遠隔から指示を受ける. まるでコンピューターゲームが「このエリアはまだ解放されていません」と言うのと同じで、システムはゲームを中断させずに、あなたを安全にスタート地点へ戻すのだ.
SAEの自動運転レベルを見れば、この構図がはっきり分かる. 0から5までの番号が付けられたレベルの中で、ロボタクシーはほとんどがレベル4、 つまり高度な自動運転に位置する. しかしレベル4自体が 境界の概念を持っている: 特定のエリア、地図化されたルート、許容される気象条件. 例えば、一部のL4システムは特定の速度を超えて走行しないか、大雨や雪の日はまったく走行しない. 完全な自動運転、つまりレベル5は. レベルはどこでも、どんな条件でも運行できるという意味であり、今日の路上にはその実例がまだない.
注目ポイント
- Waymoは、2026年5月にサービスエリアを11都市、1,400平方マイルに拡大すると発表した.前月比で約27%の成長だ.
- デンバー、デトロイト、ラスベガス、サンディエゴ、ワシントンDCは2026年に追加される予定の都市に含まれている.
- Waymo車両がジオフェンスの外に出されそうになると、遠隔操作で誘導され、制御された引き継ぎの後、安全な状態に移行する.
- HDマップは、 車線といった通常の地図にはない詳細情報を含み、センサーが見えない先の状況までカバーしている.
HDマップ問題: なぜすべての都市をすぐに地図化できないのか?
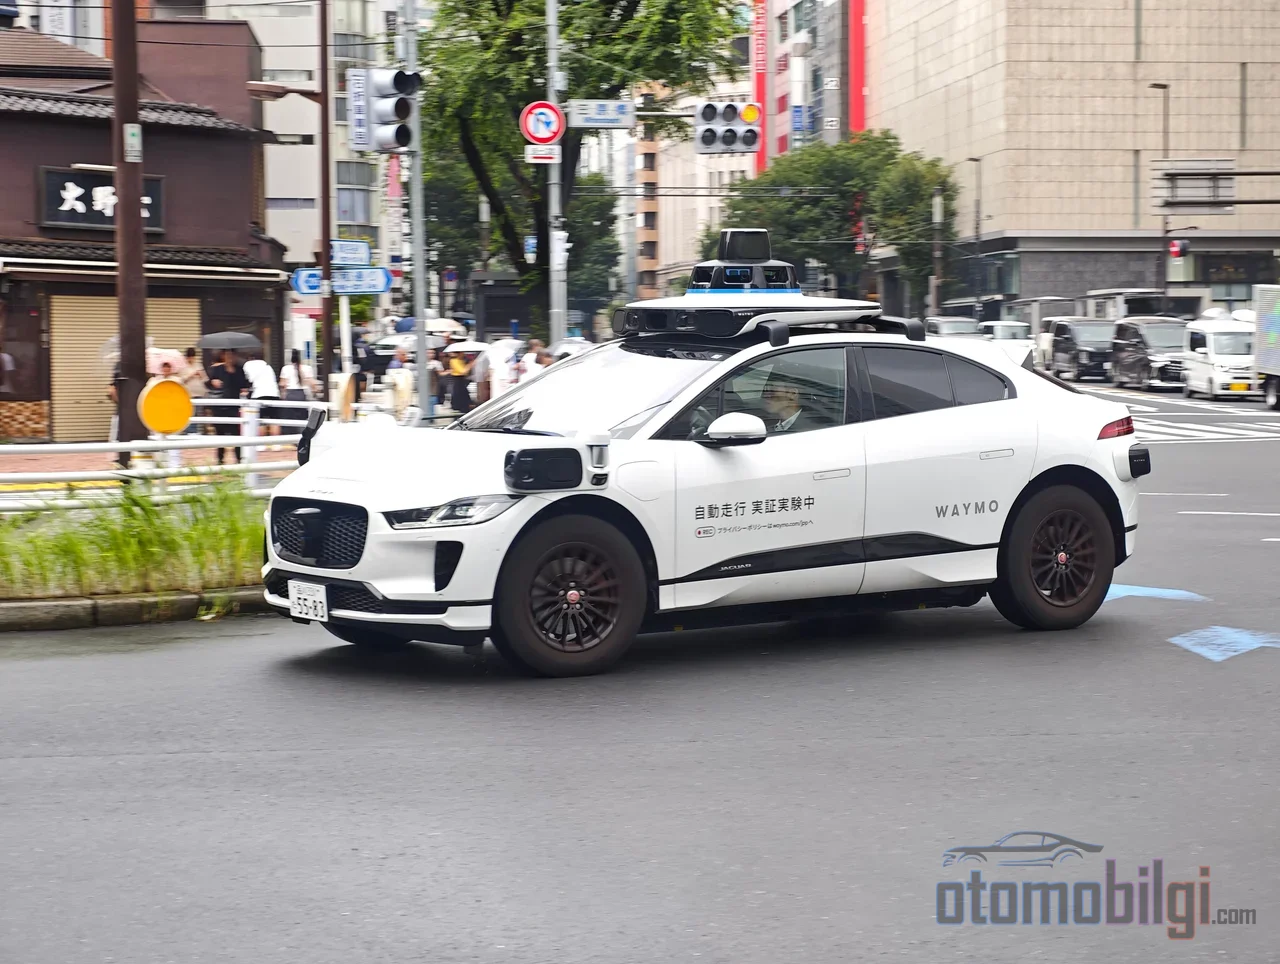
Waymoのアプローチの中心にあるのが、HD、つまり高精細マップだ. これらは、私たちがよく知るナビゲーション地図とはまったく別の世界のものだ: 車線の境界、標識、インフラの詳細など、通常の地図には存在しない、センチ単位の精度を持つ情報だ. 車両はこのマップを使って自位置を特定し、ルートを計画し、さらにはセンサーの射程を超えた情報にもアクセスできる. 悪天候でカメラ、ライダー、レーダーの性能が低下しても、HDマップが車両の記憶を最新の状態に保ち続ける.
センサーとマップは、実のところ相棒のように機能している: センサーが周囲の環境をリアルタイムにモデル化し、マップが文脈を加えて車両に「先を見通す」能力を与えるのだ. 安全性の面でも高い冗長性を実現している. 車両は、リアルタイムの認識結果とマップを絶えず照合している. 素晴らしい.では、問題は何なのか? 問題は、こうしたマップを各都市でゼロから構築するには、時間と労力がかかることだ. Waymoは新しいエリアでサービスを開始する前に、AIを訓練するためのその地域の詳細な3Dマップを作成する. つまり、新しい都市が一つ加わるたびに、その裏には数か月に及ぶ準備が隠されているのだ.
競合他社はこの点でそれぞれ異なる道を進んでいる. Zooxは、新しいエリアで運行を始める前に、人間のセーフティドライバーを同乗させた改造トヨタ・ハイランダーでその地域をマッピングする. 一方、Teslaはまったく逆の哲学を掲げている: システムを「どこでも走れる」ように設計し、詳細なHDマップへの強い依存を避けているのだ. Wayveというもう一つのプレイヤーも、新しい都市で3Dマップの訓練を必要としない、マップレス運転のアプローチを打ち出している. つまり、「なぜどこにでもないのか?」という問いの答えは、部分的に業界内の論争なのだ: マップありか、マップなしか?
Waymoはどの都市にあり、どこへ拡大するのか?
Waymoの成長は本物で、しかも速い.ただし、状況を正しく読み解く必要がある. 2026年5月、同社は米国内でサービスエリアを11都市、1,400平方マイルを超える規模に拡大すると発表した. これは、前月比で25%を超える増加を意味する. デンバー、デトロイト、ラスベガス、サンディエゴ、ワシントンDCは2026年の追加が期待されており、 同社は2026年末までに20以上の追加都市への拡大計画を明言している. 南部の州でも、マイアミ、ダラス、ヒューストン、サンアントニオ、オーランドにテストエリアがあり、フルサービスが期待されている. 2026年2月に発表されたサクラメントへの拡大やカナダ・トロントでの計画は、この話がアメリカ国外にも広がっていることを示しています.
ただし注意が必要です. 1,400平方マイルというのは大きな数字ですが、アメリカ合衆国全体の面積と比べれば、まだほんの一滴にすぎません. 都市選択の背景には、純粋に技術的な論理もあります. 運行エリアを比較的コンパクトに保ち、需要密度を高く維持し、車両の空走距離を制限する必要があるのです. そのためWaymoのサービスはすべての顧客シナリオを網羅しているわけではありません.空港への移動や需要密度の低い郊外地域といったケースは、依然として議論の余地がある分野です. つまり、地図上に地点があるからといって、そこに車が玄関まで来てくれるとは限らないのです.
エリア外に出てしまったらどうなる? ジオフェンス外で起きた実際のシナリオ
Waymoで移動していて、目的地がちょうどジオフェンスの境界線のすぐ外側だったとしましょう. 車はどうするのでしょうか? 通常、面倒なことは何も起こりません. 車両の内部ナビゲーションソフトウェアが賢くルーティングを行い、万が一車が境界外に出されそうになった場合には、遠隔のチームが介入して指示を出します. システムは単に「線を越えない」と言っているのではなく、 合理的な解決策を見出そうとしているのです.
ただし、すべてのシナリオがこれほどスムーズというわけではありません. ジオフェンスエリアが工事や大規模な事故で急に変化すると、車が立ち往生し、交通を妨げることがあります. 実際にそうした例さえ起きています. アトランタの袋小路で小さな混乱が発生し、数十台のWaymoのロボタクシーが道路を塞ぐ事態となりました. 見えない壁がしっかり機能している間はすべてが順調に動いていますが、 壁にひびが入ったとき、システムがどれほど脆弱になりうるかが露呈するのです. これで本来の疑問に行き着きます. この境界は恒久的なものか、それとも一時的なものなのか?
期待と現実の違い: 「どこでも運転」が少し先である理由
自動運転の話になると、多くの人が「自分の車に乗って好きな場所に行ける」というイメージを思い浮かべます. しかし実際には、今日のロボタクシーは定義上、限定された運行エリアで稼働するL4システムです. ジオフェンスは欠陥ではなく、安全設計の一部です. システムは自分が何を把握し、何を把握していないかを明確に伝え、把握している範囲の外でリスクを取らないのです. その観点で見れば、Waymoが都市ごとに拡大しているのは過ちではなく、方法論なのです.
それでもなお、こうした動きは、完全な自動運転には依然として人間の関与が必要であることを思い出させます. Waymoが使用しているJaguar I-Pace車両には自動ドア施錠機能がなく、 ドアを開けたままにされた車は立ち往生してしまうことがあります. アトランタでは同社がDoorDashの配達員にドアを閉めるよう報酬を支払っていたこと、ロサンゼルスでは一部のユーザーが1回あたり最大24ドルを受け取っていたことが知られています. 世界で最も先進的な運転システムがドアを閉められず、その解決策を技術ではなく人間の労働力に求めているのです. このディテールは、ジオフェンス論争の核心を物語っています. 技術が準備できているのと同じだけ、環境も準備できていなければならないのです.
2026年6月に、車両が高速道路の工事区域に進入する原因となったソフトウェアの問題により3,871台のロボタクシーがリコールされた件も、この状況の一部だ. ODDの境界線は、システムがいつどこで自信を持って動くかを決める. 境界線が間違って引かれれば、その結果は直接道路に反映される.
要約すると: Waymoがなぜ特定の都市でしか運行していないのか?
答えは一言でこうだ: Waymoは、車両の周囲環境を高精度にマッピングし、天候、光、道路タイプ、速度条件を安全に管理できる地域、つまり定義されたODDの中でのみ運行しており、新しい都市ごとにこの領域をゼロから整備する必要があるため、サービスはまだ世界のほんの一部しかカバーしていない. ジオフェンスは見えない壁のように見えるが、その裏には意図的な安全哲学がある: システムは、知らない場所には敢えて踏み込まない.
では、この壁はいずれ消えていくのだろうか? 拡大のスピードを見る限り、徐々にイエスだ: 11都市、1,400平方マイル、さらに20以上の都市が準備中. マップベースのアプローチと、TeslaやWayveが主張するマップなしのビジョンの競争が、結果を左右する主な要因のように見える. 今のところ知っておくべきことはただ一つ: ロボタクシーが自分のマップに表示されていなくても、その車がダメなわけではない.まだあなたの街のマップが作られていないだけだ. 次はどの都市だと思う?
出典
- 1,400平方マイルへの拡大 - Waymoブログ
- Waymo:提供地域と今後の都市 - 9to5Google
- ジオフェンス:自動運転車を取り囲む見えない壁 - Apex
- 2つの新モジュール:ジオフェンスとアッカーマン設定 - Polymath Robotics
- HDマップ作成の理由と方法 - Mobileye
- 議論:自動運転車にマップは必要か? - HERE
- SAEが運転自動化の6つのレベルを定義 - Robohub
- Tesla vs Waymo - ThinkAutonomous
- 無運転で無自覚:Waymoがロボタクシーをリコール - Washington Times
- Waymoのロボタクシーは自分でドアを閉められない - Yahoo Autos/Autoblog