自律走行車はなぜ雪や雨の中で「目が見えなく」なるのか?
このページを共有する
自動運転車は雪、霧、豪雨の中で「目が見えなくなる」ことがあります.LiDAR、レーダー、カメラセンサーはこれらの条件下で検知性能を大幅に失い、AIはどのデータを信頼すべきか判断できなくなるからです.そのため、ロボタクシー企業はサービスを停止し、メーカーもシステムを切り離しています.では、「あらゆる条件で運転可能」という約束は、なぜ今もただの約束のままなのでしょうか.一緒に見ていきましょう.
注目ポイント
- 大雨や雪の中でのLiDARの検知性能 50%以上 低下する可能性があります.
- 霧は、LiDARの物体分類を 最大13.43%まで 乱すことがあります.
- メルセデス Drive Pilot (レベル3)は、雪、雨、夜間の条件では動作できません.
- Waymoは2026年5月、激しい雨の後、アトランタとテキサスでの無人サービスを停止しました.
- 米国の人口の約 70% は降雪地域に住んでいます.
正直に言いましょう: 自動運転車は晴れたカリフォルニアの一日では驚くほどうまく機能します.でも、窓の外を見て雪が降っているのをごらんなさい.その瞬間、状況は一変します.「あらゆる条件で運転できる」と自称する車も、最初の本格的な冬の嵐で、サービスを停止するか、「ハンドルを代わってくれ」と言ってきます.なぜか? 自動運転車が世界を見るための3つの主要センサー(カメラ、LiDAR、レーダー)すべてが、悪天候では苦労するからです.この記事では、どのセンサーが具体的になぜ苦労するのか、ロボタクシーが雨の中でなぜ止まるのか、そしてこの約束がなぜ今も私たちを待ち続けているのかを見ていきます.
自動運転のレベル: レベル5はなぜまだ遠いのか?
まず基本を簡単に: SAE J3016規格は、運転自動化を レベル0(自動化なし)から レベル5(あらゆる条件下でシステムが運転に完全に責任を持つレベル)までの6段階で定義しています.レベル2、つまり今日道路上で見られるほとんどの「半自動運転」システムの位置づけは、実は単なるアシストです: アクセル、ブレーキ、ハンドルを担当できますが、道路から目を離すことはできません.レベル3になると、一定の条件下で責任がシステムに移ります - 「一定の条件下で」という点に注目してください.この点は後で戻ってきます.
レベル5は、この全体像の中で輝く聖杯です.つまり、雪が降ろうが、霧が立ち込めようが、夜になろうが、一切関係なく、車はどこでもどのような条件下でも運転します.問題はこうです: 2026年でさえ、このレベルはまだ地平線の遥か遠くにあります.そして最大の障害は、エンジンの出力でもソフトウェアの速度でもありません.まさにこの記事のテーマであるものです: 悪天候で見えないという問題です.
カメラ: 太陽が眩しければ、雪が降れば視界が失われる
人間の目に最も近いセンサーはカメラですが、まさにそのため、人間の目の弱点をすべて受け継いでもいます.霧が立ち込めたとき、雪が降ったとき、太陽が真正面から照らしたとき、あなたも道の先が見えなくなるでしょう? カメラも同じことをします: 視距離が縮まり、コントラストが低下します.低照度や直射日光の下では、本当に苦労します.
興味深いのは、メーカーがこれを隠すことが不可能だという点です.テスラの公式オーナーマニュアルには明確にこう書かれています:薄暗い光、雨、雪、直射日光、霧などの視認性の低い条件は、システムのパフォーマンスを大幅に低下させる可能性があります.さらに、汚れたカメラや、色あせてカメラが読み取りにくい車線の白線も加わりましょう.冬には白線そのものが雪の下に消えてしまうことを考えれば、カメラにとってこの状況はまったく心許ないものです.
LiDAR:雪片がレーザーにとっての偽の障害物に変わる
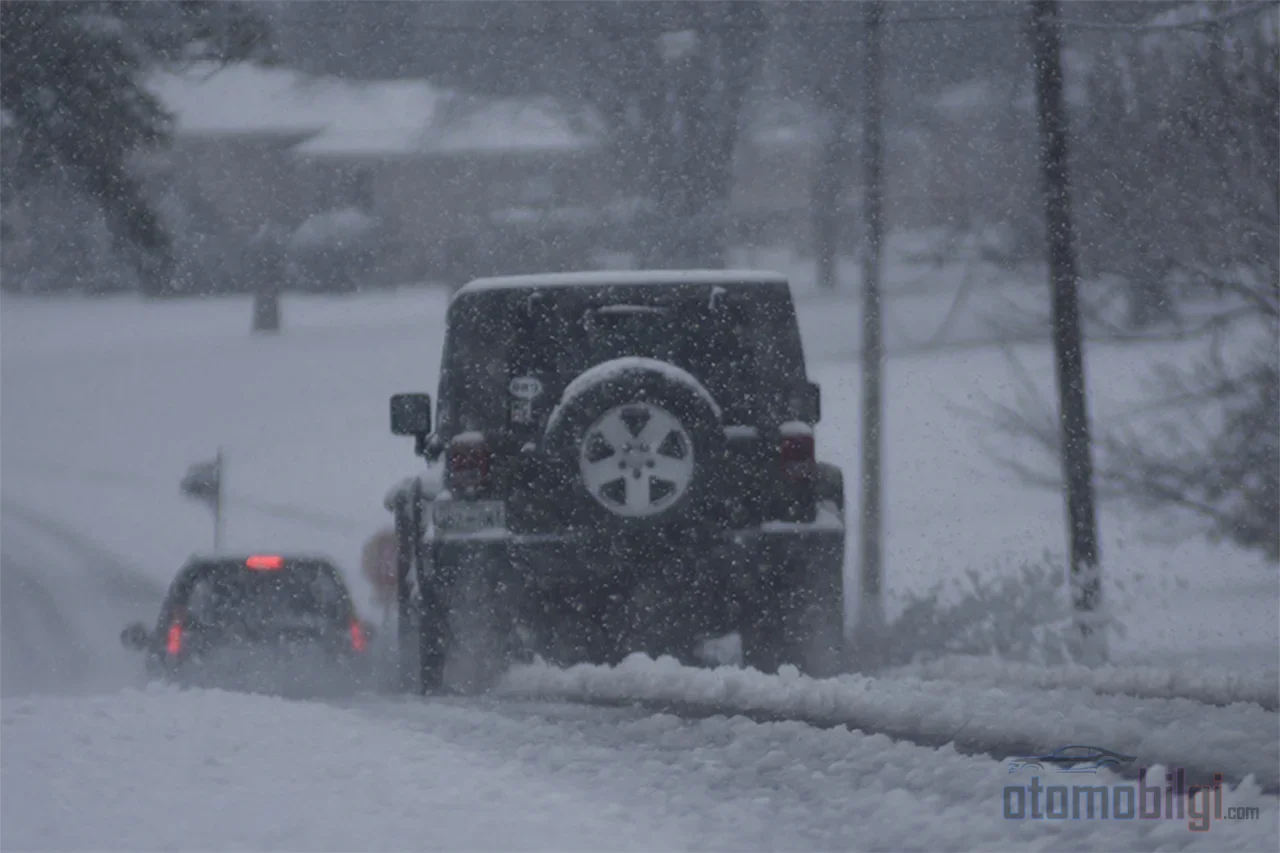
ではLiDARは何をしているのか?簡単に説明しましょう:LiDARは、周囲にレーザー光を放ち、物体に反射して戻ってくるのを待ち、車両の周囲に3次元のポイントクラウドを描くセンサーです.晴れた日には素晴らしい働きをします.しかし雪が降り始めると、空から降る何百万もの雪片がレーザー光の進路に入り込み、それぞれが小さな反射体に変わります.LiDARはこれらの粒を、道路上に散らばった影として認識したり、存在しない物体を生成したりします.さらに、信号の散乱、吸収、低品質なデータといった問題もおまけにつきます.交通の中で前方を塞ぐ幽霊のような障害物を想像してみてください - これがLiDARの悪夢です.
数字もこれを裏付けています:複数の研究によると、大雨や大雪の際にLiDARのパフォーマンスが 25%から50%以上 に及ぶ幅で低下することが示されています.霧は物体の分類を 最大13.43%まで 乱すことがあります.割合に差がある理由はシンプルです:各研究が異なる条件、異なるセンサー、異なる測定方法を使用しているからです.しかし共通の結論はひとつで明確です:悪天候はLiDARのスーパーパワーを大きく削ぎ落とします.また、雨はLiDARよりもカメラに大きく影響するため、2つのセンサーの弱点が同時に引き起こされる可能性があります - これこそがセンサーフュージョンの本当の脆弱点であり、後ほど触れます.
レーダー:悪天候の隠れたヒーロー、しかし単独では不十分
さて、テーブルの最も落ち着いた、最も目立たないヒーローを紹介しましょう:レーダーです.レーダーは電波で動作し、長い波長のおかげで、小さな水滴の影響を可視光やレーザーパルスに比べてはるかに受けません.つまり、霧の中でも、暗闇でも、カメラを完全に失明させるような条件でも、距離と接近速度を確実に測定し続けることができます.ミリ波レーダーは悪天候や反射率の低い表面でも正常に動作できます.完璧に聞こえますよね?
問題はこうです:レーダーは優秀な探偵ではなく、むしろ自分の影におびえる人のようなものです.物体がそこにあることと、どれほど速く接近しているかは伝えられますが、その物体がビニール袋なのか、子供用の乗り物なのか、それとも別の車両なのかは判別できません.つまり、レーダーの解像度と分類能力は低いのです.そのため、レーダー単独ではどのレベルの自動運転にも不十分であり - それは3つ組を生き延びさせる最後の信頼できる情報源でしかありません.
| センサー | 得意とする場面 | 悪天候時の弱点 |
|---|---|---|
| カメラ | ディテールと色の認識、標識/車線の読み取り | 霧、雪、太陽の反射光、低照度時に視距離とコントラストが低下する |
| LiDAR | 高精度3次元距離マップ | 豪雨や雪で25〜50%以上の性能低下、雪片による誤信号 |
| レーダー | 霧や暗闇での距離+速度測定 | 物体を検知できるが正確な分類はできず、解像度が低い |
センサーフュージョンとAI:3つの目が同時に開いたら何が起きる?
ここでこんなアイデアが浮かんだかもしれない:「どのセンサーにもそれぞれ異なる弱点があるなら、3つを組み合わせれば弱点が互いに補い合うのでは?」そう、これがセンサーフュージョンであり、実際に自動運転車の基盤を形成している.カメラが目潰しになればLiDARが作動し、LiDARが雪のせいで誤作動すればレーダーが距離を把握する.紙の上では完璧なチームプレーだ.
しかし、ここには微妙だが重要なハードルがある.フュージョンを制御するAIモデルの多くは、昼間や晴天時の映像で訓練されているのだ.つまりAIは、吹雪の真っ只中で3つのセンサーから互いに矛盾するデータを受け取った際、どれを信頼すべきか判断できなくなることがある.霧や雨の際、カメラが「壁がある」と言う一方でレーダーは「壁はない」と言うことがあり、モデルはどちらを聞くべきか混乱する.雪は知覚アルゴリズムに一種の信頼の揺らぎをもたらす:車は接近する物体を見逃すか、存在しない物体を「ハルシネーション(幻覚)」として認識してしまう.どちらも道路上では悲惨な結果に直結しかねない.
ロボタクシーはなぜ雨の中で停止するのか? WaymoとCruiseの事例
理論はこのくらいにして、実際の現場を見てみよう.2026年5月、Waymoは自社車両の1台が豪雨の中で冠水した道路にはまり込んだ後、アトランタとテキサスでのドライバーなしサービスを一時停止した.同社が車両の浸水区域への進入を防ごうとしていることも知られている.つまり、世界最大級のロボタクシー事業者の1社が、悪天候への対応ができずにシステムを停止するボタンを押したのだ.さらにWaymoは、安全性とソフトウェアへの懸念から、米国内の高速道路ロボタクシー路線も一時停止している.一方、同社は2025年11月にサンフランシスコからU.S. 101経由でサンノゼ空港までの45マイル(72km)の高速道路ルート運行を開始したばかりだった.
Waymoは守勢に回っているだけではない:2026年にラスベガス、サンディエゴ、デトロイトへの拡大を計画しており、冬季条件に備えるためボストンとニューヨークでテストを行っている.つまり同社は冬の過酷さを認識し、それへの備えを進めているのだ.Cruise側も状況は似ていた:同社は豪雨時の乗客輸送を行わず、小雨の時のみサービスを提供し、雨が強まると車両が自動でガレージに戻れると説明していた.2023年3月、嵐の後、Cruiseのロボタクシーがサンフランシスコで道路を塞いだ.2023年10月の事件を受けて同社は950台のドライバーなし車両をリコールし、運行を停止.カリフォルニア州DMVはドライバーなし運行の許可を停止し、連邦捜査が始まった.要するに、ロボタクシー業界は悪天候を前に「判断して待機」モードで動いているのだ.
Tesla FSDとMercedes Drive Pilot:マニュアルの中の黙示的な白状
ロボタクシーは屋外で運行しているが、では自分の車に搭載されたシステムの状況はどうなのか? Teslaの Full Self-Driving(Supervised) システムの公式ガイドでは、視界不良(雨、雪、直射日光、霧)がパフォーマンスを大幅に低下させる可能性があることを明示しています.つまり、Tesla自身もマニュアルで、このシステムがあらゆる条件下で動作するとは言っていないのです.ユーザーレポートを見ると、状況はもう少し現実的です.小雨の際に「FSDは悪天候により性能が低下している可能性があります」という警告が表示されること、凍結した路面ではシステムが速度制限を行わないものの、タイヤが滑った瞬間に即座に解除されることが報告されています.もちろんこれらはユーザー体験であって公式の声明ではありませんが、マニュアルの警告とは十分に一致しています.
Mercedesについては、状況はさらに明確です: Drive Pilot システムはSAEレベル3の認証を持っていますが、雪、雨、または夜間の条件下では動作できません.つまり、Mercedesは責任をシステムに委譲する瞬間から(レベル3では法的責任はメーカー側にある)、気象条件を厳格なフィルターにかけ、疑わしいあらゆる状況で制御をドライバーに返すのです.さらにMercedesはシミュレーションにより、雨や雪といった変動要素を数十万マイルのテスト走行に変換しています.つまり、悪天候をテクノロジーで解決する取り組みは続きますが、まだ解決策にはなっていません.
「あらゆる条件での運転」という約束がまだ実現できないのはなぜか?
核心の問いはまさにここにあります.約束はとても美しいです.冬、霧の中、嵐の中でも車がどこへでも連れて行ってくれる.しかし技術的な現実はこうです.この約束に対して、3種類のセンサーはいずれもそれぞれの弱点を抱えており、AIがそれらを安全に融合させる作業はまだ完了していません.安全性の面でも状況は依然として議論の余地があります.自動運転車の安全性の優位性は現時点ではむしろ希望的・志向的な立場にあり、実証されてはいません.初期のデータは、ドライバーなしの車両が重大な事故を減らせる可能性を示していますが、専門家は、より広く普及する前にさらに多くのデータが必要だとしています.もう一つ実用的な意見もあります.テクノロジーがより危険で少ないと証明されたとしても、交通安全を改善するにはるかに優れた方法が既に存在するというものです.
数字で考えてみましょう.アメリカの人口の約70%は降雪地域に住んでいます.つまり、雪という問題を解決しない限り、自動運転車は世界の大部分にとって実質的に無関係なままです.この問題がどれほど重要かがわかります.楽観的な側面も空白ではありません.センサーフュージョンが次世代の車両をあらゆる気象条件で動作させられるようになるかもしれないと主張する人もおり、Waymoは冬季テストによってライダーへの批判に備えています.しかし今日、2026年のこの時点で見れば、真実はこうです.「あらゆる条件での運転」はまだ製品ではなく、目標にすぎません.あなたにも質問を残しておきましょう.冬用タイヤを期限通りに履かないドライバーとして、雪の中で方向を見失うライダーをどれだけ信用できますか?
結局のところ、自動運転車が悪天候で視界を失うのは失敗でも後退でもなく、この技術が今日どこにいるかを示す正直なスナップショットです.レーダーは悪天候でも生き残り、ライダーとカメラは苦戦し、人工知能はそれらを安全に統合することを学んでおり、ロボタクシー企業もそれを認めてシステムをそれに応じて制限しています.真のオールコンディション車両は、嵐の中でもこの三者を正しく読み取れる人工知能とともにやってくるでしょう.その日まで、大雪の中で届く「サービスが一時停止されました」の通知は、失敗というよりも安全上の決定の証です.そして私に言わせれば、決してできないことを約束するシステムに乗るより、正直さのほうがはるかにましです.
参考文献
- SAE Levels of Driving Automation Refined
- Levels of Automation (NHTSA)
- SAE Updates Autonomous Driving Level Definitions (LiDAR News)
- Empirical Analysis of Autonomous Vehicle's LiDAR Detection (MDPI Sensors)
- Impact of the Different Weather Conditions on Lidar Performance (ResearchGate)
- A Review of Research on Vehicle Detection in Adverse Weather (ScienceDirect)
- Object Detection in Degraded LiDAR Signals by Synthetic Snowfall Noise (SPIE)
- How Do Self-Driving Car Sensors Work in Snow? (Ansys)
- Lidar vs. Camera: Driving in the Rain (Ouster)
- 3D Radar vs Camera vs LiDAR for All-Weather ADAS (ZLY Radar)
- Radar vs LiDAR vs Cameras: Know Your Sensors (Averno)
- 6 Ways Sensor Fusion Fails in Self-Driving Cars (UDHY)
- In Rain and Darkness, How Should Self-Driving Cars Trust Their Sensors? (AsiaResearchNews)
- Waymo Pauses Driverless Car Service in Atlanta and Texas (AP via CityNews)
- Waymo Is Hitting the Highway (AP via CBS17)
- Waymo Speeds Up Safety, Software Updates Ahead of 2026 Expansion (Dealership Guy)
- Cruise Robotaxis Blocked a Road in San Francisco After Storm (CNBC)
- How Cruise Vehicles Return to the Garage Autonomously in Heavy Rain (Kevin Chen)
- Cruise Recalls Driverless Robotaxis After Halting Operations (Smart Cities Dive)
- Full Self-Driving (Supervised) Limitations – Tesla Model 3 Owner's Manual
- Self-Driving Limitations and Warnings – Tesla Model Y Owner's Manual
- Tesla FSD Beta vs Mercedes-Benz DrivePilot Comparison (Teslarati)
- Driving (Mostly) Hands-Free In a 2026 Mercedes-Benz CLA (MotorTrend)
- 自動運転車の進化する安全性と政策上の課題 (Brookings)
- 自動運転車に関する安全データ (Johns Hopkins)
- 自動運転車は人間のドライバーより安全か? (Oregon州議会での証言)
- センサーフュージョンと次世代の自動運転車 (Richard van Hooijdonk)