خودروهای خودران چرا در برف و باران کور میشوند؟
این صفحه را به اشتراک بگذارید
خودروهای خودران در برف، مه و باران شدید کور میشوند، زیرا سنسورهای لیدار، رادار و دوربین در این شرایط عملکرد تشخیص خود را بهطور جدی از دست میدهند و هوش مصنوعی نمیداند به کدام داده اعتماد کند. به همین دلیل شرکتهای رباتاکسی خدمات خود را متوقف میکنند و خودروسازان هم سیستمها را از مدار خارج میکنند. پس چرا وعده «رانندگی در هر شرایطی» هنوز فقط یک وعده باقی مانده است؟ بیا با هم نگاهی بیندازیم.
نکات برجسته
- عملکرد تشخیص لیدار در باران سنگین یا برف بیش از 50 درصد میتواند افت کند.
- مه، طبقهبندی اشیاء توسط لیدار را تا 13.43 درصد مختل میکند.
- مرسدس Drive Pilot در شرایط برف، باران و شب کار نمیکند (سطح 3).
- Waymo در مه 2026 پس از باران شدید، سرویس بدون راننده خود در آتلانتا و تگزاس را متوقف کرد.
- تقریباً 70 درصد از جمعیت آمریکا در مناطق برفی زندگی میکنند.
رک بگویم: خودروهای خودران در یک روز آفتابی کالیفرنیا فوقالعاده خوب کار میکنند. اما از پنجره بیرون را نگاه کن و ببین که برف میبارد. دقیقاً همان لحظه است که ماجرا یکباره تغییر میکند. خودروهایی که خود را قادر به «رانندگی در هر شرایطی» معرفی میکنند، در نخستین طوفان جدی زمستانی یا سرویس را متوقف میکنند یا به تو میگویند «فرمان را خودت بگیر». چرا؟ چون هر سه سنسور اصلی (دوربین، لیدار و رادار) که امکان دیدن دنیا را برای خودروی خودران فراهم میکنند، در هوای بد دچار مشکل میشوند. در این مقاله دقیقاً بررسی میکنیم که کدام سنسور چرا با مشکل مواجه میشود، چرا رباتاکسیها در باران متوقف میشوند و چرا این وعده هنوز منتظر ما نمانده است.
سطوح رانندگی خودران: چرا سطح 5 هنوز دور است؟
اول یک مرور سریع: استاندارد SAE J3016 اتوماسیون رانندگی را در شش پله از سطح 0 بدون هیچ اتوماسیونی تا سطح 5 (سطحی که سیستم بهطور کامل مسئول فرماندهی در تمام شرایط است) تعریف میکند. سطح 2، یعنی جایگاه بیشتر سیستمهای «نیمهخودران» که امروز در جادهها میبینیم، در واقع فقط یک دستیار است: میتواند گاز، ترمز و فرمان را بر عهده بگیرد، اما نمیتوانی چشمت را از جاده برداری. در سطح 3 مسئولیت در شرایط مشخصی به سیستم منتقل میشود - به واژه «شرایط» دقت کن، کمی بعد به آن برمیگردیم.
سطح 5، جام مقدسی است که در تمام این تصویر میدرخشد. یعنی مهم نیست برف میبارد، مه فرو مینشیند یا شب میشود - خودرو همهجا و در هر شرایطی رانندگی میکند. مشکل اینجاست: حتی در سال 2026 این سطح هنوز نقطهای بسیار دور در افق است. و بزرگترین مانع، قدرت موتور یا سرعت نرمافزار نیست؛ دقیقاً همان چیزی است که موضوع این مقاله است: مشکل دیدن در هوای بد.
دوربین: اگر آفتاب بتابد یا برف ببارد، دید از دست میرود
نزدیکترین سنسور به چشم انسان دوربین است، اما دقیقاً به همین دلیل تمام نقاط ضعف چشم انسان را هم به ارث برده است. وقتی مه فرو مینشیند، برف میبارد یا آفتاب دقیقاً از روبهرو میتابد، تو هم نمیتوانی انتهای جاده را ببینی، درست است؟ دوربین هم همین کار را میکند: فاصله دید کوتاه میشود و کنتراست پایین میآید. در نور کم و نور مستقیم آفتاب هم واقعاً دچار مشکل میشود.
نکته جالب ماجرا این است که تولیدکنندگان نمیتوانند این را پنهان کنند. راهنماهای رسمی Tesla صراحتاً مینویسند: شرایط دید کم مانند نور کم، باران، برف، تابش مستقیم خورشید و مه میتواند عملکرد سیستم را به طور جدی کاهش دهد. بیایید دوربینهای کثیف و خطوط رنگشدهای را هم که به دلیل محو بودن برای دوربین به سختی خوانده میشوند به آن اضافه کنیم. اگر در نظر بگیریم که در زمستان حتی خطوط سفید هم زیر برف گم میشوند، این تصویر برای دوربین اصلاً دلچسب نیست.
Lidar: دانههای برف به موانع جعلی برای لیزر تبدیل میشوند
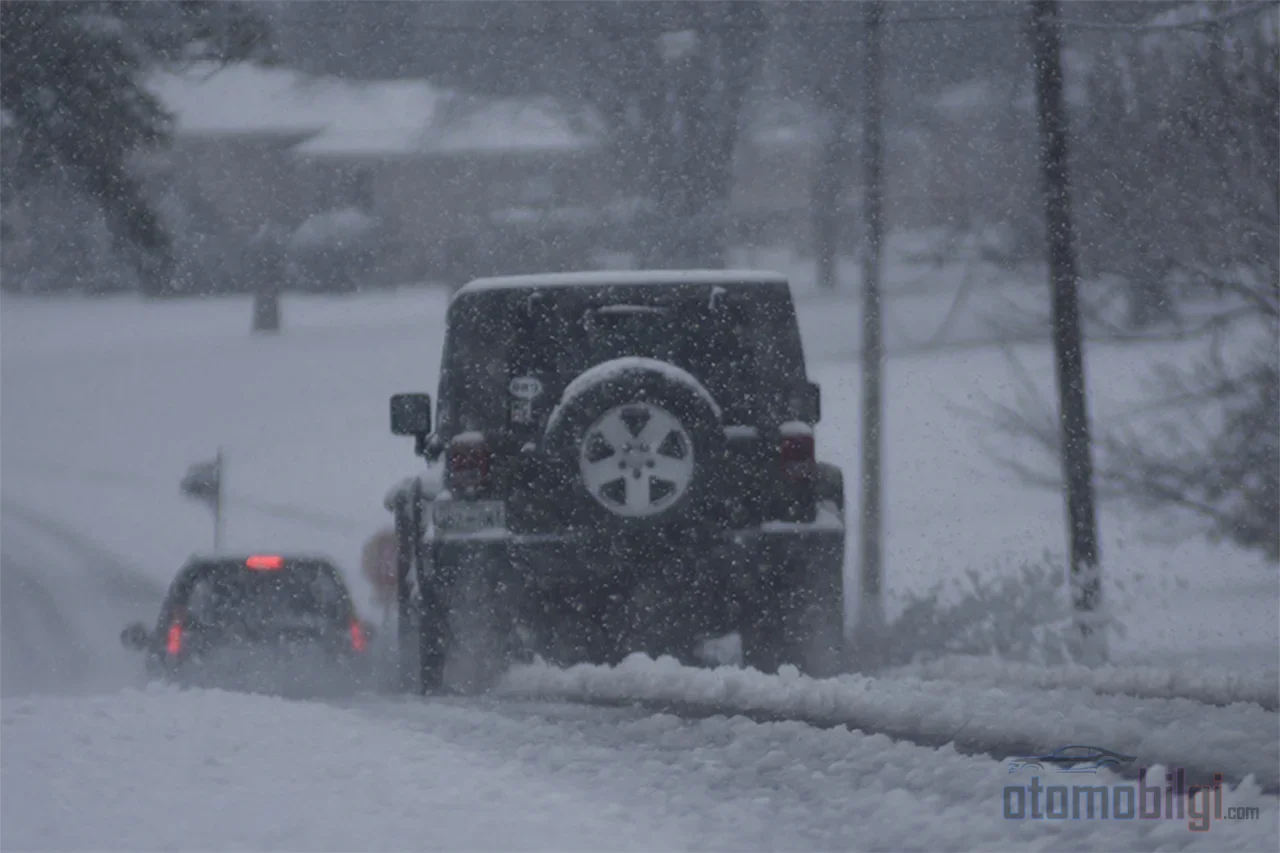
خب lidar چه کار میکند؟ بگذارید کوتاه توضیح دهم: lidar سنسوری است که پرتوهای لیزر را به اطراف میپاشد و منتظر میماند تا از اجسام بازتابیده و برگردند و یک ابر نقطه سهبعدی در اطراف خودرو ترسیم میکند. در هوای آفتابی عالی است. اما وقتی برف شروع به باریدن میکند، میلیونها دانه برف از آسمان در مسیر پرتو لیزر قرار میگیرند و هر کدام به یک بازتابنده کوچک تبدیل میشوند. lidar این دانهها را یا به شکل ناحیههای سایهای پراکنده در طول مسیر میبیند یا اجسامی تولید میکند که اصلاً وجود ندارند. مشکلاتی مانند پراکندگی سیگنال، جذب و دادههای بیکیفیت هم اضافه بر آن است. تصور کن یک مانع سرگردان در ترافیک جلوی راهت را میگیرد - کابوس lidar همین است.
اعداد هم این را تأیید میکنند: پژوهشهای مختلف نشان میدهند که عملکرد lidar در باران شدید یا برف به میزانی از 25% تا بیش از 50% افت میکند. مه نیز میتواند طبقهبندی اجسام را تا حدود 13.43% مختل کند. دلیل تفاوت میان این درصدها ساده است: هر مطالعه از شرایط، سنسورها و روشهای اندازهگیری متفاوتی استفاده میکند. اما نتیجه مشترک یکی و روشن است: هوای بد قدرت اصلی lidar را به طور جدی میتراشد. از آنجا که باران همچنین دوربینها را بیشتر از lidar تحت تأثیر قرار میدهد، ضعفهای هر دو سنسور میتوانند همزمان فعال شوند - و این همان نقطه شکنندگی اصلی ادغام سنسورهاست، کمی بعد به آن خواهیم رسید.
رادار: قهرمان پنهان هوای بد، اما به تنهایی کافی نیست
حالا آرامترین و پنهانترین قهرمان میز: رادار. رادار با امواج رادیویی کار میکند و به لطف طول موج بلند، در مقایسه با نور مرئی یا پالسهای لیزر، بسیار کمتر از قطرات کوچک آب تأثیر میپذیرد. یعنی در مه، در تاریکی و حتی در شرایطی که دوربین را کاملاً کور میکند، به سنجش فاصله و سرعت نزدیکشدن به طور قابل اعتماد ادامه میدهد. رادار موج میلیمتری حتی در هوای بد و سطوح با بازتابندگی کم نیز میتواند به طور عادی کار کند. عالی به نظر میرسد، نه؟
مشکل این است: رادار یک کارآگاه حرفهای نیست، بلکه بیشتر شبیه کسی است که از سایه خودش میترسد. میتواند بگوید جسمی آنجا هست و چقدر سریع نزدیک میشود، اما نمیداند آن جسم یک کیسه پلاستیکی است، یک کالسکه بچه یا وسیله نقلیه دیگری. یعنی وضوح و توانایی طبقهبندی رادار پایین است. به همین دلیل رادار به تنهایی برای هیچ سطحی از خودران بودن کافی نیست - تنها آخرین منبع اطمینانبخشی است که این سهگانه را زنده نگه میدارد.
| سنسور | نقطه قوت | ضعف در هوای بد |
|---|---|---|
| دوربین | درک جزئیات و رنگ، خواندن علائم و خطوط | در مه، برف، انعکاس نور خورشید و نور کم، برد دید و کنتراست کاهش مییابد |
| Lidar | نقشه سهبعدی دقیق فاصله | افت عملکرد 25 تا 50 درصد و بیشتر در باران سنگین و برف، سیگنالهای کاذب ناشی از دانههای برف |
| رادار | اندازهگیری فاصله و سرعت در مه و تاریکی | اجسام را تشخیص میدهد اما نمیتواند درست طبقهبندی کند، وضوح پایین |
فیوژن حسگر و هوش مصنوعی: وقتی هر سه چشم با هم باز میشوند چه اتفاقی میافتد؟
حالا شاید این ایده به ذهنتان رسیده باشد: «چون هر حسگر ضعف متفاوتی دارد، اگر سهتایشان را ترکیب کنند، ضعفها یکدیگر را جبران میکنند!» بله، نام این ایده فیوژن حسگر است و واقعاً پایه و اساس خودروهای خودران را میسازد. وقتی دوربین کور میشود، لیدار وارد عمل میشود و اگر لیدار به خاطر برف دچار اختلال شود، رادار فاصله را حفظ میکند. روی کاغذ، یک بازی تیمی عالی.
اما اینجا آستانهای ظریف اما مهم وجود دارد: مدلهای هوش مصنوعی که فیوژن را مدیریت میکنند، اغلب با تصاویر روز و هوای باز آموزش دیدهاند. یعنی هوش مصنوعی وقتی در میانه طوفان برف با دادههای متناقض سه حسگر مواجه میشود، ممکن است نداند به کدام یک اعتماد کند. در لحظه مه یا باران، دوربین ممکن است بگوید «دیوار وجود دارد» در حالی که رادار بگوید «دیواری نیست» - و مدل گیج میشود کدام طرف را بشنود. برف نوعی جابهجایی اعتماد در الگوریتم ادراک ایجاد میکند: یا خودرو جسم نزدیکشونده را نمیبیند، یا از جسمی که اصلاً وجود ندارد «توهم» میبیند. هر دو در جاده بسیار نزدیک به تعریف فاجعه هستند.
چرا رباتتکسیها در باران متوقف میشوند؟ نمونههای Waymo و Cruise
بحث نظری کافی است، بیایید سر صحنه برویم. در ماه مه 2026، Waymo پس از اینکه یکی از خودروهایش در باران شدید در آبگرفتگی گرفتار شد، سرویسهای بدون راننده خود در آتلانتا و تگزاس را معلق کرد. همچنین معلوم شده که شرکت تلاش میکند جلوی ورود خودروهایش به مناطق سیلابی را بگیرد. یعنی یکی از بزرگترین اپراتورهای رباتکسی جهان، وقتی نتوانست در برابر شرایط جوی اقدامی کند، دکمه را فشار داد و سیستم را متوقف کرد. علاوه بر این، Waymo به دلیل نگرانیهای ایمنی و نرمافزاری، مسیرهای رباتکسی بزرگراهی در آمریکا را هم متوقف کرده است - در حالی که در نوامبر 2025 سفر بزرگراهی 45 مایلی (72 کیلومتر) از سانفرانسیسکو через بزرگراه U.S. 101 به فرودگاه سنخوزه را آغاز کرده بود.
Waymo فقط در حالت دفاعی هم نیست: برای سال 2026 برنامه گسترش به لاسوگاس، سندیگو و دیترویت را دارد و برای آمادهسازی در شرایط زمستانی در بوستون و نیویورک آزمایش میکند. یعنی شرکت از سختی زمستان آگاه است و برای آن آماده میشود. وضعیت در سمت Cruise نیز مشابه بود: شرکت در باران سنگین مسافر جابهجا نمیکند، فقط در باران سبک سرویس میدهد و میگفت وقتی باران شدت میگیرد، خودرو میتواند بهصورت خودران به گاراج بازگردد. در مارس 2023 پس از یک طوفان، رباتتکسیهای Cruise یک خیابان را در سانفرانسیسکو مسدود کردند. پس از حادثه اکتبر 2023، شرکت 950 خودروی بدون راننده خود را فراخواند و عملیاتش را متوقف کرد؛ اداره وسایل نقلیه کالیفرنیا (DMV) مجوز بدون راننده را معلق کرد و تحقیقات فدرال آغاز شد. خلاصه اینکه صنعت رباتکسی در برابر هوای بد در حالت «تصمیم بگیر و صبر کن» کار میکند.
Tesla FSD و Mercedes Drive Pilot: اعتراف خاموش در راهنماها
رباتتکسیها بیرون کار میکنند، اما سیستمهای داخل خودروی خودمان چه وضعی دارند؟ Full Self-Driving (Supervised) برای این سیستم راهنمای رسمی بهصراحت اعلام میکند که دید کم (باران، برف، تابش مستقیم خورشید، مه) میتواند عملکرد را بهشدت کاهش دهد. یعنی حتی تسلا در راهنمای خودش میگوید این سیستم در همه شرایط کار نمیکند. اگر به گزارشهای کاربران نگاه کنی، تصویر کمی واقعیتر است: گزارش شده که در باران ملایم هشدار «FSD ممکن است به دلیل بدی هوا دچار اختلال شده باشد» ظاهر میشود و روی جاده یخزده سیستم محدودیت سرعت اعمال نمیکند اما بهمحض لیز خوردن لاستیکها بلافاصله از مدار خارج میشود. البته اینها تجربه کاربران است، نه بیانیه رسمی - اما با هشدار موجود در راهنما کاملاً همخوانی دارد.
در سمت مرسدس اما وضعیت حتی روشنتر است: سیستم Drive Pilot تأیید سطح 3 SAE دارد اما در شرایط برف، باران یا شب قادر به کار نیست. یعنی مرسدس در همان لحظهای که مسئولیت را به سیستم منتقل میکند (در سطح 3 مسئولیت حقوقی با سازنده است)، شرایط جوی را از یک فیلتر سختگیرانه عبور میدهد و در هر وضعیت مشکوک کنترل را به تو بازمیگرداند. مرسدس همچنین با شبیهسازیها متغیرهایی مانند باران و برف را به صدها هزار مایل رانندگی آزمایشی تبدیل میکند - یعنی تلاش برای حل بدی هوا با فناوری ادامه خواهد داشت، اما هنوز یک راهحل نیست.
چرا وعده «رانندگی در همه شرایط» هنوز ممکن نیست؟
خب، سوال اصلی همینجاست. وعده بسیار زیباست: در زمستان، در میان مه، در طوفان، خودرو تو را به هر جا میبرد. اما واقعیت فنی این است: هر سه نوع حسگر در برابر این وعده ضعفهای خودشان را دارند و هوش مصنوعی هنوز ترکیب امن آنها را کامل نکرده است. در زمینه ایمنی هم تصویر همچنان محل بحث است: مزیت ایمنی خودروهای خودران در حال حاضر بیشتر در جایگاه آرمانی/آرزومندانهای قرار دارد و اثبات نشده است. دادههای اولیه نشان میدهند که خودروهای بدون راننده میتوانند تصادفات جدی را کاهش دهند، اما کارشناسان میگویند پیش از استفاده گستردهتر به دادههای بسیار بیشتری نیاز است. یک صدای عملگرایانه هم وجود دارد: حتی اگر فناوری کمخطرتر ثابت شود، راههای بسیار بهتری برای بهبود ایمنی ترافیک موجود است.
با اعداد فکر کنیم: حدود 70 درصد جمعیت آمریکا در مناطقی با بارش برف زندگی می کنند. یعنی بدون حل مشکل برف، خودروهای خودران در عمل برای بخش بزرگی از جهان بی ارتباط با واقعیت باقی می مانند. این نشان می دهد موضوع چقدر حیاتی است. اما جنبه خوش بینانه هم خالی نیست: برخی ادعا می کنند ادغام حسگرها می تواند نسل بعدی خودروها را در تمام شرایط جوی فعال نگه دارد و Waymo هم با تست های زمستانی خود در حال پاسخ به انتقادات وارده به لیدار است. اما امروز، در نگاه به سال 2026، واقعیت این است: «رانندگی در هر شرایطی» هنوز یک محصول نیست، بلکه یک هدف است. یک سوال هم برای تو بگذارم: به عنوان راننده ای که لاستیک زمستانی را به موقع نزده، چقدر به لیداری که زیر برف مسیرش را گم می کند اعتماد می کردی؟
در نهایت، کور شدن خودروهای خودران در هوای بد نه یک خطاست و نه یک عقب نشینی - بلکه تصویری صادقانه از جایگاه فعلی این فناوری است. رادار در هوای بد زنده می ماند، لیدار و دوربین به سختی کار می کنند، هوش مصنوعی در حال یادگیری ترکیب ایمن آنهاست و شرکت های رباتاکسی هم این واقعیت را پذیرفته و سیستم های خود را بر همین اساس محدود می کنند. یک خودروی واقعی همه شراطی در آینده با هوش مصنوعی ای خواهد آمد که این سه حسگر را حتی در طوفان به درستی تفسیر کند. تا آن روز، اعلان «سرویس موقتا متوقف شد» در برف سنگین، بیشتر نشانه یک تصمیم ایمنی است تا یک شکست. و به نظر من صداقت، بسیار بهتر از سوار شدن بر سیستمی است که چیزی را وعده می دهد که هرگز نمی تواند انجام دهد.
منابع
- اصلاح سطوح اتوماسیون رانندگی SAE
- سطوح اتوماسیون (NHTSA)
- به روزرسانی تعاریف سطوح رانندگی خودران توسط SAE (LiDAR News)
- تحلیل تجربی تشخیص لیدار خودروی خودران (MDPI Sensors)
- تاثیر شرایط جوی مختلف بر عملکرد لیدار (ResearchGate)
- مروری بر پژوهش های تشخیص خودرو در هوای نامساعد (ScienceDirect)
- تشخیص اشیا در سیگنال های لیدار تخریب شده با نویز برف مصنوعی (SPIE)
- حسگرهای خودروی خودران در برف چگونه کار می کنند؟ (Ansys)
- لیدار در برابر دوربین: رانندگی در باران (Ouster)
- رادار سه بعدی در برابر دوربین و لیدار برای ADAS همه شراطی (ZLY Radar)
- رادار، لیدار یا دوربین: حسگرهای خود را بشناسید (Averno)
- 6 حالت شکست ادغام حسگرها در خودروهای خودران (UDHY)
- در باران و تاریکی، خودروهای خودران چگونه باید به حسگرهای خود اعتماد کنند؟ (AsiaResearchNews)
- توقف سرویس خودروهای بدون راننده Waymo در آتلانتا و تگزاس (AP via CityNews)
- Waymo وارد بزرگراه می شود (AP via CBS17)
- Waymo پیش از توسعه سال 2026 ایمنی و به روزرسانی های نرم افزاری را سرعت می بخشد (Dealership Guy)
- رباتاکسی های Cruise پس از طوفان جاده ای در سان فرانسیسکو را مسدود کردند (CNBC)
- خودروهای Cruise چگونه در باران سنگین به طور خودران به گاراژ بازمی گردند (Kevin Chen)
- فراخوان رباتاکسی های بدون راننده Cruise پس از توقف عملیات (Smart Cities Dive)
- محدودیت های رانندگی کاملا خودران (نظارت شده) - دفترچه راهنمای Tesla Model 3
- محدودیت ها و هشدارهای رانندگی خودران - دفترچه راهنمای Tesla Model Y
- مقایسه Tesla FSD Beta و Mercedes-Benz DrivePilot (Teslarati)
- رانندگی (عمدتا) بدون دست با Mercedes-Benz CLA مدل 2026 (MotorTrend)
- چالشهای در حال تحول ایمنی و سیاستگذاری خودروهای خودران (Brookings)
- دادههای ایمنی خودروهای خودران (Johns Hopkins)
- آیا خودروهای خودران از رانندگان انسانی ایمنترند؟ (شهادت در مجلس قانونگذاری اورگن)
- همجوشی حسگرها در خودروهای خودران نسل بعد (Richard van Hooijdonk)