Perché i veicoli autonomi possono diventare "ciechi" con neve e pioggia?
Condividi questa pagina
I veicoli autonomi possono diventare "ciechi" con neve, nebbia e pioggia intensa, perché i sensori lidar, radar e camere perdono gravemente le prestazioni di rilevamento in queste condizioni e l'intelligenza artificiale non sa a quali dati fidarsi. Per questo le aziende di robotaxi sospendono i servizi e i produttori disattivano i sistemi. Allora perché la promessa di "guida in ogni condizione" resta ancora una promessa? Dai, diamo un'occhiata insieme.
In evidenza
- Con pioggia o neve intensa, le prestazioni di rilevamento del lidar possono scendere oltre il 50%.
- La nebbia può alterare la classificazione degli oggetti del lidar fino al 13,43%. può variare.
- Mercedes Drive Pilot (Livello 3) non funziona con neve, pioggia e condizioni notturne.
- Waymo ha sospeso a maggio 2026 il servizio senza conducente ad Atlanta e in Texas dopo forti piogge.
- Circa il 70% della popolazione USA vive in zone con nevicate.
Siamo onesti: i veicoli autonomi funzionano incredibilmente bene in una giornata di sole in California. Ma guarda fuori dalla finestra e vedi che sta nevicando. Ecco: in quel momento le cose cambiano all'improvviso. I veicoli che si presentano come capaci di "guidare in ogni condizione", alla prima tempesta invernale seria o sospendono il servizio o ti dicono "prendi tu il volante". Perché? Perché i tre sensori principali che permettono a un veicolo autonomo di vedere il mondo (camera, lidar e radar) hanno seri problemi con il maltempo. In questo articolo vedremo esattamente quale sensore fa più fatica e perché, perché i robotaxi si fermano con la pioggia e perché questa promessa non ci aspetta ancora.
Livelli di guida autonoma: perché il Livello 5 è ancora lontano?
Prima una base rapida: lo standard SAE J3016 definisce l'automazione della guida in sei gradini, dal Livello 0(nessuna automazione) al Livello 5 (il livello in cui il sistema è completamente responsabile della guida in ogni condizione). Il Livello 2, cioè la posizione della maggior parte dei sistemi "semi-autonomi" che vediamo oggi sulle strade, in realtà è solo un assistente: può gestire acceleratore, freno e sterzo, ma non puoi togliere gli occhi dalla strada. Quando si passa al Livello 3, in certe condizioni la responsabilità passa al sistema - attenzione a "condizioni", ci torneremo tra poco.
Il Livello 5 è il Santo Graal che brilla in tutto questo quadro. Cioè che nevichi, scenda la nebbia o cali la notte - non fa nessuna differenza, il veicolo guida ovunque, in ogni condizione. Il problema è questo: anche nel 2026 questo livello resta un punto molto lontano all'orizzonte. E il più grande ostacolo non è la potenza del motore né la velocità del software; è esattamente l'argomento di questo articolo: il problema di non vedere con il maltempo.
Camera: se splende il sole o cade la neve, la visibilità sparisce
Il sensore più vicino all'occhio umano è la camera, ma proprio per questo eredita tutte le debolezze dell'occhio umano. Quando scende la nebbia, nevica o il sole colpisce frontalmente, anche tu non riesci a vedere la fine della strada, vero? La camera fa la stessa cosa: la distanza visiva si accorcia, il contrasto si abbassa. Con poca luce e luce solare diretta fa davvero fatica.
La parte curiosa è che è impossibile per i produttori nasconderlo. I manuali ufficiali dei proprietari di Tesla lo dichiarano chiaramente: condizioni di bassa visibilità come luce fioca, pioggia, neve, luce solare diretta e nebbia possono ridurre seriamente le prestazioni del sistema. Aggiungiamo anche telecamere sporche e linee di corsia sbiadite, quindi difficili da leggere per la telecamera. Se pensiamo che in inverno persino le linee bianche scompaiono sotto la neve, il quadro per la telecamera non è affatto rassicurante.
Lidar: i fiocchi di neve diventano ostacoli finti per il laser
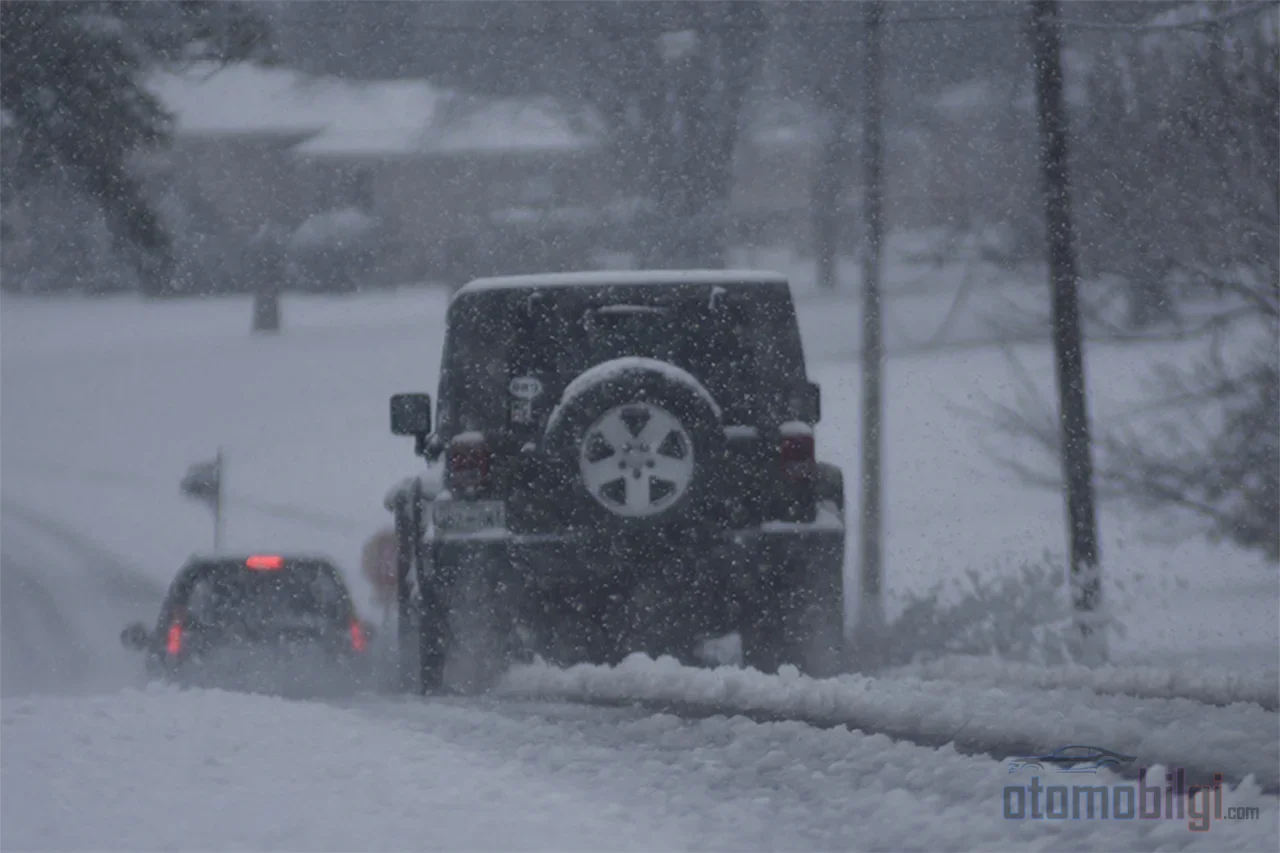
E cosa fa il lidar? Te lo spiego brevemente: il lidar è un sensore che proietta fasci laser intorno a sé, attende che rimbalzino sugli oggetti e tornino indietro, disegnando una nuvola di punti tridimensionale attorno al veicolo. Con il sole funziona alla grande. Ma quando inizia a nevicare, milioni di fiocchi di neve entrano nel percorso del raggio laser e ognuno si trasforma in un piccolo riflettore. Il lidar vede questi fiocchi come aree d'ombra sparse lungo il percorso oppure genera oggetti inesistenti. E per giunta ci sono anche problemi come dispersione del segnale, assorbimento e dati di bassa qualità. Immagina un ostacolo fantasma che ti taglia la strada nel traffico: questo è l'incubo del lidar.
I numeri lo confermano: diverse ricerche mostrano che con pioggia intensa o neve le prestazioni del lidar calano dal 25% fino a oltre il 50% La nebbia invece può compromettere la classificazione degli oggetti fino al 13,43% La differenza tra le percentuali ha una spiegazione semplice: ogni studio usa condizioni, sensori e metodi di misurazione diversi. Ma la conclusione comune è una sola e chiara: il maltempo riduce seriamente il superpotere del lidar. Poiché inoltre la pioggia colpisce le telecamere più del lidar, le debolezze dei due sensori possono attivarsi contemporaneamente, ed è proprio questo il punto debole della fusione dei sensori, ci arriviamo tra poco.
Radar: l'eroe nascosto del maltempo, ma da solo non basta
Ora passiamo all'elemento più tranquillo e più nascosto del tavolo: il radar. Il radar funziona con le onde radio e, grazie alla lunghezza d'onda elevata, è molto meno influenzato rispetto alla luce visibile o agli impulsi laser dalle piccole goccioline d'acqua. Quindi continua a misurare in modo affidabile la distanza e la velocità di avvicinamento persino nella nebbia, al buio e in condizioni che rendono completamente cieca la telecamera. Il radar a onde millimetriche può funzionare normalmente anche con il maltempo e su superfici poco riflettenti. Sembra perfetto, vero?
Il problema è che il radar non è un grande detective, è più una persona timorosa. Può dire che c'è un oggetto e quanto velocemente si sta avvicinando, ma non sa dire se quell'oggetto è un sacchetto di plastica, un passeggino o un altro veicolo. In altre parole, la risoluzione e la capacità di classificazione del radar sono basse. Per questo motivo il radar da solo non è sufficiente per nessun livello di autonomia - è solo l'ultima fonte affidabile che tiene in vita il trio.
| Sensore | Punto di forza | Debolezza con il maltempo |
|---|---|---|
| Telecamera | Rilevazione di dettagli e colori, lettura di segnali e corsie | Con nebbia, neve, riflessi del sole e scarsa illuminazione si riducono la visibilità e il contrasto |
| Lidar | Mappa di distanza tridimensionale precisa | Perdita di prestazioni del 25–50% o più sotto pioggia battente e neve, falsi segnali dovuti ai fiocchi di neve |
| Radar | Misurazione di distanza e velocità nella nebbia e al buio | Rileva gli oggetti ma non riesce a classificarli correttamente, risoluzione bassa |
Fusione dei sensori e intelligenza artificiale: cosa succede quando si aprono tre occhi insieme?
Adesso potrebbe esserti venuta un'idea del genere: "Visto che ogni sensore ha un suo punto debole, se li combinano tutti e tre i punti deboli si compensano a vicenda!" Sì, questa idea si chiama fusione dei sensori e costituisce davvero il fondamento dei veicoli autonomi. Quando la camera resta accecante, il lidar entra in funzione; se il lidar delira a causa della neve, il radar mantiene la distanza. Sulla carta è un lavoro di squadra perfetto.
Ma qui c'è una soglia sottile ma importante: i modelli di intelligenza artificiale che gestiscono la fusione sono per lo più addestrati con immagini diurne e a cielo aperto. Quindi l'intelligenza artificiale, quando si trova nel bel mezzo di una tempesta di neve davanti a dati contrastanti provenienti dai tre sensori, può non sapere a quale fidarsi. Nella nebbia o nella pioggia, mentre la camera dice "c'è un muro", il radar può dire "non c'è nessun muro" - e il modello non sa quale dei due ascoltare. La neve provoca una sorta di slittamento di fiducia nell'algoritmo di percezione: oppure il veicolo non vede l'oggetto in avvicinamento, oppure "allucina" un oggetto che non esiste affatto. Entrambe le cose sono molto vicine alla ricetta del disastro su strada.
Perché i robotaxi si fermano quando piove? Gli esempi di Waymo e Cruise
Basta con la teoria, scendiamo in campo. A maggio 2026, Waymo ha sospeso i propri servizi senza autista ad Atlanta e in Texas dopo che uno dei suoi veicoli è rimasto intrappolato nelle acque dell'alluvione sotto una pioggia violenta. È noto inoltre che l'azienda sta cercando di impedire ai propri veicoli di entrare nelle zone allagate. In altre parole, uno dei maggiori operatori di robotaxi al mondo, non potendo rimboccarsi le maniche contro il maltempo, ha premuto il pulsante e fermato il sistema. Inoltre Waymo ha messo in pausa anche le tratte robotaxi in autostrada negli Stati Uniti per motivi di sicurezza e software - nonostante a novembre 2025 avesse avviato il tragitto autostradale di 45 miglia (72 km) da San Francisco all'aeroporto di San Jose tramite la U.S. 101.
E Waymo non è solo in difesa: nel 2026 ha pianificato l'espansione a Las Vegas, San Diego e Detroit, e sta effettuando test a Boston e New York per prepararsi alle condizioni invernali. In altre parole, l'azienda è consapevole della sfida dell'inverno e si sta preparando per affrontarla. Anche il quadro di Cruise era simile: l'azienda non trasportava passeggeri sotto pioggia battente, effettuava il servizio solo con pioggia leggera e dichiarava che, quando la pioggia si intensificava, il veicolo poteva tornare autonomamente in garage. A marzo 2023, dopo una tempesta, i robotaxi di Cruise avevano bloccato una strada a San Francisco. Dopo l'incidente di ottobre 2023, l'azienda ha richiamato i suoi 950 veicoli senza autista e ha interrotto le operazioni; il DMV della California ha sospeso il permesso senza autista e sono iniziate indagini federali. In sintesi, il settore dei robotaxi opera in modalità "decidi e attendi" di fronte al maltempo.
Tesla FSD e Mercedes Drive Pilot: la confessione silenziosa nelle guide
Mentre i robotaxi lavorano fuori, come stanno i sistemi nella nostra auto? La Full Self-Driving (Supervised) La guida ufficiale del sistema dichiara esplicitamente che la bassa visibilità (pioggia, neve, luce diretta del sole, nebbia) può ridurre seriamente le prestazioni. Quindi persino Tesla ammette nel proprio manuale che questo sistema non funziona in tutte le condizioni. Se guardi le segnalazioni degli utenti, il quadro è un po' più realistico: si riferisce che con pioggia moderata appare l'avviso "FSD potrebbe essere degradato a causa del maltempo", e che su strada ghiacciata il sistema non impone limitazioni di velocità ma si disattiva immediatamente quando le gomme slittano. Certo, queste sono esperienze degli utenti, non dichiarazioni ufficiali - ma sono perfettamente coerenti con l'avvertenza nel manuale.
Per quanto riguarda Mercedes, la situazione è ancora più chiara: il sistema Drive Pilot dispone dell'omologazione SAE di Livello 3, ma non può funzionare con neve, pioggia o condizioni notturne. Quindi Mercedes, nel momento in cui trasferisce la responsabilità al sistema (al Livello 3 la responsabilità legale è del produttore), filtra le condizioni meteo in modo rigoroso e ti restituisce il controllo in ogni situazione dubbia. Mercedes inoltre trasforma variabili come pioggia e neve in centinaia di migliaia di miglia di test di guida tramite simulazioni - cioè lo sforzo di risolvere il maltempo con la tecnologia continuerà, ma per ora non è una soluzione.
Perché la promessa di "guida in ogni condizione" non è ancora possibile?
Ecco la vera domanda. La promessa è bellissima: in inverno, nella nebbia, nella tempesta, il veicolo ti porta ovunque. Ma la realtà tecnica è questa: davanti a questa promessa, tutti e tre i tipi di sensori portano con sé le proprie debolezze, e l'intelligenza artificiale non ha ancora completato la loro combinazione affidabile. Anche sul fronte della sicurezza il quadro resta controverso: il vantaggio in materia di sicurezza dei veicoli a guida autonoma si trova per ora in una posizione più aspirazionale, non dimostrata. I primi dati mostrano che i veicoli senza conducente potrebbero ridurre gli incidenti gravi, ma gli esperti dicono che servono molti più dati prima di un uso più diffuso. C'è anche una voce pragmatica: anche se la tecnologia si dimostrasse meno pericolosa, esistono modi molto migliori per migliorare la sicurezza stradale.
Facciamo i conti: circa il 70% della popolazione degli USA vive in zone dove nevica. Quindi, senza risolvere il problema della neve, le auto a guida autonoma restano di fatto irrilevanti per gran parte del mondo. Questo dimostra quanto sia critica la questione. Anche il lato ottimista non è vuoto: alcuni sostengono che la fusione dei sensori potrebbe consentire alle auto di prossima generazione di funzionare in ogni condizione meteo, e Waymo si sta preparando alle critiche rivolte al lidar con i test invernali. Ma oggi, nel 2026, la realtà è questa: "guidare in ogni condizione" non è ancora un prodotto, ma un obiettivo. Ti lascio anche una domanda: come guidatore che non monta gli pneumatici invernali in tempo, quanta fiducia avresti in un lidar che perde l'orientamento sotto la neve?
In conclusione, il fatto che i veicoli autonomi si accechino con il maltempo non è un errore né un passo indietro: è uno scatto onesto di dove si trova oggi la tecnologia. Il radar sopravvive al maltempo, il lidar e la telecamera fanno fatica, l'intelligenza artificiale sta imparando a combinarli in sicurezza, e le aziende di robotaxi lo accettano limitando di conseguenza i loro sistemi. Un vero veicolo per-ogni-condizione arriverà con un'intelligenza artificiale in grado di leggere correttamente questo trio anche durante una tempesta. Fino a quel momento, la notifica "servizio temporaneamente sospeso" che arriva con la neve intensa è il segno di una decisione di sicurezza più che di un fallimento. E a mio avviso, l'onestà è molto meglio che salire su un sistema che promette qualcosa che non potrà mai fare.
Fonti
- SAE Levels of Driving Automation Refined
- Levels of Automation (NHTSA)
- SAE Updates Autonomous Driving Level Definitions (LiDAR News)
- Empirical Analysis of Autonomous Vehicle's LiDAR Detection (MDPI Sensors)
- Impact of the Different Weather Conditions on Lidar Performance (ResearchGate)
- A Review of Research on Vehicle Detection in Adverse Weather (ScienceDirect)
- Object Detection in Degraded LiDAR Signals by Synthetic Snowfall Noise (SPIE)
- How Do Self-Driving Car Sensors Work in Snow? (Ansys)
- Lidar vs. Camera: Driving in the Rain (Ouster)
- 3D Radar vs Camera vs LiDAR for All-Weather ADAS (ZLY Radar)
- Radar vs LiDAR vs Cameras: Know Your Sensors (Averno)
- 6 Ways Sensor Fusion Fails in Self-Driving Cars (UDHY)
- In Rain and Darkness, How Should Self-Driving Cars Trust Their Sensors? (AsiaResearchNews)
- Waymo Pauses Driverless Car Service in Atlanta and Texas (AP via CityNews)
- Waymo Is Hitting the Highway (AP via CBS17)
- Waymo Speeds Up Safety, Software Updates Ahead of 2026 Expansion (Dealership Guy)
- Cruise Robotaxis Blocked a Road in San Francisco After Storm (CNBC)
- How Cruise Vehicles Return to the Garage Autonomously in Heavy Rain (Kevin Chen)
- Cruise Recalls Driverless Robotaxis After Halting Operations (Smart Cities Dive)
- Full Self-Driving (Supervised) Limitations – Tesla Model 3 Owner's Manual
- Self-Driving Limitations and Warnings – Tesla Model Y Owner's Manual
- Tesla FSD Beta vs Mercedes-Benz DrivePilot Comparison (Teslarati)
- Driving (Mostly) Hands-Free In a 2026 Mercedes-Benz CLA (MotorTrend)
- Le sfide in continua evoluzione della sicurezza e delle politiche relative alle auto a guida autonoma (Brookings)
- I dati sulla sicurezza dei veicoli autonomi (Johns Hopkins)
- I veicoli autonomi sono più sicuri dei conducenti umani? (Testimonianza alla Legislatura dell'Oregon)
- Sensor Fusion e i veicoli autonomi di nuova generazione (Richard van Hooijdonk)