Lidar o camera? Il bilancio della battaglia dei sensori nella guida autonoma
Condividi questa pagina
Lidar o camera? In breve: non esiste una sola risposta giusta - Tesla avanza con telecamere e rete neurale, mentre Waymo e Mercedes puntano sulla ridondanza multi-sensore, a partire dal lidar; quale delle due prevalga dipende dall'equilibrio tra costi, sicurezza e normative. Quindi è una guerra di sensori e per ora il vincitore non è ancora chiaro.
In evidenza
- Nel guidatore di sesta generazione di Waymo ci sono 13 telecamere, 4 lidar, 6 radar ; Tesla FSD invece è interamente basata sulle telecamere dal 2022.
- Risultato IIHS: al buio, i sistemi di frenata di emergenza basati su telecamera e radar in nessun caso hanno rilevato il pedone; negli Stati Uniti il 75% delle morti di pedoni avviene di notte.
- Il radar con una portata che supera i 250 metri surclassa il lidar (~200 m), ma ha una risoluzione bassa.
- Si prevede che il mercato del lidar automotive raggiungerà 9,59 miliardi di dollari entro il 2030.
- Mercedes Drive Pilot ha l'approvazione di Livello 3 sulle autostrade tedesche fino a 95 km/h .
Conosciamo Prima la Scena: Tre Sensori, Tre Personalità Diverse
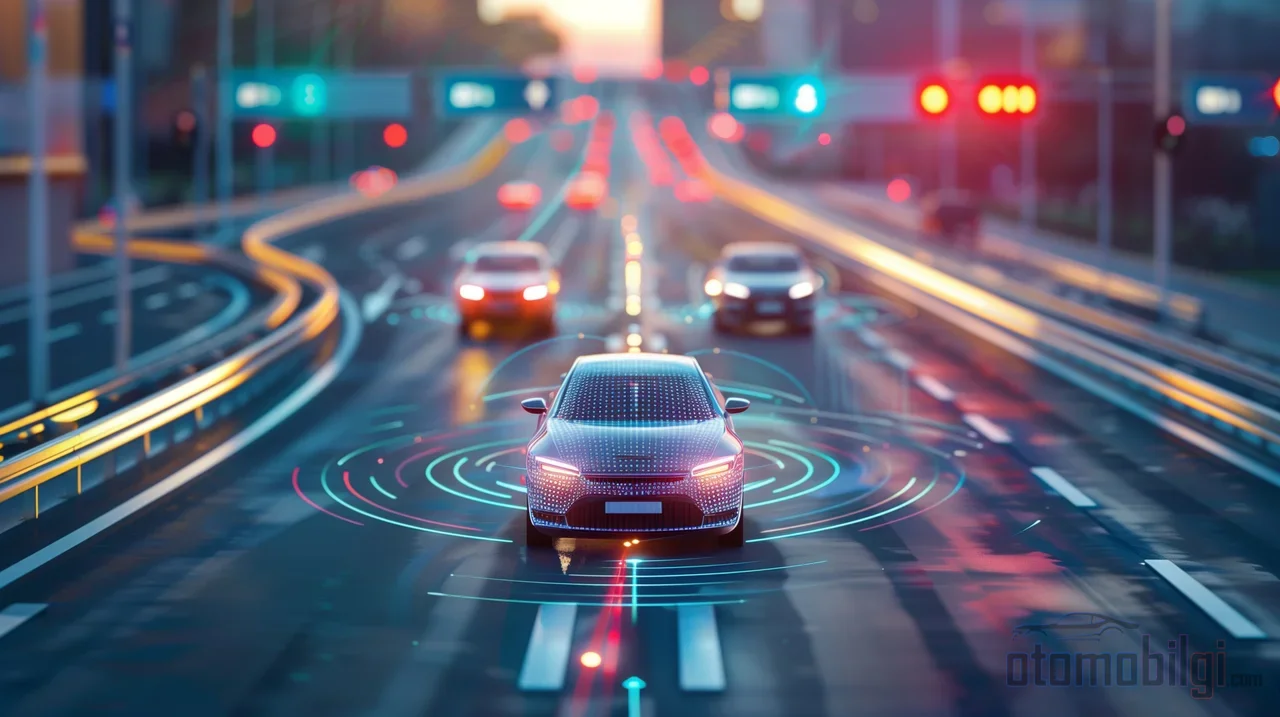
Nello stack di percezione della guida autonoma ci sono tre attori fondamentali e ognuno ha un carattere completamente diverso. Immaginalo come una troupe cinematografica: uno urla continuamente descrivendo la situazione, uno misura le distanze una per una, e uno registra tutto in silenzio.
Il lidar, invia luce laser a infrarossi vicini e misura il tempo di ritorno della luce riflessa (detto "time-of-flight"). Il risultato è una nuvola di punti 3D con precisione al centimetro - una mappa quasi millimetrica di tutto ciò che si trova realmente intorno al veicolo. Il radar utilizza invece le onde radio e grazie all'effetto Doppler può misurare direttamente la velocità; poiché la lunghezza d'onda è elevata, è resistente alla nebbia e alla pioggia leggera, con una portata che può superare i 250 metri (nel lidar circa 200 metri). La telecamera è un sensore passivo: cattura solo la luce e produce immagini colori bidimensionali. Non ha informazioni sulla profondità e non funziona al buio; ma è la migliore e la più economica nella comprensione della scena e nella classificazione degli oggetti.
Lidar e radar sono sensori "attivi": poiché generano i propri segnali, funzionano sia nel buio completo sia sotto il sole diretto. La telecamera è seriamente influenzata da entrambe queste condizioni. Un solo numero riassume quanto sia critico il buio: negli Stati Uniti, nel 2020, il 75% delle morti di pedoni è avvenuto di notte. Inoltre, in un test sui sistemi di frenata automatica di emergenza, in condizioni di buio i sistemi basati su telecamera e radar non avevano rilevato il pedone in nessun caso. Sì, la telecamera piace al pubblico - ma per chi cammina su un marciapiede a mezzanotte questo quadro è inquietante.
Cosa Ne Esce se Mettiamo i Sensori Fianco a Fianco?
| Caratteristica | Lidar | Radar | Telecamera |
|---|---|---|---|
| Principio di funzionamento | Luce laser, misurazione della distanza time-of-flight | Onde radio, misurazione della velocità Doppler | Acquisizione passiva di immagini |
| Output | Nuvola di punti 3D (precisione in cm) | Bassa risoluzione, per lo più 2D | Immagine 2D a colori |
| Portata | ~200 m | 250 m+ | Dipende dalla luce |
| Campo visivo | Fino a 360° | ~90° | Dipende dalla lente |
| Punto di forza | Misurazione precisa di distanza e forma | Misurazione della velocità, resistenza alle condizioni meteorologiche | Comprensione della scena, classificazione, basso costo |
| Punto debole | È influenzato da pioggia intensa, nebbia, neve e polvere | Può confondere gli oggetti statici | Non funziona al buio, nessuna informazione sulla profondità |
Con la neve le cose si complicano: le telecamere non riescono a riconoscere le corsie e la segnaletica, mentre anche i laser del lidar possono guastarsi. Il radar, grazie alla lunghezza d'onda, è il sensore più resistente alle condizioni meteorologiche ma quello che percepisce meno dettagli. Quindi nessuno è un eroe da solo - la questione è quale ruolo debba ricoprire ciascuno.
La scommessa di Tesla: camera + rete neurale bastano?
Tesla si affida interamente alle telecamere nel sistema Full Self-Driving dal 2022: niente radar, niente sensori ultrasonici, niente lidar. La motivazione sembra abbastanza logica: i sensori aggiuntivi complicavano l'algoritmo; invece di conciliare due flussi di dati diversi, è più pulito costruire una rete neurale che si basa solo sulla vista, come gli esseri umani, alimentata da un'enorme quantità di dati. Secondo il segnale dell'ingegnere Tesla Ashok Elluswamy, le telecamere continuano a essere la base dello stack di guida.
La pagina di supporto ufficiale di Tesla afferma che per FSD (Supervised) il rischio è 7 volte inferiore nelle collisioni gravi e minori e 5 volte inferiore nelle collisioni fuori autostrada. Anche l'intervallo di intervento sta migliorando rapidamente: da 1 su 0,8 miglia nel 2022 a 1 su 11,3 miglia all'inizio del 2026 - con 6,2 milioni di miglia di dati, un aumento dell'affidabilità del 1.300%. È davvero una curva impressionante.
Ma c'è anche il rovescio della medaglia. La sintesi dei critici è breve: "È una questione di fisica; le telecamere sono limitate da luce, contrasto e dati di addestramento, mentre il lidar misura la realtà fisica." C'è anche il lato strategico: c'è un'opinione diffusa che Tesla potrebbe tornare al lidar se il prezzo del lidar scende, se la competizione lo impone o se lo richiedono i regolatori. Per di più, nell'analisi su Forbes, Brad Templeton mette in dubbio le affermazioni dei rappresentanti Tesla secondo cui la sicurezza del FSD è aumentata "1000 volte"; i numeri non sembrano così brillanti.
La ricetta di Waymo: mettene tanto di tutto
Waymo procede nella direzione opposta. Il Waymo Driver di 6a generazione ha 13 telecamere, 4 lidar, 6 radar e microfoni esterni; il numero totale di sensori per veicolo arriva a 29 e il sistema offre una visione dettagliata fino a 300 metri di distanza. Waymo lo riassume in una frase: combinando gli input di telecamera, lidar e radar, creano una visione del mondo ricca e ridondante che nessun singolo sensore potrebbe produrre. Anche il co-CEO di Waymo sottolinea che in condizioni sfavorevoli come polvere o abbagliamento, la sicurezza richiede necessariamente più sensori.
E il costo? Ecco il punto interessante: il Driver di sesta generazione è stato presentato come un pacchetto con costi ottimizzati rispetto al precedente e prestazioni più elevate, e a partire da febbraio 2026 ha avviato le operazioni completamente autonome. Man mano che i prezzi dei sensori scendono, l'argomento "il lidar è costoso" perde forza. Anche i dati sulla sicurezza nell'arena dei robotaxi giocano a favore di Waymo: a fronte dei circa 100.000 miglia di dati "miglia/collisione" del robotaxi Tesla, il dato 2025 di Waymo è di 134.410 miglia/collisione; un'analisi basata sui dati riportati alla NHTSA considera i taxi senza conducente di Waymo 4,7 volte più sicuri dei robotaxi Tesla. C'è anche una valutazione secondo cui, con 271 milioni di miglia senza conducente alle spalle, i veicoli Waymo hanno avuto il 68% in meno di collisioni registrate dalla polizia rispetto ai conducenti umani. In questo campo Waymo è attualmente in testa - ma resta una domanda aperta se Tesla, partita con un enorme set di dati, riuscirà a recuperare.
La via di Mercedes: Lidar + responsabilità legale
Mercedes-Benz entra in questa battaglia da un fronte completamente diverso: con il Livello 3. DRIVE PILOT ha ottenuto l'omologazione legale di Livello 3 sulle autostrade tedesche, con assistenza fino a 95 km/h; le condizioni di attivazione nella prima versione erano piuttosto limitate - limite di velocità, necessità di un veicolo da seguire davanti. E Mercedes dimostra con una sola frase che la cosa la prende sul serio:
Per il SAE Livello 3 e superiore, l'uso del lidar è per Mercedes-Benz essenziale per una guida automatica sicura.
Il punto chiave qui non è il denaro, ma la legge. Mercedes è stato il primo produttore ad assumersi la responsabilità della tecnologia di Livello 3 negli Stati Uniti: con il sistema attivo, "l'auto è la parte responsabile". L'esperto di sicurezza automobilistica Phil Koopman sostiene invece che Mercedes abbia attutito questa posizione nel tempo, non sostenendola nei momenti davvero critici. Ciononostante la differenza è sorprendente: Mercedes vende un sistema basato sul lidar, con restrizioni graduali, assumendosene la responsabilità legale; Tesla, rimanendo al Livello 2, lascia la responsabilità al conducente. L'attuale guida legale in Texas riassume chiaramente la situazione: Tesla (L2) lascia la responsabilità al conducente, Waymo (L4) al produttore, mentre GM Super Cruise crea una "zona grigia".
La distanza tra promessa e realtà
Veniamo ora alla vera domanda: uno di questi sistemi è davvero "autonomo"? Ricordiamo i sei livelli definiti dalla SAE: 0 completamente manuale, 5 completamente autonomo - ovunque, in ogni condizione, senza intervento umano. Dai livelli 0 al 2 il conducente umano deve essere al volante e mantenere costantemente l'attenzione. Il Livello 3, in sistemi come il Drive Pilot di Mercedes, consente di togliere le mani dal volante a determinate condizioni.
La verità è questa: per il Livello 5 gli esperti dicono che non ci sarà prima del 2035. D'altra parte, si prevede che le tecnologie di guida assistita di Livello 2 e 2+ continueranno a essere le tecnologie più diffuse nei veicoli nuovi venduti nel 2030 e oltre. Quindi nel prossimo futuro l'auto che tutti noi prenderemo non sarà completamente autonoma; l'autonomia sarà un assistente che completa la nostra attenzione. Nuro ha un bel quadro per questa discussione: un campo richiede la combinazione camera+lidar+radar per la "ridondanza sensoriale sovrumana"; l'altro si fida della visione.
Il futuro dei sensori: le nuove generazioni sono alle porte
Anche le tattiche della guerra stanno cambiando. Sul fronte del lidar si stanno affermando il lidar FMCW (4D), in grado di misurare direttamente la velocità tramite l'effetto Doppler, e i progetti solid-state che abbandonano le parti meccaniche mobili. Sul fronte del radar c'è invece l'esplosione del radar 4D imaging che offre nuvole di punti 3D ad alta risoluzione e misurazione della velocità con antenne MIMO - tanto che Mobileye ha annunciato che nel 2024 chiuderà l'intera divisione lidar FMCW per concentrarsi sul radar 4D imaging proprietario.
Anche le cifre di mercato dicono dove sta andando: il mercato del lidar automotive crescerà da 1,19 miliardi di dollari nel 2024 a 9,59 miliardi di dollari nel 2030, mentre il mercato del radar passerà da 6,6 miliardi di dollari a 33,6 miliardi di dollari. Quindi, contrariamente a chi dice che "il lidar è morto", entrambi i mercati sono ben vivi. Uno studio sottoposto a revisione paritaria sui modelli di guida end-to-end fa anche una nota interessante: in condizioni meteo familiari, su un percorso nuovo, i modelli basati su lidar hanno mostrato prestazioni pari o superiori alla camera.
Allora chi vince? Il mio verdetto
In questa guerra non c'è un vincitore, ci sono due strategie diverse. Tesla rimane al Livello 2 mantenendo la responsabilità sul guidatore, procedendo su una strada senza costi aggiuntivi e scalabile; si stanno accumulando miliardi di miglia di dati reali dalle strade. Waymo e Mercedes fanno passi più lenti ma più garantiti, con la ridondanza dei sensori e assumendosi la responsabilità legale. Anche dal punto di vista normativo il quadro è chiaro: i processi di approvazione per il Livello 3 e superiore stanno accelerando i sistemi basati su lidar.
Secondo me la risposta più onesta è questa: nel buio, nella nebbia e sulle strade senza illuminazione la fisica non cambia - un solo occhio non può vedere ciò che due occhi vedono. Ma anche le reti neurali migliorano ogni anno. Mentre il prezzo del lidar scende, l'intelligenza delle camere aumenta; forse il vincitore di questa guerra sarà chi combinerà le due cose nel modo più economico e sicuro. Se foste voi, quale campo scegliereste - un solo occhio affilato o cinque sensi diversi?
Fonti
- Confronto approfondito tra LiDAR, telecamere e radar | Outsight
- LiDAR vs RADAR: come l'imaging 4D e l'FMCW rivoluzionano la tecnologia dei veicoli autonomi | Think Autonomous
- LiDAR vs Radar nella corsa ai veicoli autonomi | LTS GDS
- LiDAR vs Radar: il futuro dei sistemi di guida autonoma | Oliver Wyman
- LiDAR-come-telecamera per la guida end-to-end | PMC
- Full Self-Driving (Supervisionato) | Assistenza Tesla
- La grande scommessa di Tesla: telecamere al posto del LiDAR | Viks Newsletter
- Il FSD di Tesla dimostra perché la sola visione non basta | Lukas Timm
- Presentato il Waymo Driver di sesta generazione | Blog Waymo
- Inizio delle operazioni completamente autonome con il Waymo Driver di sesta generazione | Blog Waymo
- DRIVE PILOT 95 km/h | Mercedes-Benz Group
- Mercedes assume la responsabilità del Drive Pilot di Livello 3 | Repairer Driven News
- DRIVE PILOT di Mercedes-Benz e colpa del conducente | Phil Koopman
- I 6 livelli di autonomia dei veicoli spiegati | Synopsys
- Scheda informativa sui veicoli autonomi | Università del Michigan
- Veicoli autonomi: cronologia e roadmap | WEF
- La storia profondo della battaglia robotaxi tra Waymo e Tesla | Forbes
- Waymo vs Tesla: un confronto sulla sicurezza in numeri | Autopilotwatch
- Perché i "robotaxi" di Tesla non saranno senza conducente per molto tempo | Brad Munchen
- FSD di Tesla vs Waymo vs Cruise: i numeri sulla sicurezza | Thinkev
- Guida 2026 alla responsabilità dei veicoli autonomi in Texas
- Guida autonoma sulla neve | MIT Robotics
- Il dibattito sui sensori: visione, LiDAR e il percorso verso la vera autonomia | Nuro