Otonom Araçlar Kar ve Yağmurda Neden Kör Olabiliyor?
Bu Sayfayı Paylaşın
Otonom araçlar kar, sis ve yoğun yağmurda körlenebiliyor, çünkü lidar, radar ve kamera sensörleri bu koşullarda algılama performansını ciddi biçimde kaybediyor ve yapay zekâ hangi veriye güveneceğini bilemiyor. Bu yüzden robotaksi şirketleri servisleri askıya alıyor, üreticiler de sistemleri devreden çıkarıyor. Peki "her koşulda sürüş" vaadi neden hâlâ bir vaat olarak kalıyor? Gel, birlikte bakalım.
Öne Çıkanlar
- Ağır yağmur veya karda lidar algılama performansı %50'den fazla düşebiliyor.
- Sis, lidarın nesne sınıflandırmasını %13,43'e kadar bozabiliyor.
- Mercedes Drive Pilot (Seviye 3) kar, yağmur ve gece koşullarında çalışamıyor.
- Waymo, Mayıs 2026'da şiddetli yağmur sonrası Atlanta ve Teksas'taki şoförsüz servisini askıya aldı.
- ABD nüfusunun yaklaşık %70'i kar yağışlı bölgelerde yaşıyor.
Dürüst olalım: otonom araçlar güneşli bir Kaliforniya gününde inanılmaz iyi çalışıyor. Ama pencereden dışarı bak ve kar yağdığını gör. İşte o an, işlerin tadı bir anda değişiveriyor. Kendini "her koşulda sürebilirim" diye tanıtan araçlar, ilk ciddi kış fırtınasında ya servisi durduruyor ya da sana "direksiyonu sen al" diyor. Neden? Çünkü bir otonom aracın dünyayı görmesini sağlayan üç ana sensörün de (kamera, lidar ve radar) kötü havada başı dertte. Bu yazıda, tam olarak hangi sensörün neden zorlandığına, robotaksilerin yağmurda neden durduğu ve bu vaadin bizi neden hâlâ beklemediğine bakacağız.
Otonom sürüş seviyeleri: Seviye 5 neden hâlâ uzakta?
Önce hızlı bir temel: SAE J3016 standardı, sürüş otomasyonunu Seviye 0'dan (hiç otomasyon yok) Seviye 5'e (sistemin tüm koşullarda direksiyondan tamamen sorumlu olduğu seviye) kadar altı basamakta tanımlıyor. Seviye 2, yani bugün yollarda gördüğümüz çoğu "yarı otonom" sistemin konumu, aslında sadece bir yardımcı: gaz, fren ve direksiyonu üstlenebiliyor ama gözlerini yoldan ayıramıyorsun. Seviye 3'e çıktığında ise belli koşullarda sorumluluk sisteme geçiyor - koşullar dediğimize dikkat, birazdan buna döneceğiz.
Seviye 5, tüm bu tabloda parlayan kutsal kâse. Yani kar mı yağar, sis mi çöker, gece mi olur - hiç fark etmez, araç her yerde, her şartta sürer. Sorun şu: 2026'da bile bu seviye hâlâ ufukta çok uzak bir nokta duruyor. Ve en büyük engel, motor gücü ya da yazılım hız değil; tam olarak bu yazının konusu olan şey: kötü havada görememe sorunu.
Kamera: güneş parlarsa, kar yağarsa görüş gider
İnsan gözüne en yakın sensör kamerası, ama tam da bu yüzden insan gözünün tüm zayıflıklarını da miras alıyor. Sis çöktüğünde, kar yağdığında ya da güneş tam karşıdan vurduğunda sen de yolun sonunu seçemezsin, değil mi? Kamera da aynısını yapıyor: görüş mesafesi kısılıyor, kontrast düşüyor. Düşük ışıkta ve doğrudan güneş ışığında ise cidden zorlanıyor.
İşin ilginç tarafı, üreticilerin bunu gizlemesi imkânsız. Tesla'nın resmi sahibi kılavuzları açıkça yazıyor: zayıf ışık, yağmur, kar, doğrudan güneş ve sis gibi düşük görünürlük koşulları sistemin performansını ciddi biçimde düşürebiliyor. Üstüne bir de kirli kameralar ve solduğu için kamera tarafından zor okunan şerit çizgileri ekleyelim. Kışın yolda beyaz şeritlerin bile kar altında kaybolduğunu düşünürsek, kamera için bu tablo hiç iç açıcı değil.
Lidar: kar taneleri, lazer için sahte engellere dönüşüyor
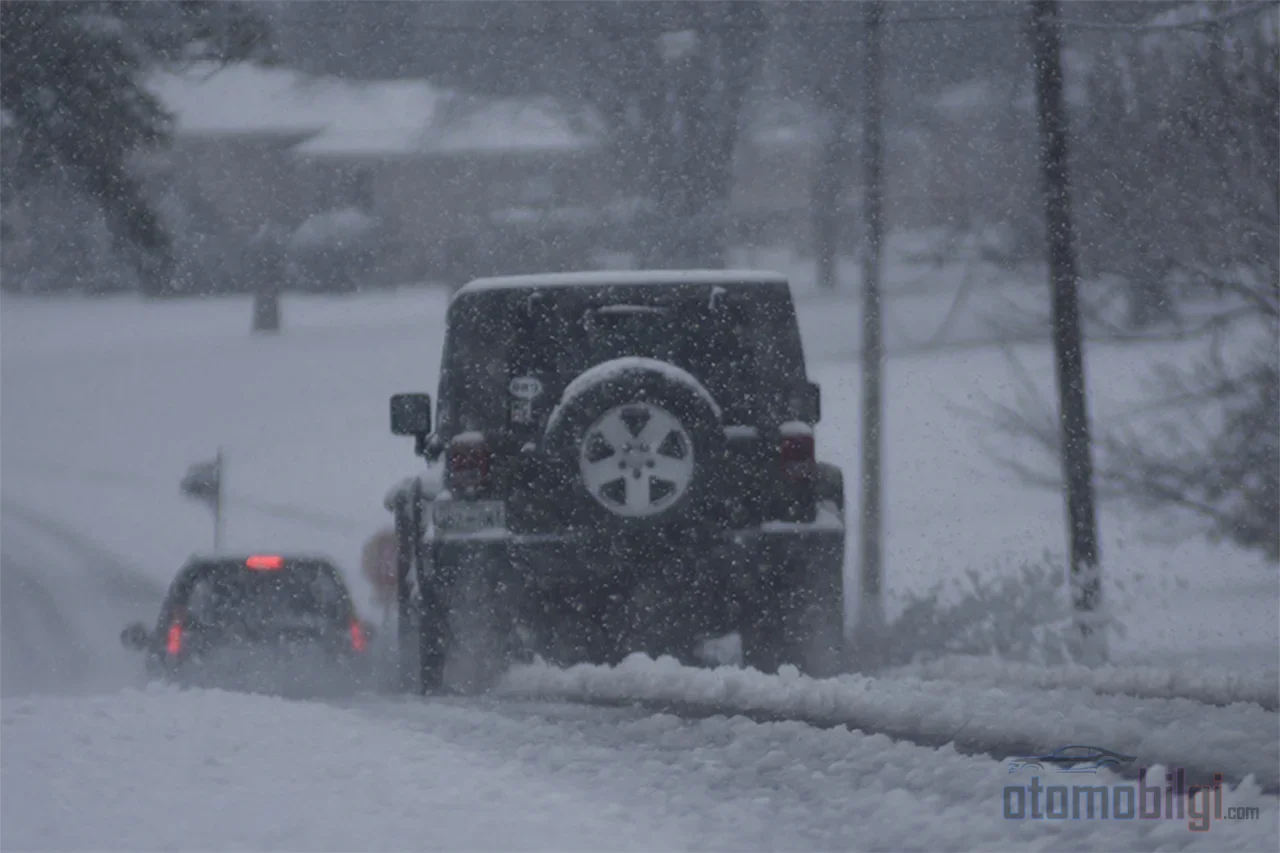
Peki lidar ne yapıyor? Kısaca anlatayım: lidar, etrafına lazer ışınları savurup bunların nesnelerden sekerek dönmesini bekleyen, aracın etrafında 3 boyutlu bir nokta bulutu çizen sensör. Güneşli havada harika. Ama kar yağmaya başladığında, gökyüzünden milyonlarca kar tanesi lazer ışınının yoluna giriyor ve her biri küçük bir yansıtıcıya dönüşüyor. Lidar bu taneleri ya yol boyunca dağılmış gölge alanları olarak görüyor ya da var olmayan nesneler üretiyor. Hatta sinyal saçılması, soğrulma ve düşük kaliteli veri gibi sorunlar da cabası. Trafikte önünü kesen hayalet bir engel hayal et - işte lidarın kâbusu bu.
Rakamlar da bunu doğruluyor: farklı araştırmalar, ağır yağmur veya karda lidar performansının %25'ten %50'nin üzerine uzanan oranlarda düştüğünü gösteriyor. Sis ise nesne sınıflandırmasını %13,43'e kadar bozabiliyor. Oranlar arasında fark olmasının sebebi basit: her çalışma farklı koşulları, farklı sensörleri ve farklı ölçüm yöntemlerini kullanıyor. Ama ortak sonuç tek ve net: kötü hava, lidarın süper gücünü ciddi biçimde törpülüyor. Yağmur ayrıca kameraları lidardan daha çok etkilediği için, iki sensörün zayıflıkları aynı anda tetiklenebiliyor - ki bu sensör füzyonunun asıl kırılganlık noktası, birazdan oraya geleceğiz.
Radar: kötü havanın gizli kahramanı, ama tek başına yetmiyor
Şimdi masanın en sakin, en gizli kahramanı: radar. Radar, radyo dalgalarıyla çalışıyor ve uzun dalga boyu sayesinde küçük su damlacıklarından görünür ışığa ya da lazer darbelerine kıyasla çok daha az etkileniyor. Yani sisin içinde, karanlıkta, kamerayı tamamen kör eden koşullarda bile mesafeyi ve yaklaşma hızını güvenilir biçimde ölçmeye devam ediyor. Milimetre-dalga radarı kötü havada ve düşük yansıtıcılı yüzeylerde bile normal çalışabiliyor. Kulağa mükemmel geliyor, değil mi?
Sorun şu: radar bir dev dedektif değil, daha çok gölgesini gören biri. Nesnenin orada olduğunu ve ne kadar hızlı yaklaştığını söyleyebiliyor ama o nesnenin bir plastik poşet mi, çocuk arabası mı yoksa başka bir araç mı olduğunu bilemiyor. Yani radarın çözünürlüğü ve sınıflandırma yeteneği düşük. Bu yüzden radar tek başına hiçbir otonomluk seviyesi için yeterli değil - sadece üçlüyü hayatta tutan son güvenilir kaynağı.
| Sensör | Güçlü Olduğu Yer | Kötü Havadaki Zayıflığı |
|---|---|---|
| Kamera | Detay ve renk algısı, işaret/şerit okuma | Sis, kar, güneş parlaması ve düşük ışıkta görüş mesafesi ve kontrast düşer |
| Lidar | Hassas 3 boyutlu mesafe haritası | Ağır yağmur ve karda %25–50+ performans kaybı, kar tanelerinden sahte sinyaller |
| Radar | Sis ve karanlıkta mesafe + hız ölçümü | Nesneleri algılar ama doğru sınıflandıramaz, çözünürlüğü düşük |
Sensör füzyonu ve yapay zekâ: üç göz birden açıldığında ne olur?
Şimdi akıllına şöyle bir fikir gelmiş olabilir: "Madem her sensörün farklı zayıflığı var, üçünü birleştirirlerse zayıflıklar birbirini dengeler!" Evet, bu fikrin adı sensör füzyonu ve gerçekten de otonom araçların temelini oluşturuyor. Kamera körlendiğinde lidar devreye giriyor, lidar kar yüzünden saçmalıyorsa radar mesafeyi tutuyor. Kağıt üzerinde mükemmel bir takım oyunu.
Ama burada ince ama önemli bir eşik var: füzyonu yöneten yapay zekâ modelleri, çoğunlukla gündüz ve açık hava görüntüleriyle eğitilmiş durumda. Yani yapay zekâ, kar fırtınasının ortasında üç sensörün birbirinden çelişen verileriyle karşılaştığında hangisine güveneceğini bilemeyebiliyor. Sis ya da yağmur anında kamerası "duvar var" derken radarı "duvar yok" diyebilir - ve model hangi tarafı dinleyeceğini şaşırır. Kar, algı algoritmasında bir tür güven kaymasına yol açıyor: araç ya yaklaşan nesneyi göremiyor ya da hiç var olmayan bir nesne "halüsinasyon" görüyor. İkisi de yolda felaket tariflerine çok yakın.
Robotaksiler yağmurda neden duruyor? Waymo ve Cruise örnekleri
Teori yeter, hadi sahneye inelim. Mayıs 2026'da Waymo, araçlarından biri şiddetli yağmur altında sel sularında mahsur kaldıktan sonra Atlanta ve Teksas'taki şoförsüz servislerini askıya aldı. Şirketin araçlarını sel bölgelerine girmesini engellemeye çalıştığı da biliniyor. Yani dünya çapında en büyük robotaksi operatörlerinden biri, hava durumuna karşı kolları sıvayamayınca düğmeye basıp sistemi durdurdu. Ayrıca Waymo, güvenlik ve yazılım endişeleri nedeniyle ABD'deki otoyol robotaksi güzergâhlarını da duraklatmış durumda - oysa Kasım 2025'te San Francisco'dan U.S. 101 üzerinden San Jose Havalimanı'na 45 millik (72 km) otoyol seferini başlatmıştı.
Waymo sadece savunmada da değil: 2026'da Las Vegas, San Diego ve Detroit'e genişleme planladı ve kış koşullarına hazırlanmak için Boston ile New York'ta test yapıyor. Yani şirket, kışın zorluğunun farkında ve ona karşı hazırlanıyor. Cruise tarafında da manzara benzerdi: şirket ağır yağmurda yolcu taşımıyor, yalnızca hafif yağmurda servis yapıyor, yağmur şiddetlenince de aracın garaja otonom dönüş yapabildiğini belirtiyordu. Mart 2023'te bir fırtınadan sonra Cruise robotaksileri San Francisco'da bir yolu tıkamıştı. Ekim 2023'teki olayın ardından şirket 950 şoförsüz aracını geri çağırdı ve operasyonlarını durdurdu; California DMV şoförsüz iznini askıya aldı, federal soruşturmalar başladı. Kısacası robotaksi sektörü, kötü hava karşısında "karar ver ve bekle" modunda çalışıyor.
Tesla FSD ve Mercedes Drive Pilot: kılavuzlardaki sessiz itiraf
Robotaksiler dışarıda çalışıyor, peki kendi arabamızdaki sistemler ne durumda? Tesla'nın Full Self-Driving (Supervised) sistemi için resmi kılavuz, düşük görünürlüğün (yağmur, kar, doğrudan güneş, sis) performansı ciddi biçimde düşürebildiğini açıkça beyan ediyor. Yani Tesla bile kendi kılavuzunda bu sistemin her koşulda çalışmadığını söylüyor. Kullanıcı raporlarına bakarsan tablo biraz daha gerçekçi: ılımlı yağmurda "FSD kötü hava nedeniyle bozulmuş olabilir" uyarısı çıktığı, buzlu yolda sistemin hız sınırlaması yapmadığı ama lastikler kaydığında anında devreden çıktığı bildiriliyor. Tabii bunlar kullanıcı deneyimi, resmi beyan değil - ama kılavuzdaki uyarıyla gayet uyumlu.
Mercedes tarafında ise durum daha da net: Drive Pilot sistemi SAE Seviye 3 onayına sahip ama kar, yağmur veya gece koşullarında çalışamıyor. Yani Mercedes, sorumluluğu sisteme devrettiği anda (Seviye 3'te yasal sorumluluk üreticide) hava koşullarını katı bir filtreden geçiriyor ve şüpheli her durumda kontrolü sana iade ediyor. Mercedes ayrıca simülasyonlarla yağmur ve kar gibi değişkenleri yüz binlerce mil test sürüşüne dönüştürüyor - yani kötü havayı teknolojiyle çözme çabası sürecek ama henüz bir çözüm değil.
"Her koşulda sürüş" vaadi neden henüz mümkün değil?
İşte asıl soru burada. Vaat çok güzel: kışın, sisin içinde, fırtınada araç seni her yere götürür. Ama teknik gerçek şu: bu vaadin karşısında üç sensör tipinin üçü de kendi zayıflığını taşıyor ve yapay zekânın bunları güvenle harmanlaması henüz tamamlanmış değil. Güvenlik tarafında da tablo hâlâ tartışmalı: öz sürüşlü araçların güvenlik avantajı şu an için daha çok emekçi/aspirasyonel bir konumda, kanıtlanmış değil. Erken veriler şoförsüz araçların ciddi kazaları azaltabileceğini gösteriyor ama uzmanlar, daha yaygın kullanımdan önce çok daha fazla veri gerektiğini söylüyor. Bir de pragmatik ses var: teknoloji daha az tehlikeli kanıtlansa bile, trafik güvenliğini iyileştirmenin çok daha iyi yolları mevcut.
Sayılarla düşünelim: ABD nüfusunun yaklaşık %70'i kar yağışlı bölgelerde yaşıyor. Yani kar sorununu çözmeden, öz sürüşlü araçlar dünyanın büyük bir kısmı için pratikte ilgisiz kalıyor. Bu, konunun ne kadar kritik olduğunu gösteriyor. İyimser taraf da boş değil: bazıları, sensör füzyonunun gelecek nesil araçların tüm hava koşullarında çalışmasını sağlayabileceğini öne sürüyor ve Waymo, kış testleriyle lidara yöneltilen eleştirilere karşı hazırlanıyor. Ama bugün, 2026'da baktığımızda gerçek şu: "her koşulda sürüş" henüz bir ürün değil, bir hedef. Sana da bir soru bırakayım: kış lastiğini zamanında takmayan bir sürücü olarak, kar altında yönünü şaşıran bir lidara ne kadar güvenirdin?
Sonuç olarak, otonom araçların kötü havada körleşmesi bir hata ya da geri adım değil - teknolojinin bugün nerede olduğunu gösteren dürüst bir fotoğraf. Radar kötü havada hayatta kalıyor, lidar ve kamera zorlanıyor, yapay zekâ bunları güvenle birleştirmeyi öğreniyor ve robotaksi şirketleri de bunu kabul edip sistemlerini buna göre kısıtlıyor. Gerçek bir her-koşulda-araç, bu üçlüyü fırtınada bile doğru okuyan bir yapay zekâyla gelecek. O güne kadar, yoğun karda gelen "servis geçici olarak duraklatıldı" bildirimi, bir başarısızlıktan çok bir güvenlik kararının işareti. Ve bence dürüstlük, asla yapamayacağı bir şeyi vaat eden bir sisteme binmekten çok daha iyi.
Kaynaklar
- SAE Levels of Driving Automation Refined
- Levels of Automation (NHTSA)
- SAE Updates Autonomous Driving Level Definitions (LiDAR News)
- Empirical Analysis of Autonomous Vehicle's LiDAR Detection (MDPI Sensors)
- Impact of the Different Weather Conditions on Lidar Performance (ResearchGate)
- A Review of Research on Vehicle Detection in Adverse Weather (ScienceDirect)
- Object Detection in Degraded LiDAR Signals by Synthetic Snowfall Noise (SPIE)
- How Do Self-Driving Car Sensors Work in Snow? (Ansys)
- Lidar vs. Camera: Driving in the Rain (Ouster)
- 3D Radar vs Camera vs LiDAR for All-Weather ADAS (ZLY Radar)
- Radar vs LiDAR vs Cameras: Know Your Sensors (Averno)
- 6 Ways Sensor Fusion Fails in Self-Driving Cars (UDHY)
- In Rain and Darkness, How Should Self-Driving Cars Trust Their Sensors? (AsiaResearchNews)
- Waymo Pauses Driverless Car Service in Atlanta and Texas (AP via CityNews)
- Waymo Is Hitting the Highway (AP via CBS17)
- Waymo Speeds Up Safety, Software Updates Ahead of 2026 Expansion (Dealership Guy)
- Cruise Robotaxis Blocked a Road in San Francisco After Storm (CNBC)
- How Cruise Vehicles Return to the Garage Autonomously in Heavy Rain (Kevin Chen)
- Cruise Recalls Driverless Robotaxis After Halting Operations (Smart Cities Dive)
- Full Self-Driving (Supervised) Limitations – Tesla Model 3 Owner's Manual
- Self-Driving Limitations and Warnings – Tesla Model Y Owner's Manual
- Tesla FSD Beta vs Mercedes-Benz DrivePilot Comparison (Teslarati)
- Driving (Mostly) Hands-Free In a 2026 Mercedes-Benz CLA (MotorTrend)
- The Evolving Safety and Policy Challenges of Self-Driving Cars (Brookings)
- The Safety Data on Autonomous Vehicles (Johns Hopkins)
- Are Autonomous Vehicles Safer Than Human Drivers? (Oregon Legislature Testimony)
- Sensor Fusion Next-Gen AVs (Richard van Hooijdonk)