Mengapa Kendaraan Otonom Bisa "Buta" dalam Salju dan Hujan?
Bagikan Halaman Ini
Kendaraan otonom bisa menjadi "buta" dalam kondisi salju, kabut, dan hujan deras, karena sensor lidar, radar, dan kehilangan kinerja deteksi secara serius dalam kondisi ini, dan kecerdasan buatan tidak tahu data mana yang harus dipercaya. Karena itu perusahaan robotaksi menangguhkan layanan mereka, dan produsen pun mematikan sistemnya. Lalu mengapa janji "mengemudi dalam segala kondisi" masih tetap menjadi sekadar janji? Ayo, kita bahas bersama.
Sorotan Utama
- Dalam hujan deras atau salju, kinerja deteksi lidar bisa turun lebih dari 50%.
- Kabut bisa mengganggu klasifikasi objek lidar hingga 13,43%.
- Mercedes Drive Pilot (Level 3) tidak dapat beroperasi dalam kondisi salju, hujan, dan malam hari.
- Waymo menangguhkan layanan tanpa pengemudinya di Atlanta dan Texas pada Mei 2026 setelah hujan deras.
- Sekitar 70% penduduk AS tinggal di wilayah yang bersalju.
Mari kita jujur: kendaraan otonom bekerja sangat luar biasa pada hari yang cerah di California. Tapi lihat ke luar jendela dan lihat salju turun. Nah, pada saat itulah segalanya berubah dalam sekejap. Kendaraan yang mengklaim "saya bisa mengemudi dalam segala kondisi" akan menghentikan layanannya atau berkata padamu "ambil alih kemudinya" pada badai musim dingin pertama. Mengapa? Karena ketiga sensor utama yang memungkinkan kendaraan otonom melihat dunia (kamera, lidar, dan radar) semuanya bermasalah saat cuaca buruk. Dalam artikel ini, kita akan melihat sensor mana persisnya yang mengalami kesulitan dan mengapa, mengapa robotaksi berhenti saat hujan, dan mengapa janji ini masih belum menunggu kita.
Tingkatan berkendara otonom: Mengapa Level 5 masih jauh?
Pertama, sedikit dasar cepat: Standar SAE J3016 mendefinisikan otomasi berkendara dalam enam tingkat, dari Level 0 (tanpa otomasi sama sekali) hingga Level 5 (tingkat di mana sistem sepenuhnya bertanggung jawab atas kemudi dalam segala kondisi). Level 2, posisi kebanyakan sistem "semi-otonom" yang kita lihat di jalan hari ini, sebenarnya hanyalah asisten: bisa mengambil alih gas, rem, dan kemudi, tapi kamu tidak boleh mengalihkan mata dari jalan. Saat naik ke Level 3, tanggung jawab berpindah ke sistem dalam kondisi tertentu - perhatikan kata "kondisi tertentu", sebentar lagi kita akan kembali ke ini.
Level 5 adalah cangkir suci yang bersinar di seluruh gambaran ini. Artinya hujan salju, kabut tebal, atau malam tiba - tidak masalah sama sekali, kendaraan berkendara di mana saja, dalam segala kondisi. Masalahnya adalah: Bahkan pada tahun 2026, tingkat ini masih berada jauh di cakrawala. Dan hambatan terbesarnya bukan tenaga mesin atau kecepatan perangkat lunak; melainkan tepat hal yang menjadi topik artikel ini: masalah tidak bisa melihat saat cuaca buruk.
Kamera: jika matahari terik, salju turun, jarak pandang hilang
Kamera adalah sensor yang paling mendekati mata manusia, tetapi justru karena itulah ia mewarisi semua kelemahan mata manusia. Saat kabut turun, salju mengguyur, atau matahari tepat memancar dari depan, kamu pun tidak bisa memilih ujung jalan, kan? Kamera melakukan hal yang sama: jarak pandang menyempit, kontras menurun. Dalam cahaya redup dan sinar matahari langsung, ia benar-benar kesulitan.
Sisi menariknya, tidak mungkin produsen menyembunyikan hal ini. Panduan pemilik resmi Tesla menuliskannya dengan jelas: kondisi jarak pandang rendah seperti cahaya redup, hujan, salju, sinar matahari langsung, dan kabut dapat menurunkan performa sistem secara serius. Tambahkan lagi kamera yang kotor dan garis lajur yang sulit dibaca kamera karena sudah memudar. Jika kita pikirkan bahwa di musim dingin bahkan garis putih pun bisa hilang tertutup salju, kondisi ini sama sekali tidak menggembirakan bagi kamera.
Lidar: butiran salju berubah menjadi objek semu bagi laser
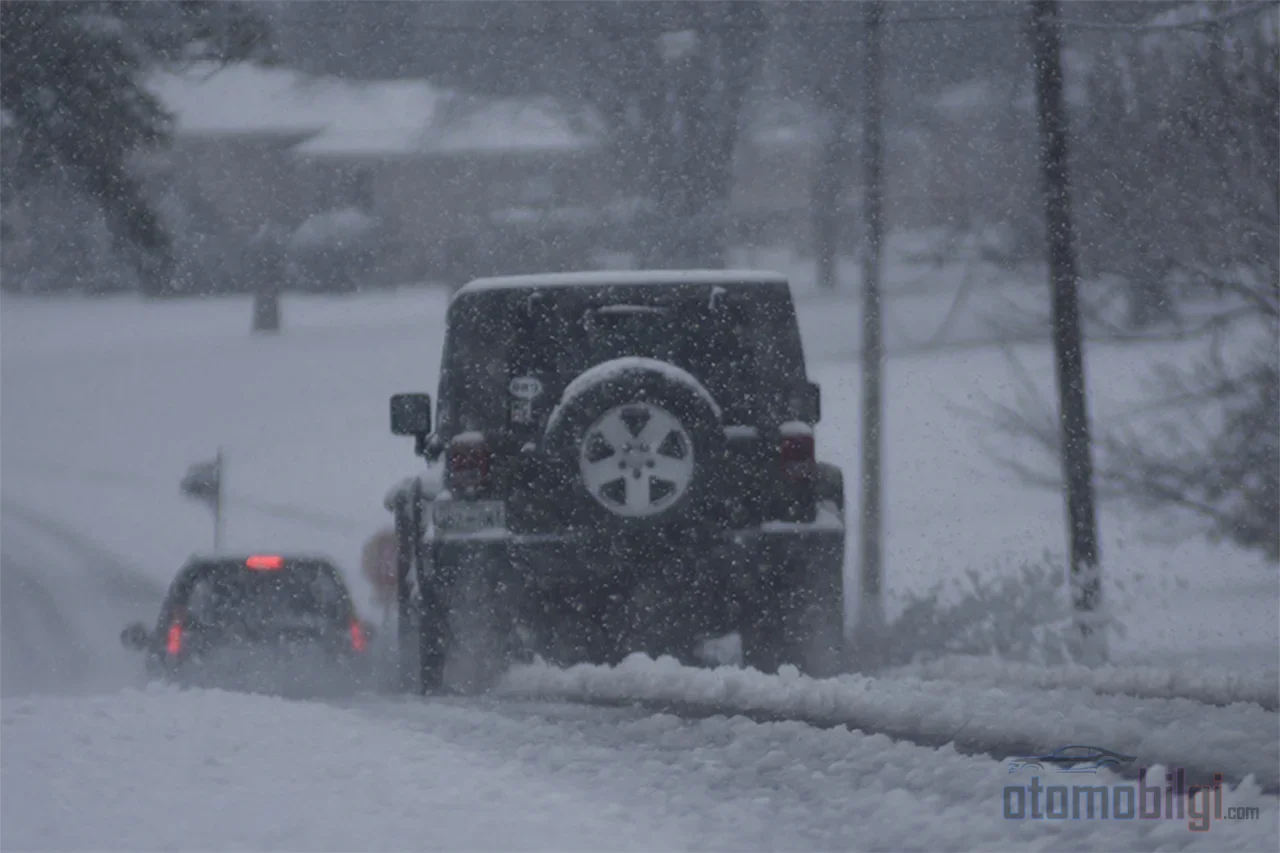
Lalu apa yang dilakukan lidar? Izinkan saya jelaskan secara singkat: lidar adalah sensor yang menyapu berkas laser ke sekelilingnya, menunggu berkas itu memantul kembali dari objek, dan menggambar awan titik 3 dimensi di sekitar kendaraan. Luar biasa saat cuaca cerah. Tapi begitu salju mulai turun, jutaan butiran salju dari langit masuk ke jalur berkas laser dan masing-masing berubah menjadi pantulan kecil. Lidar melihat butiran ini sebagai area gelap yang tersebar di sepanjang jalan atau menghasilkan objek yang sebenarnya tidak ada. Belum lagi masalah seperti hamburan sinyal, penyerapan, dan data berkualitas rendah. Bayangkan sebuah objek hantu tiba-tiba memotong jalurmu di tengah lalu lintas - itulah mimpi buruk lidar.
Angka-angka juga mengonfirmasi hal ini: berbagai penelitian menunjukkan bahwa performa lidar menurun dalam hujan lebat atau salju dengan tingkat penurunan mulai dari 25% hingga di atas 50%. Sementara kabut dapat mengganggu klasifikasi objek hingga 13,43%. Alasan perbedaan antar angka tersebut sederhana: setiap studi menggunakan kondisi, sensor, dan metode pengukuran yang berbeda. Namun kesimpulan umumnya satu dan jelas: cuaca buruk mengikis kemampuan unggulan lidar secara serius. Karena hujan juga memengaruhi kamera lebih besar daripada lidar, kelemahan kedua sensor dapat terpicu pada saat bersamaan - dan inilah titik rapuh sesungguhnya dari fusi sensor, kita akan sampai ke sana sebentar lagi.
Radar: pahlawan tersembunyi dari cuaca buruk, tapi tidak cukup sendirian
Sekarang, sosok paling tenang dan paling tersembunyi di meja ini: radar. Radar bekerja dengan gelombang radio dan berkat panjang gelombangnya yang panjang, ia jauh lebih sedikit terpengaruh oleh tetesan air kecil dibandingkan cahaya tampak atau denyut laser. Artinya, bahkan di dalam kabut, dalam kegelapan, atau dalam kondisi yang membutakan kamera sepenuhnya, radar tetap mengukur jarak dan kecepatan pendekatan secara andal. Radar gelombang-milimeter bahkan dapat bekerja normal dalam cuaca buruk dan pada permukaan dengan reflektivitas rendah. Kedengarannya sempurna, bukan?
Masalahnya adalah: radar bukanlah detektif ulung, melainkan lebih seperti seseorang yang hanya melihat bayangan sendiri. Radar bisa memberi tahu bahwa ada objek di sana dan seberapa cepat objek itu mendekat, tetapi ia tidak tahu apakah objek itu kantong plastik, kereta dorong anak, atau kendaraan lain. Jadi resolusi dan kemampuan klasifikasi radar tergolong rendah. Karena itu radar saja tidak cukup untuk tingkat otonomi mana pun - ia hanyalah sumber andal terakhir yang menjaga trio ini tetap hidup.
| Sensor | Kekuatan Utamanya | Kelemahannya dalam Cuaca Buruk |
|---|---|---|
| Kamera | Persepsi detail dan warna, pembacaan rambu/lajur | Kabut, salju, silauan matahari, dan cahaya rendah menurunkan jarak pandang dan kontras |
| Lidar | Peta jarak 3 dimensi yang presisi | Kehilangan performans 25–50%+ dalam hujan lebat dan salju, sinyal palsu akibat butiran salju |
| Radar | Mengukur jarak + kecepatan dalam kabut dan kegelapan | Mampu mendeteksi objek tetapi tidak dapat mengklasifikasikannya dengan benar, resolusinya rendah |
Fusi sensor dan kecerdasan buatan: apa yang terjadi ketika ketiga mata dibuka sekaligus?
Sekarang mungkin muncul pemikiran seperti ini di kepalamu: "Kalau setiap sensor punya kelemahan yang berbeda, kenapa tidak menggabungkan ketiganya agar kelemahannya saling menyeimbangkan!" Ya, nama ide ini adalah fusi sensor dan memang benar ia menjadi fondasi kendaraan otonom. Saat kamera buta, lidar mengambil alih; jika lidar menggeblerek karena salju, radar menjaga pengukuran jarak. Kerja sama tim yang sempurna di atas kertas.
Namun di sini ada ambang batas yang halus tetapi penting: model kecerdasan buatan yang mengelola fusi sebagian besar dilatih dengan citra siang hari dan cuaca cerah. Artinya, ketika kecerdasan buatan menghadapi data yang saling bertentangan dari tiga sensor di tengah badai salju, ia bisa tak tahu mana yang harus dipercaya. Saat berkabut atau hujan, kamera bisa berkata "ada tembok" sementara radar berkata "tidak ada tembok" - dan modelnya bingung harus mendengarkan pihak mana. Salju menyebabkan semacam pergeseran kepercayaan dalam algoritma persepsi: kendaraan either tidak bisa melihat objek yang mendekat, atau "berhalusinasi" melihat objek yang sama sekali tidak ada. Keduanya sangat dekat dengan resep bencana di jalan.
Mengapa robotaksi berhenti saat hujan? Contoh Waymo dan Cruise
Teorinya cukup, mari kita turun ke lapangan. Pada Mei 2026, Waymo menangguhkan layanan tanpa sopirnya di Atlanta dan Texas setelah salah satu kendaraannya terjebak banjir di bawah hujan deras. Perusahaan juga diketahui berupaya mencegah kendaraannya memasuki wilayah banjir. Artinya, salah satu operator robotaksi terbesar di dunia menekan tombol dan menghentikan sistem karena tidak mampu berpura-pura melawan cuaca. Selain itu, Waymo juga sedang menghentikan sementara rute robotaksi jalan raya di AS karena kekhawatiran keselamatan dan perangkat lunak - padahal pada November 2025 ia baru saja memulai perjalanan jalan raya sejauh 45 mil (72 km) dari San Francisco ke Bandara San Jose melalui U.S. perjalanan jalan raya sejauh 45 mil (72 km) ke Bandara San Jose melalui U.S. 101.
Waymo tidak hanya bermain defensif: ia berencana berekspansi ke Las Vegas, San Diego, dan Detroit pada 2026, dan melakukan pengujian di Boston serta New York untuk bersiap menghadapi kondisi musim dingin. Artinya, perusahaan ini menyadari tantangan musim dingin dan bersiap menghadapinya. Di pihak Cruise, situasinya serupa: perusahaan ini tidak mengangkut penumpang saat hujan lebat, hanya melayani saat hujan ringan, dan menyatakan bahwa kendaraannya dapat kembali ke garaj secara otonom saat hujan semakin deras. Pada Maret 2023, setelah sebuah badai, robotaksi Cruise menyumbat satu jalan di San Francisco. Setelah insiden Oktober 2023, perusahaan menarik kembali 950 kendaraan tanpa sopirnya dan menghentikan operasinya; California DMV menangguhkan izin tanpa sopirnya, dan penyelidikan federal dimulai. Singkatnya, sektor robotaksi bekerja dalam mode "putuskan dan tunggu" ketika menghadapi cuaca buruk.
Tesla FSD dan Mercedes Drive Pilot: pengakuan diam dalam manual
Robotaxi bekerja di luar ruangan, lalu bagaimana dengan sistem di mobil kita sendiri? Panduan resmi untuk sistem Full Self-Driving (Supervised) milik Tesla secara terang menyatakan bahwa visibilitas rendah (hujan, salju, sinar matahari langsung, kabut) dapat menurunkan kinerjanya secara serius. Artinya, bahkan Tesla pun mengakui dalam panduannya sendiri bahwa sistem ini tidak bekerja dalam segala kondisi. Jika kita melihat laporan pengguna, gambarannya sedikit lebih realistis: dilaporkan bahwa dalam hujan sedang muncul peringatan "FSD mungkin terganggu karena cuaca buruk", dan di jalan bersalju es sistem tidak membatasi kecepatan tetapi langsung menonaktifkan diri saat ban tergelincir. Tentu ini adalah pengalaman pengguna, bukan pernyataan resmi - tetapi sangat sejalan dengan peringatan dalam panduan.
Di sisi Mercedes, situasinya bahkan lebih jelas: Sistem Drive Pilot memiliki persetujuan SAE Level 3, tetapi tidak dapat bekerja dalam kondisi salju, hujan, atau malam hari. Artinya, pada saat Mercedes menyerahkan tanggung jawab kepada sistem (pada Level 3 tanggung jawab hukum ada pada pabrikan), kondisi cuaca disaring secara ketat dan dalam setiap situasi yang meragukan kendali dikembalikan kepada Anda. Mercedes juga mengubah variabel seperti hujan dan salju menjadi ratusan ribu mil uji jalan melalui simulasi - artinya upaya mengatasi cuaca buruk dengan teknologi akan terus berlanjut, tetapi belum menjadi solusi.
Mengapa janji "menyetir dalam segala kondisi" belum mungkin?
Di sinilah letak pertanyaan sebenarnya. Janjinya sangat indah: di musim dingin, di tengah kabut, dalam badai, kendaraan membawa Anda ke mana saja. Tetapi kenyataan teknisnya adalah ini: menghadapi janji tersebut, ketiga jenis sensor masing-masing membawa kelemahannya sendiri, dan upaya kecerdasan buatan untuk memadukannya dengan aman belum selesai. Di sisi keselamatan pun situasinya masih diperdebatkan: keunggulan keselamatan kendaraan otonom saat ini masih berada pada posisi yang lebih bersifat aspirasional, belum terbukti. Data awal menunjukkan bahwa kendaraan tanpa pengemudi dapat mengurangi kecelakaan serius, tetapi para ahli mengatakan diperlukan jauh lebih banyak data sebelum penggunaan yang lebih luas. Ada pula suara pragmatis: sekalipun teknologi terbukti lebih aman, ada cara yang jauh lebih baik untuk meningkatkan keselamatan lalu lintas.
Mari kita pikirkan dengan angka: Sekitar 70% populasi AS tinggal di daerah bersalju. Artinya, tanpa menyelesaikan masalah salju, kendaraan otonom tetap tidak relevan secara praktis bagi sebagian besar dunia. Ini menunjukkan betapa kritisnya isu ini. Sisi optimis pun tidak kosong: beberapa pihak berpendapat bahwa fusi sensor dapat memungkinkan kendaraan generasi mendatang bekerja dalam segala kondisi cuaca, dan Waymo bersiap menghadapi kritik yang ditujukan pada lidar dengan pengujian musim dingin. Tetapi hari ini, pada tahun 2026, kenyataannya adalah: "menyetir dalam segala kondisi" belum menjadi produk, melainkan sebuah tujuan. Saya tinggalkan satu pertanyaan untuk Anda: sebagai pengemudi yang tidak memasang ban musim dingin tepat waktu, seberapa besar Anda percaya pada lidar yang kehilangan arah di bawah salju?
Pada akhirnya, kebutaan kendaraan otonom dalam cuaca buruk bukanlah kesalahan atau kemunduran - melainkan potret jujur tentang di mana teknologi ini berada saat ini. Radar bertahan di cuaca buruk, lidar dan kamera kesulitan, kecerdasan buatan belajar menggabungkannya dengan aman, dan perusahaan robotaksi pun menerimanya serta membatasi sistem mereka sesuai hal itu. Kendaraan serba-kondisi yang sesungguhnya akan datang bersama sebuah kecerdasan buatan yang dapat membaca ketiganya dengan benar bahkan di tengah badai. Sampai hari itu tiba, notifikasi "layanan dihentikan sementara" yang muncul saat salju lebat adalah tanda sebuah keputusan keselamatan, bukan kegagalan. Dan menurut saya, kejujuran jauh lebih baik daripada menaiki sistem yang menjanjikan sesuatu yang tak akan pernah bisa dilakukannya.
Sumber
- SAE Levels of Driving Automation Refined
- Levels of Automation (NHTSA)
- SAE Updates Autonomous Driving Level Definitions (LiDAR News)
- Empirical Analysis of Autonomous Vehicle's LiDAR Detection (MDPI Sensors)
- Impact of the Different Weather Conditions on Lidar Performance (ResearchGate)
- A Review of Research on Vehicle Detection in Adverse Weather (ScienceDirect)
- Object Detection in Degraded LiDAR Signals by Synthetic Snowfall Noise (SPIE)
- How Do Self-Driving Car Sensors Work in Snow? (Ansys)
- Lidar vs. Camera: Driving in the Rain (Ouster)
- 3D Radar vs Camera vs LiDAR for All-Weather ADAS (ZLY Radar)
- Radar vs LiDAR vs Cameras: Know Your Sensors (Averno)
- 6 Ways Sensor Fusion Fails in Self-Driving Cars (UDHY)
- In Rain and Darkness, How Should Self-Driving Cars Trust Their Sensors? (AsiaResearchNews)
- Waymo Pauses Driverless Car Service in Atlanta and Texas (AP via CityNews)
- Waymo Is Hitting the Highway (AP via CBS17)
- Waymo Speeds Up Safety, Software Updates Ahead of 2026 Expansion (Dealership Guy)
- Cruise Robotaxis Blocked a Road in San Francisco After Storm (CNBC)
- How Cruise Vehicles Return to the Garage Autonomously in Heavy Rain (Kevin Chen)
- Cruise Recalls Driverless Robotaxis After Halting Operations (Smart Cities Dive)
- Full Self-Driving (Supervised) Limitations - Tesla Model 3 Owner's Manual
- Self-Driving Limitations and Warnings - Tesla Model Y Owner's Manual
- Tesla FSD Beta vs Mercedes-Benz DrivePilot Comparison (Teslarati)
- Driving (Mostly) Hands-Free In a 2026 Mercedes-Benz CLA (MotorTrend)
- The Evolving Safety and Policy Challenges of Self-Driving Cars (Brookings)
- The Safety Data on Autonomous Vehicles (Johns Hopkins)
- Are Autonomous Vehicles Safer Than Human Drivers? (Oregon Legislature Testimony)
- Sensor Fusion Next-Gen AVs (Richard van Hooijdonk)