Por que os Veículos Autônomos Podem Ficar "Cegos" na Neve e na Chuva?
Partilhe Esta Página
Veículos autônomos ficam "cegos" na neve, na neblina e em chuvas intensas, porque os sensores lidar, radar e câmera perdem seriamente o desempenho de detecção nessas condições e a inteligência artificial não sabe em quais dados confiar. Por isso, as empresas de robotáxi suspendem seus serviços e os fabricantes desativam os sistemas. Então, por que a promessa de "dirigir em qualquer condição" continua sendo apenas uma promessa? Vem, vamos dar uma olhada juntos.
Destaques
- O desempenho de detecção do lidar em chuva forte ou neve pode cair mais de 50%.
- A neblina pode corromper a classificação de objetos do lidar em até 13,43%. consegue reduzir.
- Mercedes Drive Pilot (Nível 3) não funciona em condições de neve, chuva e à noite.
- A Waymo suspendeu seu serviço sem motorista em Atlanta e no Texas em maio de 2026, após chuvas intensas.
- Aproximadamente 70% da população dos EUA vive em regiões com neve.
Sejamos honestos: veículos autônomos funcionam incrivelmente bem em um dia ensolarado na Califórnia. Mas olhe pela janela e veja que está nevando. É nesse momento que as coisas mudam rapidamente. Veículos que se apresentam como capazes de "dirigir em qualquer condição" ou param o serviço na primeira tempestade de inverno séria ou te dizem "pegue o volante". Por quê? Porque os três principais sensores que permitem que um veículo autônomo veja o mundo (câmera, lidar e radar) têm problemas no tempo ruim. Neste artigo, veremos exatamente qual sensor tem dificuldade e por quê, por que os robotáxis param na chuva e por que essa promessa ainda não nos espera.
Níveis de direção autônoma: por que o Nível 5 ainda está longe?
Primeiro, uma base rápida: o padrão SAE J3016 define a automação de direção em seis degraus, do Nível 0(nenhuma automação) ao Nível 5 (o nível em que o sistema é totalmente responsável pela direção em todas as condições). O Nível 2, posição da maioria dos sistemas "semi-autônomos" que vemos nas estradas hoje, na verdade é apenas um assistente: pode assumir aceleração, frenagem e direção, mas você não pode tirar os olhos da estrada. Quando se chega ao Nível 3, a responsabilidade passa para o sistema em certas condições - repare no "certas condições", voltaremos a isso em breve.
O Nível 5 é o santo graal brilhante em todo esse cenário. Ou seja, não importa se neva, se faz neblina ou se é noite - o veículo dirige em qualquer lugar, em qualquer condição. O problema é: mesmo em 2026, esse nível ainda parece muito distante no horizonte. E o maior obstáculo não é a potência do motor nem a velocidade do software; é exatamente o assunto deste artigo: o problema de não enxergar em tempo ruim.
Câmera: se o sol brilha ou se neva, a visão vai embora
O sensor mais próximo do olho humano é a câmera, mas é justamente por isso que ela herda todas as fraquezas do olho humano. Quando a neblina desce, quando nevа ou quando o sol bate diretamente de frente, você também não consegue ver o fim da estrada, certo? A câmera faz o mesmo: a distância de visão diminui, o contraste cai. Com pouca luz e sob luz solar direta, ela realmente tem dificuldades.
O lado interessante é que é impossível para os fabricantes esconder isso. Os manuais oficiais da Tesla afirmam claramente: condições de baixa visibilidade, como luz fraca, chuva, neve, sol direto e neblina, podem reduzir seriamente o desempenho do sistema. Vamos acrescentar ainda câmeras sujas e faixas de rodagem que, por estarem desbotadas, são difíceis de serem lidas pela câmera. Se pensarmos que, no inverno, até as faixas brancas desaparecem sob a neve, esse cenário não é nada animador para a câmera.
Lidar: os flocos de neve viram obstáculos falsos para o laser
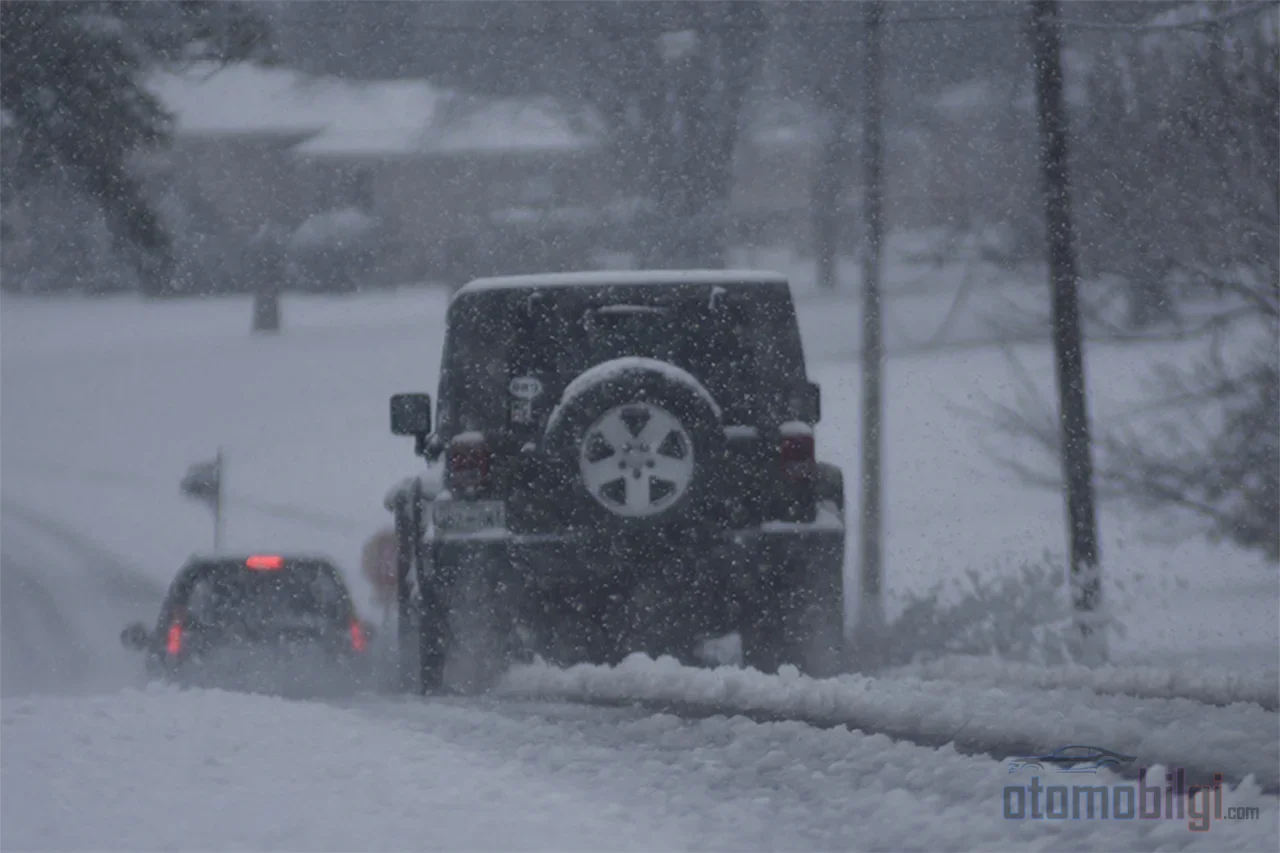
Então, o que faz o lidar? Vou explicar rapidamente: o lidar é um sensor que dispara raios laser ao redor, espera que eles rebatam nos objetos e voltem, e desenha uma nuvem de pontos tridimensional ao redor do veículo. Em dias ensolarados, funciona muito bem. Mas quando começa a nevar, milhões de flocos de neve atravessam o caminho do feixe de laser e cada um se transforma em um pequeno refletor. O lidar vê esses flocos ou como áreas sombreadas espalhadas ao longo do caminho ou gera objetos que não existem. E ainda por cima há problemas como dispersão de sinal, absorção e dados de baixa qualidade. Imagine um obstáculo fantasma que corta o seu caminho no trânsito - esse é o pesadelo do lidar.
Os números confirmam isso: diferentes pesquisas mostram que, em chuva forte ou neve, o desempenho do lidar caí em taxas que vão de 25% a mais de 50%. A neblina, por sua vez, pode prejudicar a classificação de objetos em até 13,43%. A razão para a diferença entre as taxas é simples: cada estudo usa condições, sensores e métodos de medição diferentes. Mas a conclusão comum é uma só e clara: o mau clima reduz seriamente o superpoder do lidar. Além disso, como a chuva afeta as câmeras mais do que o lidar, as fraquezas dos dois sensores podem ser acionadas ao mesmo tempo - e essa é a verdadeira fragilidade da fusão de sensores, chegaremos lá em breve.
Radar: o herói oculto do mau tempo, mas não basta sozinho
Agora, o personagem mais calmo e mais discreto da mesa: o radar. O radar funciona com ondas de rádio e, graças ao seu comprimento de onda longo, é muito menos afetado por pequenas gotas de água do que a luz visível ou os pulsos de laser. Ou seja, continua medindo a distância e a velocidade de aproximação de forma confiável, mesmo na neblina, no escuro e em condições que cegam completamente a câmera. O radar de ondas milimétricas pode funcionar normalmente mesmo com mau tempo e em superfícies de baixa refletividade. Parece perfeito, não é?
O problema é o seguinte: o radar não é um grande detetive, é mais alguém que só vê a própria sombra. Ele consegue dizer que o objeto está lá e a rapidez com que se aproxima, mas não sabe se esse objeto é uma sacola plástica, um carrinho de criança ou outro veículo. Ou seja, a resolução e a capacidade de classificação do radar são baixas. Por isso, o radar sozinho não é suficiente para nenhum nível de autonomia - é apenas a última fonte confiável que mantém o trio vivo.
| Sensor | Onde é Forte | Fraqueza no Mau Tempo |
|---|---|---|
| Câmera | Percepção de detalhes e cores, leitura de placas/faixas | Distância de visão e contraste caem na neblina, neve, reflexo do sol e pouca luz |
| Lidar | Mapa de distância 3D de alta precisão | Perda de desempenho de 25–50%+ em chuva forte e neve, sinais falsos causados por flocos de neve |
| Radar | Medição de distância + velocidade na neblina e no escuro | Detecta objetos mas não consegue classificá-los corretamente, baixa resolução |
Fusão de sensores e inteligência artificial: o que acontece quando os três olhos se abrem ao mesmo tempo?
Agora, talvez tenha vindo à sua mente uma ideia assim: "Já que cada sensor tem uma fraqueza diferente, se combinarem os três, as fraquezas se compensam!" Sim, essa ideia se chama fusão de sensores e realmente forma a base dos veículos autônomos. Quando a câmera fica cega, o lidar entra em ação; se o lidar delira por causa da neve, o radar mantém a medição da distância. No papel, um trabalho em equipe perfeito.
Mas aqui existe um limite sutil, porém importante: os modelos de inteligência artificial que gerenciam a fusão, em sua maioria, foram treinados com imagens de ambientes diurnos e de céu aberto. Ou seja, a inteligência artificial pode não saber em qual dados confiar quando, no meio de uma nevasca, se depara com dados contraditórios dos três sensores. Numa situação de neblina ou chuva, enquanto a câmera diz "há uma parede", o radar pode dizer "não há parede" - e o modelo se confunde sobre qual lado ouvir. A neve causa uma espécie de deslocamento de confiança no algoritmo de percepção: ou o veículo não consegue ver o objeto que se aproxima, ou "alucina" um objeto que não existe de forma alguma. Ambos os casos estão muito próximos de receitas de desastre na estrada.
Por que os robotáxis param na chuva? Os exemplos de Waymo e Cruise
Chega de teoria, vamos à prática. Em maio de 2026, a Waymo suspendeu seus serviços sem motorista em Atlanta e no Texas depois que um de seus veículos ficou preso em águas de enchente sob chuva forte. Também se sabe que a empresa tenta impedir que seus veículos entrem em áreas de alagamento. Ou seja, um dos maiores operadores de robotáxis do mundo, não conseguindo encarar as condições climáticas, apertou o botão e parou o sistema. Além disso, a Waymo também colocou em pausa suas rotas de robotáxi em rodovias nos EUA devido a preocupações de segurança e software - apesar de ter lançado em novembro de 2025 o trajeto rodoviário de 45 milhas (72 km) de São Francisco ao Aeroporto de San José pela U.S. 101.
A Waymo não está apenas na defensiva: planeja expansão em 2026 para Las Vegas, San Diego e Detroit, e está realizando testes em Boston e Nova York para se preparar para as condições de inverno. Ou seja, a empresa está ciente do desafio do inverno e se preparando para ele. Do lado da Cruise, o cenário era semelhante: a empresa não transporta passageiros em chuva forte, presta serviço apenas em chuva leve, e informava que, quando a chuva se intensificava, o veículo conseguia retornar autonomamente à garagem. Em março de 2023, após uma tempestade, os robotáxis da Cruise bloquearam uma via em São Francisco. Após o incidente de outubro de 2023, a empresa recolheu seus 950 veículos sem motorista e paralisou suas operações; o DMV da Califórnia suspendeu sua licença de operação sem motorista e investigações federais foram iniciadas. Em resumo, o setor de robotáxis opera em modo "decidir e aguardar" diante do mau tempo.
Tesla FSD e Mercedes Drive Pilot: a confissão silenciosa nos manuais
Os robotáxis operam lá fora, mas e os sistemas no nosso próprio carro, como estão? O Full Self-Driving (Supervised) possui um guia oficial que declara explicitamente que a baixa visibilidade (chuva, neve, sol direto, neblina) pode degradar seriamente o desempenho. Ou seja, até a Tesla admite em seu próprio manual que esse sistema não funciona em todas as condições. Se você olhar os relatórios dos usuários, o quadro é um pouco mais realista: relata-se que, em chuva moderada, aparece o aviso de que "o FSD pode ter sido degradado devido ao mau tempo", e que em pista gelada o sistema não impõe limite de velocidade, mas se desativa instantaneamente quando os pneus derrapam. Claro, isso é experiência de usuários, não uma declaração oficial - mas é totalmente compatível com o aviso do manual.
No lado da Mercedes, a situação é ainda mais clara: Drive Pilot tem aprovação SAE Nível 3, mas não funciona em condições de neve, chuva ou à noite. Ou seja, a Mercedes, no momento em que transfere a responsabilidade para o sistema (no Nível 3, a responsabilidade legal é do fabricante), submete as condições climáticas a um filtro rigoroso e, em qualquer situação duvidosa, devolve o controle a você. A Mercedes também usa simulações para converter variáveis como chuva e neve em centenas de milhares de milhas de testes de estrada - ou seja, o esforço para resolver o mau tempo com tecnologia vai continuar, mas ainda não é uma solução.
Por que a promessa de "dirigir em todas as condições" ainda não é possível?
Aqui está a verdadeira questão. A promessa é muito bonita: no inverno, dentro da neblina, na tempestade, o veículo te leva a qualquer lugar. Mas a realidade técnica é esta: diante dessa promessa, os três tipos de sensores carregam cada um sua própria fraqueza, e a integração segura deles pela inteligência artificial ainda não está concluída. No lado da segurança, o quadro também continua controverso: a vantagem de segurança dos veículos autônomos está, por enquanto, em uma posição mais aspiracional, não comprovada. Os dados iniciais mostram que os veículos sem motorista podem reduzir acidentes graves, mas os especialistas dizem que são necessários muitos mais dados antes de um uso mais generalizado. Há ainda uma voz pragmática: mesmo que a tecnologia se prove menos perigosa, existem formas muito melhores de melhorar a segurança no trânsito.
Vamos pensar em números: cerca de 70% da população dos EUA vive em regiões com neve. Ou seja, sem resolver o problema da neve, os veículos autônomos permanecem praticamente irrelevantes para grande parte do mundo. Isso mostra o quanto o assunto é crítico. Mas o lado otimista não está vazio: alguns argumentam que a fusão de sensores poderá permitir que a próxima geração de veículos funcione em todas as condições climáticas, e a Waymo está se preparando para as críticas direcionadas ao lidar com seus testes de inverno. Mas hoje, olhando em 2026, a realidade é esta: "dirigir em qualquer condição" ainda não é um produto, é uma meta. Deixo você com uma pergunta: como um motorista que não coloca os pneus de inverno a tempo, o quanto você confiaria em um lidar que perde a orientação sob a neve?
Em resumo, o fato de os veículos autônomos ficarem "cegos" no mau tempo não é um erro nem um passo atrás - é um retrato honesto de onde a tecnologia está hoje. O radar sobrevive ao mau tempo, o lidar e a câmera sofrem, a inteligência artificial está aprendendo a combiná-los com segurança, e as empresas de robotáxi aceitam isso e restringem seus sistemas de acordo. Um verdadeiro veículo para qualquer condição chegará com uma inteligência artificial capaz de interpretar corretamente esse trio mesmo em meio à tempestade. Até lá, a notificação "serviço temporariamente pausado" que chega numa nevasca intensa é mais a marca de uma decisão de segurança do que de uma falha. E, na minha opinião, a honestidade é muito melhor do que entrar em um sistema que promete algo que jamais poderá fazer.
Fontes
- SAE Levels of Driving Automation Refined
- Levels of Automation (NHTSA)
- SAE Updates Autonomous Driving Level Definitions (LiDAR News)
- Empirical Analysis of Autonomous Vehicle's LiDAR Detection (MDPI Sensors)
- Impact of the Different Weather Conditions on Lidar Performance (ResearchGate)
- A Review of Research on Vehicle Detection in Adverse Weather (ScienceDirect)
- Object Detection in Degraded LiDAR Signals by Synthetic Snowfall Noise (SPIE)
- How Do Self-Driving Car Sensors Work in Snow? (Ansys)
- Lidar vs. Camera: Driving in the Rain (Ouster)
- 3D Radar vs Camera vs LiDAR for All-Weather ADAS (ZLY Radar)
- Radar vs LiDAR vs Cameras: Know Your Sensors (Averno)
- 6 Ways Sensor Fusion Fails in Self-Driving Cars (UDHY)
- In Rain and Darkness, How Should Self-Driving Cars Trust Their Sensors? (AsiaResearchNews)
- Waymo Pauses Driverless Car Service in Atlanta and Texas (AP via CityNews)
- Waymo Is Hitting the Highway (AP via CBS17)
- Waymo Speeds Up Safety, Software Updates Ahead of 2026 Expansion (Dealership Guy)
- Cruise Robotaxis Blocked a Road in San Francisco After Storm (CNBC)
- How Cruise Vehicles Return to the Garage Autonomously in Heavy Rain (Kevin Chen)
- Cruise Recalls Driverless Robotaxis After Halting Operations (Smart Cities Dive)
- Full Self-Driving (Supervised) Limitations – Tesla Model 3 Owner's Manual
- Self-Driving Limitations and Warnings – Tesla Model Y Owner's Manual
- Tesla FSD Beta vs Mercedes-Benz DrivePilot Comparison (Teslarati)
- Driving (Mostly) Hands-Free In a 2026 Mercedes-Benz CLA (MotorTrend)
- Os Desafios Evolutivos de Segurança e Políticas dos Carros Autônomos (Brookings)
- Os Dados de Segurança sobre Veículos Autônomos (Johns Hopkins)
- Os Veículos Autônomos são Mais Seguros do que Motoristas Humanos? (Testemunho da Assembleia Legislativa de Oregon)
- Fusão de Sensores nos AVs de Próxima Geração (Richard van Hooijdonk)