Como os Veículos Autônomos Aprendem a Dirigir? A Escola Sombra da Simulação
Partilhe Esta Página
Os veículos autônomos aprendem a dirigir não em vias reais, mas em grande parte por meio de simulação: em um mundo virtual de bilhões de quilômetros, uma inteligência artificial que experimenta e erra milhões de vezes, quando combinada com dados de vias reais, aprende a tomar decisões no trânsito cotidiano. Mas saber que um motorista que brilha no virtual não terá o mesmo desempenho no asfalto é tão importante quanto aprender. Esta é toda a história dessa tensão fascinante.
Destaques
- Cerca de 11 bilhões de milhas de dados de vias reais são necessários para comprovação de segurança em nível humano; com testes físicos, isso levaria séculos.
- A Waymo acumulou mais de 20 bilhões de milhas de direção simulada; as milhas reais de autonomia total ficam em torno de 200 milhões .
- A equipe McCity da Universidade de Michigan calculou que o tempo e o custo de testes com "maus motoristas" virtuais podem ser reduzidos em 1000 vezes .
- Um veículo autônomo gera aproximadamente 4 terabytes de dados por hora.
- Um comportamento que funciona perfeitamente em simulação pode não produzir o mesmo resultado no mundo real: isso se chama de abismo sim-to-real.
Como os veículos autônomos aprendem a dirigir em simulação?
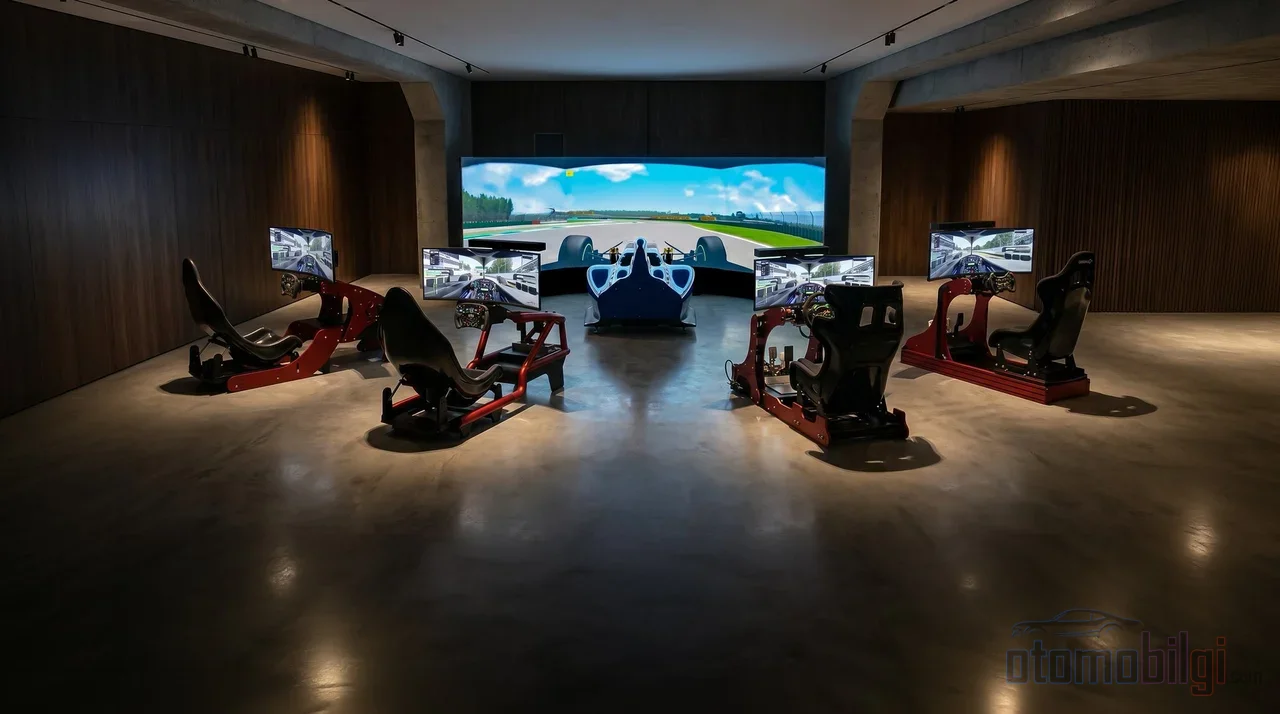
Os humanos aprendem a dirigir na estrada; a inteligência artificial, em sua maioria, aprende dentro do computador. Os sistemas de direção autônoma não funcionam com regras baseadas em código, mas com modelos probabilísticos que aprendem a partir de dados. Ou seja, um engenheiro não escreve um código dizendo "aja assim no cruzamento"; o sistema observa milhões de exemplos e aprende o comportamento por conta própria. Uma parte significativa desses exemplos vem da simulação.
O processo funciona aproximadamente assim:
- Coleta de dados reais: Os veículos de teste, enquanto circulam pelas vias, registram dados de câmera, radar e lidar; além disso, esses dados, que geram cerca de 4 terabytes por hora, alcançam volumes de petabytes em menos de uma semana.
- Os dados são convertidos em um mundo virtual: Técnicas de reconstrução neural transformam gravações reais de direção com múltiplos sensores em ambientes 3D de alta fidelidade. Modelos generativos de mundo também adicionam variações de clima, luz e cenários raros.
- A inteligência artificial é treinada por tentativa e erro: Graças ao aprendizado por reforço, o sistema experimenta repetidamente comportamentos como mudança de faixa, ultrapassagem e dar preferência no trânsito virtual; os comportamentos que produzem bons resultados são recompensados.
- Realização de testes de segurança: Antes de serem usados em vias reais, as políticas passam por testes em etapas, como software-in-the-loop (SIL), hardware-in-the-loop (HIL) e com veículo real (VIL).
Mas o que a inteligência artificial realmente aprende? Para reconhecimento de objetos, destacam-se as redes neurais convolucionais (CNN); para prever o movimento de outros veículos e pedestres 3-5 segundos à frente, os Transformers; e para interações em cruzamentos, as redes neurais em grafo. Alguns sistemas usam arquiteturas de ponta a ponta que aprendem diretamente direção e frenagem a partir de dados brutos dos sensores - mas estes ainda são considerados experimentais devido a questões de certificação.
O problema das 11 bilhões de milhas: por que a simulação é obrigatória?
A matemática disso tudo é impiedosa. Para alcançar uma taxa de erro em nível humano, os veículos autônomos precisam de aproximadamente 11 bilhões de milhas é calculado o que precisa ser feito. Completar isso com testes físicos levaria centenas de anos - ou seja, ninguém pode esperar. Por isso o setor é obrigado a recorrer à simulação: a maior parte da prova de segurança só pode ser produzida no mundo virtual. Se acrescentarmos que o mercado de simuladores de treinamento de condutores já vale 2,2 bilhões de dólares em 2026 e deve chegar a 3,0 bilhões de dólares até 2033, isso não é uma moda, é a infraestrutura fundamental da indústria.
Os superpoderes do mundo virtual
A maior vantagem da simulação é poder testar repetidamente coisas impossíveis no mundo real. Um pedestre que entra de repente na pista, um veículo que freia abruptamente, faróis apagados na escuridão da noite, neblina densa, reflexo do sol... Tudo isso é testado no ambiente virtual de forma segura e repetível nas mesmas condições. Até falhas de sensores podem ser simuladas: encenar um cenário de câmera frontal defeituosa numa estrada real é perigoso e caro; no virtual, são alguns cliques.
O trabalho da McCity mostra aqui um movimento engenhoso: o ambiente de testes virtuais criado com maus motoristas quebra a "maldição da raridade" para desenvolver a capacidade de decisão em emergências. Um cenário que você encontraria uma vez por ano na vida real, você pode vivenciar mil vezes por dia no mundo virtual. Além disso, em algumas áreas de uso, a validação de segurança só pode ser feita por simulação - ou seja, até o processo oficial de certificação agora depende do mundo virtual.
Tesla e Waymo: duas escolas diferentes, mesma aula?
Os dois pioneiros do setor ensinam a dirigir de duas maneiras diferentes. Resumamos a diferença numa tabela:
| Característica | Tesla FSD | Waymo |
|---|---|---|
| Abordagem de sensores | Somente câmera (vision-only) | Câmera + lidar + radar de imagem |
| Arquitetura | Ponta a ponta, toda a percepção em uma única arquitetura | Percepção multissensor + mapas de alto detalhe |
| Fonte de dados | Frota de clientes com milhões de veículos | Frota de testes + simulação massiva |
| Quilômetros de simulação | - | Mais de 20 bilhões de milhas virtuais |
| Situação atual | FSD (Supervised): sob supervisão do motorista | ~200 milhões de milhas totalmente autônomas |
A estratégia da Tesla é ousada: desativa o lidar e a infraestrutura de mapas e confia tudo a uma única arquitetura que aprende com dados de câmera. A vantagem disso é a escala - cada Tesla na estrada é um professor. A Waymo trabalha com dados de sensores mais ricos e enfatiza que, por mais simulação ou motoristas de teste que tenha, nem isso é suficiente por si só. O interessante é que também é forte a opinião de que as duas abordagens são mais parecidas do que se pensa. Porque a Waymo também aprende, com treinamento orientado por dados, a melhor forma de representar cada objeto. A diferença está na riqueza dos dados que entram na percepção.
O passo do modelo de mundo da Waymo
Em fevereiro de 2026, a Waymo anunciou um novo modelo de mundo para simulação de direção autônoma. A empresa tem aproximadamente 200 milhões de milhas totalmente autônomas e bilhões de milhas virtuais agora são usadas como matéria-prima para produzir mundos virtuais mais realistas. A cronologia também é impressionante: em 2016 havia 2,5 bilhões de milhas simuladas, em 2018 ultrapassou-se 6 bilhões, em 2020 superou-se 15 bilhões e hoje estamos acima de 20 bilhões. Até mesmo uma única luz amarela piscando pode se transformar em milhares de horas de experiência virtual.
A lacuna sim-to-real: por que o motorista que brilha na simulação tropeça na estrada?
Aqui está o coração do artigo. Por que um comportamento que funciona perfeitamente na simulação pode não produzir o mesmo resultado no mundo real? O nome dessa diferença é sim-to-real gap - a lacuna simulação-realidade. As causas são reunidas em quatro títulos:
- Diferença no campo visual: Os gráficos virtuais não conseguem imitar fielmente a luz real, a textura e o brilho do asfalto no calor do verão.
- Erro de aproximação da física: O motor de física do simulador calcula aproximadamente a dinâmica complexa do mundo real.
- Incompatibilidade do ruído dos sensores: Os dados reais de lidar e radar carregam um ruído sujo, atrasado e difícil de prever.
- Falta de cenários de cauda longa: Nem todas as peculiaridades do mundo real podem ser incorporadas à biblioteca virtual.
As pesquisas atuais vindas do mundo da robótica examinam exatamente isso: efeitos não modelados, atrasos de sensores e parâmetros incorretos podem fazer uma estrela de laboratório fracassar em campo. Duas técnicas se destacam como solução: domain randomization (no mundo virtual, a luz, a cor e a física são alteradas aleatoriamente para tornar o sistema resistente a cada variação que encontrar) e system identification (calibrar os parâmetros do simulador com dados medidos do mundo real). Houve exemplos dolorosos disso no trânsito: em agosto de 2023, a Cruise, que recebeu licença de robótáxi pago na Califórnia, sofreu dois acidentes graves em pouco tempo e sua frota foi reduzida pela metade. Um sistema que parecia seguro na simulação foi reprovado imediatamente no mundo real.
Desequilíbrio de dados e a excessiva autoconfiança da inteligência artificial
O segundo grande risco é menos visível: o desequilíbrio dos dados de treinamento. Esse problema, listado entre os obstáculos da condução autônoma, baseia-se numa lógica simples - situações pouco representadas no conjunto de dados significam situações pouco aprendidas pelo sistema. A pesquisa do Georgia Tech mostrou que isso pode se transformar em preconceito: argumentou-se que, devido ao viés algorítmico, os veículos autônomos poderiam colocar em perigo determinados grupos, por exemplo, pedestres de pele escura. Isto não é um detalhe técnico, é um alarme ético.
O terceiro risco está relacionado ao caráter da inteligência artificial: sistemas de IA podem atribuir pontuações de confiança elevadas a respostas erradas. Não consegue dizer "não tenho certeza" como um humano; sua autoconfiança herda até mesmo vieses cognitivos humanos por meio dos dados de treinamento, das premissas do modelo e dos ciclos de feedback. Na detecção de casos-limite, os falsos positivos levam a intervenções desnecessárias, e os falsos negativos levam à perda de eventos críticos. Além disso, os rótulos sintéticos gerados automaticamente nem sempre são suficientemente confiáveis para treinamento crítico de segurança. Segundo um especialista, ainda faltam 10 anos para veículos autônomos confiáveis - e em um veículo que gerencia mal um caso-limite, a margem de erro é efetivamente zero.
Qual é o preço de confiar demais na simulação?
Neste ponto, dois campos estão frente a frente. Os defensores têm razão: devido à barreira dos 11 bilhões de milhas, a prova de segurança sem simulação é praticamente impossível. Os céticos também têm razão: o teste baseado em simulação realmente abrange todos os cenários do mundo real? Essa pergunta paira há anos. Até a própria detecção da Waymo sugere que o volume de simulação, por si só, não é suficiente. E Steve Wozniak, um dos nomes reconhecidos da área, defende que, em situações incomuns, o volante deve voltar às mãos até do humano mais tolo - uma observação cínica, mas que faz pensar.
Outra crítica é que os métodos atuais de simulação de condução não conseguem gerar cenários-limite direcionados de forma escalável. Ou seja, encontrar "aquele momento perigoso distintivo" ainda é parcialmente trabalho humano. Estudos publicados no OpenReview buscam soluções para esse problema de escalabilidade, mas é difícil afirmar que já foi resolvido.
Os veículos autônomos podem aprender inteiramente em simulação e sair para a estrada?
Resposta curta: sozinho, não. A simulação é um campo de treinamento inestimável; mas nenhum sistema vai para a estrada sem ser alimentado com dados reais de estrada e sem passar por testes graduais no mundo real. Mesmo o sistema mais competente de hoje não é totalmente autônomo - o FSD da Tesla dirige com a designação "Supervised", ou seja, "sob supervisão", aguardando a vigilância do motorista. A simulação é uma escola paralela; o diploma é entregue na estrada real. A melhor IA motorista será a que combinar o treinamento virtual com a experiência real de estrada - e que nunca esquecer a diferença entre os dois mundos.
Fontes
- Simulação e Validação de Veículos Autônomos
- 6 Razões para Usar Softwares de Simulação de Veículos Autônomos
- Aprendizado de Máquina em Veículos Autônomos: Totalmente Explicado
- O Waymo World Model
- Tecnologia de Carros Autônomos para uma Viagem Confiável
- O que é a Lacuna Sim-to-Real?
- Motoristas Terríveis Simulados Reduzem o Tempo e o Custo dos Testes de Veículos Autônomos
- Tesla vs Waymo - Quem Está Mais Perto da Autonomia de Nível 5?
- Os Sistemas de Condução Autônoma da Waymo e da Tesla São Mais Parecidos do que Você Pensa
- Casos Extremos na Condução Autônoma: Detecção e Gerenciamento
- Pesquisa Revela Consequências Possivelmente Fatais do Viés Algorítmico
- Full Self-Driving (Supervisionado)